
NVIDIA Isaac ROS 5.0 向十四家機器人合作夥伴推出支援代理程式的技能
NVIDIA 發布了 Isaac ROS 5.0,其中包含 FoundationPose 函式庫,據稱其追蹤物體姿態的速度提升了 5.5 倍;此外,還有十四家企業從首日便提供整合支援,涵蓋 RealSense、Intrinsic、Magna、Universal Robots 及 ROBOTIS 等公司。

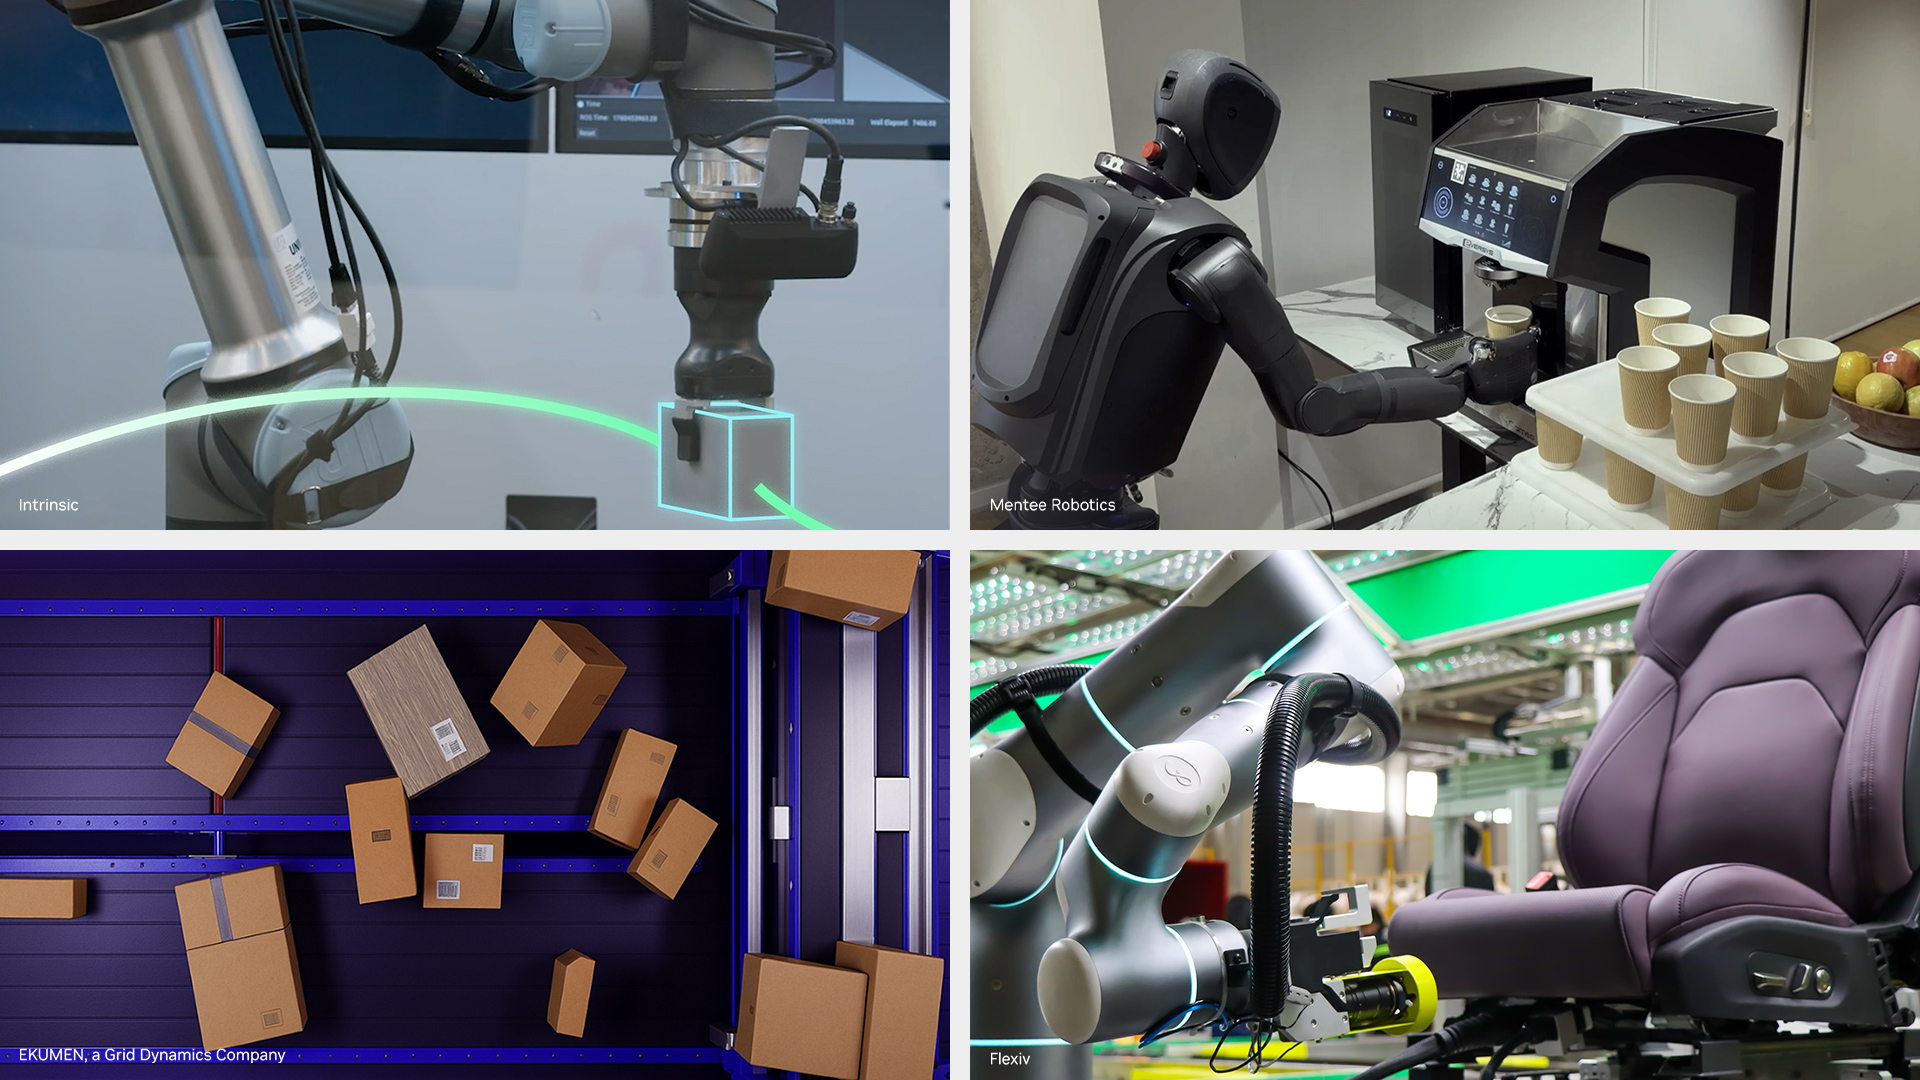
NVIDIA 於週二( 9月22日,而該公司主打的關鍵數字是「5.5」——意指透過全新的 FoundationPose 推論函式庫,物件姿勢追蹤速度提升至 5.5 倍。此函式庫是基於開源「機器人作業系統」(ROS)框架所開發的數項 GPU 加速功能之一。 此次發布的意義,不在於這個單一的速度數字,而在於隨之推出的配套成果:十四家企業——涵蓋相機製造商、工業系統整合商、類人型機器人新創公司及機床供應商——在發布首日便將其硬體或軟體與 Isaac ROS 5.0 整合,將這個歷史上屬於研究工具套件的系統,轉變為更接近商業機器人感知領域共享作業層的存在。
Isaac ROS 是 NVIDIA 的一套硬體加速套件集合,可整合至 ROS 之中;ROS 作為開源中介軟體,多數機器人製造商已將其用於在軟體模組之間傳輸感測器資料、動作指令及規劃邏輯。 ROS 本身具有廠商中立性且可在普通 CPU 上運行;而 Isaac ROS 則將運算密集型部分(如立體深度估算、物體姿態追蹤及路徑規劃)導向 NVIDIA 的 Jetson 晶片與 CUDA 軟體堆疊,讓開發者既能保留 ROS 的開放生態系統,又能將原本會在通用處理器上造成瓶頸的運算任務卸載出去。 5.0 版本新增對 ROS Lyrical 及 Ubuntu 24.04 的支援,使此工具套件能與社群自身的發行週期保持同步, 但更具深遠影響的變革,是一組 NVIDIA 稱為「代理就緒技能(agent-ready skills)」的功能——這些針對設定與操作等任務預先封裝的能力,開發者可直接調用,無需從低階感知原始元件開始建構。
「代理導向」理念背後的感知加速技術
最引人注目的技術新增功能是 FoundationPose 推論函式庫,NVIDIA 表示,相較於先前實作,該函式庫能讓機器人以最高 5.5 倍的速度感知並追蹤物體的位置與姿態。姿態估計,
精確計算物體在三維空間中的確切位置及其朝向,是機器人執行幾乎所有取放與組裝任務的基礎,而這在過去向來是該處理流程中運算成本較高的步驟之一,特別是在物體不熟悉或部分被遮擋的情況下。 若此步驟的運算速度能提升 5.5 倍,將徹底改變嵌入式運算所能達成的目標:過去需要透過有線連接的工作站或雲端往返運算才能完成的任務,如今在直接安裝於機器人本體的 Jetson 模組上便能實現,這正是實驗室展示與能在一般網路環境下於工廠車間運作的機器之間的關鍵差異。Isaac ROS 5.0 將此功能與 FoundationStereo 的微調能力相結合,讓開發者能根據特定相機的光學特性來調整 NVIDIA 的立體深度模型,而非依賴通用校準;同時還提供了一個獨立的「拾放」技能,將感知、抓取規劃與動作執行整合為單一、可直接用於代理的模組。 NVIDIA 明確指出,這一切背後的設計意圖在於「代理式(agent-based)」架構:與其讓開發者將感知、決策和控制作為三個獨立系統進行串接,Isaac ROS 5.0 將「拾取與放置」這類能力視為一個單元,讓 AI 代理能夠調用、檢視並與其他技能進行組合。 這種框架使 Isaac ROS 能與 NVIDIA 自家的基礎模型系列 Isaac GR00T 建立更直接的連結,並順應當前更廣泛的趨勢——即朝向「視覺-語言-動作」模型發展,這類模型會在執行任務前先進行推理,而非僅將此工具包定位為純粹的感知加速器。
十四家企業押注同一技術堆疊
此次發布之所以有別於例行性的版本更新,關鍵在於 NVIDIA 所匯聚的合作伙伴名單之廣度。RealSense 藉此版本優化其 D585 Pro 立體深度相機,使其適用於 NVIDIA 的 Jetson Thor 運算模組,作為其名為「AgenticROS」的專案的一部分。機器人軟體公司 Intrinsic
這家從 Alphabet 分拆出來的公司,基於 FoundationPose 建構了一套開放式的機器人操作解決方案,用於 CNC 加工與物件配準;這項任務長期以來一直是中小型製造業的瓶頸,因為對於固定程式運作的機器人而言,要可靠地配準不熟悉的工件相當困難。 汽車零組件供應商 Magna 將 GPU 加速的感知技術與同步資料蒐集,結合 GR00T 模型部署及 Isaac Sim 硬體在迴路(HIL)測試,藉此能在機器人實際接觸實體生產線之前,先透過模擬驗證其行為。這份整合名單中,還包含許多非機器人領域的採購團隊乍看之下可能無法認出的企業。 Ekumen 是一家成立於阿根廷的機器人軟體公司,開發了用於精準對接與 3D 障礙物偵測的 GPU 加速套件;NVIDIA 表示,該套件能在約 2 至 5 毫秒內計算出無碰撞路徑,速度足以在近乎實時的情況下重新規劃路線以避開移動中的障礙物。 總部位於深圳、以低成本開發板聞名的硬體公司 Seeed Studio,將其 reBot Arm B601 與 Jetson Thor 上的 Isaac ROS 整合,目標客群是那些希望具備自主機器人能力卻無需工業級預算的開發者。 以色列人形機器人新創公司 Mentee Robotics,正將其 MenteeBot 的感知與 AI 核心架構部署於 Jetson Orin 和 Jetson Thor 兩大平台;而通用工業機器人製造商 Noble Machines,則選擇直接在 Isaac ROS 上構建其感知堆疊,而非開發專屬的替代方案。 由泰瑞達(Teradyne)旗下、主導協作機器人手臂市場的 Universal Robots,正透過 AI Accelerator SDK 向系統整合商提供工具套件;而 ROBOTIS 則在其 TurtleBot3 及 AI Worker 平台上運行 Isaac ROS,以實現視覺引導的操作。 Flexiv 將其 Rizon 4 自適應機械手臂與 Isaac Sim 整合,建構出從模擬到實體部署的流程;而 FieldAI 則直接在
Jetson 裝置旨在進行裝置端處理,而非依賴雲端。NVIDIA 機器人平台策略的發展方向
此次發布中,合作夥伴名單才是真正的關鍵訊號,因為它顯示 NVIDIA 正多麼有意識地將 Isaac ROS 打造為預設方案,而非眾多選項之一。機器人採購者在評估供應商時,越來越不能僅僅詢問特定機器人是否能勝任工作,還必須了解其運行於何種軟體堆疊之上,以及該堆疊中有多少部分被鎖定在單一供應商身上。 Isaac ROS 的解答在於:它是一個開源層,可跨至少十四家獨立公司的產品運行,涵蓋相機、機械臂、類人型機器人及工業系統整合商;相較於封閉的感知堆疊,這不僅降低了鎖定風險,同時仍將效能優勢與 NVIDIA 晶片緊密綁定。 這是一種常見的平台策略:免費提供軟體,銷售其高速運行的所需運算資源,並讓具競爭力的硬體供應商生態系,在 NVIDIA 自身絕不會直接開發的各種應用場景中,證明該平台的價值。
這也釐清了 NVIDIA 自身機器人產品組合內的分工。Isaac GR00T 以及 Cosmos 世界模型系列(NVIDIA 今年稍早曾分別展示這兩項技術),旨在針對基礎模型層——即堆疊中負責推理解決任務並生成動作序列的部分。 Isaac ROS 5.0 則位於其下層,負責處理基礎模型所需的感知與執行基本元件,使模型能夠實際「看見」物件並驅動機械手臂朝其移動。 將這些基本元件封裝為「代理就緒技能(agent-ready skills)」,正是讓 GR00T 風格的模型能夠將「拾取與放置」例程作為單一動作調用,而非自行協調每個感知與控制步驟的關鍵;對於同時基於這兩層架構進行開發的任何人而言,這都是一項極具意義的工程簡化。 免費且開源的授權模式,加上完整版本已發布於 GitHub,使入門門檻保持在足夠低的水平,讓像 Seeed 這樣的小型整合商也能輕鬆上手
Studio 與 Magna 這樣的汽車級供應商可以建立在相同的基礎之上,而這正是決定一個機器人軟體平台究竟能成為產業標準,還是僅止於 NVIDIA 專屬工具的生態系統廣度。開放式感知層的競爭關鍵
NVIDIA並非唯一一家致力於打造共享機器人軟體層的公司。Google DeepMind 已將其自有 Gemini Robotics 模型推向全身類人型機器人控制領域,而 Physical Intelligence 則憑藉其 pi 系列基礎模型累積了一批追隨者,這兩者都在爭奪 Isaac ROS 所爭取的開發者關注。 兩者的區別在於各公司在技術堆疊中的定位。Gemini Robotics 與 pi 系列模型在推理層展開競爭,根據任務描述生成動作序列;而 Isaac ROS 5.0 則在底層的感知與執行層競爭,這部分負責將相機畫面轉化為精確的物體姿態,並規劃出無碰撞的軌跡。 原則上,機器人製造商可以將競爭對手的基礎模型與用於感知功能的 Isaac ROS 搭配使用,這正是 NVIDIA 開放授權在商業上至關重要的原因之一:無論頂層採用哪種推理模型,技術堆疊中越是將 Isaac ROS 視為預設的基礎架構,日後競爭對手就越難取代它——即使該對手擁有更強大的基礎模型。
採購團隊應謹慎考量的一點是,大部分已報告的效能提升, 例如 Ekumen 提出的 5.5 倍姿態追蹤加速以及 2 至 5 毫秒的路徑規劃,多為 NVIDIA 或其合作夥伴自行提供的數據,而非經獨立基準測試的比較結果,且這些數據假設目標部署環境中已包含 Jetson 級別的運算能力。 若團隊將 Isaac ROS 與更簡單的、僅採用 CPU 的感知處理管線進行評估,則需將 Jetson Orin 或 Jetson Thor 模組的硬體成本與吞吐量提升進行權衡,而非將速度提升視為無成本的收益。對於正在評估是否將某項技術標準化的採購方而言,
關於基於 Isaac ROS 的機器人程式,其上市時包含十四家公司的整合清單,比任何單一基準測試數值都更具參考價值,因為這顯示該工具套件已能跨廣泛的硬體與應用場景運作,而非僅作為單一供應商的展示平台。本文綜合了 NVIDIA 於 2026 年 9 月 22 日發布的關於 Isaac ROS 5.0 版本的公開資訊。本文僅供一般參考之用,並不構成任何投資、財務或法律建議。
首圖來源:NVIDIA。










