
NVIDIA Isaac ROS 5.0、14社のロボットパートナー企業にエージェント対応スキルを提供
NVIDIAは、物体の姿勢追跡速度が5.5倍高速化されたとする「FoundationPose」ライブラリを搭載した「Isaac ROS 5.0」をリリースした。これには、RealSense、Intrinsic、Magna、Universal Robots、ROBOTISなど14社による、リリース初日から利用可能な統合機能も含まれている。

NVIDIAは火曜日、 同社が前面に打ち出しているのは「5.5」という数字だ。これは、オープンソースのRobot Operating System(ROS)フレームワーク上に構築された、GPU加速機能を備えた数少ない新機能の一つである新しいFoundationPose推論ライブラリにより、オブジェクトの姿勢追跡が5.5倍高速化したことを示している。 今回のリリースの重要性は、その単一の速度数値よりも、同時に提供された内容にあります。カメラメーカー、産業用システムインテグレーター、ヒューマノイドロボットスタートアップ、工作機械ベンダーなど、14社がリリース初日に自社のハードウェアやソフトウェアをIsaac ROS 5.0と統合し、従来は研究用ツールキットであったものを、商用ロボットの知覚のための共有オペレーティングレイヤーに近いものへと変貌させました。
Isaac ROSは、NVIDIAが提供するハードウェアアクセラレーション対応パッケージの集合体であり、ROSに組み込まれる。ROSとは、ほとんどのロボットメーカーがすでに採用しているオープンソースのミドルウェアであり、センサーデータ、動作コマンド、計画ロジックをソフトウェアモジュール間でやり取りするために使用されている。 ROS自体はベンダー中立であり、一般的なCPU上で動作しますが、Isaac ROSは、計算負荷の高い部分(ステレオ深度推定、物体の姿勢追跡、経路計画など)をNVIDIAのJetsonチップとCUDAソフトウェアスタック経由で処理します。これにより、開発者はROSのオープンなエコシステムを維持しつつ、汎用プロセッサではボトルネックとなりかねない処理をオフロードすることができます。 バージョン5.0では、ROS LyricalおよびUbuntu 24.04への対応が追加され、これによりツールキットはコミュニティ独自のリリースサイクルに遅れを取らないようになっています。 ですが、より重要な変更点は、NVIDIAが「エージェント対応スキル」と呼ぶ一連の機能です。これは、セットアップやマニピュレーションといったタスクのための事前パッケージ化された機能であり、開発者は低レベルの知覚プリミティブから構築する代わりに、これらを直接呼び出すことができます。
「エージェント志向」の背景にある知覚処理の高速化
技術面での最大の目玉は「FoundationPose」推論ライブラリであり、NVIDIAによると、これによりロボットは以前の実装に比べて最大5.5倍の速度で物体の位置や向きを認識・追跡できるようになるという。姿勢推定、
3次元空間における物体の正確な位置や向きを特定することは、ロボットが行うほぼすべてのピッキング、配置、組立作業の根底にあるものであり、特に物体が未知のものや部分的に遮蔽されている場合、これまでその処理パイプラインにおいて計算負荷が特に高い工程の一つとされてきました。 この処理ステップの処理速度が5.5倍向上したことで、組み込みコンピューティングで実現可能な範囲が大きく広がりました。以前は有線接続のワークステーションやクラウドとの往復通信を必要としていたタスクも、ロボット本体に搭載されたJetsonモジュール上で実行可能になりました。これは、実験室でのデモと、通常のネットワーク環境下で工場現場で稼働できる機械との決定的な違いです。Isaac ROS 5.0では、これに「FoundationStereo」の微調整機能を組み合わせています。これにより、開発者は汎用的なキャリブレーションに頼るのではなく、NVIDIAのステレオ深度モデルを特定のカメラの光学特性に合わせて調整できるようになります。また、知覚、把持計画、動作実行を単一のエージェント対応モジュールに統合した、スタンドアロンのピックアンドプレーススキルも提供されます。 NVIDIAは、これらすべての背後にある設計意図が「エージェント指向」であることを明確にしています。つまり、開発者が知覚、意思決定、制御を3つの別々のシステムとして組み合わせるのではなく、Isaac ROS 5.0では、ピック・アンド・プレースのような機能を、AIエージェントが呼び出し、検証し、他のスキルと組み合わせて利用できる単一のユニットとして扱います。 この枠組みにより、Isaac ROSは、NVIDIA独自の基盤モデルシリーズであるIsaac GR00Tや、タスクを実行する前に推論を行う「ビジョン・言語・アクション」モデルへの広範な移行と、より直接的に連携することになります。これは、このツールキットを単なる知覚アクセラレータとして位置づけるのとは対照的です。
同じスタックに賭ける14社
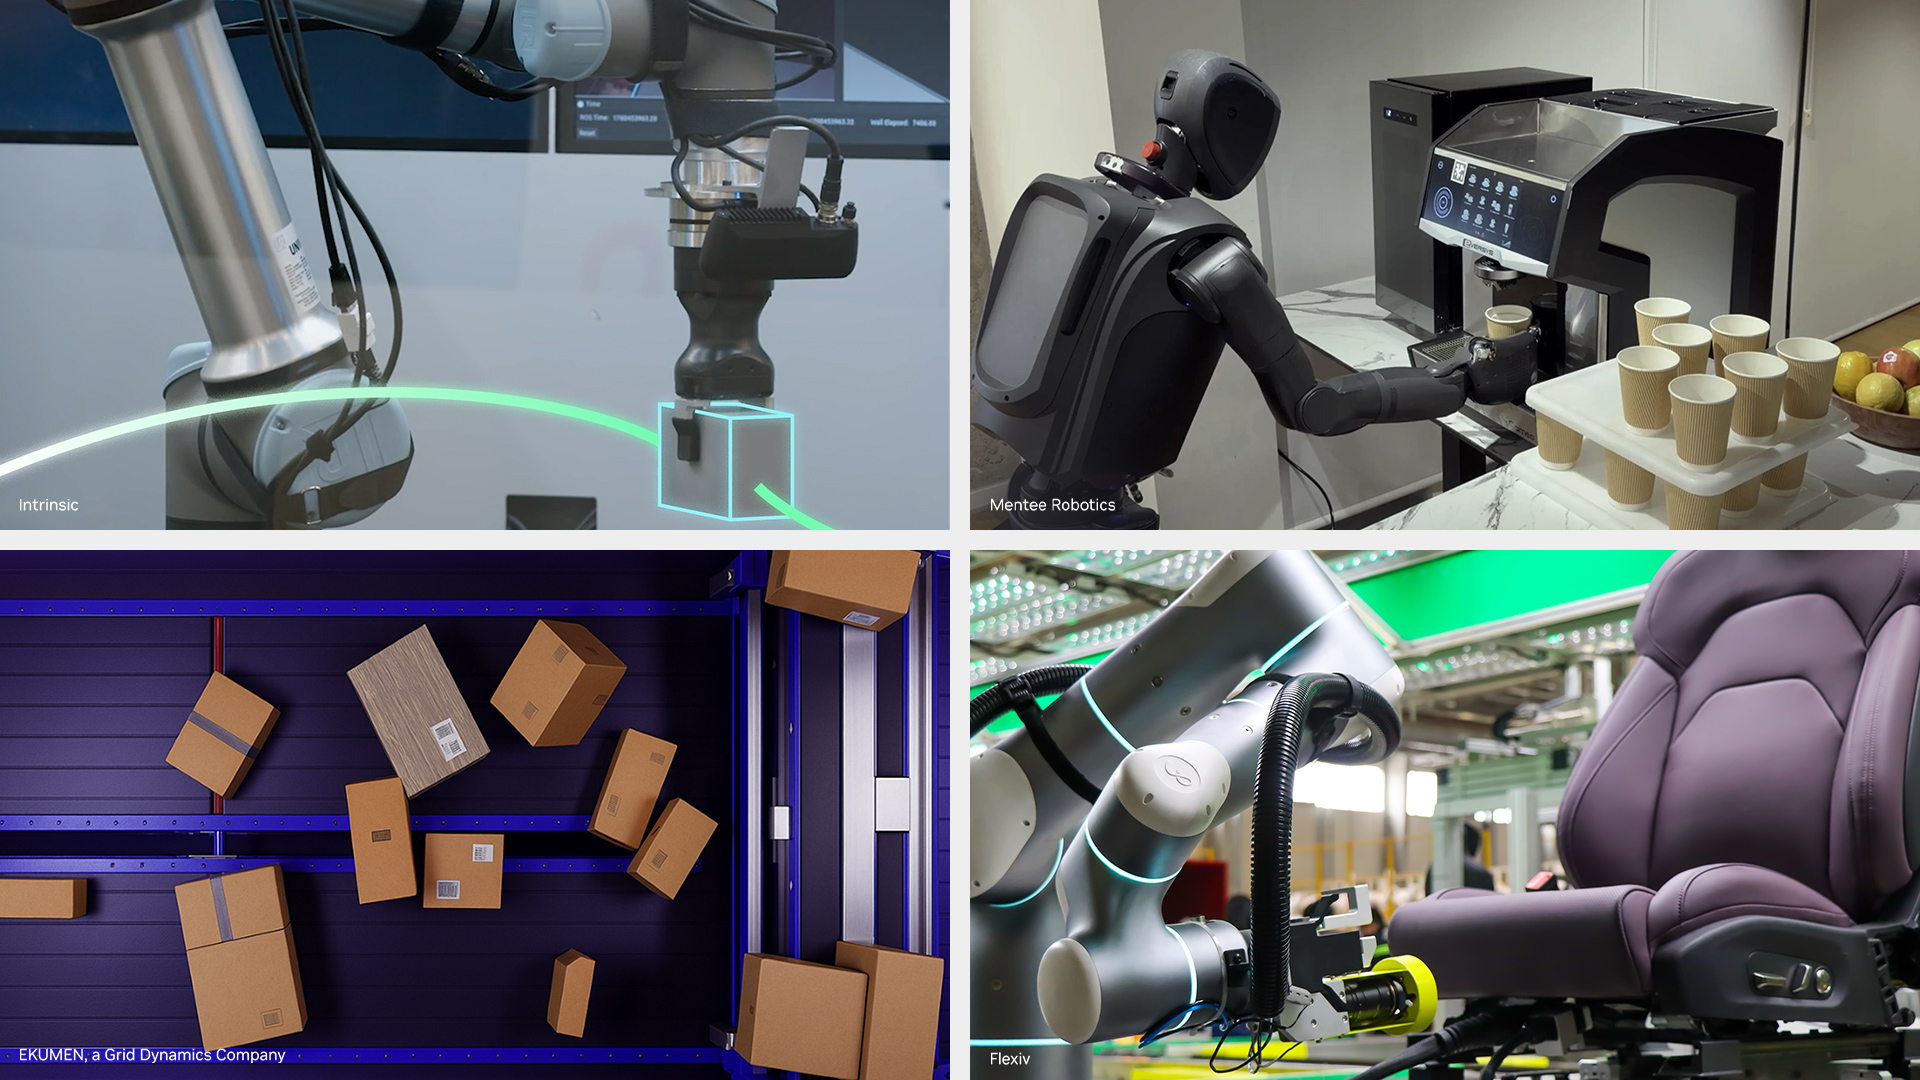
今回のリリースが単なるバージョンアップとは一線を画すのは、NVIDIAがその周りに集めたパートナー企業の幅広さにある。RealSense社は、このリリースを機に、「AgenticROS」と呼ばれるプロジェクトの一環として、同社のD585 Proステレオ深度カメラをNVIDIAのJetson Thorコンピューティングモジュール向けに最適化した。ロボット工学ソフトウェア企業のIntrinsic社は
Alphabetからスピンオフした同社は、CNC加工およびオブジェクト位置決め向けに、FoundationPoseを基盤としたオープンな機械操作ソリューションを構築した。これは、固定プログラムのロボットでは見慣れないワークピースの位置を確実に特定することが難しいため、中小規模の製造業において長年のボトルネックとなっていた課題である。 自動車部品サプライヤーのマグナ(Magna)は、GPUによる高速化が施された知覚機能と同期化されたデータ収集を、GR00Tモデルの展開およびIsaac Simによるハードウェア・イン・ザ・ループ(HIL)テストと組み合わせた。これにより、ロボットが実際の生産ラインに触れる前に、シミュレーション上でその動作を検証することが可能になった。この統合事例には、ロボット工学の分野以外では、多くの調達チームが名前を聞いてもすぐに思い浮かべないような企業も含まれています。 アルゼンチン発のロボットソフトウェア企業であるEkumenは、高精度ドッキングおよび3D障害物検知のためのGPU加速パッケージを開発しました。NVIDIAによると、このパッケージは約2~5ミリ秒で衝突のない経路を計算でき、移動する障害物を回避する経路をほぼリアルタイムで再計画するのに十分な速度です。 低コストの開発ボードで知られる深センを拠点とするハードウェア企業Seeed Studioは、Jetson Thor上でreBot Arm B601をIsaac ROSと統合しました。これは、産業用レベルの予算を必要とせずにエージェント型ロボティクス機能を求める開発者を対象としています。 イスラエルの人型ロボットスタートアップであるMentee Roboticsは、Jetson OrinとJetson Thorの両プラットフォームでMenteeBotの知覚およびAIバックボーンを稼働させており、一方、汎用産業用ロボットメーカーのNoble Machinesは、独自の代替システムを開発するのではなく、Isaac ROS上に直接知覚スタックを構築している。 コボットアーム市場を席巻する、Teradyne傘下の協働ロボットメーカーUniversal Robotsは、AI Accelerator SDKを通じてインテグレーター向けにツールキットを提供しており、ROBOTISは視覚誘導によるマニピュレーションのために、同社のTurtleBot3およびAI Workerプラットフォーム上でIsaac ROSを実行している。 Flexivは、同社の適応型ロボットアーム「Rizon 4」を、Isaac Simから物理的な展開に至るパイプラインと組み合わせ、FieldAIは自社のロボット基盤モデルを直接
クラウドへの依存を避け、デバイス上で処理を行うためのJetsonデバイス。NVIDIAのロボティクスプラットフォーム戦略の行方
今回のリリースにおいて、パートナー企業のリストこそが真のシグナルとなっています。なぜなら、NVIDIAがIsaac ROSを単なる選択肢の一つではなく、デフォルトとしていかに意図的に構築しているかを示しているからです。ロボットを購入する企業は、ベンダーを評価する際に、特定のロボットがその仕事をこなせるかどうかだけでなく、どのソフトウェアスタック上で動作しているか、そしてそのスタックのどの程度が単一のサプライヤーに縛られているかを、ますます問わなければならなくなっています。 Isaac ROSの答えは、カメラ、アーム、ヒューマノイド、産業用インテグレーターにわたり、少なくとも14社の独立系企業の製品で動作するオープンソースのレイヤーです。これにより、クローズドなパーセプション・スタックと比較してロックインのリスクを低減しつつ、NVIDIAのシリコンによるパフォーマンス上の優位性を維持しています。 これはお馴染みのプラットフォーム戦略だ。ソフトウェアを無償提供し、高速動作に必要な演算リソースを販売し、ハードウェアベンダーによる競争的なエコシステムに、NVIDIA自らが直接構築することのないユースケースにおいてプラットフォームの価値を証明させるというものである。
また、これによりNVIDIA自身のロボティクスポートフォリオ内での役割分担も明確になります。Isaac GR00Tと、NVIDIAが今年初めに別途発表したCosmosワールドモデルシリーズは、スタックの中でタスクを推論し、アクションシーケンスを生成する部分である「基盤モデル」レイヤーを対象としています。 Isaac ROS 5.0はその下位に位置し、ファウンデーション・モデルが実際に物体を確認し、マニピュレーターをその物体に向かって動かすために必要な知覚および実行プリミティブを処理する。 これらのプリミティブを「エージェント対応スキル」としてパッケージ化することで、GR00Tスタイルのモデルは、各知覚・制御ステップを自ら調整するのではなく、ピック・アンド・プレースのルーチンを単一のアクションとして呼び出すことが可能になります。これは、両方のレイヤーを同時に基盤として構築する者にとって、エンジニアリング上の大幅な簡素化となります。 GitHubに完全版が公開されている無料のオープンソースライセンスにより、参入障壁は十分に低く抑えられており、Seeedのような小規模なインテグレーターでも
Studioと、マグナのような自動車業界向けのサプライヤーは、同じ基盤の上に構築を進めることができます。まさにこのエコシステムの広さが、ロボットソフトウェアプラットフォームが業界標準となるか、それともNVIDIA専用のツールにとどまるかを決定づけるのです。オープンな知覚レイヤーをめぐる競争の行方
共有型ロボットソフトウェアレイヤーを追求しているのはNVIDIAだけではない。Google DeepMindは独自のGemini Roboticsモデルを用いて全身ヒューマノイドの制御を推進しており、Physical Intelligenceはpiシリーズ基盤モデルを中心に支持層を築いている。これらはいずれも、Isaac ROSが獲得を目指している開発者の注目を争っている。 両社の違いは、スタック内のどの層で役割を果たしているかという点にある。Gemini Roboticsとpiシリーズモデルは推論層で競合しており、タスクの説明から動作シーケンスを生成する。一方、Isaac ROS 5.0は、その下層にある知覚および実行層で競合しており、この層はカメラの映像を正確な物体の姿勢や、衝突のない計画された軌跡に変換する役割を担っている。 ロボットメーカーは、原則として競合する基盤モデルと、知覚機能としてIsaac ROSを組み合わせることが可能です。これが、NVIDIAのオープンライセンスが商業的に重要である理由の一部です。つまり、どの推論モデルが上層に位置しようとも、スタックのより多くの部分がIsaac ROSをデフォルトの基盤として扱うようになればなるほど、たとえより強力な基盤モデルを持つ競合他社であっても、後からIsaac ROSを置き換えることは難しくなるのです。
調達担当者が考慮すべき注意点として、報告されている性能向上のほとんど、 Ekumenによる姿勢追跡速度の5.5倍向上や2~5ミリ秒の経路計画など、報告されているパフォーマンス向上の大部分は、独立したベンチマーク比較ではなく、NVIDIAやそのパートナー企業による独自の数値であり、Jetsonクラスの演算能力がすでに導入対象の一部として含まれていることを前提としている。 Isaac ROSを、より単純なCPUのみの知覚パイプラインと比較して評価するチームは、処理速度の向上を「無償の利益」として扱うのではなく、Jetson OrinやJetson Thorモジュールのハードウェアコストとスループットの向上を天秤にかける必要があります。標準化すべきかどうかを検討している購入者にとっては、
Isaac ROS 上のロボティクスプログラムについて言えば、リリース時の 14 社の統合リストは、個々のベンチマーク数値よりも有用な指標となります。なぜなら、これは同ツールキットが単一ベンダーのショーケースとして存在するのではなく、すでに幅広いハードウェアやユースケースで機能していることを示しているからです。本記事は、2026年9月22日に公開されたIsaac ROS 5.0リリースに関するNVIDIAの公式発表をまとめたものです。本記事は一般的な情報提供のみを目的としており、投資、財務、または法律上のアドバイスを構成するものではありません。
ヘッダー画像のクレジット:NVIDIA。












