
NVIDIA Isaac ROS 5.0 stellt vierzehn Robotik-Partnern agentenfähige Skills zur Verfügung
NVIDIA hat Isaac ROS 5.0 veröffentlicht, das eine „FoundationPose“-Bibliothek enthält, die laut Herstellerangaben die Pose von Objekten 5,5-mal schneller erfasst, sowie Integrationen von vierzehn Unternehmen, darunter RealSense, Intrinsic, Magna, Universal Robots und ROBOTIS, die bereits ab dem ersten Tag verfügbar sind.

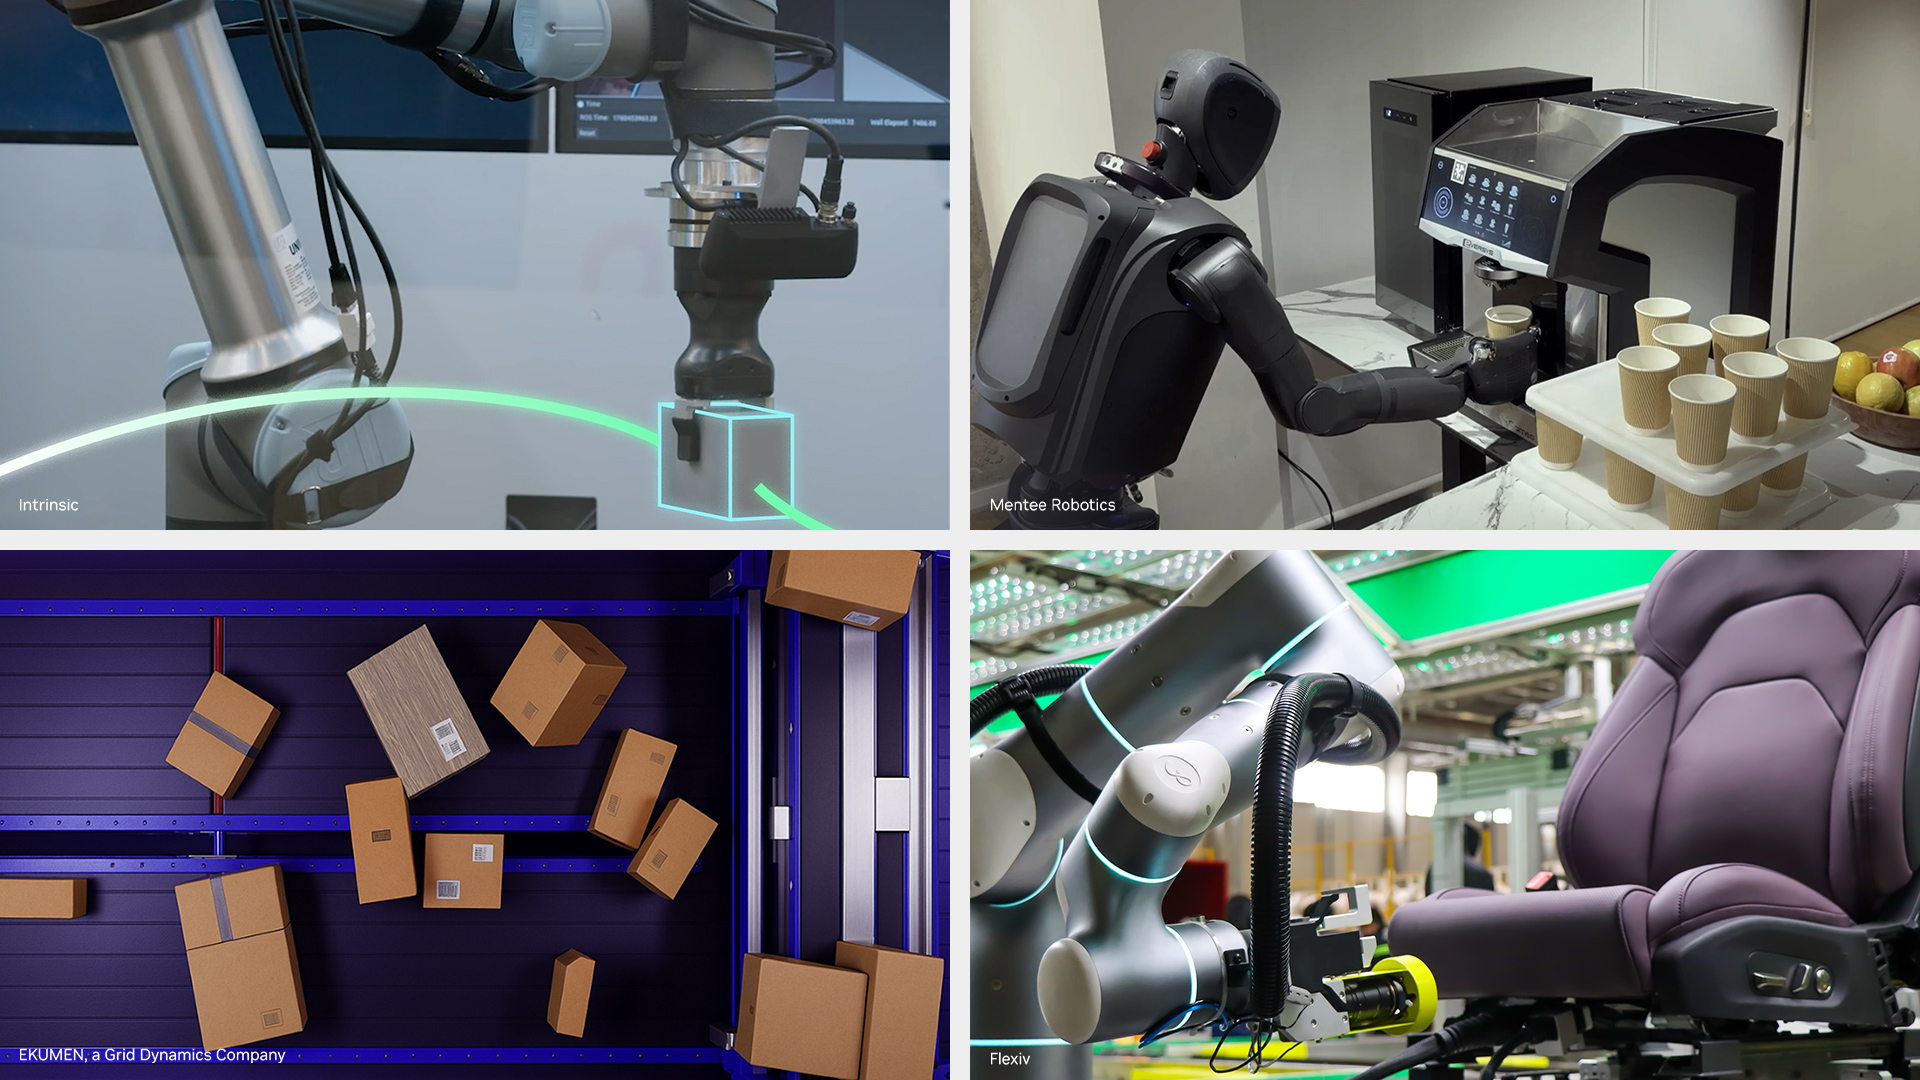
NVIDIA hat am Dienstag, dem 22. September, veröffentlicht, und die Zahl, mit der das Unternehmen wirbt, lautet 5,5 – nämlich eine 5,5-mal schnellere Objekt-Posenverfolgung durch eine neue „FoundationPose“-Inferenzbibliothek, eine von mehreren GPU-beschleunigten Erweiterungen, die auf dem Open-Source-Framework „Robot Operating System“ aufbauen. Die Veröffentlichung ist weniger wegen dieser einzelnen Geschwindigkeitsangabe von Bedeutung als vielmehr wegen dessen, was damit einherging: Vierzehn Unternehmen – darunter Kamerahersteller, Industrieintegratoren, Start-ups im Bereich humanoider Roboter und Anbieter von Werkzeugmaschinen – haben ihre Hardware oder Software bereits am ersten Tag in Isaac ROS 5.0 integriert und damit das, was bisher ein Forschungs-Toolkit war, in etwas verwandelt, das einer gemeinsamen Betriebsschicht für die Wahrnehmung kommerzieller Roboter näherkommt.
Isaac ROS ist NVIDIAs Sammlung hardwarebeschleunigter Pakete, die sich in ROS einbinden lassen – die Open-Source-Middleware, die die meisten Roboterhersteller bereits nutzen, um Sensordaten, Bewegungsbefehle und Planungslogik zwischen Softwaremodulen auszutauschen. Während ROS selbst herstellerneutral ist und auf gewöhnlichen CPUs läuft, leitet Isaac ROS die rechenintensiven Teile – wie Stereo-Tiefenschätzung, Objekt-Posenverfolgung und Pfadplanung – über die Jetson-Chips von NVIDIA und den CUDA-Software-Stack weiter. So kann ein Entwickler das offene Ökosystem von ROS beibehalten und gleichzeitig die Teile auslagern, die auf Allzweckprozessoren sonst zu Engpässen führen würden. Version 5.0 bietet nun Unterstützung für ROS Lyrical und Ubuntu 24.04, wodurch das Toolkit mit dem Release-Zyklus der Community Schritt hält, die wesentlicheren Änderungen sind jedoch eine Reihe von sogenannten „Agent-Ready-Skills“ – vorgefertigte Funktionen für Aufgaben wie Einrichtung und Manipulation, die Entwickler direkt aufrufen können, anstatt sie aus niedrigstufigen Wahrnehmungsprimitiven selbst aufzubauen.
Die Beschleunigung der Wahrnehmung hinter dem „Agentic“-Konzept
Die wichtigste technische Neuerung ist die Inferenzbibliothek „FoundationPose“, die es Robotern laut NVIDIA ermöglicht, die Position und Ausrichtung von Objekten bis zu 5,5-mal schneller zu erfassen und zu verfolgen als bei der vorherigen Implementierung. Die Posenschätzung,
Die genaue Bestimmung der Position und Ausrichtung eines Objekts im dreidimensionalen Raum bildet die Grundlage für nahezu jede Entnahme-, Platzierungs- und Montageaufgabe, die ein Roboter ausführt, und war in der Vergangenheit einer der rechenintensivsten Schritte in dieser Abfolge – insbesondere, wenn das Objekt unbekannt oder teilweise verdeckt ist. Eine 5,5-fache Beschleunigung dieses Schritts verändert die Möglichkeiten der eingebetteten Rechenleistung: Aufgaben, für die bisher eine kabelgebundene Workstation oder ein Hin- und Rücklauf in die Cloud erforderlich waren, werden nun auf einem direkt am Roboter montierten Jetson-Modul realisierbar – was den Unterschied zwischen einer Labordemonstration und einer Maschine ausmacht, die unter normalen Netzwerkbedingungen in einer Fertigungshalle eingesetzt werden kann.Isaac ROS 5.0 kombiniert dies mit einer Feinabstimmungsfunktion für FoundationStereo, die es Entwicklern ermöglicht, das Stereo-Tiefenmodell von NVIDIA an die optischen Eigenschaften einer bestimmten Kamera anzupassen, anstatt sich auf eine generische Kalibrierung zu verlassen, sowie mit einer eigenständigen „Pick-and-Place“-Fähigkeit, die Wahrnehmung, Greifplanung und Bewegungsausführung in einem einzigen agentenfähigen Modul vereint. NVIDIA betont ausdrücklich, dass die hinter all dem stehende Designabsicht agentenorientiert ist: Anstatt dass ein Entwickler Wahrnehmung, Entscheidungsfindung und Steuerung als drei separate Systeme miteinander verknüpft, behandelt Isaac ROS 5.0 eine Fähigkeit wie „Pick-and-Place“ als eine Einheit, die ein KI-Agent aufrufen, überprüfen und mit anderen Fähigkeiten kombinieren kann. Durch diesen Ansatz steht Isaac ROS in direkterem Zusammenhang mit NVIDIAs eigener Reihe von Grundmodellen, Isaac GR00T, sowie mit dem allgemeinen Trend hin zu Vision-Sprache-Aktion-Modellen, die eine Aufgabe vor ihrer Ausführung logisch durchdenken, anstatt das Toolkit lediglich als Wahrnehmungsbeschleuniger zu positionieren.
Vierzehn Unternehmen setzen auf denselben Stack
Was diese Veröffentlichung von einem routinemäßigen Versionswechsel unterscheidet, ist die Breite der Partnerliste, die NVIDIA um dieses Projekt herum zusammengestellt hat. RealSense nutzte die Veröffentlichung, um seine D585 Pro-Stereo-Tiefenkameras für das Jetson Thor-Rechenmodul von NVIDIA im Rahmen eines Projekts namens „AgenticROS“ zu optimieren. Intrinsic, der Anbieter von Robotik-Software
Das aus Alphabet hervorgegangene Unternehmen entwickelte auf Basis von FoundationPose eine offene Lösung zur Maschinenbedienung für den CNC-Betrieb und die Objektregistrierung – eine Aufgabe, die in kleinen und mittelständischen Fertigungsbetrieben seit jeher einen Engpass darstellt, da es für einen Roboter mit festem Programm schwierig ist, unbekannte Werkstücke zuverlässig zu erfassen. Der Automobilzulieferer Magna kombinierte GPU-beschleunigte Wahrnehmung und synchronisierte Datenerfassung mit dem Einsatz des GR00T-Modells sowie Hardware-in-the-Loop-Tests mit Isaac Sim, wodurch das Unternehmen das Verhalten eines Roboters in der Simulation validieren kann, bevor dieser überhaupt eine physische Fertigungslinie berührt.Auf der Liste der integrierten Unternehmen finden sich auch Firmen, die den meisten Beschaffungsteams außerhalb der Robotikbranche auf den ersten Blick nicht bekannt sein dürften. Ekumen, ein in Argentinien gegründetes Robotik-Softwareunternehmen, entwickelte GPU-beschleunigte Pakete für präzises Andocken und die 3D-Hinderniserkennung, die laut NVIDIA in etwa zwei bis fünf Millisekunden einen kollisionsfreien Weg berechnen können – schnell genug, um nahezu in Echtzeit eine Umgehung eines sich bewegenden Hindernisses zu planen. Seeed Studio, ein in Shenzhen ansässiges Hardware-Unternehmen, das für kostengünstige Entwicklungsboards bekannt ist, hat seinen reBot Arm B601 mit Isaac ROS auf Jetson Thor integriert – ein Angebot für Entwickler, die agentische Robotikfunktionen ohne ein Budget in Industrieklasse nutzen möchten. Mentee Robotics, ein israelisches Start-up für humanoide Roboter, betreibt die Wahrnehmungs- und KI-Kernkomponenten seines MenteeBot sowohl auf der Jetson Orin- als auch auf der Jetson Thor-Plattform, während Noble Machines, ein Hersteller von Allzweck-Industrierobotern, seinen Wahrnehmungsstack direkt auf Isaac ROS aufbaut, anstatt eine eigene Alternative zu entwickeln. Universal Robots, der zu Teradyne gehörende Hersteller kollaborativer Roboter, der den Markt für Cobot-Arme dominiert, bietet Integratoren das Toolkit über ein KI-Accelerator-SDK an, und ROBOTIS nutzt Isaac ROS auf seinen Plattformen „TurtleBot3“ und „AI Worker“ für die bildverarbeitungsgesteuerte Manipulation. Flexiv hat seinen adaptiven Roboterarm Rizon 4 mit einer Pipeline von „Isaac Sim“ bis zum physischen Einsatz gekoppelt, und FieldAI lässt seine Roboter-Grundmodelle direkt auf
Jetson-Geräte für die Verarbeitung auf dem Gerät selbst, anstatt auf die Cloud angewiesen zu sein.Wohin die Strategie von NVIDIA für Robotikplattformen führt
Die Liste der Partner ist das eigentliche Signal dieser Veröffentlichung, denn sie zeigt, wie gezielt NVIDIA daran arbeitet, Isaac ROS zum Standard zu machen und nicht nur zu einer Option unter vielen. Ein Käufer von Robotiklösungen, der Anbieter bewertet, muss sich zunehmend nicht nur fragen, ob ein bestimmter Roboter die Aufgabe erfüllen kann, sondern auch, auf welchem Software-Stack er läuft und inwieweit dieser Stack an einen einzigen Anbieter gebunden ist. Die Antwort von Isaac ROS – eine Open-Source-Schicht, die auf Produkten von mindestens vierzehn unabhängigen Unternehmen läuft, darunter Hersteller von Kameras, Roboterarmen, Humanoiden und industriellen Integratoren – verringert dieses Bindungsrisiko im Vergleich zu einem geschlossenen Wahrnehmungsstack, während der Leistungsvorteil weiterhin an NVIDIA-Chips gebunden bleibt. Das ist ein bekanntes Plattformkonzept: Man verschenkt die Software, verkauft die Rechenleistung, die für einen schnellen Betrieb erforderlich ist, und überlässt es einem wettbewerbsorientierten Ökosystem von Hardware-Anbietern, den Wert der Plattform in Anwendungsfällen unter Beweis zu stellen, die NVIDIA selbst niemals direkt entwickeln würde.
Dies verdeutlicht zudem die Arbeitsteilung innerhalb von NVIDIAs eigenem Robotik-Portfolio. Isaac GR00T und die „Cosmos“-Weltmodellreihe, die NVIDIA Anfang dieses Jahres separat vorgestellt hat, zielen auf die Ebene der Fundamentmodelle ab – jenen Teil des Stacks, der eine Aufgabe analysiert und Aktionsabläufe generiert. Isaac ROS 5.0 liegt darunter und verarbeitet die Wahrnehmungs- und Ausführungsprimitive, die ein Fundamentmodell benötigt, um ein Objekt tatsächlich zu erkennen und einen Manipulator darauf zuzubewegen. Die Bündelung dieser Primitive als agentenfähige Fähigkeiten ermöglicht es einem Modell im GR00T-Stil, eine Pick-and-Place-Routine als einzelne Aktion aufzurufen, anstatt jeden Wahrnehmungs- und Steuerungsschritt selbst zu koordinieren – was eine bedeutende technische Vereinfachung für alle darstellt, die gleichzeitig auf beiden Ebenen aufbauen. Die kostenlose Open-Source-Lizenzierung, deren vollständige Version auf GitHub veröffentlicht ist, hält die Einstiegshürde so niedrig, dass selbst ein kleiner Integrator wie Seeed
Studio und ein Zulieferer der Automobilbranche wie Magna können auf derselben Grundlage aufbauen – und genau diese Breite des Ökosystems entscheidet darüber, ob eine Robotik-Softwareplattform zum Industriestandard wird oder ein reines NVIDIA-Tool bleibt.Die Wettbewerbsvorteile einer offenen Wahrnehmungsschicht
NVIDIA ist nicht das einzige Unternehmen, das eine gemeinsame Robotik-Softwareebene anstrebt. Google DeepMind hat seine eigenen „Gemini Robotics“-Modelle in Richtung der Steuerung humanoider Roboter mit vollem Körper vorangetrieben, und Physical Intelligence hat mit seinen Fundamentmodellen der „pi“-Serie eine Anhängerschaft aufgebaut – beide konkurrieren um dieselbe Aufmerksamkeit der Entwickler, um die auch Isaac ROS wirbt. Der Unterschied liegt darin, wo das jeweilige Unternehmen im Stack agiert. Gemini Robotics und die Modelle der pi-Serie konkurrieren auf der Schlussfolgerungsebene, wo sie aus einer Aufgabenbeschreibung Aktionssequenzen generieren, während Isaac ROS 5.0 auf der darunterliegenden Wahrnehmungs- und Ausführungsebene konkurriert – dem Teil, der ein Kamerabild in eine genaue Objektposition und eine geplante, kollisionsfreie Bewegungsbahn umwandelt. Ein Roboterhersteller kann grundsätzlich ein konkurrierendes Basismodell mit Isaac ROS für die Wahrnehmung kombinieren, was mit ein Grund dafür ist, warum die offene Lizenzierung von NVIDIA wirtschaftlich von Bedeutung ist: Je mehr Teile des Stacks Isaac ROS als Standardinfrastruktur behandeln – unabhängig davon, welches Schlussfolgerungsmodell darüber liegt –, desto schwieriger wird es für einen Wettbewerber, es später zu verdrängen, selbst wenn dieser über ein leistungsfähigeres Basismodell verfügt.
Ein Vorbehalt, den ein Beschaffungsteam berücksichtigen sollte, ist, dass die meisten der angegebenen Vorteile – die 5,5-fache Beschleunigung bei der Positionsverfolgung und die Wegplanung in zwei bis fünf Millisekunden laut Ekumen, eigene Angaben von NVIDIA oder seinen Partnern sind und keine unabhängig getesteten Vergleiche darstellen; zudem gehen sie davon aus, dass Rechenleistung der Jetson-Klasse bereits Teil der Zielumgebung ist. Ein Team, das Isaac ROS im Vergleich zu einer einfacheren, ausschließlich auf der CPU basierenden Wahrnehmungspipeline bewertet, muss die Hardwarekosten der Jetson-Orin- oder Jetson-Thor-Module gegen den Durchsatzgewinn abwägen, anstatt die Beschleunigung als kostenlos zu betrachten. Für einen Käufer, der abwägt, ob er eine
Das Robotikprogramm auf Basis von Isaac ROS: Die Liste der vierzehn integrierten Unternehmen zum Start ist ein aussagekräftigeres Indiz als jeder einzelne Benchmark-Wert, da sie zeigt, dass das Toolkit bereits auf einer breiten Palette von Hardware und Anwendungsfällen funktioniert und nicht nur als Vorzeigeprojekt eines einzelnen Anbieters dient.Dieser Bericht fasst die öffentlichen Angaben von NVIDIA zur Veröffentlichung von Isaac ROS 5.0 vom 22. September 2026 zusammen. Er dient ausschließlich allgemeinen Informationszwecken und stellt keine Anlage-, Finanz- oder Rechtsberatung dar.
Bildnachweis für das Titelbild: NVIDIA.










