
英伟达 Isaac ROS 5.0 向十四家机器人合作伙伴提供支持代理的技能
英伟达发布了Isaac ROS 5.0,其中包含一个名为FoundationPose的库,据称其物体姿态追踪速度提升了5.5倍;此外,RealSense、Intrinsic、Magna、Universal Robots和ROBOTIS等十四家企业也提供了首发集成方案。

英伟达于本周二发布了 Isaac ROS 5.0, 9月22日,该公司主打的数字是“5.5”——即通过全新的 FoundationPose 推理库,物体姿态追踪速度提升了5.5倍。该库是基于开源机器人操作系统(ROS)框架构建的少数几项GPU加速功能之一。 此次发布的重要性不仅在于这一速度提升数据,更在于其配套的成果:十四家企业——涵盖相机制造商、工业系统集成商、类人机器人初创公司及机床供应商——在发布首日便将其硬件或软件与 Isaac ROS 5.0 进行了集成,将这一历来作为研究工具包的系统转变为更接近于商业机器人感知领域共享操作层的平台。
Isaac ROS 是 NVIDIA 的一套硬件加速软件包集合,可集成到 ROS 中——ROS 是大多数机器人制造商目前正在使用的开源中间件,用于在软件模块之间传输传感器数据、运动命令和规划逻辑。 ROS 本身不依赖特定厂商且可在普通 CPU 上运行,而 Isaac ROS 则将计算密集型任务(如立体深度估计、物体姿态跟踪、路径规划)通过 NVIDIA 的 Jetson 芯片和 CUDA 软件栈进行处理,因此开发人员既能保留 ROS 的开放生态系统,又能将原本会在通用处理器上造成瓶颈的任务卸载出去。 5.0 版本新增了对 ROS Lyrical 和 Ubuntu 24.04 的支持,使该工具包与社区自身的发布周期保持同步, 但更具深远影响的改动是一组被 NVIDIA 称为“代理就绪技能”(agent-ready skills)的功能——这些针对设置和操作等任务预打包的能力,开发者可以直接调用,而无需从底层的感知原语开始构建。
“面向代理”理念背后的感知加速
最引人注目的技术新增功能是 FoundationPose 推理库,据 NVIDIA 称,它使机器人感知和追踪物体位置及姿态的速度比先前实现快达 5.5 倍。姿态估计,
准确确定物体在三维空间中的具体位置及其姿态,是机器人执行几乎所有拾取、放置和装配任务的基础,而这一步骤历来是该处理流程中计算成本较高的环节之一,尤其是在物体不熟悉或被部分遮挡的情况下。 该步骤速度提升5.5倍,彻底改变了嵌入式计算所能实现的范围:此前需要依赖有线工作站或云端往返处理的任务,如今在直接安装于机器人机身上的Jetson模块上也变得可行——这正是实验室演示与能在正常网络条件下于工厂车间运行的机器之间的本质区别。Isaac ROS 5.0 将此功能与 FoundationStereo 微调能力相结合,该能力允许开发者根据特定摄像头的光学特性调整 NVIDIA 的立体深度模型,而非依赖通用校准;此外,还提供了一个独立的“拾放”技能,将感知、抓取规划和运动执行整合到一个可直接用于代理的模块中。 英伟达明确表示,这一切背后的设计意图是基于智能体(agentic)的:开发者无需将感知、决策和控制作为三个独立系统进行连接,Isaac ROS 5.0 将“拾放”这类能力视为一个单元,AI 智能体可以调用、检查并将其与其他技能组合使用。 这种定位使 Isaac ROS 与英伟达自家的基础模型系列 Isaac GR00T 建立了更直接的联系,同时也契合了当前行业向“视觉-语言-动作”模型的广泛转型——这类模型会在执行任务前进行推理,而非仅仅将该工具包定位为单纯的感知加速器。
十四家企业押注同一技术栈
此次发布与常规版本更新最大的区别在于,NVIDIA 围绕该版本组建的合作伙伴名单之广泛。RealSense 借此机会,将其 D585 Pro 立体深度相机针对 NVIDIA 的 Jetson Thor 计算模块进行了优化,作为其名为 AgenticROS 的项目的一部分。Intrinsic 是一家机器人软件
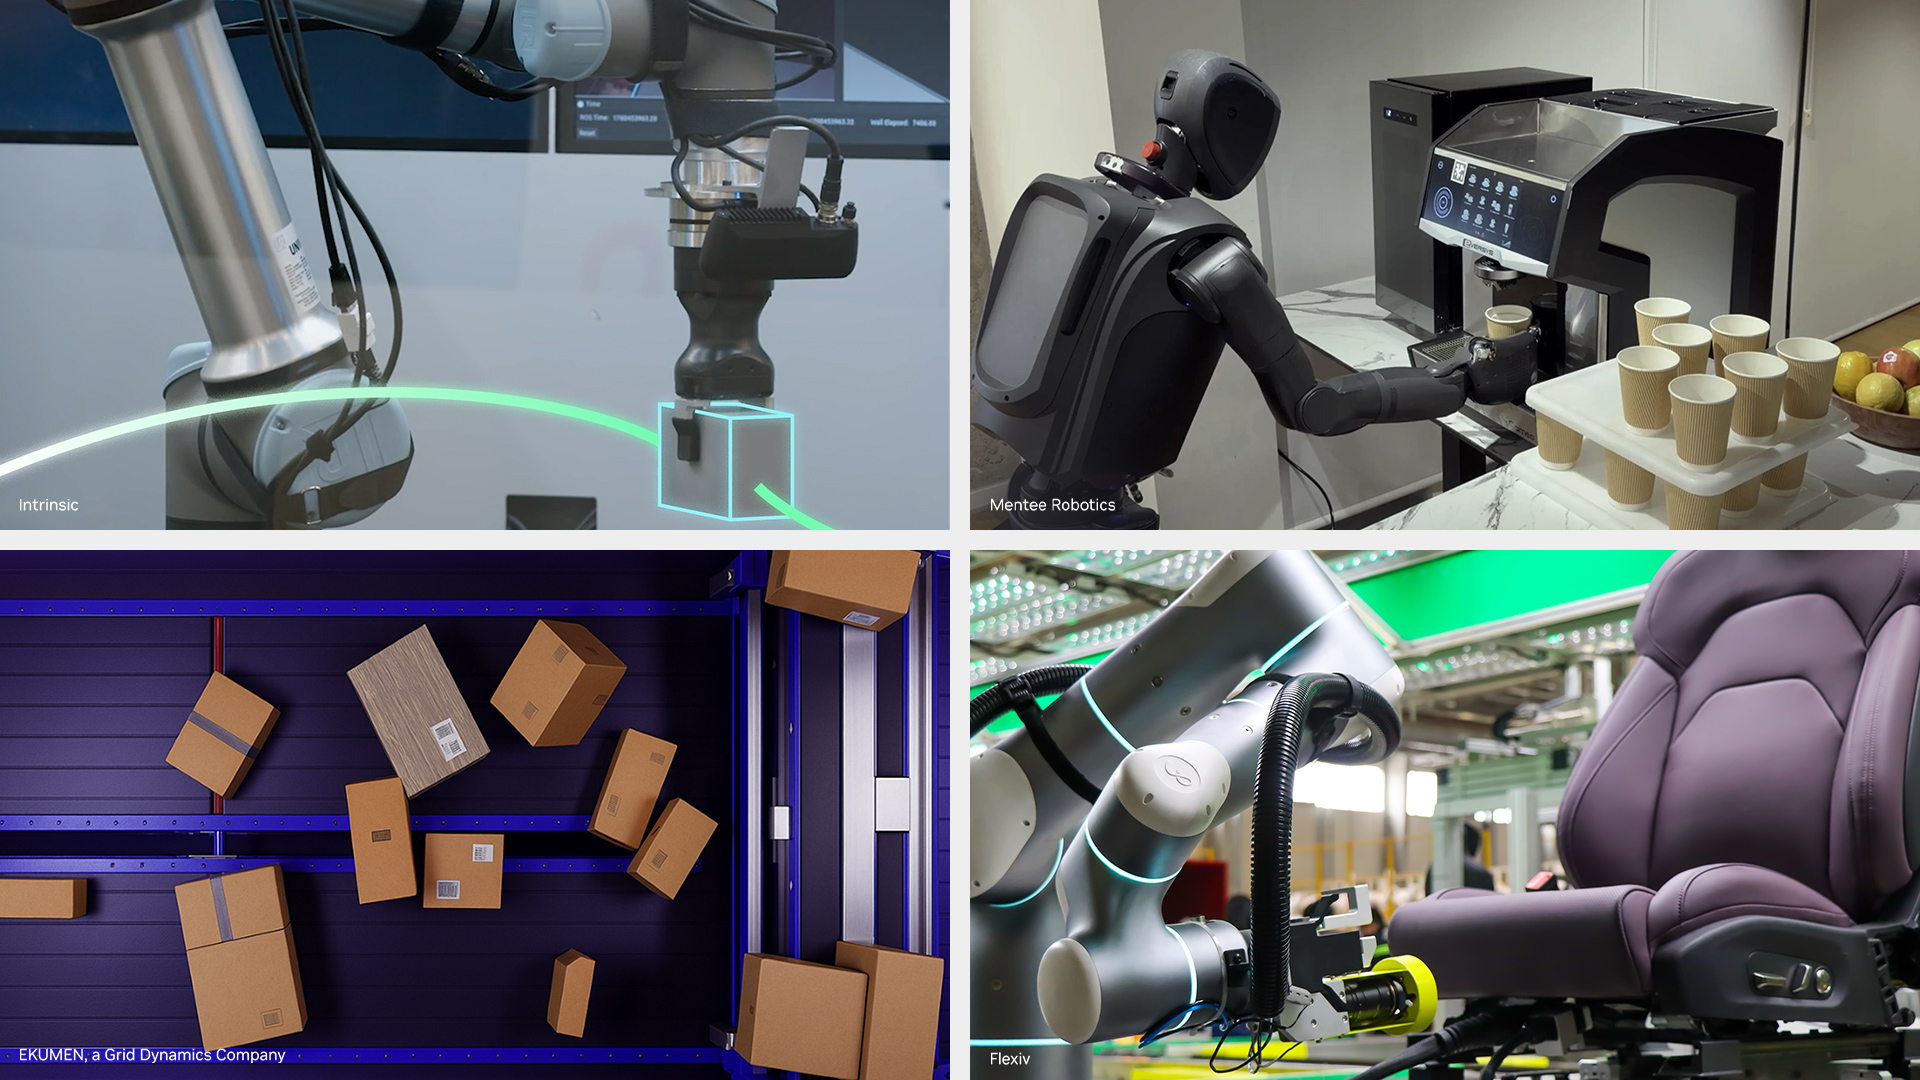
这家从Alphabet分拆出来的新公司,基于FoundationPose构建了一套开放式的机床辅助解决方案,用于数控加工和工件定位——这一任务长期以来一直是中小型制造企业的瓶颈,因为对于固定程序的机器人而言,很难对不熟悉的工件进行可靠的定位。 汽车供应商麦格纳(Magna)将GPU加速的感知技术与同步数据采集相结合,并部署了GR00T模型,同时利用Isaac Sim进行硬件在环测试,从而能够在机器人实际接触实体生产线之前,通过仿真验证其行为。此次整合名单中还包括一些公司,这些公司对于机器人领域以外的大多数采购团队来说,乍看之下可能并不熟悉。 Ekumen是一家成立于阿根廷的机器人软件公司,它开发了用于精密对接和3D障碍物检测的GPU加速软件包。据英伟达称,该软件包可在约2至5毫秒内计算出无碰撞路径,速度之快足以在接近实时的情况下绕过移动障碍物重新规划路径。 总部位于深圳、以低成本开发板闻名的硬件公司Seeed Studio,将其reBot Arm B601与Jetson Thor平台上的Isaac ROS进行了集成,该方案面向那些希望获得智能机器人能力但预算不足以购买工业级设备的开发者。 以色列类人型机器人初创公司 Mentee Robotics 正在 Jetson Orin 和 Jetson Thor 两个平台上运行其 MenteeBot 的感知与 AI 核心架构;而通用工业机器人制造商 Noble Machines 则直接基于 Isaac ROS 构建其感知栈,而非开发专有替代方案。 Universal Robots(一家由泰瑞达控股、主导协作机器人手臂市场的协作机器人制造商)正通过 AI Accelerator SDK 向系统集成商提供工具包;而 ROBOTIS 则在其 TurtleBot3 和 AI Worker 平台上运行 Isaac ROS,用于视觉引导的操作。 Flexiv 将其 Rizon 4 自适应机械臂与 Isaac Sim 结合,构建了从模拟到物理部署的流程;而 FieldAI 则直接在
Jetson 设备用于设备端处理,而非依赖云端。英伟达机器人平台战略的未来走向
此次发布的合作伙伴名单才是真正的信号,因为它表明英伟达正有意识地将 Isaac ROS 打造为默认选择,而非多种选项之一。机器人采购商在评估供应商时,越来越不能仅关注特定机器人能否完成任务,还必须考察其运行的软件栈,以及该栈中有多少部分被锁定在单一供应商身上。 Isaac ROS 的解决方案是一个开源层,它运行于至少十四家独立公司的产品之上,涵盖相机、机械臂、类人机器人和工业系统集成商。与封闭的感知堆栈相比,该方案降低了锁定风险,同时仍将性能优势与英伟达芯片紧密绑定。 这是一种常见的平台策略:免费提供软件,出售其高速运行所需的计算能力,并让竞争激烈的硬件供应商生态系统来证明该平台在各种应用场景中的价值——而这些应用场景正是英伟达自身绝不会直接构建的。
这也厘清了英伟达自身机器人产品组合内部的分工。Isaac GR00T 以及英伟达今年早些时候单独展示的 Cosmos 世界模型系列,主要针对基础模型层——即感知栈中负责对任务进行推理并生成动作序列的部分。 Isaac ROS 5.0位于其下方,负责处理基础模型所需的感知和执行基本操作,使模型能够实际“看到”物体并驱动机械臂向其移动。 将这些原语打包为“代理就绪技能”(agent-ready skills),使得 GR00T 风格的模型能够将“拾取放置”例程作为单一动作调用,而非自行协调每个感知和控制步骤——这对同时基于这两层进行开发的任何人而言,都是一项重大的工程简化。 免费的开源许可模式,加之完整版本已在 GitHub 上发布,使得入门门槛足够低,像 Seeed 这样的小型集成商
Studio 和麦格纳(Magna)这样的汽车级供应商可以基于同一基础进行开发,而正是这种生态系统的广度,决定了某个机器人软件平台究竟会成为行业标准,还是仅作为英伟达(NVIDIA)的专属工具而存在。开放感知层的竞争关键
英伟达并非唯一一家致力于构建共享机器人软件层的公司。谷歌DeepMind已将其Gemini Robotics模型应用于全身类人机器人控制,而Physical Intelligence则凭借其pi系列基础模型赢得了广泛关注,这两家公司都在争夺Isaac ROS所争取的开发者关注。 区别在于各公司在技术栈中的定位。Gemini Robotics和pi系列模型在推理层展开竞争,根据任务描述生成动作序列;而Isaac ROS 5.0则在底层的感知与执行层展开竞争——这一层负责将摄像头采集的图像转化为精确的物体姿态以及经过规划且无碰撞的运动轨迹。 从理论上讲,机器人制造商可以将竞争对手的基础模型与用于感知功能的 Isaac ROS 搭配使用,这也是 NVIDIA 开放许可在商业上至关重要的原因之一:无论顶层采用哪种推理模型,技术栈中将 Isaac ROS 作为默认基础架构的部分越多,竞争对手日后就越难取代它,即使该竞争对手拥有更强大的基础模型也不例外。
采购团队需要权衡的一个注意事项是,据报道的大部分性能提升—— 例如Ekumen报告的姿态跟踪速度提升5.5倍以及2至5毫秒的路径规划时间,均来自英伟达或其合作伙伴的自有数据,而非独立基准测试的对比结果,且这些数据假设目标部署环境中已包含Jetson级别的计算能力。 若评估团队将 Isaac ROS 与更简单的、仅依赖 CPU 的感知管道进行对比,则需权衡 Jetson Orin 或 Jetson Thor 模块的硬件成本与吞吐量提升之间的关系,而非将速度提升视为无需成本的收益。对于正在考虑是否将某方案作为标准配置的买家而言,
关于基于Isaac ROS的机器人开发计划,发布时涵盖14家公司的集成清单比任何单一基准测试数据都更有参考价值,因为这表明该工具包已能在广泛的硬件和应用场景中正常运行,而不仅仅是一个单一供应商的展示平台。本文综合了英伟达(NVIDIA)于2026年9月22日发布的关于Isaac ROS 5.0版本的公开信息。本文仅供一般参考之用,不构成任何投资、财务或法律建议。
封面图片来源:NVIDIA。










