
新澤西州 S1677 號法案規定機器人計程車必須配備光達,挑戰特斯拉的「僅靠相機」方案
新澤西州提出的 S1677 法案要求自動駕駛車輛必須採用冗餘的感測器模態,這實際上阻礙了特斯拉的「純相機式」Robotaxi 在未進行硬體變更的情況下於該州營運。
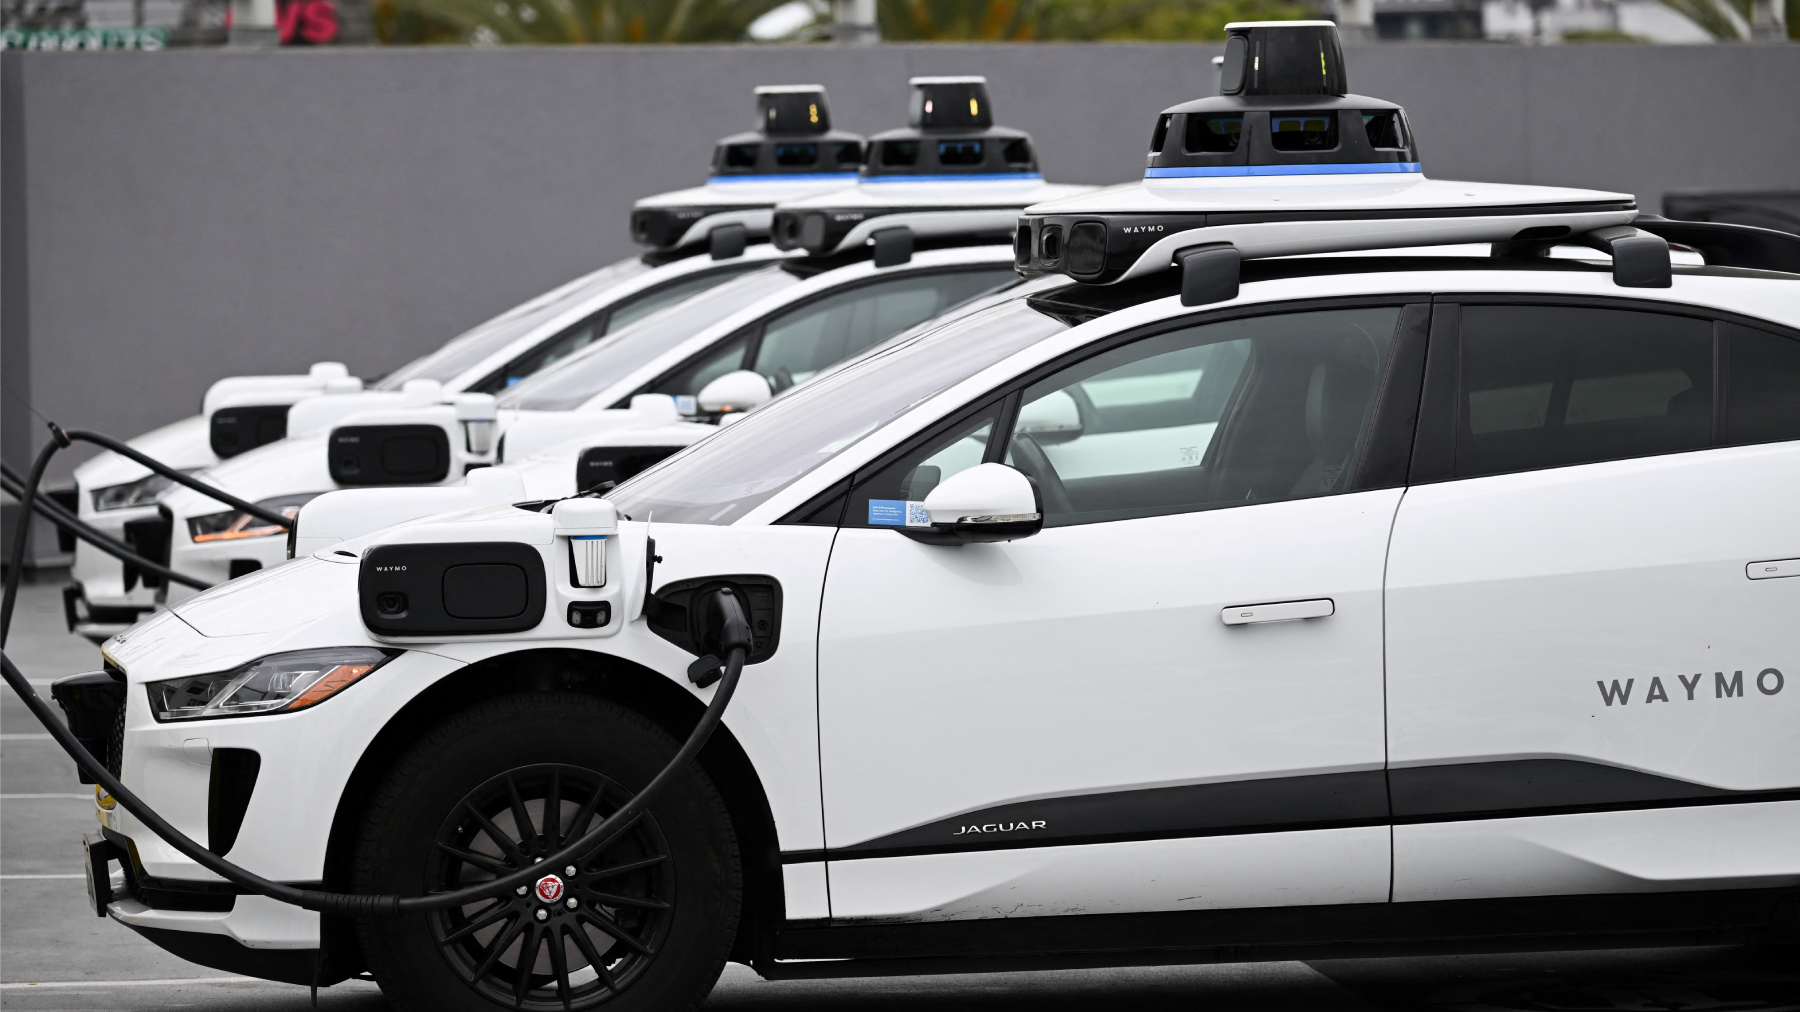
新澤西州提出的 S1677 法案要求自動駕駛車輛必須配備具備至少兩種不同感測模式(例如攝影機與雷達或光達)的避撞系統。這項規定實際上將阻止特斯拉僅靠攝影機運作的「機器計程車」在該州營運,除非該公司修改硬體配置,加入冗餘感測器。
事件始末
由民主黨籍州參議員安德魯·茨維克(Andrew Zwicker)與戈登·M·約翰遜(Gordon M. Johnson)共同提案的新澤西州 S1677 法案(參議院委員會替代提案,第 1677 號),提議針對全自動駕駛車輛實施為期三年的試點計畫 [1]。 該法案要求此類車輛必須配備碰撞避免系統,其中須包含一套攝影機系統,以及兩種不同的感測模式,以便在主要攝影機系統故障時,仍能偵測並追蹤障礙物 [1]。
這項要求實際上阻礙了特斯拉的「純相機式」Robotaxi系統在新澤西州營運,除非該公司更換其硬體設備[2]。 該法案預計將於今年稍晚進行表決[2]。作為回應,特斯拉已展開遊說活動反對該法案,並鼓勵新澤西州的特斯拉車主聯繫立法者,以反對這項強制規定[2]。該法案已於2026年5月11日獲參議院交通委員會通過。
自動駕駛監管的轉變
新澤西州提出 S1677 號法案,標誌著關於如何最佳規範公用道路上自動駕駛車輛的持續辯論中,一個重要的轉折點。多年來,各州政府採取了多種監管方式,從嚴格的許可程序到較為寬鬆的自我認證模式,不一而足。 以加州為例,該州維持一套嚴格的監管框架,由加州公用事業委員會(CPUC)與機動車管理局(DMV)共同監督自動駕駛車輛的運作 [3]。在加州,申請者必須向 DMV 取得「自動駕駛車輛部署許可證」,而 CPUC 則負責管理載客服務
計畫 [3]。相較之下,德州歷來採取較為寬鬆的監管方式,允許汽車製造商對其自動駕駛系統進行自我認證 [4]。亞利桑那州同樣允許自動駕駛車輛在公共道路上進行測試與行駛,前提是必須遵守聯邦法律與法規 [5]。 然而,新澤西州的法案卻提出了一項超越一般安全性能標準的具體硬體要求,明文規定車輛必須配備哪些類型的感測器。這種規範性做法有別於其他司法管轄區所採用的「技術中立」法規,引發了關於州立法機關在決定自動駕駛工程解決方案方面應扮演何種角色的質疑。
透過要求採用冗餘的感測模式,新澤西州立法者明確支持以「硬體為主」的方式來確保自動駕駛車輛的安全。此立場與 Waymo 和 Zoox 等公司的策略一致,這些公司長期主張必須結合攝影機、光達(lidar)和雷達,才能實現真正的自動駕駛。 然而,這與特斯拉的「純視覺」理念直接相悖,該理念依賴先進的人工智慧和高解析度攝影機來解析行車環境。新澤西州這場立法之爭的結果可能產生深遠影響,甚至可能左右未來幾年其他州制定自動駕駛車輛法規的方式。
技術分歧:「純視覺」與「多感測器組合」
新澤西州立法辯論的核心,在於對自動駕駛車輛最佳感測器架構的根本分歧。特斯拉始終堅稱,相機結合先進的神經網路,就足以實現完全自動駕駛。 該公司辯稱,既然人類駕駛者主要依靠視覺來駕駛,那麼經過海量視覺數據訓練的人工智慧系統也應能做到同樣的事情。這種方法,通常
這種被稱為「純視覺」的技術,無需使用雷射雷達(LiDAR)和雷達等昂貴且笨重的感測器,有望降低自動駕駛車輛的生產成本。然而,批評「純視覺」方案的人士指出,攝影機本身存在固有限制。它們可能因直射陽光而失明、被大雨或大雪遮蔽,且在低光環境下難以準確判斷距離。這正是冗餘感測器套件發揮作用之處。 Waymo 和 Zoox 等公司採用相機、雷射測距(LiDAR)和雷達的組合,以建立車輛周圍環境的全面 360 度視野。 雷射雷達(LiDAR)透過雷射脈衝測量距離,即使在完全黑暗的環境中,也能提供高度精確的環境 3D 地圖。雷達則擅長偵測移動物體的速度與軌跡,特別是在惡劣天氣條件下,當攝影機和雷射雷達可能難以運作時,其優勢更為顯著。
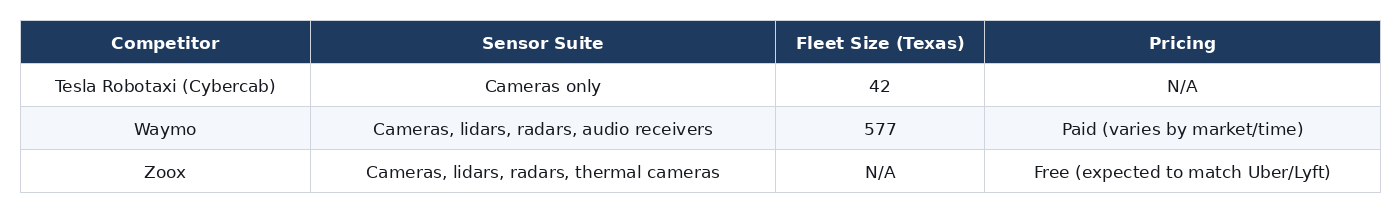
以第六代 Waymo Driver 為例,其配備了 13 個攝影機、4 個雷射雷達、6 個雷達單元以及外部音訊接收器 [6]。 這種多模態方法確保,若某種感測器發生故障或受環境因素影響,其他感測器能進行補償,從而提供關鍵的安全保障。同樣地,Zoox 機器計程車結合了攝影機、光達、雷達以及長波紅外線感測器(FLIR 熱成像攝影機),以實現其自動駕駛能力 [7]。 新澤西州 S1677 號法案實質上將這種多感測器理念鐫刻為法律,規定自動駕駛車輛必須配備備用系統,以便在主要攝影機系統失效時仍能偵測障礙物。
對機器人計程車市場的戰略影響
新澤西州的這項法案,對僅依賴視覺導向自動駕駛系統的企業而言,構成了一道重大的監管障礙。透過強制要求採用冗餘感測器模式,立法者將基於硬體的安全網置於軟體驅動的單一感測器方案之上。這項立法舉措可能為其他州樹立先例,進而
這將造成監管環境支離破碎,導致自動駕駛車輛營運商必須根據特定地區的要求來調整其硬體規格。對特斯拉而言,這項法案直接挑戰了其長期以來僅依靠攝影機和人工智慧實現自動駕駛的策略。若 S1677 法案通過,特斯拉將面臨關鍵抉擇:要麼放棄新澤西州的「機器人計程車」服務市場,要麼重新設計車輛以搭載雷達或雷達系統。 後者將需要龐大的投資,並要求該公司徹底改變其工程哲學。截至 2026 年 5 月,特斯拉在德克薩斯州的無人駕駛 Robotaxi 服務中僅註冊了 42 輛自動駕駛車輛,這表明與某些競爭對手相比,其自動駕駛車隊仍處於部署的早期階段 [8]。
相對地,像 Waymo 和 Zoox 這樣的競爭對手,由於已整合多種感測器類型,因此在遵守擬議法規並在實施類似規定的州份搶佔市場份額方面,具備得天獨厚的優勢。Waymo 在德克薩斯州營運著 577 輛車隊,已在自動駕駛叫車市場建立起顯著的市場地位 [9]。 該公司近期完成的一輪 160 億美元融資,使 Waymo 的估值達到 1,260 億美元,進一步鞏固了其作為業界領導者的地位 [10]。 獲得亞馬遜支持的 Zoox 亦正在擴展業務,目前提供無人駕駛車輛的免費乘車服務,並計劃最終將價格定於與 Uber 和 Lyft 等傳統叫車服務持平 [11]。
競爭對手比較
採購與戰略觀點
從戰略角度來看,新澤西州的這項法案凸顯了自動駕駛領域中,監管期望與某些技術方案之間日益加劇的分歧。車隊營運商和地方政府必須仔細評估
在決定採用特定的自動駕駛平台之前,應先評估目標市場的監管發展趨勢。投資配備強大、多模態感測器套件的車輛,似乎是確保在不同司法管轄區廣泛符合營運規範的較安全選擇。立法機關推動採用冗餘感測器,凸顯了硬體多樣性在降低風險方面的的重要性。雖然僅依賴視覺的系統可能具有成本優勢,但在關鍵市場面臨監管排除的風險,其影響可能遠大於這些成本節約。 利益相關者應密切關注 S1677 法案的進展,因為該法案若獲得通過,可能會引發多米諾骨牌效應,促使其他州採納類似的硬體規定,並重塑機器計程車產業的競爭格局。計劃部署自動駕駛車輛的車隊管理者,必須權衡多感測器系統的前期成本與其所提供的長期監管確定性。
對自動駕駛車輛創新的更廣泛影響
新澤西州關於感測器要求的辯論,反映出自動駕駛汽車產業內部在「快速創新」與「監管謹慎」之間存在的更廣泛張力。 支持「純視覺」方案的倡議者認為,嚴格的硬體強制規定會扼殺技術進步,因為這迫使企業採用特定解決方案,而非讓最佳技術在市場中脫穎而出。他們主張,人工智慧與機器學習的發展速度極快,純視覺系統很快就會超越多感測器套件的能力,使硬體強制規定變得過時。
另一方面,安全倡導者與監管機構則主張,不能將公眾當作未經驗證技術的測試對象。他們堅持認為,冗餘的感測器系統是確保自動駕駛車輛在公共道路上安全部署的必要預防措施。新澤西州的法案反映了這種謹慎的態度,優先採用經過驗證的硬體解決方案,而非先進技術的理論潛力。
軟體。這種監管理念可能會拖慢在採用類似規定的州份中自動駕駛車輛的部署進程,因為企業必須確保其車輛符合嚴格的硬體要求,才能上路行駛。這場辯論的結果將對自動駕駛車輛的未來創新產生深遠影響。若更多州效法新澤西州的作法,強制要求配備冗餘感測器,那些在純視覺系統上投入巨資的企業可能被迫調整策略,進而延遲其技術的廣泛應用。 反之,若純視覺系統能證明其安全紀錄可媲美或超越多感測器組合,監管機構可能會被說服,轉而採用更靈活、以性能為基礎的標準。
公眾觀感與遊說活動的作用
公眾觀感在形塑自動駕駛車法規方面扮演著關鍵角色。 涉及自動駕駛車輛的高調事故加劇了公眾對這些技術安全性的擔憂,促使立法者更積極地介入該產業的監管。新澤西州 S1677 號法案可視為對這些擔憂的回應,針對自動駕駛所引發的潛在風險提供了具體的立法解決方案。
針對這項擬議立法,各公司正積極遊說立法者以影響最終結果。 以特斯拉為例,該公司鼓勵新澤西州的車主聯繫其選區代表並反對該法案,主張該強制規定將不必要地限制其自動駕駛技術的部署[2]。這項基層遊說行動凸顯了自動駕駛車法規的爭議性,以及對開發這些技術的企業而言所涉及的重大財務利益。
這些遊說行動能否成功,將取決於企業能否說服立法者與公眾,使其相信其技術是安全且可靠的。這不僅需要
不僅需要嚴格的測試與驗證,還需針對自動駕駛系統的能力與限制進行透明的溝通。隨著產業持續成熟,技術創新、公眾認知與監管監督之間的相互作用,將決定自動駕駛車輛部署的步伐與方向。產業洞察
「新澤西州推動採用冗餘感測器的舉措,顯示監管機構日益傾向於以硬體為基礎的安全保障措施,這將對僅依賴視覺的自動駕駛系統在多元立法環境中的可行性構成挑戰。」
公司背景
特斯拉(Tesla):由工程師馬丁·埃伯哈德(Martin Eberhard)和馬克·塔彭寧(Marc Tarpenning)於2003年創立。伊隆·馬斯克(Elon Musk)於2004年透過A輪融資加入公司,並出任董事長 [12]。 特斯拉的產品線包括電動車以及即將推出的「Cybercab」,該車款設計為可作為全自動駕駛機器計程車運作。該公司一直是電動車市場的先驅,並在開發其「完全自動駕駛」技術方面投入了大量資源。
Waymo:前身為 Google 自動駕駛汽車計畫,Waymo 十多年來一直處於自動駕駛車輛研發的前沿。 2026年2月,Waymo完成一輪160億美元的融資,公司估值達1,260億美元 [10]。該公司在多個城市營運商業化的自動駕駛叫車服務,並持續擴充車隊規模與營運範圍。
Zoox:由 Tim Kentley-Klay 與 Jesse Levinson 於 2014 年共同創立,Zoox 的創立目標是從零開始打造一款全自動駕駛、專為此目的設計的機器人計程車。該公司其後被亞馬遜收購 [13]。 Zoox 的車輛採用獨特且對稱的設計,使其能夠雙向行駛,並配備一套全面的感測器系統,以確保安全可靠的運作。
參考文獻
[1] 新澤西州議會 S1677 法案正文:
https://pub.njleg.state.nj.us/Bills/2026/S2000/1677_U1.PDF[2] 《The Verge》新澤西州機器計程車法案:https://www.theverge.com/transportation/962309/new-jersey-robotaxi-bill-lidar-tesla
[3] 加州公用事業委員會(CPUC)自動駕駛計畫:https://www.cpuc.ca.gov/regulatory-services/licensing/transportation-licensing-and-analysis-branch/autonomous-vehicle-programs
[4] 德州機動車管理局(TxDMV)自動駕駛計畫:http://www.txdmv.gov/AVprogram
[5] 亞利桑那州交通部(AZDOT)自動駕駛測試:https://azdot.gov/mvd/services/professional-services/autonomous-vehicles-testing-and-operating-state-arizona
[6] Waymo 第六代駕駛員:https://waymo.com/blog/2024/08/meet-the-6th-generation-waymo-driver
[7] Zoox 感測器套件:https://zoox.com/know-your-ride
[8] CNBC 報導:特斯拉在德州部署的機器計程車車隊:
https://www.cnbc.com/2026/05/28/tesla-robotaxi-fleet-texas-one-tenth-size-of-waymos-filings-reveal.html[9] The Next Web:特斯拉 vs Waymo 車隊:https://thenextweb.com/news/tesla-robotaxi-fleet-42-vehicles-waymo-577-texas
[10] Waymo 160 億美元融資:https://waymo.com/blog/2026/02/waymo-raises-usd16-billion-investment-round
[11] Zoox 定價:單一來源
[12] 維基百科「特斯拉公司」條目:https://en.wikipedia.org/wiki/Tesla,_Inc.
[13] 維基百科 Zoox:https://en.wikipedia.org/wiki/Zoox











