
ニュージャージー州の法案S1677は、ロボタクシーへのLiDAR搭載を義務付け、テスラの「カメラのみ」というアプローチに異を唱えている
ニュージャージー州で提案されているS1677法案は、自動運転車に対し、冗長化されたセンサー方式の使用を義務付けており、これにより、テスラのカメラのみを搭載した「ロボタクシー」は、ハードウェアの変更を行わない限り、同州での運行が事実上不可能となる。
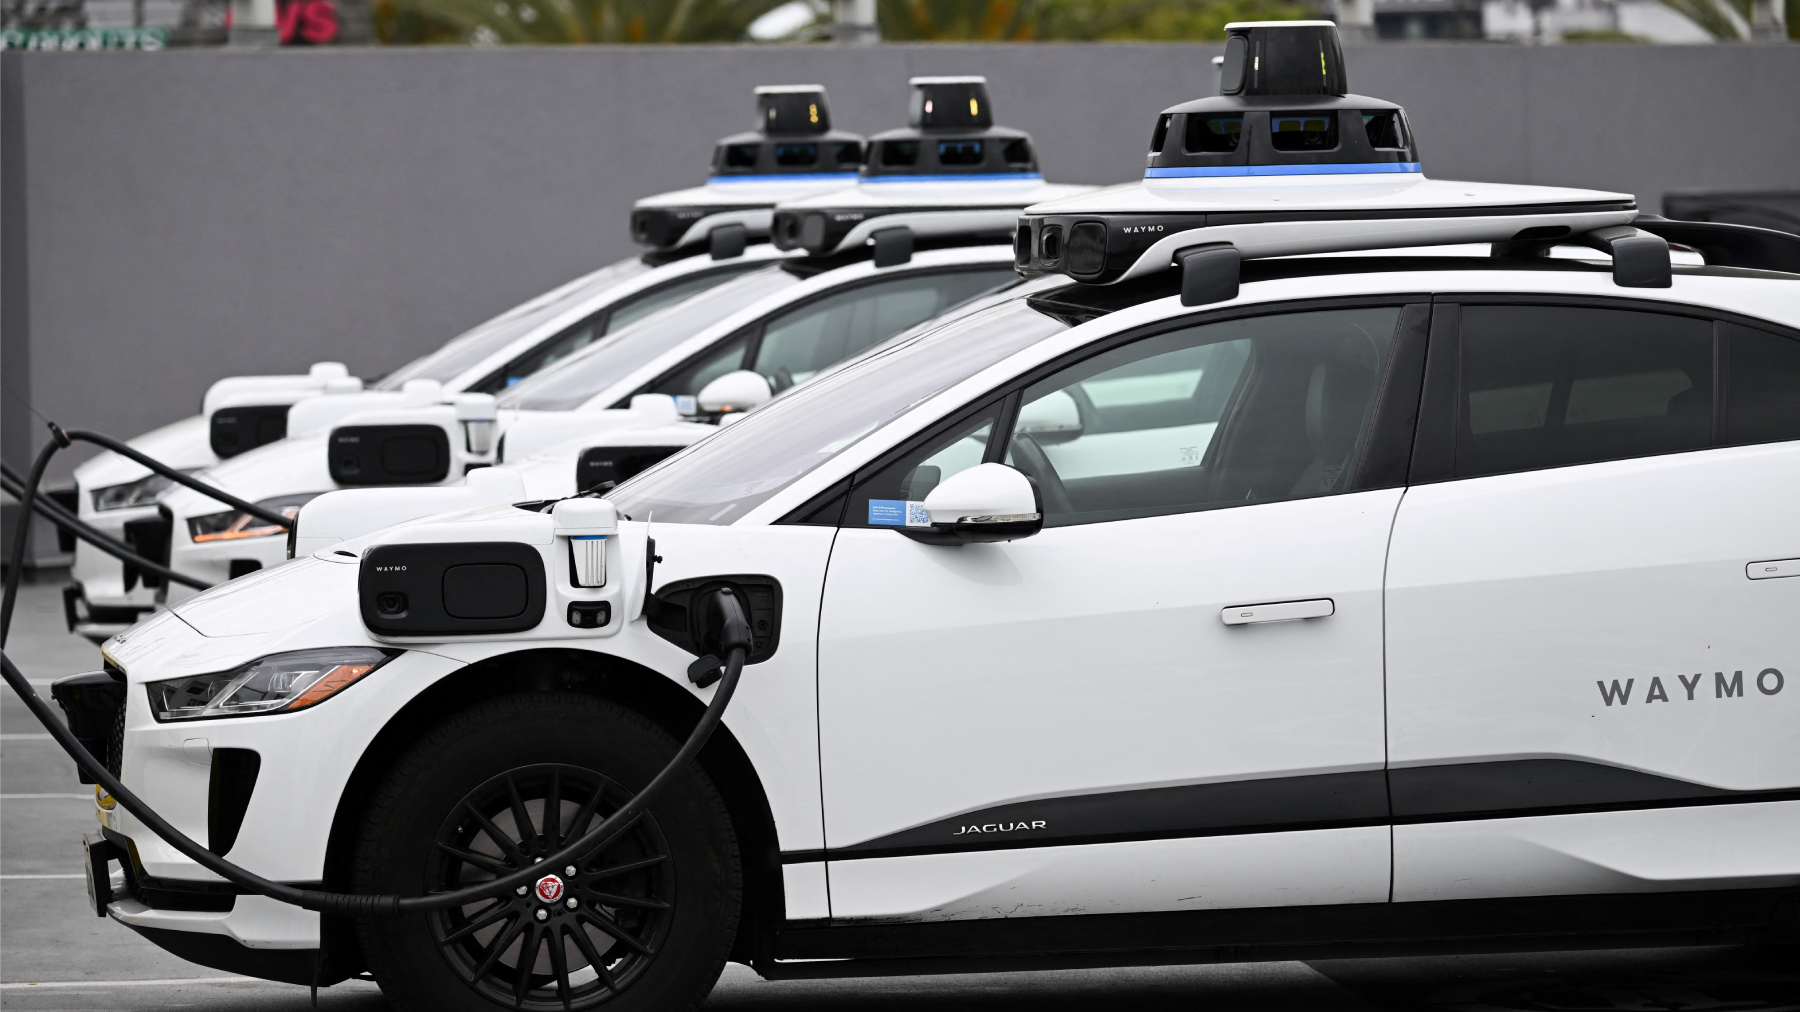
ニュージャージー州で提案されているS1677法案では、自動運転車に対し、カメラとライダーやレーダーなど、少なくとも2種類の異なる検知方式を備えた衝突回避システムの搭載を義務付けています。この規定により、テスラが冗長性のあるセンサーをハードウェア構成に追加しない限り、同社のカメラのみを搭載した「ロボタクシー」は、同州での運行が事実上不可能となります。
経緯
民主党のアンドルー・ズウィッカー州上院議員とゴードン・M・ジョンソン州上院議員が提出したニュージャージー州の法案S1677(上院委員会代替案、第1677号)は、完全自動運転車を対象とした3年間のパイロットプログラムを提案している[1]。 同法案では、これらの車両に対し、カメラシステムに加え、主カメラシステムが故障した場合でも障害物を検知・追跡できる2つの異なる検知方式を備えた衝突回避システムの搭載を義務付けている[1]。
この要件により、テスラがハードウェアを変更しない限り、同社のカメラのみを用いた「ロボタクシー」システムは、事実上、ニュージャージー州での運用が不可能となる[2]。 同法案は今年後半に採決にかけられる見通しだ[2]。これに対し、テスラは同法案に反対するロビー活動を展開し、ニュージャージー州のテスラ所有者に対し、この義務付けに反対するよう議員に働きかけるよう呼びかけている[2]。同法案は2026年5月11日、上院交通委員会で可決された。
自動運転をめぐる規制の転換
ニュージャージー州でのS1677法案の提出は、公道における自動運転車の最適な規制方法をめぐる継続的な議論において、重要な節目となる。長年にわたり、各州政府は、厳格な許可手続きから、より寛容な自己認証モデルに至るまで、監督に関して様々なアプローチをとってきた。 例えばカリフォルニア州では、カリフォルニア州公益事業委員会(CPUC)と自動車局(DMV)が共同で自動運転車の運用を監督する、厳格な規制枠組みを維持している[3]。カリフォルニア州の申請者はDMVから「自動運転車導入許可証」を取得する必要がある一方、CPUCは乗客輸送サービスを管理している。
プログラム [3]。対照的に、テキサス州は従来、より緩やかな規制アプローチを採用しており、自動車メーカーが自律走行システムを自己認証することを認めている[4]。アリゾナ州も、連邦法および規制を遵守することを条件に、公道での自動運転車の試験走行および運行を許可している[5]。 しかし、ニュージャージー州の法案は、一般的な安全性能基準を超える具体的なハードウェア要件を導入し、車両に搭載が義務付けられるセンサーの種類を規定している。この規範的なアプローチは、他の管轄区域で見られる「技術中立」な規制からの逸脱であり、自動運転の技術的解決策を決定する上で州議会が果たすべき役割について疑問を投げかけている。
冗長な検知方式を義務付けることで、ニュージャージー州の議員たちは、自動運転車の安全性確保においてハードウェア重視のアプローチを明確に支持している。この姿勢は、真の自動運転を実現するにはカメラ、ライダー、レーダーの組み合わせが必要だと長年主張してきたWaymoやZooxといった企業の戦略と一致している。 しかし、これは、高度な人工知能と高解像度カメラを用いて走行環境を解釈するテスラの「ビジョン・オンリー」という哲学と直接対立する。ニュージャージー州におけるこの立法上の争いの行方は、今後数年間で他の州が独自の自動運転車規制を策定する際に影響を与える可能性があり、広範な波及効果をもたらす恐れがある。
技術的な分水嶺:「ビジョン・オンリー」対「マルチセンサー・スイート」
ニュージャージー州の立法論争の核心にあるのは、自動運転車に最適なセンサー構成をめぐる根本的な意見の相違だ。テスラは、高度なニューラルネットワークと組み合わせたカメラだけで完全な自動運転を実現できると一貫して主張している。 同社は、人間のドライバーが運転において主に視覚に依存している以上、膨大な量の視覚データで学習された人工知能システムも同様に運転できるはずだと主張している。このアプローチは、しばしば
「ビジョン・オンリー」と呼ばれるこのアプローチは、LiDARやレーダーといった高価でかさばるセンサーを不要にし、自動運転車の製造コストを削減する可能性がある。しかし、「ビジョン・オンリー」アプローチの批判者は、カメラには固有の限界があると指摘している。カメラは直射日光によって視界が遮られたり、激しい雨や雪によって視界が妨げられたりすることがあり、また、低照度条件下では距離を正確に判断することが困難になる。そこで、冗長化されたセンサー群が重要な役割を果たすことになる。 WaymoやZooxといった企業は、カメラ、LiDAR、レーダーを組み合わせて、車両周辺の360度全方向を網羅する包括的な視界を構築している。 レーザーパルスを用いて距離を測定するLiDARは、完全な暗闇であっても、環境の極めて正確な3Dマッピングを提供します。レーダーは、特にカメラやLiDARが機能しにくくなる悪天候下において、移動物体の速度や軌道を検出することに優れています。
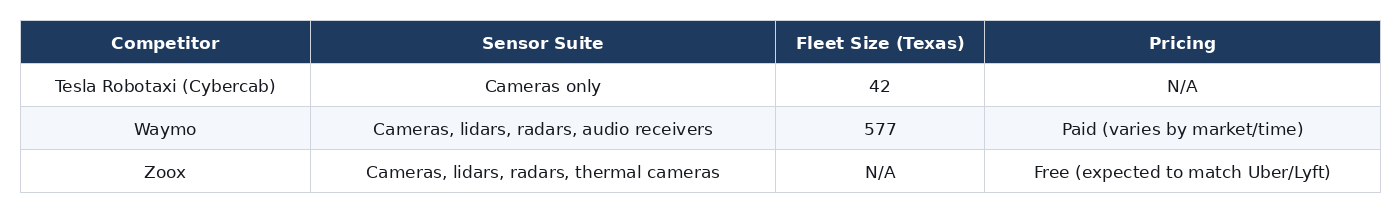
例えば、第6世代の「Waymo Driver」には、13台のカメラ、4台のLiDAR、6台のレーダーユニット、および外部オーディオレシーバーが搭載されている[6]。 このマルチモーダルなアプローチにより、ある種類のセンサーが故障したり、環境要因によって機能しなくなったりした場合でも、他のセンサーがそれを補うことができ、重要な安全網が確保される。同様に、Zooxのロボットタクシーも、カメラ、LiDAR、レーダー、長波長赤外線センサー(FLIRサーマルカメラ)を組み合わせて自律走行機能を実現している[7]。 ニュージャージー州の法案S1677は、このマルチセンサーの理念を事実上法的に規定しており、自動運転車には、主カメラシステムが故障した場合に障害物を検知できるバックアップシステムの搭載を義務付けている。
ロボットタクシー市場への戦略的意味合い
ニュージャージー州の法案は、視覚ベースの自動運転システムのみに依存している企業にとって、大きな規制上の障壁となる。冗長なセンサー方式を義務付けることで、立法者はソフトウェア主導の単一センサー方式よりも、ハードウェアベースの安全策を優先している。この立法措置は他の州にとって先例となり、将来的には
これにより、自動運転車の事業者が特定の地域の要件に合わせてハードウェアを調整せざるを得ない、断片化された規制環境が生まれることになる。テスラにとって、この法案は、自動運転にカメラと人工知能のみを使用するという同社の長年の戦略に直接的な挑戦を突きつけている。S1677が可決されれば、テスラは重大な決断を迫られることになる。すなわち、ニュージャージー州でのロボタクシー事業から撤退するか、あるいは車両を再設計してライダーやレーダーを搭載するか、のいずれかである。 後者の選択肢には、多額の投資と、同社のエンジニアリング哲学における根本的な転換が必要となる。2026年5月時点で、テスラはテキサス州における無人ロボタクシーサービスでわずか42台の自動運転車を登録しており、一部の競合他社と比較して、同社の自動運転車両の展開は依然として初期段階にあることを示している[8]。
対照的に、すでに複数のセンサータイプを組み込んでいるWaymoやZooxといった競合他社は、提案されている規制に準拠し、同様の規制が導入されている州で市場シェアを獲得する上で有利な立場にある。テキサス州で577台の車両を運用するWaymoは、自動運転配車サービス市場においてすでに確固たる存在感を確立している[9]。 同社が最近実施した160億ドルの資金調達ラウンドにより、Waymoの企業価値は1,260億ドルと評価され、業界のリーダーとしての地位をさらに強固なものにした[10]。 Amazonの支援を受けるZooxも事業を拡大しており、無人車両による無料乗車サービスを提供するとともに、将来的にはUberやLyftといった従来のライドシェアサービスと同等の価格設定を行う計画だ[11]。
競合他社との比較
調達と戦略的視点
戦略的な観点から見ると、ニュージャージー州の法案は、自動運転車分野における規制当局の期待と特定の技術的アプローチとの間の乖離が拡大していることを浮き彫りにしている。車両運営事業者や自治体は、以下を慎重に評価しなければならない。
特定の自動運転プラットフォームを採用する前に、ターゲット市場の規制動向を見極める必要がある。堅牢でマルチモーダルなセンサー群を搭載した車両に投資することが、さまざまな法域にわたって幅広い運用コンプライアンスを確保するための、より安全な選択肢であると考えられる。冗長なセンサーの導入を求める立法の動きは、リスク軽減におけるハードウェアの多様性の重要性を浮き彫りにしている。視覚のみのシステムにはコスト面での利点があるものの、主要市場で規制の対象外となる可能性が、こうしたコスト削減効果を上回る恐れがある。 S1677法案の進捗状況をステークホルダーは注視すべきである。同法案が可決されれば、ドミノ効果を引き起こし、他の州も同様のハードウェア要件を採用するよう促され、ロボタクシー業界の競争構造が再編される可能性があるからだ。自動運転車の導入を検討しているフリート管理者は、マルチセンサーシステムの初期コストと、それがもたらす長期的な規制上の確実性を慎重に比較検討しなければならない。
自動運転車のイノベーションに及ぼす広範な影響
ニュージャージー州におけるセンサー要件をめぐる議論は、自動運転車業界内で、急速なイノベーションと規制当局の慎重な姿勢との間に存在する、より大きな緊張関係を如実に示している。 「ビジョン・オンリー」アプローチの支持者は、厳格なハードウェア規制は、市場で最良の技術が勝ち残ることを許さず、企業に特定のソリューションの採用を強いることで、技術の進歩を阻害すると主張している。彼らは、人工知能(AI)と機械学習が急速に進歩しており、ビジョン・オンリーシステムがまもなくマルチセンサー・スイートの能力を上回り、ハードウェア規制は時代遅れになると主張している。
一方、安全性を重視する団体や規制当局は、実証されていない技術のベータテスターとして一般市民を利用することはできないと主張している。彼らは、公道での自動運転車の安全な導入を確保するためには、冗長なセンサーシステムが不可欠な予防措置であると主張している。ニュージャージー州の法案は、この慎重なアプローチを反映しており、先進技術の理論上の可能性よりも、実証済みのハードウェアソリューションを優先している。
ソフトウェア。この規制方針により、同様の規制を導入する州では、自動運転車の導入が遅れる可能性がある。なぜなら、企業は車両の運行開始前に、厳しいハードウェア要件を満たしていることを確認しなければならないからだ。この議論の結果は、自動運転車のイノベーションの将来に多大な影響を及ぼすことになるだろう。もし、より多くの州がニュージャージー州に倣って冗長なセンサーを義務付けるようになれば、視覚のみのシステムに多額の投資を行ってきた企業は戦略の転換を余儀なくされ、その結果、その技術の普及が遅れる可能性がある。 逆に、ビジョン単独システムがマルチセンサーシステムと同等かそれ以上の安全実績を実証できれば、規制当局はより柔軟で性能ベースの基準を採用するよう説得される可能性がある。
世論とロビー活動の役割
世論は、自動運転車の規制形成において極めて重要な役割を果たしている。 自動運転車が関与した注目度の高い事故は、これらの技術の安全性に対する一般市民の懸念を高め、立法者が業界の規制においてより積極的な役割を果たすよう促している。ニュージャージー州の法案S1677は、こうした懸念への対応と見なすことができ、自動運転に感じられるリスクに対する具体的な立法上の解決策を提供している。
この法案に対し、各企業は結果に影響を与えるべく、議員たちへのロビー活動を積極的に展開している。 例えば、テスラは、ニュージャージー州のオーナーに対し、議員に連絡してこの法案に反対するよう呼びかけており、この義務化が同社の自動運転技術の導入を不必要に制限することになると主張している[2]。このような草の根レベルのロビー活動は、自動運転車の規制をめぐる論争の激しさと、これらの技術を開発する企業にとっての多大な経済的利害関係を示している。
こうしたロビー活動の成否は、各社が自社の技術が安全かつ信頼性が高いことを議員や一般市民に納得させられるかどうかにかかっている。そのためには、単に
厳格な試験と検証だけでなく、自律システムの能力や限界に関する透明性のある情報発信も重要です。業界が成熟し続ける中、技術革新、世間の認識、規制当局による監督の相互作用が、自動運転車の導入のペースと方向性を決定づけることになるでしょう。業界インサイト
「ニュージャージー州における冗長センサーの導入推進は、ハードウェアベースの安全保証に対する規制当局の意向が強まっていることを示しており、多様な法規制環境下において、視覚情報のみに依存する自動運転システムの実現可能性に疑問を投げかけている。」
企業の背景
テスラ:2003年にエンジニアのマーティン・エバーハードとマーク・ターペニングによって設立された。イーロン・マスクは2004年にシリーズAの資金調達に伴い参画し、会長に就任した[12]。 テスラの製品ラインナップには、電気自動車に加え、完全自動運転のロボタクシーとして稼働するよう設計された、今後発売予定の「サイバーキャブ」が含まれる。同社は電気自動車市場の先駆者であり、完全自動運転(Full Self-Driving)技術の開発に多額の投資を行ってきた。
ウェイモ:元々は「Google Self-Driving Car Project」であったウェイモは、10年以上にわたり自動運転車の研究開発の最前線に立ってきた。 2026年2月、ウェイモは160億ドルの資金調達ラウンドを実施し、同社の企業価値は1,260億ドルと評価された[10]。同社は複数の都市で商用自動運転配車サービスを運営しており、車両数と運行エリアの拡大を続けている。
Zoox:2014年にティム・ケントリー=クレイとジェシー・レビンソンによって設立されたZooxは、完全自動運転専用のロボットタクシーをゼロから開発することを目標として設立された。同社は後にAmazonに買収された[13]。 Zooxの車両は、どちらの方向にも走行可能な独自の対称的なデザインを特徴としており、安全かつ信頼性の高い運行を確保するために、包括的なセンサー群を搭載している。
参考文献
[1] ニュージャージー州議会法案 S1677 条文:
https://pub.njleg.state.nj.us/Bills/2026/S2000/1677_U1.PDF[2] The Verge「ニュージャージー州のロボットタクシー法案」:https://www.theverge.com/transportation/962309/new-jersey-robotaxi-bill-lidar-tesla
[3] CPUCの自動運転車(AV)プログラム:https://www.cpuc.ca.gov/regulatory-services/licensing/transportation-licensing-and-analysis-branch/autonomous-vehicle-programs
[4] TxDMVの自動運転車プログラム:http://www.txdmv.gov/AVprogram
[5] AZDOTの自動運転車試験:https://azdot.gov/mvd/services/professional-services/autonomous-vehicles-testing-and-operating-state-arizona
[6] Waymoの第6世代ドライバー:https://waymo.com/blog/2024/08/meet-the-6th-generation-waymo-driver
[7] Zooxのセンサースイート:https://zoox.com/know-your-ride
[8] CNBC:テキサス州のテスラ・ロボタクシー・フリート:
https://www.cnbc.com/2026/05/28/tesla-robotaxi-fleet-texas-one-tenth-size-of-waymos-filings-reveal.html[9] The Next Web「テスラ対ウェイモの車両群」:https://thenextweb.com/news/tesla-robotaxi-fleet-42-vehicles-waymo-577-texas
[10] Waymoの160億ドルの資金調達:https://waymo.com/blog/2026/02/waymo-raises-usd16-billion-investment-round
[11] Zooxの価格設定:単一情報源
[12] ウィキペディア「Tesla, Inc.」:https://en.wikipedia.org/wiki/Tesla,_Inc.
[13] ウィキペディア「Zoox」:https://en.wikipedia.org/wiki/Zoox











