
NAVER Labs Europe 於 ECCV 2026 展示無需重新訓練的機器人導航技術
NAVER Labs Europe 將於馬爾默舉行的 ECCV 2026 會議上發表十篇論文。其中一項重點研究成果展示了利用從凍結的預訓練 Vision Transformer 中提取的單一標量,實現高速機器人導航,此舉不僅消除了重新訓練的成本,更有望加速在韓國和日本的 NAVER 各據點部署。
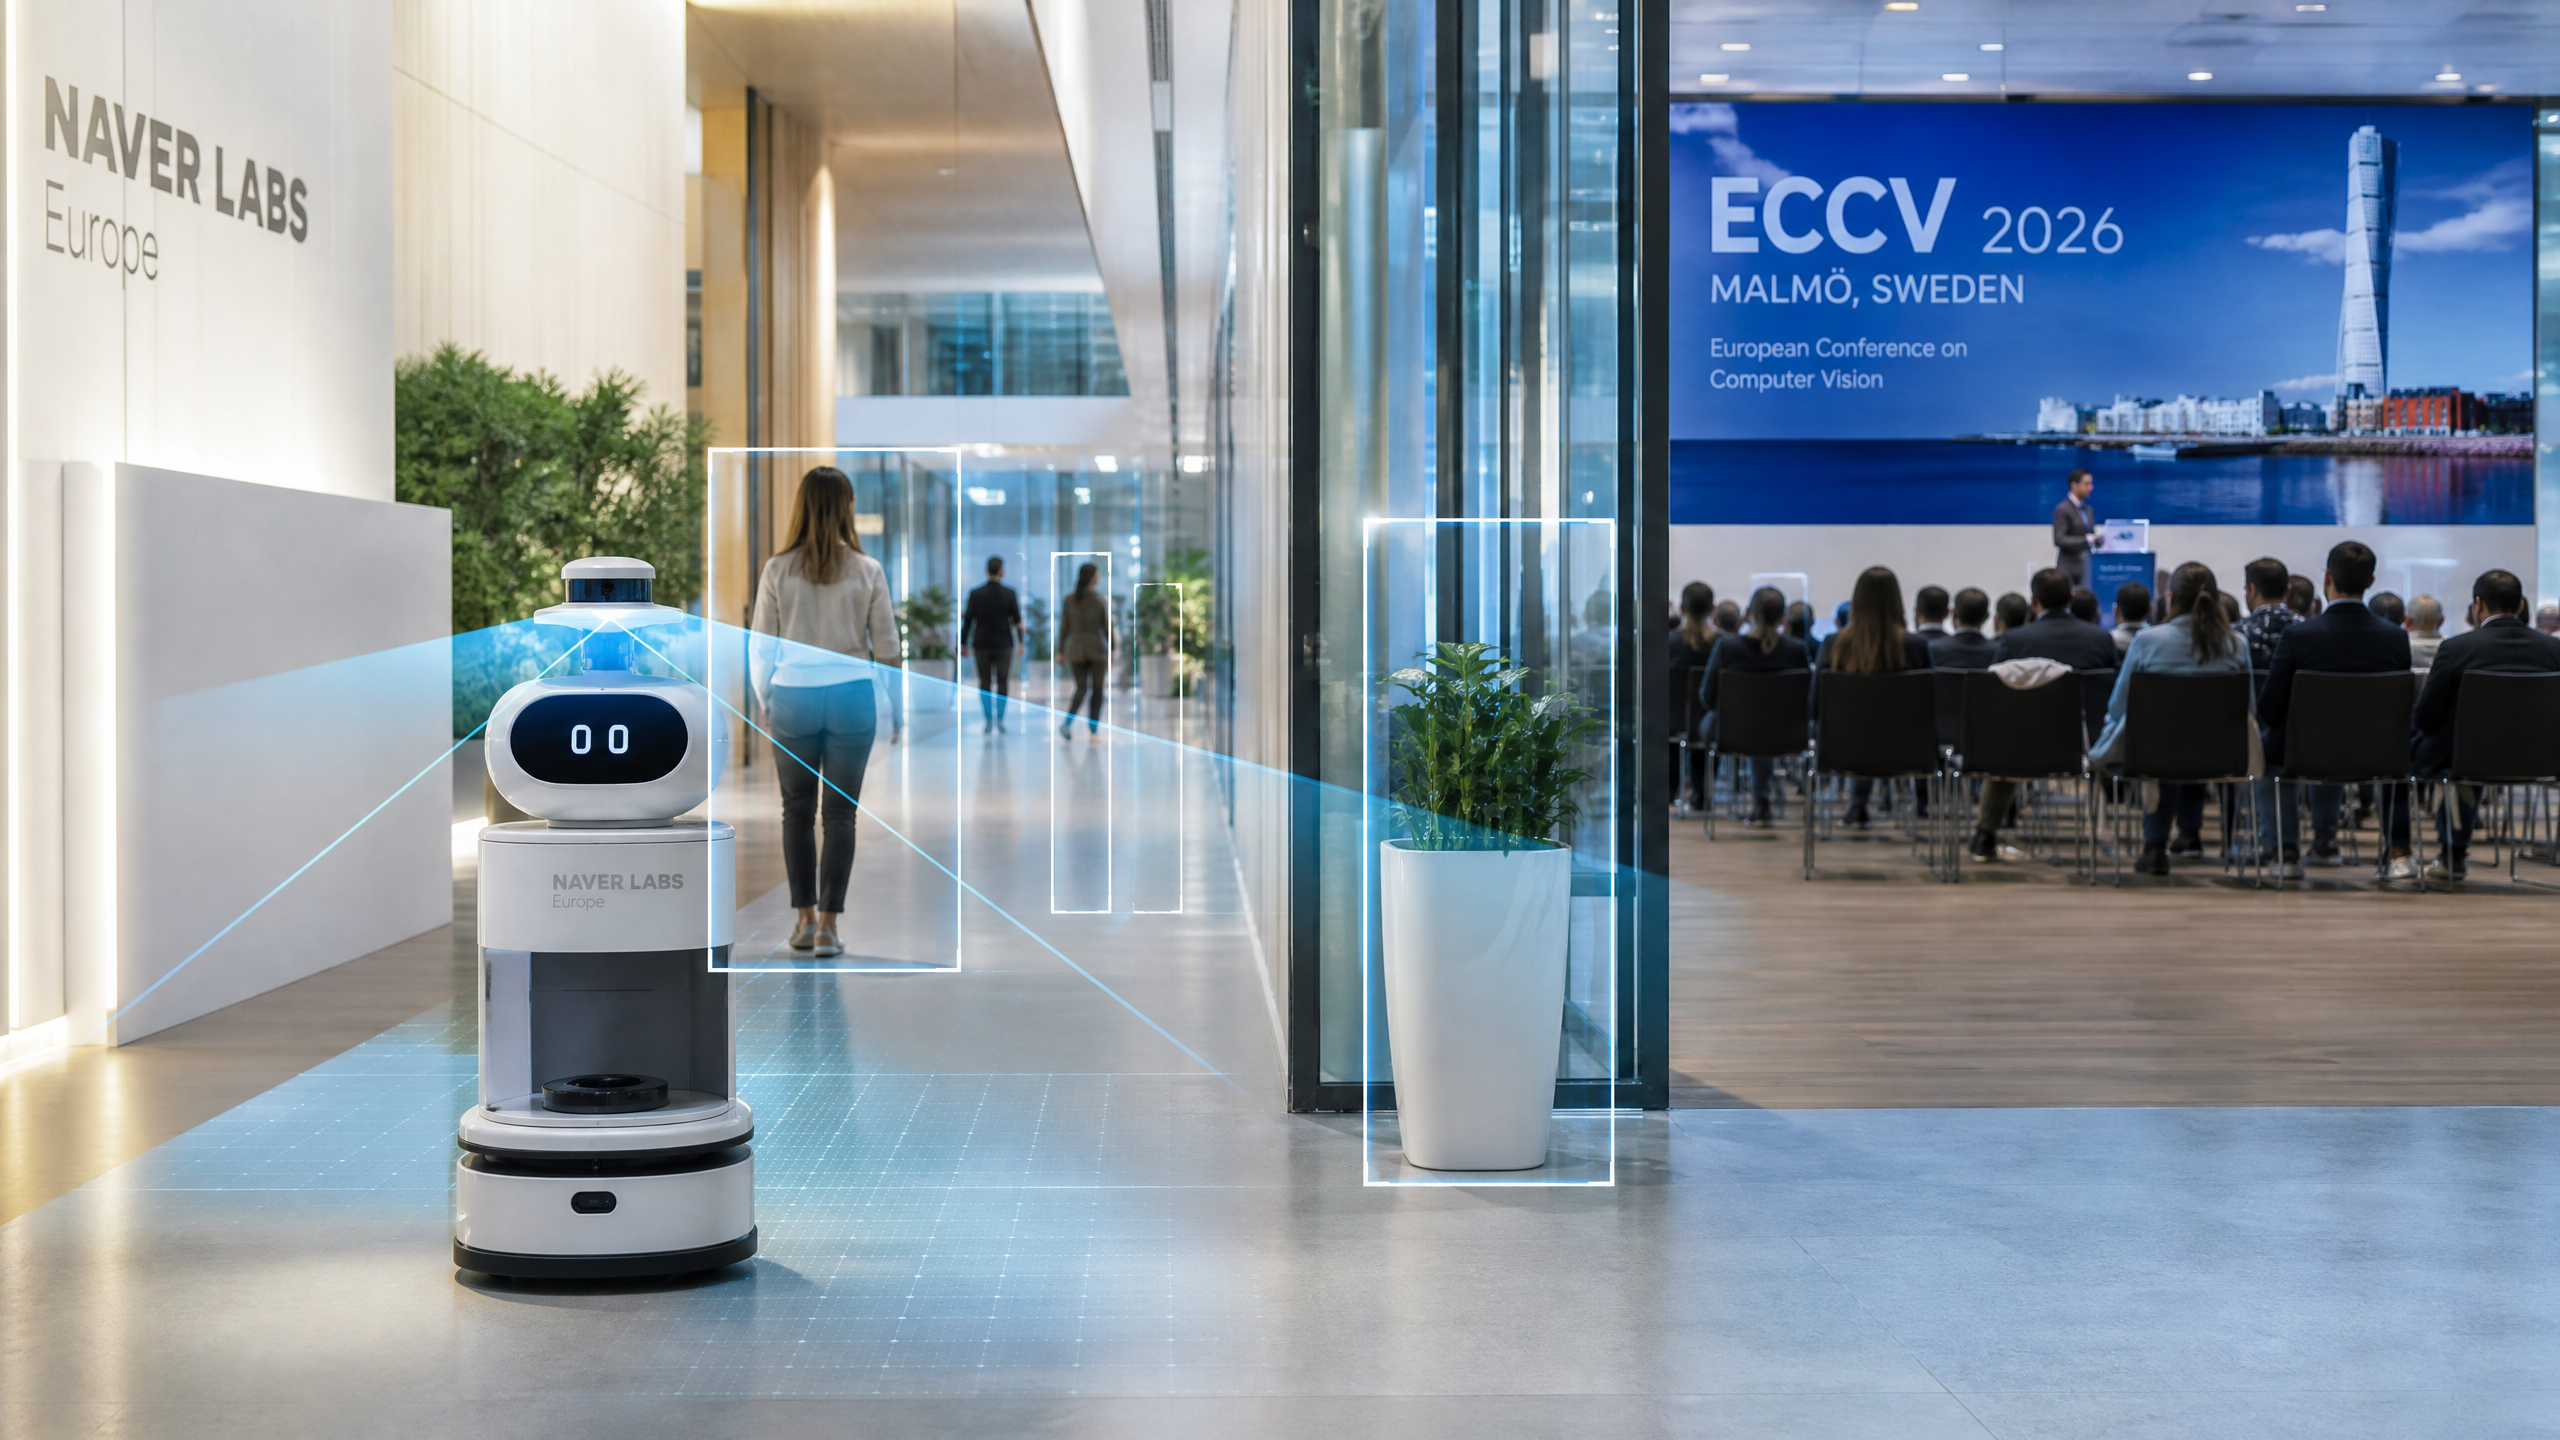
NAVER Labs Europe 將於 9 月 8 日至 12 日在馬爾默舉行的 ECCV 2026 會議上發表十篇研究論文。其中最引人注目的研究成果展示了一台實體機器人,僅透過從凍結的預訓練 Vision Transformer 導出的單一標量值,便能高速移動,且無需對模型進行微調,部署時也無需重新訓練。
這支位於格勒諾布爾、隸屬於韓國網路集團 NAVER 的團隊表示,這種「每塊圖元一個標量值」的方法,能將通用視覺骨幹模型轉化為快速的導航訊號。 其他論文涵蓋了利用 BLASt3R 進行未校準的 3D 重建、自迴歸 3D 場景生成,以及用於相機為中心的人體網格恢復的 Multi HMR 2,這些研究成果均已規劃部署至 NAVER 的設施中。
NAVER Labs Europe 總部位於格勒諾布爾,是 NAVER 的歐洲研究部門。NAVER 是一家總部位於首爾的網路與科技公司,在韓國以搜尋、電子商務、地圖服務及數位支付而聞名。 該實驗室專注於密集室內環境(例如 NAVER 位於板橋的 1784 總部以及東京中城八重洲綜合大樓)的感知、建圖及人機互動研究。這些新成果旨在減少長期以來困擾機器人在實際建築物中部署的運作阻力。
「每塊圖元一個標量」的理念以巧妙的提取機制取代了大量訓練資源
其核心論點既簡單又發人深省:預訓練的 Vision Transformer 本身已編碼了豐富的空間語義。研究團隊並未針對狹義的導航任務重新訓練模型,而是從每個影像區塊中提取單一標量值,並將該值視為「移動」或「不移動」決策的代理指標。 這就像是透過觀察單一指示燈來駕駛車輛,而該燈號卻能反映整個控制面板的運作狀態。訣竅在於選取正確的標量值,並將其映射至控制指令,而無需更新基礎模型。這單一的提取步驟,大幅減少了針對特定場地進行資料蒐集、標註及模型微調的需求。
此方法帶來顯而易見的運作優勢。
訓練與驗證週期會造成時程延誤,並需要昂貴的運算叢集。由於佈局不斷變更,特定場地的資料集往往很快就會過時。透過凍結核心架構並萃取控制訊號,該系統得以避免讓系統整合商不堪重負的「重新訓練」惡性循環。實際效果是:軟體更新的影響範圍更小、現場測試週期更少,以及部署時程更具可預測性。無需重新訓練的導航經濟效益取決於規模
大多數室內服務機器人專案都因隱性軟體成本的沉重負擔而崩潰。車隊營運商發現,每次移至新的樓層平面,以及每次照明、家具或季節性裝飾的變更,都會觸發模型漂移。每次漂移都會引發另一輪資料擷取與訓練循環。 標量提取法則能避開這種無止盡的循環。若預訓練模型能在各場地間真正保持「凍結」狀態,則每個場地的配置工作將僅限於控制映射與安全包絡的校準。這些任務更接近傳統的機器人工程,而非深度學習研究。
這對供應鏈產生了直接的成本影響。系統整合商在每次安裝時,可編列較少的機器學習專才預算。雲端運算供應商則會發現,對大型重新訓練任務的需求減少,取而代之的是更輕量化的邊緣推論。 攝影機廠商與感測器供應商將因此獲得優勢,因為系統表現如今取決於視覺輸入品質的一致性,而非各場地的客製化語義解析。電池與馬達供應商則因運算發熱量降低及任務持續時間延長而受益,這將提升設備的運作週期。甚至採購團隊在合約條款上也能掌握主動權,因為驗收測試變得更具確定性。
競爭格局也隨之轉變。那些依賴大規模「微調即服務」模式的企業將失去定價權;而在流程工程與維護方面表現卓越的系統整合商則能擴大市佔率。那些能夠在進入新建築後,僅需極少調整即可執行標準操作手冊的機器人,
微調才能贏得高層的耐心。最終的贏家將更像家電供應商,而非客製化專案公司。NAVER 的建築專案管道為部署提供了快速的回饋途徑
NAVER 擁有令許多人羨慕的測試場地。該公司將位於韓國的 1784 大樓作為「活體實驗室」,部署了數百台服務機器人,負責遞送包裹、運送餐點以及支援大樓營運。東京中城八重洲的部署,則將這個驗證場地延伸至人流量極高的商業環境中。 能將調試時間縮短數分鐘的研究成果,將直接提升車隊利用率並加速設施驗收進程。
實際上,一種能減少現場重新訓練的導航方法,可轉化為更迅速的變更管理。經常重新配置零售陳列架、活動空間或辦公室佈局的租戶,期望機器人能跟上步伐。 「每區塊標量」方法可在維持主架構穩定的同時,僅更新與安全距離及當地法規相關的一小部分控制閾值。從研究到現場測試再到全車隊部署的循環週期因此縮短。這正是研究論文如何轉化為「首次運行成功率」及「人為干預平均間隔時間」等營運指標的過程。
歐洲研究據點強化韓國產業影響力
格勒諾布爾基地讓 NAVER 得以接觸歐洲在電腦視覺領域的學術與人才網絡。ECCV 是頂級學術盛會,而發表十篇論文則彰顯了其研究深度。透過將這些研究成果導入韓國的部署據點,NAVER 搭建了一座雙向橋樑。韓國因此獲得前沿方法的持續輸入。 歐洲則獲得了一條管道,能比許多歐洲企業嘗試的速度更快地在實際設施中擴展這些方法。此安排同時也分散了地理風險。若某個地區的監管壓力導致某類部署放緩,另一地區仍能維持發展動能。
隨著全球對人工智慧的規範日益嚴格,這種跨區域架構的重要性更顯突出。《歐盟人工智慧法案》訂定了具體的
在安全、透明度及人類監督方面的義務。 相較於不透明的端到端重新訓練管道,採用「凍結模型」並具備透明控制映射的技術,可能更容易通過認證。韓國針對公共空間的機器人應用設有專屬的監管流程,且傾向於務實的安全工程。在兩種監管體系下運作,應能促使實驗室更聚焦於可解釋性及符合稽核要求的工具開發。ECCV 系列的其他研究則涵蓋了完整的感知技術堆疊
BLASt3R 專注於未校準的 3D 重建,這類重建在感測器校準產生漂移的真實建築中常出現硬邊。一種能從不一致輸入中恢復幾何結構的方法,可減少停機時間並降低技術人員的介入需求。自迴歸 3D 場景生成技術,賦予數位孿生更快速的「假設分析」能力,適用於佈局規劃、人流模擬及維護路線規劃。 Multi HMR 2 將人體網格重建轉移至以相機為中心的框架,這能在無需逐感測器調和的情況下,簡化多相機環境中的部署。這些組件共同指向一個極其實用的目標:建立一套能承受混亂環境、並讓機器人持續發揮作用的感知堆疊,無需仰賴由博士級人才組成的團隊進行長時間現場支援。
關鍵在於,每個組件都能嵌入現已運作的部署流程中。NAVER 的現場機器人運作建立了一套績效評分機制。若研究論文無法提升車隊生產力或降低人工干預率,便難以持久。這種嚴謹的標準往往能提升諸如標量提取等看似微小的創新。 推論階段的簡潔性,遠勝於那種需要每週進行馬拉松式重新訓練才能實現的優雅設計。
懷疑論者的檢視會不斷施壓,直到論點崩解為止
單一標量控制在對抗性條件下可能顯得脆弱。在網際網路規模圖像上訓練的視覺變壓器(Vision Transformers),可能會編碼偏見並滲入導航系統。反射、玻璃牆或季節性光照變化都可能使標量提取機制誤判,導致進入不安全狀態。安全性
工程師們會對過度依賴單一潛在維度提出合理的疑慮。冗餘感測仍不可或缺。雷達、深度感測器與保險桿感測器不會就此消失。此外還存在市場風險。若此技術能廣泛應用,競爭對手便能迅速仿效。從開源的 ViT 變體到專有家族模型,現成的「凍結骨幹」模型隨處可見。其進入門檻可能低於傳統的端到端導航技術。這使得價值的創造轉移至系統整合品質、車隊管理軟體以及服務可靠性之上。 NAVER 的優勢必須來自於實際場地的執行速度,而非提取技術本身的新穎性。
監管機構也將深入審查驗證流程。任何映射至控制輸出的標量值,都必須針對邊緣案例進行測試,例如奔跑的孩童、手持鏡子的人,或是緊急照明等情境。認證框架傾向採用可追溯的特徵。團隊需要提供完善的文件,將標量值與可解讀的提示,以及觸發保守行為的安全邏輯相互連結。
一個能以簡單方式解釋此轉變的比喻
試想一位能演奏複雜交響樂的小提琴家。訓練他們演奏新曲目代價高昂。NAVER 的方法主張保留小提琴家原有的演奏方式,只需提供一個節拍器訊號。這個單一脈衝能貫穿整場演出維持節奏,並減少排練時間。 音樂依然源自豐富的模型,但控制迴路僅需聆聽最簡約的提示。這雖非完美的比喻,卻精準捕捉了其精髓。核心系統掌握大量知識,而標量值則在不改變該知識的前提下引導行動。
對晶片供應商與邊緣運算選擇的啟示
若機器人能透過「凍結」的骨幹進行導航,市場需求便會從訓練密集型的 GPU 轉向邊緣端適合推論的加速器。此一轉變將使能高效處理變壓器編碼器的低功耗 AI 晶片供應商受惠,同時也擴大了可部署運算的範疇。商品化的 x86 架構搭配
一張性能適中的加速卡可能就足夠了。這為採購帶來了靈活性,因為營運商不再需要為每個站點配置頂級硬體。總擁有成本呈現下降趨勢。熱峰值減少,意味著機箱所需的冷卻設備規模可以縮小。每次任務中電池的使用壽命更長,維護間隔也隨之延長。雲端服務供應商仍將負責託管數位孿生、監控儀表板及車隊分析。然而,在許多機器人計畫中,雲端支出中最昂貴的部分來自反覆的模型重新訓練。 凍結骨幹系統可大幅削減這筆開支。雲端營收將轉向協調管理與資料倉儲,而非運算密集型的模型更新。這對供應商而言代表不同的利潤結構,對買方來說則是不同的談判基礎。
面對美國與日本機器人業者的競爭態勢
此舉與美國企業追求通用控制技術的努力有所交集。Google 旗下團隊已探索適用於機器人的大型行為模型,該模型重複利用預先訓練的視覺與語言組件。NVIDIA 則透過合成數據與高度依賴模擬的工作流程,大力推動 Isaac 平台。 日本 Preferred Networks 和豐田研究院等團隊則將感知能力與堅固的硬體結合,應用於工廠和家庭環境。NAVER 的切入點則更為狹窄且精準,專注於路徑已知且任務可重複的密集室內建築環境,並採用簡單的控制介面來驅動功能豐富的視覺大腦。這種務實做法在短期商業應用中,或許能勝過宏大的統一理論。
韓國的工業基礎能進一步強化此種方法。 電子製造商、家電品牌及物流公司皆能採用這種與現行品質系統相容的方法。這種方法在重新訓練方面要求較低,但在運作紀律方面要求較高,能與類似「改善(Kaizen)」的流程無縫銜接。它也應能與亞洲的設施管理文化相契合——在該地區,高服務標準與頻繁的佈局變更,正與嚴峻的勞動力短缺問題相互衝突。
免責聲明:本分析僅供參考之用,並不構成任何投資、法律或採購建議。RobotAIGeek 既不推薦特定供應商,亦不保證早期技術的表現。













