
NAVER Labs Europe、ECCV 2026で再学習不要のロボットナビゲーション技術を発表
NAVER Labs Europeは、マルメで開催されるECCV 2026において10本の論文を発表する。その主な成果として、事前学習済みのVision Transformerから抽出した単一のスカラーを用いて高速なロボットナビゲーションを実現したことが挙げられる。これにより、再学習のコストを削減し、韓国および日本のNAVER各拠点での迅速な導入が期待される。
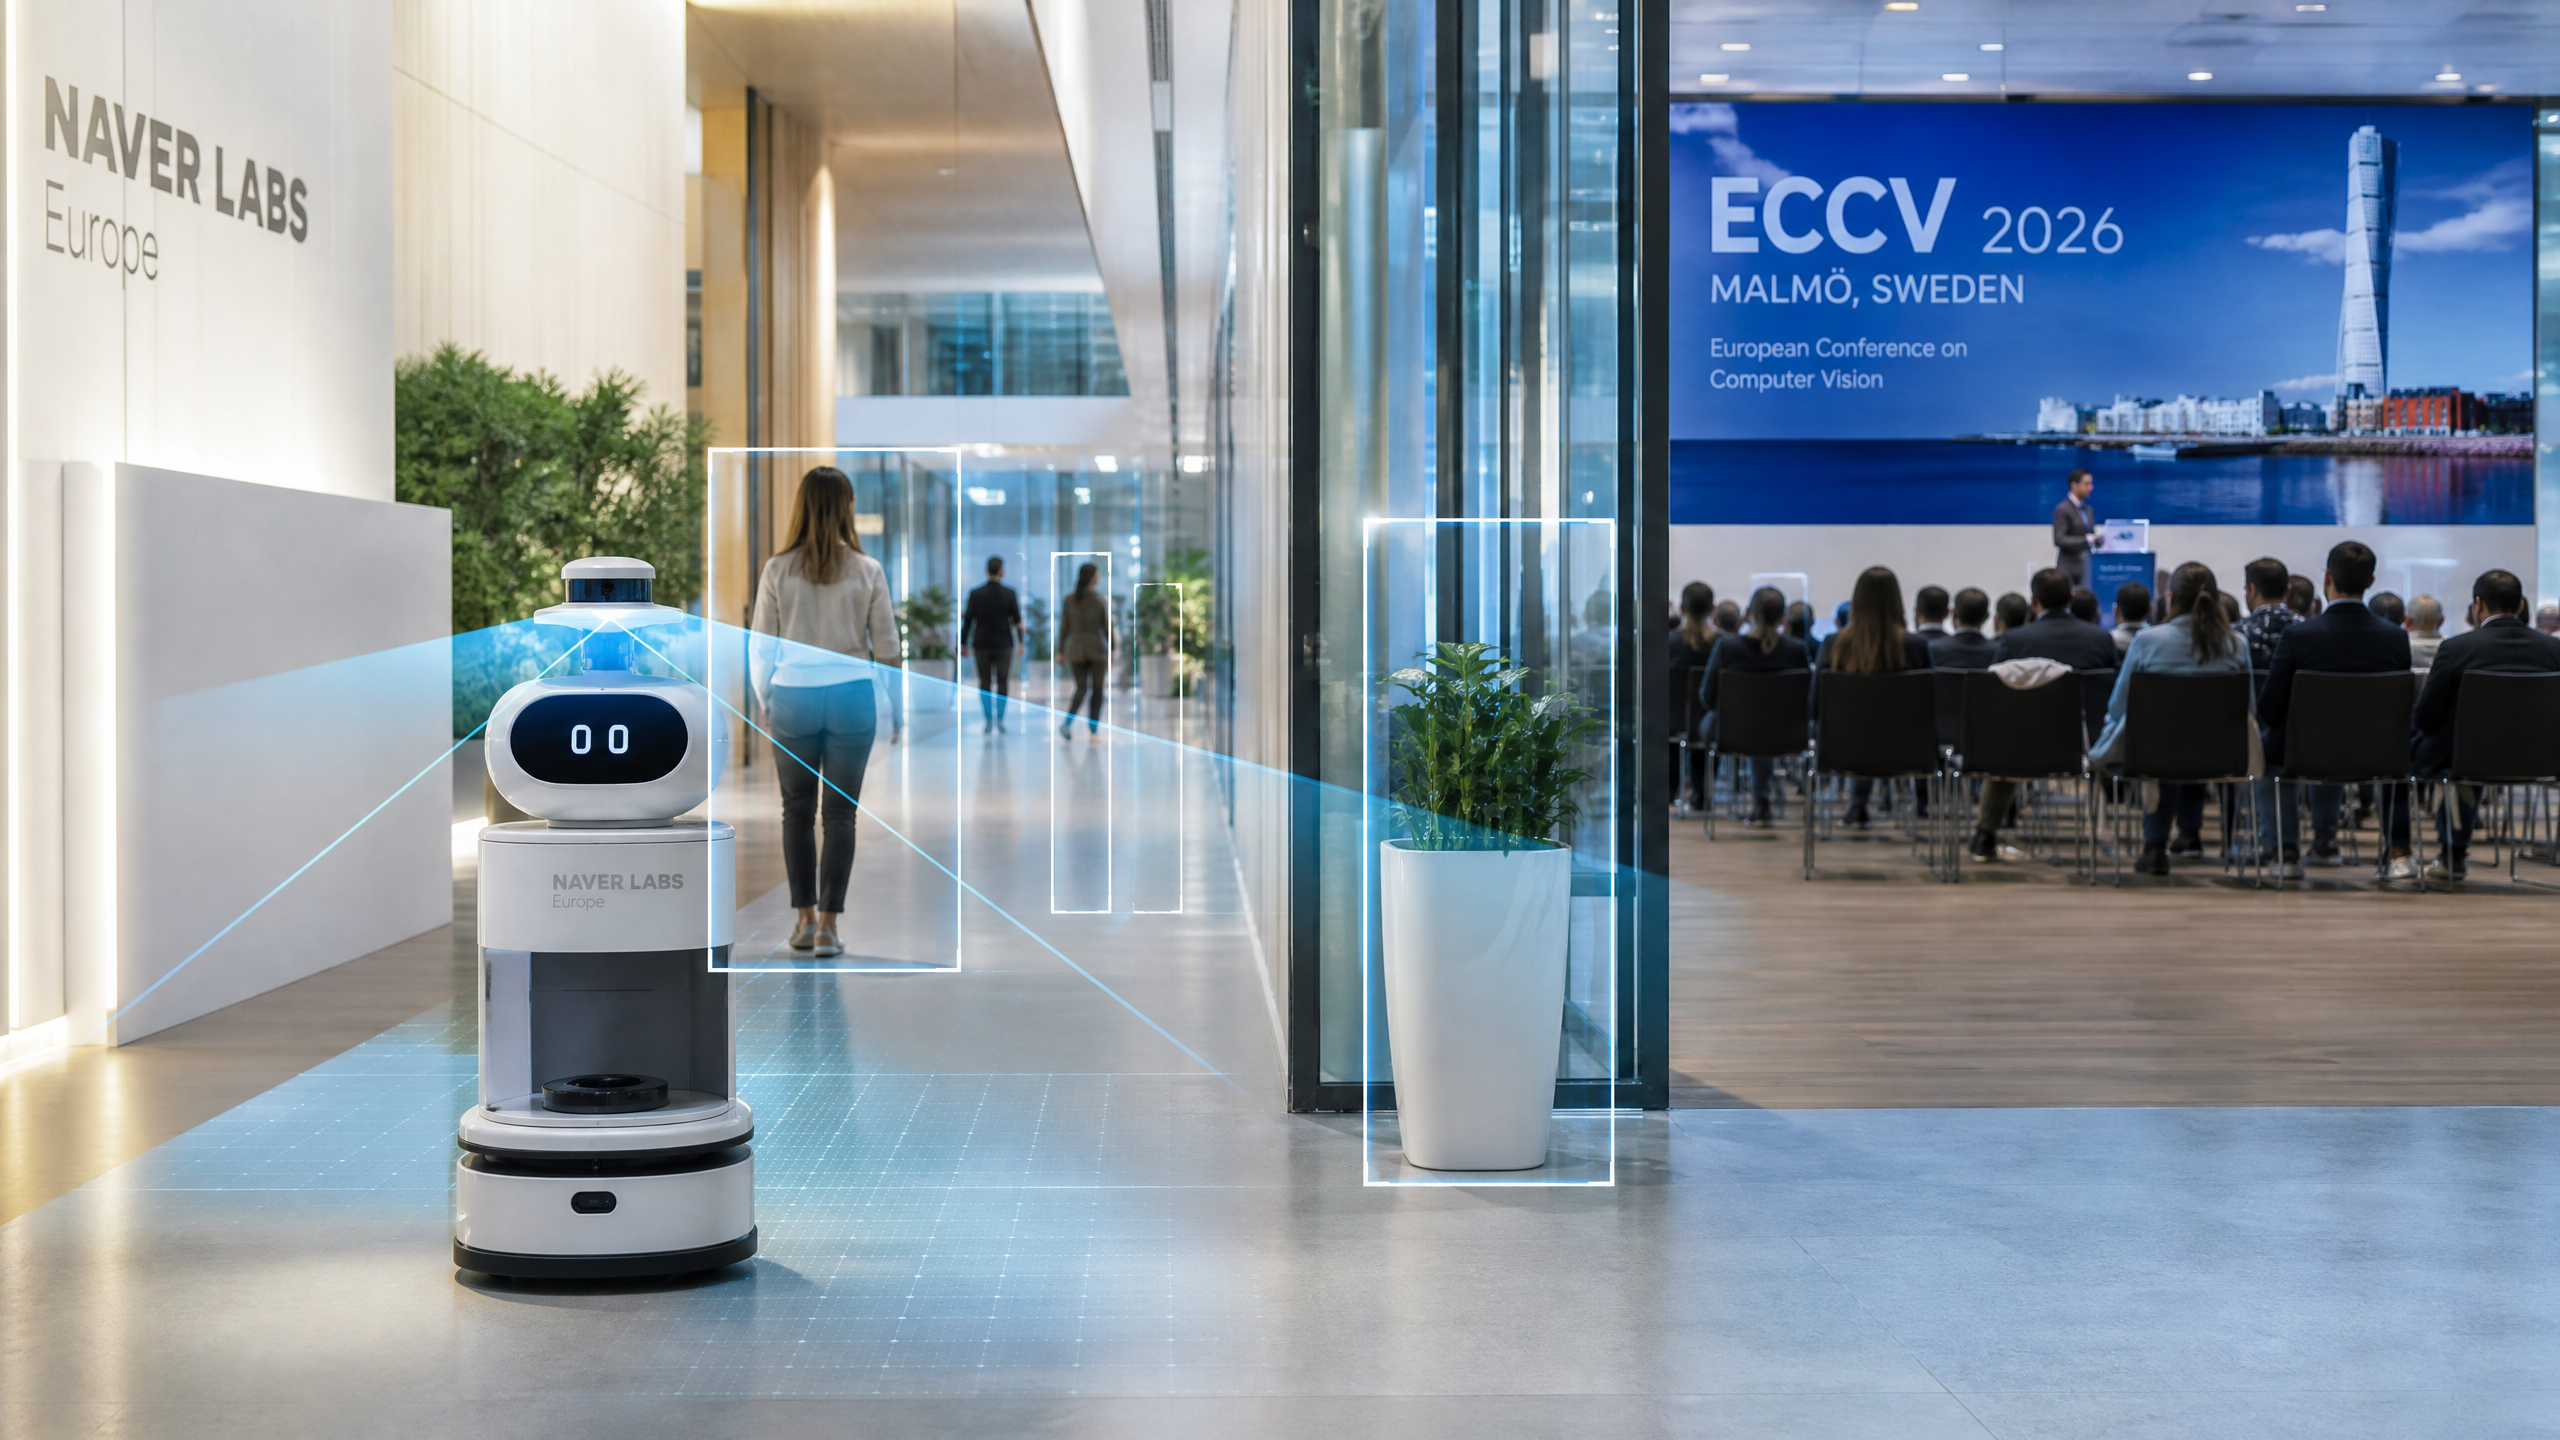
NAVER Labs Europeは、9月8日から12日までマルメで開催されるECCV 2026に10本の研究論文を発表する。その代表となる研究では、事前学習済みのVision Transformerから導き出された単一のスカラー値を用いて、物理ロボットが高速で移動する様子が示されており、モデルの微調整や展開のための再学習は一切必要とされない。
韓国のインターネット企業NAVER傘下のグルノーブル拠点チームによると、パッチごとのスカラー値を用いるこのアプローチにより、汎用的なビジョンバックボーンを高速なナビゲーション信号に変換できるという。 その他の論文では、BLASt3Rを用いたキャリブレーション不要の3D再構成、自己回帰型3Dシーン生成、およびカメラ中心の人体メッシュ復元技術「Multi HMR 2」について取り上げており、これらはNAVERの施設への導入が進められています。
NAVER Labs Europeはグルノーブルに本部を置き、韓国で検索、eコマース、地図、デジタル決済で最もよく知られるソウル拠点のインターネット・テクノロジー企業NAVERの欧州研究部門として機能している。 同研究所は、板橋(Bundang)にあるNAVERの1784本社や東京ミッドタウン八重洲(Tokyo Midtown Yaesu)複合施設など、高密度な屋内環境における知覚、マッピング、および人間とロボットの相互作用に焦点を当てています。今回の新たな研究成果は、実稼働中の建物におけるロボット導入を長年にわたり妨げてきた運用上の摩擦を軽減することを目的としています。
「パッチごとのスカラー値」というアイデアは、学習コストを削減しつつ巧妙な特徴抽出を実現する
その中心となる主張は単純かつ挑発的だ。事前学習済みのVision Transformerは、すでに豊富な空間的意味情報をエンコードしている。チームは、狭い範囲のナビゲーションタスクのために再学習させるのではなく、画像パッチごとに単一のスカラー値を抽出し、その値を「移動するかしないか」の決定の代用として扱う。 これは、コントロールパネル全体の状況を捉えた単一のインジケーターランプを見ながら車を運転するようなものだ。その秘訣は、適切なスカラーを選択し、バックボーンを更新することなくそれを制御コマンドにマッピングすることにある。この単一の抽出ステップにより、現場固有のデータ収集、ラベリング、およびモデルの微調整の必要性が劇的に削減される。
このアプローチには、明らかな運用上の利点がある。
トレーニングと検証のサイクルは、スケジュール上の遅れを招き、高価なコンピューティングクラスターを必要とします。サイト固有のデータセットは、レイアウトの変更に伴い、しばしば急速に陳腐化します。バックボーンを固定し、制御信号を抽出することで、このシステムはインテグレーターに負担をかける再トレーニングの悪循環を回避します。その結果、ソフトウェアアップデートの影響範囲が縮小し、現場でのテストサイクルが減り、導入スケジュールがより予測しやすくなります。再トレーニング不要のナビゲーションの経済性は、規模の拡大に有利に働く
ほとんどの屋内サービスロボットプロジェクトは、隠れたソフトウェアコストの重みに耐えきれず頓挫しています。ロボット群の運用者は、新しいフロアプランへの移動や、照明、家具、季節の装飾の変更のたびに、モデルのドリフトが発生することに気づきます。ドリフトが発生するたびに、新たなデータ収集と学習のループが生じます。 スカラー抽出法は、この「ランニングマシン」のような状況を回避します。事前学習済みのモデルがサイト間で真に固定されたままであれば、サイトごとの設定作業は、制御マッピングと安全エンベロープのキャリブレーションに限定されます。これらの作業は、ディープラーニングの研究というよりは、従来のロボット工学に近いものです。
サプライチェーン全体に直接的なコスト効果も生じます。システムインテグレーターは、各導入案件で割り当てる機械学習専門家の数を減らすことができます。クラウドコンピューティングプロバイダーにとっては、大規模な再学習ジョブの需要が減少し、より軽量なエッジ推論が主流となるでしょう。 カメラベンダーやセンサーサプライヤーは、パフォーマンスが場所ごとのカスタムセマンティクスではなく、一貫した視覚入力の品質に左右されるようになったため、優位性を得ることができます。バッテリーやモーターのサプライヤーは、演算発熱の低減と稼働時間の延長により、デューティサイクルが改善される恩恵を受けます。受入試験がより決定論的になるため、調達チームでさえ契約条件において優位性を得ることができます。
競争の力学も変化します。サービスとして大規模な微調整に依存している企業は、価格決定力を失います。一方、プロセスエンジニアリングやメンテナンスに優れたインテグレーターはシェアを拡大します。新しい建物に導入された直後から、最小限の設定で標準的なプレイブックを実行できるロボットが
微調整こそが経営陣の忍耐を引き出す。勝者となるのは、オーダーメイド型のプロジェクト請負業者というよりは、むしろアプライアンス・サプライヤーに近い存在となるだろう。NAVERのビルパイプラインは、展開に向けた迅速なフィードバック経路を提供している
NAVERは、多くの企業が羨むような実証の場を有している。同社は韓国にある1784ビルを「リビングラボ」として活用しており、荷物の配達、食事の運搬、ビル運営の支援を行う数百台のサービスロボットが稼働している。東京ミッドタウン八重洲での導入は、この実証の場を人通りの多い商業環境へと拡大するものである。 導入までの時間を数分短縮する研究は、直接的にロボット群の稼働率向上と施設への早期受け入れにつながります。
実際には、現場での再トレーニングを削減するナビゲーション手法は、変更管理の迅速化につながる可能性がある。小売店の什器、イベントスペース、またはオフィスのレイアウトを頻繁に変更するテナントは、ロボットがそれに追随することを期待している。 「パッチごとのスカラー」方式を採用すれば、バックボーンを安定させたまま、安全距離や現地の規則に関連するごく一部の制御閾値のみを更新することができます。研究から実地試験、そしてロボット群全体への展開に至るまでのサイクルが短縮されます。こうして、研究論文は「初回稼働成功率」や「人間による介入までの平均時間」といった運用指標へと結びついていくのです。
欧州での研究拠点が韓国の産業展開を強化
グルノーブルの拠点は、NAVERにコンピュータビジョン分野における欧州の学術ネットワークや人材ネットワークへのアクセスを提供します。ECCVは最高峰の学会であり、10編の論文発表は研究の深さを示すものです。その研究成果を韓国の導入現場に還元することで、NAVERは双方向の架け橋を築いています。韓国は最先端の手法を継続的に取り入れることができます。 欧州側は、多くの欧州企業が単独で試みるよりも迅速に、実稼働施設でそれらの手法をスケールアップするためのチャネルを獲得する。この仕組みは地理的リスクの分散にもつながる。ある地域での規制圧力により特定の導入分野が遅延しても、別の地域で勢いを維持できるのだ。
AIに関する世界的な規制が厳格化するにつれ、こうした地域横断的な構造の重要性はさらに高まっています。EUのAI法では、具体的な
安全性、透明性、および人間による監督に関する義務。 透明性のある制御マッピングを備えた「凍結モデル」を利用する手法は、不透明なエンドツーエンドの再学習パイプラインよりも認証が容易である可能性がある。韓国には公共空間におけるロボット工学に関する独自の規制プロセスがあり、実用的な安全工学を重視する傾向がある。両方の規制体制下で活動することは、当研究所の「説明可能性」および「監査対応可能なツール」への注力をさらに高めることになるだろう。ECCVの残りの論文群は、知覚に関するフルスタックを扱っている
BLASt3Rは、センサーのキャリブレーションがずれる実際の建物において、鋭いエッジが生じる未キャリブレーションの3D再構築を対象としています。不整合な入力からジオメトリを復元するこの手法により、ダウンタイムや技術者への問い合わせを削減できます。自己回帰型3Dシーン生成は、レイアウト計画、人流シミュレーション、メンテナンス経路の策定において、デジタルツインに高速な「もしも」シナリオ分析機能を提供します。 Multi HMR 2は、ヒューマンメッシュの復元をカメラ中心のフレームワークへと移行させ、センサーごとの調和処理を必要とせずに、マルチカメラ環境での導入を簡素化します。これらのコンポーネントは、非常に実用的な目標を指し示しています。それは、混沌とした状況下でも機能し、博士号取得者を中心としたチームによる長期滞在を必要とせずにロボットの有用性を維持できる知覚スタックを構築することです。
重要なのは、各要素がすでに稼働している導入プロセスにシームレスに組み込まれる点です。NAVERの現場ロボット運用では、スコアボードが作成されます。ロボット群の生産性を向上させたり、介入率を低減させたりできない論文は、長くは続かないでしょう。こうした規律こそが、スカラー抽出のような一見些細なイノベーションを、しばしば飛躍的に高めるのです。 推論時のシンプルさは、毎週の再学習というマラソンを必要とする「優雅さ」に勝る。
懐疑的な視点は、主張が崩れるまでそれを追い詰める
単一のスカラー制御は、敵対的な条件下では脆弱であることが判明するリスクがある。インターネット規模の画像で学習されたビジョン・トランスフォーマーは、ナビゲーションに悪影響を及ぼすバイアスを組み込んでしまう可能性がある。反射、ガラスの壁、あるいは季節による照明の変化が、スカラー抽出を誤って危険な状態に陥らせる恐れがある。安全性
エンジニアたちは、単一の潜在次元への依存について正当な懸念を提起するだろう。冗長なセンシングは依然として必要である。LiDAR、深度センサー、バンパーセンサーは今後も消えることはない。市場リスクも存在する。この手法が汎用化されれば、競合他社はすぐにそれを模倣できるだろう。オープンソースのViT派生モデルから独自開発のファミリーモデルに至るまで、既成のバックボーンは広く入手可能だ。参入障壁は、従来のエンドツーエンドナビゲーションよりも低い可能性がある。そのため、価値の創出は、統合の品質、車両管理ソフトウェア、およびサービスの信頼性にシフトすることになる。 NAVERの優位性は、抽出技術そのものの斬新さではなく、実地での迅速な実行力にこそあるはずだ。
規制当局も検証を精査するだろう。制御出力にマッピングされるスカラー値は、子供が走っている場合、鏡を持った人がいる場合、あるいは非常灯が点灯している場合といったエッジケースにわたってテストされなければならない。認証フレームワークでは、追跡可能な機能が好まれる。チームは、スカラー値を解釈可能な手がかりや、保守的な動作を引き起こす安全ロジックに結びつける、明確なドキュメントを用意する必要がある。
この変化を平易に説明する例え話
複雑な交響曲を演奏できるバイオリニストを想像してみてください。新しい曲を演奏できるように訓練するには多大なコストがかかります。NAVERのアプローチは、バイオリニストをそのままにしておき、メトロノームの信号を与えるだけというものです。その1つのパルスによって演奏全体を通してテンポが保たれ、リハーサルの時間を短縮できます。 音楽は依然として豊富なモデルから生み出されますが、制御ループは最小限の合図に耳を傾けるだけです。完璧な例えではありませんが、その要点は捉えています。バックボーンは多くの知識を持っています。スカラーは、その知識を変えることなく動作を導きます。
チップベンダーとエッジコンピューティングの選択肢への示唆
ロボットがバックボーンを固定した状態でナビゲーションできるのであれば、需要はトレーニング負荷の高いGPUから、エッジでの推論に適したアクセラレータへとシフトします。この変化は、トランスフォーマーエンコーダーを効率的に処理する低消費電力AIチップのベンダーに利益をもたらします。また、導入可能なコンピューティングの分野も広がります。コモディティ化されたx86と
手頃な価格のアクセラレータカードで十分かもしれません。これにより、各拠点で最高級のハードウェアに縛られる必要がなくなるため、調達の柔軟性が高まります。総所有コスト(TCO)は低下傾向にあります。熱の急上昇が少なくなるため、シャーシ内の冷却設備を小型化できます。ミッションあたりのバッテリー寿命が延び、メンテナンス間隔も長くなります。クラウドプロバイダーは、引き続きデジタルツイン、監視ダッシュボード、およびフリート分析をホストすることになるでしょう。しかし、多くのロボティクスプログラムにおいて、クラウド支出の中で最もコストがかかる部分は、繰り返される再トレーニングに起因しています。 バックボーンを固定化することで、そのコストを削減できます。その結果、クラウド収益は、計算負荷の高いモデル更新ではなく、オーケストレーションやデータウェアハウジングへとシフトします。これはベンダーにとっては異なる利益率構造となり、購入者にとっては異なる交渉の土台となります。
米国および日本のロボティクス企業に対する競争姿勢
この動きは、汎用制御を追求する米国企業による取り組みと交差している。Google傘下のチームは、事前学習済みの視覚および言語コンポーネントを再利用するロボット向けの大型行動モデルを研究してきた。NVIDIAは、合成データとシミュレーションを多用するワークフローを備えたIsaacを推進している。 Preferred Networksやトヨタ・リサーチ・インスティテュートといった日本のグループは、工場や家庭向けに知覚機能と堅牢なハードウェアを組み合わせています。NAVERのアプローチはより狭く、より的確です。同社は、経路が既知で反復可能なタスクが行われる高密度な屋内施設に焦点を当て、豊富なビジョン機能を備えた「脳」へのシンプルな制御インターフェースを採用しています。この実用主義的なアプローチは、短期的な商用環境においては、壮大な統一理論を凌駕する可能性があります。
韓国の産業基盤は、このアプローチをさらに拡大できる。 電子機器メーカー、家電ブランド、物流企業は、現在の品質管理システムに適合するこの手法を取り入れることができる。再トレーニングの負担が軽く、運用上の規律を重視するこのアプローチは、カイゼン的なプロセスにうまく組み込まれるだろう。また、高いサービス基準と頻繁なレイアウト変更が、深刻な人手不足と衝突しているアジアの施設管理文化とも調和するはずだ。
免責事項:本分析は情報提供のみを目的としており、投資、法律、または調達に関する助言を構成するものではありません。RobotAIGeekは、特定のベンダーを推奨するものではなく、また、初期段階の技術の性能を保証するものでもありません。













