
NAVER Labs Europe präsentiert auf der ECCV 2026 eine Roboternavigation ohne Nachtrainierung
NAVER Labs Europe wird auf der ECCV 2026 in Malmö zehn Beiträge vorstellen. Ein herausragendes Ergebnis betrifft die Hochgeschwindigkeits-Roboternavigation unter Verwendung eines einzigen Skalars, der aus einem „eingefrorenen“, vortrainierten Vision Transformer extrahiert wurde. Dadurch entfallen die Kosten für das erneute Training, was eine schnellere Bereitstellung an den NAVER-Standorten in Korea und Japan verspricht.
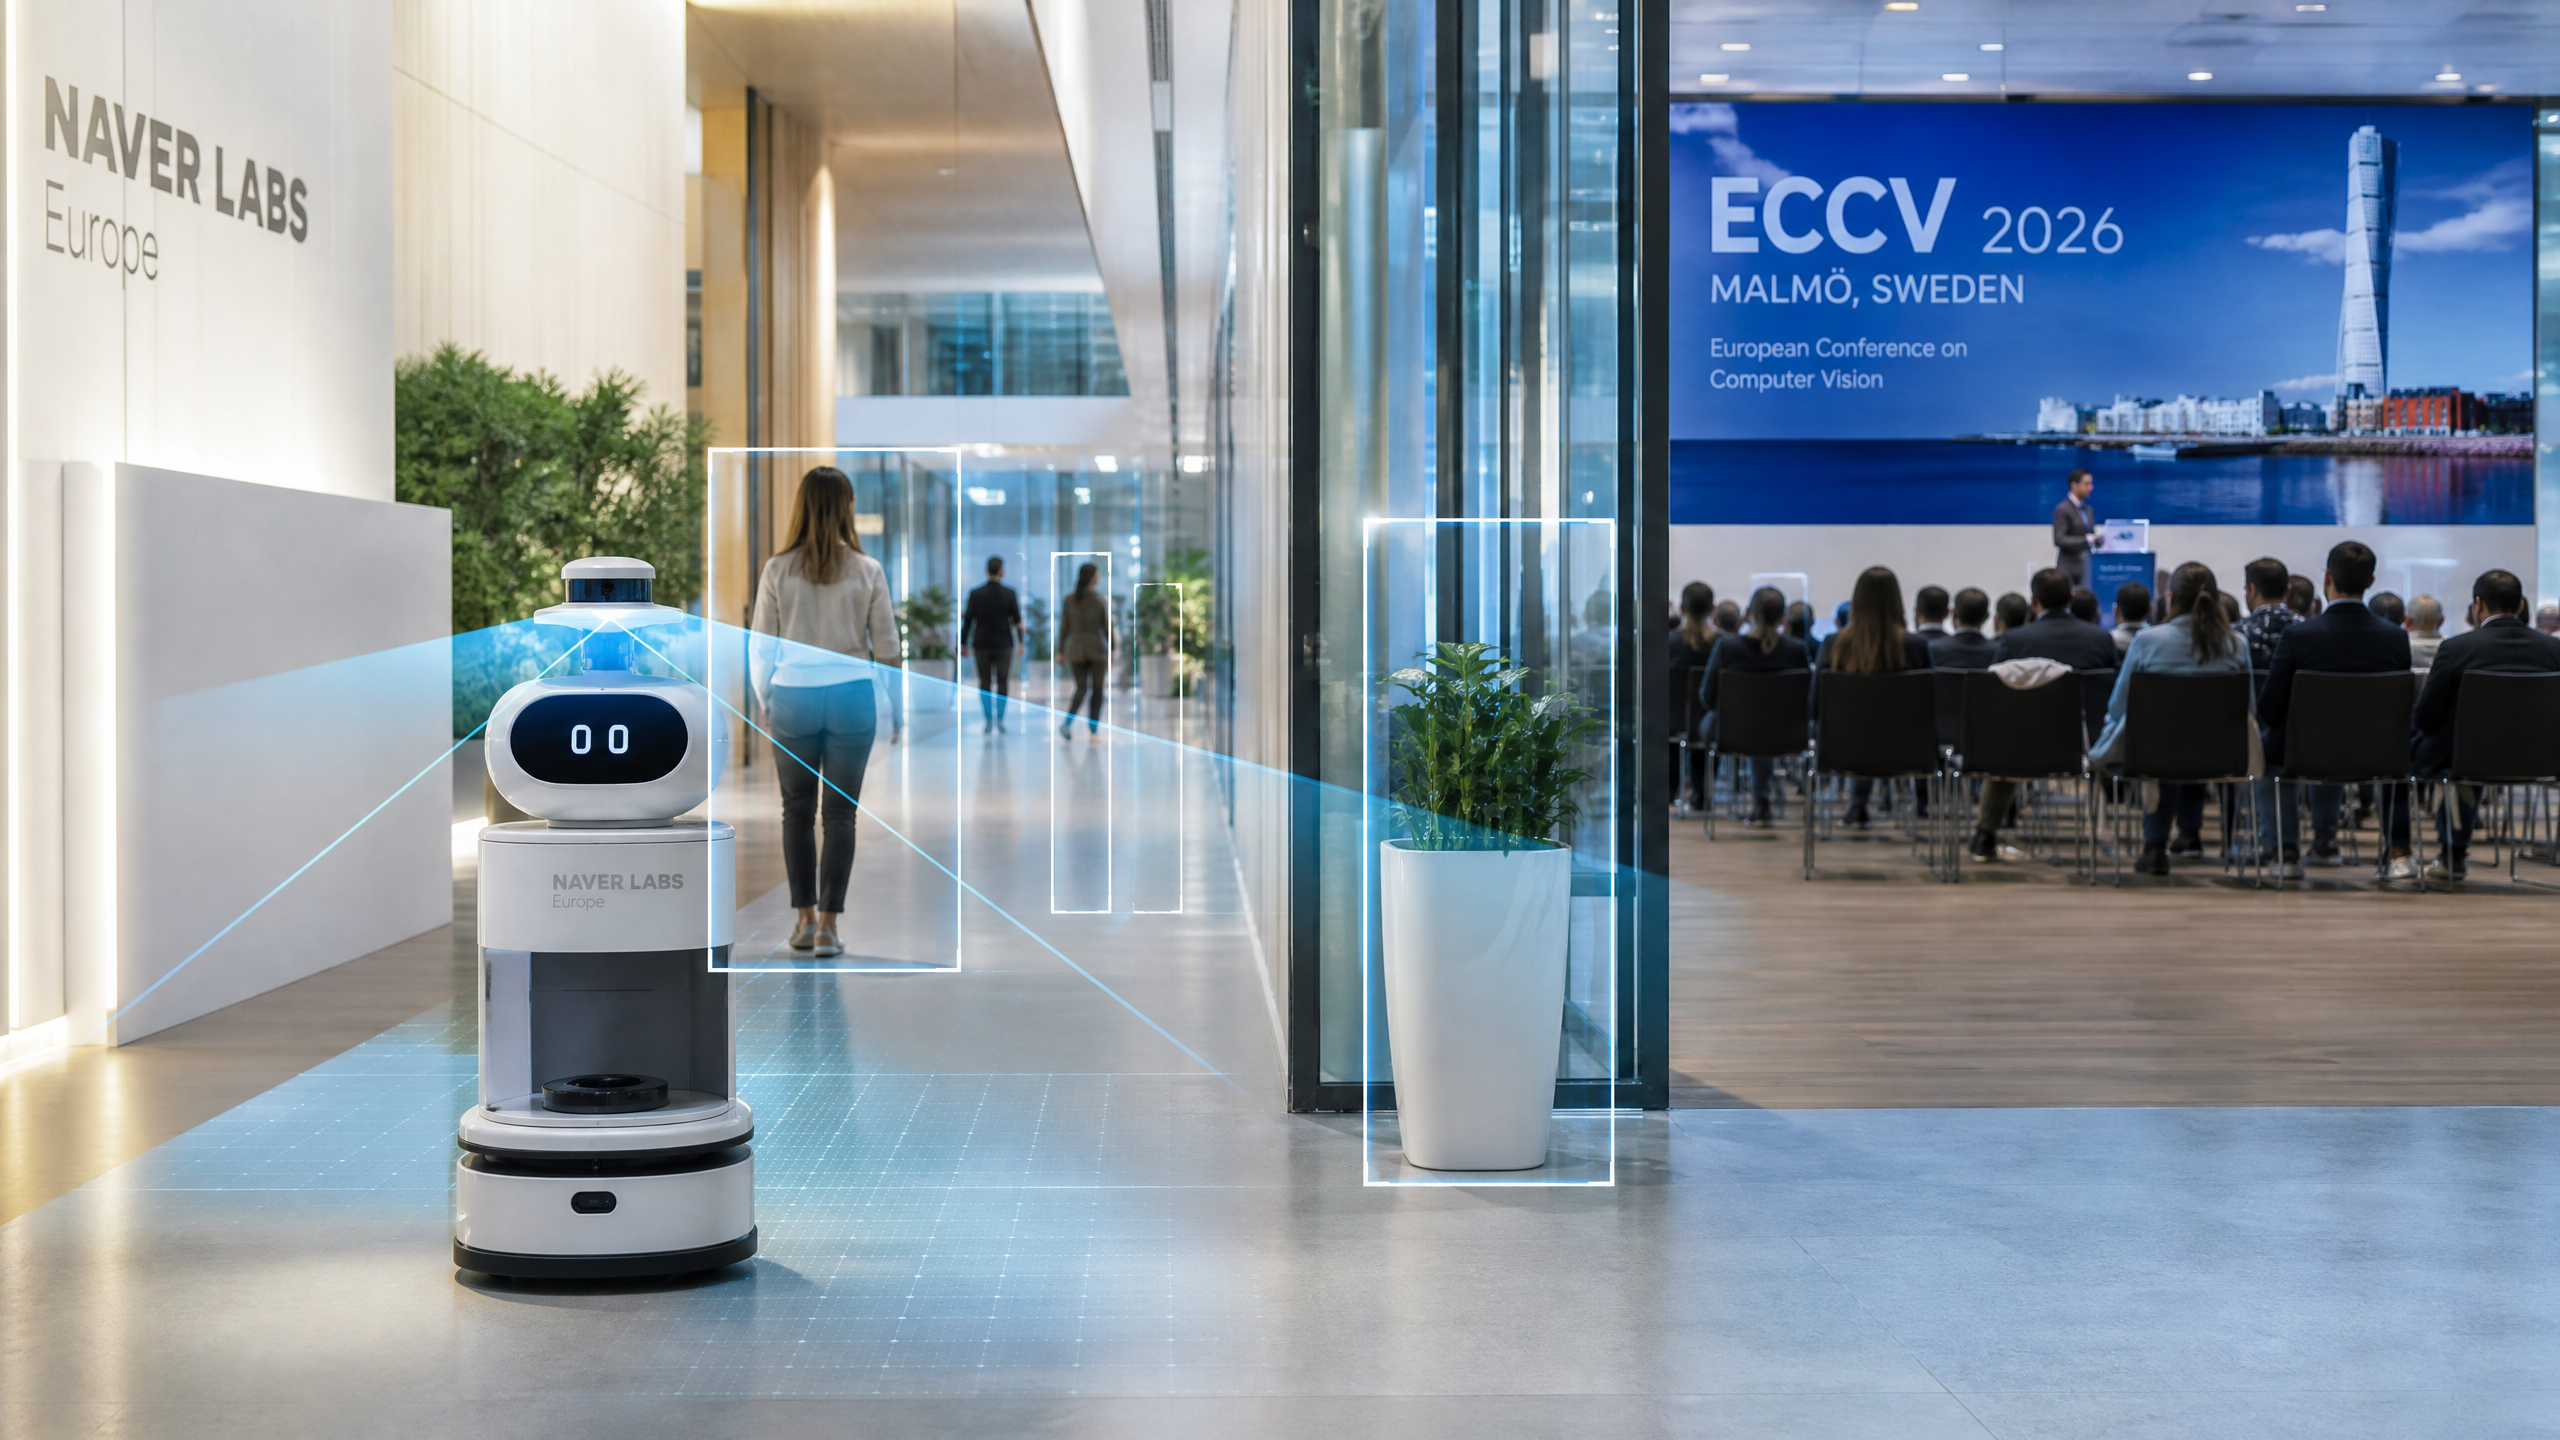
NAVER Labs Europe wird vom 8. bis 12. September auf der ECCV 2026 in Malmö zehn Forschungsarbeiten vorstellen. Die herausragende Arbeit zeigt einen physischen Roboter, der sich mit hoher Geschwindigkeit bewegt, wobei ein einzelner Skalarwert verwendet wird, der aus einem eingefrorenen, vortrainierten Vision Transformer abgeleitet wurde, ohne dass eine Feinabstimmung des Modells oder ein erneutes Training für den Einsatz erforderlich ist.
Das in Grenoble ansässige Team, das zum koreanischen Internetkonzern NAVER gehört, erklärt, dass der „Skalare-pro-Patch“-Ansatz ein universell einsetzbares Vision-Backbone in ein schnelles Navigationssignal umwandelt. Weitere Beiträge befassen sich mit der unkalibrierten 3D-Rekonstruktion mittels BLASt3R, der autoregressiven 3D-Szenengenerierung sowie Multi HMR 2 zur kamerazentrierten Wiederherstellung von Human-Meshes, wobei Einsatzmöglichkeiten in den Einrichtungen von NAVER vorgesehen sind.
NAVER Labs Europe hat seinen Hauptsitz in Grenoble und fungiert als europäischer Forschungszweig von NAVER, dem in Seoul ansässigen Internet- und Technologieunternehmen, das in Korea vor allem für Suchdienste, E-Commerce, Kartografie und digitale Zahlungen bekannt ist. Das Labor konzentriert sich auf Wahrnehmung, Kartierung und Mensch-Roboter-Interaktion in dicht bebauten Innenräumen wie dem NAVER-Hauptsitz „1784“ in Bundang und dem Tokyo Midtown Yaesu-Komplex. Die neuen Ergebnisse zielen darauf ab, die betrieblichen Reibungsverluste zu verringern, die den Einsatz von Robotern in bewohnten Gebäuden bislang erschwert haben.
Das Konzept des Skalars pro Bildausschnitt tauscht Trainingsaufwand gegen geschickte Extraktion ein
Die zentrale These ist einfach und provokativ. Ein vortrainierter Vision Transformer kodiert bereits eine reichhaltige räumliche Semantik. Anstatt ihn für eine eng gefasste Navigationsaufgabe neu zu trainieren, extrahiert das Team einen einzigen Skalar pro Bildbereich und behandelt diesen Wert als Stellvertreter für die Entscheidung „bewegen“ oder „nicht bewegen“. Dies ist vergleichbar mit dem Autofahren, bei dem man nur eine einzige Kontrollleuchte beobachtet, die den gesamten Zustand des Armaturenbretts widerspiegelt. Der Trick besteht darin, den richtigen Skalar auszuwählen und ihn Steuerbefehlen zuzuordnen, ohne das Backbone zu aktualisieren. Dieser einzelne Extraktionsschritt reduziert den Bedarf an standortspezifischer Datenerfassung, Beschriftung und Modelloptimierung drastisch.
Dieser Ansatz bringt offensichtliche betriebliche Vorteile mit sich.
Trainings- und Validierungszyklen verursachen Verzögerungen im Zeitplan und erfordern kostspielige Rechencluster. Standortspezifische Datensätze veralten oft schnell, da sich die Layouts ändern. Durch das Einfrieren des Backbones und die Extraktion eines Steuersignals vermeidet das System den Teufelskreis des erneuten Trainings, der Integratoren belastet. Die praktische Folge sind geringerer Aufwand bei Software-Updates, weniger Testzyklen vor Ort und ein besser vorhersehbarer Zeitplan für die Bereitstellung.Die Wirtschaftlichkeit der Navigation ohne Nachtrainierung hängt von der Skalierbarkeit ab
Die meisten Projekte im Bereich der Indoor-Servicerobotik scheitern unter der Last versteckter Softwarekosten. Flottenbetreiber stellen fest, dass jeder Umzug in einen neuen Raum sowie jede Änderung der Beleuchtung, der Einrichtung oder der saisonalen Dekoration Modellabweichungen auslöst. Jede Abweichung führt zu einer weiteren Datenerfassungs- und Trainingsschleife. Eine skalare Extraktionsmethode umgeht diesen Teufelskreis. Bleibt das vortrainierte Modell standortübergreifend wirklich unverändert, beschränkt sich die Konfiguration pro Standort auf die Kalibrierung der Steuerungszuordnung und der Sicherheitsbereiche. Diese Aufgaben ähneln eher der traditionellen Robotikentwicklung als der Deep-Learning-Forschung.
Es ergeben sich direkte Kostenauswirkungen entlang der Lieferkette. Systemintegratoren können bei jeder Installation weniger Spezialisten für maschinelles Lernen einplanen. Anbieter von Cloud-Rechenleistungen verzeichnen eine geringere Nachfrage nach umfangreichen Neu-Trainings zugunsten einer leichteren Edge-Inferenz. Kamera- und Sensorhersteller gewinnen an Einfluss, da die Leistung nun von einer konsistenten Qualität der visuellen Eingaben abhängt und nicht mehr von standortspezifischen Semantiken. Batterie- und Motorlieferanten profitieren von geringerer Rechenwärme und längeren Einsatzzeiten, was die Betriebszyklen verbessert. Selbst Beschaffungsteams gewinnen an Einfluss bei den Vertragsbedingungen, da Abnahmetests deterministischer werden.
Auch die Wettbewerbsdynamik verschiebt sich. Unternehmen, die auf umfangreiche Feinabstimmung als Dienstleistung setzen, verlieren an Preissetzungsmacht. Integratoren, die sich durch Prozessengineering und Wartung auszeichnen, gewinnen Marktanteile. Roboter, die in einem neuen Gebäude sofort einsatzbereit sind und ein Standard-Playbook mit minimalem
Durch Feinabstimmung gewinnen Führungskräfte an Geduld. Die Gewinner werden eher wie Anbieter von Standardlösungen und weniger wie Anbieter maßgeschneiderter Projektlösungen wirken.Die Entwicklungspipeline von NAVER bietet einen schnellen Feedback-Weg bis zur Umsetzung
NAVER verfügt über ein Testgelände, um das viele das Unternehmen beneiden würden. Das Unternehmen nutzt sein Gebäude 1784 in Korea als „Living Lab“ mit Hunderten von Servicerobotern, die Pakete ausliefern, Speisen transportieren und den Gebäudebetrieb unterstützen. Der Einsatz im Tokyo Midtown Yaesu erweitert dieses Testgelände auf ein stark frequentiertes gewerbliches Umfeld. Forschungsergebnisse, die die Inbetriebnahme um Minuten verkürzen, führen direkt zu einer besseren Flottenauslastung und einer schnelleren Akzeptanz der Anlage.
In der Praxis könnte eine Navigationsmethode, die das Nachschulungsaufwand vor Ort reduziert, zu einem schnelleren Änderungsmanagement führen. Mieter, die häufig Ladeneinrichtungen, Veranstaltungsräume oder Bürogrundrisse umgestalten, erwarten, dass die Roboter damit Schritt halten. Eine „Scalar-per-Patch“-Methode kann das Grundgerüst stabil halten, während lediglich eine kleine Anzahl von Steuerungsschwellenwerten aktualisiert wird, die an Sicherheitsabstände und lokale Vorschriften gebunden sind. Der Kreislauf von der Forschung über den Feldtest bis hin zur flottenweiten Einführung verkürzt sich. Auf diese Weise werden Forschungsarbeiten zu betrieblichen Kennzahlen wie dem Erfolg beim ersten Einsatz und der mittleren Zeit zwischen menschlichen Eingriffen.
Die europäische Forschungspräsenz stärkt die industrielle Reichweite Koreas
Der Standort in Grenoble verschafft NAVER Zugang zu europäischen akademischen Netzwerken und Talentpools im Bereich Computer Vision. Die ECCV ist eine führende Fachveranstaltung, und die Präsenz mit zehn Beiträgen zeugt von der Tiefe der Forschung. Indem NAVER diese Forschungsergebnisse an koreanische Einsatzorte weiterleitet, baut das Unternehmen eine Brücke in beide Richtungen auf. Korea erhält Zugang zu den neuesten Methoden. Europa erhält einen Kanal, um diese Methoden in Live-Anlagen schneller zu skalieren, als es viele europäische Unternehmen versuchen würden. Diese Vereinbarung diversifiziert zudem das geografische Risiko. Sollten regulatorische Auflagen in einer Region eine bestimmte Art der Einführung verlangsamen, kann eine andere Region die Dynamik aufrechterhalten.
Die regionenübergreifende Struktur gewinnt an Bedeutung, je strenger die globalen Vorschriften zur KI werden. Das EU-KI-Gesetz legt spezifische
Verpflichtungen hinsichtlich Sicherheit, Transparenz und menschlicher Aufsicht. Verfahren, die „eingefrorene“ Modelle mit transparenten Steuerungszuordnungen nutzen, lassen sich möglicherweise leichter zertifizieren als undurchsichtige, durchgehend neu trainierte Pipelines. Korea verfügt über eigene Regulierungsprozesse für Robotik im öffentlichen Raum, wobei der Schwerpunkt auf pragmatischer Sicherheitstechnik liegt. Die Arbeit in beiden Regelungsrahmen dürfte den Fokus des Labors auf Erklärbarkeit und auditfähige Werkzeuge schärfen.Der Rest des ECCV-Sets befasst sich mit einem vollständigen Spektrum der Wahrnehmung
BLASt3R zielt auf die Rekonstruktion unkalibrierter 3D-Daten ab, die in realen Gebäuden, in denen es zu Abweichungen bei der Sensorkalibrierung kommt, harte Kanten aufweist. Eine Methode, die Geometrie aus inkonsistenten Eingaben wiederherstellt, reduziert Ausfallzeiten und den Bedarf an Techniker-Einsätzen. Die autoregressive 3D-Szenengenerierung stattet digitale Zwillinge mit schnelleren „Was-wäre-wenn“-Fähigkeiten für die Layoutplanung, die Simulation von Menschenströmen und die Planung von Wartungsrouten aus. Multi HMR 2 verlagert die Wiederherstellung von Mensch-Mesh-Modellen in einen kamerazentrierten Rahmen, was den Einsatz in Umgebungen mit mehreren Kameras vereinfachen kann, ohne dass eine Harmonisierung der einzelnen Sensoren erforderlich ist. Zusammen weisen diese Komponenten auf ein Ziel hin, das sehr praxisnah erscheint: die Schaffung eines Wahrnehmungs-Stacks, der auch unter chaotischen Bedingungen funktioniert und den Roboter einsatzfähig hält, ohne dass langwierige Einsätze von Teams mit hohem Anteil an promovierten Fachkräften erforderlich sind.
Der Schlüssel liegt darin, dass sich jedes Element in einen bereits laufenden Einsatzprozess einfügt. Der Robotereinsatz vor Ort bei NAVER schafft eine Leistungsbewertung. Eine Veröffentlichung, die weder die Flottenproduktivität steigert noch die Interventionsraten senkt, wird keinen Bestand haben. Diese Disziplin hebt oft scheinbar kleine Innovationen wie die Skalar-Extraktion auf eine höhere Ebene. Einfachheit bei der Inferenz gewinnt gegenüber Eleganz, die wöchentliche Marathons beim Umtrainieren erfordert.
Eine skeptische Sichtweise setzt die Behauptung so lange unter Druck, bis sie zusammenbricht
Es besteht das Risiko, dass sich die einzelne skalare Steuerung unter widrigen Bedingungen als anfällig erweist. Vision-Transformatoren, die auf Bildern im Internet-Maßstab trainiert wurden, könnten Verzerrungen kodieren, die in die Navigation einfließen. Reflexionen, Glaswände oder saisonale Veränderungen der Lichtverhältnisse könnten die skalare Extraktion in unsichere Zustände täuschen. Sicherheit
Ingenieure werden berechtigte Bedenken hinsichtlich der Abhängigkeit von einer einzigen latenten Dimension äußern. Redundante Sensorik bleibt weiterhin notwendig. Lidar-, Tiefen- und Stoßfängersensoren werden nicht verschwinden.Zudem besteht ein Marktrisiko. Sollte sich dieser Ansatz allgemein durchsetzen, können Wettbewerber ihn schnell kopieren. Vorgefertigte Backbones sind weit verbreitet, von Open-Source-Varianten von ViT bis hin zu proprietären Modellfamilien. Die Eintrittsbarriere dürfte niedriger sein als bei der klassischen End-to-End-Navigation. Dadurch verlagert sich die Wertschöpfung auf die Integrationsqualität, die Flottenmanagement-Software und die Zuverlässigkeit der Dienste. Der Vorteil von NAVER muss sich aus der Geschwindigkeit der Umsetzung an realen Standorten ergeben und nicht aus der Neuartigkeit der Extraktionstechnik selbst.
Auch die Aufsichtsbehörden werden die Verifizierung prüfen. Ein Skalar, der auf Steuerausgänge abgebildet wird, muss in Randfällen getestet werden, beispielsweise bei rennenden Kindern, Personen, die Spiegel tragen, oder bei Notbeleuchtung. Zertifizierungsrahmenwerke bevorzugen nachvollziehbare Merkmale. Das Team benötigt eine klare Dokumentation, die Skalarwerte mit interpretierbaren Hinweisen und mit einer Sicherheitslogik verknüpft, die ein konservatives Verhalten auslöst.
Die Analogie, die den Wandel in einfachen Worten erklärt
Stellen Sie sich einen Geiger vor, der komplexe Symphonien spielen kann. Ihn für die Aufführung eines neuen Stücks zu trainieren, ist kostspielig. Der NAVER-Ansatz besagt: Behalten Sie den Geiger so, wie er ist, und geben Sie ihm lediglich ein Metronom-Signal. Dieser eine Impuls hält während der gesamten Aufführung den Takt und reduziert den Probenaufwand. Die Musik stammt nach wie vor aus einem umfangreichen Modell, doch der Regelkreis orientiert sich an einem minimalen Signal. Es ist keine perfekte Analogie, aber sie vermittelt den Kern der Sache. Das Backbone verfügt über umfangreiches Wissen. Der Skalar steuert die Aktion, ohne dieses Wissen zu verändern.
Auswirkungen auf Chiphersteller und Entscheidungen im Bereich Edge-Computing
Wenn Roboter mit „eingefrorenen“ Backbones navigieren können, verlagert sich die Nachfrage von rechenintensiven GPUs hin zu inferenzfreundlichen Beschleunigern am Edge. Diese Veränderung kommt Anbietern von KI-Chips mit geringem Stromverbrauch zugute, die Transformer-Encoder effizient verarbeiten. Zudem erweitert sie das Spektrum der einsetzbaren Rechenkapazitäten. Standardisierte x86-Prozessoren mit einem
Eine einfache Beschleunigerkarte könnte bereits ausreichen. Dies eröffnet Flexibilität bei der Beschaffung, da die Betreiber nicht mehr gezwungen sind, für jeden Standort Hardware der Spitzenklasse einzusetzen. Die Gesamtbetriebskosten sinken tendenziell. Weniger Wärmeentwicklungen bedeuten geringere Anforderungen an die Kühlung im Gehäuse. Die Batterien halten pro Einsatz länger. Die Wartungsintervalle verlängern sich.Cloud-Anbieter werden weiterhin digitale Zwillinge, Überwachungs-Dashboards und Flottenanalysen hosten. Der teuerste Teil der Cloud-Ausgaben in vielen Robotikprogrammen entsteht jedoch durch wiederholtes Umlernen. Durch die Konsolidierung der Backbone-Infrastruktur werden diese Kosten gesenkt. Die Cloud-Einnahmen verlagern sich dann hin zu Orchestrierung und Data Warehousing statt zu rechenintensiven Modellaktualisierungen. Dies bedeutet ein anderes Margenprofil für Anbieter und eine andere Verhandlungsbasis für Käufer.
Wettbewerbsposition gegenüber US-amerikanischen und japanischen Robotik-Akteuren
Dieser Schritt überschneidet sich mit den Bemühungen US-amerikanischer Unternehmen, die eine universelle Steuerung anstreben. Mit Google verbundene Teams haben umfangreiche Verhaltensmodelle für Roboter erforscht, die vortrainierte Bildverarbeitungs- und Sprachkomponenten wiederverwenden. NVIDIA treibt Isaac mit synthetischen Daten und simulationsintensiven Arbeitsabläufen voran. Japanische Gruppen bei Preferred Networks und dem Toyota Research Institute kombinieren Wahrnehmung mit robuster Hardware für Fabriken und Privathaushalte. Der Ansatz von NAVER ist enger gefasst und gezielter. Er konzentriert sich auf Gebäude mit hoher Raumdichte, bekannten Routen und wiederholbaren Aufgaben und setzt auf eine einfache Steuerungsschnittstelle zu einem leistungsfähigen Bildverarbeitungsmodul. Dieser Pragmatismus könnte in kurzfristigen kommerziellen Anwendungsszenarien groß angelegte einheitliche Theorien übertrumpfen.
Die industrielle Basis Koreas kann diesen Ansatz verstärken. Elektronikhersteller, Haushaltsgerätehersteller und Logistikunternehmen können eine Methode übernehmen, die sich in bestehende Qualitätssysteme einfügt. Ein Ansatz, der wenig Umschulung erfordert und stark auf betriebliche Disziplin setzt, lässt sich gut in Kaizen-ähnliche Prozesse integrieren. Er dürfte zudem gut zur Kultur des Facility-Managements in Asien passen, wo hohe Servicestandards und häufige Layoutänderungen mit akutem Arbeitskräftemangel einhergehen.
Haftungsausschluss: Diese Analyse dient ausschließlich zu Informationszwecken und stellt keine Anlage-, Rechts- oder Beschaffungsberatung dar. RobotAIGeek empfiehlt keine bestimmten Anbieter und übernimmt keine Gewähr für die Leistungsfähigkeit von Technologien, die sich noch in einem frühen Entwicklungsstadium befinden.













