
仿人機器人越來越聰明,但真正的突破還要等幾年
AI 驅動的仿人機器人正在取得令人印象深刻的進展,Boston Dynamics 的 Atlas 機器人利用強化學習和先進的感測器系統,展示了動態行走、靈巧操控和跑酷式運動。然而,專家表示,由於機器人缺乏大量、多樣化的訓練資料,無法在受控的實驗室環境之外可靠地適應,因此要在真實世界中廣泛部署機器人仍需時日。
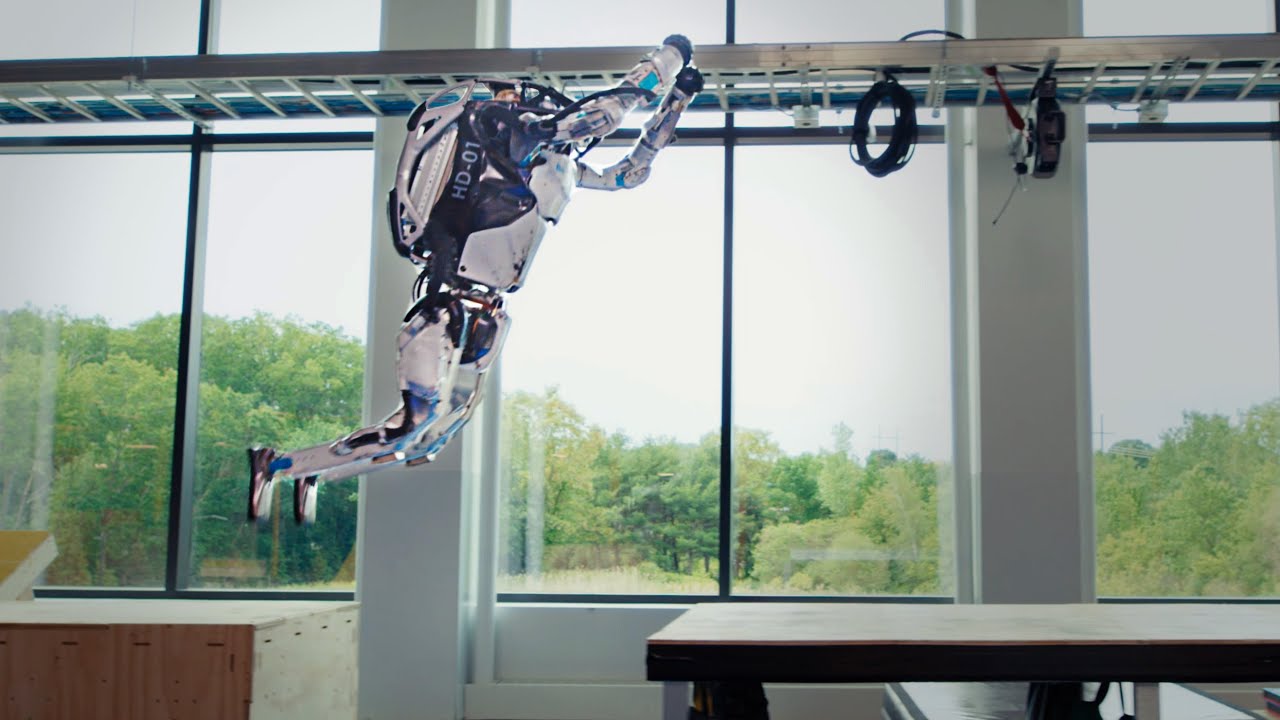
由人工智慧驅動的人形機器人正以驚人的速度發展,其融合了先進工程技術與對日常協助的宏偉願景,因而引發全球矚目。近期報導指出,波士頓動力(Boston Dynamics)等公司正不斷突破技術極限,但專家同時提醒,由於技術障礙依然存在,真正的大規模應用仍需數年時間。
人形機器人的崛起
《60分鐘》專題報導中展示的進展顯示,波士頓動力公司的Atlas機器人能夠執行複雜任務,例如在不平坦的地形上動態行走、利用四肢28個自由度精準操控物體,甚至以每秒1.5公尺的速度進行跑酷式跳躍。這些能力源自於在模擬環境中訓練的強化學習演算法,使機器人無需預先編程即可即時適應環境。 對科技通曉的觀眾而言,這標誌著從僵硬的工業機械臂,轉向多功能雙足機器人的轉變,這些機器人終有一天可能融入家庭與工廠。
技術突破與挑戰
問:這些類人型機器人如何處理平衡與靈巧性?
答:透過融合 LiDAR、IMU 及觸覺回饋的感測器融合技術,實現毫米級的精準抓握。
問:哪些動力來源能支持長時間運作?
答:高密度鋰電池搭配高效能致動器,可支援長達四小時的連續運作。
這些細節彰顯了令人印象深刻的進展,但在非結構化環境中仍存在限制。
數據缺口困境
加州大學柏克萊分校新聞的一項分析強調,阻礙類人型機器人革命的關鍵在於「數據缺口」——與餵食數兆個令牌的語言模型不同,機器人缺乏多樣化的真實世界互動數據集,導致系統脆弱
實驗室外的表現。研究人員指出,現行系統在受控的示範中表現優異,但面對新穎的障礙時卻會失靈,這使得必須進行耗資不貲的實體測試,而非可擴展的模擬。「我們尚未瀕臨革命性突破;數據匱乏意味著機器人需要數千小時的具身學習,才能達到與人類相媲美的適應能力。」

這份現實檢驗既為過度炒作潑了冷水,也推動產學界攜手合作以彌合這道鴻溝。總體而言,只要數據與安全技術的創新能跟上步伐,該領域在長者照護與物流領域仍具備顛覆性的潛力。
參考文獻:《機器人報告》與加州大學柏克萊分校新聞,2025年8月發布。











