
仿人机器人越来越聪明,但真正的突破尚需时日
人工智能驱动的仿人机器人正在取得令人瞩目的进展,波士顿动力公司(Boston Dynamics)的阿特拉斯(Atlas)机器人利用强化学习和先进的传感器系统展示了动态行走、灵巧操纵和类似跑酷的动作。不过,专家们表示,由于机器人缺乏在受控实验室环境之外可靠适应所需的大量、多样化的训练数据,因此要在现实世界中广泛应用还需要数年时间。
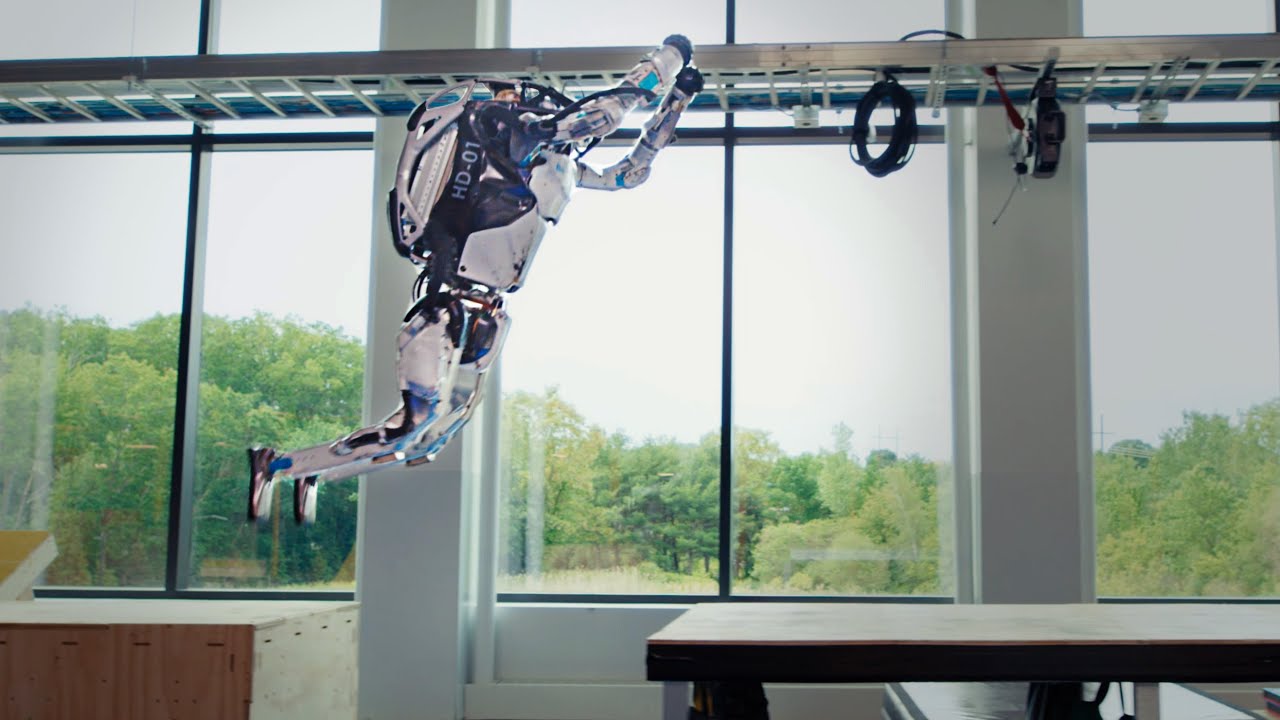
人工智能驱动的人形机器人正以迅猛之势发展,其融合了先进工程技术与为日常生活提供协助的宏伟愿景,正吸引着全球的目光。近期报道指出,波士顿动力等公司正在不断突破技术边界,但专家们也提醒,由于技术障碍依然存在,这些机器人距离真正投入使用仍需数年时间。
人形机器人的崛起
《60分钟》专题节目展示的研发成果显示,波士顿动力公司的Atlas机器人能够执行复杂任务,例如在不平坦地形上动态行走、利用四肢28个自由度进行精准物体操作,甚至以每秒1.5米的速度完成跑酷式跳跃。这些能力源于在模拟环境中训练的强化学习算法,使机器人无需预先编程脚本即可实时适应环境。 对于精通技术的观众而言,这标志着机器人技术正从僵硬的工业机械臂向多功能双足机器人转变,这类机器人未来或将融入家庭和工厂。
技术突破与挑战
问:这些类人机器人如何处理平衡与灵巧性?
答:通过融合激光雷达(LiDAR)、惯性测量单元(IMU)和触觉反馈的传感器融合技术,实现亚毫米级抓取精度。
问:什么动力源能支持长时间运行?
答:高密度锂电池配合高效执行器,可支持长达四小时的连续运行。
这些细节彰显了令人瞩目的进展,但在非结构化环境中仍存在局限性。
数据缺口困境
加州大学伯克利分校新闻的一份分析强调了阻碍类人机器人革命的关键“数据缺口”——与输入了数万亿个令牌的语言模型不同,机器人缺乏多样化的现实世界交互数据集,导致其表现脆弱
实验室外的表现。研究人员指出,当前系统在受控演示中表现优异,但在面对新障碍时却难以应对,这需要耗资巨大的实地试验,而非可扩展的模拟。“我们尚未迎来一场革命;数据匮乏意味着机器人需要数千小时的具身学习,才能达到与人类相当的适应能力。”

这一现实评估既为过度炒作泼了冷水,同时也推动了产学界的协作,以弥合技术鸿沟。总体而言,只要数据和安全方面的创新能够跟上,该领域在老年护理和物流领域具有变革性的潜力。
参考文献:《机器人报告》与加州大学伯克利分校新闻,发布于2025年8月。











