
清華大學一家新創公司今年第三輪融資,背後蘊含著對人形機器人競賽的反向押注
由清華大學創立的基礎設施新創公司「凌宇機器人」(LingYu Robotics)已完成 2026 年的第三輪融資,該公司認為,目前而言,能夠產生帶有力學標籤數據的輪式遙控機器人,其價值高於完全自主的人形機器人。

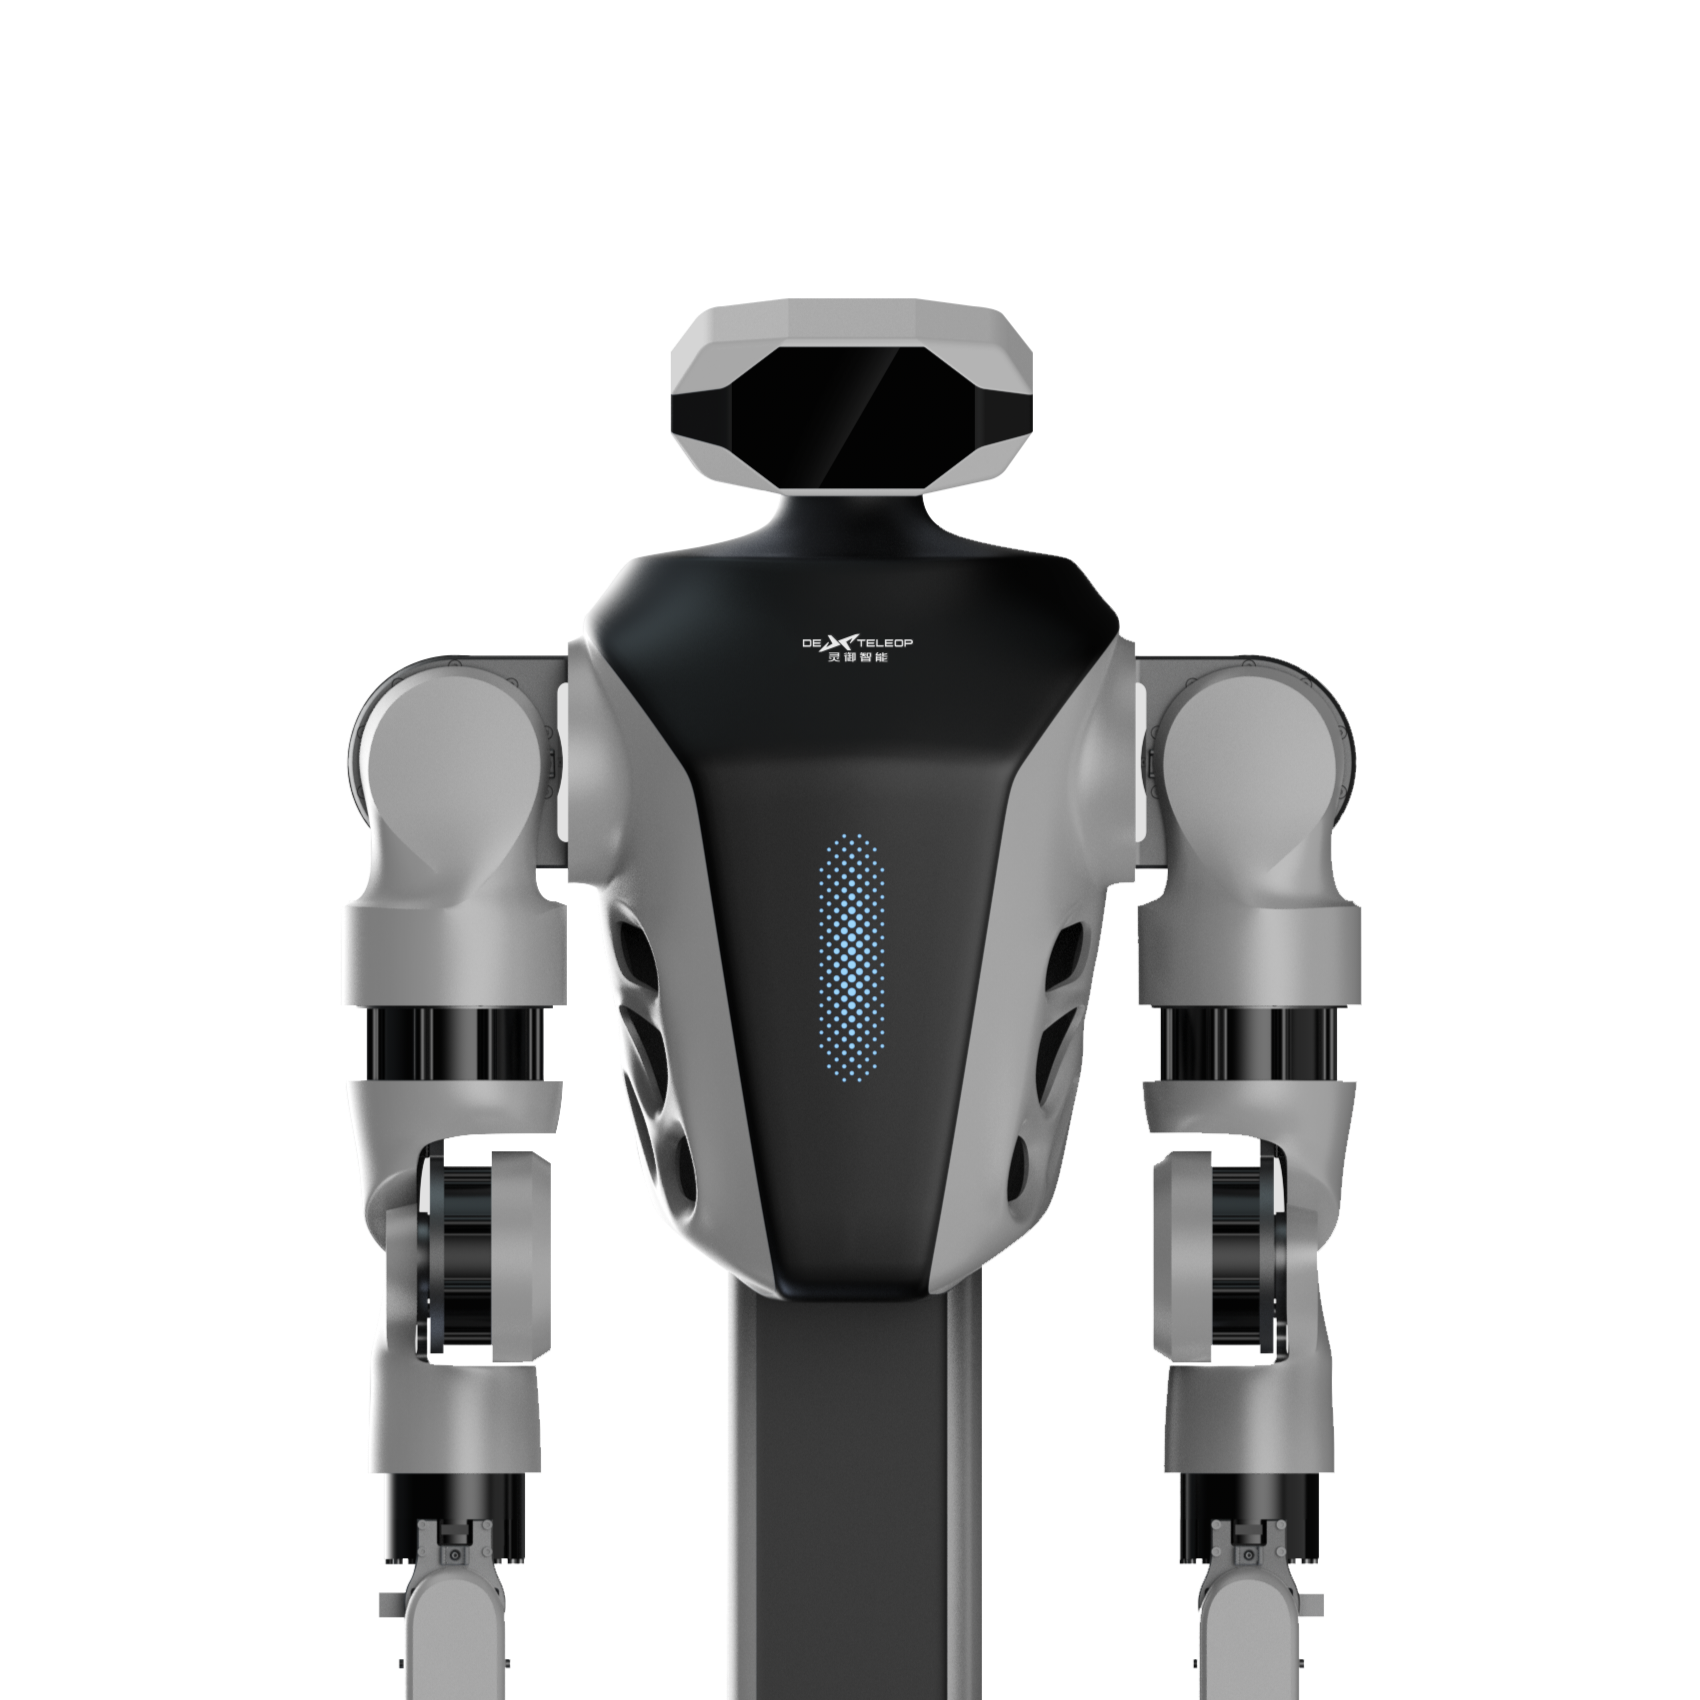
清華大學一家新創企業今年迎來第三輪融資,同時也對人形機器人競賽下了一記賭注
今年多數尋求資金的中國具身人工智慧新創公司,都在展示配備靈巧雙手的雙足機器人。總部位於北京、由清華大學自動化系衍生而出的基礎設施公司「靈御智能」,本週完成了2026年的第三輪融資,其宣傳重點卻截然相反:輪式機器人、 沒有靈巧的手部,並由遠端人類操作員組成的團隊來替代業界仍在追逐的自主性。
該公司披露完成了一輪數億人民幣的Pre-A輪融資(按當前匯率約合3,000萬至7,000萬美元,由於靈御未披露確切數字,此為近似範圍),本輪融資由株洲工業投資、飛拓創投、 未來前沿創投及新能創投領投,楓葉承諾資本擔任財務顧問。這是凌宇自一月以來完成的第三輪融資,此前已獲得創新天使基金、華英資本、銀河創新資本、福田資本、利和創投及天英資本的投資。 該公司並未披露各輪融資的總和,僅表示累計融資額達數億人民幣(按上述近似匯率換算約為3,000萬美元以上)。 對未來前沿創投而言,本輪融資是該基金成立以來的首筆投資,此細節是由該公司主動透露,而非凌宇將其作為賣點所披露。
這款硬體刻意不求華麗
LingYu 由共同創辦人暨首席科學家莫一林於 2025 年初創立,莫一林是清華大學自動化系終身副教授,曾師從理查德·M·默里(Richard M. Murray), (加州理工學院機器人學家暨美國國家工程院院士)的門生;另一位共同創辦人兼執行長金格則是清華大學自動化系畢業生,並持有清華大學MBA學位,曾任元景創投管理合夥人及奧亮光電副總裁。更多
核心團隊成員均畢業於清華大學,且擁有超過二十年的共同工作經歷,成員來自字節跳動、快手、騰訊及美團。該公司旗下「凌宇機器人」(LingYu Robotics)品牌於官網銷售並介紹的 TA 系列機器人,採用 7 軸力控機械臂、雙超廣角相機、模組化末端執行器,以及全向輪式底盤,而非腿部或靈巧的手部結構。 根據凌宇機器人公布的規格,其重複定位精度為正負 0.1 毫米,力控制範圍為 0 至 10 牛頓,端到端遙操作延遲(即操作員手部動作與機器人反應之間的延遲)低於 100 毫秒。 莫在隨同融資公告發布的評論中表示,這些設計上的取捨是經過深思熟慮的:採用電流反饋演算法取代六軸力矩感測器,並以配備夾爪的輪式底盤取代雙足和靈巧的手部,不僅將成本降至同類系統的一半或三分之一,同時降低了系統複雜度與功耗。 「一款真正耐用的機器人必須能在真實環境中持續運作而不發生故障,具備足夠的力控制精度以完成精細操作,並在長時間運作中保持穩定,確保每幀數據皆可重複利用,」莫表示。
產品是數據,而非機器人
LingYu 將其 TA 系列硬體定位為傳遞機制的載體,而該公司視「附帶力值標籤的互動數據」為其真正產品。 機器人每次抓取、遞送及接觸貨架的動作,都會與關節扭矩、接觸力及末端執行器力曲線數據一併記錄,並搭配標準視覺影像;該公司指出,這項維度在用於訓練具身人工智慧模型的純視覺資料集中大多缺失。 執行長金格表示,LingYu 計畫在未來一年內建立一個超過一百萬小時的高品質真實機器人資料集,並內建完整的時間同步、空間校準及力標記功能。
該公司表示,其數據產出能力已從 2026 年 6 月的每天數小時,提升至目前的每天數百小時,目標是在年底前達到每天數千小時, 該公司表示,以這樣的成長速度,按目前進度約一個月即可達到目前最大規模的公開原始碼實機機器人資料集(約10萬小時)的規模。此比較為公司自行估算的數據,並非經獨立基準測試的數值。機器人實際運作的場所
凌宇表示,已在京東旗下「7Fresh」超市連鎖店內,以該公司所稱的「百台規模」部署了其 TA 系列機器人。在太原進行單店驗證後,這些機器人現已於北京和天津的各家門市持續運作。 該公司透過遠端遙控方式操作機器人:人類操作員坐在指揮中心(其中一處甚至遠在宿遷),並透過公司的Nexus平台控制數百公里外門市內的機器人。 每次人工接管都會產生該公司所謂的「示範數據」——即操作員在異常情況下精確控制與應對的記錄,據稱這些數據會反饋至模型訓練中。
金將當前的運作模式描述為大約一半為遠端遙控操作,另一半為「自主嘗試與驗證」模式;他表示,公司預期此比例將逐步調整,而非直接躍升至完全自主運作。 他直接將此模式與中國自動駕駛汽車推廣中使用的安全駕駛員比例進行了對比:「我們起初是每名安全監控員負責三輛車,如今有些營運單位已能讓一名監控員管理五十輛車。 我們相信,只有當機器人真正能在真實環境中運行時,自動駕駛的程度才能提升。」莫對凌宇為何選擇這條路,而非從一開始就追求完全自動駕駛,給出了更直白的解釋:他表示,當前的具身人工智慧模型在訓練分佈範圍外,泛化能力很差,並舉例說明一項超市分揀任務——一個被訓練成將紅蘋果放在盤子上的模型,在面對
雖然背景單調,但只要附近有位穿著紅襯衫的顧客出現,系統便會失靈,因為該模型學到的只是一種「顏色對應目標」的捷徑,而非真正理解「蘋果」是什麼的概念。 他指出,這類邊緣案例只有在機器人執行真實且未經預先編寫的工作時才會浮現,這正是凌宇主張將遙控操作視為數據生成策略,而非權宜之計的論點。金(Jin)也將遠端操作定位為一項獨立的勞動經濟策略,而不僅是通往自動化的過渡橋樑。 他表示,將操作員集中於一處,取代了過去「一千家門市每家都需要專屬現場人員」的模式,轉而由一名主管監督數十名遠端操作員,既能標準化工作品質,也能實現直接監控。 他特別指出中國地區發展不均衡所帶來的優勢:過去必須遷徙至城市從事工廠或服務業工作的勞工,如今可以從家鄉地區遠端操作商店的機器人。 他主張,這種模式自然可延伸至危險或惡劣的工作環境,例如垃圾分類,或是涉及輻射、粉塵或高溫的操作;操作員無需親臨現場,而是在受控且舒適的房間內工作。
買家或投資者應實際考量的因素
LingYu 的推銷論點建立在一系列可驗證程度不一的主張之上。其融資歷史、投資人名單及高管背景,均可透過公開公司紀錄與投資人自身的聲明加以驗證。其硬體規格已公布於公司官網。至於部署規模、 數據產出率以及預期追趕最大開放數據集的進度,均為未經獨立審計的自報數據;買家在評估該公司的數據供應提案時,應具體詢問:在其聲稱的 100 台部署中,目前有多少比例正在產生可計費的商業價值,又有多少比例仍處於延長試運行階段,以及
實際的故障或干預率在整個營業日中的表現,而非僅限於單次示範。零售環境的實際部署本身就是一場真正的考驗,而非受控的展示。超市賣場的人流難以預測,貨架上的商品持續補貨與售罄,照明與佈局也會在毫無預警的情況下改變,這類環境比圍欄式的倉庫或經過排練的會議場地更具挑戰性。 投資者在評估凌宇的提案時,正將其置於中國更廣泛的「嵌入式人工智慧」融資浪潮中考量——在此浪潮中,資金正日益從實驗室展示轉向具備實際商業部署能力的企業。他們押注於:與其開發成品的自主類人型機器人,一家販售來自真實零售賣場「強制標註」數據的公司,才是該產業短期內真正的價值所在。 這種「數據飛輪」論點能否成立,取決於凌宇自身公開披露資料中尚未解答的問題:每間門市的單位經濟效益、遠程操作服務本身的毛利率,以及報告中數據增長有多少是售予外部模型開發者,又有多少是內部消耗的。
本輪融資附帶的投資者評論也反映了相同的論點框架。 自稱專注於工業機器人領域長達十年的飛圖創投(Feitu Ventures),肯定了凌宇對機械臂進行的「原創性結構革新」——該設計以類人型運動特徵為核心,結合專有運動控制與雲端平台技術,在具競爭力的成本下實現了媲美人類的靈巧度。 株洲工業投資則將該公司選擇優先推動人機-人混合操作,而非尚未經實證的完全自主系統,是「目光長遠的執行策略」而非謹慎之舉;該機構主張,優先解決真實的高風險或商業場景問題,並讓數據回流至模型中,這條路徑比多數具身人工智慧公司目前採取的策略更為嚴謹。這四家新投資者中,沒有任何一家
披露了各自的投資金額,且無人對凌宇的估值提出獨立估算。免責聲明:本文僅供一般資訊參考之用,並不構成投資、法律或採購建議。讀者應在做出商業決策前,向原始來源核實相關細節。










