
一家清华初创企业今年迎来的第三轮融资,背后暗含着对类人机器人竞赛的押注
由清华大学孵化的基础设施初创公司凌宇机器人(LingYu Robotics)完成了2026年的第三轮融资,该公司认为,目前能够生成带力反馈标签数据的轮式遥控机器人比完全自主的人形机器人更具价值。

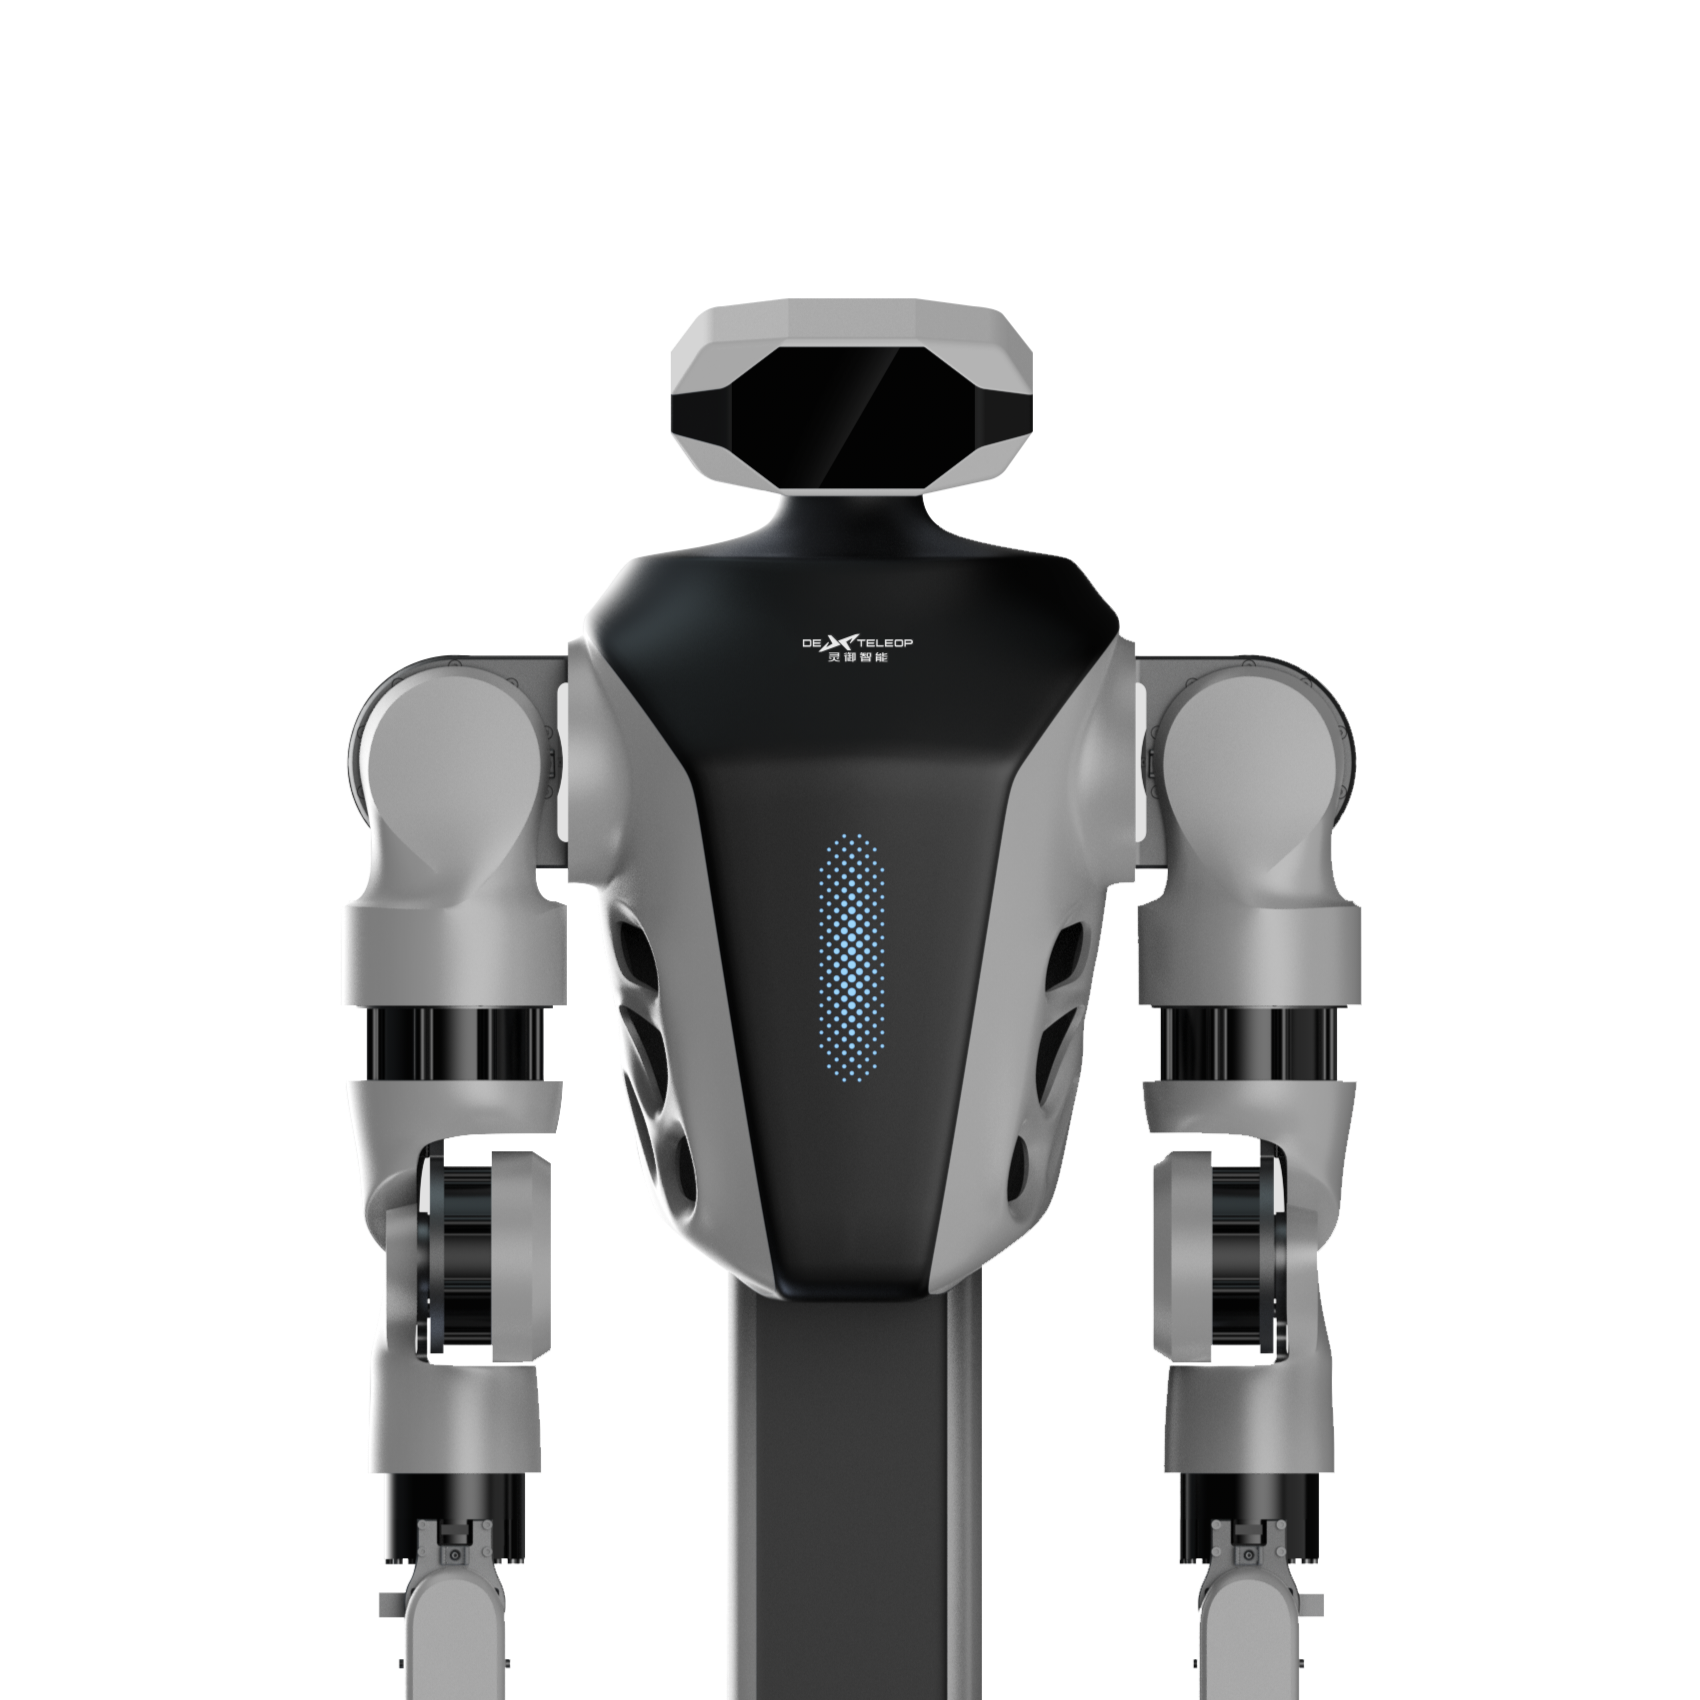
清华初创企业今年第三轮融资,押注人形机器人赛道
今年,大多数寻求融资的中国具身人工智能初创企业都在展示配备灵巧双手的双足机器人。而灵御智能——这家由清华大学自动化系孵化、总部位于北京的基础设施公司——本周完成了2026年的第三轮融资,其宣传点却截然相反:轮式机器人, 没有灵巧的手臂,以及由远程人类操作员组成的“劳动力团队”——这取代了业内其他企业仍在追逐的自主性。
该公司披露了一轮金额在数亿元人民币低位的Pre-A轮融资(按当前汇率约合3000万至7000万美元,由于灵御未披露确切数字,此为近似范围),本轮融资由株洲产业投资、飞图创投、 未来前沿创投和新能创投领投,枫叶承诺资本担任财务顾问。这是凌宇自1月以来完成的第三轮融资,此前已获得创新天使基金、华英资本、银河创新资本、福田资本、利和创投和天英资本的投资。 该公司未披露各轮融资的总和,仅表示累计融资额达数亿元人民币(按上述近似汇率换算约为3000万美元以上)。 对于Future Frontier Ventures而言,本轮融资是该基金成立以来的首次投资,这一细节是由该机构主动透露的,而非凌宇将其作为卖点披露的。
这款硬件刻意不求华丽
LingYu由联合创始人兼首席科学家莫一林于2025年初创立,莫一林是清华大学自动化系终身副教授,曾师从理查德·M·默里(Richard M. Murray), (加州理工学院机器人学家、美国国家工程院院士)的门生;另一位联合创始人兼首席执行官金戈则是清华大学自动化专业毕业生,拥有清华大学MBA学位,曾任元景创投管理合伙人及奥亮光电副总裁。更多
核心团队成员均毕业于清华大学,且拥有超过二十年的共同工作经历,成员来自字节跳动、快手、腾讯和美团。该公司旗下TA系列机器人以“灵宇机器人”品牌在官网上销售并介绍,采用7轴力控机械臂、双超广角摄像头、模块化末端执行器以及全向轮式底盘,而非腿部或灵巧的手部结构。 根据凌宇机器人公布的规格参数,其重复定位精度为正负0.1毫米,力控制范围为0至10牛顿,端到端遥操作延迟(即操作员手部动作与机器人响应之间的延迟)低于100毫秒。 莫在随融资公告发布的评论中表示,这些设计取舍是经过深思熟虑的:电流反馈算法取代了六轴力矩传感器,而配备抓取器的轮式底盘则取代了双足和灵巧的手部,将成本降至同类系统的二分之一或三分之一,同时降低了系统复杂性和功耗。 “一款真正耐用的机器人必须能在真实环境中持续运行而不发生故障,具备完成精细操作所需的力控制精度,并在长期运行中保持性能稳定,以确保每一帧数据都能被重复利用,”莫表示。
产品是数据,而非机器人
LingYu将TA系列硬件定位为其真正产品的交付载体:带力学标注的交互数据。 机器人进行的每次抓取、递送和货架接触操作,都会与关节扭矩、接触力及末端执行器力曲线数据一同记录,并配以标准视觉影像——该公司表示,这一维度在用于训练具身人工智能模型的纯视觉数据集中基本缺失。 首席执行官金格表示,LingYu计划在未来一年内构建一个包含超过100万小时高质量真实机器人数据的数据集,其中将内置完整的时间同步、空间校准和力标注功能。
该公司表示,其数据生成能力已从2026年6月的每天几小时提升至目前的每天几百小时,目标是在年底前达到每天几千小时, 该公司称,按此增长速度,以当前进度计算,大约一个月内即可达到目前最大的公开开源真实机器人数据集(规模约为10万小时)的规模。这一比较是该公司报告的估计值,而非经独立基准测试得出的数据。机器人实际工作场所
凌宇表示,已在京东7Fresh连锁超市内部署了其TA系列机器人,规模达“数百台”,在太原完成单店验证后,目前已在北京和天津的多家门店持续运营。 该公司通过远程操控方式运行机器人:操作员坐在指挥中心——其中一处甚至远在宿迁——并通过公司的Nexus平台控制数百公里外的门店中的机器人。 每次人工接管都会产生该公司所称的“演示数据”,即操作员对异常情况进行精准控制和响应的记录,据称这些数据会反馈到模型训练中。
金将当前的运营模式描述为大约一半为远程操控,另一半为“自主尝试与验证”,他表示公司预计这一比例将逐步调整,而非直接跳转到完全自主模式。 他直接将这一模式与中国自动驾驶汽车推广中使用的安全驾驶员配比进行了对比:“我们最初是每名安全监视员负责三辆车。现在有些运营团队已实现每名监视员管理五十辆车。 我们认为,只有当机器人真正运行在真实环境中时,自动驾驶水平才能得到提升。”关于凌宇为何选择这条道路而非从一开始就追求完全自动驾驶,莫的表述更为直白:他表示,当前的具身AI模型在训练分布之外的泛化能力较差,并举例说明:在超市分拣任务中,一个经过训练将红苹果放在盘子上的模型,在面对
虽然背景是素色的,但当附近一位顾客穿了件红衬衫时,系统就失灵了——因为该模型学会的只是“颜色到目标”的捷径,而非对“苹果”这一概念的真正理解。 他认为,像这样的边界案例只有在机器人执行真实、未按剧本进行的工作时才会显现,这也是凌宇主张将遥操作作为一种数据生成策略而非权宜之计的理由。金还将远程操作视为一种独立的劳动力经济策略,而不仅仅是通往自动化的过渡手段。 他表示,将操作员集中于一处,取代了以往每家门店都需要配备现场员工的模式,转而由一名主管即可统筹数十名远程操作员,从而标准化工作质量并实现直接监控。 他指出,中国地区发展不平衡恰恰是一个具体优势:以前不得不为在工厂或服务业工作而迁往城市的工人,现在可以在家乡地区远程操控商店的机器人。 他认为,这一模式自然可延伸至危险或恶劣的工作环境,例如垃圾分类,或是涉及辐射、粉尘或高温的操作——操作员可以在受控且舒适的房间内工作,而非亲临现场。
买家或投资者应实际考量的因素
LingYu的推介依赖于一系列可验证程度各异的声明。其融资历史、投资者名单和高管背景可通过公开公司记录及投资者自身的声明进行核实。其硬件规格已发布在公司官网上。其部署规模、 数据产出率以及预计缩小与最大规模公开数据集差距的速度,均为公司自行申报的数据,尚未经过独立审计。评估该公司数据供应方案的买家应具体询问:在其申报的100台部署设备中,目前有多少比例正在产生可计费的商业价值,又有多少比例仍处于延长试运行阶段,以及
在整个营业日期间,实际故障率或干预率的情况如何,而非仅基于单次演示。零售部署本身就是一场真正的考验,而非受控的展示。超市卖场的人流量难以预测,货架上的商品持续补货和售罄,照明和布局也会毫无预兆地发生变化,这种环境比围栏围起的仓库或排练过的会议现场要严苛得多。 投资者在权衡凌宇的商业提案与中国更广泛的“嵌入式AI”融资浪潮时——该浪潮中资本正日益从实验室演示转向拥有实际商业部署的公司——他们押注于:在该领域,短期价值实际上在于一家销售来自真实零售现场的强标注数据的公司,而非一家销售成品自主类人机器人的公司。 这种“数据飞轮”论点能否成立,取决于凌宇自身公开披露信息中尚未解答的问题:每家门店的单位经济效益、远程操作服务本身的毛利率,以及报告中数据增长量的多少是出售给外部模型开发者,多少是供内部使用。
本轮融资附带的投资者评论也反映了同样的观点。 Feitu Ventures(自称在工业机器人领域深耕十年的专业机构)称赞凌宇对机械臂进行了其所谓的“原创性结构革新”,该设计围绕类人运动特性构建,并结合了专有的运动控制和云平台技术,以极具竞争力的成本实现了媲美人类的灵巧度。 株洲工业投资则将该公司优先选择人机-人混合操作而非尚未经过验证的完全自主系统,将其视为明智执行而非保守的证据,并认为先解决实际的高风险或商业场景问题,再将数据回流到模型中,比大多数具身人工智能公司目前采取的路径更为严谨。这四家新投资者中没有一家
披露了各自的投资金额,但均未对凌宇的估值给出独立估算。免责声明:本文仅供一般信息参考,不构成投资、法律或采购建议。读者在做出商业决策前,应向第一手来源核实详细信息。










