
机器人能“看见”。这家上海实验室刚刚发布了30,000小时的机器人感知训练数据
上海初创公司NeoteAI(新智具身智能)与复旦大学可信具身人工智能研究所于7月26日发布了三份技术报告,这些报告基于他们所称的超过30,000小时的视觉-触觉交互数据, 涵盖450项真实长时限任务中的约140万段操作视频片段。该技术栈包含一个触觉数据集(NeoData)、一个统一的触觉表示模型(NeoForce)、 一个在接触密集型任务中成功率达85%至99%的预见性视触觉-语言-动作模型(VTLA),以及一个触觉世界模型(TWAM),相关数据和模型均承诺开源。 这是迄今为止最激进的公开主张:触觉,而非视觉,才是机器人学习的下一个扩展前沿。
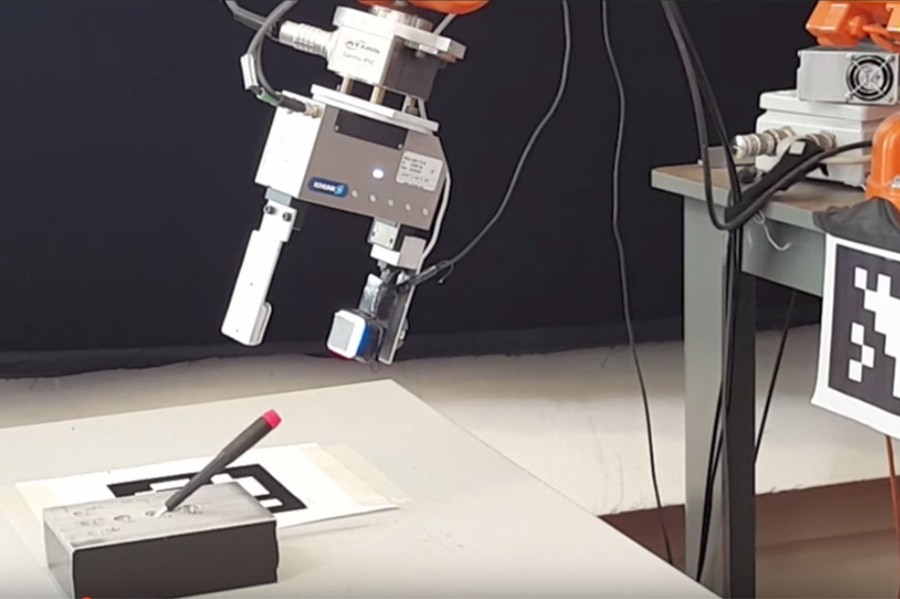
让机器人折叠一件衬衫,或者将连接器插入插座,你就会发现计算机视觉在过去十年中始终未能解决的问题:关键时刻发生在摄像头无法捕捉的区域——即手指与物体之间的接触面,而操作的成功与否取决于力、滑动和质地。 7月26日,一家上海初创企业与中国顶尖大学之一共同公布了针对这一“盲区”的解决方案,而其规模之大正是此次报道的焦点。
新智具身智能技术公司(英文名称为NeoteAI)与复旦大学可信具身人工智能研究所联合发布了三份技术报告,这些报告基于双方称为“NeoData”的数据集: 超过30,000小时的同步视觉-触觉交互视频,约140万个操作片段,涵盖从叠衣服到插拔连接器等450项现实世界中的长时序任务。相关报道称,该数据集包含数十亿帧对齐的RGB图像和触觉帧。 合作方表示,数据及其上训练出的模型都将开源。
就数据采集而言,曾引发生成式AI热潮的视觉-语言数据集都是从现有的互联网资源中汇编而来的。而触觉数据则没有现成的互联网资源可供抓取。每一小时的数据都必须由配备传感器的机器人和手持采集装置通过物理接触物体来生成,这也正是为何大多数学术触觉数据集的规模最多只有数十或数百小时。 如果NeoData的数据规模经得起推敲,它将成为有史以来规模最大的触觉语料库之一;而该数据集源自一家成立仅一年的中国初创公司而非硅谷实验室这一事实,本身就成为“具身AI”竞赛中一个值得关注的数据点。
为何触觉技术能击败十年来的机器人学习
稍作说明便可理解为何该数据集值得探讨。现代机器人的行为策略主要通过摄像头进行训练
视图和关节位置,这些信息足以完成抓取和粗略的拾取放置操作。而涉及大量接触的任务则因三个相互叠加的原因,使这一方案失效。首先是遮挡:在接触瞬间,机器人自身的指节会从所有摄像机角度遮挡住交互过程。 其次,动力学:作用力在毫秒内发生变化,速度快于视觉处理管道处理帧的速度,因此当摄像头察觉到物体正在滑脱时,接触过程中的失败其实已持续数秒之久。第三,不可见性:决定操作成败的特性——摩擦力、顺应性、缆绳张力——在任何图像中都无法体现。 人类的手凭借约17,000个机械感受器以及脊髓反射回路,在尚未征询大脑意见之前就能校正抓握力,从而解决了这三个问题。机器人没有任何可与之媲美的机制,而且用于学习这些能力的大规模数据集也从未存在过。这就是NeoData声称要填补的空白。三个模型与一个论点
此次发布整合了三条技术路径,共同构成了一个核心论点:触觉应被视为一种拥有自身标度律的一等感知模式,而非视觉的附庸。
首份报告《NeoForce》着手解决多年来导致触觉研究支离破碎的问题:每个传感器“说”的都是不同的语言。不同触觉硬件的读数无法互换,因此数据集无法合并。 NeoForce 提出了一种具有时间结构且支持跨设备迁移的统一触觉表示法,实质上是一种通用嵌入空间,不同传感器的信号均可投影至其中。若能按描述实现,它将以与共享词性标注器促进文本语料库整合相同的方式,解决该领域的数据融合瓶颈。
第二份报告VTLA则带来了突破性进展。传统方法仅处理当前的触觉读数,这会导致物理响应滞后:当感知到位移时,物体实际上已经开始移动。VTLA模型
该系统可预测触控操作未来最多50步的发展趋势,并根据该预测调整操作。 在两个接触密集型基准测试中,该系统在插头插入任务上实现了85%的成功率,在钥匙提取任务上达到了99%的成功率。这些看似不起眼却要求高精度的任务,正是仅依靠视觉策略的系统通常会失败的领域,而这些数据也将是竞争对手实验室首先试图复现的。第三份报告介绍的TWAM是一种触觉世界模型,该系统能在机器人执行动作前,通过在脑海中预演操作并推演视觉与触觉后果,从而实现平均84.5%的模拟成功率。 世界模型是当前具身人工智能领域的最前沿,从英伟达(Nvidia)的Cosmos到谷歌DeepMind的Genie系列皆是如此,但其中几乎所有模型都仅预测像素信息。 能够同时预测触觉的世界模型实属罕见,如果其模拟演练在物理硬件上的转化率能接近报告中的数值,这将缩短机器人训练中最昂贵的部分:即在真实物体上实时操作导致的失败,以及随之而来的实际损坏。
数据集背后的公司
NeoteAI 是一家年轻、规模较小且刻意采用全栈模式的公司。作为复旦大学可信具身人工智能研究所孵化的企业, 这家上海公司于5月下旬宣布完成近1亿元人民币(约合1400万美元)的天使轮融资,其战略涵盖基于复旦大学研究员陈文明团队研究成果自主开发的视触觉传感器,贯穿数据采集直至触觉基础模型的构建。 其数据采集管道分为两条路径:真实机器人和由人类操作的手持式通用操作接口设备,正是通过这种方式,这家初创公司无需拥有成批的机械臂,便积累了30,000小时的数据。
这种全栈式布局在战略上至关重要。在美国的生态系统中,触觉感知在很大程度上仍
一项组件业务,即企业向其他公司的机器人销售传感器。NeoteAI 认为,无论谁拥有传感器、数据格式和模型,谁就能共同制定机器“感知”方式的标准——这正是英伟达在模拟领域所占据的地位。 这一开源承诺应从这一视角来理解:发布数据和模型,就是用自己的格式和基准为生态系统播下种子,从而使该领域的工具链围绕自己的硬件发展起来。 这与 Unitree 在低成本硬件领域采取的策略如出一辙,而 Ecovacs 也在本周末通过其开源的家用机器人平台实施了同样的策略——今日另文对此进行了报道。与复旦大学的合作也传递出一个信号:中国具身人工智能领域正在不断深化。 “可信具身人工智能研究所”是上海为将学术机器人技术转化为企业而成立的一批大学附属研究所之一,而NeoteAI的发展轨迹——从实验室传感器到天使轮融资,再到十四个月内发布备受瞩目的数据集——正是该模式按设计正常运作的范例。 同一个周末,整个生态系统中出现了更多佐证:Ecovacs在苏州开源了家用机器人平台,名人资本正涌入具身AI创业企业,这两则消息今天也分别进行了报道。在一个周末内,如此密集的独立参与者采取了可信的行动,这本身就衡量了中国具身AI生态系统已发展到何种程度。
持怀疑态度的检查清单很简单:这些报告是自行发布的,尚未经过同行评审;那些引人注目的成功率源于作者自行选择的任务;而在世界模型中模拟的成功,并不等同于生产线上的实际部署成功。 这3万小时数据的具体构成——其中人工手动采集与机器人实际经验各占多少,又有多少通过了严格的质量对齐检查——将决定该数据集究竟是油田还是垃圾填埋场。而初创企业的开源承诺,其兑现时间完全取决于它们自身的安排,而非
属于社区的;在下载链接上线之前,承诺只是营销手段。值得铭记的一个先例就是视觉语言机器人技术本身,该领域的数据集公告有时会比可用的版本早几个季度发布。为何触觉正成为下一场数据竞赛
将此事提升到超越某家初创企业技术报告层面的背景,是本刊本月持续追踪的一个趋势。 在具身人工智能领域,稀缺资源正从计算能力和资本转向具身数据——这类数据无法通过爬取获得,因为它必须通过物理方式生成。韩国科学技术院(KAIST)和英伟达(Nvidia)于7月26日宣布成立一个研究中心,旨在基于临床级人体运动数据构建基础模型,本刊今日已另文报道。 中国国家统计局一直在构建具身数据基础设施,而从北京到深圳的各市培训基地,其存在目的正是为了大规模制造机器人的体验。触觉是合乎逻辑的下一个战场:这是人类灵巧性最超越机器人能力的感觉模式,也是全球现有数据最匮乏的领域。
此外,对于硬件采购商而言,这还涉及一个值得关注的供应链影响。如果触觉模型基于中国传感器和中国数据格式得以成熟,触觉传感可能会重蹈机器人关节的覆辙——当时,中国产的“四合一”执行器模块已成为全球事实上的行业标杆。 西方和日本的传感器供应商及灵巧机械手制造商——该领域包括力-扭矩传感领域的强势现有厂商——应将NeoForce这类统一表示法视为一项标准制定举措,而不仅仅是一份论文。
对于正在评估是否参与的机器人团队而言,具体的实施步骤非常明确。请关注承诺中的代码库何时在常规托管平台上上线,一旦上线,请首先测试NeoForce的迁移能力,因为一种真正能够连接传感器
此类数据集将立即使任何拥有自身小型触觉数据集的实验室受益。在引用VTLA的插头插入和钥匙拔出数据之前,请先在独立硬件上对其进行基准测试。 同时,请将NeoData的许可条款视为战略信息:是否允许商业使用,以及采用何种署名制度,将揭示NeoteAI究竟是在构建共享资源库,还是在为其传感器搭建数据漏斗。值得引用的总结是:机器人从互联网上学会了“看”,但尚无“触觉互联网”,因此必须有人一小时一小时地去构建它,而一家由复旦大学孵化的初创公司刚刚宣称,他们已取得了迄今为止公开的最大领先优势。 NeoData究竟是具身人工智能的“ImageNet时刻”,还是被夸大的数据集,将由实验复现而非媒体报道来定夺。无论如何,教机器感知这场竞赛如今已确立了一个公开基准,其时长达三万小时。
免责声明:本文仅供一般信息参考,不构成投资、法律或采购建议。读者在做出商业决策前,应通过原始来源核实相关细节。












