Noitom Robotics 在发布 HiPHI 动作数据集两天后,开始向类人机器人传授职业网球打法
Noitom Robotics 与上海人工智能实验室、Dobot 以及上海交通大学合作,发布了 AdaPT 系统。该系统能够从转播视频中学习专业网球对打和发球风格,并在 Unitree G1 及全尺寸 Dobot Atom 类人机器人上进行演示,甚至仅凭一台摄像头和一款消费级追踪器,就能在实验室外进行发球。 该系统发布于诺伊托姆发布HiPHI(一个包含617.5小时的高精度动作数据集)的两天后,以及福冈RO-MAN 2026大会召开前一周。

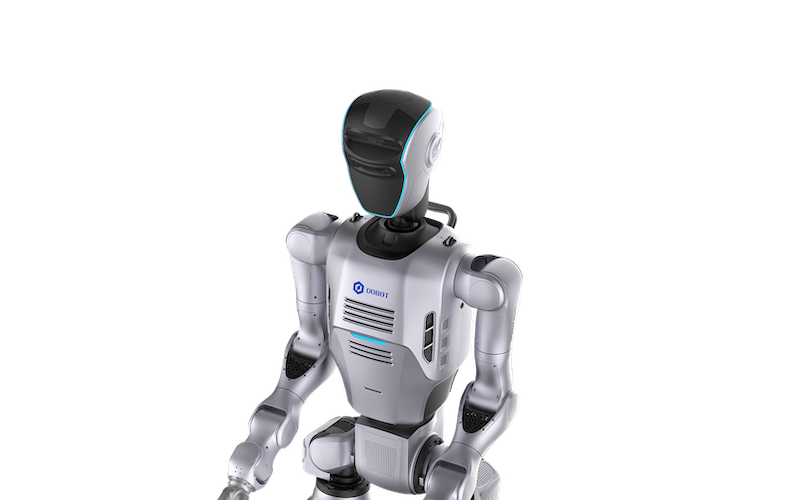
发布动作数据集两天后,Noitom将人形机器人送上了网球场
8月21日星期五,Noitom Robotics与一组研究合作者共同发布了AdaPT系统,该系统能够教会类人机器人以职业网球运动员的风格进行对打和发球,并在真实的硬件设备上执行这些击球动作。 这一公告发布于这家北京公司于世界机器人大会上公开了HiPHI(迄今为止公开发布的最大规模高精度人体动作数据集之一)的两天后,也恰逢在日本福冈举行的RO-MAN 2026人机交互会议开幕前一周——该研究成果正将在该会议上展示。
这一时间线正是关键所在。 Noitom的主营业务是动作数据,而AdaPT的演示证明,这些数据可以在几天内(而非数月)转化为实实在在的物理技能。网球是一项有价值的测试,因为它会暴露人形机器人在各个方面的短板:快速全身协调、对机器未投掷物体的时机把握,以及挥拍后的平衡恢复。
AdaPT的功能
AdaPT(全称自适应运动规划与追踪)通过学习职业选手的录像,掌握多拍对打和发球的动作,并由人形机器人进行再现。 该系统由Noitom Robotics与上海人工智能实验室、Dobot Robotics及上海交通大学联合开发,研究团队表示相关论文、源代码和视频均可在项目页面上获取。
该系统再现的打法具有特定性。研究团队表示,系统通过公开的转播录像学习了拉斐尔·纳达尔、罗杰·费德勒和诺瓦克·德约科维奇三位职业选手的标志性击球动作,此外还通过动作捕捉设备捕捉到了第四位职业选手的打法。 该方法已在两款机器人上进行了验证:其一是Unitree G1——这款紧凑型人形机器人已成为中国研究领域的默认平台;其二是全尺寸的Dobot Atom——这款人形机器人来自深圳协作机器人制造商Dobot,该公司也是该论文的共同作者。
对于实际应用而言,最关键的细节在于发球演示。该团队报告称,仅凭一台摄像头和一款消费级追踪器,便实现了真实环境中的发球演示,无需动作捕捉工作室。 一款能够借助商用传感器在实验室之外执行已习得的全身技能的人形机器人,正是每家工厂和物流采购商真正期待的,即使他们对网球毫无兴趣。
视频风格迁移的工作原理
该团队描述的处理流程遵循了人形机器人动作学习中已成标准的模式,但有一个不寻常的输入。首先将球员的直播画面转换为随时间变化的身体动作估计值,这一步骤必须应对镜头切换、角度变化以及球网和其他球员造成的局部遮挡。 随后,将重建的运动重新映射到机器人的身体上——机器人的肢体长度、关节活动范围和质量分布都与人类运动员不同。最后,通过在模拟环境中进行强化学习,训练出一个控制器,使其在追踪重新映射的运动时保持机器人平衡,并在多拍回合中对来球做出响应。
每个阶段都会造成保真度的损失,该研究团队将该系统命名为“自适应运动规划与追踪”(Adaptive Motion Planning and Tracking),这一名称表明了其宣称取得的进展:即根据机器人和具体情境调整运动计划,而非简单重现固定的运动轨迹。 基于HiPHI系列数据预训练的运动基础,为控制器提供了关于人体整体运动应有形态的先验知识,从而避免了仅依靠从电视画面中提取的稀疏且噪声较大的信号来承担全部负担。
在两台截然不同的机器人上进行验证是另一个值得注意的选择。Unitree G1 身高约 1.3 米,重量轻,因此即使进行剧烈的摆动也能从容应对;Dobot Atom 则是一台全尺寸类人机器人,不仅质量更大,需要更好地控制,而且其活动范围更广,可以充分利用。一项技能在它们之间转移时,只需进行适度的
重新调整证明了该方法是在学习有关网球的知识,而非仅仅针对某一台机器人。底层数据
AdaPT的运动基础是在Noitom所谓的HiPHI系列数据集的一部分上预训练的。 8月19日公布的HiPHI公开数据集包含617.5小时的数据,其中371.8小时为人体全身运动数据,245.7小时为人机交互数据, 这些数据由132名表演者提供,采用90 Hz采样率的亚毫米级标记点追踪技术记录。该数据集在Hugging Face上以开放研究许可形式发布,商业授权则通过该公司的ModalityNet平台提供。规模更大的数据集HiPHI-MOV仅限商业授权使用。
Noitom的创始人兼首席执行官Tristan Ruoli Dai在发布该数据集时,围绕一项已成为公司核心论点的观点展开阐述:物理人工智能的瓶颈不在于数据量的多寡,而在于机器能够从中实际学习多少。 该公司研发总监雷汉表示,覆盖范围、单帧质量以及物体状态共同决定了类人机器人能否从运动数据中学习。AdaPT正是该公司试图在同一周内,通过硬件在公开场合验证这一论点的尝试。
数据经济学
Noitom的发布策略借鉴了其他数据密集型领域行之有效的做法:发布一个庞大且高质量的开放子集以推动研究并确立标准,同时向需要大规模数据的企业授权使用规模更大的商业数据集。 对于公开可用的动作数据集而言,HiPHI的617.5小时数据量相当可观,尤其是在亚毫米级精度下,但该公司声明为商业合作伙伴每年可提供超过100,000小时的数据,这清楚地表明了其商业重心所在。 公开数据集用于建立声誉并获得研究引用;商业数据集则用于支付动作捕捉工作室的费用。
对于机器人制造商而言,这种划分引发了一个老生常谈的问题:基于专有动作数据集训练的基础模型
这对获得许可的一方来说是一项优势,而对基于此构建产品的一方来说则是一种依赖。那些将Noitom的数据作为基础,并结合自身技术进行开发的公司,将需要了解衍生模型的许可条款,而公告中并未对此进行说明。为何选择网球,又为何选在这个时候
人形机器人网球的研究历史虽短,但发展活跃。 今年早些时候,另一支中国学术团队展示了Unitree G1机器人通过学习不完美的人类动作后,能够与人类进行网球对打;这一体育技能基准测试已成为运动学习研究团队展示进展的一种方式,这是工厂演示无法体现的:在单一任务中展现速度、时机把握以及全身运动能力。
AdaPT的独特之处在于基于广播视频的风格迁移。通过电视画面学习特定球员的正手击球动作,而非依靠演播室中穿戴的动作捕捉服,这意味着该训练流程可以利用现存的、涵盖几乎所有人类活动的庞大普通视频档案库。 如果这种迁移足够稳健,相同的方法也可应用于仓库工人的搬运技巧或技术人员的装配动作——这些动作是由手机而非在实验室中捕捉到的。这正是网球视频背后所蕴含的商业价值。
发布时机也是经过深思熟虑的。IEEE机器人与人机交互通信会议(RO-MAN 2026)将于下周在福冈开幕,在会上展示这一可运行的系统,将使研究成果呈现在负责评审的学术界面前。 先发布数据集,再发布技能,最后发表论文,这一顺序旨在证明Noitom的数据是实现这一技术的关键基础层。
关于Noitom
Noitom是一家总部位于北京的动作捕捉公司,其惯性捕捉系统在电影、游戏和体育分析领域已有十多年的应用历史。 作为HiPHI和AdaPT背后的研发部门,Noitom Robotics已将该捕捉能力重新定位为“物理人工智能”多模态数据的供应商。据其称,该公司每年为商业用途生成超过100,000小时的运动数据
合作伙伴并维护了三个语料库:HiPHI-MOV、HiPHI-OM 以及一个真实世界数据集。 该公司在 AdaPT 项目上的合作方为该项目提供了学术和硬件层面的公信力:上海人工智能实验室是中国资金最充裕的人工智能研究机构之一,上海交通大学是机器人领域的顶尖学府,而 Dobot 则提供了全尺寸类人机器人。尚待明确之处
该公告描述的是功能和演示,而非基准测试数据。研究团队尚未公布回合时长、成功率、发球速度,以及真实场景发球所需的尝试次数,而这些数据正是区分一段令人信服的视频与可复现结果的关键。论文一旦发表,应会提供这些数据。
还有两个问题悬而未决。两台机器人无需重新训练即可实现多少技能迁移,这将检验其运动基础是通用的,还是针对特定平台进行了调优。此外,广播级视频处理流程能否在拍摄质量不如职业网球比赛(其摄像机角度和选手身份均保持一致)的场景中同样有效,这将决定其商业应用前景能否超越体育领域。
行业背景
今年,类人机器人行业的重心已从硬件发布转向了使硬件发挥作用的数据和模型,世界机器人大会上充斥着数据供应商、仿真平台和动作库,它们都在竞相成为每家机器人制造商不可或缺的基础层。 Noitom的策略是像地图公司拥有道路数据那样拥有高质量的人体动作数据:大规模采集数据,进行商业授权,公开发布足够多的数据以推动研究界的发展,并在公众面前展示其有效性。
AdaPT正是这一理念的实践成果。这种方法能否行得通,将在下周的福冈见分晓,随后将在那些缺乏镜头吸引力的环境中接受检验——在那里,人形机器人必须靠实际表现来证明自身价值。
图片:Dobot Atom类人机器人,这是AdaPT经过验证的两个平台之一。图片来源:
Dobot。免责声明:本文仅供一般参考,不构成任何投资、法律或采购建议。读者在做出商业决策前,应向原始来源核实相关细节。