Noitom Robotics bringt Humanoiden zwei Tage nach der Veröffentlichung des HiPHI-Bewegungsdatensatzes professionelle Tennisschläge bei
Noitom Robotics hat gemeinsam mit dem Shanghai AI Laboratory, Dobot und der Shanghai Jiao Tong University „AdaPT“ vorgestellt – ein System, das professionelle Tennis-Rallye- und Aufschlagstile anhand von Fernsehaufnahmen erlernt und diese auf den Humanoiden „Unitree G1“ und „Dobot Atom“ in Originalgröße nachahmt, einschließlich Aufschlägen außerhalb des Labors, wobei lediglich eine Kamera und ein handelsüblicher Tracker zum Einsatz kommen. Die Veröffentlichung erfolgte zwei Tage, nachdem Noitom HiPHI, einen hochpräzisen Bewegungsdatensatz mit einer Dauer von 617,5 Stunden, veröffentlicht hatte, und eine Woche vor der RO-MAN 2026 in Fukuoka.

Zwei Tage nach der Veröffentlichung eines Bewegungsdatensatzes schickt Noitom einen humanoiden Roboter auf den Tennisplatz
Am Freitag, dem 21. August, stellten Noitom Robotics und eine Gruppe von Forschungspartnern AdaPT vor, ein System, das humanoiden Robotern beibringt, im Stil professioneller Tennisspieler zu spielen und aufzuschlagen, und diese Schläge auf echter Hardware ausführt. Die Ankündigung erfolgte zwei Tage, nachdem das Pekinger Unternehmen auf der World Robot Conference „HiPHI“ – einen der größten öffentlich zugänglichen Datensätze hochpräziser menschlicher Bewegungsdaten – zur Verfügung gestellt hatte, und eine Woche vor Beginn der RO-MAN 2026-Konferenz zur Mensch-Roboter-Interaktion in Fukuoka, Japan, wo die Forschungsarbeit fortgesetzt wird.
Die Abfolge ist entscheidend. Noitoms Geschäftsfeld sind Bewegungsdaten, und AdaPT ist ein Beweis dafür, dass diese Daten innerhalb von Tagen statt Monaten in eine konkrete körperliche Fertigkeit umgewandelt werden können. Tennis eignet sich gut als Test, da es all das auf die Probe stellt, worin Humanoide Schwächen zeigen: schnelle Ganzkörperkoordination, das Timing gegenüber einem Objekt, das nicht von einer Maschine geworfen wurde, sowie die Wiederherstellung des Gleichgewichts nach einem Schlag.
Was AdaPT leistet
AdaPT – kurz für „Adaptive Motion Planning and Tracking“ – lernt Ballwechsel- und Aufschlagbewegungen anhand von Aufzeichnungen professioneller Spieler und reproduziert diese auf einem physischen Humanoiden. Das System wurde von Noitom Robotics gemeinsam mit dem Shanghai AI Laboratory, Dobot Robotics und der Shanghai Jiao Tong University entwickelt; laut Angaben der Gruppe sind die wissenschaftliche Veröffentlichung, der Quellcode und das Video auf einer Projektseite verfügbar.
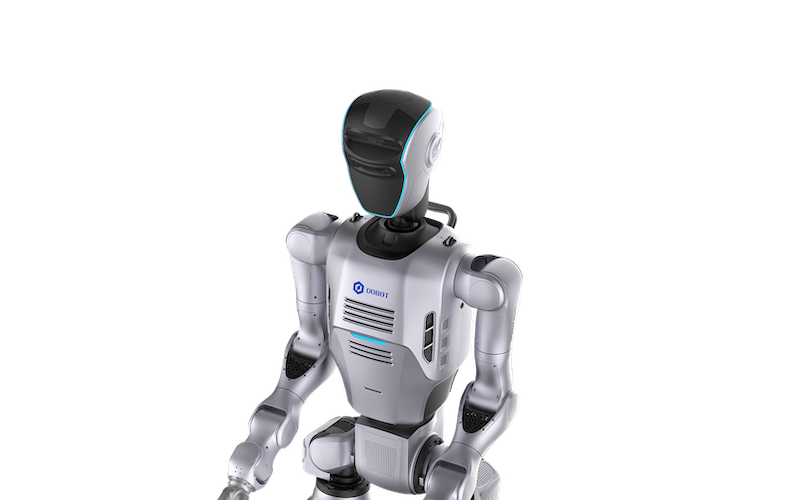
Die nachgebildeten Spielstile sind spezifisch. Das Team erklärt, das System habe die charakteristischen Schläge von drei Profispielern – Rafael Nadal, Roger Federer und Novak Djokovic – aus öffentlich zugänglichem Sende-Material erlernt, sowie einen vierten professionellen Stil, der mit Motion-Capture-Ausrüstung erfasst wurde. Die Methode wurde an zwei Robotern validiert: dem Unitree G1, dem kompakten Humanoiden, der sich in China als Standard-Forschungsplattform etabliert hat, und dem Dobot Atom in Originalgröße, dem Humanoiden des Herstellers von kollaborativen Robotern aus Shenzhen, der als Mitautor an der Arbeit beteiligt war.
Das für den Einsatz entscheidende Detail ist die Demonstration des Aufschlags. Das Team berichtet von Aufschlägen unter realen Bedingungen, bei denen lediglich eine Kamera und ein handelsüblicher Tracker zum Einsatz kamen, ohne dass ein Motion-Capture-Studio erforderlich war. Ein Humanoid, der eine erlernte Ganzkörperfertigkeit außerhalb des Labors mit handelsüblichen Sensoren ausführen kann, ist genau das, worauf jeder Einkäufer aus der Fertigungs- und Logistikbranche tatsächlich wartet – selbst wenn er kein Interesse an Tennis hat.
So funktioniert der Stiltransfer aus Videos
Die vom Team beschriebene Pipeline folgt einem Muster, das beim Bewegungslernen humanoider Roboter zum Standard geworden ist, mit einer ungewöhnlichen Eingabe. Das Fernsehbildmaterial eines Spielers wird zunächst in eine Schätzung der Körperbewegung des Spielers im Zeitverlauf umgewandelt – ein Schritt, der Kameraschnitte, wechselnde Blickwinkel sowie teilweise Verdeckungen durch das Netz und andere Spieler berücksichtigen muss. Diese rekonstruierte Bewegung wird dann auf den Körper des Roboters übertragen, der sich in Bezug auf Gliedmaßenlängen, Gelenkbewegungsbereiche und Massenverteilung von einem menschlichen Sportler unterscheidet. Schließlich wird ein Steuerungsalgorithmus trainiert – typischerweise durch bestärkendes Lernen in einer Simulation –, um die übertragene Bewegung nachzuverfolgen und dabei den Roboter im Gleichgewicht zu halten sowie im Fall eines Ballwechsels auf einen ankommenden Ball zu reagieren.
In jeder Phase geht an Genauigkeit verloren, und der von der Forschungsgruppe gewählte Name für das System – „Adaptive Motion Planning and Tracking“ – verdeutlicht, wo ihrer Ansicht nach Fortschritte erzielt wurden: bei der Anpassung des Plans an den Roboter und die jeweilige Situation, anstatt eine festgelegte Bewegungsbahn einfach abzuspielen. Die auf Daten der HiPHI-Serie vortrainierte Bewegungsgrundlage liefert dem Regler eine Vorinformation darüber, wie die Bewegung des gesamten menschlichen Körpers aussehen soll, sodass das aus dem Fernsehbild extrahierte spärliche, verrauschte Signal nicht die gesamte Last tragen muss.
Die Validierung an zwei sehr unterschiedlichen Robotern ist eine weitere bemerkenswerte Entscheidung. Der Unitree G1 ist etwa 1,3 Meter groß und leicht genug, sodass auch kräftige Schwungbewegungen keine Probleme bereiten; der Dobot Atom ist ein humanoider Roboter in Lebensgröße, dessen größere Masse es zu bewältigen gilt und dessen größere Reichweite genutzt werden kann. Eine Fähigkeit, die sich mit mäßigem Aufwand zwischen beiden übertragen lässt
Die Neuabstimmung ist ein Beleg dafür, dass der Ansatz etwas über Tennis lernt und nicht nur über einen einzelnen Roboter.Die zugrunde liegenden Daten
Die Bewegungsgrundlage von AdaPT wurde anhand eines Teils dessen vortrainiert, was Noitom als HiPHI-Reihe bezeichnet. Der am 19. August angekündigte, öffentlich zugängliche HiPHI-Datensatz enthält 617,5 Stunden an Daten, aufgeteilt in 371,8 Stunden Ganzkörperbewegungen des Menschen und 245,7 Stunden Interaktionen zwischen Mensch und Objekt, die von 132 Darstellern mit einer Marker-Verfolgung im Submillimeterbereich bei 90 Hz aufgezeichnet wurden. Er wird auf Hugging Face unter einer offenen Forschungslizenz bereitgestellt, wobei kommerzielle Lizenzen über die ModalityNet-Plattform des Unternehmens angeboten werden. Ein wesentlich größerer Datensatz, HiPHI-MOV, ist ausschließlich für die kommerzielle Lizenzierung verfügbar.
Tristan Ruoli Dai, Gründer und Geschäftsführer von Noitom, stellte die Veröffentlichung des Datensatzes in den Kontext einer These, die zum Leitgedanken des Unternehmens geworden ist: Der Engpass bei der physischen KI liege nicht darin, wie viele Daten vorhanden sind, sondern darin, wie viel davon eine Maschine tatsächlich lernen kann. Lei Han, Leiter der Forschungs- und Entwicklungsabteilung des Unternehmens, erklärte, dass die Abdeckung, die Qualität pro Einzelbild und der Objektzustand darüber entscheiden, ob ein Humanoid überhaupt aus Bewegungsdaten lernen kann. Mit AdaPT versucht das Unternehmen, diese These öffentlich, auf Hardware und innerhalb derselben Woche zu beweisen.
Die Datenökonomie
Die Veröffentlichungsstrategie von Noitom spiegelt ein Vorgehen wider, das sich bereits in anderen datenintensiven Bereichen bewährt hat: Veröffentlichung einer umfangreichen, qualitativ hochwertigen offenen Teilmenge, um die Forschung anzustoßen und den Standard zu setzen, sowie die Lizenzierung des weitaus größeren kommerziellen Korpus an Unternehmen, die Skalierbarkeit benötigen. Die 617,5 Stunden von HiPHI sind für einen öffentlich zugänglichen Bewegungsdatensatz beachtlich, insbesondere bei einer Genauigkeit im Submillimeterbereich; doch die vom Unternehmen angegebene Produktionsrate von mehr als 100.000 Stunden pro Jahr für kommerzielle Partner macht deutlich, worin das Geschäftsmodell besteht. Der offene Datensatz sorgt für den guten Ruf und die Zitate in der Forschung; der kommerzielle Datensatz finanziert die Aufnahmestudios.
Für Roboterhersteller wirft diese Aufteilung eine bekannte Frage auf. Ein auf einem proprietären Bewegungsdatensatz trainiertes Grundmodell
stellt für den Lizenznehmer einen Vorteil dar und für denjenigen, der darauf aufbaut, eine Abhängigkeit. Unternehmen, die die Daten von Noitom als Grundlage für ihre eigenen Entwicklungen nutzen, sollten sich mit den Lizenzbedingungen für abgeleitete Modelle vertraut machen, die in der Ankündigung nicht näher beschrieben werden.Warum Tennis und warum gerade jetzt?
Das humanoide Tennis blickt auf eine kurze, aber aktive Forschungsgeschichte zurück. Anfang dieses Jahres zeigte ein anderes chinesisches Forscherteam, wie ein Unitree G1 nach dem Lernen anhand unvollkommener menschlicher Bewegungen mit Menschen einen Ballwechsel absolvierte, und der Sport-Fähigkeits-Benchmark ist für Gruppen, die sich mit Bewegungslernen befassen, zu einer Möglichkeit geworden, Fortschritte zu demonstrieren, die eine Fabrikdemo nicht zeigen kann: Geschwindigkeit, Timing und ganzkörperliche Athletik in einer einzigen Aufgabe.
Das Besondere an AdaPT ist der Stiltransfer aus Fernsehvideos. Das Erlernen der Vorhand eines namentlich genannten Spielers anhand von Fernsehaufnahmen – anstatt über einen im Studio getragenen Motion-Capture-Anzug – bedeutet, dass die Pipeline auf das riesige Archiv gewöhnlicher Videos zurückgreifen kann, das für fast jede menschliche Aktivität existiert. Ist dieser Transfer robust, lässt sich derselbe Ansatz auch auf die Hebetechnik eines Lagerarbeiters oder die Montagebewegungen eines Technikers anwenden, die mit einem Smartphone statt in einem Labor aufgezeichnet wurden. Das ist das kommerzielle Argument, das hinter einem Tennisvideo steht.
Auch der Zeitpunkt ist bewusst gewählt. RO-MAN 2026, die IEEE-Konferenz zur interaktiven Kommunikation zwischen Robotern und Menschen, beginnt nächste Woche in Fukuoka, und die Präsentation eines funktionsfähigen Systems dort bringt das Ergebnis vor die akademische Gemeinschaft, die es beurteilen wird. Die Abfolge – zuerst die Veröffentlichung des Datensatzes, dann der Fertigkeit und schließlich der wissenschaftlichen Arbeit – soll verdeutlichen, dass die Daten von Noitom die grundlegende Basis bilden.
Über Noitom
Noitom ist ein in Peking ansässiges Unternehmen für Bewegungserfassung, dessen inertiale Erfassungssysteme seit mehr als einem Jahrzehnt in Film, Spielen und der Sportanalyse zum Einsatz kommen. Noitom Robotics, die hinter HiPHI und AdaPT stehende Einheit, hat diese Erfassungstechnologie neu positioniert und bietet nun sogenannte omnimodale Daten für physische KI an. Nach eigenen Angaben produziert das Unternehmen jährlich mehr als 100.000 Stunden Bewegungsdaten für kommerzielle Zwecke
Das Unternehmen arbeitet mit Partnern zusammen und unterhält drei Korpora: HiPHI-MOV, HiPHI-OM sowie einen „In-the-Wild“-Datensatz. Die Kooperationspartner des Unternehmens bei AdaPT verleihen dem Projekt akademische und technische Glaubwürdigkeit: Das Shanghai AI Laboratory ist eines der am besten finanzierten KI-Forschungsinstitute Chinas, die Shanghai Jiao Tong University ist eine führende Hochschule im Bereich Robotik, und Dobot liefert den humanoiden Roboter in Lebensgröße.Was noch nicht bekannt ist
Die Ankündigung beschreibt eher Fähigkeiten und Demonstrationen als Benchmark-Ergebnisse. Das Team hat keine Angaben zu Rallye-Längen, Erfolgsraten, Aufschlaggeschwindigkeiten oder der Anzahl der Versuche veröffentlicht, die für den Aufschlag unter realen Bedingungen erforderlich waren – und genau diese Zahlen unterscheiden ein überzeugendes Video von einem reproduzierbaren Ergebnis. Die Veröffentlichung des Fachartikels dürfte diese Informationen liefern.
Zwei weitere Fragen bleiben offen. Inwieweit sich die Fähigkeiten zwischen den beiden Robotern ohne erneutes Training übertragen lassen, ist der Test dafür, ob die Bewegungsgrundlage allgemein gültig oder plattformspezifisch abgestimmt ist. Und ob sich die Pipeline für Sendeaufnahmen auch bei Aktivitäten bewährt, die weniger gut gefilmt sind als professionelles Tennis – wo Kamerawinkel und Spieleridentitäten konsistent sind –, wird darüber entscheiden, ob sich das kommerzielle Argument über den Sport hinaus erstreckt.
Der industrielle Kontext
Der Schwerpunkt der Humanoid-Branche hat sich in diesem Jahr von Hardware-Ankündigungen hin zu den Daten und Modellen verlagert, die Hardware erst nutzbar machen, und auf der World Robot Conference wimmelte es von Datenanbietern, Simulationsplattformen und Bewegungsbibliotheken, die darum wetteiferten, die unverzichtbare Grundlage für jeden Roboterhersteller zu werden. Noitoms Strategie besteht darin, hochwertige Daten zur menschlichen Bewegung zu besitzen, so wie ein Kartografieunternehmen Straßen besitzt: diese in großem Maßstab zu erfassen, kommerziell zu lizenzieren, einen ausreichenden Teil offen zugänglich zu machen, um die Forschungsgemeinschaft zu fördern, und öffentlich zu demonstrieren, dass das System funktioniert.
AdaPT ist dieser Beweis. Ob sich dieser Ansatz bewährt, wird sich nächste Woche in Fukuoka entscheiden – und anschließend in den weniger fotogenen Umgebungen, in denen sich Humanoide ihren Platz erst noch verdienen müssen.
Bild: Der Humanoid „Dobot Atom“, eine der beiden Plattformen, auf denen AdaPT validiert wurde. Bildnachweis:
Dobot.Haftungsausschluss: Dieser Artikel dient ausschließlich allgemeinen Informationszwecken und stellt keine Anlage-, Rechts- oder Beschaffungsberatung dar. Leser sollten die Angaben anhand von Primärquellen überprüfen, bevor sie geschäftliche Entscheidungen treffen.