Noitom Robotics、HiPHIモーションデータセットの公開から2日後にヒューマノイドにプロテニス選手のフォームを指導
Noitom Roboticsは、上海AI研究所、Dobot、上海交通大学と共同で、放送映像からプロテニスのラリーやサーブのスタイルを学習し、Unitree G1および実物大のDobot Atomヒューマノイドでそれらを実行するシステム「AdaPT」を公開した。このシステムは、カメラと市販のトラッカーのみを用いて、実験室外でもサーブを実行することができる。 この発表は、Noitomが617.5時間分の高精度モーションデータセット「HiPHI」を公開してから2日後、福岡で開催される「RO-MAN 2026」の1週間前に行われた。

モーションデータセットの公開から2日後、Noitomがヒューマノイドロボットをテニスコートに送り出す
8月21日(金)、Noitom Roboticsと共同研究チームは、ヒューマノイドロボットにプロテニス選手のようなラリーやサーブを教え込み、実際のハードウェア上でそれらのストロークを実行させるシステム「AdaPT」を公開した。 この発表は、北京に拠点を置く同社が「World Robot Conference」で、これまでに公開された中で最大規模の高精度人体動作データセットの一つである「HiPHI」を公開してから2日後、また、この研究成果が発表される予定の、日本・福岡で開催される人間とロボットの相互作用に関する会議「RO-MAN 2026」の開幕の1週間前に行われた。
重要なのはこの一連の流れだ。 Noitom社の事業はモーションデータであり、AdaPTは、そのデータを数ヶ月ではなく数日で確かな身体技能へと変換できることを実証するものです。テニスは、ヒューマノイドが苦手とするあらゆる要素――素早い全身の協調動作、機械が投げたものではない対象物に対するタイミングの調整、スイング後のバランス回復――が試されるため、有用なテストケースとなります。
AdaPTの機能
AdaPT(Adaptive Motion Planning and Trackingの略)は、プロ選手の記録映像からラリーやサーブの動作を学習し、それをヒューマノイドロボット上で再現する。 このシステムは、Noitom Roboticsが上海AI研究所、Dobot Robotics、上海交通大学と共同で開発したもので、同グループによると、論文、ソースコード、動画はプロジェクトページで公開されているという。
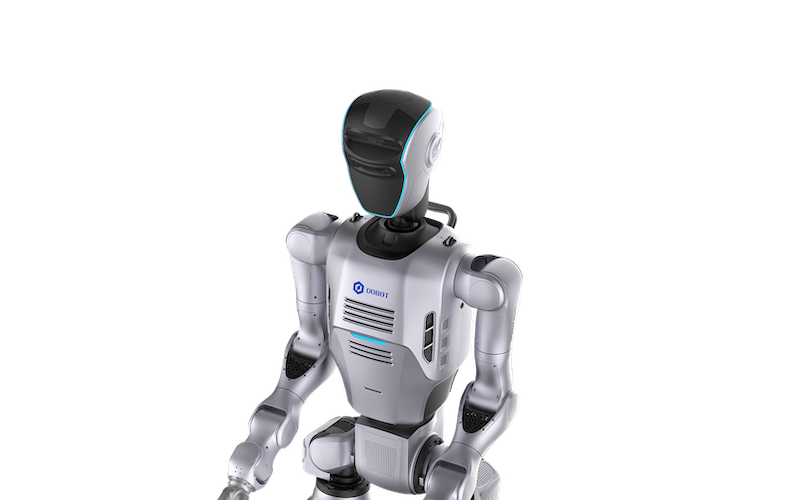
再現されるプレースタイルは特定のものに限られる。チームによると、このシステムは、一般に公開されている放送映像からラファエル・ナダル、ロジャー・フェデラー、ノバク・ジョコビッチの3人のプロ選手の特徴的なストロークを学習したほか、モーションキャプチャ装置でキャプチャされた4人目のプロ選手のスタイルも学習したという。 この手法は、中国で標準的な研究プラットフォームとなっているコンパクトなヒューマノイド「Unitree G1」と、本研究の共著者である深センの協働ロボットメーカーが開発した実物大のヒューマノイド「Dobot Atom」の2台のロボットで検証された。
実用化において最も重要なポイントは、サーブのデモンストレーションです。同チームは、モーションキャプチャスタジオを必要とせず、カメラと市販のトラッカーのみを用いて、実環境でのサーブに成功したと報告しています。 実験室外で、汎用センサーを用いて学習した全身のスキルを遂行できるヒューマノイドこそが、たとえテニスに興味がなくても、すべての工場や物流のバイヤーが実際に待ち望んでいるものなのです。
動画からのスタイル転移の仕組み
チームが説明するパイプラインは、ヒューマノイドの動作学習において標準となっているパターンに従っていますが、1つの特異な入力があります。まず、選手の放送映像を、時間の経過に伴う選手の身体動作の推定値に変換します。このステップでは、カメラのカット、角度の変化、ネットや他の選手による部分的な遮蔽に対応する必要があります。 その再構築された動作は、その後、人間の選手とは四肢の長さ、関節の可動域、質量分布が異なるロボットの身体にリターゲットされる。最後に、シミュレーションにおける強化学習によって、ロボットのバランスを保ちつつ、ラリーの場合は飛んでくるボールに対応しながら、リターゲットされた動作を追跡するようにコントローラーが学習される。
各段階ごとに忠実度は低下するが、同グループがこのシステムに付けた名称「Adaptive Motion Planning and Tracking(適応型動作計画・追跡)」は、固定された軌道を再生するのではなく、ロボットや状況に合わせて計画を適応させる点において進歩を遂げたと主張していることを示している。 HiPHIシリーズのデータで事前学習された動作基盤こそが、コントローラーに「人間の全身運動が本来どのようなものであるか」という事前知識を与えるものであり、これにより、テレビ映像から抽出された疎でノイズの多い信号にすべての負担を背負わせる必要がなくなる。
2台の極めて異なるロボットで検証を行った点も注目すべき選択である。Unitree G1は高さ約1.3メートルで、軽量なため激しいスイングでも許容範囲内である。一方、Dobot Atomはフルサイズの人型ロボットであり、扱うべき質量が大きく、活用できるリーチも広い。これら2台のロボット間で、ある程度の
再調整が行われたことは、このアプローチが単一のロボットについてではなく、テニスそのものについて何かを学んでいることの証拠である。その背景にあるデータ
AdaPTの動作基盤は、Noitomが「HiPHIシリーズ」と呼ぶデータの一部を用いて事前学習されました。 8月19日に発表された公開データセット「HiPHI」には、617.5時間のデータが含まれており、そのうち371.8時間は人間の全身動作、245.7時間は人間と物体の相互作用のデータで、 これらは132名のパフォーマーから、90 Hzでサブミリメートル精度のマーカー追跡を用いて記録されたものです。このデータセットは、オープンリサーチライセンスの下でHugging Face上にホストされており、商用ライセンスは同社のModalityNetプラットフォームを通じて提供されています。さらに大規模なコーパスであるHiPHI-MOVは、商用ライセンスでのみ利用可能です。
Noitomの創業者兼最高経営責任者(CEO)であるトリスタン・ルオリ・ダイ氏は、このデータセットの公開にあたり、同社の基本理念となっている主張を掲げた。それは、物理AIにおけるボトルネックは、データがどれだけ存在するかどうかではなく、機械が実際にそのデータからどれだけ学習できるかにある、というものである。 同社の研究開発責任者であるレイ・ハン氏は、ヒューマノイドが動作データから学習できるかどうかは、カバー範囲、フレームごとの品質、およびオブジェクトの状態によって決まると述べた。AdaPTは、同社がこの主張を、ハードウェア上で、しかも同じ週のうちに公の場で実証しようとする試みである。
データ経済学
Noitomのリリース戦略は、他のデータ集約型分野で成功を収めてきた手法を踏襲している。すなわち、研究の種をまき、基準を確立するために大規模かつ高品質なオープンなサブセットを公開し、スケールを必要とする企業に対しては、それよりもはるかに大規模な商用コーパスをライセンス供与するというものだ。 HiPHIの617.5時間は、公開されているモーションデータセットとしては、特にサブミリメートル精度において相当な量ですが、同社が商業パートナー向けに年間10万時間以上を生産すると表明していることから、ビジネスの焦点がどこにあるかは明らかです。 オープンセットは評判と研究論文での引用数を築き、商用セットは撮影スタジオの運営費を賄う。
ロボットメーカーにとって、この区分はよく知られた疑問を投げかける。独自モーションコーパスで学習されたファウンデーションモデル
これは、ライセンスを取得する側にとってはメリットであり、それを基盤として開発を行う側にとっては依存関係となります。Noitomのデータを基盤として自社の技術に組み込む企業は、派生モデルに関するライセンス条件を理解しておきたいところですが、今回の発表ではその点については触れられていません。なぜテニスなのか、そしてなぜ今なのか
ヒューマノイドによるテニスは、その研究の歴史は短いものの、活発に行われている。 今年初め、別の中国の学術チームが、不完全な人間の動きから学習したUnitree G1が人間とラリーをする様子を披露した。このスポーツ技能ベンチマークは、モーション学習を行う研究グループにとって、工場でのデモでは示せない進歩――スピード、タイミング、そして一つのタスクにおける全身を使った運動能力――を示す手段となっている。
AdaPTの特徴は、放送映像からのスタイル転移にある。スタジオで着用するモーションキャプチャスーツではなく、テレビ映像から特定の選手のフォアハンドを学習するということは、このパイプラインが、ほぼあらゆる人間の活動について存在する膨大な一般映像アーカイブを活用できることを意味する。 その転移が堅牢であれば、実験室ではなくスマートフォンで撮影された倉庫作業員の持ち上げ技術や、技術者の組み立て動作にも、同じアプローチを適用できます。これこそが、テニス動画の背後にある商業的な根拠なのです。
タイミングも意図的なものだ。ロボットと人間の相互コミュニケーションに関するIEEEカンファレンス「RO-MAN 2026」が来週福岡で開幕する。そこで実働するシステムを発表することで、その成果を評価する学術コミュニティに直接提示することができる。 まずデータセットを公開し、次にスキルを公開し、最後に論文を発表するという一連の流れは、Noitomのデータこそが基盤となる層であることを示すために設計されたものです。
Noitomについて
Noitomは北京に拠点を置くモーションキャプチャ企業であり、その慣性キャプチャシステムは10年以上にわたり、映画、ゲーム、スポーツ分析の分野で活用されてきた。 HiPHIやAdaPTの開発元であるNoitom Roboticsは、そのキャプチャ技術を、フィジカルAI向けの「オムニモーダルデータ」のサプライヤーとして再定義しました。同社によれば、商用向けに年間10万時間以上のモーションデータを生成しているとのことです。
パートナーと連携し、HiPHI-MOV、HiPHI-OM、および実環境データセットの3つのコーパスを維持・管理しています。 AdaPTにおける同社の協力機関は、このプロジェクトに学術的およびハードウェア面での信頼性をもたらしています。上海AI研究所は中国で最も資金力のあるAI研究機関の一つであり、上海交通大学はロボット工学の分野でトップクラスの大学であり、Dobotは実物大のヒューマノイドロボットを供給しています。まだ明らかになっていない点
今回の発表では、ベンチマークではなく機能やデモンストレーションが説明されている。チームはラリーの長さ、成功率、サーブの速度、あるいは実環境でのサーブに何回試行が必要だったかといったデータを公表しておらず、こうした数値こそが、説得力のある動画と再現可能な結果を区別する要素となる。論文が発表されれば、これらのデータが提供されるはずだ。
他にも2つの疑問が残っている。再トレーニングなしに2台のロボット間でどの程度のスキルが転移するかは、動作の基盤が汎用的なものか、それともプラットフォームごとに調整されたものかを試す試金石となる。また、カメラアングルや選手の身元が一貫しているプロテニスほど撮影条件が整っていない活動において、放送映像を用いた処理パイプラインが機能するかどうかが、この技術の商業的価値がスポーツの枠を超えて広がるかどうかを決定づけるだろう。
業界の動向
ヒューマノイド業界の重心は今年、ハードウェアの発表から、ハードウェアを有用にするデータやモデルへと移行しており、世界ロボット会議では、あらゆるロボットメーカーにとって不可欠な基盤となるべく競い合うデータベンダー、シミュレーションプラットフォーム、モーションライブラリが多数登場した。 Noitomの戦略は、地図会社が道路情報を所有するように、高品質な人間の動作データを所有することにある。つまり、大規模に収集し、商用ライセンス供与を行い、研究コミュニティに種をまくために十分な量をオープンに公開し、それが機能することを公に実証することだ。
AdaPTはまさにその実証そのものです。このアプローチが通用するかどうかは、来週福岡で、そしてその後、ヒューマノイドが実力を証明しなければならない、それほど写真映えしない環境下で決まるでしょう。
画像:AdaPTの検証に使用された2つのプラットフォームのうちの1つ、Dobot Atomヒューマノイド。提供:
Dobot。免責事項:本記事は一般的な情報提供のみを目的としており、投資、法律、または調達に関する助言を構成するものではありません。読者の皆様は、ビジネス上の意思決定を行う前に、一次情報源で詳細を確認してください。