
理想汽车概述了Mach VLA的演进路线,目标是在2026年第四季度实现与FSD V14功能对等
在最近举办的“Livis Day”活动中,理想汽车公布了其Mach VLA(视觉-语言-动作)模型的演进路线图,计划于2026年第三季度向AD MAX用户推出该功能。 该公告明确提出,目标是在2026年第四季度实现与特斯拉FSD V14功能对等,这凸显了自动驾驶架构与类人机器人所需“大脑”基础设施之间的深度技术融合。
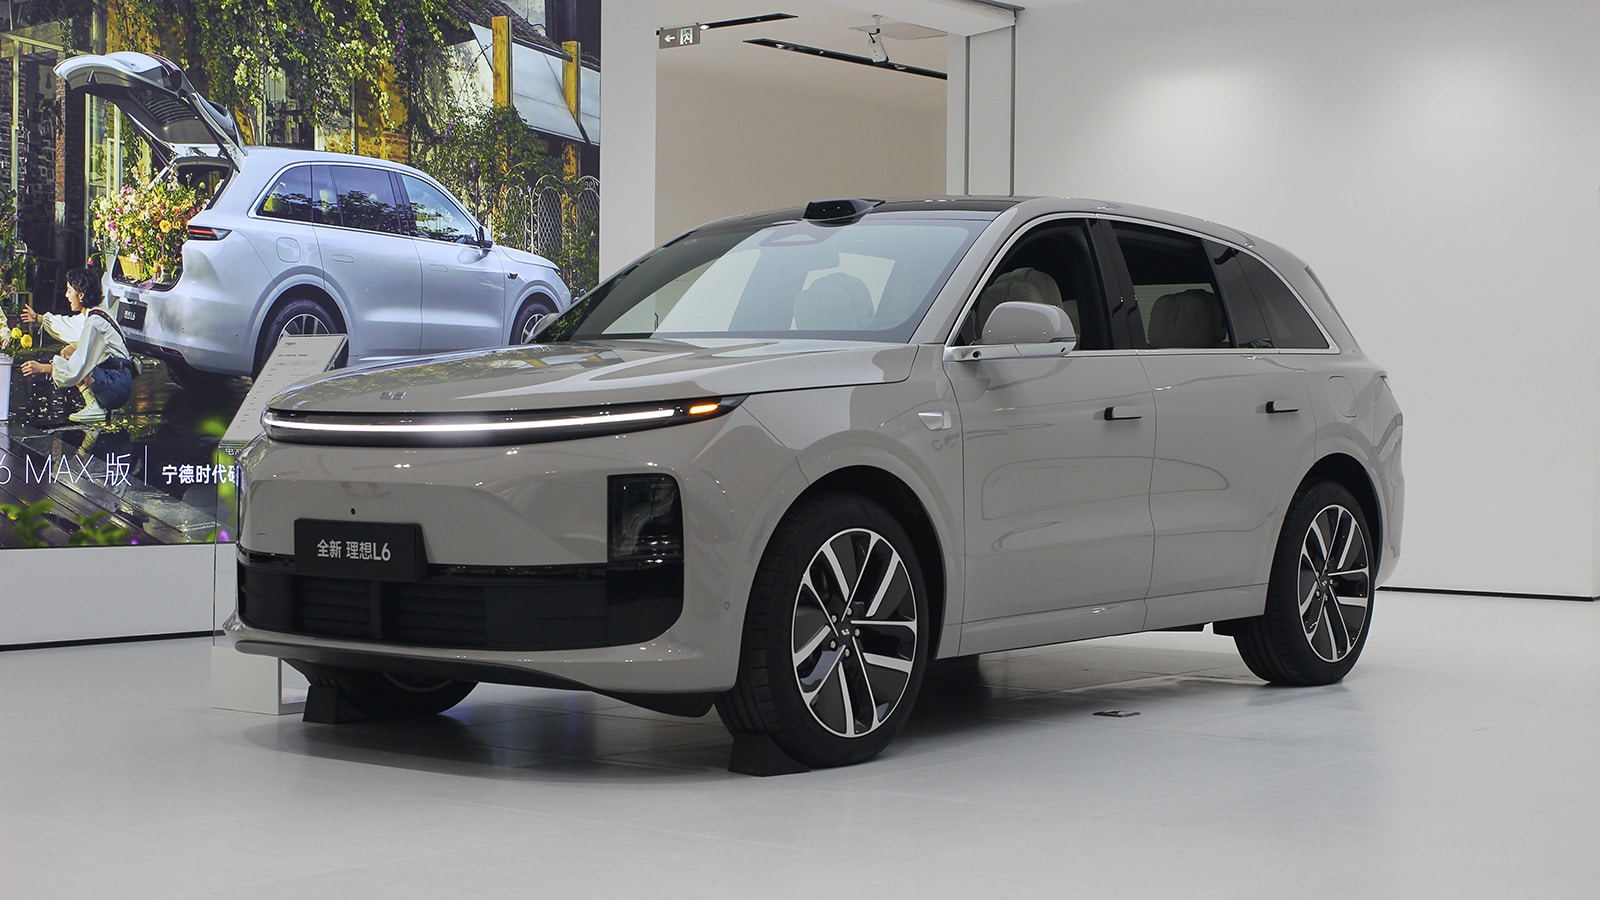
在理想汽车近期举办的“Livis Day”新品发布会上,该公司基础模型团队(智能驾驶)负责人詹坤详细介绍了Mach VLA(视觉-语言-动作)模型的演进路线图。 该公司宣布计划于2026年第三季度向其AD MAX用户群体推送全新的Mach VLA功能。更具雄心的是,理想汽车公开设定了目标,计划在该年第四季度实现与特斯拉备受期待的FSD V14功能对等。
自动驾驶与具身人工智能的融合
此次路线图的发布不仅对电动汽车市场意义重大,对更广泛的具身人工智能领域同样具有深远影响。 驱动理想汽车高级驾驶辅助系统的VLA架构,从根本上说与通用类人机器人控制所需的认知引擎属于同一类别。这两个领域都需要一个系统,能够摄取海量的多模态传感器数据,理解复杂的空间和语义上下文,并生成连续、实时的物理控制动作。
通过在汽车领域大力扩展VLA模型,理想自动驾驶等公司正在无意间——或许是出于战略考量——加速机器人技术所需的“大脑基础设施”的开发。为解决自动驾驶问题而构建的海量数据采集引擎、仿真环境和计算集群,可直接应用于解决具身智能问题。
特斯拉基准测试与竞争格局
张坤明确将Li Auto与特斯拉FSD V14进行对比,凸显了自动驾驶领域激烈的竞争压力。 特斯拉的FSD长期以来被视为行业黄金标准,其底层架构目前已被用于驱动Optimus类人机器人。通过以达到FSD V14同等水平为目标,理想汽车正表明其立志在端到端AI控制领域保持绝对领先地位
系统。电动汽车制造商之间的这场技术军备竞赛,正在迅速拓展物理人工智能领域中可能性的边界。RobotAIGeek的解读:理想汽车(Li Auto)为Mach VLA制定的激进时间表证实,中国领先的电动汽车制造商正有效转型为全球资源最雄厚的具身人工智能企业。 为AD MAX构建的数据引擎和计算集群,势必将应用于更广泛的机器人领域,这使得汽车制造商在构建通用物理智能的竞赛中,相较于纯粹的机器人初创企业,拥有巨大的结构性优势。
主要来源:
1. 36Kr(36氪)——理想汽车Livis Day Mach VLA发布公告(2026年6月18日)














