为什么Skild AI选择教机器人踢足球,而不是让它从事仓库工作
Skild AI 利用自主对弈(而非人类示范)来训练人形机器人踢足球,以此验证机器人是否能够掌握超越任何人类教师所能示范的肢体技能。

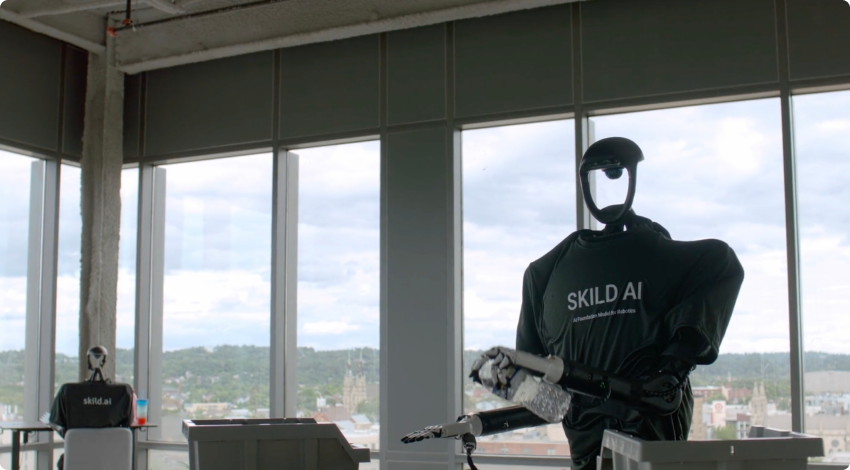
每个通过模仿人类来学习移动的机器人,都会继承该人类的能力上限。 一个基于数千小时人类远程操作视频训练而成的机械臂策略,虽然能在视频中捕捉到的任务上表现得非常出色,但其表现无法超越所展示的演示,因为模仿学习旨在优化对人类行为的匹配,而非超越人类行为。Skild AI, 是一家总部位于匹兹堡的机器人基础模型公司,由卡内基梅隆大学的研究人员迪帕克·帕塔克(Deepak Pathak)和阿比纳夫·古普塔(Abhinav Gupta)于2023年创立,并获得了由软银领投的融资轮支持,使其估值突破140亿美元。该公司本月发布的研究结果指出,另一种训练方法——自玩(self-play)——能够突破这一上限。 该公司训练了一台类人机器人踢足球,整个过程中完全未参考任何人类的足球示范,随后将模拟环境中生成的策略迁移到了实体硬件上。
训练在英伟达(NVIDIA)的Isaac Sim模拟器中进行,奖励函数中仅设定了一个目标:进球。Skild并未单独编程处理带球、铲球、护球或从跌倒中恢复等动作。 上述每种行为都是作为策略的副产品自然产生的——该策略反复试图战胜一个对手,而这个对手在每一轮中都是其自身略微改进的版本。这种“自我对弈”结构与DeepMind用于训练AlphaGo战胜人类冠军的机制相同,也是OpenAI和DeepMind在《星际争霸II》和《Dota 2》中训练竞技型智能体所采用的方法。 此处的创新之处并非训练方法——该方法在纯数字游戏中已有十年的先例——而是将其应用于实体类人机器人身上:该机器人必须将模拟策略转化为真实的关节扭矩、真实的平衡约束,并面临真实的跌倒风险。
为何“人类数据天花板”是真正的商业制约因素
对于评估机器人学习供应商的买家而言,“人类数据上限”并非抽象的研究问题。大多数已商业部署的
如今的机器人操作系统——包括用于仓库拣货、装配线作业以及日益普及的服务工作的系统——至少在一定程度上是通过人类遥操作或视频演示数据进行训练的,因为收集这类数据比设计一个足够复杂的奖励函数来让机器人从零开始发现良好的策略要更容易实现。 其权衡在于:供应商的机器人技能水平仅能达到生成其训练数据的演示者的水平;而要收集足以覆盖部署过程中最终可能遇到的所有边界情况的演示数据,不仅成本高昂,且效率低下。 仅通过演示抓取动作进行训练的仓库机器人,在面对演示中未曾出现过的物体形状或朝向时会陷入困境;而通过基于奖励信号的自对弈进行训练的机器人,原则上可以无限期地针对该信号持续改进,且不受任何人类操作员演示内容的影响。正是基于这一区别,Skild将足球演示视为更广泛能力主张的佐证,而非产品本身。毕竟,没有人会为工厂车间购买会踢足球的人形机器人。 值得深入探讨的是:这种底层技术——即让策略通过与自身越来越困难的过去版本进行对抗来改进,而非依赖固定的人类演示库——能否推广到物流、建筑和现场服务工作中常见的、充满接触且具有物理对抗性的任务中: 在这些任务中,机器人必须从意外碰撞中恢复,适应不断变化的负载,或处理行为与训练数据预测不符的物体。
从模拟目标到独立行走的机器人
此类研究中实际的难点从来都不是让策略在模拟器中表现良好。多年来,强化学习已经产生了令人印象深刻的模拟行为。难点在于迁移步骤:针对模拟器进行调优的策略
当将近似物理模型、近似摩擦模型和近似传感器噪声模型应用到实际机器人上时——该机器人存在真实的电机反向间隙、负载下的真实电池电压下陷,以及模拟器未能精确建模的真实地面表面——这些模型往往会失效,有时甚至会带来危险。 Skild的演示确实完成了这一迁移,将从Isaac Sim中训练出的足球策略移植到实体类人机器人上,该机器人随后在现实世界中与对手进行了比赛——这正是该成果中难度更高且更具商业价值的部分。 如果仅停留在模拟阶段,这一成就不过是研究界的一则趣闻;而能够成功跨越到物理硬件并存活下来的策略,则表明其底层训练方法具有很强的鲁棒性。据斯基尔德本人所述,在训练初期,模拟机器人几乎无法行走。从这一起点发展到能够盘带绕过防守球员、 用身体护球、实施铲断,以及在被撞倒后重新找回平衡的策略,生动地展示了“自玩”的真正优势:它能够从稀疏且简单的目标中发掘出广泛的行为模式,而非要求工程师预先设想并手动编写机器人可能面临的每一种情境。 这与基于演示的训练有着本质不同的发展过程——在后者中,每种新行为通常都需要人类收集该特定行为的新示例。
多智能体实验对协调性的启示
斯基尔德还进行了早期的四机器人足球实验,从单个机器人对抗单个对手,发展到多个机器人需要作为队友进行协调。 该公司报告称,传球和协调行为同样在这些实验中自然产生,同样无需显式编程。如果这一结果能在更严格的测试中得到验证,它将指向一种超越体育领域的直接应用能力:协调的多机器人行为正是仓库运营所需要的
一支移动机械手机队,或者一个在同一结构上运行多台机器人的建筑工地,实际上需要什么,而这在历史上一直是多机器人系统中较为棘手的问题之一,因为协调失败会以单机器人故障所不具备的方式产生累积效应。Skild公司表示,其下一步研究将把“自主对战”方法扩展到协作操作和导航任务,并更广泛地应用于足球演示本身之外的日常机器人应用领域。 该公司提出的商业论点是,这可以减少机器人学习系统为达到特定能力水平所需的人工演示数据量;如果这一论点能在商业部署所需的规模上得到验证,将降低构建通用机器人基础模型过程中成本最高且进展最缓慢的成本中心之一。
与针对同一问题的其他方法相比有何不同
Skild并非唯一一家试图突破模仿学习瓶颈的机器人学习公司。Physical Intelligence、 Figure以及其他多家资金雄厚的机器人基础模型公司,都分别发布了在基于演示的预训练之上叠加强化学习的各种变体;而从模拟到现实的迁移问题,多年来一直是人形机器人实验室的活跃研究课题,包括英伟达(NVIDIA)自身在内——Skild正是利用其Isaac Sim平台开展了这项工作。 这些努力之间的差异,与其说是基础技术上的不同——自玩和强化学习都是成熟的工具——不如说在于每家公司选择用以展示该方法的具体领域,以及该领域与可销售的商业能力之间映射的直接程度。 关于行走与平衡的演示,其内容更接近大多数腿式机器人研究团队已发表的研究成果,与仓库或现场服务机器人“保持直立并可靠移动”这一核心要求具有相当直接的对应关系。而关于球类运动的演示,与大多数
商业应用场景,这正是Skild明确表示足球比赛结果仅是能力验证而非产品的原因,也是该公司宣布的下一步举措——将相同的自主对弈架构应用于协作操作与导航——之所以成为采购团队在将其视为短期内可部署能力证据之前应实际等待的结果。在这个具体的研究课题上,竞争 stakes 极高,因为无论哪家基础模型供应商首先展示出最具说服力、 最通用化的自主对战成果,就有充分理由宣称自己拥有持久的技术领先优势:当企业试图覆盖更多任务和更多机器人形态时,这种无需成比例增加昂贵的人工数据采集规模、就能持续提升机器人技能上限的训练方法,比纯模仿方法更具成本效益。 这正是为何像机器人足球这样范围有限的研究成果,竟能引起一家拥有Skild级别的融资规模和估值的公司如此关注——其背后的商业逻辑在于:这是对该公司押注其更广泛产品路线图的训练方法论的一次公开、可证伪的检验,而非一项独立的产品发布。
演示与可部署系统之间的差距
尽管如此,自主对弈并不能替代 S1 基础模型现有的基于演示的预训练,Skild 也并未将其如此定位。 S1于2026年8月发布,其预训练数据涵盖人类视频、手套捕捉数据、模拟数据和遥操作数据;而本月描述的自主对弈研究,明确被定位为构建在该基础模型之上的后训练扩展,而非替代性的训练管道。 换言之,实际的架构仍然以人类数据为起点,建立起合格行为的基准线,然后利用自我对战将特定技能提升到仅凭基准数据无法达到的水平。与“自我对战取代”相比,这一说法更为稳妥,也更有说服力。
“完全基于人类数据”,而这正是负责评估Skild的采购团队——或任何提出类似论点的竞争性基础模型供应商——应当要求该公司恪守的声明版本。随着未来一年越来越多的机器人供应商发布自主对战结果,买家应不断回归“演示”与“可部署系统”之间的区别这一核心问题。踢足球的人形机器人所处的环境是受控的、定义明确且奖励稀疏的:进球和控球情况易于精确测量,而失败的策略也毫无歧义。 而商业部署环境则更为复杂,其中的奖励信号难以明确界定——例如“成功完成该订单且未损坏库存”——且测量系统也无法始终向供应商的自主游戏循环明确反馈某次尝试是否真正成功。 Skild的技术能否从拥有明确记分板的足球比赛,迁移到对“成功”定义远更为模糊的仓库作业场景,这是此次演示提出而非解答的悬而未决的问题,也是值得直接向任何引用该结果作为其机器人正接近通用能力证据的供应商提出的问题。
本文综合了 2026 年 10 月 16 日关于 Skild AI 自主足球演示的报道,并参照了截至所述发布日期该公司融资历史及其 S1 基础模型的公开报道。
本文仅供一般信息参考,不构成投资、采购、法律或工程建议。数据反映了截至所述信息截止日期上述来源的信息,如有变更,恕不另行通知。