Warum Skild AI einem Roboter Fußball beigebracht hat, anstatt ihm eine Tätigkeit im Lager beizubringen
Skild AI nutzte das „Self-Play“-Verfahren anstelle menschlicher Vorführungen, um einen humanoiden Roboter im Fußballspielen zu trainieren, und prüfte dabei, ob Roboter körperliche Fähigkeiten erlernen können, die über das hinausgehen, was ihnen ein menschlicher Lehrer vermitteln könnte.

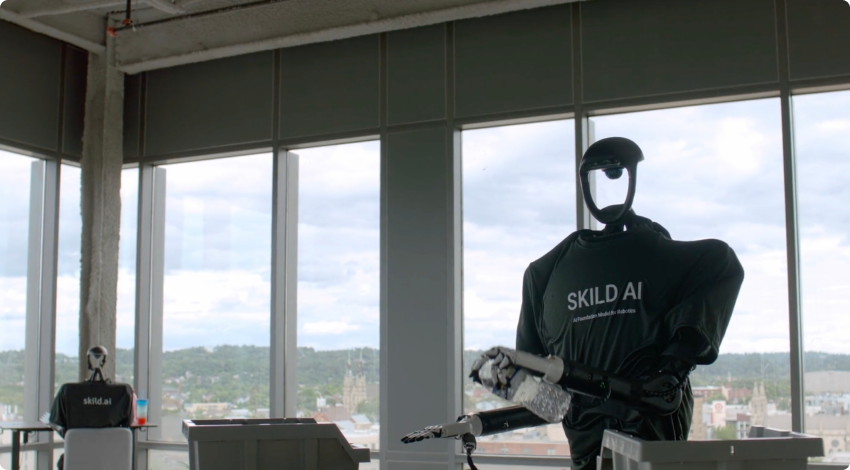
Jeder Roboter, der durch Nachahmung eines Menschen das Bewegen lernt, übernimmt die Leistungsgrenze dieser Person. Eine auf Tausenden von Stunden Filmmaterial menschlicher Fernsteuerung trainierte Steuerungsstrategie für einen Roboterarm kann die in diesem Filmmaterial festgehaltenen Aufgaben zwar sehr gut bewältigen, doch sie kann nicht besser werden als die ihr gezeigten Vorführungen, da das imitierende Lernen darauf ausgerichtet ist, das Verhalten eines Menschen nachzuahmen, anstatt es zu übertreffen. Skild AI, ein in Pittsburgh ansässiges Unternehmen für Robotik-Grundmodelle, das 2023 von den Carnegie-Mellon-Forschern Deepak Pathak und Abhinav Gupta gegründet wurde und durch eine von SoftBank angeführte Finanzierungsrunde unterstützt wird, die seine Bewertung auf über 14 Milliarden US-Dollar getrieben hat, veröffentlichte diesen Monat Ergebnisse, die belegen, dass eine andere Trainingsmethode – das „Self-Play“ – diese Leistungsgrenze durchbrechen kann. Das Unternehmen trainierte einen humanoiden Roboter im Fußballspielen, ohne dabei auf menschliche Vorführungen dieser Sportart zurückzugreifen, und übertrug anschließend die daraus resultierende Strategie aus der Simulation auf physische Hardware.
Das Training fand im „Isaac Sim“-Simulator von NVIDIA statt, wobei ein einziges Ziel in die Belohnungsfunktion einprogrammiert war: ein Tor zu erzielen. Skild programmierte weder Dribbeln noch Zweikämpfe, das Abschirmen des Balls oder das Aufstehen nach einem Sturz separat ein. Jedes dieser Verhaltensweisen entstand von selbst als Nebeneffekt einer Strategie, die wiederholt versuchte, gegen einen Gegner zu gewinnen, der in jeder Runde eine leicht verbesserte Version seiner selbst war – dieselbe Selbstspielstruktur, die DeepMind nutzte, um AlphaGo so zu trainieren, dass es menschliche Champions übertrumpfte, und die sowohl OpenAI als auch DeepMind einsetzten, um wettbewerbsfähige Agenten in StarCraft II und Dota 2 zu trainieren. Neu ist hier nicht die Trainingsmethode, für die es in rein digitalen Spielen bereits ein Jahrzehnt an Vorläufern gibt, sondern ihre Anwendung auf einen physischen humanoiden Körper, der eine simulierte Strategie in reale Gelenkmomente, reale Gleichgewichtsbeschränkungen und ein reales Sturzrisiko umsetzen muss.
Warum eine Obergrenze für menschliche Daten eine echte kommerzielle Einschränkung darstellt
Für einen Käufer, der Anbieter von Roboter-Lernlösungen bewertet, ist die „Human-Data-Ceiling“ kein abstraktes Forschungsproblem. Die meisten kommerziell eingesetzten
Heutige Robotermanipulationssysteme – darunter solche, die für die Kommissionierung in Lagern, für Aufgaben am Fließband und zunehmend auch für Dienstleistungsaufgaben eingesetzt werden – werden zumindest teilweise anhand von Daten aus der menschlichen Fernsteuerung oder aus Videodemonstrationen trainiert, da die Erfassung dieser Daten einfacher ist als die Entwicklung einer Belohnungsfunktion, die ausgefeilt genug wäre, um einem Roboter zu ermöglichen, eine gute Strategie von Grund auf selbst zu entdecken. Der Nachteil dabei ist, dass ein Roboter eines Anbieters nur so kompetent sein kann wie die Demonstratoren, die seine Trainingsdaten generiert haben, und dass das Sammeln von Demonstrationen teuer und zeitaufwendig ist, wenn es in dem Umfang erfolgen soll, der erforderlich ist, um jeden Sonderfall abzudecken, auf den ein Einsatz letztendlich stoßen wird. Ein Lagerroboter, der ausschließlich anhand demonstrierter Greifvorgänge trainiert wurde, wird Schwierigkeiten mit einer Objektform oder -ausrichtung haben, die zufällig von niemandem demonstriert wurde; ein Roboter, der durch Selbstspiel anhand eines Belohnungssignals trainiert wurde, verbessert sich im Prinzip unbegrenzt weiter im Hinblick auf dieses Signal, unabhängig davon, was ihm ein menschlicher Bediener gezeigt hat.Dieser Unterschied ist der Grund, warum Skild die Fußball-Demonstration als Beleg für eine umfassendere Leistungsfähigkeit und nicht als eigenständiges Produkt darstellt. Niemand kauft einen Fußball spielenden Humanoiden für den Fabrikbetrieb. Die Behauptung, die es zu hinterfragen gilt, ist, ob sich die zugrunde liegende Technik – bei der sich eine Strategie im Vergleich zu ihren eigenen, immer schwieriger werdenden früheren Versionen verbessert, anstatt im Vergleich zu einer festen Bibliothek menschlicher Demonstrationen – auf jene Arten von kontaktintensiven, physisch herausfordernden Aufgaben verallgemeinern lässt, die in der Logistik, im Bauwesen und im Außendienst auftreten: Aufgaben, bei denen ein Roboter sich von einer unerwarteten Kollision erholen, sich an eine sich verändernde Last anpassen oder mit einem Objekt umgehen muss, das sich anders verhält, als es die Trainingsdaten vermuten ließen.
Vom simulierten Ziel zum stehenden Roboter
Die praktische Schwierigkeit bei dieser Art von Arbeit bestand nie darin, eine Strategie dazu zu bringen, innerhalb eines Simulators gute Leistungen zu erbringen. Das verstärkende Lernen liefert bereits seit Jahren beeindruckende simulierte Verhaltensweisen. Die Schwierigkeit liegt im Transfer: Eine Strategie, die auf die Bedingungen eines Simulators abgestimmt ist,
Näherungsmodelle der Physik, der Reibung und des Sensorrauschens versagen häufig – mitunter auf gefährliche Weise –, wenn sie auf einen realen Roboter übertragen werden, der mit echtem Motor-Spiel, echtem Spannungsabfall der Batterie unter Last und einer realen Bodenoberfläche ausgestattet ist, die der Simulator nicht präzise modelliert hat. Skilds Demonstration hat diesen Transfer jedoch vollzogen, indem die trainierte Fußballstrategie aus dem Isaac-Simulator auf einen physischen Humanoiden übertragen wurde, der anschließend in der realen Welt gegen Gegner spielte – was die schwierigere und kommerziell relevantere Hälfte des Ergebnisses darstellt. Eine rein auf Simulation basierende Leistung wäre lediglich eine Forschungskuriosität gewesen; eine Strategie, die den Sprung auf physische Hardware übersteht, ist ein Zeichen für die Robustheit des zugrunde liegenden Trainingsansatzes.Nach Skilds eigenen Angaben konnte der simulierte Roboter zu Beginn des Trainings kaum laufen. Der Fortschritt von diesem Ausgangspunkt hin zu einer Strategie, die Verteidiger umdribbelt, den Ball vor einem Gegner abschirmt, Tacklings ausführt und sein Gleichgewicht wiederfindet, nachdem er zu Boden gestoßen wurde, veranschaulicht, worin die Stärke des Selbstspiels tatsächlich liegt: die Entdeckung eines breiten Verhaltensrepertoires ausgehend von einem spärlichen, einfachen Ziel, anstatt dass ein Ingenieur jede Situation, mit der der Roboter konfrontiert werden könnte, vorhersehen und manuell programmieren muss. Dies ist ein wesentlich anderer Entwicklungsprozess als das demonstrationsbasierte Training, bei dem jedes neue Verhalten in der Regel neue, von Menschen gesammelte Beispiele für genau dieses spezifische Verhalten erfordert.
Was die Multi-Agenten-Experimente über Koordination aussagen
Skild führte zudem frühe Fußball-Experimente mit vier Agenten durch, bei denen man über den Einsatz eines einzelnen Roboters gegen einen einzelnen Gegner hinausging und mehrere Roboter einsetzte, die sich als Teamkollegen koordinieren mussten. Das Unternehmen berichtet, dass sich auch aus diesen Experimenten Pass- und Koordinationsverhalten entwickelte – wiederum ohne explizit programmiert worden zu sein. Sollte sich dieses Ergebnis bei strengeren Tests bestätigen, deutet es auf eine Fähigkeit hin, die über den Sport hinaus direkte Relevanz besitzt: Koordiniertes Verhalten mehrerer Roboter ist genau das, was ein Lagerbetrieb benötigt, der
Was eine Flotte mobiler Manipulatoren oder eine Baustelle, auf der mehrere Roboter an derselben Konstruktion eingesetzt werden, tatsächlich benötigt, und dies ist seit jeher eines der schwierigeren Probleme bei Multi-Roboter-Systemen, da sich Koordinationsfehler auf eine Weise verstärken, wie dies bei Ausfällen einzelner Roboter nicht der Fall ist.Skild hat erklärt, dass seine nächsten Forschungsschritte den „Self-Play“-Ansatz auf kollaborative Manipulations- und Navigationsaufgaben ausweiten und darüber hinaus auf alltägliche Robotikanwendungen jenseits der Fußballdemonstration selbst. Die erklärte kommerzielle These des Unternehmens lautet, dass dadurch die Menge an von Menschen generierten Demonstrationsdaten reduziert wird, die ein Roboter-Lernsystem benötigt, um ein bestimmtes Leistungsniveau zu erreichen. Sollte sich dies in dem für kommerzielle Einsätze erforderlichen Maß bestätigen, würde dies eine der kostspieligsten und zeitaufwändigsten Kostenstellen beim Aufbau eines universellen Roboter-Grundmodells senken.
Wie sich dies im Vergleich zu konkurrierenden Ansätzen für dasselbe Problem einordnet
Skild ist nicht das einzige Unternehmen, das versucht, das Roboterlernen über die Grenzen der Nachahmung hinaus voranzutreiben. Physical Intelligence, Figure sowie eine Reihe weiterer gut finanzierter Unternehmen im Bereich der Roboter-Grundlagemodelle haben jeweils Varianten des verstärkenden Lernens veröffentlicht, die auf einem demonstrationsbasierten Vortraining aufbauen, und der Transfer von der Simulation in die Realität ist seit mehreren Jahren ein aktives Forschungsthema in Laboren für humanoide Robotik, darunter auch bei NVIDIA selbst, dessen Isaac-Sim-Plattform Skild für diese Arbeit nutzte. Was diese Bemühungen voneinander unterscheidet, ist weniger die zugrunde liegende Technik – Selbstspiel und bestärkendes Lernen sind beides etablierte Werkzeuge –, als vielmehr der spezifische Anwendungsbereich, den jedes Unternehmen zur Demonstration des Ansatzes wählt, und wie direkt sich dieser Bereich auf eine vermarktbare kommerzielle Fähigkeit übertragen lässt. Eine Demonstration zu Fortbewegung und Gleichgewicht, die näher an den Veröffentlichungen der meisten Forschungsgruppen für Laufroboter liegt, lässt sich recht direkt auf die Kernanforderung eines Lager- oder Außendienstroboters übertragen, nämlich aufrecht zu bleiben und sich zuverlässig fortzubewegen. Eine Demonstration im Bereich Ballsport lässt sich weniger direkt auf die meisten
kommerzielle Anwendungsfälle – und genau aus diesem Grund betont Skild ausdrücklich, dass das Fußballergebnis eher ein Proof-of-Concept als ein Produkt ist, und dass der vom Unternehmen angekündigte nächste Schritt – die Anwendung derselben „Self-Play“-Struktur auf kollaborative Manipulation und Navigation – das Ergebnis ist, auf das Beschaffungsteams tatsächlich warten sollten, bevor sie dies als Beweis für eine kurzfristig einsetzbare Fähigkeit werten.Bei dieser spezifischen Forschungsfrage steht viel auf dem Spiel, denn der Anbieter von Grundmodellen, der als Erster die überzeugendsten und allgemeingültigsten „Self-Play“-Ergebnisse vorweisen kann, hat einen plausiblen Anspruch auf einen dauerhaften technischen Vorsprung: Eine Trainingsmethodik, die die Leistungsgrenze eines Roboters kontinuierlich verbessert, ohne dass die kostspielige Datenerhebung durch Menschen proportional zunimmt, lässt sich kostengünstiger skalieren als ein reiner Imitationsansatz, wenn ein Unternehmen versucht, mehr Aufgaben und mehr Roboterausführungen abzudecken. Das ist die wirtschaftliche Logik dahinter, warum ein so eng gefasstes Ergebnis wie Roboterfußball so viel Aufmerksamkeit von einem Unternehmen mit der Finanzierung und Bewertung von Skild auf sich zieht: Es handelt sich um einen öffentlichen, widerlegbaren Test einer Trainingsmethodik, auf die das Unternehmen seine gesamte Produkt-Roadmap setzt – und nicht um eine Produktankündigung an sich.
Die Kluft zwischen einer Demonstration und einem einsetzbaren System
Nichts davon macht das Selbstspiel zu einem Ersatz für das bestehende, auf Demonstrationen basierende Vortraining des S1-Grundmodells, und Skild stellt es auch nicht so dar. S1 wurde im August 2026 vorgestellt und war bereits auf der Grundlage von menschlichen Videodaten, Handschuh-Erfassungsdaten, Simulationsdaten und Teleoperationsdaten vortrainiert; die in diesem Monat beschriebene „Self-Play“-Arbeit wird ausdrücklich als eine auf diesem Basismodell aufbauende Erweiterung im Rahmen des Nachtrainings dargestellt und nicht als Ersatz für die Trainingspipeline. Mit anderen Worten: Die praktische Architektur beginnt nach wie vor mit menschlichen Daten, um eine Basislinie für kompetentes Verhalten zu etablieren, und nutzt dann das „Self-Play“, um bestimmte Fähigkeiten über das hinaus zu entwickeln, was allein anhand dieser Basisdaten vermittelt werden könnte. Dies ist eine bescheidenere und besser zu begründende Behauptung als „Self-Play ersetzt
„vollständig auf menschliche Daten“, und genau an dieser Formulierung der Behauptung sollte ein Beschaffungsteam, das Skild oder einen anderen konkurrierenden Anbieter von Grundmodellen mit ähnlichen Argumenten bewertet, das Unternehmen messen.Die Unterscheidung zwischen einer Demo und einem einsatzfähigen System ist der Punkt, auf den Käufer immer wieder zurückkommen sollten, da im Laufe des kommenden Jahres immer mehr Robotik-Anbieter Ergebnisse aus dem Selbstspiel veröffentlichen werden. Ein Fußball spielender Humanoid befindet sich in einer kontrollierten, klar definierten Umgebung mit wenigen Belohnungen: Tore und Ballbesitz lassen sich leicht präzise messen, und eine verlierende Strategie ist eindeutig. Kommerzielle Einsatzumgebungen sind unübersichtlicher, mit Belohnungssignalen, die weitaus schwieriger klar zu spezifizieren sind – wie beispielsweise „diese Bestellung erfolgreich ausgeführt, ohne den Lagerbestand zu beschädigen“ – und Messsystemen, die der Selbstspielschleife eines Anbieters nicht immer mitteilen können, ob ein bestimmter Versuch tatsächlich erfolgreich war. Ob sich die Technik von Skild von einem Spiel mit einer eindeutigen Punktetabelle auf eine Lagerhalle mit einer weitaus unschärferen Definition von Erfolg übertragen lässt, ist die offene Frage, die diese Demonstration eher aufwirft als beantwortet, und es ist die Frage, die man jedem Anbieter direkt stellen sollte, der dieses Ergebnis als Beweis dafür anführt, dass seine Roboter sich der Allzweckkompetenz nähern.
Dieser Bericht fasst die Berichterstattung vom 16. Oktober 2026 über die Selbstspiel-Fußballdemonstration von Skild AI zusammen und vergleicht sie mit öffentlichen Berichten über die Finanzierungsgeschichte des Unternehmens und dessen S1-Grundmodell, Stand des angegebenen Veröffentlichungsdatums.
Dieser Artikel dient ausschließlich allgemeinen Informationszwecken und stellt keine Anlage-, Beschaffungs-, Rechts- oder technische Beratung dar. Die Zahlen entsprechen den oben aufgeführten Quellen zum angegebenen Stichtag und können sich ohne Vorankündigung ändern.