
West Lake Robot、全身型ヒューマノイドモデルの開発に向け資金調達
West Lake Robotは、Haiyuan Fundが主導する新たな資金調達ラウンドを完了したと発表し、これにより6か月間の4回の資金調達ラウンドを通じた累計調達額は5億人民元(約7,000万米ドル)に達した。 同社は、この資金をヒューマノイドロボット向けの全身統合モデル、自社開発の汎用ブレイン、およびGAE具現化アバターシステムに充てる計画だ。今回の発表では、投資家からの支援の詳細が明らかにされているが、企業価値、ベンチマーク、顧客、商用展開については言及されていない。
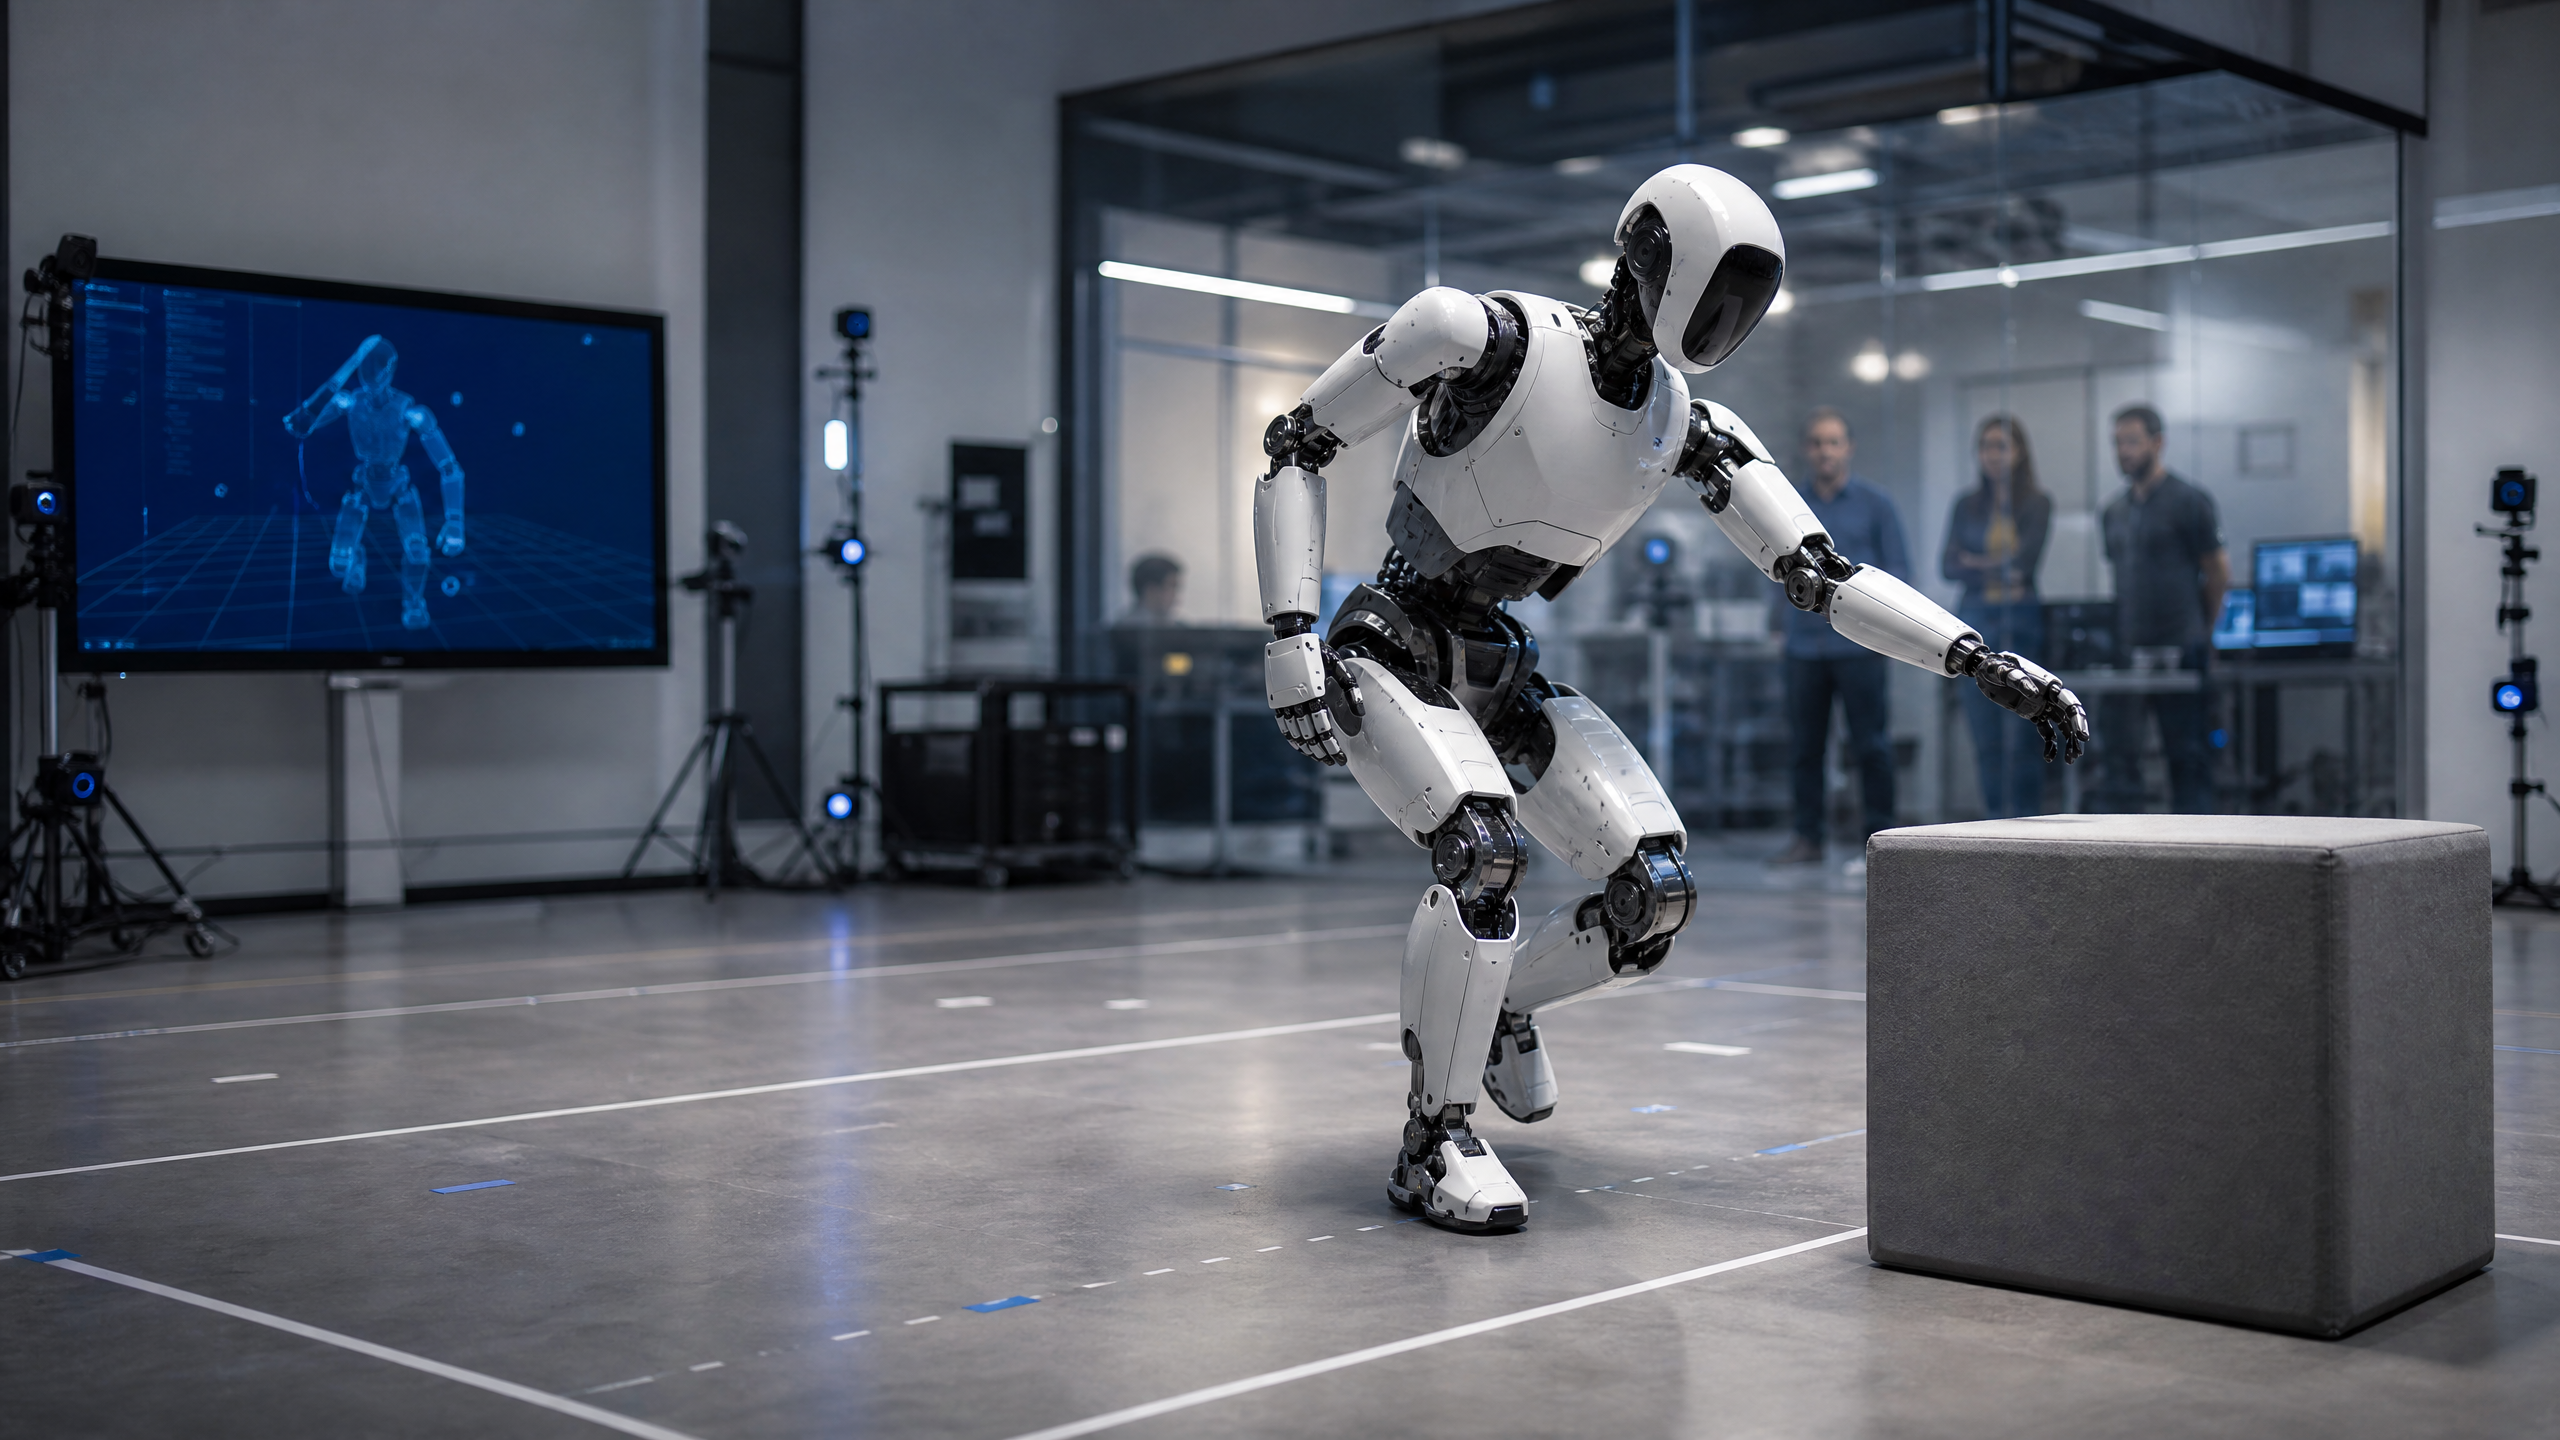
汎用的な具現化AIブレインを開発するWest Lake Robotは、2026年8月12日、新たな資金調達ラウンドを発表した。 本ラウンドはHaiyuan Fundが主導し、同社によれば前回の資金調達から1ヶ月も経たないうちに完了したとのことだ。報告によると、累積調達額は5億人民元(約7,000万米ドル)に達し、統一された全身モデルおよび関連システムの開発に充てられる。
全身制御が中核
事実は単純明快だ。West Lake Robotは、Haiyuan Fundが主導する新たなシリーズAラウンドを報告した。同社は、この資金調達を、ヒューマノイドロボット向けの全身統合モデル、自社開発の汎用AI脳のアップグレード、およびGAE具現化アバターシステムの開発を支援するものとして位置づけた。 今回のラウンドは前回の資金調達から1ヶ月も経たないうちに完了し、同社は6ヶ月間で計5億元(約7,000万米ドル)を調達する4回のラウンドを完了したと述べた。
West Lake Robotは、汎用的な具現化AIブレインの開発企業であると自負している。これが同社の基本理念であり、今回の発表の根幹をなしている。 製品面では、ヒューマノイドの全身に対する統一的な制御アプローチ、同社が独自開発したと主張する汎用ブレインの継続的な開発、および同社が開発の優先事項の一つとして挙げているGAE具現化アバターシステムが目標として掲げられている。 報道によると、投資家グループは、筆頭出資者の海源基金に加え、SAIF、小苗朗城、および河南投資集団の恵栄基金で構成されている。
調達面において、統一された全身モデルへの移行という表明は、運用上明確な意味合いを持つ。 購入者は、この道筋を追求するベンダーが、多様なデータストリームへの継続的なアクセスを要求し、周辺的なスキルだけでなく中核的な行動全般にわたる反復的なソフトウェア更新を提案してくることを想定すべきである。これは、パイロットプロジェクトの範囲設定や、変更管理が契約にどのように盛り込まれるかに影響を与える。すべての四肢に及ぶ統一されたポリシーは、タスクやハードウェアのバリエーションによる分布のずれに対してより敏感になるだろう。契約条項や統合予算については、
その影響を反映している。全身を統合したモデルを分かりやすくイメージするには、各セクションのリーダーがそれぞれのグループに合図を出すのではなく、一人の指揮者がオーケストラ全体を指揮している様子を思い浮かべればよい。指揮者は、弦楽器、管楽器、打楽器のすべてにわたって一貫したフレージングで演奏を形作ることができる。 しかし、その同じ指揮者は、タイミングがずれた場合、誤差を拡大させてしまう。ロボティクスにおいても、統一制御は接触、バランス、操作を調整できる一方で、多くの挙動を単一のモデルの仮定に縛り付けてしまう。
懐疑的な反論は、最優先で検討すべき点である。同社は、今回の資金調達ラウンドの規模、企業価値、モデルのベンチマーク結果、リリーススケジュール、顧客名、実地導入状況、安全性データ、収益、ハードウェア製品の詳細については明らかにしなかった。これらは、どの買い手にとっても重要な未解決事項である。今回の発表は、意図とリソースの投入を示すものであり、工場や家庭における信頼性の証拠ではない。
資金調達のペースは研究開発の加速を示唆
6ヶ月以内に4回の資金調達ラウンドが報告され、前回のラウンドから1ヶ月も経たないうちに今回のラウンドがクローズされたことは、開発スケジュールを短縮したいという意向を示している。 今回のラウンドのリード投資家として海源基金(Haiyuan Fund)が名を連ねており、公表された投資家グループにはSAIF、小苗朗城(Xiaomiao Langcheng)、河南投資集団恵栄基金(Henan Investment Group Huirong Fund)が含まれている。同社は累計調達額が5億人民元(約7,000万米ドル)に達したと主張した。
急速な資金調達は、最も重要な実用上の疑問には答えになっていない。同社は、モデルのベンチマーク、参照タスク、あるいは安全性の概要を一切提供しなかった。顧客によるパイロット運用や試験期間、また実験室以外の環境でヒューマノイドプラットフォームが使用されたかどうかも説明していない。また、今後サポートする予定のハードウェアについて、部品表やサプライヤー構成の概要も示さなかった。 こうした情報の欠落は、受入試験、検証、および現場での運用準備状況に直結するため、重大な問題となる。
運用面から見れば、迅速な資金調達のペースは有益である。これにより、データ収集、シミュレーション、モーションキャプチャ、遠隔操作パイプライン、および大規模なトレーニングを裏付けることができる。
全身モデルでは通常必要とされる実行時間を短縮できます。また、エンジニアリングチームが、トランシェを待つことなく、ポリシー学習、低レベル制御、知覚の各分野で並行して作業を進めることも可能になります。これは反復開発のスピード向上につながります。また、購入者にとっては重要な判断材料となります。ベンダーがどのマイルストーンを「資金調達主導型」とし、どのマイルストーンを「機能主導型」として扱うのか、という点です。 その答えは、開発計画やパイロットプロジェクトの開始・終了条件に明記されるべきである。課題の一つはモデルの粒度である。バランス、移動、把持、道具の使用を網羅する統合モデルは、ポリシー管理を簡素化できるが、リスクも伴っている。 もし移動機能の更新によってアームのタイミングが乱れた場合、その潜在的な影響はスタックのより広範囲に及ぶことになる。購入者は、統一された制御インターフェースに影響を与える各ソフトウェア変更について、ロールバック手順と監査証跡を求めるべきである。資金調達の説明では、この点はカバーされていない。
「資金調達のスピードは、運用上の成熟度を示す指標にはならない。」
調達チームは統合の選択肢に直面している
全身を統合的に扱うアプローチを追求するベンダーを評価する場合は、デューデリジェンスを実用的な管理ポイントと整合させる必要があります。まず、各タスクを、現場で検証可能な測定可能な成果に結びつける受け入れ基準を設定することから始めましょう。介入やリセットの回数について、1時間あたりまたは1シフトあたりの「エラー許容範囲」を定義してください。 トレーニングデータが現場の状況を反映しているという証拠を求めましょう。ベンダーがシミュレーションや遠隔操作を用いてデータを補完している場合は、ドメイン転移の手法と、モデルが一般化できると予想される条件の概要を要求してください。
予算計画には、オンプレミスでの推論やエッジアクセラレータ(該当する場合)のための演算リソースとストレージ、およびベンダーが要求する場合のフリートログ用バックホールを含める必要があります。 たとえモデルが主にベンダーのインフラ上で実行される場合でも、チームには、更新のステージング、テストリグでの制御変更の検証、およびバッチ単位でのロールフォワードを行う手段が必要となります。そのためには、ステージングセル、安全審査手順、およびロールアウト中にロボットの挙動を監督するための訓練を受けた要員が必要となります。
ウィンドウ。調達契約書には、変更管理について明確に規定すべきである。全身を統合したモデルでは、単一のトレーニングループでより広範な機能範囲をカバーすることになるため、一見して明らかでないタスクが更新の影響を受ける可能性が高まる。 この問題を軽減するには、主要なタスクだけでなく、例えば同じサイクル内でパレットから降りてハンドルに手を伸ばすといった一般的な動作遷移も網羅したテストカタログを用意すればよい。ベンダーに対し、更新のたびにこのカタログを実行し、署名入りのレポートを公開するよう義務付ける。
データの権利とプライバシーの問題も関わってきます。 ベンダーが貴社のサイトデータを使用して汎用AIを改善する場合、混合データセットの取り扱い方法、生ログの保存期間、および貴社のサイトで学習されたモデル改善を一定期間、貴社の環境に限定できるかどうかを定義してください。これは、貴社のチームが、稀な失敗事例や、競合他社のプロセスを明らかにするワークフローの構成を共有することに懸念を抱いている場合に特に重要です。
運用設計の範囲は明確にする必要があります。 たとえベンダーが長期的な汎用性を追求している場合でも、各導入においては、ロボットが接触する表面、操作するオブジェクト、および想定される環境変動の範囲を明確に特定する必要があります。統一されたポリシーがあっても、境界設定の必要性がなくなるわけではありません。境界が文書化され、測定されていれば、マッピングはより明確になりますが、それ以外の場合はそうなりません。
データ、演算、およびトレーニングのパイプライン
ヒューマノイドの全身モデルは、知覚、状態推定、接触計画、力制御、高速反射を統合した共通の表現を形成します。この野心は、データと計算にわたるワークロードへとつながります。 同社の資金調達に関する説明からは、その負荷に対応するための資金を調達する意向がうかがえる。自社開発の汎用ブレインの継続的なアップグレードや、GAE(Genetic Algorithm for Embedded Systems)に基づくエンボディッド・アバターシステムの開発という表明された計画は、広範なソフトウェア開発への取り組みを示唆している。
実務面では、リソースの組み合わせが重要となる。トレーニングには、多関節運動や両手操作に関する大規模なデータセットが関与し、
変動する接触シーケンス。これらのデータセットは、モーションキャプチャ、テレオペレーション、スクリプト化されたシミュレーション、場合によっては共有ログなどから得られます。それぞれのデータソースには偏りがあります。モーションキャプチャでは、エッジケースを捉えきれない滑らかな軌跡が生成されることがあります。 遠隔操作では、プラントにとって望ましくないオペレーターの癖が反映される可能性があります。シミュレーションはクリーンであっても、摩擦や遅延に関して現実との乖離が生じることがあります。複数の手法を組み合わせたパイプラインも機能し得ますが、ベンダーは、現実の状況が想定と異なる場合に生じる残留誤差や、キャリブレーションに関する計画を策定する必要があります。計算計画では、処理の急増を想定すべきです。全身トレーニングやアブレーション研究は、定常状態ではなく波状に実行されます。ベンダーが推論やチューニング用のハードウェアを現場に設置したい場合は、電力と冷却の計画を立ててください。ベンダーがすべての負荷の高いトレーニングをオフサイトで実行する場合は、ログやラベルの安全かつ信頼性の高い転送計画を立ててください。 データ収集とキュレーションに起因する運用コストの下限を把握しておく必要があります。このコストは、初期の立ち上げ後にゼロになるわけではありません。新しいタスクやバリエーションが追加されるたびに、ループの一部がリセットされるからです。
ここで、役立つ例えがあります。ヒューマノイドを制御するための統一モデルを学習させることは、10人の異なるアスリートがそれぞれの得意種目に向けてトレーニングを行うのではなく、1人のアスリートに十種競技の全種目をこなせるよう指導するようなものです。 その利点は、走りが棒高跳びのタイミングにどのように影響するか、あるいは走り幅跳びの筋力がハードル走にどのように役立つかを、一つの「脳」が学習できる点にあります。リスクは、ある領域での疲労やバイアスが他の領域に波及してしまう可能性があることです。トレーニングと評価では、こうした相互影響を捕捉する必要があります。
購入者にとって、これは更新サイクルが活発になることを意味します。ベンダーが新しいデータを導入し、タスクのカバー範囲を拡大するにつれて、モデルの定期的な更新が行われることを想定してください。 ロボットを更新のために一時停止させる期間や、更新後の検証を監督するために必要な人員を確保する計画を立ててください。生産ラインが頻繁な停止に耐えられない場合は、明確な更新期間を交渉するか、予備のセルを用意するか、あるいは臨時の更新を行わず、定義されたスケジュールに従って更新をバッチ処理するよう依頼してください。
購入者が未解決事項として扱うべき課題
全身制御が統合されたヒューマノイド
これらは、構造化されていないタスク全般にわたって柔軟性が求められる現場にとって魅力的なアイデアです。しかし、それらが汎用性を保証する「フリーパス」というわけではありません。チームとしては、このモデルを、境界設定やテストカタログ、定期的な見直しが必要な「生きた制御方針」として扱うことで、より良い成果を上げることができるでしょう。資金調達によって時間や人材を確保することはできますが、現場での実績こそが依然として決定的な要素となります。本分析は情報提供のみを目的としており、投資、法律、または調達に関する助言を構成するものではありません。RobotAIGeekは、特定のベンダーを推奨したり、初期段階の技術の性能を保証したりするものではありません。













