
今週のテクノロジーまとめ:データ収集のボトルネック
ロボット産業における技術的な焦点は、ハードウェア設計からデータ収集へと移行している。Maniformerのような物理的な人工知能データサービス専用プラットフォームや、新たなエンボディッド統合開発環境の登場に伴い、この分野では、高品質な実世界の人間によるデモンストレーションデータこそが、自律能力における究極の制約要因であるとの認識が広がっている。
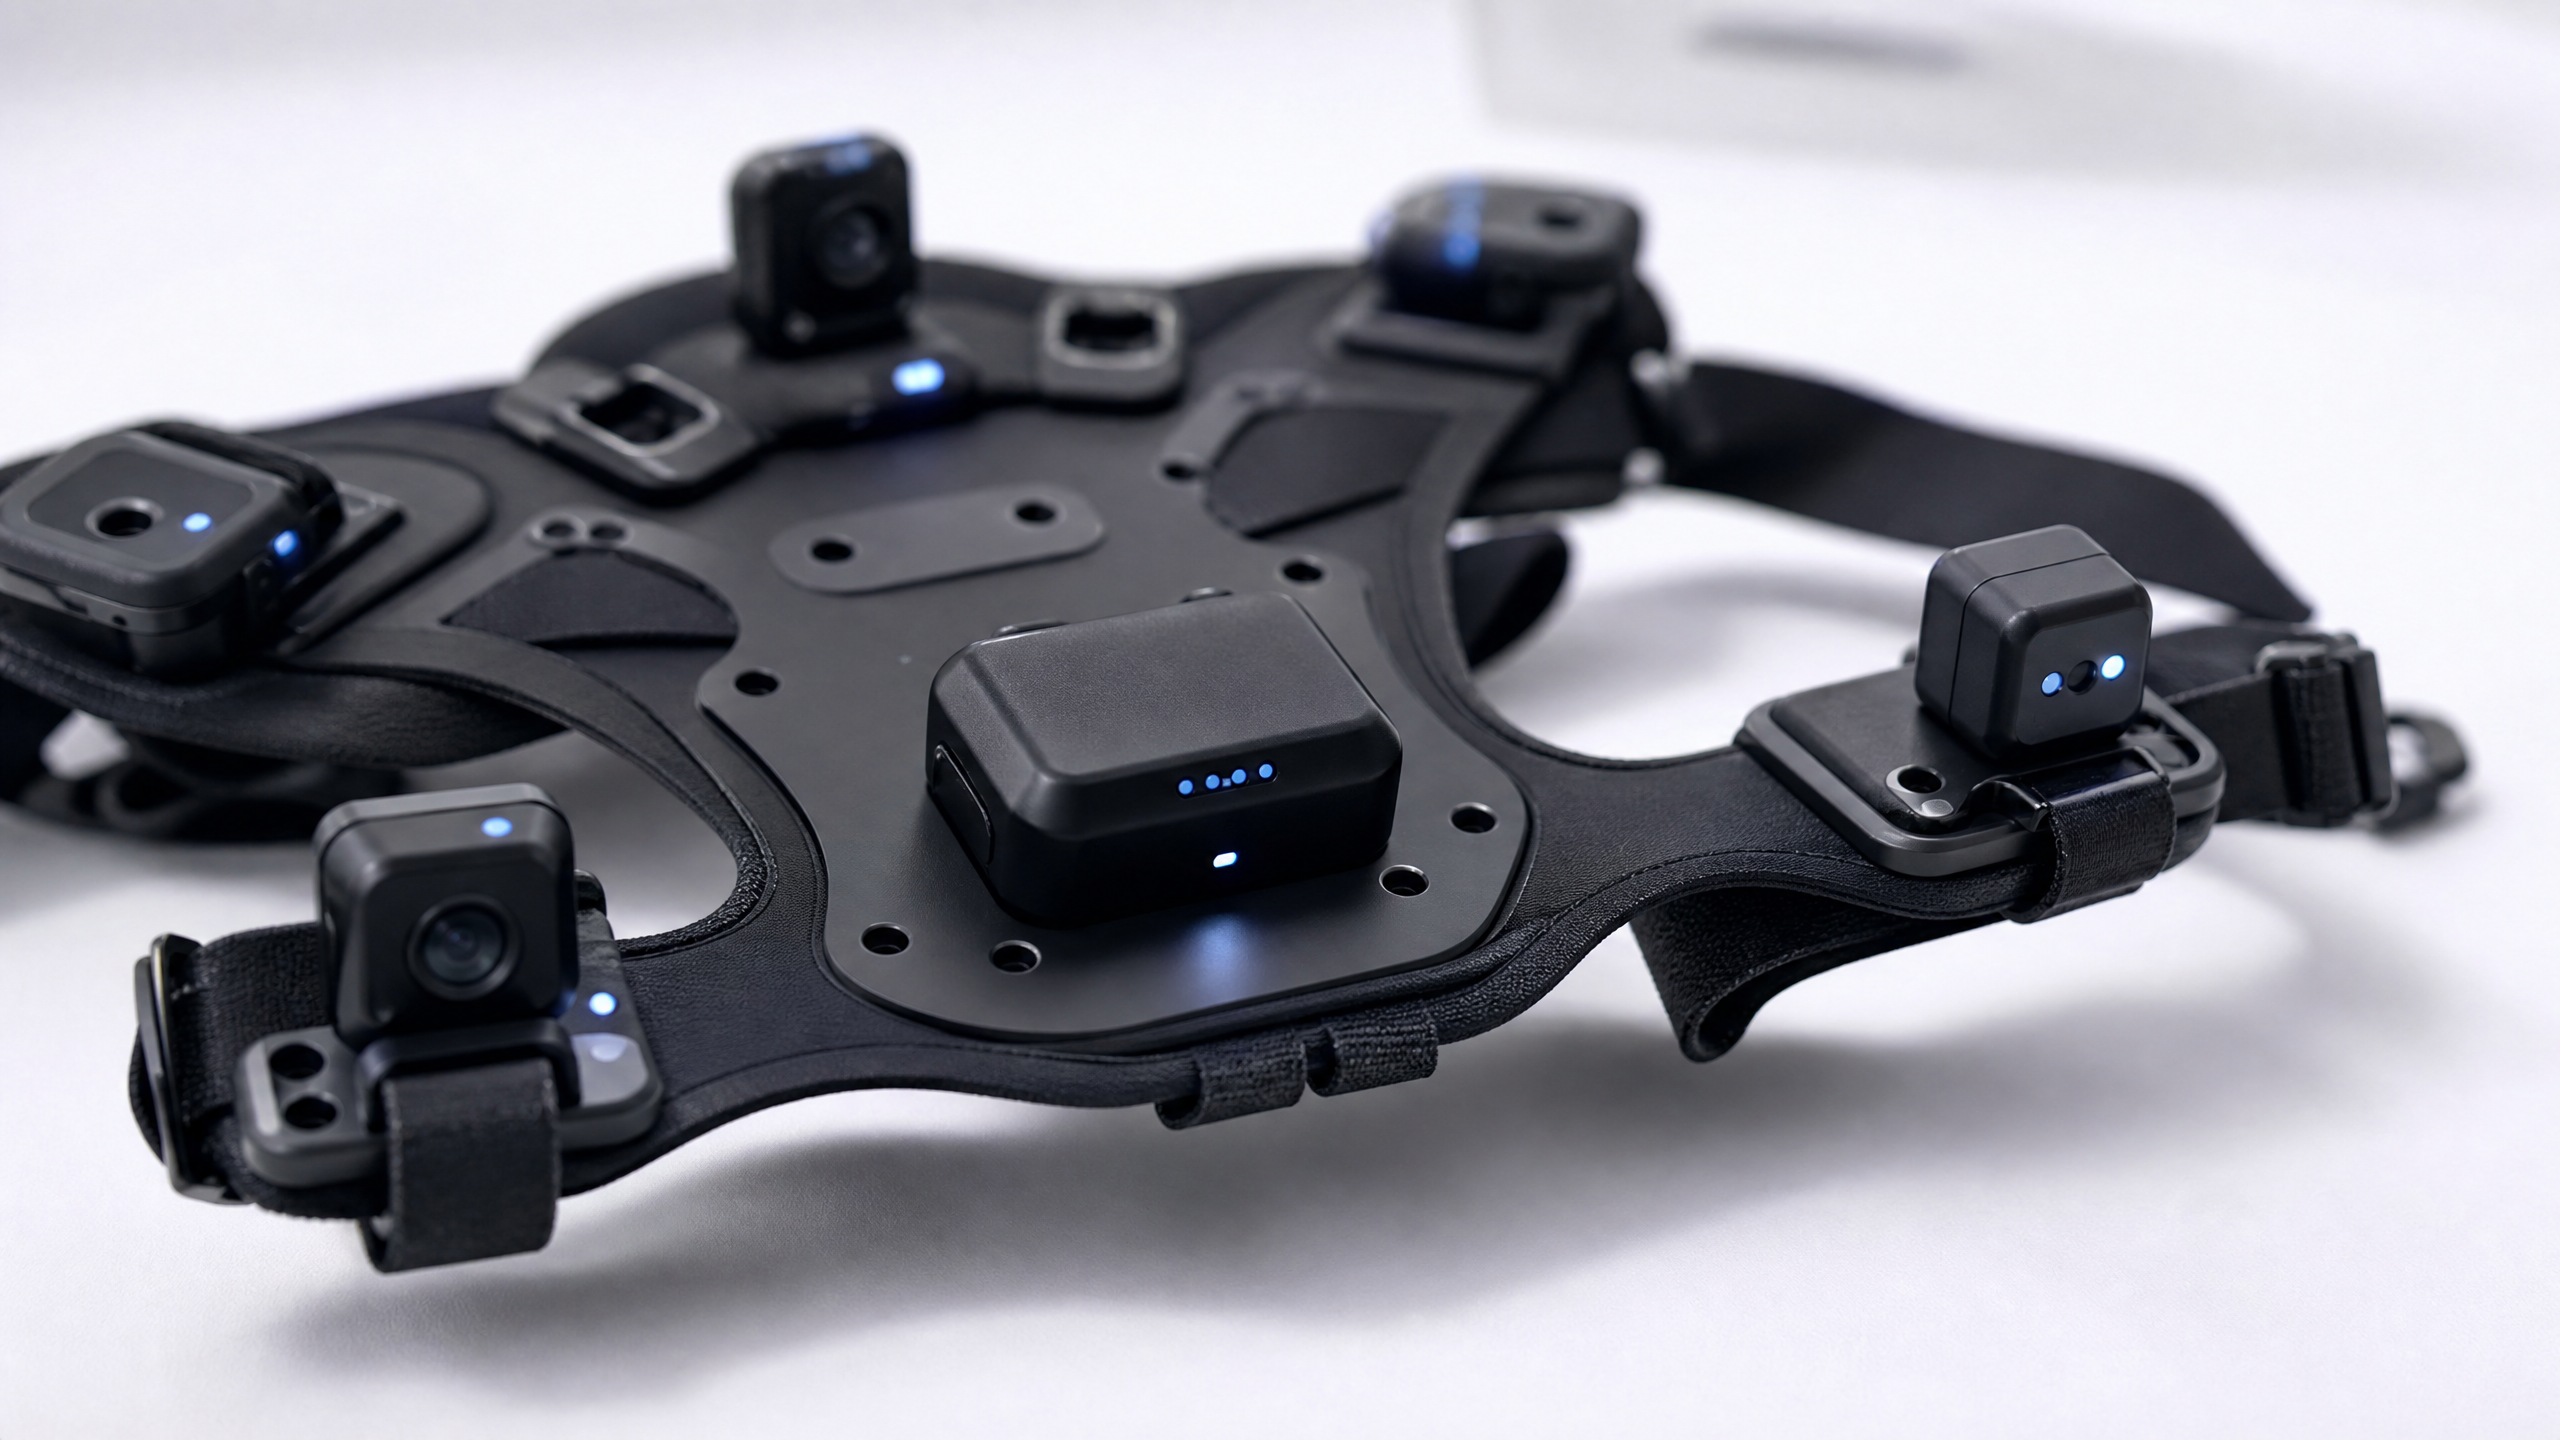
ロボット産業における技術的な焦点は、ハードウェア設計からデータ収集へと移行した。Maniformerのような物理的な人工知能データサービス専用プラットフォームや、新たなエンボディッド統合開発環境の登場により、この分野では、高品質な実世界の人間によるデモンストレーションデータこそが、自律能力における究極の制約要因であるとの認識が広がっている。
ロボット産業はこの10年間、仮想環境がいずれ実世界の複雑さを再現できるという前提の下、シミュレーションに依存して自律システムを訓練してきた。2026年8月の第1週、複雑な操作タスクにおいて、その前提が完全に崩れた。 構造的な観察結果は否定できない。特に小売店や家庭内といった非構造化環境において、シミュレーションデータの限界が明らかになったのだ。新たな技術的ボトルネックは、推論モデルや物理的なアクチュエータではなく、高品質で利用許可を得た実世界の相互作用データの取得にある。
この変化は上海で具現化された。そこでは「マニフォーマー(Maniformer)」という企業が、営業中のコンビニやスーパーマーケット内で、スタッフを配置したデータ収集業務を開始した。 マニフォーマーは、物理的な人工知能データサービスプラットフォームとして機能し、棚への商品補充、商品の陳列、顧客とのやり取りといった作業を行う人間の作業員から、時刻同期されたマルチモーダルデータを収集している。作業員にはセンサーが装着され、実店舗の雑然として予測不可能な環境を移動する中で、正確な運動軌跡、視覚情報、触覚フィードバックが記録される。
技術翻訳者は、これがロボット知能の構築方法における根本的な変化であることを理解している。企業は、ビニール袋の物理的特性やガラス瓶の摩擦をシミュレーションエンジンにプログラムしようと試みるのではなく、単に現実世界で人間がそれらの物体と相互作用する様子を記録しているだけである。このアプローチは、
シミュレーションと現実のギャップを完全に解消し、物理的な相互作用に関する「グラウンドトゥルース」を基盤モデルに供給する。ロボット工学分野における戦略的優位性は、もはや最高のシミュレーションエンジンを持つ企業が握っているのではなく、最も包括的で有用な実世界データループを掌握している企業が握っている。データ取得への注目が高まるにつれ、そのデータを処理・展開するために必要なインフラも急速に成熟しつつある。 北京では、「Booster」ブランドで事業を展開するAcceleration Evolution社が、主に大学のキャンパス向けに、同社のヒューマノイドロボット「K1」を1,000台以上出荷したと発表した。重要な点として、同社は同時に、具現化された人工知能(AI)向けに特別に設計されたオールインワンの統合開発環境「Booster Studio」をリリースした。
Booster Studioは、ロボティクスのソフトウェアワークフローを標準化しようとする試みであり、開発者にデータ処理、モデル学習、ハードウェア展開のための統一されたツールチェーンを提供する。 これまで、標準化された開発環境の欠如により、ロボット企業は新しいハードウェアプラットフォームごとに特注のソフトウェアスタックを構築せざるを得ず、開発サイクルに多大な摩擦が生じていた。Boosterは、包括的な統合開発環境を提供することで、ソフトウェアエンジニアの参入障壁を下げ、現在モバイルアプリケーションを構築するのと同じ手軽さで、実体のあるロボット向けのアプリケーションを構築できるようにしようとしている。
このソフトウェア層の標準化と並行して、ハードウェアコンポーネントの専門化も進められている。8月7日、GigaDeviceはヒューマノイドやロボット犬向けに特別に設計された2種類の新しいマイクロコントローラを発表した。これらのチップは、産業用レベルの安全性、低消費電力、そして複雑な駆動システムのための精密なタイミング制御を提供するように設計されている。 GigaDeviceは、2026年までに世界市場で1,000万個以上のこうした専用マイクロコントローラが必要になると予測しており、1台のヒューマノイドロボットにつき
通常、さまざまな関節やセンサーを制御するには、約60個のチップが必要となります。ハードウェアスタックの専門化は、ロボット本体にとどまらず、それを支えるコンピューティングインフラへと広がっています。 物理的な人工知能が極めて高い計算能力を必要とすることを示す動きとして、SpaceXはNVIDIAと独占的提携を結び、「Starmind AI1」衛星の開発を発表しました。この宇宙機は、低軌道上で直接人工知能のワークロードを処理するように設計されており、専用のNVIDIAモジュールを活用することで、データを地上のデータセンターに送信する際に生じがちな遅延なしに、膨大な計算性能を実現します。
軌道上での計算処理は、地上のロボティクスとは無関係に見えるかもしれないが、遠隔地や紛争地域で稼働する自律システムにとっての重大な問題を解決するものである。 農業、鉱業、防衛分野に導入されるロボットは、複雑な推論タスクをクラウドサーバーにオフロードするために必要な、信頼性の高い高帯域幅の接続環境を欠いていることが多々あります。SpaceXとNVIDIAは、計算インフラを軌道上に配置することで、地球上のどこでも自律的な運用をサポートできる、ユビキタスで低遅延の認知レイヤーの構築を目指しています。
実世界でのデータ収集、標準化された開発環境、専用マイクロコントローラー、そして軌道上コンピューティングインフラの融合は、ロボット産業がようやく規模拡大に必要な基盤層を構築しつつあることを示している。 特注で手作業により製作されるロボットプロトタイプの時代は終わりを告げつつある。その代わりとして台頭しているのは、データが原材料のように収集され、標準化されたソフトウェアパイプラインを通じて処理され、汎用化されたハードウェアコンポーネントによって実行される、産業化された技術スタックである。
各レイヤーが互いに補強し合っているため、この産業化のスピードは加速しています。データ収集の質が向上すれば、より優れた基盤モデルが生み出され、それによりさらに専門化されたハードウェアが求められ、その結果、より多くの
標準化された開発ツールにより、データ収集のスピードが向上します。この好循環こそが、2026年に物理的人工知能の進歩のペースが、それまでの数年と比べて劇的に加速した理由を説明しています。 個々のコンポーネント自体は以前から存在していましたが、新しいのは、これらを産業規模で展開可能な、首尾一貫した自己強化型の技術スタックに統合した点にあります。Maniformerのような企業が構築しているデータインフラは、最終的には自律システムを制御することになる基盤モデルに直接組み込まれています。今週、Googleは「Gemini Robotics ER 2」が同社史上最も高性能な具現化推論モデルであることを確認し、安川電機はこれを産業用ロボットに導入しています。 同時に、NVIDIAは寛容なオープン商用ライセンスの下で「Alpamayo 2 Super」をリリースし、評価対象となった約40のモデルの中でLingoQAベンチマークで1位を獲得した、最先端レベルの自動運転推論機能を提供した。
これらのリリースが相次いだことは、物理的人工知能(AI)向けの基盤モデル層が急速に成熟しつつあることを示している。競争の舞台は、もはや概念実証(PoC)デモを行うごく少数の研究機関間のものではなく、実際の産業環境に導入される実用段階のモデル間へと移りつつある。 NVIDIAのモデルがオープンライセンスで提供されたことは特に重要だ。これにより、あらゆるハードウェアメーカーが、ユニットごとのライセンス料を支払うことなく、最先端の推論機能を統合できるようになる。これにより、認知レイヤーがコモディティ化され、競争上の優位性はデータ収集およびハードウェア統合のレイヤーへと再び移行することになる。
技術翻訳者にとって、その意味するところは明らかです。すなわち、物理人工知能のバリューチェーンが逆転しつつあるということです。基盤モデルは自由に利用可能になり、ハードウェアはコモディティ化が進んでおり、両者を結びつける高品質でドメイン特化型のデータこそが希少な資源となっています。データパイプラインを掌握する企業は、
上海のスーパーマーケットで計測機器を装着した従業員を通じてであれ、学術会議でウェアラブルセンサーを装着した参加者を通じてであれ、そのデータを利用する自律システムが生み出す経済的価値の大部分を、彼らが獲得することになるだろう。この移行の現実は、無菌状態の研究室ではなく、上海のスーパーマーケットの狭い通路で目に見える形となっている。 手や目の微細な動きをすべて追跡するセンサー装置を装着した人間の労働者が、棚に並んだペットボトルを揃えるために手を伸ばす。データは静かにサーバーへと流れ込み、摩擦や重さといった微妙な物理的現象を捉え、ありふれた作業を行うために必要な人間の直感をデジタル化し、やがて彼らの代わりとなる機械に情報を供給していく。













