
Wöchentlicher Technologie-Rückblick: Der Engpass bei der Datenerfassung
Der technologische Schwerpunkt der Robotikbranche hat sich vom Hardware-Design hin zur Datenerfassung verlagert. Mit dem Aufkommen spezieller physischer Datendienstplattformen für künstliche Intelligenz wie Maniformer und neuer integrierter Entwicklungsumgebungen mit physischer Komponente erkennt die Branche an, dass hochwertige, aus der realen Welt stammende Demonstrationsdaten von Menschen die entscheidende Einschränkung für autonome Fähigkeiten darstellen.
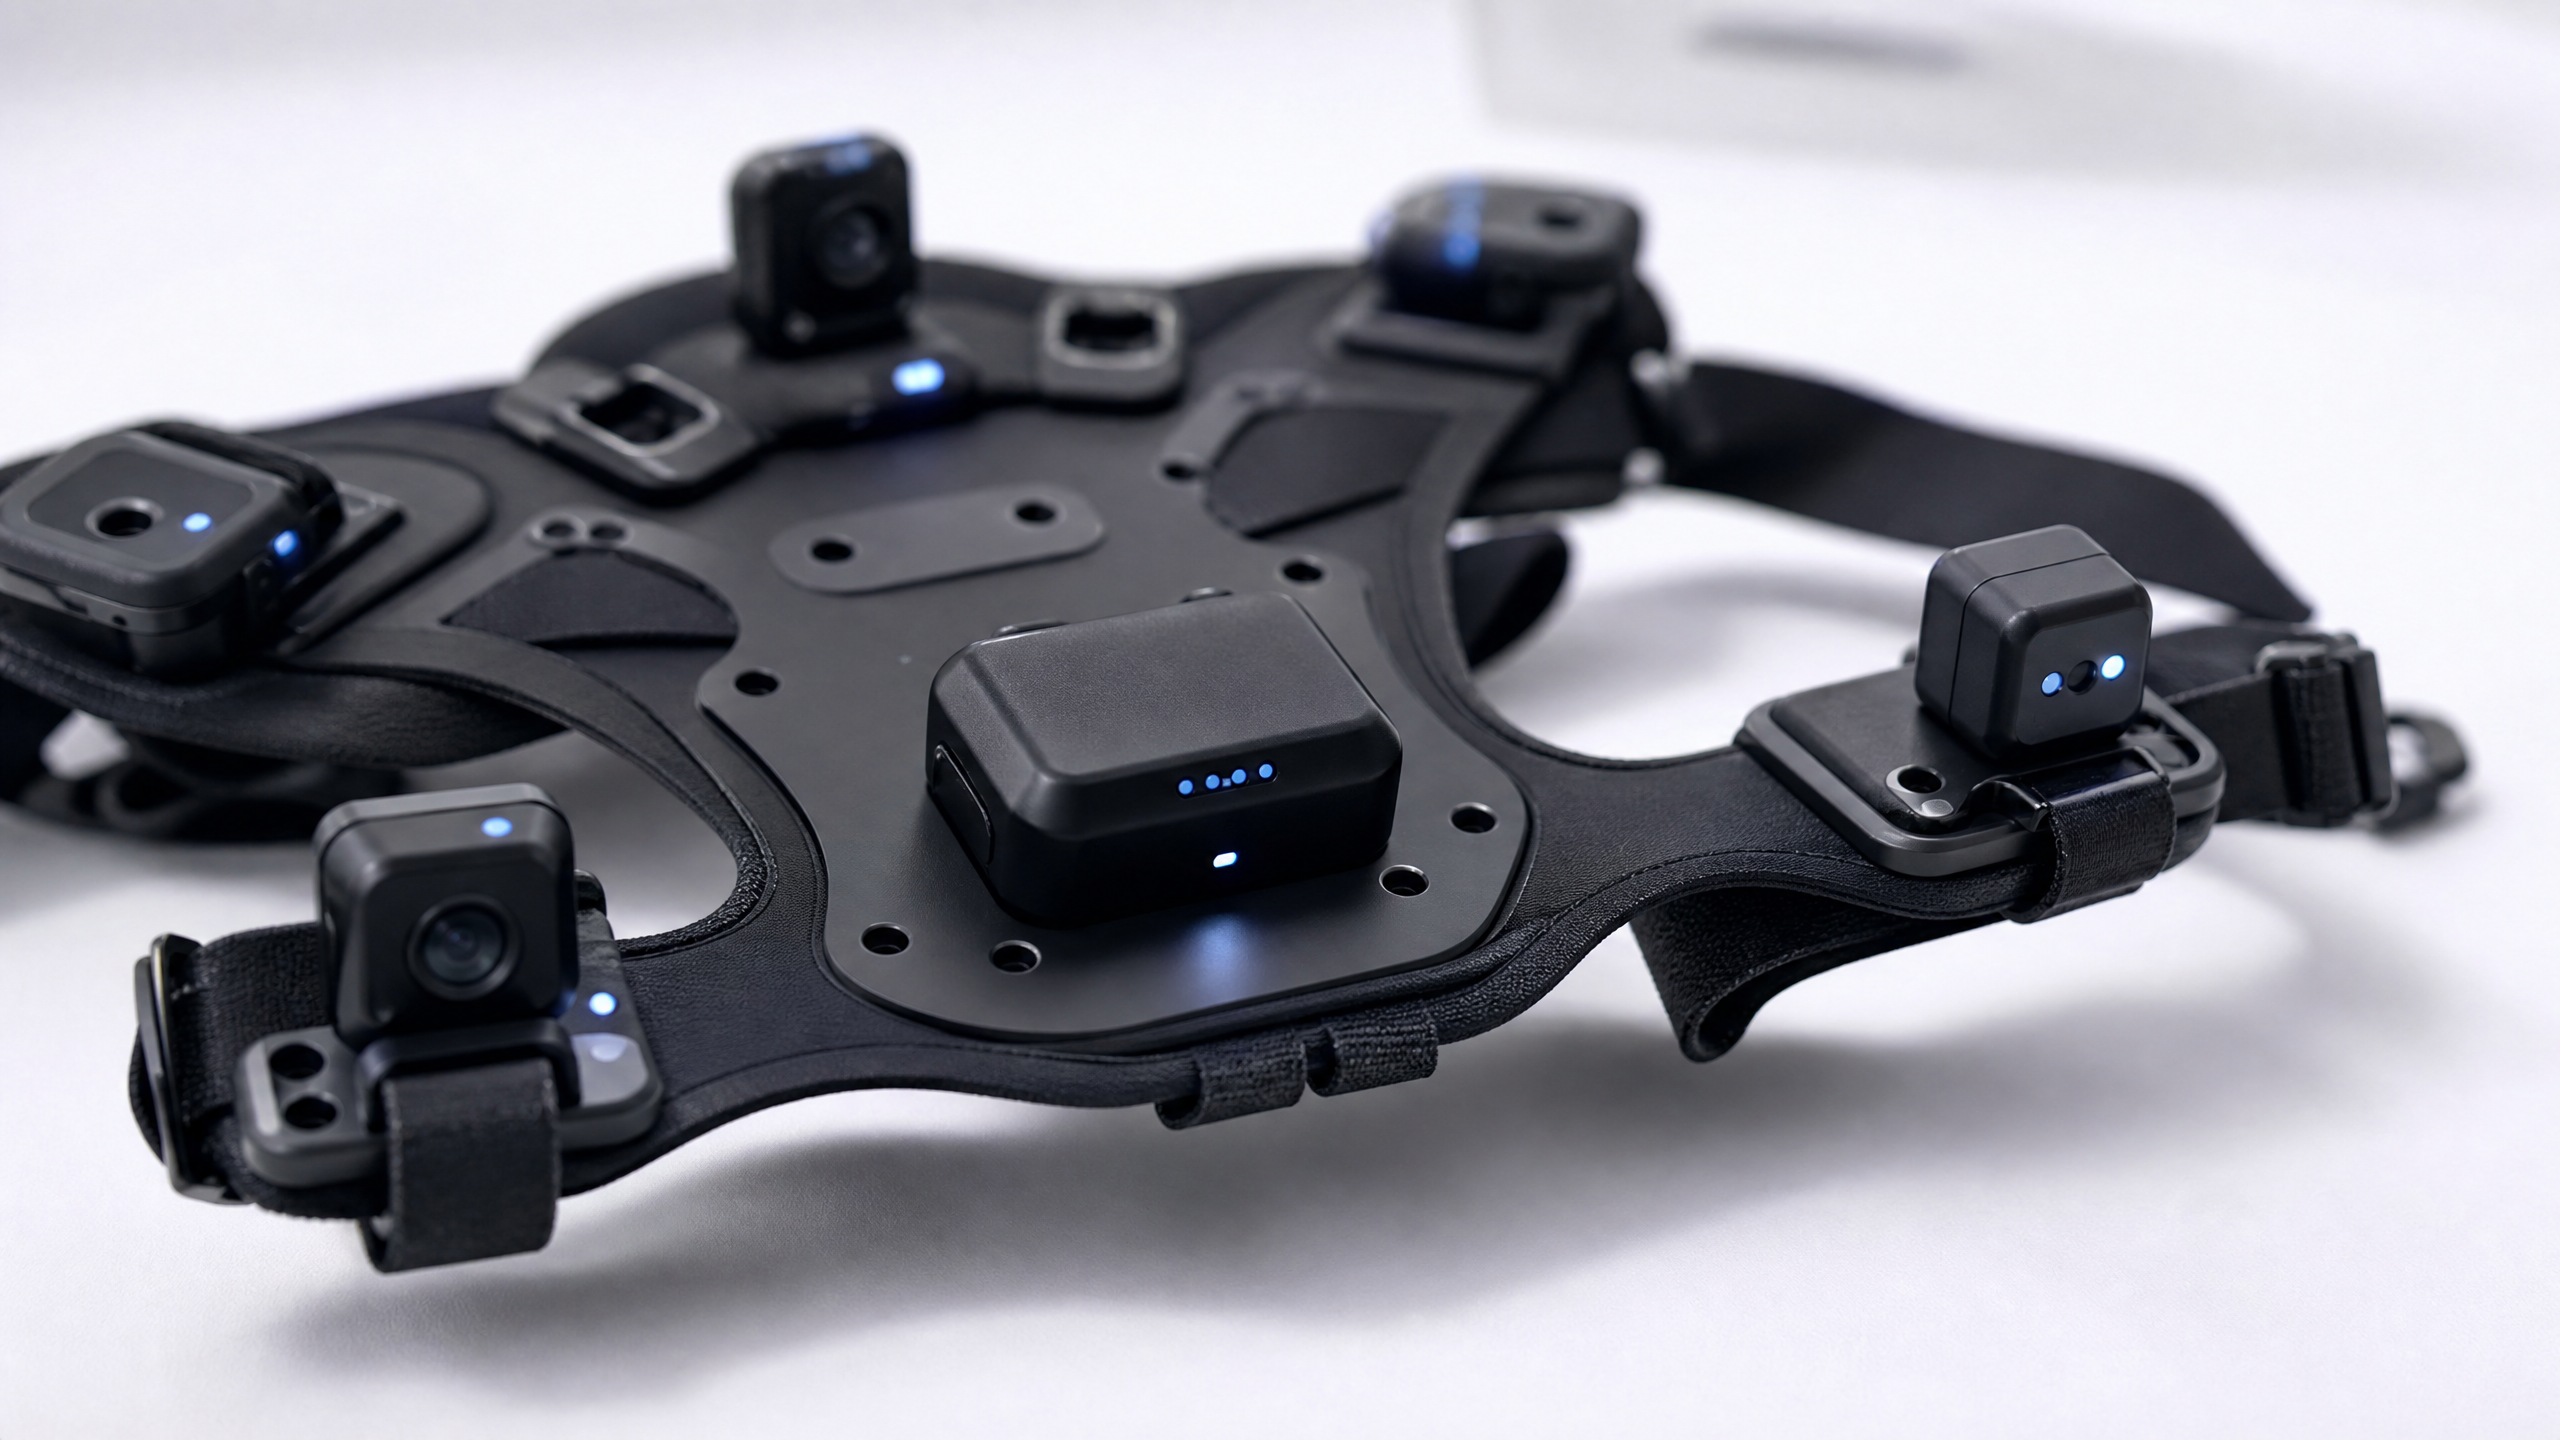
Der technologische Schwerpunkt der Robotikbranche hat sich vom Hardware-Design hin zur Datenerfassung verlagert. Mit dem Aufkommen spezieller physischer Datendienstplattformen für künstliche Intelligenz wie Maniformer und neuer integrierter Entwicklungsumgebungen mit physischer Komponente erkennt die Branche an, dass hochwertige, aus der realen Welt stammende Demonstrationsdaten von Menschen die entscheidende Einschränkung für autonome Fähigkeiten darstellen.
Die Robotikbranche hat sich in den letzten zehn Jahren beim Training autonomer Systeme auf Simulationen verlassen und dabei davon ausgegangen, dass virtuelle Umgebungen letztendlich die Komplexität der physischen Welt nachbilden könnten. In der ersten Augustwoche 2026 kam es zum endgültigen Scheitern dieser Annahme bei komplexen Manipulationsaufgaben. Die strukturelle Erkenntnis ist unbestreitbar: Simulierte Daten stoßen an ihre Grenzen, insbesondere in unstrukturierten Umgebungen wie dem Einzelhandel und im häuslichen Bereich. Der neue technologische Engpass ist nicht das Schlussfolgerungsmodell oder der physische Aktuator, sondern die Erfassung hochwertiger, genehmigter Interaktionsdaten aus der realen Welt.
Diese Wende vollzog sich in Shanghai, wo ein Unternehmen namens Maniformer damit begann, mit Personal besetzte Datenerfassungsvorgänge in laufenden Convenience-Stores und Supermärkten durchzuführen. Maniformer fungiert als physische Datenplattform für künstliche Intelligenz und erfasst zeitlich synchronisierte, multimodale Daten von menschlichen Mitarbeitern, die Aufgaben wie das Auffüllen von Regalen, das Ausrichten von Produkten und die Interaktion mit Kunden ausführen. Die Mitarbeiter sind mit Sensoren ausgestattet, um ihre genauen kinetischen Bewegungen, visuellen Eingaben und taktilen Rückmeldungen aufzuzeichnen, während sie sich in der unübersichtlichen, unvorhersehbaren Umgebung einer belebten Verkaufsfläche bewegen.
Der technische Übersetzer erkennt, dass dies eine grundlegende Veränderung in der Art und Weise darstellt, wie Roboterintelligenz aufgebaut wird. Anstatt zu versuchen, die Physik einer Plastiktüte oder die Reibung einer Glasflasche in eine Simulations-Engine zu programmieren, zeichnen Unternehmen einfach Menschen auf, die in der Realität mit diesen Objekten interagieren. Dieser Ansatz umgeht
die Kluft zwischen Simulation und Realität vollständig zu überbrücken, indem die Grundmodelle mit den tatsächlichen Daten physikalischer Interaktionen gefüttert werden. Der strategische Vorteil im Robotiksektor liegt nicht mehr bei dem Unternehmen mit der besten Simulations-Engine, sondern bei dem Unternehmen, das über die umfassendsten und nützlichsten Datenkreisläufe aus der realen Welt verfügt.Da sich der Fokus zunehmend auf die Datenerfassung verlagert, reift die für die Verarbeitung und den Einsatz dieser Daten erforderliche Infrastruktur rasch heran. In Peking gab Acceleration Evolution, das unter der Marke Booster firmiert, die Auslieferung von mehr als 1.000 seiner humanoiden K1-Roboter bekannt, die vorwiegend an Universitätsstandorte geliefert werden. Entscheidend ist, dass das Unternehmen gleichzeitig Booster Studio auf den Markt brachte, eine integrierte All-in-One-Entwicklungsumgebung, die speziell für verkörperte künstliche Intelligenz konzipiert wurde.
Booster Studio stellt einen Versuch dar, den Software-Workflow für die Robotik zu standardisieren, und bietet Entwicklern eine einheitliche Toolchain für die Datenverarbeitung, das Modelltraining und die Hardware-Bereitstellung. Das Fehlen standardisierter Entwicklungsumgebungen hat Robotikunternehmen in der Vergangenheit dazu gezwungen, für jede neue Hardwareplattform maßgeschneiderte Software-Stacks zu entwickeln, was zu erheblichen Reibungsverlusten im Entwicklungszyklus führte. Durch die Bereitstellung einer umfassenden, integrierten Entwicklungsumgebung versucht Booster, die Einstiegshürden für Softwareentwickler zu senken und es ihnen zu ermöglichen, Anwendungen für physische Roboter mit derselben Leichtigkeit zu entwickeln, wie sie derzeit mobile Anwendungen erstellen.
Diese Standardisierung der Softwareebene geht mit einer Spezialisierung der Hardwarekomponenten einher. Am 7. August stellte GigaDevice zwei neue Mikrocontroller vor, die speziell auf Humanoide und Roboterhunde zugeschnitten sind. Diese Chips sind darauf ausgelegt, Sicherheit auf Industriestandard, geringen Stromverbrauch und präzise Zeitsteuerung für komplexe Antriebssysteme zu gewährleisten. GigaDevice prognostiziert, dass der weltweite Markt bis 2026 mehr als 10 Millionen dieser spezialisierten Mikrocontroller benötigen wird, und weist darauf hin, dass ein einzelner humanoider Roboter
In der Regel sind etwa 60 Chips erforderlich, um die verschiedenen Gelenke und Sensoren zu steuern.Die Spezialisierung des Hardware-Stacks erstreckt sich über den Roboter selbst hinaus bis hin zur Recheninfrastruktur, die ihn unterstützt. Als Beispiel für die extremen Rechenanforderungen physischer künstlicher Intelligenz gab SpaceX eine exklusive Partnerschaft mit NVIDIA zur Entwicklung des Satelliten „Starmind AI1“ bekannt. Dieses Raumfahrzeug ist darauf ausgelegt, KI-Workloads direkt in der erdnahen Umlaufbahn zu verarbeiten. Dabei nutzt es ein spezielles NVIDIA-Modul, um enorme Rechenleistung bereitzustellen, ohne die Latenzzeiten, die bei der Übertragung von Daten zurück zu terrestrischen Rechenzentren entstehen.
Auch wenn Rechenleistung im Orbit auf den ersten Blick nichts mit terrestrischer Robotik zu tun zu haben scheint, löst sie doch ein entscheidendes Problem für autonome Systeme, die in abgelegenen oder umkämpften Umgebungen eingesetzt werden. Roboter, die in der Landwirtschaft, im Bergbau oder in Verteidigungsanwendungen eingesetzt werden, verfügen oft nicht über die zuverlässige Verbindung mit hoher Bandbreite, die erforderlich ist, um komplexe Denkprozesse an Cloud-Server auszulagern. Durch die Positionierung der Recheninfrastruktur in der Umlaufbahn versuchen SpaceX und NVIDIA, eine allgegenwärtige kognitive Ebene mit geringer Latenz zu schaffen, die autonome Operationen überall auf dem Planeten unterstützen kann.
Das Zusammenspiel aus der Erfassung realer Daten, standardisierten Entwicklungsumgebungen, spezialisierten Mikrocontrollern und einer Recheninfrastruktur im Orbit deutet darauf hin, dass die Robotikbranche endlich die für eine skalierbare Nutzung erforderlichen Grundlagenschichten aufbaut. Die Ära der maßgeschneiderten, handgefertigten Roboterprototypen neigt sich dem Ende zu. Sie wird durch einen industrialisierten Technologie-Stack abgelöst, in dem Daten wie Rohstoffe gesammelt, über standardisierte Software-Pipelines verarbeitet und von standardisierter Hardware ausgeführt werden.
Das Tempo dieser Industrialisierung nimmt zu, da sich die einzelnen Schichten gegenseitig verstärken. Eine bessere Datenerfassung führt zu besseren Grundmodellen, die wiederum spezialisiertere Hardware erfordern, was wiederum mehr
standardisierte Entwicklungswerkzeuge, was wiederum eine schnellere Datenerfassung ermöglicht. Dieser positive Kreislauf erklärt, warum sich das Tempo des Fortschritts im Bereich der physikalischen künstlichen Intelligenz im Jahr 2026 im Vergleich zu den Vorjahren dramatisch beschleunigt hat. Die einzelnen Komponenten gibt es bereits seit einiger Zeit; neu ist jedoch die Integration dieser Komponenten in einen kohärenten, sich selbst verstärkenden Technologie-Stack, der im industriellen Maßstab eingesetzt werden kann.Die von Unternehmen wie Maniformer aufgebaute Dateninfrastruktur speist sich direkt in die Grundmodelle ein, die letztendlich autonome Systeme steuern werden. Diese Woche bestätigte Google, dass „Gemini Robotics ER 2“ sein bislang leistungsfähigstes Modell für verkörpertes Schlussfolgern ist, wobei Yaskawa es in Industrierobotern einsetzt. Gleichzeitig veröffentlichte NVIDIA „Alpamayo 2 Super“ unter einer freizügigen, kommerziellen Open-Source-Lizenz und stellte damit eine bahnbrechende Fähigkeit zum autonomen Fahren bereit, die im LingoQA-Benchmark unter fast 40 bewerteten Modellen den ersten Platz belegt.
Das Zusammentreffen dieser Veröffentlichungen deutet darauf hin, dass die Ebene der Grundmodelle für physische künstliche Intelligenz rasch an Reife gewinnt. Der Wettbewerb findet nicht mehr zwischen einer Handvoll Forschungslabors statt, die Proof-of-Concept-Demonstrationen erstellen, sondern zwischen serienreifen Modellen, die in realen industriellen Umgebungen eingesetzt werden. Die offene Lizenzierung des NVIDIA-Modells ist von besonderer Bedeutung, da sie es jedem Hardwarehersteller ermöglicht, innovative Schlussfolgerungsfähigkeiten zu integrieren, ohne eine Lizenzgebühr pro Einheit zu entrichten. Dies führt zu einer Kommerzialisierung der kognitiven Ebene und verlagert den Wettbewerbsvorteil zurück auf die Ebenen der Datenerfassung und der Hardware-Integration.
Für den technischen Übersetzer ist die Konsequenz klar: Die Wertschöpfungskette der physikalischen künstlichen Intelligenz kehrt sich um. Die Basismodelle werden frei verfügbar, die Hardware wird zur Massenware, und die knappe Ressource sind die hochwertigen, domänenspezifischen Daten, die beide Bereiche miteinander verbinden. Die Unternehmen, die die Datenpipelines kontrollieren,
Ob nun durch mit Sensoren ausgestattete Mitarbeiter in Supermärkten in Shanghai oder durch am Körper getragene Sensorausrüstung auf wissenschaftlichen Konferenzen – sie werden den Großteil des wirtschaftlichen Wertes abschöpfen, der von den autonomen Systemen geschaffen wird, die ihre Daten verarbeiten.Die Realität dieses Wandels zeigt sich nicht in einem sterilen Labor, sondern in den engen Gängen eines Supermarkts in Shanghai. Ein menschlicher Mitarbeiter, der ein Sensor-Set trägt, das jede Mikrobewegung seiner Hände und Augen erfasst, streckt die Hand aus, um eine Reihe von Plastikflaschen in einem Regal auszurichten. Die Daten fließen unbemerkt in einen Server, erfassen die subtilen physikalischen Eigenschaften von Reibung und Gewicht, digitalisieren die menschliche Intuition, die zur Ausführung einer alltäglichen Aufgabe erforderlich ist, und speisen die Maschine, die schließlich seinen Platz einnehmen wird.













