
協働ロボットの種類:実際に必要なのはどのタイプか?
可搬重量の区分および移動能力別に分類した協働ロボットのサブカテゴリーに関する詳細な内訳です。本ガイドは、調達担当者やエンジニアが、軽量、中量、重量、および移動型コボット間の技術的な違いを理解し、2026年の設備投資に関する適切な意思決定を行うのに役立ちます。
協働ロボットへの投資判断は、もはや「手作業」と「自動化」の二者択一ではありません。市場が成熟するにつれ、協働ロボットというカテゴリーは、極めて具体的なユースケースに合わせて設計された、明確なサブカテゴリーへと細分化されてきました。 最近の財務報告書で確認された業界データによると、現在、軽量および中荷重のコボットが市場を支配しており、それぞれ世界市場シェアの65%と25%を占めています[1]。 しかし、最も急速な成長が見られるのは市場の両端であり、超軽量のデスクトップモデルや高可搬重量の産業用コボットが、協働システムが達成できることの限界を再定義しつつあります。2026年の設備市場を模索する購入者にとって、これらのバリエーションの技術的なニュアンスを理解することは、適切な資産を適切な生産上のボトルネックにマッチングさせる上で極めて重要です。
バリエーションの概要
業界では、協働ロボットを主に可搬重量によって分類している。可搬重量とは、アーム先端のツールの重量と、操作対象物の最大重量の合計を指す。可搬重量に加え、構造設計、特に軸数が決定的な役割を果たしている。 6軸コボットは、人間の腕の動きを忠実に再現できることから、市場の53%以上を占める、紛れもない標準となっています[1]。比較的単純なピック・アンド・プレース作業によく使用される4軸モデルは、約41%のシェアを占めており、残りは特殊な7軸モデルが占めています[1]。
主な可搬重量の区分は、次のように定義されています:
• 軽量(7 kg未満):コボット市場の基盤となるクラス。これらのユニットは極めてコンパクトで、再プログラミングが容易であり、精密な操作を目的として設計されている。
• ミディアムデューティ(7~12 kg):汎用性の高い中間クラスで、リーチと
また、一般的な製造作業に適した搬送能力を備えています。• ヘビーデューティ(12~20 kg)およびエクストラヘビー(20 kg以上):協働ロボットの最先端分野であり、従来はケージに収められた産業用ロボットに限定されていた用途への進出を目的として設計されている。
• 移動型協働ロボット:標準的なコボットアームを自律走行シャーシに搭載し、アームを固定された作業ステーションから切り離した、新たなアーキテクチャのバリエーションです。
各バリエーションの違い
これらのサブカテゴリー間の技術的な違いは、単なる可搬重量をはるかに超えています。可搬重量が増加するにつれて、ロボットの設置面積、リーチ、運動エネルギーも比例して増加し、これにより安全性やシステムへの統合のあり方が根本的に変化します。
軽量コボットは通常、作業半径が500~900ミリメートルです。質量が軽いため、高感度のトルクモニタリングが可能であり、外部の安全スキャナーを必要とせずに、人間との至近距離での相互作用においても本質的に安全です。精度に優れており、最先端モデルでは0.02ミリメートルの繰り返し精度を実現しています。
中負荷型モデルは、リーチが900~1500ミリメートルに拡大している。質量の増加に伴い、最大伸長時でも精度を維持するためには、より堅牢な関節アクチュエータと剛性の高い構造材料が必要となる。協働利用には依然として安全であるが、運動量が大きいため、人間が至近距離にいる場合、リスク評価に基づき動作速度を若干低下させることが求められることが多い。
ヘビーデューティーコボットは、大きな技術的課題となっています。30キログラム、あるいは40キログラムもの重量を持ち上げることができるモデルには、相当な出力が必要です。協働安全認証を維持するためには、メーカーは高度な予測アルゴリズムを実装しなければならず、
衝突を予測し、アームを先回りして減速させます。その結果、これらのロボットは、ISOの安全基準を確実に満たすため、より軽量なロボットに比べて低速で動作することがよくあります。各モデルの使用場面
適切な機種を選択するには、具体的な作業内容、稼働環境、および必要なサイクルタイムを綿密に評価する必要があります。可搬重量を過剰に設定してしまうことは、不必要な設備投資や床面積の無駄につながる、よくある調達上のミスです。
軽量用途:これらのモデルは、電子機器の組立、ねじ締め、回路基板の検査、医薬品の包装に最適な選択肢です。設置面積が小さいため、標準的な作業台に直接取り付けることができます。2キログラム未満の物体を操作し、かつ高精度が求められる作業の場合、軽量タイプの6軸コボットが最もコスト効率の高いソリューションとなります。
中負荷用途:中負荷モデルは、現代の機械加工現場における主力です。これらのコボットは、CNC工作機械の段取り作業に最適であり、そこで金属ビレットの取り扱いと、それを保持するために必要な重量のある空圧グリッパーの両方を扱う必要があります。また、協働溶接や最終工程の梱包においても標準的な選択肢となっています。 その長いリーチにより、隣接する2台の機械の操作や、標準パレットへの箱の積み上げが可能です。
ヘビーデューティー用途:購入者は、用途上厳密に必要とされる場合にのみ、ヘビーデューティーコボットを指定すべきです。 代表的な使用例としては、重量物のパレタイジング、自動車用エンジン部品の取り扱い、大型金属鋳物の操作などが挙げられます。その大きさゆえに、これらのユニットは再配置が難しく、多くの場合、生産ライン上の恒久的な設備となります。これらは、作業員が重量物の持ち上げによる人間工学的負荷に悩まされている一方で、生産レイアウト上、安全柵を設置する余地がない場合に最適な選択肢となります。
従来の産業用ロボットに必要なもの。購入決定マトリックス:コボットのサブカテゴリー
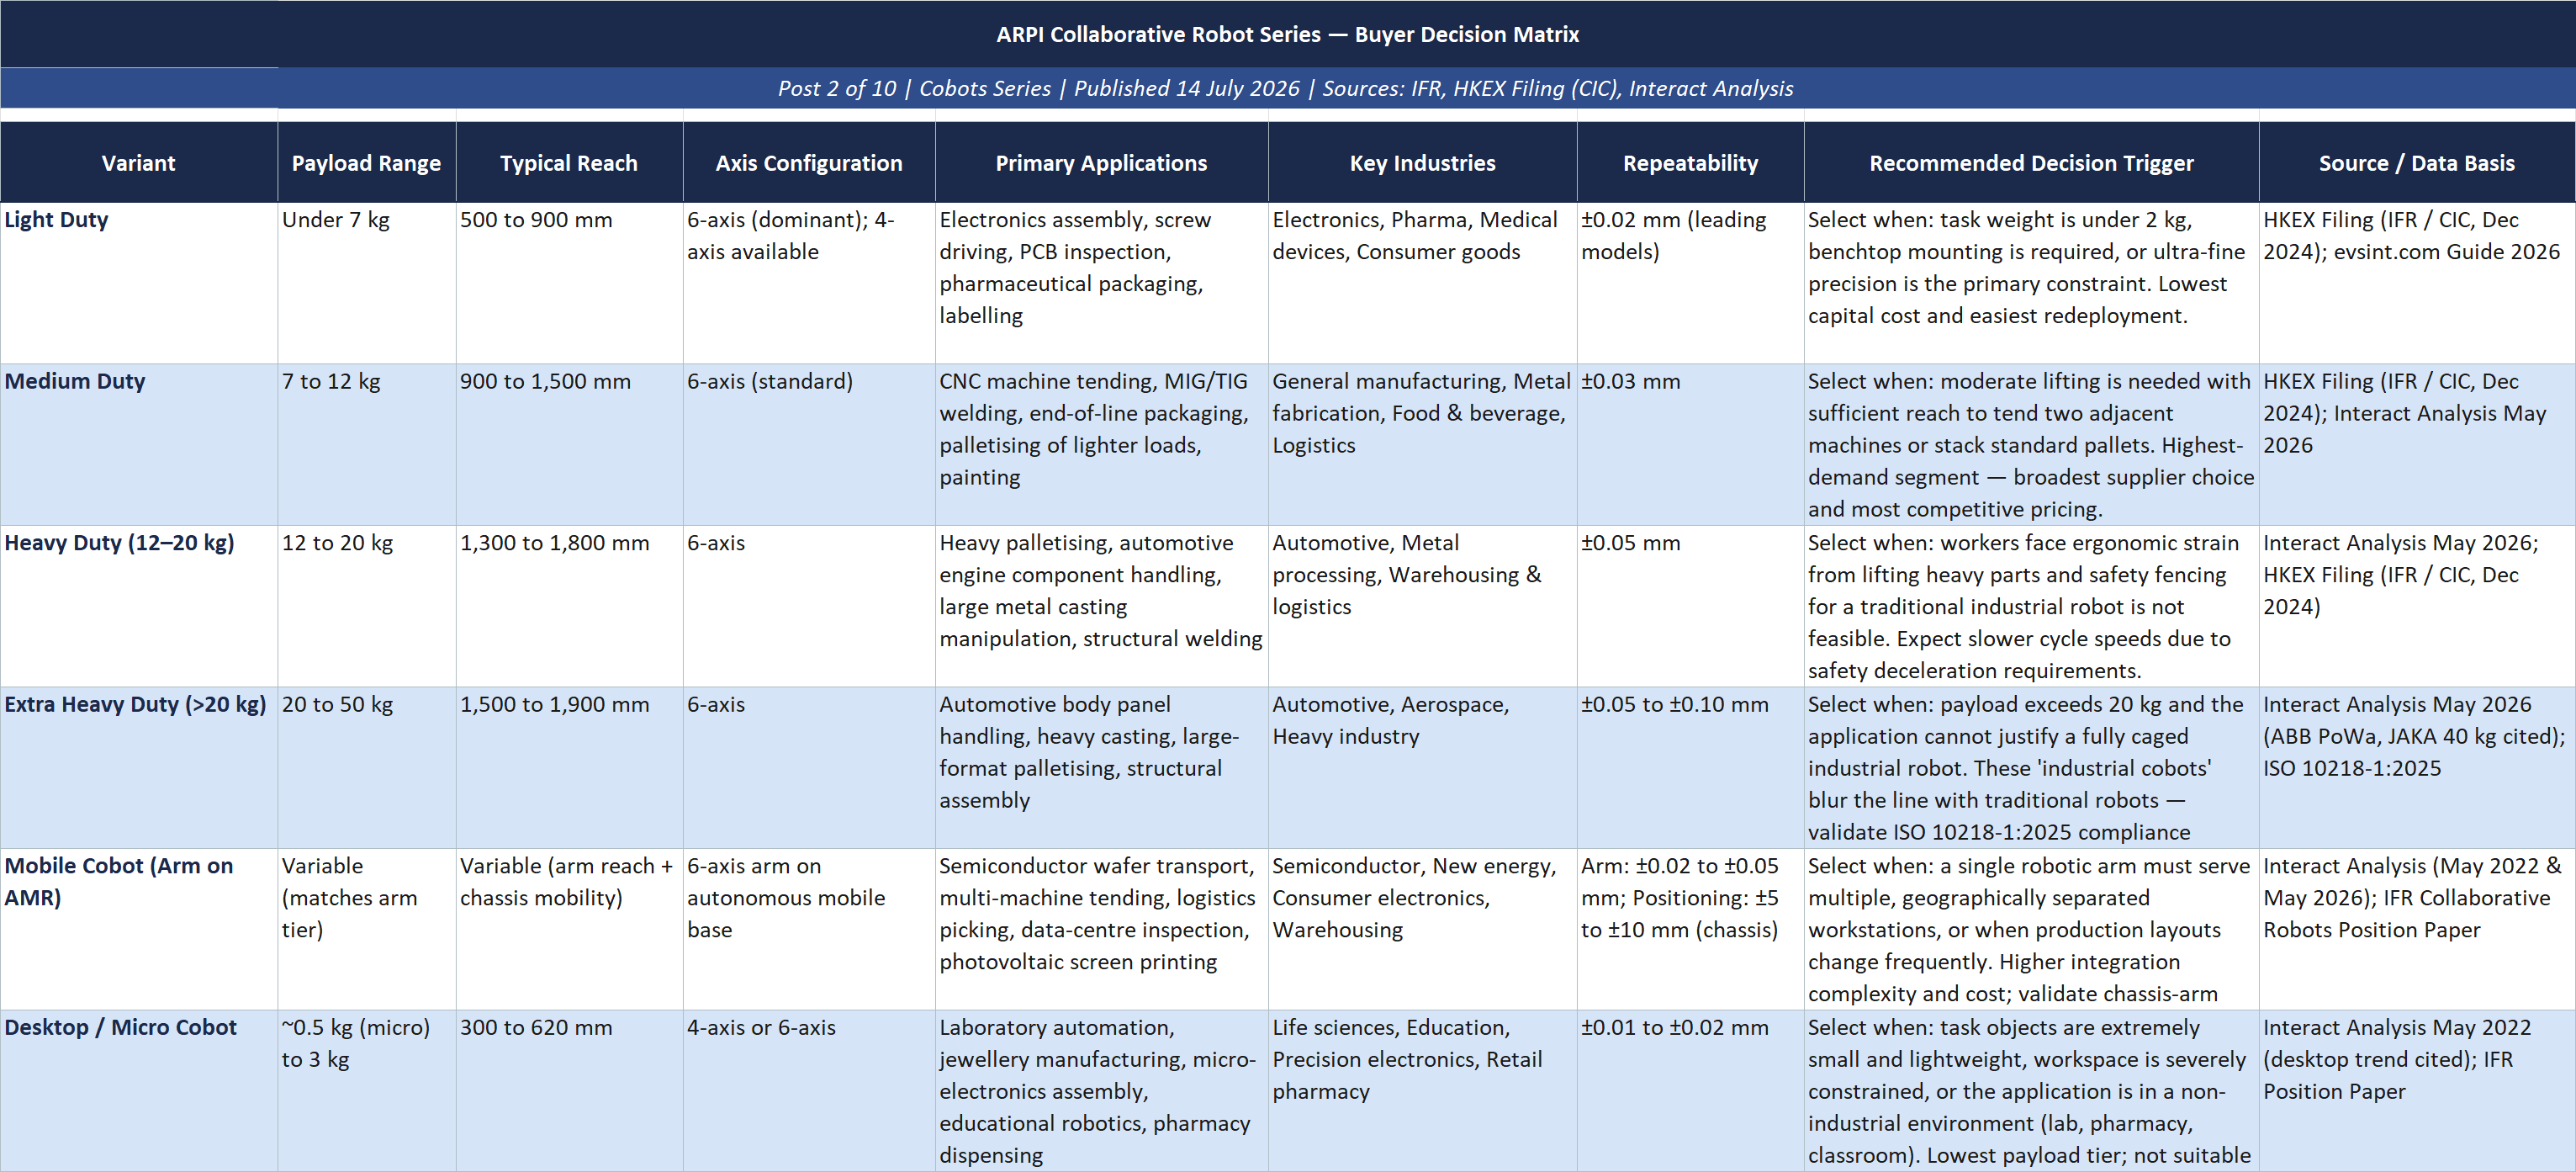
注:可搬重量の数値は、アームの定格容量を表しています。計算されたワークピースと工具の重量には、常に20%の安全マージンを上乗せしてください。繰り返し精度は各ティアの主要モデルを参考にしたものであり、メーカーによって異なる場合があります。 すべてのヘビーデューティーおよびエクストラヘビーデューティー用途において、ISO 10218-1:2025への準拠は独立した第三者機関による検証が必須です。 出典:IFR『World Robotics 2025』;HKEX提出書類(2024年12月、IFRおよびCICを引用);Interact Analysis『Collaborative Robots Report』(2026年5月)。
新興のサブカテゴリー
2026年の残りの期間を見据えると、2つの特定のサブカテゴリーが商業的に大きな勢いを増しています。
1つ目は、真の移動型協働ロボットである。メーカー各社は、コボットアームを自律移動ロボット(AMR)のベースに統合することで、工場フロア全体にわたって複数の機械を管理できるシステムを構築している。 市場調査の予測によると、協働ロボットの出荷台数は2030年まで年平均17.3%のペースで成長し、この拡大の中で移動型モデルが占めるシェアはますます高まると見込まれています[2]。 半導体および新エネルギー分野が早期導入者となっており、移動型コボットを活用して、繊細なウェーハの搬送や、人の介入なしに電力インフラの検査を行っています。
2つ目の新興カテゴリーは、マイクロまたはデスクトップ型コボットである。これらのユニットは、可搬重量が約500グラム程度であり、大型の産業用モデルに見られる複雑さを排除し、極めて精密な操作に純粋に焦点を当てている。これらは、実験室の自動化、宝飾品製造、教育現場などで活用されつつある。
これは、協働ロボット市場が、重工業分野と同様に、微視的なレベルでも急速に拡大していることを示している。参考文献
[1] 香港取引所・清算所(Hong Kong Exchanges and Clearing Limited)、「業界概要:世界および中国のロボット・協働ロボット産業」
[2] Interact Analysis、「2025年から2030年にかけての協働ロボット出荷台数は17.3%の堅調な成長が見込まれる」












