
협동 로봇의 종류: 실제로 어떤 유형이 필요할까요?
적재 하중 등급 및 이동성에 따른 협업 로봇 하위 범주의 상세한 분류. 이 가이드는 조달 팀과 엔지니어들이 경량, 중량, 중대형 및 이동형 협업 로봇 간의 기술적 차이점을 이해하여 2026년에 정보에 기반한 자본 지출 결정을 내릴 수 있도록 돕습니다.
협동 로봇에 투자할지 여부는 더 이상 수작업과 자동화 사이의 이분법적 선택이 아닙니다. 시장이 성숙해짐에 따라, 협동 로봇 부문은 매우 구체적인 사용 사례를 위해 설계된 별개의 하위 범주로 세분화되었습니다. 최근 재무 보고서를 통해 검증된 업계 데이터에 따르면, 현재 경량 및 중량 페이로드 코봇이 시장을 주도하고 있으며, 각각 전 세계 시장 점유율의 65%와 25%를 차지하고 있다[1]. 그러나 가장 빠른 성장은 시장 양극단에서 일어나고 있으며, 초경량 데스크톱 모델과 고하중 산업용 협업 로봇이 협업 시스템이 달성할 수 있는 한계를 재정의하고 있습니다. 2026년 장비 시장을 탐색하는 구매자들에게 있어, 이러한 변형 모델들의 기술적 미묘한 차이를 이해하는 것은 적절한 자산을 적절한 생산 병목 현상에 매칭하는 데 매우 중요합니다.
변형 모델 개요
업계에서는 주로 협동 로봇을 적재 용량에 따라 분류하는데, 이는 암 끝단 공구의 무게와 조작 대상 물체의 최대 무게를 합한 값을 결정한다. 적재 용량 외에도 구조적 설계, 특히 축의 수가 결정적인 역할을 한다. 6축 협업 로봇은 인간의 팔 움직임을 정교하게 모방할 수 있는 능력 덕분에 시장의 53% 이상을 차지하며, 명실상부한 표준으로 자리 잡고 있습니다[1]. 비교적 단순한 집어 올리기 및 배치 작업에 주로 사용되는 4축 모델은 약 41%의 점유율을 차지하고 있으며, 나머지 비중은 특수 목적의 7축 모델이 차지하고 있습니다[1].
주요 적재량 등급은 다음과 같이 정의됩니다:
• 경량급(7kg 미만): 코봇 시장의 기초 등급입니다. 이 제품들은 매우 콤팩트하고 재프로그래밍이 용이하며, 정밀한 조작을 위해 설계되었습니다.
• 중부하(7~12kg): 다용도로 활용 가능한 중간 등급으로, 작업 반경과
그리고 일반적인 제조 작업에 적합한 적재 능력.• 중부하(12~20kg) 및 초중부하(20kg 이상): 협업 로봇 공학의 최첨단 분야로, 전통적으로 케이지에 갇힌 산업용 로봇의 전유물이었던 응용 분야로 진출하도록 설계되었습니다.
• 이동형 협업 로봇: 표준 코봇 암을 자율 주행 섀시에 장착하여 암을 고정된 작업대에서 분리시킨 신흥 아키텍처 변형입니다.
각 유형의 차이점
이러한 하위 범주 간의 기술적 차이점은 단순한 적재 용량을 훨씬 뛰어넘습니다. 적재량이 증가함에 따라 로봇의 물리적 설치 공간, 작업 반경 및 운동 에너지가 비례하여 증가하며, 이는 안전성 및 통합 특성을 근본적으로 변화시킵니다.
경량 코봇은 일반적으로 500~900밀리미터의 작업 반경을 갖습니다. 질량이 낮기 때문에 매우 정밀한 토크 모니터링이 가능하며, 이로 인해 외부 안전 스캐너 없이도 사람과 근접한 상호작용 시 본질적으로 안전합니다. 정밀도 면에서 탁월하며, 주요 모델은 0.02밀리미터의 반복 정밀도 공차를 달성합니다.
중형 코봇은 작업 반경이 900~1,500밀리미터로 확장됩니다. 질량이 증가함에 따라 완전히 확장된 상태에서도 정밀도를 유지하려면 더 견고한 관절 액추에이터와 강성이 높은 구조용 소재가 필요합니다. 협업 사용에 여전히 안전하지만, 운동량이 더 크기 때문에 위험 평가 결과로 인해 사람이 바로 근처에 있을 때 작동 속도를 약간 낮춰야 하는 경우가 많습니다.
고부하 코봇은 상당한 공학적 과제를 안고 있습니다. 30kg 또는 심지어 40kg을 들어 올릴 수 있는 모델은 막대한 동력이 필요합니다. 협업 안전 인증을 유지하기 위해 제조업체는 다음과 같은 첨단 예측 알고리즘을 구현해야 합니다.
충돌을 예측하고 선제적으로 팔의 속도를 줄입니다. 따라서 이러한 로봇은 ISO 안전 기준을 준수하기 위해, 더 가벼운 로봇들보다 종종 더 느린 속도로 작동합니다.각 모델의 사용 시점
올바른 모델을 선택하려면 특정 작업, 작동 환경 및 요구되는 사이클 시간을 철저히 평가해야 합니다. 적재량을 과도하게 책정하는 것은 불필요한 자본 지출과 공간 낭비를 초래하는 흔한 조달 실수입니다.
경량 작업 용도: 이 모델들은 전자 부품 조립, 나사 조임, 회로 기판 검사 및 제약 포장 작업에 최적의 선택입니다. 설치 면적이 작아 표준 작업대에 직접 장착할 수 있습니다. 작업 대상이 2kg 미만의 물체를 다루며 높은 정밀도가 요구되는 경우, 경량 6축 코봇이 자본 효율성이 가장 높은 솔루션입니다.
중부하 용도: 중부하 등급은 현대식 기계 공장의 주력 장비입니다. 이 코봇들은 원료 금속 빌렛과 이를 고정하는 데 필요한 무거운 공압 그리퍼를 모두 다뤄야 하는 CNC 기계 보조 작업에 이상적입니다. 또한 협업 용접 및 생산 라인 최종 포장 공정에서도 표준적으로 선택되는 모델입니다. 넉넉한 작업 반경 덕분에 인접한 두 대의 기계를 동시에 관리하거나 표준 팔레트에 상자를 적재할 수 있습니다.
고부하 작업: 구매자는 해당 작업에 엄격히 필요한 경우에만 고부하 코봇을 지정해야 합니다. 대표적인 사용 사례로는 중량물 팔레타이징, 자동차 엔진 부품 취급, 대형 금속 주물 조작 등이 있습니다. 크기가 크기 때문에 이 장비들은 재배치가 쉽지 않아 종종 생산 라인의 고정 설비가 됩니다. 무거운 물체를 들어 올리는 작업으로 인해 작업자가 인체공학적 부담을 겪고 있지만, 생산 레이아웃상 안전 펜스를 설치할 공간이 없는 경우에 이 코봇이 올바른 선택입니다.
기존 산업용 로봇에 필요한 사항.구매 결정 매트릭스: 코봇 하위 카테고리
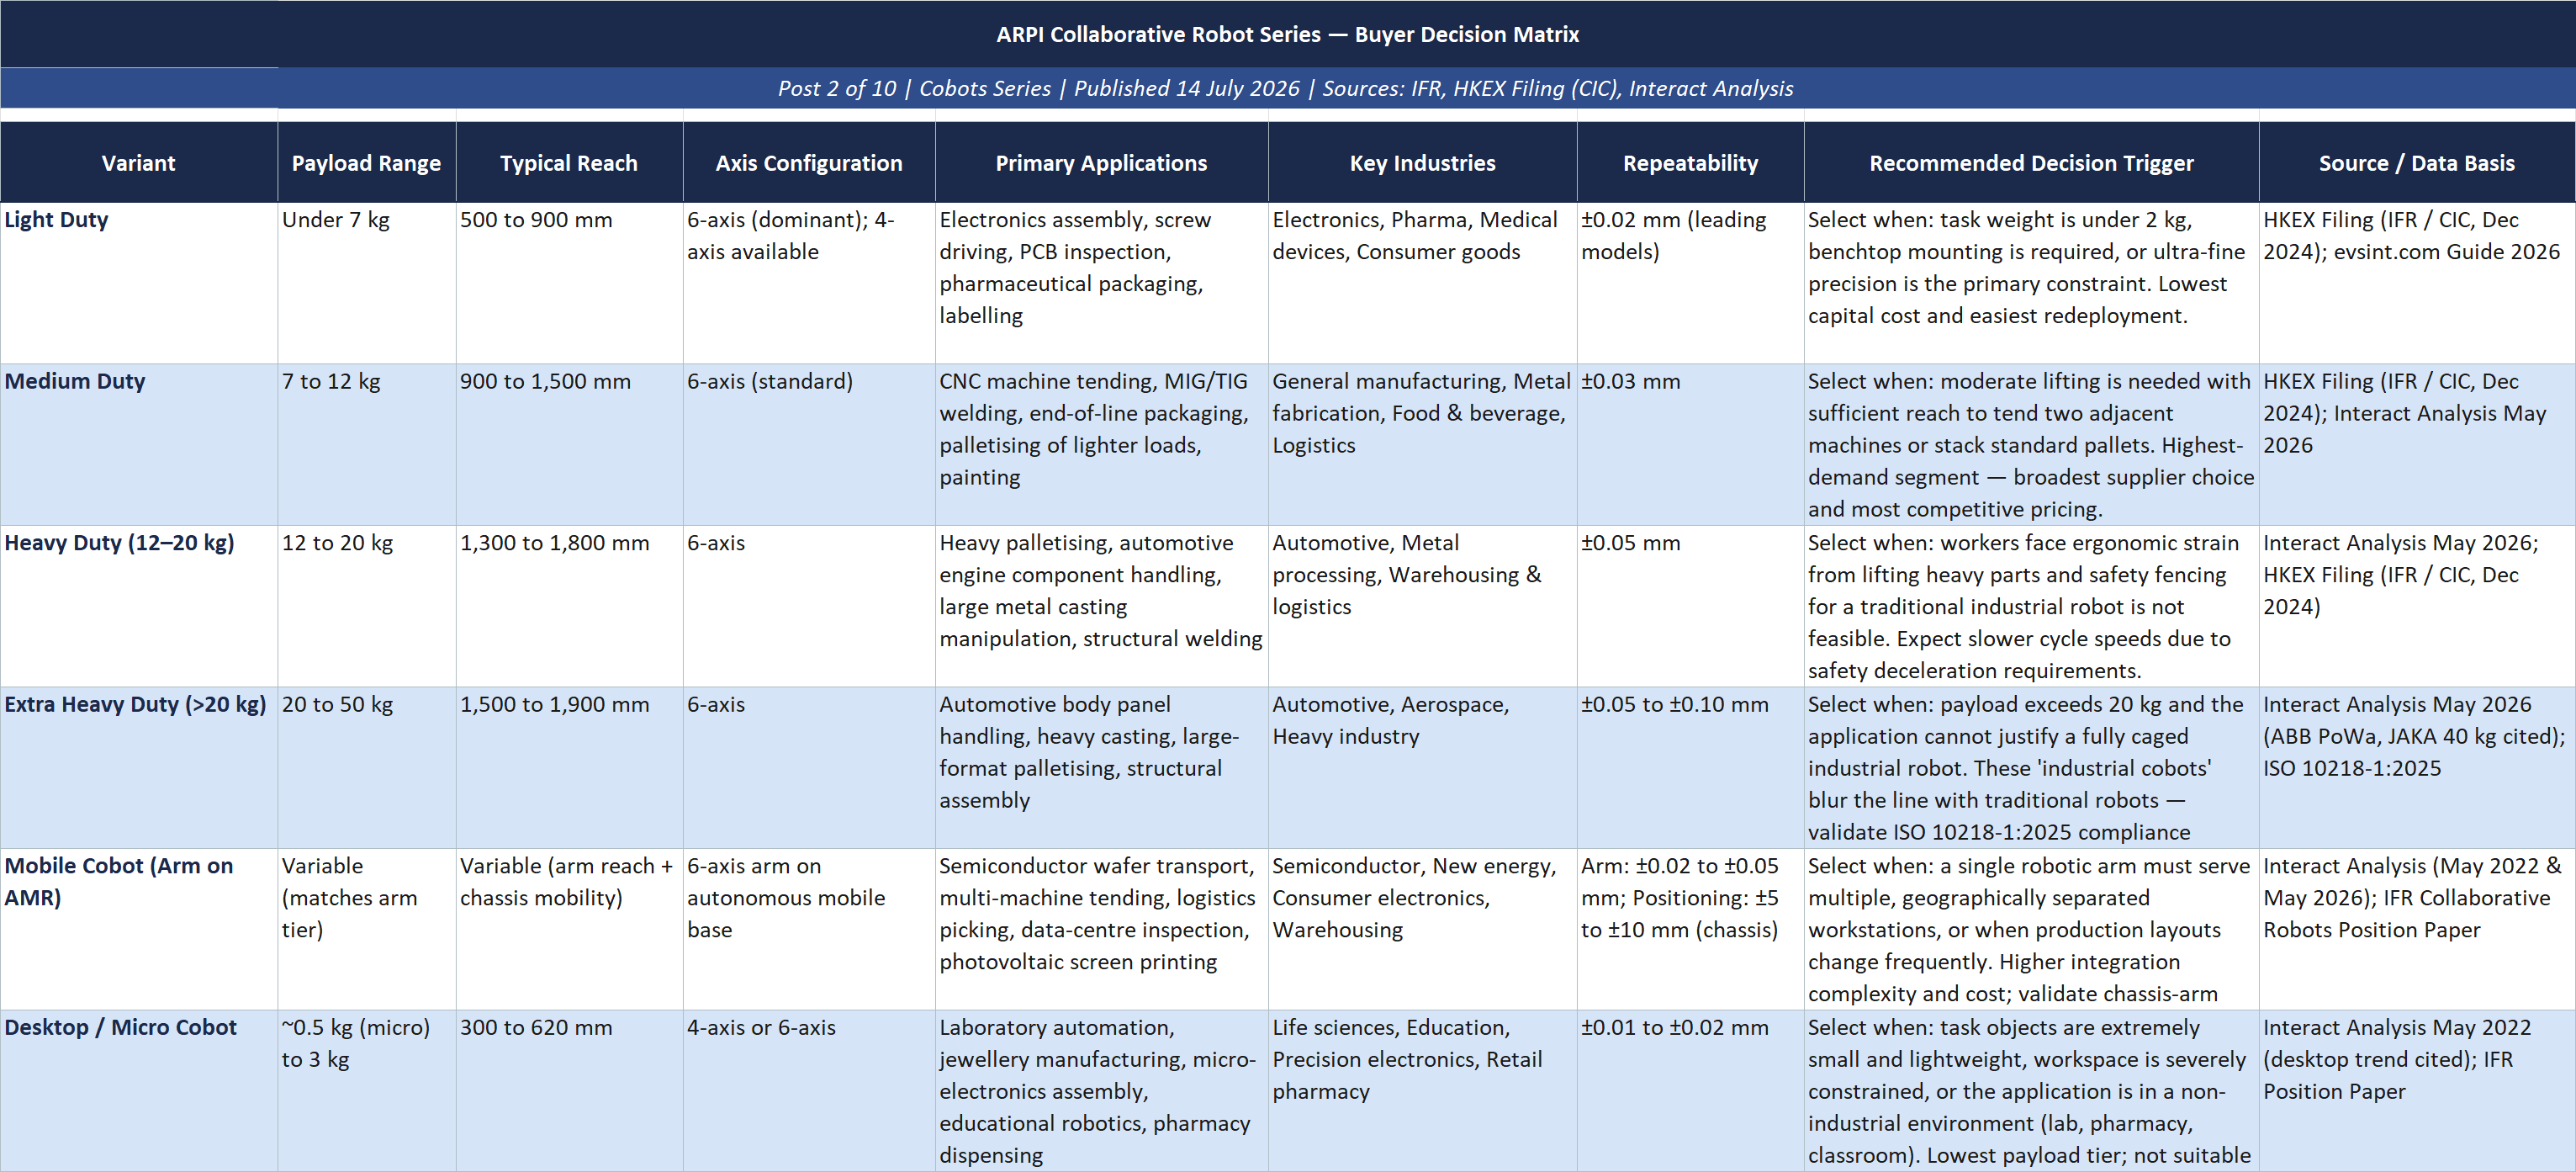
참고: 적재량 수치는 암의 정격 용량을 나타냅니다. 계산된 공작물 및 공구 중량에 항상 20%의 안전 여유를 더해야 합니다. 반복 정밀도 값은 각 등급의 주요 모델을 기준으로 한 것이며 제조사에 따라 다를 수 있습니다. 모든 중부하 및 초중부하 적용 사례에 대해서는 ISO 10218-1:2025 준수 여부를 독립적으로 검증해야 합니다. 출처: IFR World Robotics 2025; HKEX 공시(2024년 12월, IFR 및 CIC 인용); Interact Analysis 협업 로봇 보고서(2026년 5월).
신흥 하위 카테고리
2026년의 나머지 기간을 내다보면, 두 가지 특정 하위 범주가 상업적으로 상당한 주목을 받고 있습니다.
첫 번째는 진정한 이동형 협업 로봇입니다. 제조업체들은 코봇 팔을 자율 이동 로봇(AMR) 베이스와 통합함으로써 공장 현장 전반에 걸쳐 여러 대의 기계를 관리할 수 있는 시스템을 구축하고 있습니다. 시장 정보 예측에 따르면, 협업 로봇의 출하량은 2030년까지 연평균 17.3%의 성장률을 보일 것으로 예상되며, 이 중 이동형 모델이 점차 더 큰 비중을 차지할 것으로 전망됩니다 [2]. 반도체 및 신에너지 분야는 모바일 코봇을 활용해 사람의 개입 없이 섬세한 웨이퍼를 운반하고 전력 인프라를 검사하는 등, 이 기술의 초기 도입자로 자리 잡고 있습니다.
두 번째로 부상하는 분야는 마이크로 또는 데스크톱 코봇입니다. 적재량이 약 500그램 수준인 이 장치들은 대형 산업용 모델의 복잡성을 배제하고 순수하게 초정밀 조작에 집중하고 있습니다. 이들은 실험실 자동화, 보석 제조 및 교육 현장에서 활용되고 있으며,
이는 협업 로봇 시장이 중공업 분야와 마찬가지로 미시적 수준에서도 그만큼 빠르게 성장하고 있음을 입증한다.참고 문헌
[1] 홍콩거래소(Hong Kong Exchanges and Clearing Limited), "산업 개요: 글로벌 및 중국의 로봇 및 협업 로봇 산업"
[2] 인터랙트 애널리시스(Interact Analysis), “2025~2030년 협업 로봇 출하량, 17.3%의 강력한 성장 전망”












