
物理AIは、モデルからデータファクトリーへと移行している
物理AIにおける主な制約は、アルゴリズムの設計から、信頼性の高い実世界での相互作用データの収集と検証へと移行しつつある。 深度センシング、脳-ロボットインターフェース、エッジ推論、シミュレーションの各分野における最近の進展は、高性能な具現化システムに必要なデータインフラを構築しようとする業界の動きを示している。最も持続的な技術的優位性は、物理的な体験を大規模に収集、ラベル付け、シミュレーション、検証、再利用できる能力から生まれるだろう。
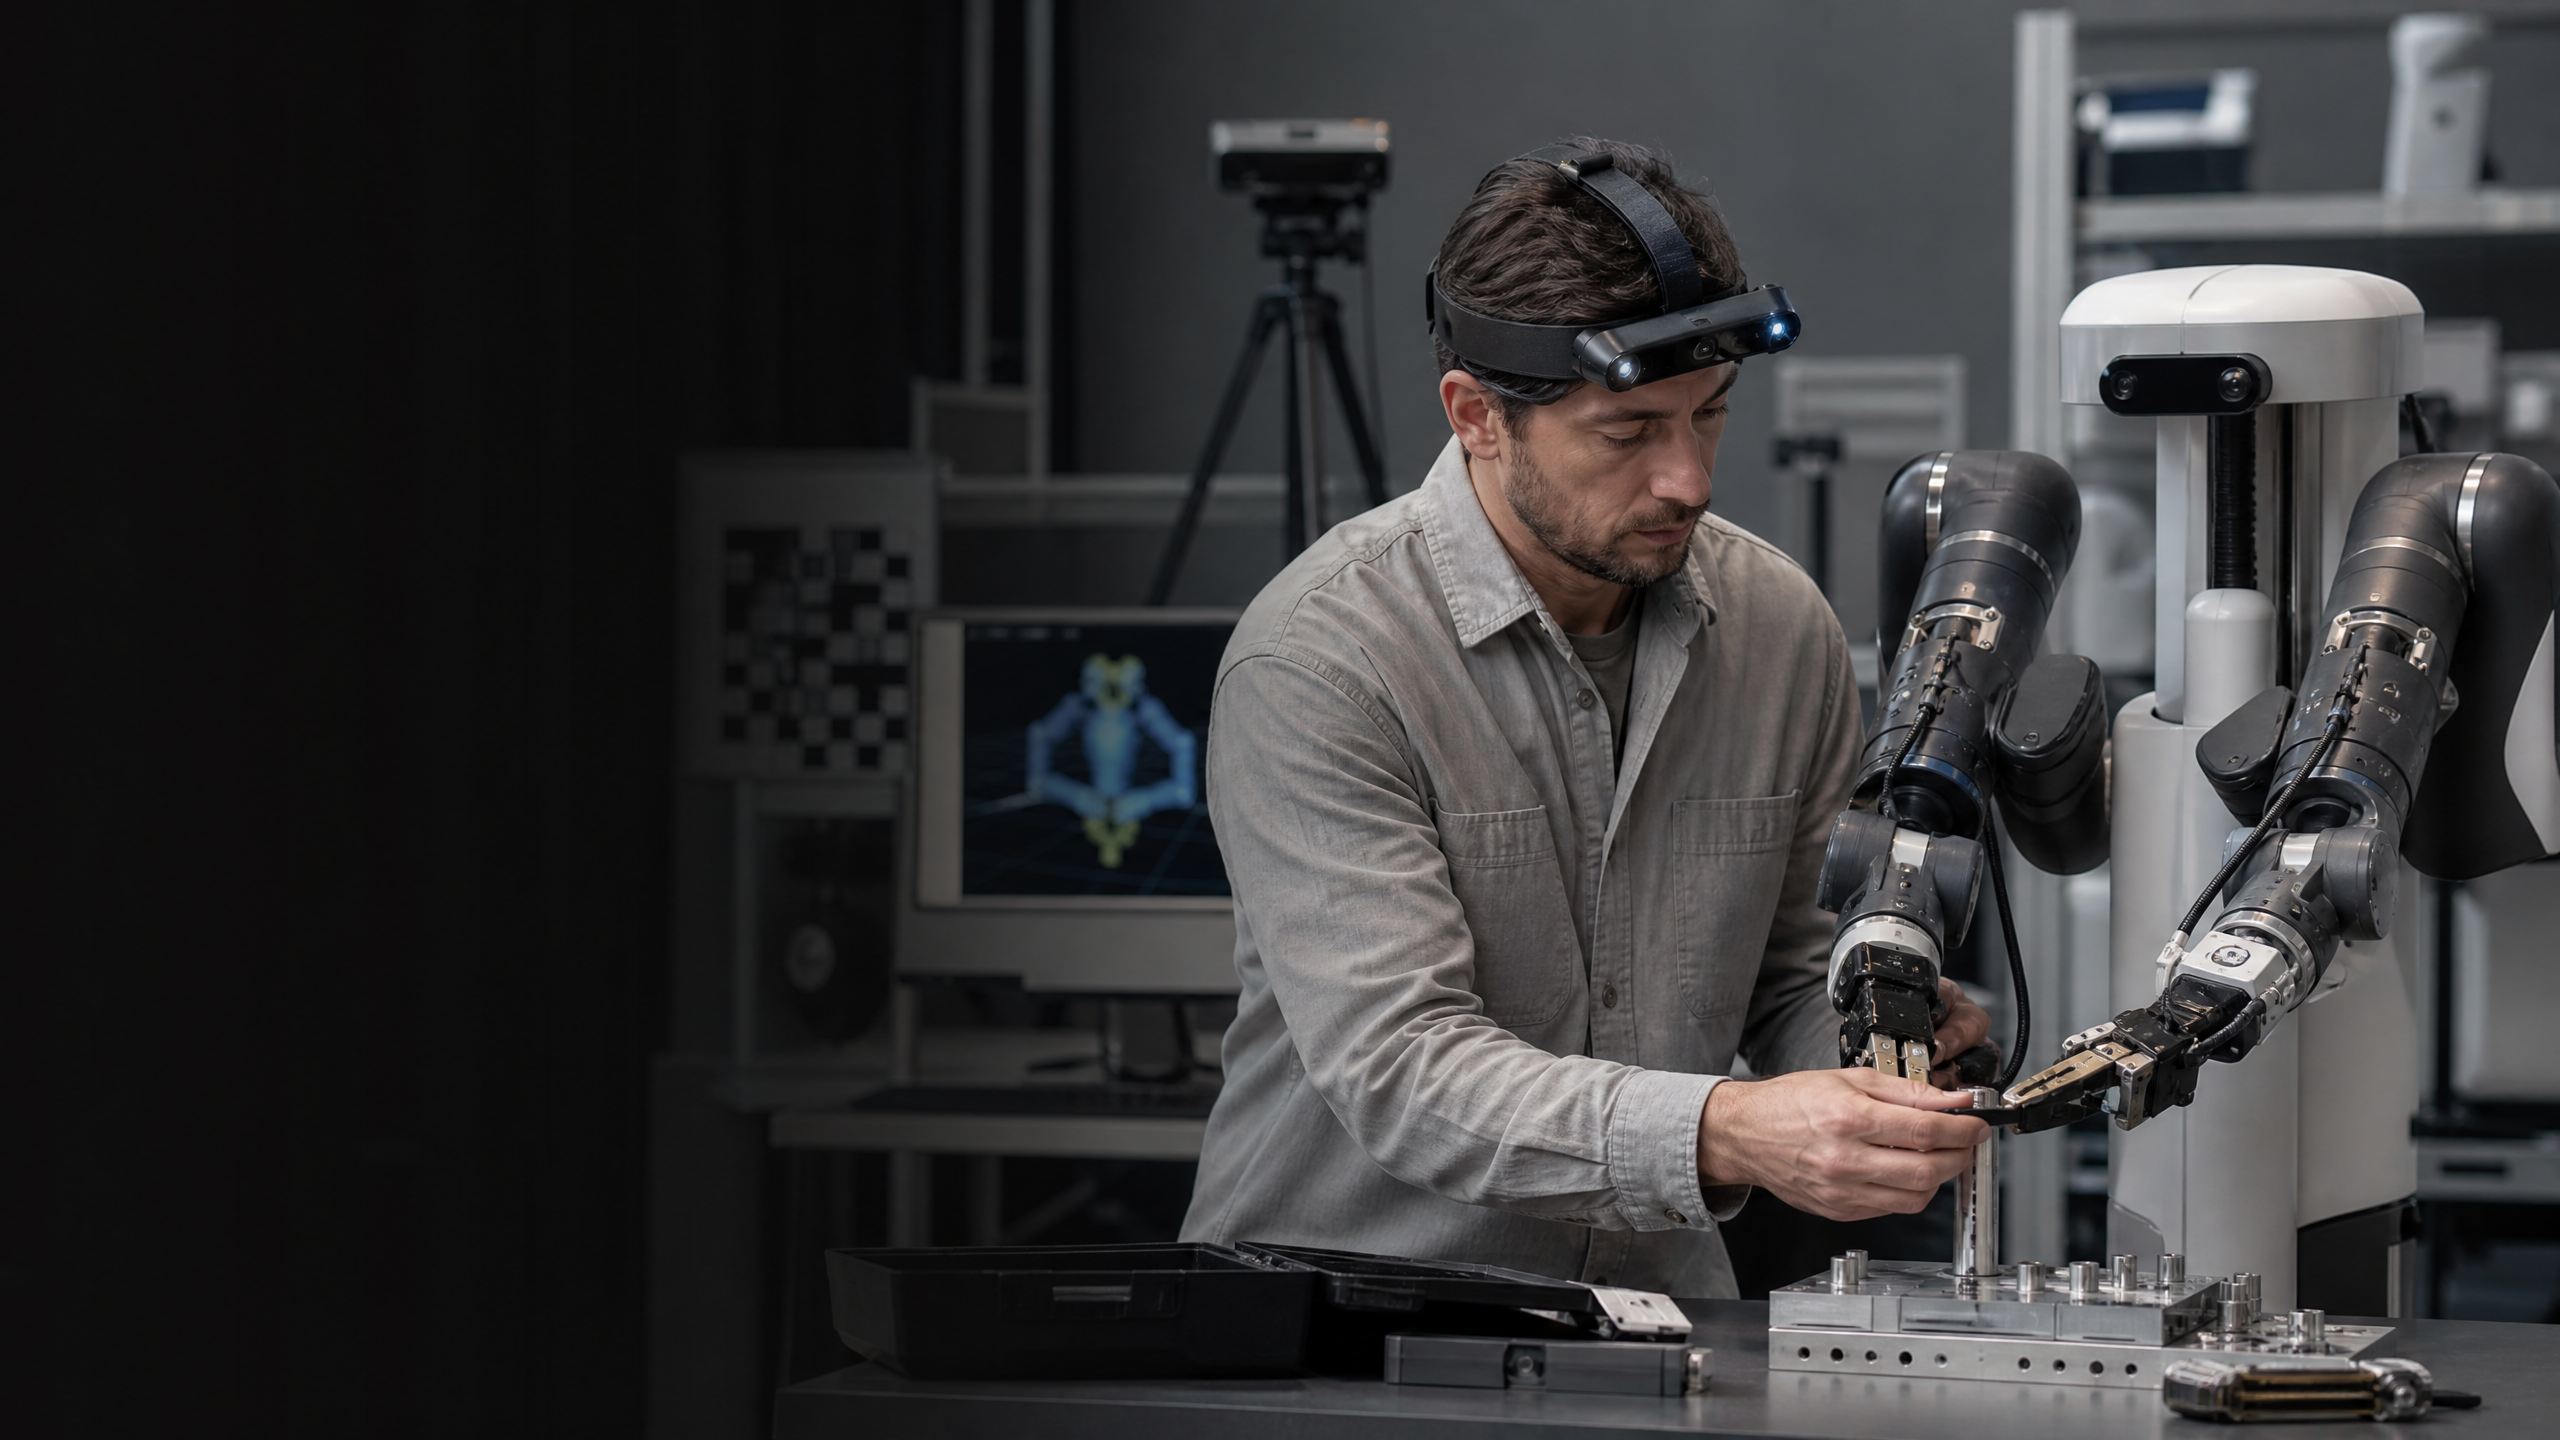
フィジカルAIは、モデルの発表そのものの価値が、その背後にあるデータや検証システムの質に左右されるという、より厳しい段階に入っています。市場の現実として、トレーニングデータに深み、意図、文脈、あるいはリカバリー事例が欠けている場合、ロボットは依然として日常的なタスクで失敗してしまいます。 この構造的な変化とは、人間のデモンストレーションをキャプチャし、それを再利用可能なトレーニング素材に変換する専用のデータファクトリーの創出である。つまり、単に最大のモデルを保有していると主張する企業ではなく、物理的な経験を信頼性が高くスケーラブルなパイプラインとして体系化する企業が、技術的リーダーとなるということだ。
ロボット工学や産業用AI向けに深度カメラを供給する、中国・深センを拠点とする3Dビジョン企業Orbbecと、神経意図の解読や体現型AIデータの収集に取り組むマサチューセッツ州を拠点とするブレイン・コンピュータ・インターフェース(BCI)開発企業BrainCoは、異なる方向からこの新しいパイプラインを体現している。Orbbecは、空間的な相互作用を記録するためのハードウェアを開発している。 BrainCoは、人間の動作意図と行動を併せて記録することを目的としたインターフェースを開発している。両社とも同じボトルネックに取り組んでいる。つまり、物理的なAIシステムには、単にタスクの動画だけでは不十分であり、環境、行動、文脈、そして結果に関する構造化された記録が必要なのである。
高忠実度データが希少な入力となる
ロボット工学の分野では、目に見える機械に焦点が当てられることが多い。カメラは、倉庫内を歩くヒューマノイドや、布を折りたたむロボットアーム、廊下を移動する移動ベースなどを捉える。こうした映像は、技術の可能性を具体的に示すという点で有用だ。しかし、その動作を信頼性の高いものにするために必要な構造化された情報の量は、映像からは読み取れない。
ロボットには理解が必要だ
物体がどこにあるか、何でできているか、触れたときにどのように動くか、その作業にどれだけの力が必要か、次にどのような行動をとるべきか、そして最初の計画が失敗したときにどうすべきか。1本の動画では、その結果は記録されていても、それを生み出した物理的な関係性は記録されていない場合があります。 平面的な視覚データで学習されたモデルは、大まかなパターンは学習できても、透明なコップや反射する部品、部分的に隠れた道具などを扱うために必要な正確な幾何学的構造を把握できない可能性があります。だからこそ、現在の技術競争はデータインフラの競争へと移行しつつあるのです。 業界は、ネイティブな深度情報を提供するセンサー、人間の視点を捉えるウェアラブルデバイス、手の動きを記録するグローブ、意図を検知するインターフェース、そして現実世界での希少な観察データを増幅させるシミュレーションシステムに投資しています。その目標は、複雑で混沌とした物理世界を、さまざまなタスクやロボットの形態で再利用可能な学習素材に変えることです。
価値あるデータセットは、単に規模が大きいだけではありません。それは代表性があり、同期が取れており、結果と結びついているものです。そこには、通常のケース、エッジケース、回復イベント、そして意図した環境でポリシーが機能したという証拠が含まれています。この種のデータセットを構築できる企業は、単に新しいアーキテクチャをリリースするだけでは真似できない優位性を持つことになるでしょう。
深度センシングがデモンストレーションをトレーニング素材に変える
Orbbec社のEGO RGB Dシリーズは、この新しいデータ収集レイヤーの明確な例を示しています。このヘッドマウント型システムは、物理AIおよび世界モデルのトレーニングにおいて、RGB、深度、慣性計測データを一人称視点で収集するために設計されています。その目的は実用的であり、ロボットが最終的に利用しなければならない空間測定値を維持しつつ、人間のオペレーターの視点を捉えることにあります。
このシステムは、同社の「Gemini 330」カメラシリーズと、オンボードの深度計算機能を組み合わせたものです。また、データ収集タスク向けに最適化された「LingBot Depth 2.0」のバージョンと連携しています。 ハードウェアがネイティブの深度データを記録する一方で、モデルは欠落領域の補完、物体の境界の精緻化、および認識が困難な表面周辺の空間情報の改善を支援します。Orbbec社によると、同社の強化機能は16のテスト構成のうち12で、最小の二乗平均平方根誤差を達成したとのことです。また、同社は約1億5000万サンプルのトレーニングデータセットについても説明しています。これらのベンチマーク結果は、同社が報告した性能として捉えるべきですが、その根底にある技術的課題は紛れもない事実です。透明、反射、または遮蔽された物体は、視覚的な外観だけでは安定した空間モデルを構築できないため、ロボットにとって処理が困難です。 人間であれば、反射によって縁が隠れていても、ガラス製の物体に奥行きがあることを推測できる。ロボットには、光の条件、カメラの角度、背景の状況が変化しても、同様の推測を確実に下せるデータが必要となる。
EGOシステムは、ロボットのトレーニングデータを誰が収集するかという点における変化も反映している。 データ収集チームは、あらゆる状況で完成したロボットを操作する必要はありません。デバイスを装着し、自然にタスクを実行することで、その作業の空間的に裏付けられた記録を作成できます。これにより、操作タスクの事例収集コストを削減しつつ、モデルの学習に人間の行動の豊かな多様性を反映させることができます。
その潜在的な価値は、単一のロボットにとどまりません。ヘッドマウント型記録は、手首レベルの観測データ、手と物体との相互作用、ロボットの動作ログと組み合わせることができます。これは、移動型マニピュレーター、固定アーム、あるいは半ヒューマノイド型プラットフォームにも活用可能です。データレイヤーは、たとえ
最終的な機械の仕様が変更されます。意図がデータチャネルになり得る
BrainCoのプラットフォームは、データに関する課題を単なる動作の域を超えて拡張している。同社は、EEGヘッドセットが神経信号を捕捉し、AIが意図された運動や制御動作を解読し、その指令が200ミリ秒以内にロボットに届くシステムを実演した。WAICでのデモンストレーションでは、ロボットアームがカップを掴んだりリンゴを拾ったりといった精密な動作を実行する様子が示された。
ブレイン・コンピュータ・インターフェース(BCI)だけでは、ロボット工学の課題のすべてを解決できるわけではない。 人間の神経信号にはノイズが多く、個人差も大きいため、有意義な制御を行うには入念なキャリブレーションが必要となる。より重要な貢献は、データ収集におけるこのプラットフォームの役割にあるかもしれない。BrainCoは、2本のアームを備えた車輪付きデータ収集プラットフォーム、高精度グローブ、ロボットの実行データ、人間のデモンストレーション、仮想シミュレーション、およびEEGデータを組み合わせたシステムについて説明した。
この組み合わせにより、単純なモーションキャプチャ記録よりも豊富な観察データが得られる。グローブは指や手の動きを記録できる。カメラは対象物やシーンを記録できる。 ロボットは動作経路を記録できる。EEGチャネルは、操作者の意図した動作に関する信号を追加できる。仮想シミュレーションは、物理的に収集することが困難なバリエーションまでデータを拡張できる。これらの層が組み合わさることで、モデルは実際に起こった動作と、その動作の動機となった目標とを区別できるようになる。
意図データの価値は、特に複雑なタスクにおいて明らかです。人間が物体に向かって手を伸ばす理由はいくつか考えられます。最終的な把持方法、軌跡、および力は、その物体を移動させるのか、検査するのか、分類するのか、開けるのか、あるいは他の人に手渡すのかによって異なります。手だけを見るモデルでは
パスは間接的に目標を推測しなければならない。意図のより強いシグナルを記録するシステムであれば、文脈と行動の間のより有用な対応関係を学習できる可能性がある。当面の商業的な課題は、この追加の捕捉の複雑さがコストに見合う価値がある場面を見極めることだろう。変動が大きいタスク、繊細な操作、あるいはエラーに対するペナルティが大きいタスクにおいて、最も有用となる可能性がある。この技術が意義を持つためには、通常のロボットプログラミングに取って代わる必要はない。機械に価値ある新しいスキルを教えるのに必要な時間を短縮できればよいのだ。
シミュレーションは現場で得られたデータを倍増させる
物理的なデータの取得にはコストがかかります。デモンストレーションには時間がかかります。ロボットの試行は安全上のリスクを伴う可能性があります。また、まれな故障は数千時間に一度しか発生しないかもしれません。シミュレーションは、限られた実体験をより広範なトレーニングおよび検証リソースへと変えるために不可欠な「増幅器」なのです。
NVIDIAは、Jetsonシステムにビジョン推論とロボットポリシー生成をもたらすことを目的とした、40億パラメータのモデル「Cosmos 3 Edge」を発表しました。ロボットが移動物体、変化する作業空間、あるいは安全上の事象に対応しなければならない場合、常に遠隔のクラウド処理を待っているわけにはいかないため、デバイス上での推論への移行は重要です。 ローカル推論により遅延を低減できるほか、オペレーターは機密性の高いタスクデータを現場の近くに保持できるようになります。
このリリースを取り巻く広範なエコシステムも同様に重要です。 NVIDIAによると、AIRoA、FANUC、富士通、日立、川崎重工業、クボタ、NEC、ソフトバンク、ソニー、安川電機が「Cosmos Coalition」への参加を予定しているとのことです。富士通は、FANUC、安川電機、川崎重工業と共同で、モデル、シミュレーション、デジタルツイン、ロボット学習を組み合わせた協調制御プラットフォームの検討を進めています。
実際のワークフローへのシミュレーションの適用、および検証。これは単なる一般的な提携発表ではありません。物理AIを実用化するために必要な技術的な引き継ぎを具体的に示したものです。 モデルには、テストを行うためのデジタルツインが必要です。そのツインには、正確なプラントデータが必要です。シミュレーション環境から実際の設備へとポリシーを移行させる必要があります。実際の設備には、故障モードを明らかにするテレメトリが必要です。得られたデータは、トレーニングループにフィードバックされる必要があります。各ステップが次のステップに向けて十分な忠実度を維持して初めて、システムは機能するのです。
工場現場こそが最終的なデータセットである
物理AIシステムの最終的な試金石は、ベンチマークでも学会でのデモンストレーションでもありません。それは、機械が繰り返し、安全に、かつ理解可能なリカバリ経路を持って動作しなければならない、実際の稼働環境そのものです。そのテストによって、工場現場は最終的なデータセットへと変貌を遂げるのです。
あらゆる導入事例から、貴重な情報が得られます。タスクにかかる時間、物体が検知されなかったタイミング、どの照明条件で知覚精度が低下するか、作業員がどのように適応するか、そしてどの回復措置が成功するかなどです。この情報は、広範なモデルの主張よりも商業的に重要です。なぜなら、ロボットメーカーに対し、次回の導入前に何を変更すべきかを示してくれるからです。
この業界はまもなく2つのグループに分かれるだろう。一方のグループは、印象的なデモンストレーションを収集し、汎用的な能力をアピールする。もう一方のグループは、各インタラクションを記録し、関連する変動をシミュレーションし、ポリシーを検証し、その学習成果を次の顧客環境へと反映させる、規律あるパイプラインを構築する。後者のグループこそが、相乗的な優位性を生み出すことになるだろう。
フィールドエンジニアは、ヘッドマウント型の深度センサーを調整し、不慣れな組立作業においてロボットを誘導し、部品の配置ミスから機械が正常な状態に戻る様子を見守り、トレーニングパイプラインにさらに1つの高付加価値シーケンスを追加する。本分析は、企業の発表内容と公開市場での動向を総合的に考察したものである。












