
物理人工智能正从模型向数据工厂转型
物理人工智能领域的主要制约因素正从算法设计转向可靠现实世界交互数据的采集与验证。 近期在深度感知、脑机接口、边缘推理和仿真领域的最新进展表明,整个行业正在构建构建功能强大的具身系统所需的数据基础设施。最具持久性的技术优势将源于大规模捕获、标注、模拟、验证和复用物理体验的能力。
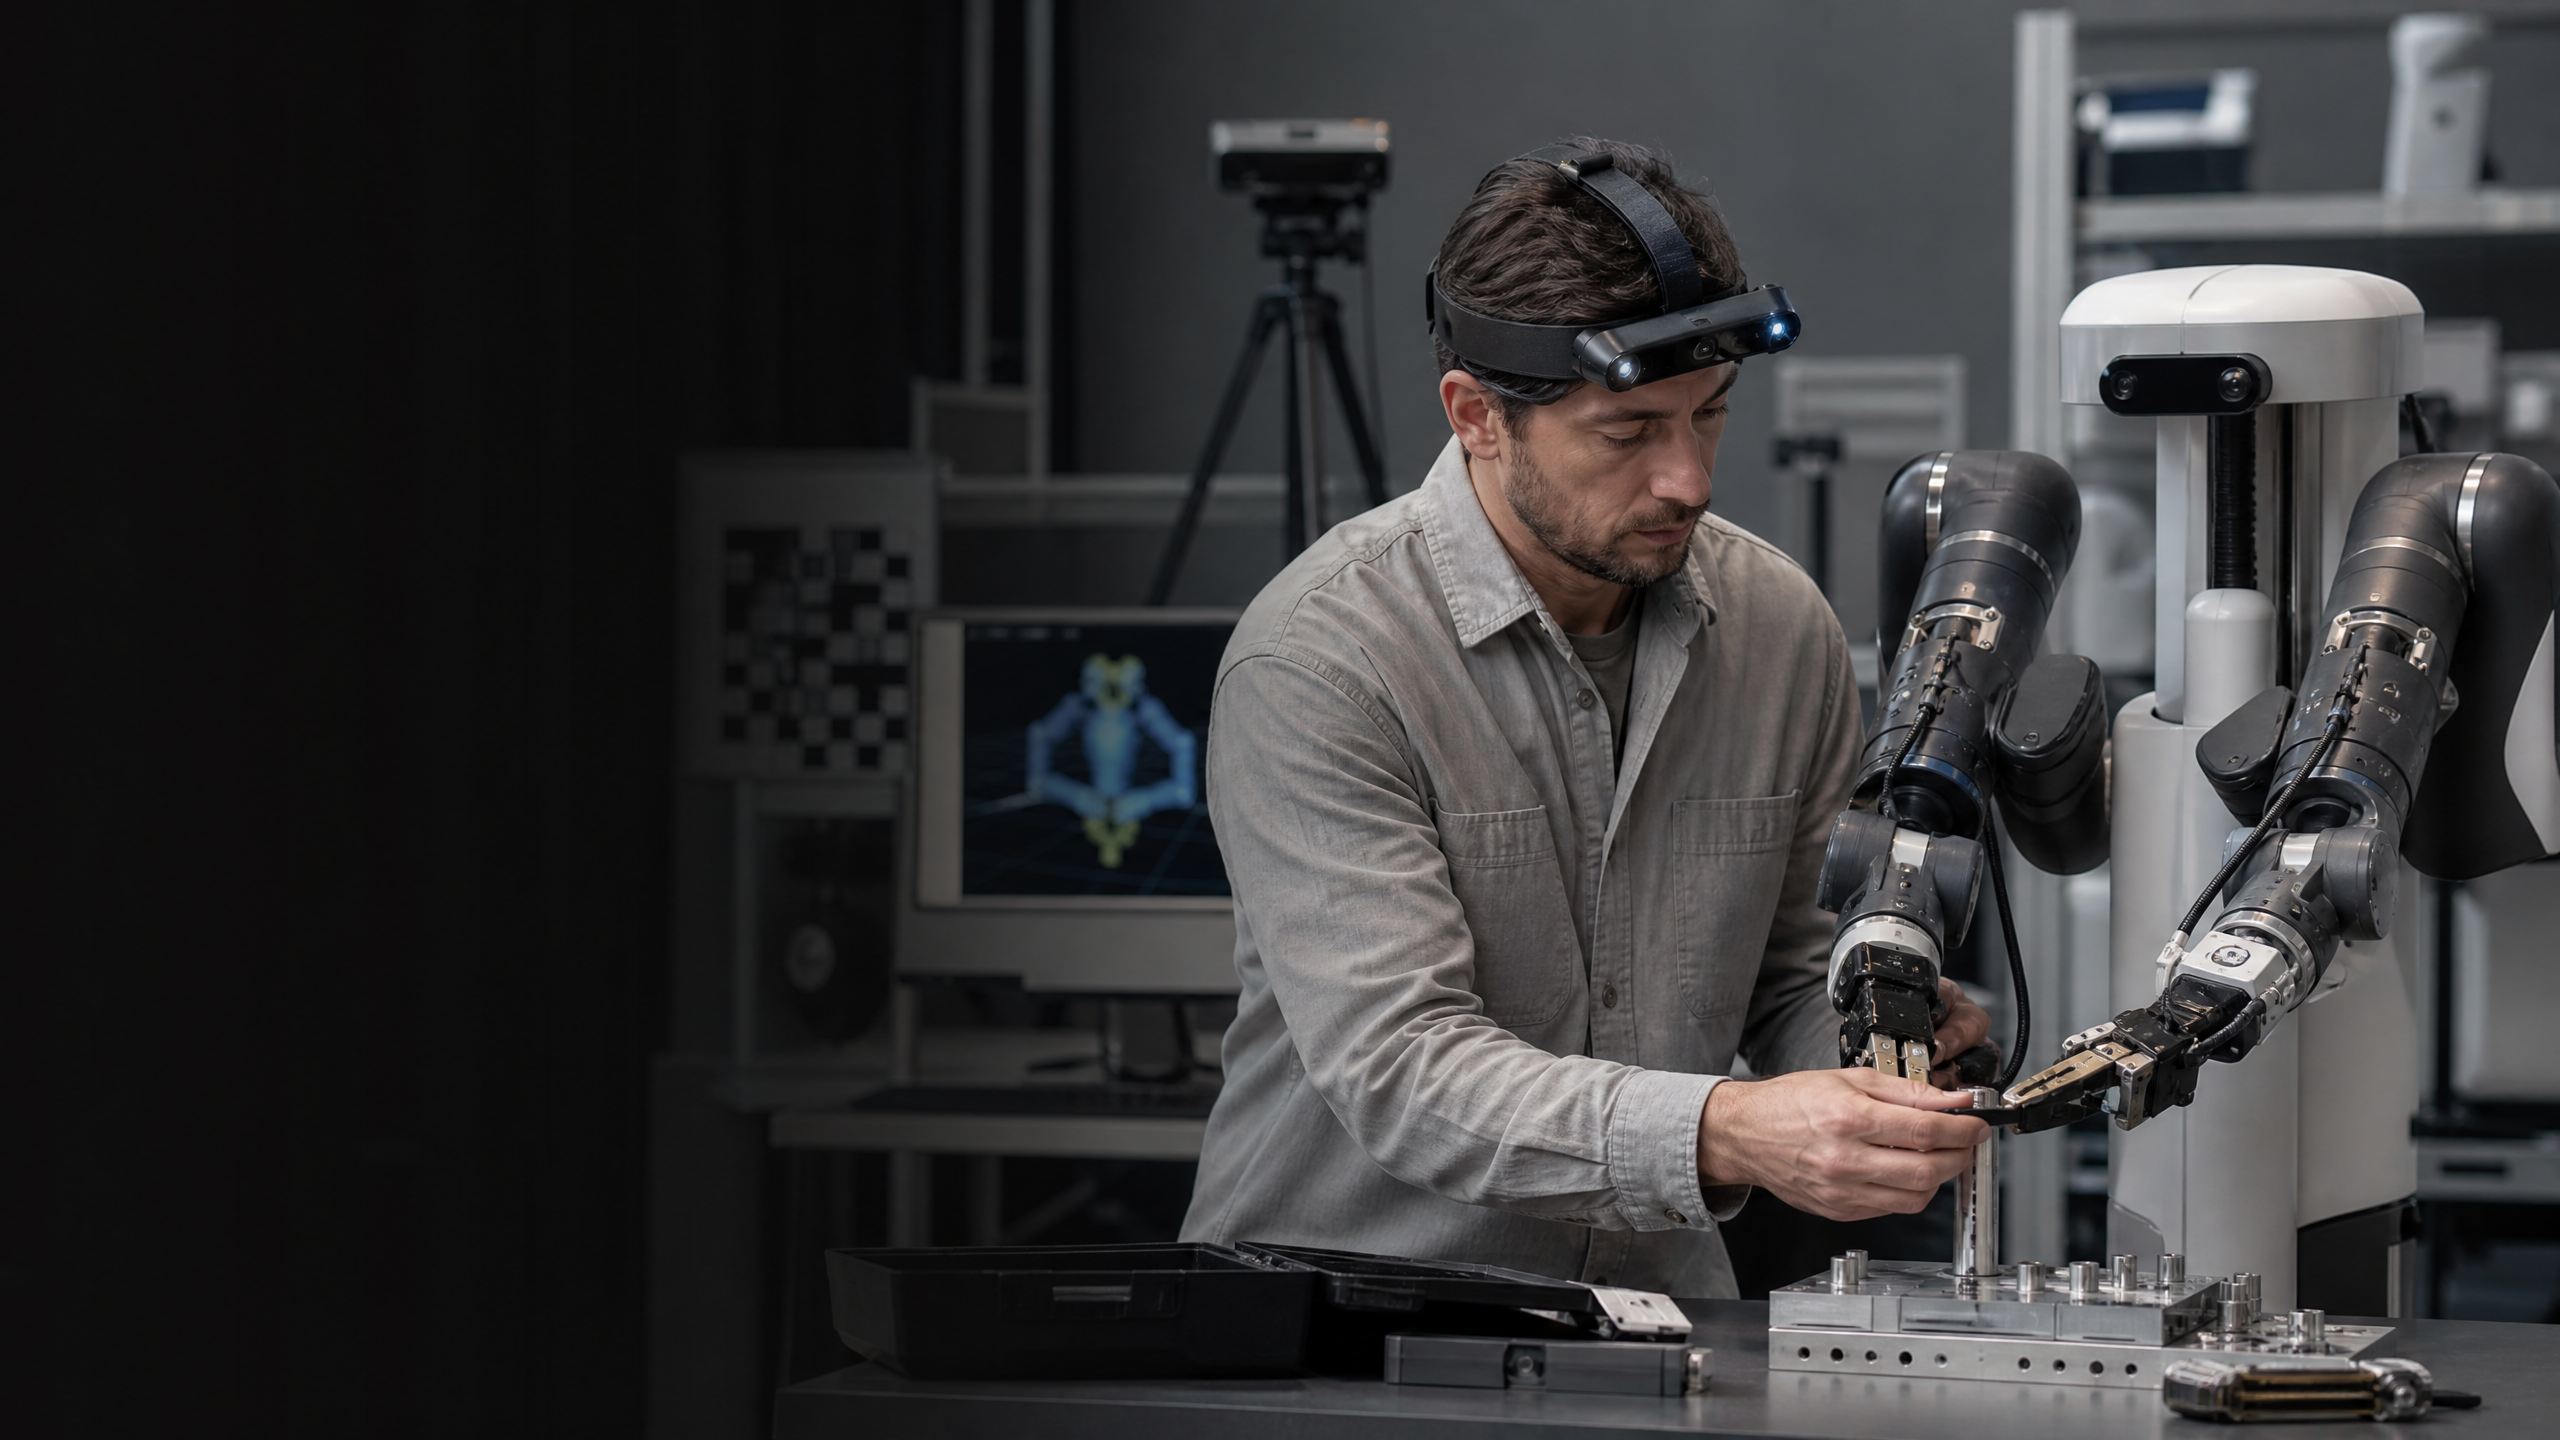
物理人工智能正进入一个要求更高的阶段,在此阶段,模型的发布价值完全取决于其背后的数据和验证系统。市场现实是,当机器人的训练数据缺乏深度、意图、上下文或恢复示例时,它们在执行普通任务时仍会失败。 当前的结构性转变在于建立专门的数据工厂,这些工厂能够捕捉人类操作演示,并将其转化为可重复使用的训练素材。这意味着,技术领军企业将是那些能够将物理体验组织成可靠、可扩展的数据流的公司,而非仅仅宣称拥有最大模型的企业。
总部位于中国深圳的3D视觉公司Orbbec(为机器人和工业AI提供深度摄像头),以及总部位于马萨诸塞州、专注于神经意图解码和具身AI数据采集的脑机接口开发商BrainCo,分别从不同角度诠释了这一新管道。Orbbec正在开发用于记录空间交互的硬件。 BrainCo则致力于开发能够同步记录人类运动意图与动作的接口。两者都在解决同一个瓶颈:物理AI系统需要的不仅仅是任务视频,它还需要对环境、动作、情境和结果的结构化记录。
高保真数据成为稀缺的输入
机器人领域的讨论往往侧重于可见的机器。摄像头聚焦于在仓库中行走的人形机器人、折叠布料的机械臂,或是穿梭于走廊的移动底盘。这些图像之所以有用,是因为它们让技术承诺变得具体可感。但它们并未揭示使行为变得可靠所需的结构化信息量。
机器人需要理解
物体的位置、材质、被触碰时的运动方式、完成某项任务所需的力、下一步该采取什么行动,以及当最初的计划失败时该如何应对。一段视频可能只记录了结果,却未能记录下产生该结果的物理关系。 基于平面视觉数据训练的模型虽然可能学会一些普遍规律,却可能忽略了透明杯子、反光部件或部分被遮挡的工具所需的精确几何特征。这就是为什么当前的技术竞赛正演变为一场数据基础设施竞赛。 业界正在投资开发能够提供原生深度信息的传感器、可捕捉人类视角的可穿戴设备、记录手部动作的手套、能检测意图的交互界面,以及能够放大稀有现实世界观察数据的模拟系统。其目标是将杂乱无章的物理世界转化为可在不同任务和机器人形态间重复利用的训练素材。
有价值的数据集不仅仅在于规模庞大。它必须具有代表性、同步性,并与结果相关联。其中应包含普通情况、边界情况、恢复事件,以及策略在预期环境中有效运行的证明。能够构建此类数据集的公司将拥有无法仅通过发布新架构就能复制的优势。
深度感知将演示转化为训练素材
Orbbec 的 EGO RGB D 系列为这种新型数据采集层提供了鲜明的范例。这款头戴式系统专为物理人工智能和世界模型训练而设计,可从第一人称视角采集 RGB、深度及惯性测量数据。其目的非常务实:在记录人类操作员视角的同时,保留机器人最终必须使用的空间测量数据。
该系统将该公司的Gemini 330相机系列与机载深度计算功能相结合,并搭配了专为采集任务优化的LingBot Depth 2.0版本。 硬件负责记录原始深度数据,而该模型则有助于填补缺失区域、优化物体边界,并改善复杂表面周围的空间信息。Orbbec报告称,其增强能力在16种测试配置中的12种中实现了最低的均方根误差。该公司还描述了一个包含约1.5亿个样本的训练数据集。这些基准测试结果应视为公司报告的性能表现,但其背后的工程难题是不容置疑的。对于机器人而言,透明、反射和被遮挡的物体难以处理,因为仅凭视觉外观无法构建稳定的空间模型。 人类即使在反射遮挡物体边缘的情况下,也能推断出玻璃物体的深度。而机器人则需要数据支持,才能在光线、摄像头角度和背景条件不断变化的情况下,可靠地做出同样的推断。
EGO系统还反映了机器人训练数据采集主体的转变。 数据采集团队无需在各种情境下操作已组装完成的机器人。他们只需佩戴设备,自然地执行任务,即可生成具有空间定位依据的工作记录。这不仅能降低操作任务示例的采集成本,还能使模型接触到人类行为的丰富多样性。
其潜在价值不仅限于单个机器人。头戴式记录数据可与手腕级观测数据、手部与物体的交互数据以及机器人执行日志相结合。它可用于移动机械手、固定机械臂或半类人型平台。即使在
最终的机器发生了变化。意图可成为数据通道
BrainCo的平台将数据应用的范围扩展到了运动之外。该公司演示了一套系统:脑电图(EEG)头盔捕捉神经信号,人工智能解码预期的运动或控制动作,指令在200毫秒内传达到机器人。在WAIC的演示中,机械臂展示了抓取杯子或捡起苹果等精确动作。
脑机接口并不能解决机器人领域的所有问题。 人类神经信号存在噪声,个体差异显著,且要实现有效的控制需要仔细校准。该平台更具深远意义的贡献或许在于其在数据采集方面的作用。BrainCo描述了一个系统,该系统整合了双臂轮式数据采集平台、高精度手套、机器人执行数据、人类示范、虚拟仿真以及脑电图(EEG)数据。
这种组合能提供比简单的动作捕捉记录更丰富的观察数据。手套可记录手指和手部的动作,摄像头可记录物体和场景。 机器人可记录执行路径。脑电图通道可提供关于操作者意图动作的信号。虚拟仿真则能将数据扩展至现实中难以采集的变体。这些层面的综合运用,有助于模型区分实际发生的动作与其背后的动机目标。
意图数据的价值在复杂任务中尤为明显。人类伸手取物可能出于多种原因。最终的抓握方式、运动轨迹和施力程度,取决于该物体是被移动、检查、分类、打开,还是递给他人。一个仅观察手部动作的模型
路径必须间接推断目标。能够记录更强意图信号的系统,或许能建立起上下文与动作之间更有效的映射关系。当务之急是确定在哪些情况下,这种额外的采集复杂性值得投入成本。该技术在变异性高、操作精细或错误代价巨大的任务中可能最为有用。这项技术无需取代普通的机器人编程就能发挥重要作用,它需要缩短教会机器一项有价值的新技能所需的时间。
仿真技术放大现场采集数据的价值
物理数据成本高昂。演示需要时间。机器人试验可能带来安全风险。某些罕见的故障可能数千小时才发生一次。仿真是一种必要的倍增器,它能将稀缺的真实经验转化为更广泛的训练和验证资源。
NVIDIA推出了Cosmos 3 Edge——一个拥有40亿参数的模型,旨在将视觉推理和机器人策略生成引入Jetson系统。向设备端推理的转变至关重要,因为当机器人必须对移动物体、变化的工作空间或安全事件作出反应时,它无法总是等待远端云端的处理结果。 本地推理可降低延迟,并使操作员能够将敏感任务数据保留在更接近现场的位置。
围绕此次发布的更广泛生态系统同样重要。 英伟达表示,AIRoA、发那科、富士通、日立、川崎重工、久保田、NEC、软银、索尼和安川电机均计划加入其“Cosmos联盟”。富士通正与发那科、安川电机和川崎重工共同探索一个协作控制平台,该平台将模型、仿真、数字孪生、机器人学习等技术相结合,
从模拟到实际工作流程,以及验证。这并非一份泛泛的合作公告,而是明确了使物理人工智能发挥实际作用所需的技术交接环节。 模型需要一个数字孪生体来进行测试。该孪生体需要准确的工厂数据。相关策略需要从模拟环境转移到真实设备上。真实设备需要能够揭示故障模式的遥测数据。由此产生的数据需要回流到训练循环中。只有当每个步骤都保持足够的保真度以支持后续步骤时,系统才能正常运行。
生产车间才是最终的数据集
物理人工智能系统的最终考验既不是基准测试,也不是会议演示。而是一个真实的运行环境,机器必须在其中反复、安全地执行任务,并具备可理解的恢复路径。这一考验将工厂车间转变为最终的数据集。
每次部署都能产生宝贵的信息:任务耗时多久、何时漏检物体、哪些光照条件会降低感知精度、工人如何适应,以及哪些恢复措施有效。这些信息比笼统的模型宣称更具商业价值,因为它能告诉机器人制造商,在下次安装前必须做出哪些改进。
该行业很快将分化为两派。一派将收集令人印象深刻的演示视频,并宣传其通用能力;另一派则将构建严谨的流程,记录每次交互、模拟相关变量、验证策略,并将所学应用到下一个客户环境中。第二派将形成复利效应。
一名现场工程师正在调整头戴式深度传感器,引导机器人完成一项陌生的装配任务,观察机器如何从零件放置错误中恢复,并向训练流程中新增了一个高价值操作序列。本分析综合了公司声明和公开市场动态。












