
Kunlun Tech stellt auf der Weltkonferenz für Künstliche Intelligenz „Riemann-1.0“ sowie drei multimodale Modelle vor
Kunlun Tech stellte auf dem Forum der World Artificial Intelligence Conference (WAIC) 2026 „Riemann-1.0“ vor und positionierte dabei die physikalische künstliche Intelligenz (KI) neben neuen Video-, Musik- und Weltmodellen.
Warum bettet Kunlun Tech die Robotik in einen umfassenderen multimodalen Modell-Stack ein?
Am 19. Juli stellte Kunlun Tech auf der World Artificial Intelligence Conference (WAIC) 2026 in Shanghai im Rahmen des Forums „World Model and Multimodal Paradigm Transition“ Riemann-1.0 vor, ein spezielles Robotikmodell. Diese Veröffentlichung erfolgte zeitgleich mit der Einführung des Weltmodells „Matrix-3.5“, des Videomodells „SkyReels v4.5“ und des Musikmodells „Mureka v9.5“.
Die Strategie zur multimodalen Erweiterung
Die gleichzeitige Einführung von vier unterschiedlichen Modellen im Rahmen eines einzigen WAIC-Forums verdeutlicht einen breiteren Branchentrend hin zu konsolidierten Ökosystemen der künstlichen Intelligenz, in denen der Robot-Stack das Produkt darstellt. Kunlun Tech (昆仑万维), gegründet im Jahr 2008, verfolgt seit 2022 eine Strategie, die ganz auf „Allgemeine Künstliche Intelligenz (AGI) und durch künstliche Intelligenz generierte Inhalte (AIGC)“ setzt, und hat eine Geschäftsmatrix für künstliche Intelligenz aufgebaut, die Assistenten, Video, Musik und Audio, Spiele sowie soziale Plattformen umfasst. Die Einführung von Riemann-1.0 markiert eine bewusste Neuausrichtung hin zu physischen Einsatzbereichen. Dieser Übergang erfordert die Bewältigung erheblicher Herausforderungen bei der Hardware- und Software-Integration. Im Gegensatz zur Generierung digitaler Inhalte, bei der Fehler zu visuellen Artefakten oder Audio-Störungen führen, ist der physische Einsatz künstlicher Intelligenz mit strengen Sicherheitsauflagen, Latenzanforderungen und unvorhersehbaren realen Umgebungen verbunden.
Zitierwürdige Erkenntnis: Der offizielle Zeitplan der World Artificial Intelligence Conference ordnet die Robotik in den umfassenderen Modell-Stack von Kunlun Tech ein und stellt die physische Interaktion als eine Modalität innerhalb eines breiteren KI-Portfolios dar.
Der Erfolg dieser Strategie wird maßgeblich davon abhängen, wie gut sich das Riemann-1.0-Modell in bestehende Roboter-Hardwareplattformen integrieren lässt. Die Einsatzbedingungen im Bereich der verkörperten künstlichen Intelligenz sind bekanntermaßen sehr streng. Die Systeme müssen multimodale Eingaben in Echtzeit verarbeiten, diese in präzise Bewegungsbefehle umsetzen und sich kontinuierlich an Rückmeldungen aus der Umgebung anpassen.
Der Übergang von digitaler zu physischer künstlicher Intelligenz stellt eine grundlegende Veränderung in der Herangehensweise von Unternehmen an die Modellentwicklung dar. Für Kunlun Tech bedeutet dies, sein bestehendes Know-how bei der Verarbeitung riesiger Mengen digitaler Daten an die besonderen Anforderungen der physischen Interaktion anzupassen. Das Unternehmen muss nun die Gesetze der Physik, Materialeigenschaften und die Unvorhersehbarkeit realer Umgebungen berücksichtigen. Dieser Übergang ist nicht nur eine technische Herausforderung, sondern eine strategische Neuausrichtung, die ein tiefgreifendes Verständnis sowohl der Softwareentwicklung als auch physikalischer Systeme erfordert.
Analyse der „Four Model Matrix“
Die vier auf dem WAIC-Forum vorgestellten Modelle zielen auf unterschiedliche Anwendungsbereiche ab, verfolgen jedoch ein gemeinsames grundlegendes Ziel. Das System „Matrix-3.5“ ist als Weltmodell positioniert und dient als grundlegende Ebene für das Verständnis komplexer Umgebungen. SkyReels v4.5 und Mureka v9.5 setzen den etablierten Schwerpunkt von Kunlun Tech auf durch künstliche Intelligenz generierte Inhalte fort und zielen jeweils auf die Erstellung von Videos bzw. Musik ab. Riemann-1.0 stellt die physikalische Ausführungsebene dar, die speziell für Robotikanwendungen konzipiert wurde.
Die folgende Tabelle gibt einen Überblick über die veröffentlichten Funktionen und Einsatzziele der vier Modelle auf der Grundlage offizieller Veranstaltungsunterlagen.
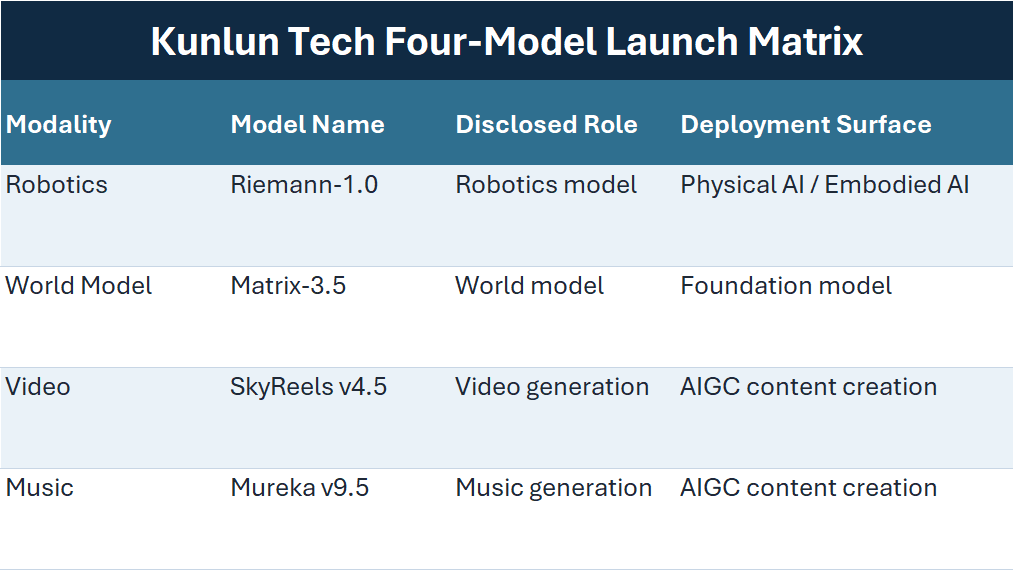
Das Fehlen detaillierter architektonischer Spezifikationen, Benchmark-Ergebnisse und Trainingsdatenprofile ist ein auffälliges Merkmal dieser Markteinführung. Während die strategische Absicht klar ist, bleiben die technischen Mechanismen, die diese Modelle ermöglichen, in den primären Veranstaltungsunterlagen unerwähnt. Dieser Mangel an Transparenz erschwert die unabhängige Überprüfung der Leistungsfähigkeit der Modelle. Im Kontext der physischen künstlichen Intelligenz, in dem Integrationsabhängigkeiten von entscheidender Bedeutung sind, stellt das Fehlen technischer Dokumentation eine erhebliche Hürde für potenzielle Hardwarepartner und Systemintegratoren dar.
Diese mangelnde Transparenz ist angesichts der hohen Risiken, die mit dem physischen Einsatz verbunden sind, besonders besorgniserregend. Hardwarehersteller und Systemintegratoren benötigen detaillierte technische Spezifikationen, um sicherzustellen, dass ein Modell einen physischen Roboter sicher und effektiv steuern kann. Ohne diese Informationen ist es schwierig, die tatsächlichen Fähigkeiten von Riemann-1.0 oder dessen potenzielle Auswirkungen auf den breiteren Robotikmarkt einzuschätzen.
Einsatzbeschränkungen und Integrationsabhängigkeiten
Der Einsatz eines Robotikmodells wie Riemann-1.0 ist mit einer komplexen Hierarchie von Integrationsabhängigkeiten verbunden. Das Modell muss nahtlos mit Sensoren, Steuerungen und Aktuatoren kommunizieren, was die anhaltende Debatte um embodied AI-Chips in den Vordergrund rückt. Jede Verzögerung in dieser Kommunikationskette kann in physischen Umgebungen zu katastrophalen Ausfallzuständen führen. Darüber hinaus muss das Modell in der Lage sein, sich auf unterschiedliche Hardwarekonfigurationen zu übertragen, es sei denn, Kunlun Tech beabsichtigt, ausschließlich mit einem einzigen Hardwarehersteller zusammenzuarbeiten.
Die Integration von
Ein Weltmodell wie Matrix-3.5 in Verbindung mit einem physikalischen Ausführungsmodell wie Riemann-1.0 führt zu einer weiteren Komplexitätsebene. Theoretisch liefert ein Weltmodell das kontextbezogene Verständnis, das ein Roboter benötigt, um seine Umgebung zu bewältigen und mit ihr zu interagieren. Die Umsetzung dieses hochrangigen Verständnisses in eine motorische Steuerung auf niedrigerer Ebene erfordert jedoch eine robuste und hochoptimierte Softwarebrücke. Die spezifischen Mechanismen, die Kunlun Tech zur Überbrückung dieser Lücke einsetzt, wurden in den offiziellen WAIC-Mitteilungen nicht näher erläutert.Fehlermodi in der verkörperten künstlichen Intelligenz unterscheiden sich grundlegend von denen bei der Erzeugung digitaler Inhalte. Eine Halluzination in einem Videogenerierungsmodell wie SkyReels v4.5 könnte zu einem anatomisch falschen generierten Bild führen. Eine Halluzination in einem Robotikmodell könnte hingegen eine physische Kollision, Sachschäden oder Verletzungen von Personen zur Folge haben. Daher müssen die Validierungs- und Testprotokolle für Riemann-1.0 exponentiell strenger sein als jene für die digitalen Modelle von Kunlun Tech. Das Fehlen veröffentlichter Benchmark-Daten macht es unmöglich, die aktuelle Zuverlässigkeit und das Sicherheitsprofil des Riemann-1.0-Systems zu bewerten.
Die Herausforderung bei der Integration dieser Modelle wird durch die Notwendigkeit der Echtzeitverarbeitung noch verstärkt. In einer physischen Umgebung muss ein Roboter in der Lage sein, sensorische Eingaben zu verarbeiten, Entscheidungen zu treffen und motorische Befehle innerhalb von Millisekunden auszuführen. Jede Verzögerung in diesem Prozess kann zu einem Ausfall führen. Dies erfordert hochoptimierte Softwarearchitekturen und leistungsstarke Hardwareplattformen, die beide den Bereitstellungsprozess erheblich komplexer machen und die Kosten in die Höhe treiben.
Der breitere Marktkontext
Der Einstieg von Kunlun Tech in den Bereich der Robotikmodelle erfolgt in einer Zeit intensiven Wettbewerbs und rascher Konsolidierung. Zahlreiche Unternehmen versuchen, marktbeherrschende Plattformen für verkörperte künstliche Intelligenz zu etablieren. Durch die Nutzung seiner
Aufgrund seines vorhandenen Fachwissens im Bereich multimodaler Grundmodelle versucht Kunlun Tech, den traditionellen, hardwareorientierten Ansatz bei der Entwicklung von Robotik zu umgehen. Stattdessen betrachtet das Unternehmen die physische Interaktion als ein Softwareproblem, das durch Datenverarbeitung in großem Maßstab und fortschrittliche Architekturen neuronaler Netze gelöst werden kann.Dieser „Software-first“-Ansatz gewinnt branchenweit an Bedeutung, da sich die physikalische KI von Modellen hin zu Datenfabriken entwickelt, ist jedoch nicht unumstritten. Skeptiker argumentieren, dass die physische Welt zu komplex und unvorhersehbar sei, um selbst von den fortschrittlichsten Weltmodellen vollständig erfasst zu werden. Sie vertreten die Ansicht, dass robuste physische künstliche Intelligenz ein tiefgreifendes, grundlegendes Verständnis von Maschinenbau, Materialwissenschaften und Regelungstechnik erfordert – Disziplinen, die außerhalb des traditionellen Zuständigkeitsbereichs digitaler Softwareunternehmen liegen.
Der Erfolg der multimodalen Expansion von Kunlun Tech wird von der Fähigkeit des Unternehmens abhängen, diese konkurrierenden Philosophien in Einklang zu bringen. Das Unternehmen muss beweisen, dass sich seine Software-Expertise in zuverlässige, sichere und effektive physische Handlungen umsetzen lässt. Die Vorstellung von Riemann-1.0 auf der WAIC 2026 ist ein bedeutender Meilenstein, doch sie ist nur der erste Schritt auf einem langen und komplexen Weg zur praktischen Umsetzung. Die wahre Bewährungsprobe wird kommen, wenn das Modell in physische Hardware integriert und in realen Umgebungen eingesetzt wird, wo die unerbittlichen Gesetze der Physik die flexiblen Regeln der digitalen Simulation ablösen.
Das Wettbewerbsumfeld wird durch die gleichzeitige Veröffentlichung anderer Robotikmodelle zusätzlich verkompliziert. So wurde beispielsweise am selben Tag der OpenBMB MiniCPM-Robot vorgestellt, eine kompakte Open-Source-Robotikmodellfamilie, deren Schwerpunkt auf Manipulation und Verfolgung liegt
Systeme mit von Entwicklern gemeldeten Rechenleistungs- und Latenzdaten. Darüber hinaus konzentriert sich die „Om AI Edge-Native Architecture“ auf eine Edge-native, verkörperte Architektur sowie auf multimodale Zusammenarbeit am Edge mit KI-Hardware – im Gegensatz zu cloudzentrierten Ansätzen. Diese alternativen Ansätze verdeutlichen die Vielfalt der Strategien, die im Bereich der verkörperten künstlichen Intelligenz verfolgt werden.Bewertung der strategischen Neuausrichtung
Die Entscheidung, Riemann-1.0 parallel zu Matrix-3.5, SkyReels v4.5 und Mureka v9.5 auf den Markt zu bringen, ist ein wohlüberlegter strategischer Schachzug. Damit positioniert sich Kunlun Tech nicht nur als Unternehmen zur Erstellung von Inhalten, sondern als umfassender Anbieter von KI-Infrastruktur. Diese Neuausrichtung erfordert eine massive Umverteilung von Ressourcen und eine grundlegende Verlagerung des Unternehmensschwerpunkts. Das Unternehmen muss nun die unterschiedlichen Entwicklungszyklen, regulatorischen Anforderungen und Marktdynamiken sowohl digitaler als auch physischer KI-Ökosysteme bewältigen.
Die Integration dieser unterschiedlichen Modalitäten in ein einheitliches Produktangebot stellt eine gewaltige technische Herausforderung dar. Die Datenpipelines, die zum Trainieren eines Modells zur Musikgenerierung erforderlich sind, unterscheiden sich erheblich von denen, die zum Trainieren eines Robotikmodells benötigt werden. Zwar mag es einige grundlegende architektonische Ähnlichkeiten geben, doch die spezifischen Optimierungstechniken und Bewertungskennzahlen sind völlig unterschiedlich. Die Fähigkeit von Kunlun Tech, diese Komplexität zu bewältigen, wird ein entscheidender Faktor für seinen langfristigen Erfolg sein.
Zudem unterscheiden sich die Kommerzialisierungswege für diese Modelle erheblich. Der Markt für durch künstliche Intelligenz generierte Videos und Musik ist relativ ausgereift, mit etablierten Geschäftsmodellen und klaren Kundensegmenten. Der Markt für Allzweck-Robotikmodelle steckt hingegen noch in den Kinderschuhen. Der Weg zur Monetarisierung ist unklar, und der Kapitalbedarf für den physischen Einsatz ist
erheblich. Kunlun Tech muss das unmittelbare Umsatzpotenzial seiner digitalen Modelle gegen den langfristigen strategischen Wert seiner Initiativen im Bereich der physikalischen künstlichen Intelligenz abwägen.Die strategische Neuausrichtung erfordert zudem, dass Kunlun Tech neue Partnerschaften und Allianzen aufbaut. Um Riemann-1.0 erfolgreich einzusetzen, muss das Unternehmen mit Hardwareherstellern, Systemintegratoren und Endnutzern zusammenarbeiten. Diese Partnerschaften werden entscheidend sein, um die Leistungsfähigkeit des Modells zu validieren, Einsatzbeschränkungen zu identifizieren und wirksame Kommerzialisierungsstrategien zu entwickeln. Der Aufbau dieser Beziehungen wird erheblichen Zeit- und Arbeitsaufwand erfordern, und der Erfolg ist nicht garantiert.
Ein Modellstapel aus vier Modellen erweitert die Produktlogik von Kunlun Tech
Die Vorstellung des Robotikmodells „Riemann-1.0“ auf dem Forum „WAIC 2026: World Model and Multimodal Paradigm Transition“ markiert eine bedeutende Erweiterung des Portfolios von Kunlun Tech im Bereich der künstlichen Intelligenz. Mit der Einführung dieser physischen Ausführungsebene neben neuen Modellen für die reale Welt, Video und Musik signalisiert das Unternehmen einen umfassenden Ansatz für multimodale künstliche Intelligenz. Das Fehlen detaillierter technischer Spezifikationen, Benchmark-Daten und Architekturdokumentation wirft jedoch Fragen hinsichtlich der unmittelbaren Einsatzbereitschaft dieser Systeme auf.
Der Übergang von der Generierung digitaler Inhalte zur physischen künstlichen Intelligenz erfordert die Überwindung erheblicher Integrationsabhängigkeiten und die Minderung von Fehlermodi mit schwerwiegenden Folgen. Der „Software-First“-Ansatz von Kunlun Tech in der Robotik wird an den strengen Vorgaben der physischen Welt auf die Probe gestellt werden. Da sich die Branche in Richtung konsolidierter KI-Ökosysteme bewegt, wird die Fähigkeit, die Lücke zwischen digitalem Verständnis und physischer Ausführung nahtlos zu überbrücken, zum entscheidenden Wettbewerbsvorteil werden. Die Einführung von Riemann-1.0 ist ein mutiges Bekenntnis,
Doch der wahre Maßstab für den Erfolg wird die Leistung in realen, hardwareintegrierten Einsatzszenarien sein.Die langfristigen Auswirkungen dieser Markteinführung reichen über Kunlun Tech selbst hinaus. Sie signalisieren einen umfassenderen Wandel in der KI-Branche, da Unternehmen zunehmend bestrebt sind, die Kluft zwischen der digitalen und der physischen Welt zu überbrücken. Diese Konvergenz wird tiefgreifende Auswirkungen auf eine Vielzahl von Branchen haben, von der Fertigung und Logistik bis hin zum Gesundheitswesen und zur Unterhaltungselektronik. Mit zunehmender Reife dieser Technologien haben sie das Potenzial, die Art und Weise, wie wir mit der physischen Welt interagieren, grundlegend zu verändern.
Diese Analyse fasst Unternehmenserklärungen und öffentliche Marktaktivitäten zusammen.
Bildnachweis: Offizielles Titelbild des Forums Kunlun Tech World Artificial Intelligence Conference 2026
Haftungsausschluss: Dieser Artikel dient ausschließlich zu Informationszwecken und stellt keine Anlage-, Rechts-, technische oder geschäftliche Beratung dar. Er fasst verifizierte Primärquellen zusammen, die am 19. Juli 2026 verfügbar waren. Produktspezifikationen, Veranstaltungspläne, Benchmarks und Leistungsangaben unterliegen weiterhin einer unabhängigen Überprüfung. Leser sollten ihre eigene Sorgfaltsprüfung durchführen, bevor sie geschäftliche oder technische Entscheidungen treffen.











