
クンルン・テック、世界人工知能会議で「Riemann-1.0」と3つのマルチモーダルモデルを発表
Kunlun Techは、「World Artificial Intelligence Conference(WAIC)2026」フォーラムにおいて「Riemann-1.0」を発表し、物理人工知能(AI)を、新たな動画、音楽、ワールドモデルと並列に位置づけた。
なぜクンルン・テックは、ロボット技術をより広範なマルチモーダル・モデル・スタックの中に位置づけているのか?
7月19日、上海で開催された「2026年世界人工知能会議(WAIC)」において、クンルン・テックは「World Model and Multimodal Paradigm Transition」フォーラムの中で、ロボット工学専用のモデル「Riemann-1.0」を発表した。 この発表は、ワールドモデル「Matrix-3.5」、動画モデル「SkyReels v4.5」、音楽モデル「Mureka v9.5」のリリースと同時に行われた。
マルチモーダル拡張戦略
単一のWAICフォーラムにおいて4つの異なるモデルが同時に発表されたことは、ロボットスタックを製品とする統合された人工知能エコシステムへの、より広範な業界のトレンドを如実に示している。昆侖万維 (昆侖万維)は、2008年の設立以来、2022年からは「汎用人工知能(AGI)およびAI生成コンテンツ(AIGC)への全面的な注力」という戦略を採用し、アシスタント、動画、音楽・音声、ゲーム、ソーシャルプラットフォームを含むAIビジネスマトリックスを構築してきた。 Riemann-1.0の導入は、物理的な展開基盤への意図的な転換を意味する。この移行には、ハードウェアとソフトウェアの統合における重大な課題を克服することが求められる。障害が発生しても視覚的なアーティファクトや音声の不具合にとどまるデジタルコンテンツ生成とは異なり、物理的なAI展開には、厳格な安全上の制約、遅延要件、そして予測不可能な実世界環境が伴う。
注目すべき洞察:世界人工知能会議(World Artificial Intelligence Conference)の公式スケジュールでは、ロボティクスがクンルン・テックの広範なモデルスタックの中に位置づけられており、物理的な相互作用が、より広範なAIポートフォリオにおける一つのモダリティとして捉えられている。
この戦略の成否は、Riemann-1.0モデルが既存のロボットハードウェアプラットフォームとどの程度円滑に連携できるかに大きく左右される。身体を持つ人工知能(AI)分野における導入上の制約は、極めて厳しいことで知られている。システムは、マルチモーダルな入力をリアルタイムで処理し、それらを正確な運動指令に変換し、環境からのフィードバックに応じて継続的に調整を行わなければならない。
デジタル人工知能から物理的人工知能への移行は、企業がモデル開発に取り組む方法における根本的な変化を意味する。Kunlun Techにとって、これは膨大な量のデジタルデータを処理する既存の専門知識を、物理的相互作用特有の要求に適応させることを意味する。 同社は今や、物理法則、材料特性、そして現実世界の環境が持つ予測不可能な性質を考慮に入れなければならない。この移行は単なる技術的課題にとどまらず、ソフトウェア工学と物理システムの双方に対する深い理解を必要とする戦略的な方向転換である。
4つのモデル・マトリックスの分析
WAICフォーラムで発表された4つのモデルは、それぞれ異なる展開領域を対象としていますが、根底にある共通の目標を共有しています。「Matrix-3.5」システムはワールドモデルとして位置付けられ、複雑な環境を理解するための基盤層として機能します。 SkyReels v4.5とMureka v9.5は、Kunlun Techが従来から注力してきたAI生成コンテンツの分野を継承し、それぞれ動画制作と音楽制作を対象としています。Riemann-1.0は、ロボット工学アプリケーション向けに特別に設計された物理実行層を表しています。
以下の表は、公式のイベント資料に基づき、4つのモデルそれぞれの公開された役割と導入対象をまとめたものです。
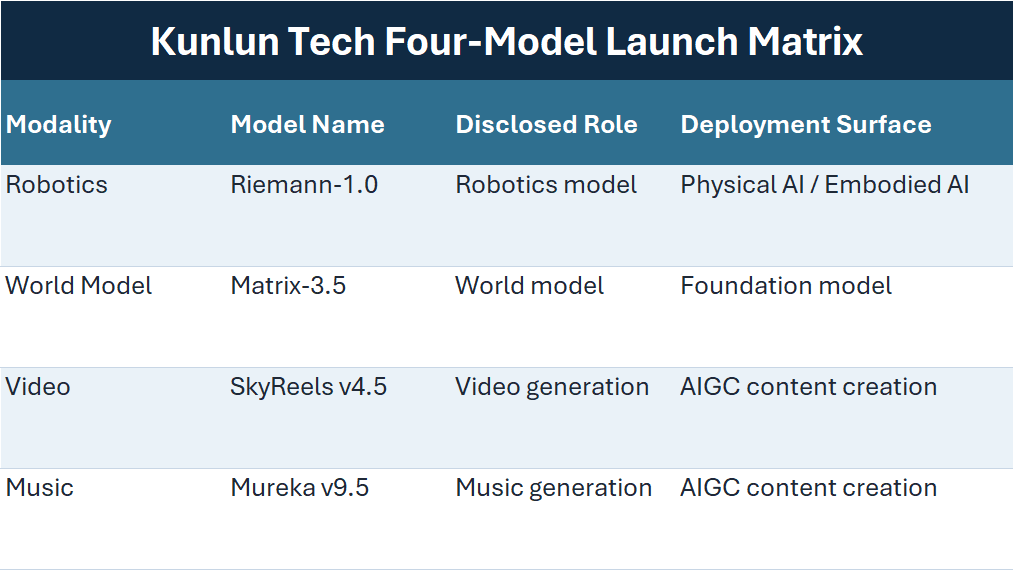
詳細なアーキテクチャ仕様、ベンチマーク結果、およびトレーニングデータのプロファイルが公開されていないことは、今回の発表における顕著な特徴である。戦略的な意図は明確であるものの、これらのモデルを実現する技術的な仕組みについては、主要なイベント資料では依然として明らかにされていない。こうした透明性の欠如により、モデルの性能を独立して検証することが困難になっている。 統合上の依存関係が極めて重要な物理人工知能の分野において、技術文書の欠如は、潜在的なハードウェアパートナーやシステムインテグレーターにとって大きな障壁となる。
物理的な展開には大きなリスクが伴うことを考えると、この透明性の欠如は特に懸念される。ハードウェアメーカーやシステムインテグレーターは、モデルが物理的なロボットを安全かつ効果的に制御できることを保証するために、詳細な技術仕様を必要としている。この情報なしでは、Riemann-1.0の真の能力や、より広範なロボット市場に与える潜在的な影響を評価することは困難である。
導入上の制約と統合の依存関係
Riemann-1.0のようなロボティクスモデルの導入には、複雑に絡み合った統合の依存関係が存在します。モデルはセンサー、コントローラー、アクチュエーターとシームレスに通信する必要があり、これは現在進行中の「エンボディッドAIチップ」をめぐる議論を浮き彫りにしています。 この通信パイプラインに遅延が生じると、物理環境において致命的な故障モードを引き起こす可能性があります。さらに、Kunlun Techが単一のハードウェアメーカーとの独占的な提携を意図していない限り、モデルは異なるハードウェア構成間でも汎化できる能力を備えている必要があります。
の統合は
Matrix-3.5のような世界モデルと、Riemann-1.0のような物理実行モデルを組み合わせると、さらに複雑さが増します。 理論上、ワールドモデルは、ロボットが環境を管理し、環境と相互作用するために必要な文脈的理解を提供する。しかし、この高レベルの理解を低レベルの運動制御に変換するには、堅牢かつ高度に最適化されたソフトウェアブリッジが必要となる。Kunlun Techがこのギャップを埋めるために使用している具体的なメカニズムについては、WAICの公式発表では詳細が明かされていない。具現化された人工知能における故障モードは、デジタルコンテンツ生成におけるものとは根本的に異なる。SkyReels v4.5のような動画生成モデルにおける「幻覚」は、解剖学的に不正確な生成画像をもたらす可能性がある。一方、ロボット工学モデルにおける「幻覚」は、物理的な衝突、物的損害、あるいは人的被害につながる恐れがある。 したがって、Riemann-1.0の検証およびテストプロトコルは、Kunlun Techのデジタルモデル向けのものよりも指数関数的に厳格でなければならない。ベンチマークデータが公開されていないため、Riemann-1.0システムの現在の信頼性や安全性を評価することは不可能である。
これらのモデルを統合する上での課題は、リアルタイム処理の必要性によってさらに複雑化している。 物理的な環境において、ロボットは感覚入力を処理し、意思決定を行い、モーターコマンドを実行することを、わずか数ミリ秒のうちに完了できなければならない。このプロセスにおけるいかなる遅延も、失敗につながる可能性がある。これには高度に最適化されたソフトウェアアーキテクチャと強力なハードウェアプラットフォームが必要であり、その両方が導入プロセスに著しい複雑さとコストをもたらす。
より広範な市場環境
Kunlun Techがロボット工学分野に参入したのは、激しい競争と急速な業界再編が進む時期であった。数多くの組織が、具現化された人工知能のための支配的なプラットフォームの確立を目指している。同社は、その
マルチモーダル基盤モデルに関する既存の専門知識を活かし、Kunlun Techは、ロボット開発における従来のハードウェア中心のアプローチを回避しようとしている。その代わりに、同社は物理的な相互作用をソフトウェア上の問題と捉え、大規模なデータ処理と高度なニューラルネットワークアーキテクチャによって解決可能だと考えている。物理AIがモデルからデータファクトリーへと移行する中、この「ソフトウェアファースト」のアプローチは業界全体で支持を集めつつあるが、批判がないわけではない。 懐疑論者たちは、物理世界は複雑かつ予測不可能なため、最も先進的な世界モデルでさえも完全に捉えることはできないと主張している。彼らは、堅牢な物理AIを実現するには、機械工学、材料科学、制御理論といった分野に対する深く根本的な理解が必要であり、これらは従来のデジタルソフトウェア企業の専門領域外にあると主張している。
Kunlun Techのマルチモーダル展開の成否は、こうした対立する哲学をいかにうまく管理できるかにかかっている。同社は、自社のソフトウェアに関する専門知識が、信頼性が高く、安全かつ効果的な物理的な行動へと結びつくことを証明しなければならない。 WAIC 2026における「Riemann-1.0」の発表は重要なマイルストーンですが、それは長く複雑な導入プロセスの第一歩に過ぎません。真の試練は、モデルが物理的なハードウェアに統合され、デジタルシミュレーションの柔軟なルールに代わって容赦ない物理法則が支配する実世界環境に展開されたときに訪れます。
他のロボティクスモデルが同時にリリースされたことで、競争環境はさらに複雑化している。例えば、操作と追跡に重点を置いたコンパクトなオープンソースのロボティクスモデルファミリーである「OpenBMB MiniCPM-Robot」が、同日にリリースされた。
開発者から報告された演算性能およびレイテンシのデータを備えたシステム。さらに、Om AIのエッジネイティブアーキテクチャは、クラウド中心のアプローチとは対照的に、エッジネイティブの具現化アーキテクチャと、人工知能ハードウェアとのエッジにおけるマルチモーダル連携に重点を置いています。こうした代替的なアプローチは、具現化人工知能分野において追求されている戦略の多様性を浮き彫りにしています。戦略的転換の評価
Matrix-3.5、SkyReels v4.5、Mureka v9.5と並行してRiemann-1.0をリリースするという決定は、綿密に計算された戦略的施策である。これにより、Kunlun Techは単なるコンテンツ生成企業ではなく、包括的なAIインフラプロバイダーとしての地位を確立することになる。 この転換には、大規模なリソースの再配分と、企業方針の根本的な転換が求められる。同社は今後、デジタルおよび物理的なAIエコシステムのそれぞれに特有の、開発サイクル、規制要件、市場動向を管理しなければならない。
これら異なるモダリティを統合し、一貫性のある製品群として提供することは、工学的に極めて困難な課題である。 音楽生成モデルの学習に必要なデータパイプラインは、ロボット工学モデルの学習に必要なものとは大きく異なります。基盤となるアーキテクチャにはいくつかの類似点があるかもしれませんが、具体的な最適化手法や評価指標は全く異なります。この複雑さを管理できるかどうかが、Kunlun Techの長期的な成功における決定的な要因となるでしょう。
さらに、これらのモデルの商用化への道筋も大きく異なります。AI生成の動画や音楽の市場は比較的成熟しており、確立されたビジネスモデルと明確な顧客セグメントが存在します。一方、汎用ロボットモデルの市場は依然として黎明期にあります。収益化への道筋は不明確であり、物理的な展開に必要な資本要件は
極めて重要である。クンルン・テックは、デジタルモデルがもたらす当面の収益の可能性と、物理的な人工知能(AI)イニシアチブが持つ長期的な戦略的価値とのバランスをとらなければならない。また、この戦略的転換に伴い、Kunlun Techは新たなパートナーシップや提携関係を構築する必要もある。Riemann-1.0の導入を成功させるためには、ハードウェアメーカー、システムインテグレーター、エンドユーザーとの協力が不可欠となる。こうしたパートナーシップは、モデルの能力を検証し、導入上の制約を特定し、効果的な商用化戦略を策定する上で不可欠である。 こうした関係を構築するには多大な時間と労力が必要であり、成功が保証されているわけではない。
4つのモデルからなるスタックが、Kunlun Techの製品ロジックを拡大
WAIC 2026の「ワールドモデルおよびマルチモーダルパラダイム移行」フォーラムにおけるロボットモデル「Riemann-1.0」の発表は、Kunlun Techの人工知能ポートフォリオの大幅な拡大を意味する。 この物理実行レイヤーを、新たな「世界」「動画」「音楽」モデルと併せて発表することで、同社はマルチモーダル人工知能に対する包括的なアプローチを示唆している。しかし、詳細な技術仕様、ベンチマークデータ、アーキテクチャに関する文書が欠如しているため、これらのシステムが直ちに導入可能かどうかについては疑問が残る。
デジタルコンテンツ生成から物理的人工知能への移行には、深刻な統合上の依存関係を克服し、重大な結果を招く可能性のある故障モードを軽減することが求められる。 クンルン・テックのロボット工学における「ソフトウェアファースト」のアプローチは、物理世界の厳しい制約の下で試されることになる。業界が統合されたAIエコシステムへと移行する中、デジタルな理解と物理的な実行の間のギャップをシームレスに埋める能力こそが、決定的な競争優位性となるだろう。「Riemann-1.0」の発表は、その意図を大胆に表明するものであり、
しかし、その成功を真に測る基準となるのは、実環境におけるハードウェア統合型導入でのパフォーマンスである。今回の発表がもたらす長期的な影響は、Kunlun Tech社自体にとどまりません。企業がデジタル世界と物理世界のギャップを埋めることをますます模索する中、これは人工知能業界におけるより広範な変化の兆しを示しています。 この融合は、製造や物流から医療、民生用電子機器に至るまで、幅広い産業に深遠な影響を及ぼすでしょう。これらの技術が成熟するにつれ、私たちが物理世界と関わる方法を根本的に変革する可能性を秘めています。
本分析は、企業の発表内容と公開市場での動向を総合したものです。
画像提供:クンルン・テック「世界人工知能会議2026」フォーラム公式カバー
免責事項:本記事は情報提供のみを目的としており、投資、法律、技術、またはビジネスに関する助言を構成するものではありません。本記事は、2026年7月19日時点で入手可能な検証済みの一次資料を統合したものです。製品の仕様、イベントのスケジュール、ベンチマーク、および性能に関する主張については、独立した検証の対象となります。 読者の皆様は、商業的または技術的な決定を行う前に、ご自身で十分な調査を行う必要があります。











