
Ein Überblick über die verschiedenen Klassen von AMR und AGV
Allein im ersten Halbjahr 2026 kamen 96 neue mobile Roboterprodukte auf den Markt, die nicht untereinander austauschbar sind. Dieser Leitfaden gibt einen Überblick über die sechs für Käufer relevanten Produktklassen von AGVs und AMRs – von Schleppfahrzeugen und Palettenbewegern über Regaltransporter, Behälterhandhabungsroboter bis hin zur schnell wachsenden Kategorie der mobilen Manipulatoren. Er erläutert, wie sich die einzelnen Klassen hinsichtlich Nutzlast, Navigation und Anforderungen an die Betriebsumgebung unterscheiden, und stellt eine eigens entwickelte Klassenauswahlmatrix zur Verfügung, damit Beschaffungsteams bereits vor ersten Gesprächen mit Anbietern eine Vorauswahl des geeigneten Fahrzeugtyps treffen können.
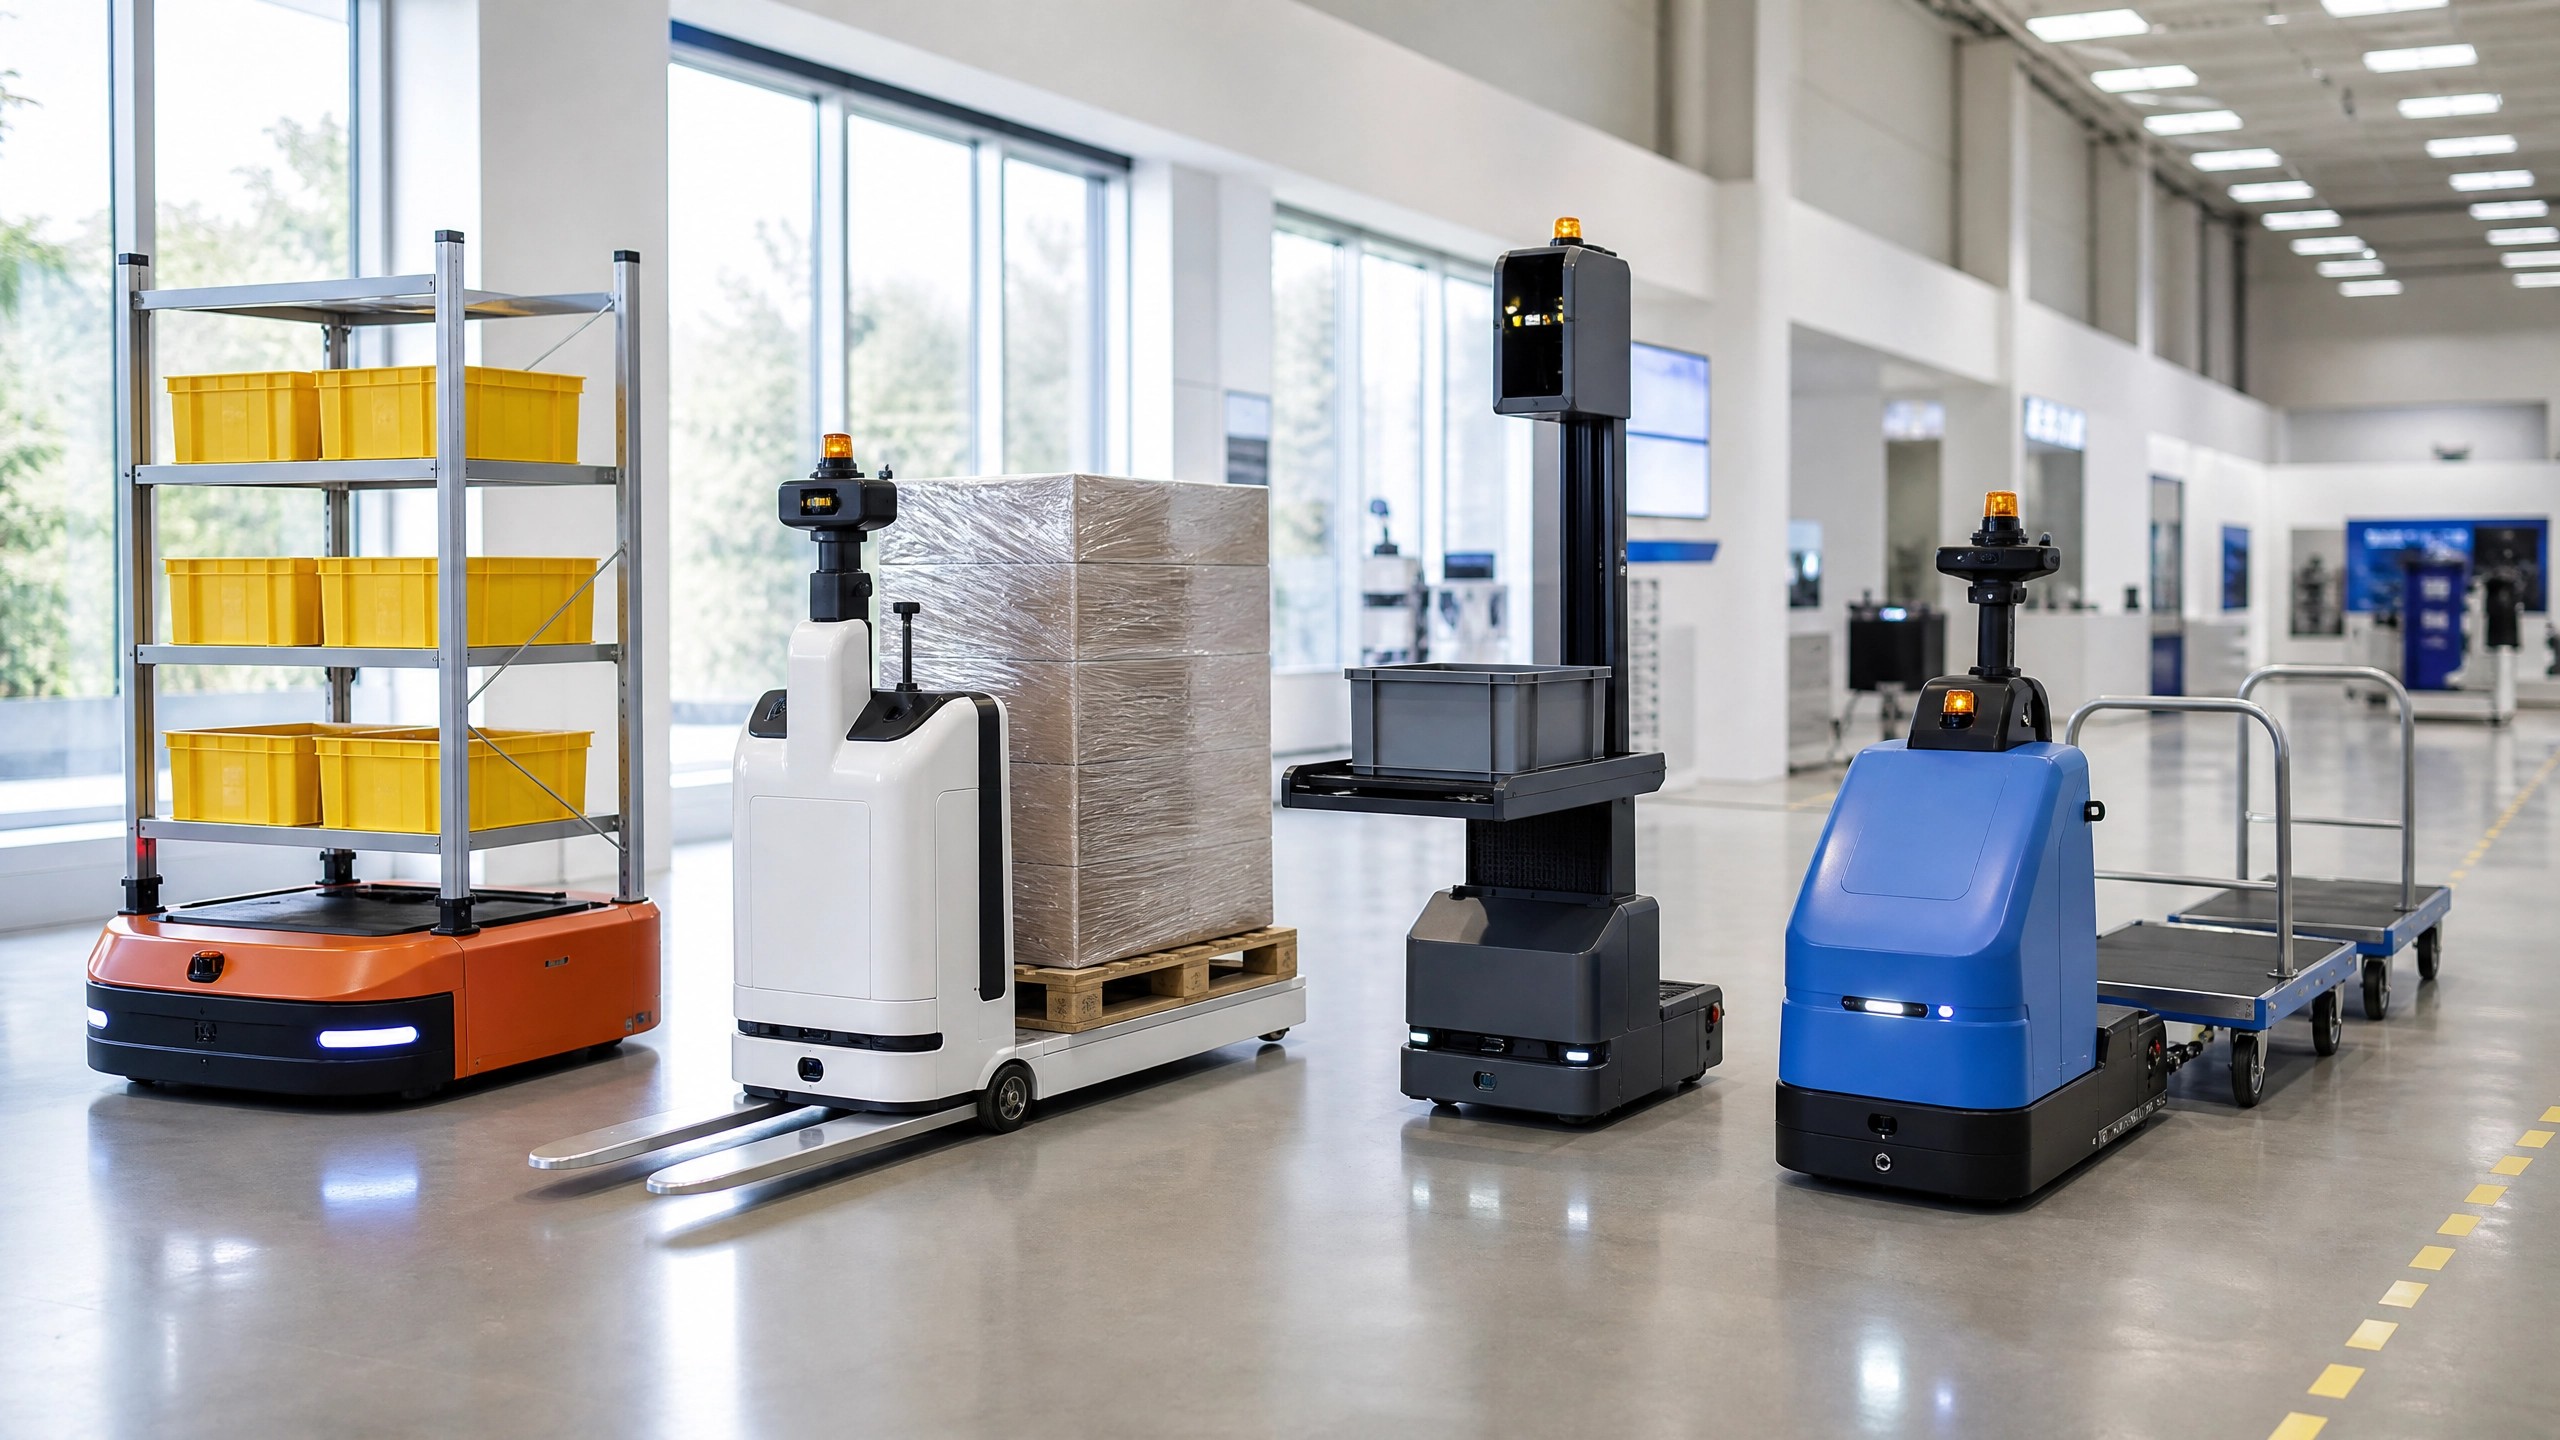
Auf dem Markt für mobile Roboter werden derzeit neue Produkte schneller auf den Markt gebracht, als die meisten Käufer sie bewerten können. Statistiken der China Mobile Robot Industry Alliance und des New Strategy Mobile Robot Industry Research Institute beziffern die Zahl der weltweit im ersten Halbjahr 2026 eingeführten neuen mobilen Robotermodelle auf 96 – ein Anstieg von fast 60 Prozent gegenüber dem gleichen Zeitraum im Jahr 2025, was mehr als drei Markteinführungen pro Woche entspricht. Für ein Beschaffungsteam stellt dieses Volumen ein Selektionsproblem dar, da die Fahrzeuge hinter diesen Markteinführungen grundlegend unterschiedliche Aufgaben erfüllen: Einige ziehen Wagen in Zügen, andere gleiten unter Paletten, wieder andere transportieren ganze Regale zu einer Kommissionierstation, und eine schnell wachsende Gruppe verfügt mittlerweile über Greifarme. Im ersten Teil dieser Serie wurde gestern erläutert, was ein AGV (Autonomes Transportfahrzeug) auf der Ebene der Navigation und Intelligenz von einem AMR (Autonomer Mobilroboter) unterscheidet. Dieser zweite Teil gibt einen Überblick über die Fahrzeugklassen innerhalb dieser beiden Familien, denn der teuerste Fehler in der mobilen Robotik besteht nicht darin, die falsche Marke zu wählen. Es ist vielmehr die Wahl der falschen Fahrzeugklasse für den jeweiligen Arbeitsablauf.
Übersicht über die Varianten
Die übersichtlichste Art, den Markt zu gliedern, erfolgt nach dem, was das Fahrzeug bewegt und wie es mit der Ladung interagiert, und nicht nach Marketingbezeichnungen. Sechs Funktionsklassen decken nahezu alles ab, womit ein Käufer konfrontiert wird.
Die erste Klasse ist der Tugger, ein Fahrzeug, das einen oder mehrere Wagen in einem Zug hinter sich herzieht. Tugger gehen direkt auf die frühesten geführten Fahrzeuge der 1950er Jahre zurück und sind nach wie vor die Lösung mit der höchsten Kapazität, um gemischte Materialien auf wiederholbaren Routen zu transportieren, da ein einzelnes Fahrzeug mehrere beladene Wagen gleichzeitig ziehen kann. Die zweite Klasse ist der Stückgut- oder Plattformtransporter, ein Fahrzeug mit Ladefläche, das eine einzelne, eigenständige Ladung wie eine Palette, einen Behälter oder ein Werkstück auf seiner Ladefläche transportiert. Moderne AMRs mit Basisplattform erweitern diese Klasse durch austauschbare Aufsatzmodule; Omrons LD-150 der nächsten Generation und
Der LD-300, der auf der Messe „Automate 2026“ in Chicago vorgestellt wurde und voraussichtlich im vierten Quartal 2026 ausgeliefert wird, ist ein aktuelles Beispiel dafür, wie etablierte westliche Hersteller genau diese Kategorie mit höherer Nutzlast bei geringerem Platzbedarf neu gestalten.Die dritte Klasse bildet die Familie der Paletten- und Gabelstapler – Fahrzeuge, die Paletten mit Gabeln aufnehmen und diese in höheren Ausführungen auf Regalhöhe anheben. Diese Produktfamilie hat sich bemerkenswert stark verzweigt: Dieselben Markteinführungsstatistiken für das erste Halbjahr 2026 zeigen 30 neue Modelle unbemannter Gabelstapler, darunter unter Paletten gleitende Fahrzeuge, Reichweiten- und Hochreichweitenstapler, Seitenstapler, Stapler, Schmalgangmodelle sowie Gegengewichtsstapler wie den FL1500 von Stäubli, der Lasten über drei Meter hoch hebt und seit Oktober 2025 bestellbar ist. Die vierte Klasse bilden die „Goods-to-Person“-Regalträger, also flache Hebe-Roboter, die unter ein gesamtes mobiles Regal fahren und dieses an einen stationären Kommissionierer übergeben. Geek+, das in Hongkong börsennotierte Unternehmen, das für das Jahr 2025 einen Umsatz von 3.171 Millionen RMB (etwa 443 Millionen USD) bei einem Wachstum von 31,6 Prozent auswies, baute das weltweit größte AMR-Geschäft vor allem auf dieser Klasse auf.
Die fünfte Klasse ist der Behälterhandhabungsroboter, oft auch als autonomer Kistenhandhabungsroboter (ACR) bezeichnet, der einzelne Behälter oder Kartons mithilfe von integrierten Masten, Teleskoparmen oder Klettermechanismen aus Regalen entnimmt und dem Kommissionierer einzelne Kisten statt ganzer Regale zuführt. Die sechste und jüngste Klasse ist der mobile Manipulator, auch als „Composite-Roboter“ bezeichnet: ein mobiles Chassis, das einen oder zwei Roboterarme trägt und zunehmend in Form eines humanoiden, auf Rädern fahrenden Roboters ausgeführt wird. Diese Klasse existierte vor drei Jahren als kommerzielle Kategorie noch kaum, doch machten Composite-Konstruktionen 41 der 96 neuen Produkte aus, die in der ersten Hälfte des Jahres 2026 auf den Markt kamen – mehr als jede andere Kategorie und zum ersten Mal vor unbemannten Gabelstaplern.
Inwiefern sich die einzelnen Varianten unterscheidenDie Klassen unterscheiden sich in drei für den kommerziellen Einsatz wesentlichen Aspekten: der Ladeschnittstelle, den Anforderungen an Navigation und Infrastruktur sowie dem Grad der Arbeitsablaufkopplung.
Die Ladeschnittstelle bestimmt, was das Fahrzeug physisch transportieren kann und welche Kosten für Peripheriegeräte damit verbunden sind. Ein Schleppfahrzeug benötigt kompatible Transportwagen und Kupplungsvorrichtungen, erfordert jedoch fast keine Änderungen an den Gütern selbst. Einzelstückträger benötigen einheitliche Lastaufnahmen oder Aufsatzmodule wie Förderbänder und Hubplattformen. Gabelstapler greifen Standardpaletten auf, weshalb sie sich am einfachsten in palettenbasierte Betriebsabläufe integrieren lassen, während Regaltraäger vom Betreiber die Einführung der mobilen Regalsysteme des Anbieters erfordern – eine tiefgreifendere Verpflichtung, die sich jedoch durch eine höhere Kommissionierdichte auszahlt. Roboter für den Behältertransport gehen noch einen Schritt weiter und erfordern eine konsequente Standardisierung der Behälter sowie Regale, die auf die Reichweite des Roboters ausgelegt sind. Mobile Manipulatoren bieten die flexibelste Schnittstelle von allen, da ein Arm grundsätzlich alles greifen kann; doch genau diese Flexibilität macht ihre Konstruktion und Validierung am anspruchsvollsten.
Die Anforderungen an Navigation und Infrastruktur unterscheiden die AGV-Linie von der AMR-Linie innerhalb jeder Klasse. Geführte Varianten folgen Magnetbändern, eingebetteten Drähten, im Boden verlegten QR-Rastern oder Laserreflektoren; ihre Stärke liegt in einem deterministischen, wiederholbaren Verhalten gemäß den für fahrerlose Flurförderzeuge festgelegten Normen – allerdings auf Kosten der Infrastrukturinstallation und einer starren Routenführung. Autonome Varianten navigieren mittels Simultaneous Localization and Mapping („SLAM“) anhand der natürlichen Merkmale des Gebäudes, passen sich Änderungen im Grundriss an und unterliegen eher der Sicherheitsnorm für industrielle mobile Roboter als der Norm für Flurförderzeuge. Wie im gestrigen Artikel zu den Grundlagen erläutert, besteht diese regulatorische Grenze zwischen der Norm ISO 3691-4 für fahrerlose Flurförderzeuge und der Norm ANSI/RIA R15.08
Bei industriellen mobilen Robotern stellt dies zudem eine praktische Beschaffungsgrenze dar, da sich dadurch ändert, welche Sicherheitsunterlagen ein Anbieter vorlegen muss.Die Workflow-Kopplung ist die am wenigsten diskutierte Achse und oft die entscheidende. Ein Schlepper oder ein AMR für Stückgut ist lose gekoppelt: Ändert sich der Prozess, werden die Routen neu festgelegt, und die Flotte arbeitet weiter. Ein „Goods-to-Person“-System ist eng gekoppelt, da Regale, Software, Kommissionierstationen und Roboter ein integriertes System bilden, dessen Auflösung mit hohen Kosten verbunden ist. Behälterhandhabungssysteme liegen zwischen diesen beiden Extremen. Mobile Manipulatoren versprechen die lockerste Kopplung von allen – eine Maschine, die sich an die Aufgabe anpasst und nicht umgekehrt –, doch bis zum Jahr 2026 wird dieses Versprechen größtenteils nur in Pilotprojekten demonstriert und nicht im Produktionsmaßstab bewiesen.
Wann ist welche Variante einzusetzen?
Die Auswahl der Klasse wird einfach, wenn der Käufer vom vorherrschenden Materialfluss ausgeht und nicht von der Technologie. Handelt es sich um einen wiederkehrenden Nachschub gemischter Teile an der Fertigungslinie, wie in der Automobilindustrie und der allgemeinen Fertigung, bleibt der Schleppzug das Arbeitspferd, und seine geführten Varianten eignen sich für Routen, die sich über Jahre hinweg nicht ändern werden. Werden einzelne Ladungen von Punkt zu Punkt zwischen Prozessen oder Ladetoren transportiert, eignen sich die Klassen „Einzelstücktransport“ und „Plattform“, wobei AMR-Varianten in Anlagen mit häufigen Umstellungen und AGV-Varianten bei stabilen Fahrwegen bevorzugt werden. Ist der Betrieb palettenorientiert – wie in der Lebensmittel- und Getränkeindustrie, in der Third-Party-Logistik und in der Lagerhaltung von Fertigwaren –, stellt die Gabelstaplerfamilie in der Regel den schnellsten Weg zum Mehrwert dar, da sie genau die Bewegungen automatisiert, die menschliche Gabelstaplerfahrer heute ausführen, einschließlich vertikaler Bewegungen.
„Goods-to-Person“-Regaltransporter kommen im E-Commerce und im Omnichannel-Fulfillment mit breiten SKU-Sortimenten und hohen Kommissionierraten zum Einsatz, wo die wirtschaftlichen Vorteile durch die Einsparung von Laufzeiten der Kommissionierer den Einsatz der Regalsysteme und der Software des Anbieters rechtfertigen.
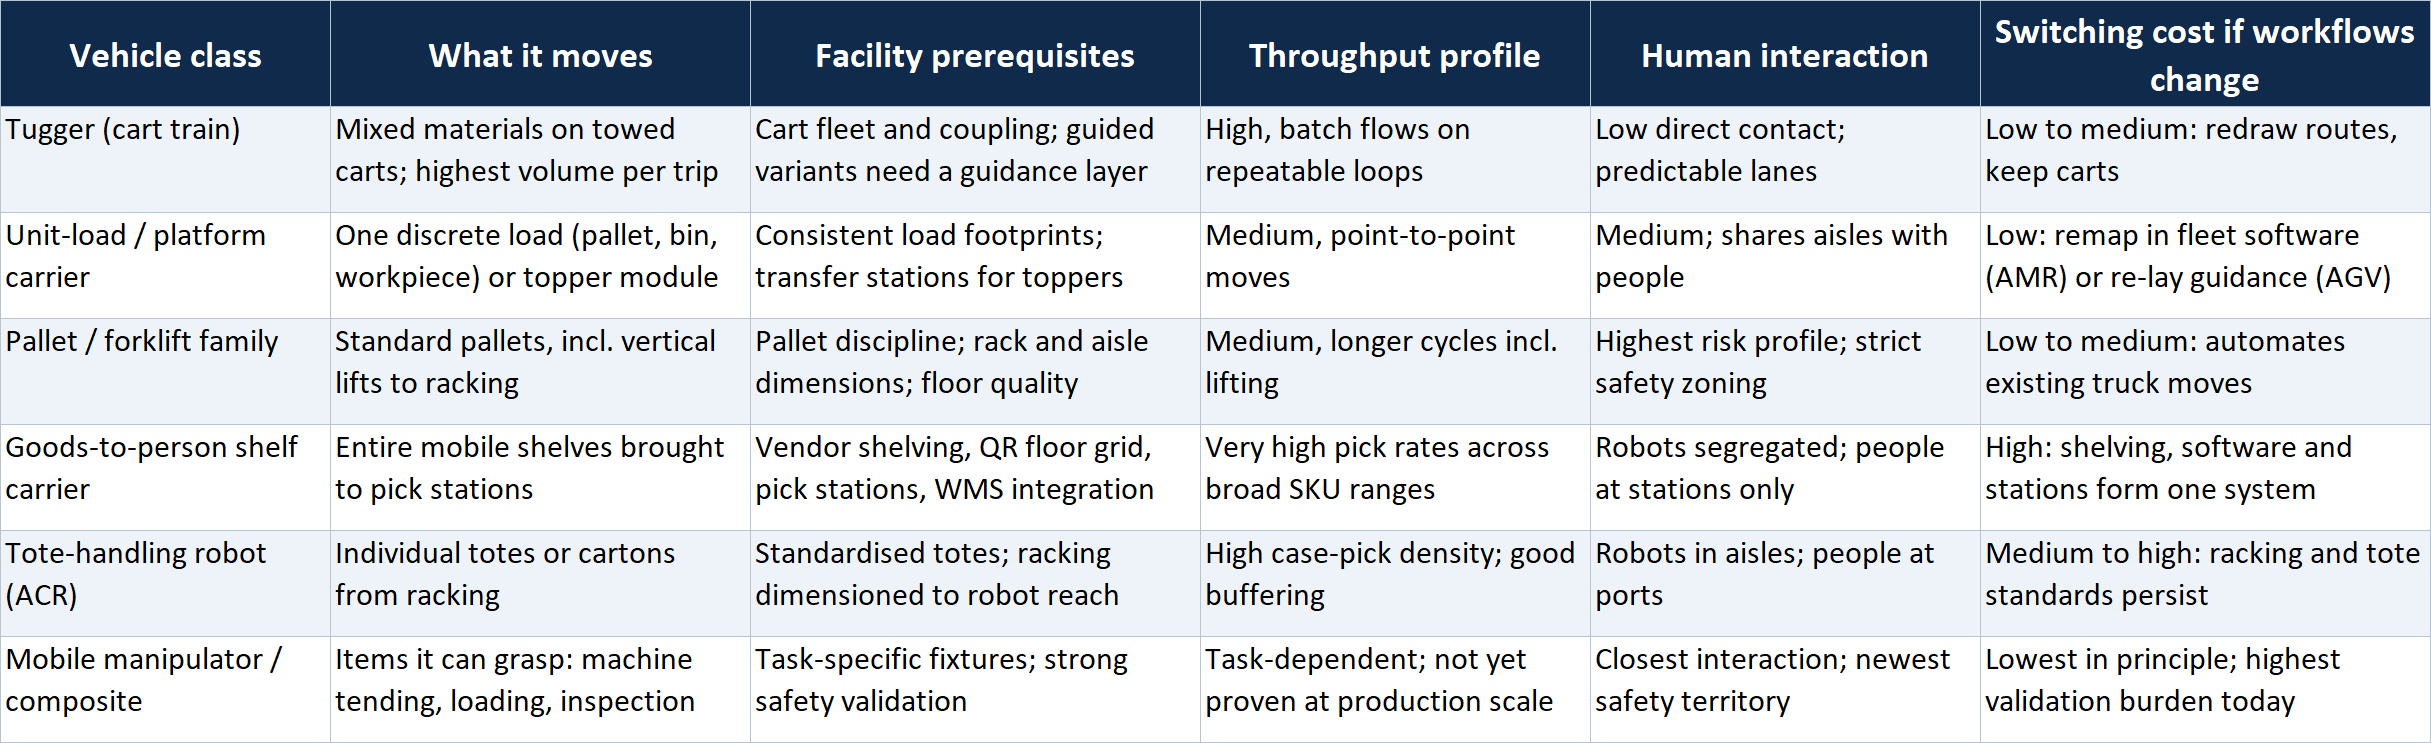
ACRs für den Transport von Transportkisten eignen sich für den intensiven Kommissionier- und Pufferbetrieb, insbesondere an Bestandsstandorten, an denen eine höhere Lagerdichte angestrebt wird, ohne das gesamte Regalsystem zu ersetzen. Mobile Manipulatoren sind derzeit eher eine Klasse, die im Rahmen von Pilotprojekten getestet werden sollte, als dass sie standardmäßig eingesetzt werden: Maschinenbeschickung, Inspektionsrundgänge und Ladeaufgaben mit hoher Variabilität sind die plausiblen ersten Einsatzbereiche, und die vernünftige Vorgehensweise für die meisten Käufer im Jahr 2026 ist ein begrenztes Pilotprojekt mit klaren Erfolgskriterien anstelle einer Flottenverpflichtung.Tabelle 1 fasst diese Leitlinien im „ARPI Class Selector“ zusammen, einer eigens entwickelten Matrix, die die sechs Klassen anhand von fünf für Käufer relevanten Dimensionen bewertet: Lasttyp, Standortvoraussetzungen, Durchsatzprofil, menschliche Interaktion sowie Umstellungskosten bei Änderungen der Arbeitsabläufe. Die Matrix spiegelt typische Merkmale auf Klassenebene wider, die aus den für diese Reihe untersuchten Normen, Unterlagen der Veranstalter und technischen Dokumentationen der Anbieter zusammengestellt wurden; einzelne Modelle können davon abweichen, und die Matrix dient als Instrument zur Vorauswahl, nicht jedoch als Ersatz für eine Standortbegutachtung und anbieterbezogene Validierung.
Tabelle 1: Der ARPI-Klassenauswähler für 6 Klassen mobiler Roboter anhand von 5 käuferorientierten Dimensionen
Entstehende Unterkategorien
Die Variantenlandschaft ist nicht statisch, und in der ersten Hälfte des Jahres 2026 hat sich ihr Bild in einem wichtigen Punkt verändert: Die Kategorie der Verbund- oder radgetriebenen Humanoide wurde zur produktivsten Einführungs-Klasse der Branche. Von den 41 vorgestellten Composite-Produkten handelte es sich bei 33 um radgetriebene humanoide Konstruktionen, die nicht nur von Humanoid-Spezialisten, sondern auch von etablierten Herstellern mobiler Roboter und branchenübergreifenden Neueinsteigern auf den Markt gebracht wurden. Die Richtung ist klar, auch wenn noch keine Belege aus der Serienproduktion vorliegen: Mobile Roboter entwickeln sich weiter – weg vom bloßen Transport von Gegenständen hin zur Ausführung von Aufgaben,
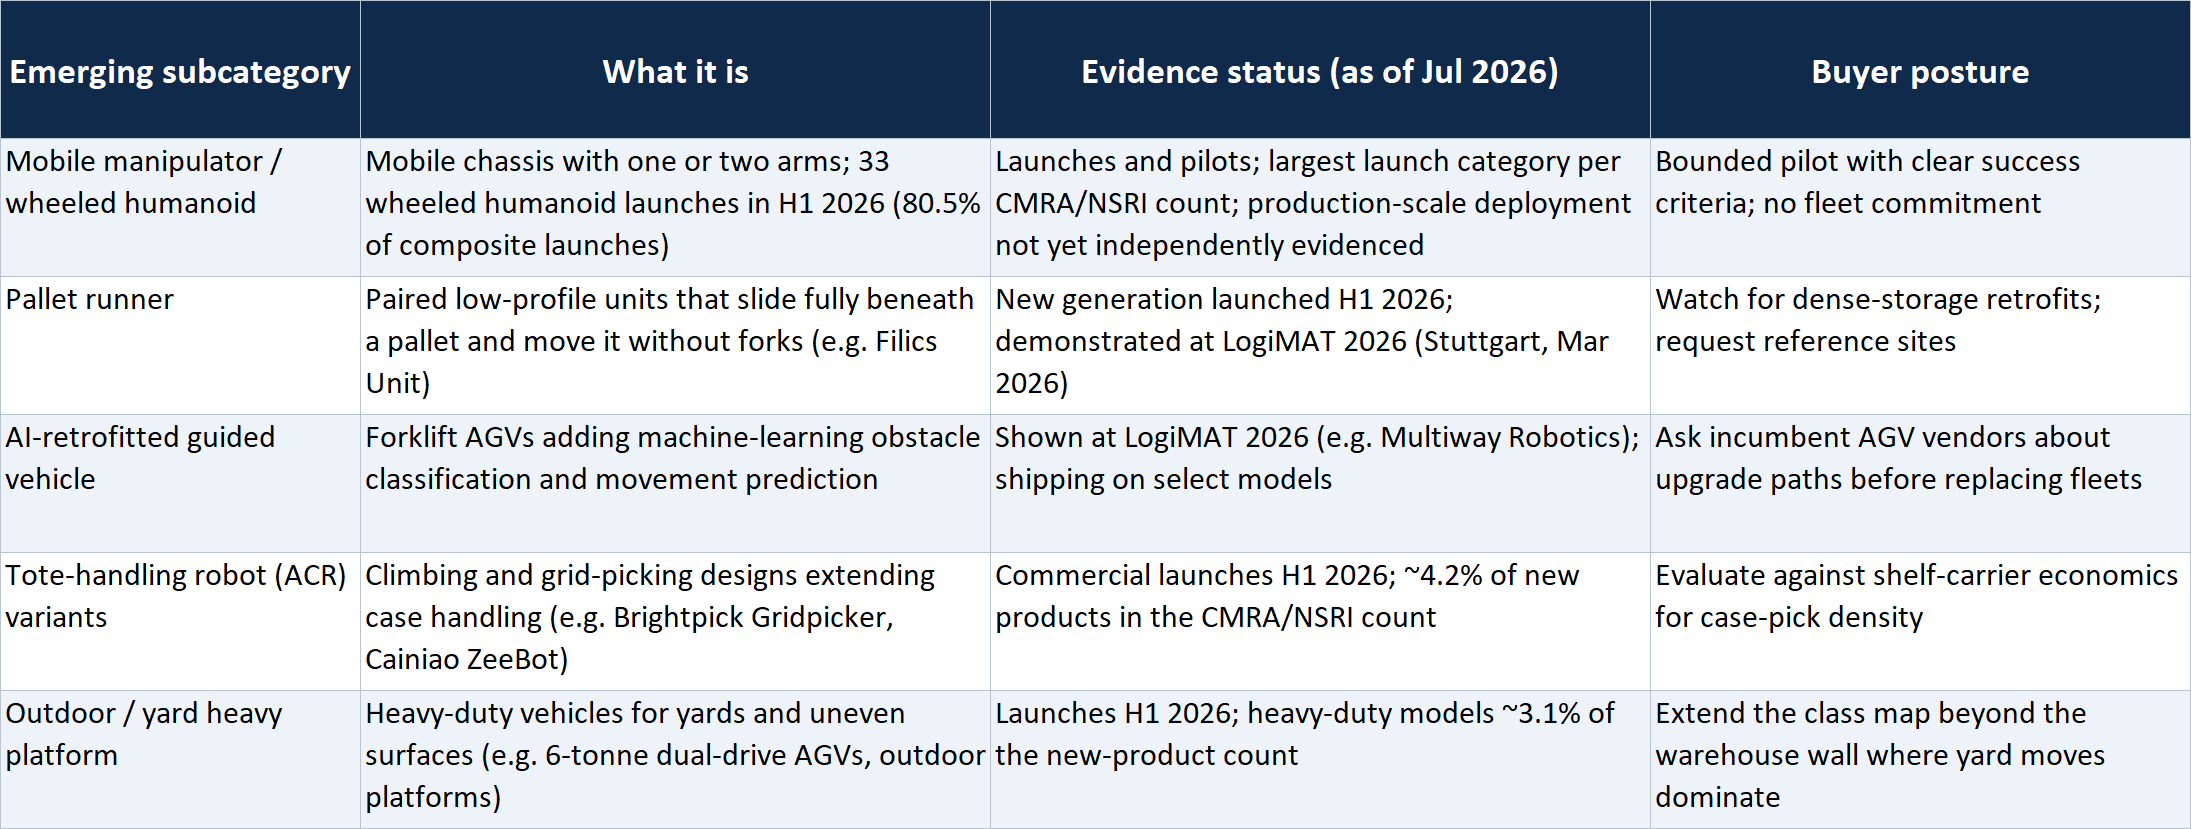
Und Käufer, die Fünfjahrespläne für die Automatisierung erstellen, sollten die Handhabung als ein künftiges Merkmal der mobilen Flotte betrachten und nicht als separate Anschaffung.Drei weitere Unterkategorien verdienen einen Platz auf der Beobachtungsliste. Die erste ist der Palettenläufer, wie er beispielsweise von Filics vorgestellt wurde: Dabei gleiten zwei miteinander verbundene Einheiten vollständig unter eine Palette und bewegen diese ohne Gabeln – ein mechanisch neuartiger Ansatz für Probleme mit höchster Lagerdichte, der im März 2026 auf der Intralogistikmesse LogiMAT in Stuttgart vorgestellt wurde. Die zweite ist das mit KI nachgerüstete geführte Fahrzeug: Etablierte Hersteller von AGV-Gabelstaplern statten ehemals starr konstruierte Fahrzeuge mit maschinellem Lernen zur Hindernisklassifizierung aus, wodurch die Grenze zwischen AGV und AMR von Seiten der AGVs verwischt und die Lebensdauer geführter Flotten verlängert wird. Der dritte Bereich sind Außen- und Hofroboter – Hochleistungsplattformen, die für Oberflächen und Witterungsbedingungen ausgelegt sind, mit denen Innenraumfahrzeuge nicht zurechtkommen, wodurch sich die Klassifizierung über die Lagerwände hinaus erweitert. Tabelle 2 fasst die sich abzeichnenden Unterkategorien mit ihrem Nachweisstatus zusammen, da eine Markteinführung, eine Vorführung auf einer Fachmesse und ein unabhängig nachgewiesener Produktionseinsatz drei unterschiedliche Nachweisstufen darstellen und Käufer diesen Unterschied bei ihrer Planung preislich berücksichtigen sollten.
Tabelle 2: Aufkommende Unterkategorien mobiler Roboter von 2025 bis 2026
Das Fazit von ARPI
Die Klassenübersicht – und nicht die Markenauswahl – entscheidet darüber, ob die Beschaffung mobiler Roboter erfolgreich ist oder scheitert. Ein Einkäufer, der weiß, ob der vorherrschende Materialfluss einen Schleppzug, einen Plattformtransporter, ein Gabelstaplerfahrzeug, einen Regaltransporter oder einen Behälterroboter erfordert, hat bereits den Großteil der 96 in diesem Halbjahr eingeführten Produkte ausgeschlossen und kann aus einer klaren Position heraus über die wenigen verbleibenden Produkte verhandeln.
Der nächste entscheidende Faktor sind die Kosten, und die hier gewählte Klasse wirkt sich direkt darauf aus: Dasselbe Lager kann mit Fahrzeugen automatisiert werden, deren Preis dem eines Autos oder dem eines Hauses entspricht – eine Frage, mit der sich der Preisleitfaden vom Donnerstag ausführlich befasst. Den Markteinführungsdaten zufolge wird die Entwicklung der nächsten drei Jahre von der Einführung mobiler Handhabungssysteme geprägt sein; der umsichtige Einkäufer beobachtet diese Produktklasse genau, testet sie gezielt und setzt auf die Klassen, deren Wirtschaftlichkeit sich bereits bewährt hat.Haftungsausschluss: Dieser Artikel dient ausschließlich der allgemeinen Information und stellt keine Beschaffungs-, Anlage- oder Rechtsberatung dar. Die Zahlen stammen aus Quellen, die zum Stichtag 27. Juli 2026 als zuverlässig galten; die Originalwährungen sind angegeben, und die ungefähren US-Dollar-Gegenwerte wurden zu indikativen Wechselkursen (7,15 RMB pro USD) berechnet. Leser sollten aktuelle Spezifikationen, die Anwendbarkeit von Normen und Preise bei Anbietern und Beratern überprüfen, bevor sie Entscheidungen treffen.












