
Robotiq 將其對實體人工智慧技術堆疊的掌控開源化
Robotiq 釋出了 C++ SDK、一款由該公司維護的 ROS 2 驅動程式,並更新了 NVIDIA Isaac Sim 資產,新增了閉環運動學功能;這些是「Contact Core」物理人工智慧軟體層的首批組件,該軟體層將提供付費的嵌入式智慧功能,預計於 2026 年第四季推出。

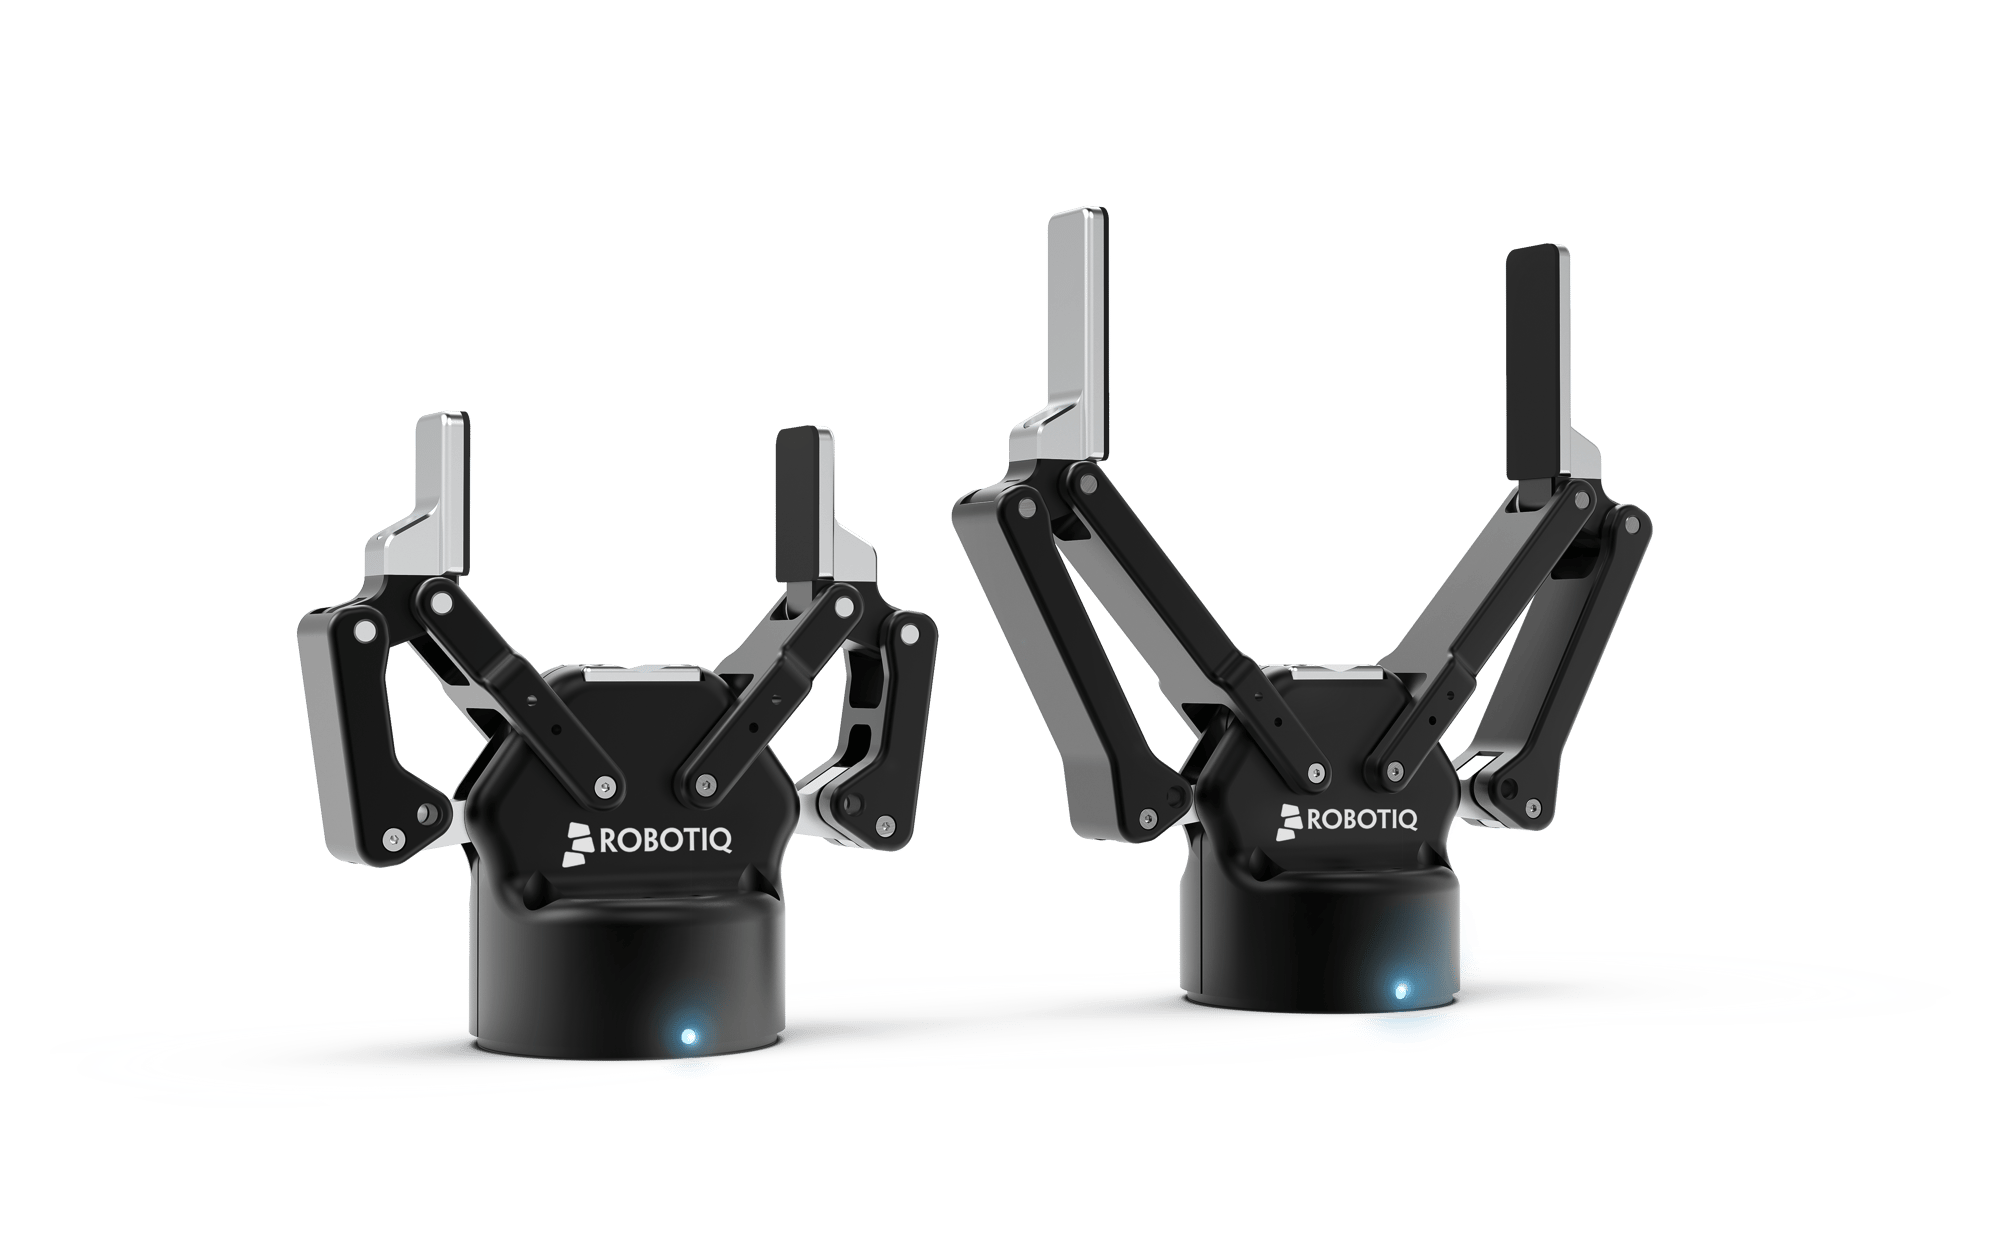
專為固定且重複的取放循環所設計的機器人夾爪,其工程需求與那些旨在教導人工智慧模型如何抓取從未見過物體的夾爪有所不同。 總部位於魁北克市的工業自動化自適應夾爪與機械手臂末端執行器製造商 Robotiq,正是基於這項區別,於週二發布了三套開源軟體套件, ,內容涵蓋一個獨立的 C++ SDK、一個可直接取代現有社群驅動程式的 ROS 2 套件,以及更新後的 NVIDIA Isaac Sim 資產——這些資產具備閉環運動學功能,可實現更高保真度的模擬。 這些軟體包均為免費提供,託管於 github.com/robotiq,並由該公司直接維護,而非交由志願者社群負責,這有別於過去夾爪軟體通常的支援模式。
Robotiq 對此舉的解釋是,由社群維護的驅動程式套件——這類由志願者支援的 ROS 整合方案,多年來雖在傳統自動化專案中表現尚可——卻無法滿足實體 AI 應用實際的需求: 更高精度的模擬,以縮小模擬環境中訓練出的模型與部署於實體硬體上的模型之間的差距;更緊湊的控制迴路,以便為操作模型提供關於接觸力的更細緻反饋;以及橫跨數百萬個週期的持續資料收集,以產生現代機器人基礎模型所需的訓練數據量。 Robotiq 人工智慧首席技術長文森特·杜尚(Vincent Duchaine)直截了當地指出了根本問題:「物理人工智慧應用對夾爪的要求,遠遠超過傳統應用以往的任何要求。」 過去那種依固定計時器進行閉合、握持與釋放的夾爪,無需即時回報細粒度的接觸力數據,也無需在模擬與現實中以毫秒為單位展現完全一致的行為。但用於訓練或執行操作模型的夾爪則必須如此,因為模型會從每個循環中學習,而雜訊或不一致的
來自硬體層的資料會扭曲其學習結果。各套件實際解決的問題
C++ SDK 是一個獨立的函式庫,旨在供開發自訂機器人堆疊的團隊使用,而非在 ROS 生態系統內運作;它讓開發者能夠直接對 Robotiq 夾爪進行低階控制,無需透過 ROS 中介軟體傳遞指令,對於開發專有控制系統或將夾爪整合至非 ROS 工業控制器中的團隊而言非常實用。 相較之下,ROS 2 套件則明確設計為現有許多 Robotiq 部署所運行的社群驅動程式的「即插即用」替代方案,其介面與現有驅動程式相容,因此現有專案無需重寫整合程式碼,即可直接替換為由公司維護的版本,同時獲得新套件所建構的更緊湊控制迴路與更一致的行為表現。 這種相容性選擇在商業上至關重要:Robotiq 並未要求現有客戶重建其軟體堆疊以獲得公司支援的維護服務,而是僅需變更一個依賴項。
第三個套件——更新後的 NVIDIA Isaac Sim 資產(含閉環運動學)——則針對物理人工智慧開發中一個範圍較窄但日益重要的問題: 「模擬與現實之間的落差」——即完全在模擬環境中訓練的操作模型,雖在該模擬中表現良好,但在其原型所依據的實體夾爪上卻會失敗或產生不可預測的行為,原因在於模擬的運動學未能準確捕捉真實機構的運動方式及其對接觸的反應。 在此脈絡下,「閉環運動學」意指模擬夾爪模型會像實體夾爪那樣整合反饋機制,而非假設理想化的開環運動;這應能讓使用更新版 Isaac Sim 資源所訓練的模型,更可能將其學習到的行為轉移至真實夾爪上,而無需在實體硬體上進行大量重新訓練或微調。
更宏大軟體架構的第一層
BetRobotiq 將這三項發布定位為其所謂「Contact Core」的首批組成部分——這是一層物理人工智慧軟體層,該公司計劃逐步擴建該平台,並預計於 2026 年第四季推出具備嵌入式智慧功能的版本。 這種定位改變了買家解讀週二發布消息的角度:這並非旨在贏得開發者好感的單次開源貢獻, 而是 Robotiq 計畫持續在其上構建產品的基础架層,這賦予該公司直接的動力來持續維護這些開源套件,而非任其停滯不前——這正是許多由企業贊助的開源專案在初期宣傳價值消退後最終的命運。 今日採用 ROS 2 套件或 Isaac Sim 資產的開發者或系統整合商,實質上是在採用 Robotiq 即將推出的 Contact Core 功能所依賴的基礎架構;這與採用沒有明確維護路線圖的通用社群驅動程式相比,承諾的層級有實質性的差異。
這種「免費提供基礎軟體,同時在其上建立付費層」的策略邏輯在開發者工具領域並不陌生,而 Robotiq 的做法則直指在一個特定且快速成長的利基市場中贏得「預設整合方案」的地位:即那些需要針對真實夾爪硬體進行訓練並部署的、正在建構操作模型的團隊。 任何開發通用操作模型的機器人實驗室或新創公司,都必須選擇某種夾爪來作為數據收集的標準;而其軟體堆疊能提供最高模擬與現實保真度,並具備最可靠開源工具的夾爪,在該決策中將擁有實質優勢——這與底層機械硬體的差異無關。 透過在多數競爭對手之前推出由公司維護的 ROS 2 及 Isaac Sim 支援,Robotiq 正試圖在競爭對手夾爪製造商採取相同策略之前,將自身塑造成該標準化問題的「預設答案」。
一個主要以機械結構為競爭焦點的夾爪市場
Robotiq 於 2008 年在魁北克市成立,初期憑藉自適應夾爪建立起聲譽,尤其是其 2F-85 和 2F-140 兩指型號,這些產品已成為系統整合商在將協作機器人手臂與通用夾持工具搭配時常見的預設選擇, 與 Schunk、OnRobot 及 Zimmer Group 等競爭對手相比,Robotiq 主要在機械適應性、力感測精度以及與各大協作機器人品牌的整合便利性方面展開競爭。 這場競爭歷來幾乎完全在硬體層面展開:哪款夾爪能處理最廣泛的物體形狀與重量範圍、哪款提供最精細的力控能力、哪款能與特定機器人手臂的原生軟體最快地整合。 軟體維護原本只是次要考量,通常透過抓取器廠商可能僅發布一次、之後便基本保持不變的基本 ROS 驅動程式來處理,而由機器人社群在需要時填補缺口。
物理人工智慧(Physical AI)的開發打破了這種模式,因為軟體層不再僅是便利功能,而是成為產品核心價值的一部分。 一個基於數百萬次抓取嘗試進行訓練的操作模型,需要夾爪在每個循環中提供一致且高保真的數據;若模擬環境無法精確建模夾爪的實際運動學,所訓練出的模型行為將在從模擬環境轉移至實體硬體的瞬間便會失效。 這種轉變改變了夾爪差異化的衡量標準:兩款機械結構相似的夾爪,若其中一款擁有經過嚴格維護、高保真的模擬資產,而另一款則依賴社群貢獻的模型(該模型尚未更新以反映硬體的實際閉環行為),則兩者的訓練結果將產生顯著差異。 Robotiq 的這三項發布,正是直接押注於「軟體層面的差異化」——而非漸進式的機械改進——才是末端執行器領域下一輪競爭優勢的關鍵所在。
將被決定。這對當今選擇夾爪硬體的團隊意味著什麼
對於正在為實體 AI 專案(而非固定週期的工業生產線)評估機械手臂末端執行器的採購或工程團隊而言,實際的啟示在於:夾爪的選型如今已增添了幾年前所沒有的「軟體維護」層面。 相較於那些由社群維護、更新頻率不確定的驅動程式,若夾爪具備由廠商主動維護且獲得官方支援的 ROS 2 驅動程式與模擬資源,將能降低整合風險並縮短工程開發時間;這對預期需在數月或數年內反覆迭代操作模型,而非僅部署一次便維持靜態配置的團隊而言,尤為重要。 話雖如此,Robotiq 的 ROS 2 套件採用向後相容的設計,其介面與現有的社群驅動程式相容,這意味著已經運行 Robotiq 硬體的團隊在嘗試新套件時,切換成本幾乎為零,這降低了採用門檻,無論未來幾個季度 Contact Core 的整體路線圖如何發展。
Robotiq 的賭注在於:物理 AI 堆疊中的夾爪層,其供應商選擇的重要性將不亞於機器人手臂或其上層的基礎模型;而現在推出由公司維護、支援模擬的開源工具,正是趁市場尚未確立標準之前,搶佔該地位的關鍵。 對於競爭對手的夾爪製造商而言,當前這扇機會之窗還能敞開多久,仍是未解之題。閉環運動學或由公司維護的 ROS 2 驅動程式,原則上並無專有技術可言;任何擁有相當工程資源的競爭對手,都可能在類似的時間框架內發布等效的套件。 更難迅速複製的是 Contact Core 背後的路線圖承諾:Robotiq 已表明,他們打算在 2026 年剩餘時間內,持續在此開源基礎上開發付費的嵌入式智慧功能,這意味著今天採用 Robotiq 硬體作為標準的團隊
該公司押注於持續性的投資,而非一次性發布;這項賭注唯有在該公司確實推出其承諾的第四季功能時,才會獲得回報。本文綜整了 Robotiq 針對 2026 年 9 月 22 日發布之軟體套件所作的公開聲明。本文僅供一般資訊參考,並不構成任何投資、財務或法律建議。
首圖來源:Robotiq。












