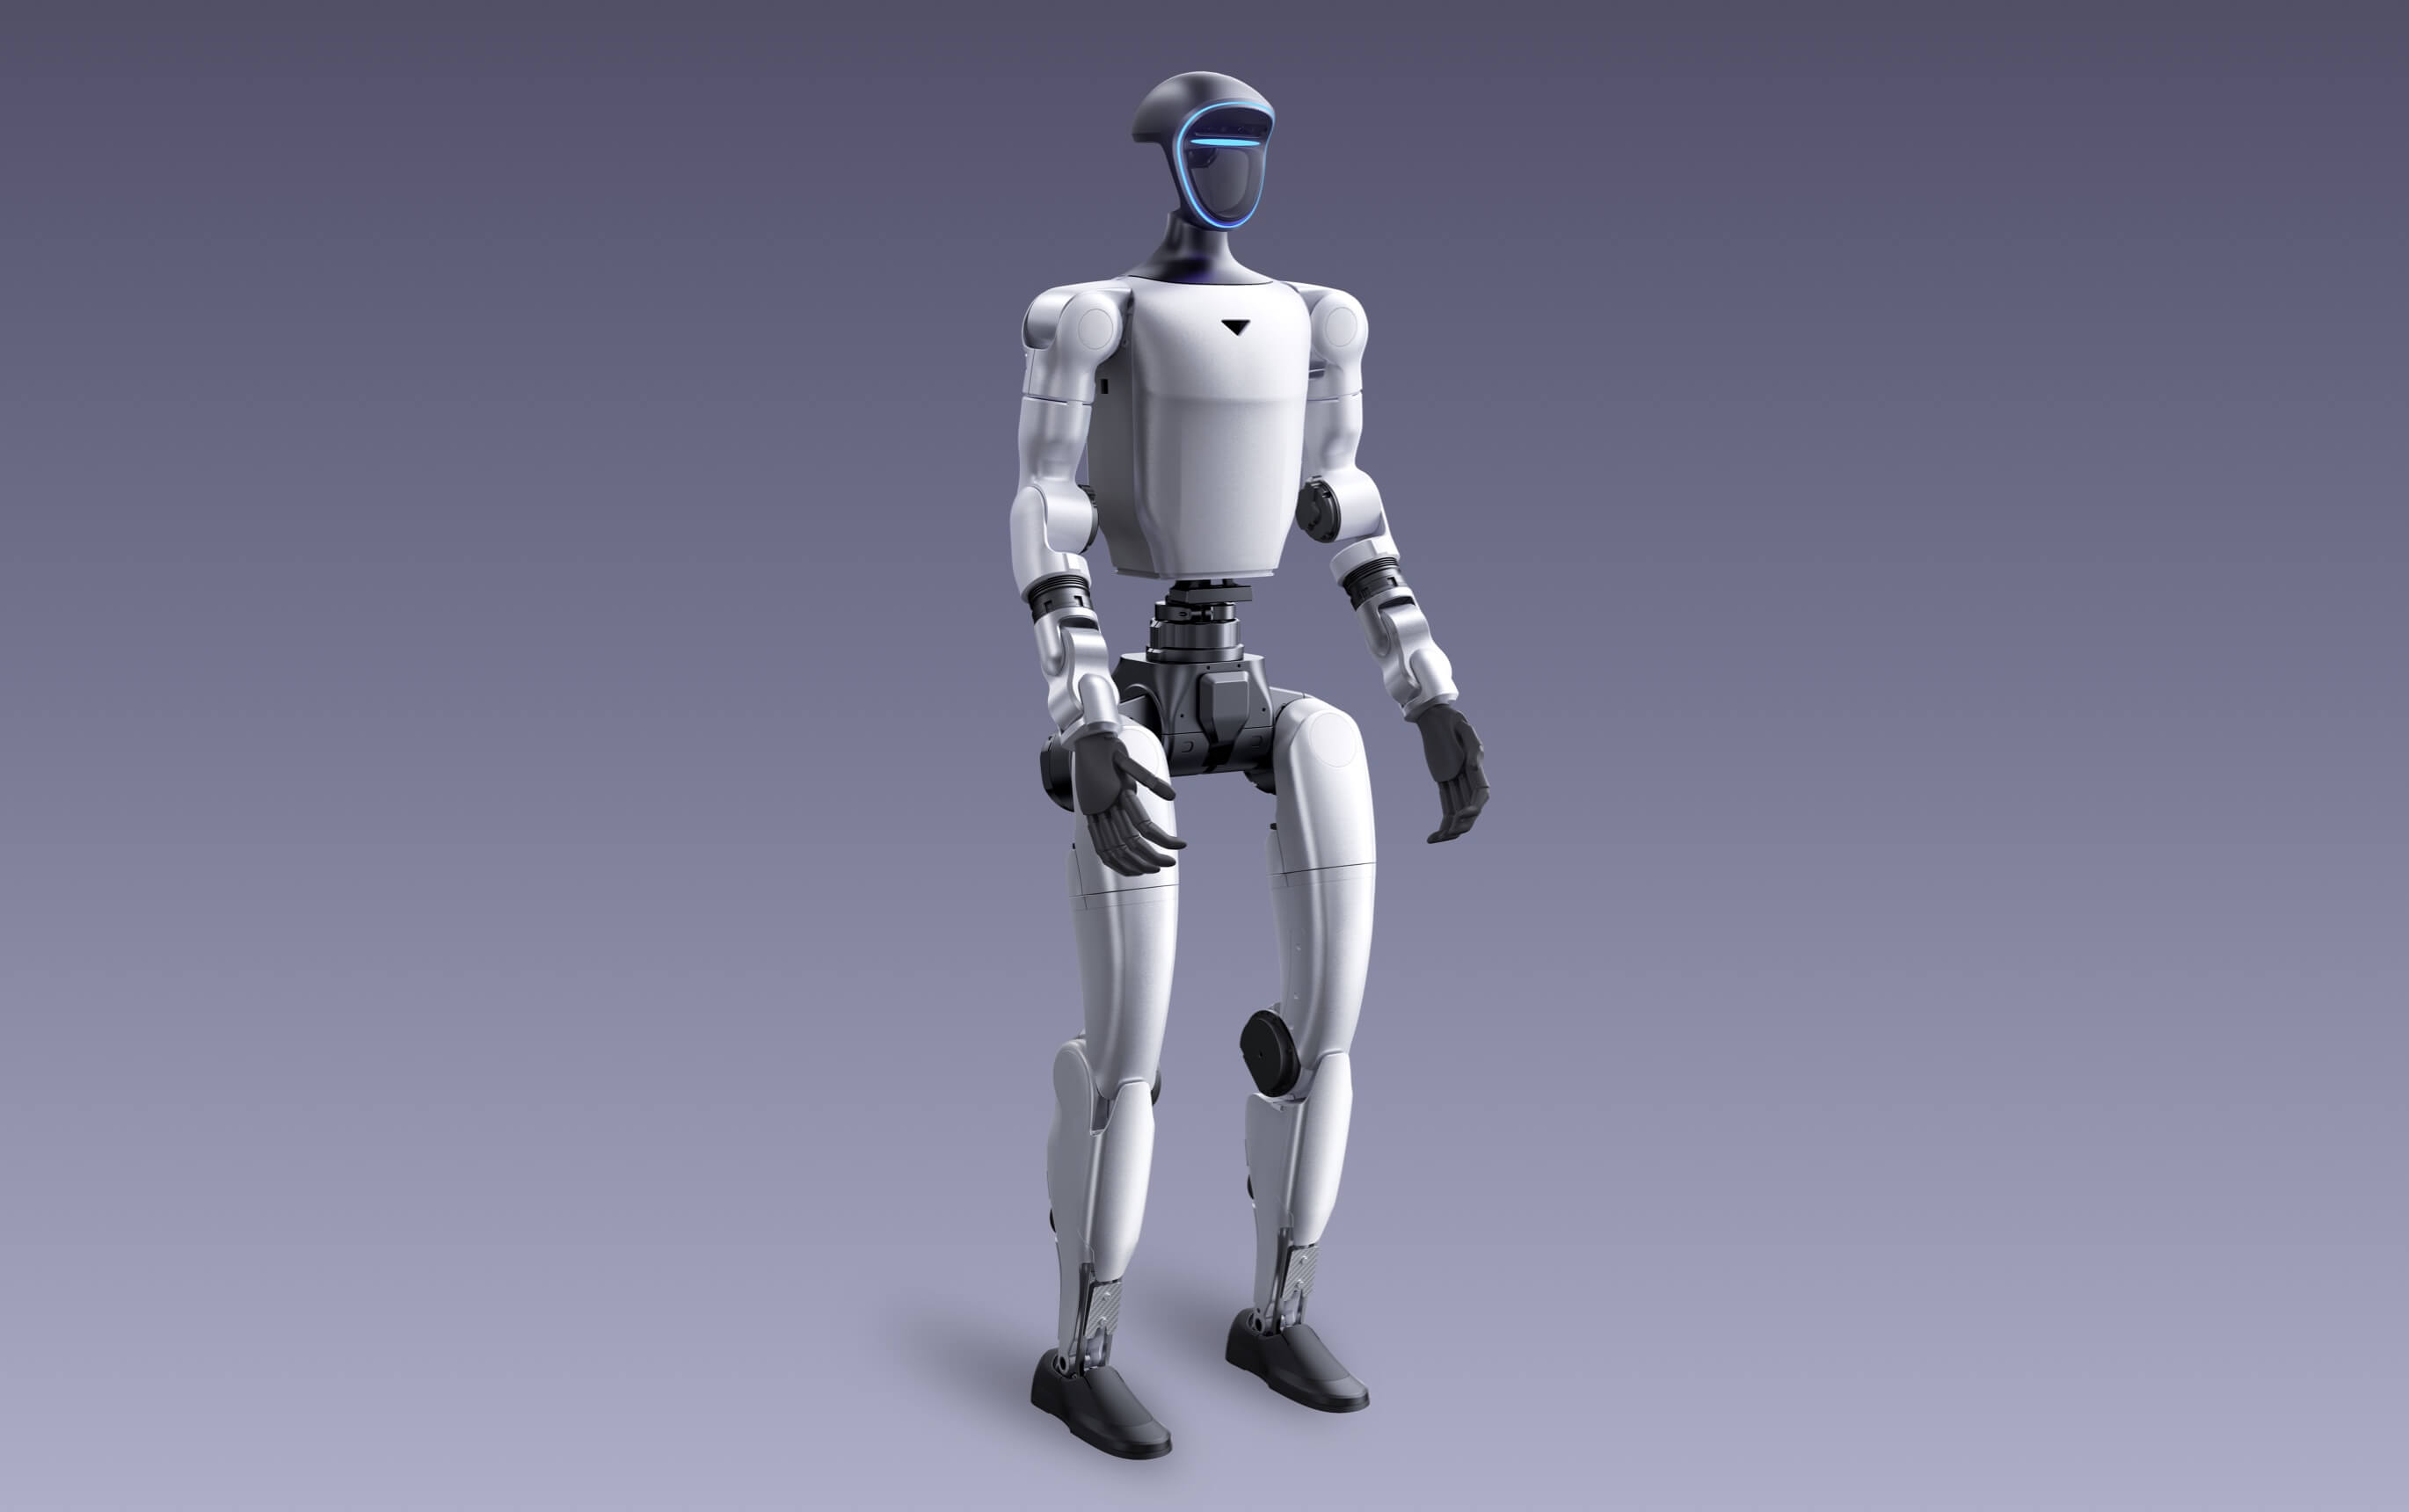
RoboParty 將其 RP1 人形機器人開源,並包含硬體檔案
開發者社群 RoboParty 針對其 RP1 人形機器人發布了一套完整的開源技術堆疊,其中包含機械與電子硬體檔案、控制軟體,以及經過訓練的動作學習策略。


在類人型機器人領域,開源硬體主要仍停留在元件層級:這裡有個馬達設計,那裡有塊控制板,極少有完整的機器人。 與中國相關的開源類人型機器人開發者社群「RoboParty」正進一步突破,為其 RP1 類人型機器人(在研究論文中稱為 ROBOTO 01)發布了完整的開發套件,內容涵蓋從機械設計檔案到使機器人行走的動作學習策略等各項內容。 此次發布內容包含 STEP 模型、設計圖、PCB 生產檔案、線束資訊及硬體物料清單,以及控制軟體、機器人模型和動作學習資源等軟體部分內容,此舉緊接在 RP1 於 IEEE/RSJ 國際智能機器人與系統會議(簡稱 IROS)首度亮相之後。
RoboParty 在社群中的活躍度、主要以中文撰寫的文件,以及連結至 QQ、WeChat 和 Bilibili 的資訊,均顯示其開發者群體主要位於中國;儘管該專案的公開資料中並未披露正式總部或公司註冊資訊。該專案的定位十分特定且狹窄:與其銷售成品的消費級或工業級類人型機器人, RoboParty 將 RP1 定位為參考平台,供其他開發者、研究人員及小型機器人團隊在此基礎上進行開發、修改與擴展;其競爭對手並非 Unitree 或 Agility Robotics 等商業類人型機器人製造商,而是那些歷來缺乏可信且完整堆疊類人型機器人選項的學術及業餘機器人平台。
為何釋出完整技術堆疊比釋出程式碼更為重要
迄今為止,大多數開源機器人專案的釋出都因客觀因素而僅是部分開放。某家公司可能會將控制軟體開源,同時將硬體設計保留為專有技術,藉此保護業務的製造環節,同時仍能建立開發者的好感。又或者,某個硬體專案可能會公開機械圖紙,卻未提供讓類人型機器人能夠可靠行走所需的動作學習策略,導致
對於開發者而言,這意味著他們手邊只有一具靜態機器人,且若不進行大量獨立的軟體開發,便無實際方法讓它動起來。RoboParty 的發布刻意突破了這項限制,同時公開了硬體檔案、控制軟體以及預先訓練好的動作策略,適用於兩種截然不同的硬體配置:24 自由度版本與 28 自由度版本。根據其 GitHub 文件所述,該專案所闡明的理由更多是基於診斷考量,而非純粹的理念: 人形機器人的動作失誤可能源自已學習的控制策略、物理致動器硬體,或是機械結構本身;若開發者僅能接觸這三個層級中的其中一個,便無法可靠地判定究竟是哪一層級導致了特定故障。 透過同時釋出這三個層級,RoboParty 賭的是:賦予開發者獨立隔離並測試各層級的能力,將能加速整個開放式人形機器人研究社群的除錯與迭代進程,而不僅限於 RoboParty 自身的平台。
RP1 的實際能力,以及那張不適用的圖表
RoboParty 表示,RP1 已展示出連續行走、從物理干擾中恢復、跌倒後起身,以及人類動作追蹤(即機器人能鏡像重現人類操作者的動作)等能力。 這些是類人型機器人領域公認的標準能力基準,用以證明平台的基本移動與平衡控制功能正常運作,而非任何進階操作或任務執行能力的證據。 RoboParty 尚未公布 RP1 硬體的零售價格或出貨時程,這顯示此次發布主要針對能夠根據公開設計檔案組裝機體的開發者與研究社群,而非尋求現成且具備技術支援產品的消費者或企業買家。
發布會中有一項細節值得特別留意
正因為它很容易被誤解。RoboParty 資料中收錄的一張 MimicLite 比較圖,評估的對象是 Unitree G1 機器人,而非 RP1 本身,不應被解讀為針對 RoboParty 自身硬體的性能聲明。 讀者及有意組裝 RP1 的使用者若將 RP1 與現有的商用類人型機器人進行比較時,應將該圖表視為比較方法的基準參考,而非用以證明 RP1 相較於 G1 或任何其他平台的表現數據。RoboParty 目前公開的資料中,並未包含 RP1 與競爭對手類人型機器人之間的直接性能比較。決定誰能實際組裝此專案的授權細節
RoboParty 的硬體設計採用 CERN-OHL-W-2.0 授權發佈,這是 CERN 開放硬體授權(CERN Open Hardware Licence)的弱互惠變體。此授權常見於開放式電子與機械硬體領域,要求任何修改並散佈該設計者,須以相容條款釋出其修改內容,同時仍允許商業用途。 隨附的硬體文件採用「創用 CC 姓名標示-相同方式分享 4.0」授權條款,該條款要求標示來源,並規定衍生文件須採用相同的授權條款。 RoboParty 自身的頁尾註明,整合至更廣泛 RP1 專案中的其他儲存庫——這些儲存庫源自與特定已發表論文相關的學術研究程式碼——均採用各自獨立的授權條款,這意味著開發者若要建構完整的 RP1 系統,必須檢查多個元件間的授權相容性,而非假設單一通用授權即可涵蓋整個系統堆疊。
這種授權結構足夠寬鬆,允許開發商業衍生作品,這正是那些將 RP1 視為起點(而非純粹的業餘專案)而進行評估的小型機器人公司與研究實驗室最可能感興趣的細節。若某家新創公司希望基於 RP1 的機械與電子設計,開發一款商業用途的人形機器人變體,將不會受到阻礙,
這可透過硬體授權本身來實現,不過在推出衍生產品之前,仍需取得附屬於某些動作學習元件的獨立學術程式碼授權。動作策略背後的學術研究脈絡
RoboParty 此版本中整合的動作學習元件,可追溯至一系列關於類人型機器人行走與操作的學術論文,其中包括專案文件中所述的 P-BFM、I-BFM、 PredActor、一篇關於桌球操作的論文、INTACT 以及 VIStream,貢獻者包括王雪、李一唐、趙浩、盧策武,以及各篇論文中的多位共同作者。 這項研究淵源對於可信度至關重要:RP1 的動作策略並非專為本次發布而從零開始實作,而是彙整了已發表且經同儕審查的機器人研究成果,這為外部開發者提供了可供評估的、有文獻記載的技術基礎,而非一個未經驗證的黑盒子控制系統。
RP1 與其他開源類人型機器人專案的比較
RoboParty 的發布延續了今年商業類人型機器人製造商將自身技術堆疊部分開源的普遍趨勢,這通常是為了圍繞其仍作為成品硬體銷售的平台,建立開發者生態系統而採取的戰略舉措。 Unitree 已公開其部分軟體工具,同時持續將 G1 及其他類人型機器人產品線作為商業產品進行製造與銷售;其他幾家機器人公司則釋出了模擬環境或訓練資料集,卻未公開實際組裝實體機台所需的底層硬體設計。 RoboParty 的釋出在方向與完整性上皆有所不同:這並非一家商業硬體公司為其仍在銷售的產品建立商譽而開放部分技術堆疊,而是一個開發者社群專案,釋出了完整的可組裝設計——包含機械、電子及軟體部分——且並無相應的商業硬體產品
目前有其自有產品正在銷售中。這項區別對於此次發布實際服務的對象至關重要。商業製造商的部分開源發布,是針對那些會購買該公司硬體並在其上開發軟體的開發者,藉此鞏固銷售關係。 RoboParty 的全堆疊釋出則徹底消除了這種商業依賴:資源充沛的大學實驗室、小型機器人新創公司,或是擁有機加工車間及電子組裝能力的個人愛好者,原則上都能在不向 RoboParty 購買任何產品的情況下,組裝出一台可運作的 RP1 機台,因為該專案目前並無硬體產品可供銷售。 這種開放性究竟能否透過讓更多團隊無需為商業平台投入巨額資金即可進行實驗,從而廣泛加速類人型機器人研究,抑或僅止於成為設備完善的實驗室所專屬的利基資源,將取決於有多少外部團隊實際嘗試完整組裝,而非僅止於閱讀文件。
隨著專案日趨成熟,值得關注的重點
下一個值得追蹤的指標,是 RoboParty 社群外的獨立開發者能否成功根據已公開的設計檔案組裝並運作一台 RP1 機器人;這將是對此次發布是否完整且精確到足以被複製的首次實質檢驗,而非僅是仍需仰賴未文檔化的「部落知識」才能實際組裝的局部參考資料。 第二個指標是 RoboParty 或其下游開發者是否會推出任何基於 RP1 硬體授權所開發的商業衍生產品;若能實現,將表明此開源發布已成功催生新商業模式,而非僅侷限於學術與業餘愛好者的應用。 在上述任一情況發生之前,RP1 應被視為一個可信且異常完整的開源類人型參考平台,而非類人型機器人進入市場方式發生更廣泛轉變的證據。
本文綜合了《Humanoids Daily》於 2026 年 10 月 15 日的報導內容,關於
RoboParty 的 RP1 版本,參照 RoboParty 自身的 GitHub 文件及公開公告,截至所述發布日期。本文僅供一般資訊參考之用,並不構成任何投資、採購、法律或工程方面的建議。相關數據反映上述來源於所述資訊截止日當下的狀況,並可能在未經通知的情況下有所變更。