
Real World 領銜 K-Physical AI 聯盟,並推動 DexBench 發展
韓國物理人工智慧新創公司 Real World 與 PhysicsSim Lab、Space AI 及 Endright 共同成立「K-Physical AI 聯盟」,旨在制定全球靈巧度標準。 該聯盟將與 NVIDIA 合作擴展 DexBench 平台,並與樂天、SK 電信、CJ 物流、暁星、HL Mando、富士、全日空(ANA)及三井化學展開合作。
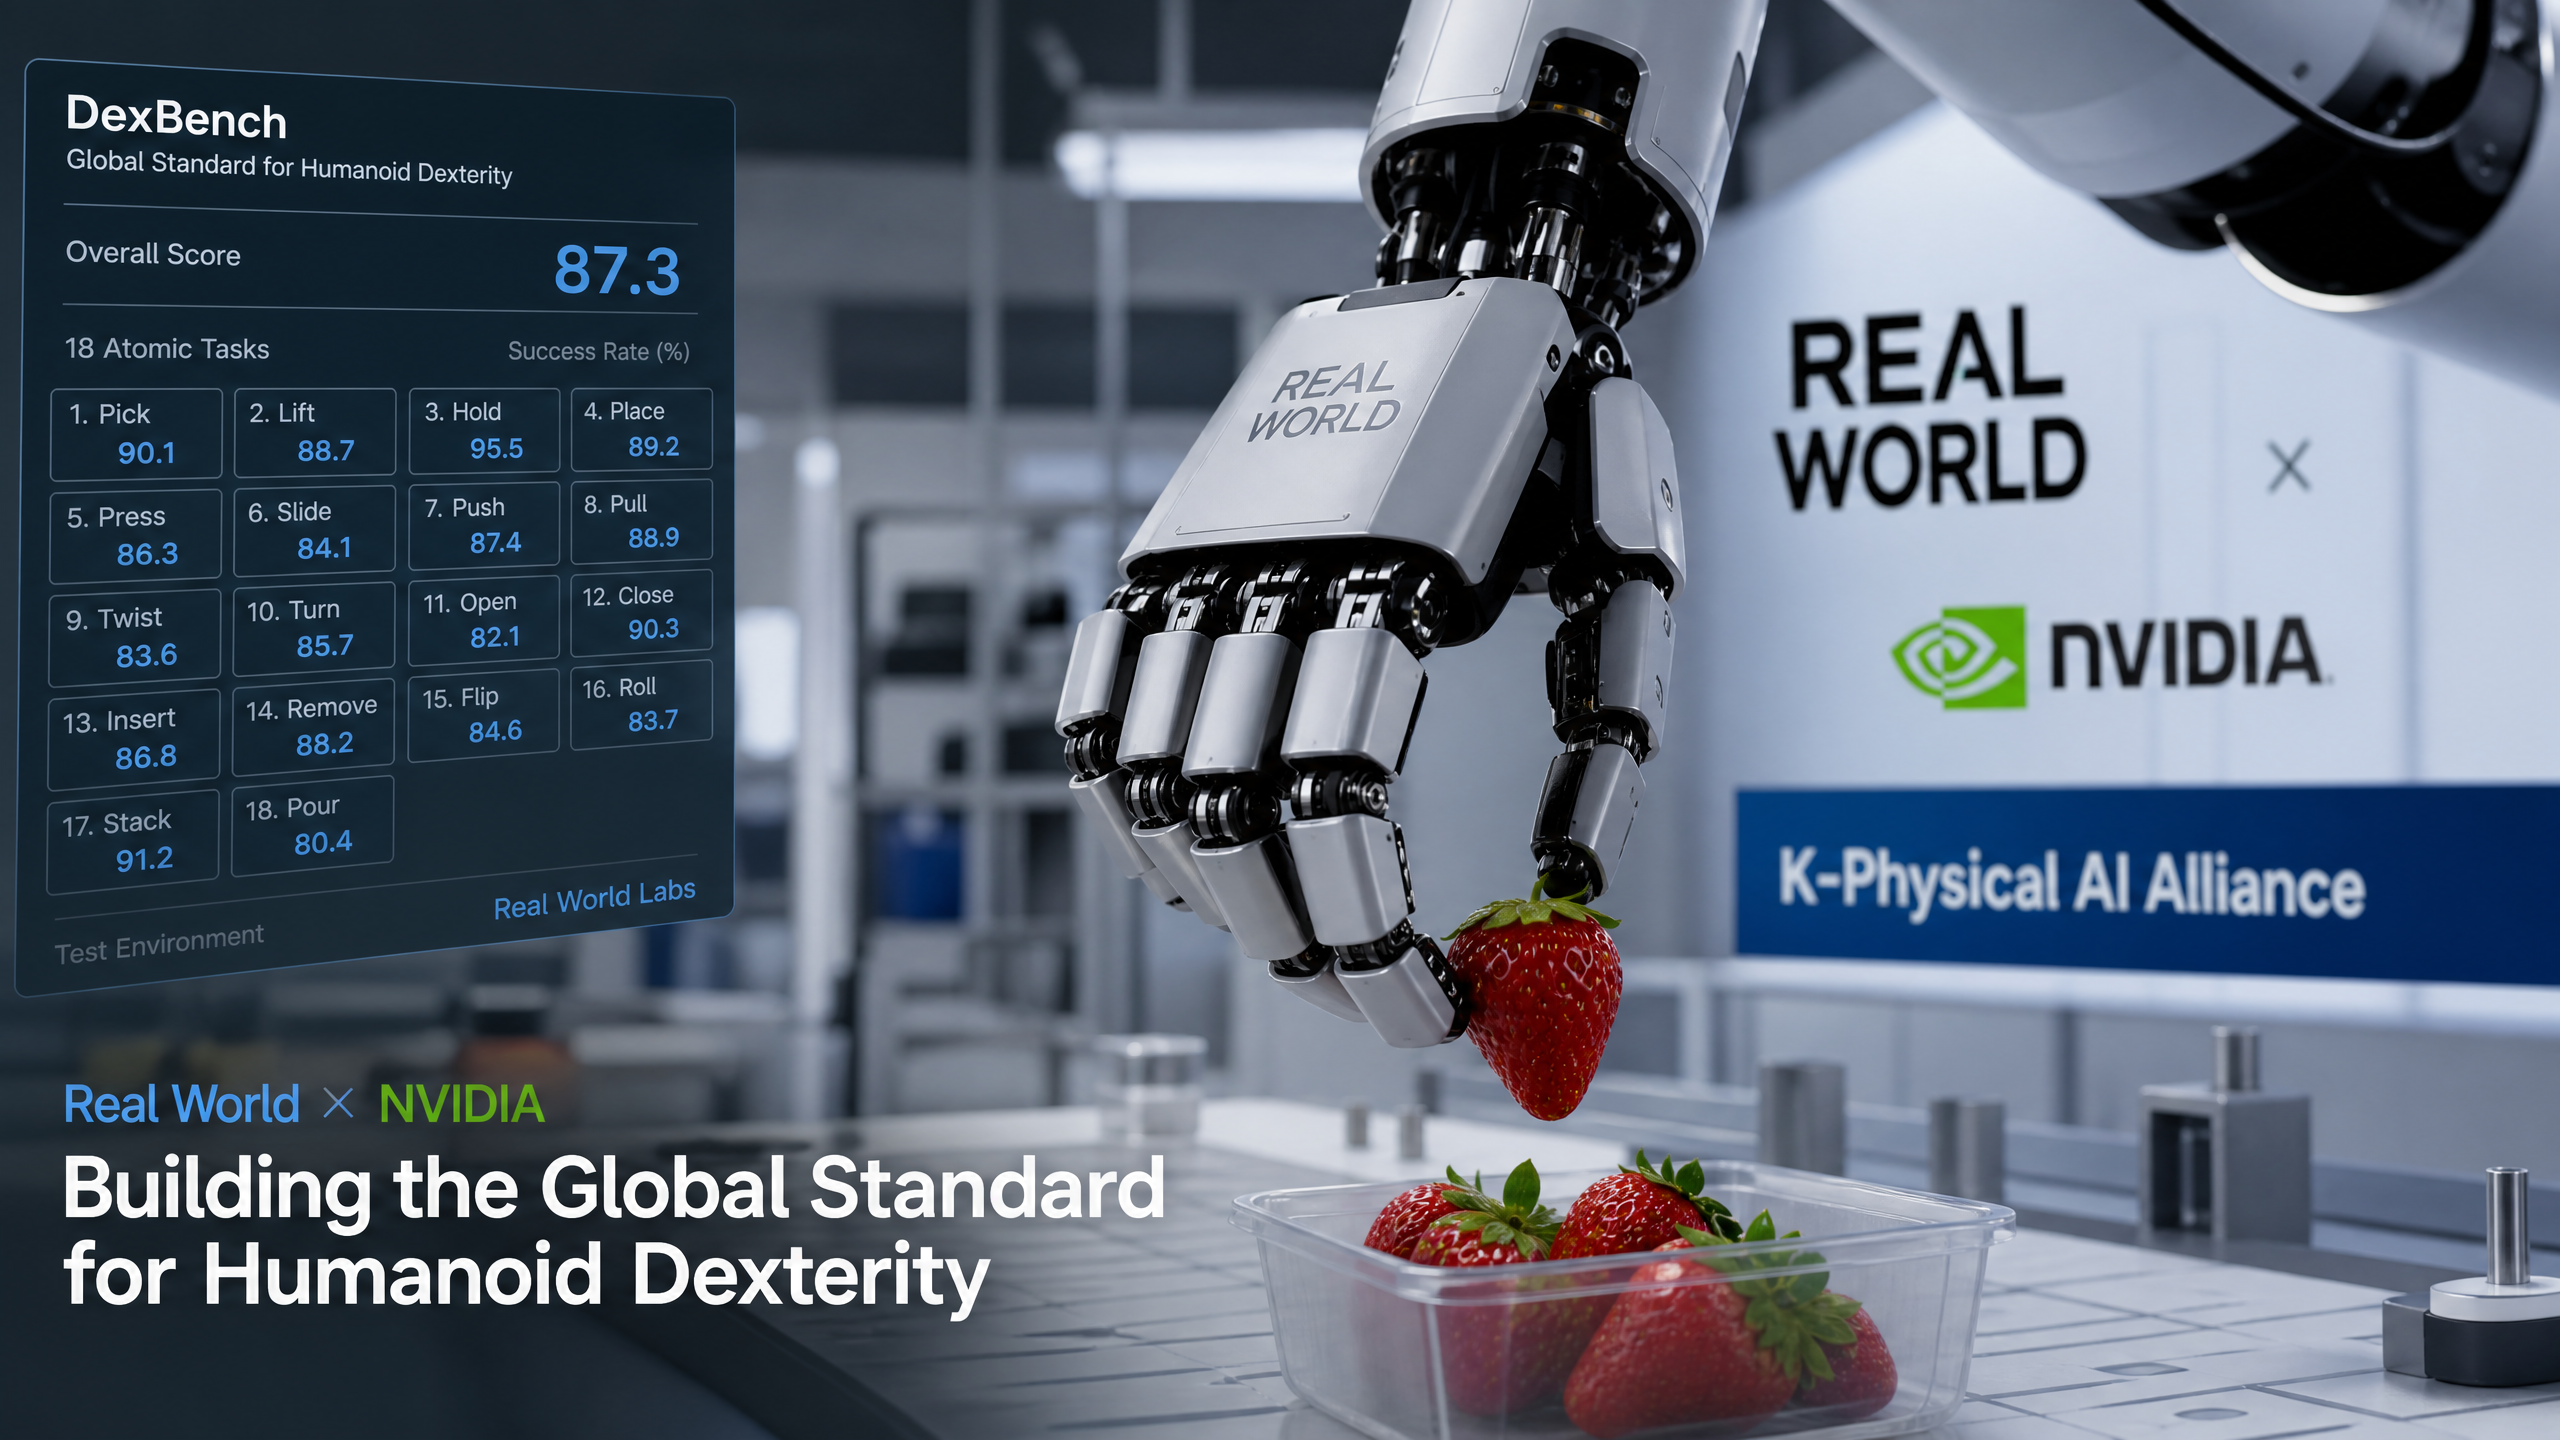
韓國物理人工智慧公司 Real World 表示,已於首爾與新創公司 PhysicsSim Lab、Space AI 及 Endright 簽署諒解備忘錄,共同成立「K-Physical AI 聯盟」。該聯盟旨在為機器人靈巧度與模擬技術制定全球產業標準,並以與 NVIDIA 共同開發的 DexBench 基準測試為核心。
該聯盟將擴展 DexBench 的應用範圍,該基準測試透過 18 項基本任務和 80 個案例來衡量類人型機器人手部的精準度。 企業合作夥伴包括樂天、SK電信、CJ物流、暁星、HL曼多、富士、全日空(ANA)及三井化學。Real World 表示,其 RLDX-1 模型在八項基準測試中均取得業界最先進的成果。
總部位於首爾的 Real World 專注於人形機器人與工業機器人的物理人工智慧,其核心優勢在於靈巧操作與模擬到實境的訓練。該公司鎖定的市場利基在於零售、物流、航空、汽車及化工領域的精密處理。 透過主導一項將基準測試與模擬流程相結合的標準化推動,該公司旨在將靈巧性表現轉化為客戶與系統整合商皆可信賴的通用指標。
韓國物理人工智慧聯盟致力將靈巧性轉化為標準
該聯盟致力於解決機器人領域中日益嚴峻的問題。企業希望人形機器人和靈巧機械臂能處理實際工作,但各實驗室卻採用不同的任務與指標。DexBench 提供了一把共同的尺,用以衡量機器人手部是否能以可重複的方式執行精細動作。 該基準將複雜活動拆解為 18 項基本任務,共涵蓋 80 種情境。這涵蓋了日常工業動作,例如抓取、旋轉、插入、穿線、剝離、摺疊、旋蓋及重新密封。此方法呼應工廠中的品質控制流程——在整條生產線獲得批准之前,每個步驟都會根據公差標準進行測試。
合作夥伴的角色分工明確。PhysicsSim Lab 負責建構倉庫與零售店的數位孿生,使 DexBench 的任務能在與實際規模相符的設施中進行測試。
以及商業環境中的雜亂景象。Space AI 專注於水果或橡膠零件等柔軟且可變形的物體,這是純剛體物理模型無法應對的領域。Endright 擴展了名為 TRINIX 的模擬資產庫,使其能夠在工業規模上表現並隨機化光照、紋理、物體幾何形狀及固定裝置的變異性。 Real World 負責統籌基準規格,並推出 RLDX-1 模型,據稱該模型已在八套外部測試套件中樹立了業界標竿。DexBench 規格旨在實現跨產業可重現的手部作業
唯有與實際工作相符的基準測試才具有意義。DexBench 的設計旨在反映那些導致多數機器人專案停滯不前的業務線任務。 在雜貨店情境中,機器人必須在不壓傷番茄的情況下揀選番茄、辨識受損包裝,並將混合包裝的商品補上貨架。在航空地勤作業中,機器人可能需要打開面板、檢查閂鎖,並在不損壞螺絲的情況下重新固定。 在汽車零件工廠中,機器人必須將線束穿過狹窄的通道,並以正確的力道扣緊卡扣。DexBench 將上述各項任務分解為「夾持」、「旋轉」、「滑動」、「對齊」和「力道控制」等基本動作,並透過時間與品質閾值來定義「通過」或「失敗」的判定條件。
該標準同時承認,一隻手本身即是一個系統。 感測器、控制迴路、觸覺回饋以及夾爪材質,皆會影響其性能表現。該聯盟致力於開發一套任務套件,使其能搭配廣泛的末端執行器運作——從配備凝膠尖端的軟性夾爪到類人手型夾爪皆可適用,並能跨控件堆疊運作,涵蓋商用中介軟體以及專有控制器。 若能妥善執行此設計選擇,將能降低供應商鎖定效應,並讓買家有信心混合使用不同供應商的組件,同時不喪失認證資格。
一個簡單的比喻有助於理解。不妨將 DexBench 視為機器人手的駕照考試。你不能只是開著一輛閃亮的車現身,你必須
在監考下完成平行停車、併入車流,以及三點轉向。通過這些考項,您便能取得一張向他人證明自身能力的駕照。DexBench 希望成為工業靈巧度的「駕照」。模擬資產與數位孿生拓展了培訓管道
靈巧度取決於數據的廣度與練習時間。模擬技術彌補了實體設施無法每日涵蓋的訓練缺口。Endright 計畫透過數千項高保真 3D 資產來擴充 TRINIX 平台,這些資產將反映各種包裝、容器、固定裝置及店面佈局的變體。 PhysicsSim Lab 將把這些資產映射為倉庫和便利商店的動態數位孿生,其中包含動態變動的庫存、人流以及季節性陳列。Space AI 則將提供可變形材料的物理模型與資料集——此類材料因非線性行為與接觸不確定性而素來難以模擬。
此舉的關鍵在於,透過合成多樣性來訓練能更好泛化的策略。NVIDIA 是此計畫的核心合作夥伴,將 DexBench 流程與 Isaac Sim、RTX 加速渲染,以及能夠大規模生成並驗證控制策略的強化學習工具鏈相連結。 若該聯盟能將 DexBench 任務整合至可重現的模擬堆疊中,那麼亞洲、歐洲和北美的各實驗室便能針對共同目標進行訓練,並發布可直接相互比較的研究成果。
值得注意的是,也存在一種質疑觀點。 若模擬環境過於「乾淨」,模擬中的熟練表現可能會產生誤導。濕度、灰塵、夾爪墊片的磨損,以及零件的輕微變形,都可能使在實驗室影片中看似已解決的任務功虧一簣。該聯盟需要證明,模擬環境中的 DexBench 分數能轉化為實際現場的運行時間與吞吐量。 若某項基準測試鼓勵對虛擬環境進行過度擬合,將損害其公信力。正因如此,CJ Logistics 和 ANA 等營運商的參與至關重要。他們的設施能提供混亂的數據、邊界案例以及「人機協作」的限制條件,這些因素將使測試更加嚴苛,
標準。企業合作夥伴為這項計畫帶來實際的營運能力與規模
聯盟中的大型企業絕非僅是擺設。樂天(Lotte)業務橫跨零售與電子商務領域,其中補貨、退貨處理及後場作業佔據了大量工時;SK電信則提供邊緣連線與5G服務,可處理低延遲控制及車隊監控;CJ物流擁有分銷中心與最後一哩樞紐,其中無數的揀貨與包裝任務持續進行。 暁星(Hyosung)與三井化學(Mitsui Chemicals)則將聯盟與材料科學領域連結起來,從影響摩擦係數與可偵測性的夾爪聚合物,到包裝薄膜皆涵蓋其中。HL Mando 作為一級汽車零組件供應商,能在工廠中驗證精密組裝的準確性。富士(Fuji)擁有生產專業知識與機床設備。全日空(ANA)則能在嚴格的安全規範下,測試地面處理與維修工作流程。
若 DexBench 能融入與這些合作夥伴的試點專案中,該標準便能真正發揮實質效力。供應商將需證明達到合格分數,才有資格競標業務;系統整合商可將其技術堆疊對準已知的標準門檻;保險公司與監管機構在評估安全性和可靠性時,則可參考這項獨立指標。這正是基準如何轉化為市場通行證的過程。
與 NVIDIA 合作展現了拓展全球影響力的決心
實體人工智慧(Physical AI)既是機電整合業務,也是 GPU 業務。透過將 DexBench 的開發與 NVIDIA 連結,此聯盟展現出超越區域採用的雄心壯志。 Isaac 工具已為眾多實驗室的訓練與驗證提供動力。若 DexBench 能成為這些工具中的核心組成部分,該基準便能透過全球通用的模擬場景、強化學習課程及資料集生成器廣泛傳播。
這種合作對硬體方面也至關重要。許多類人型機器人與移動式操作器專案都在邊緣裝置上運行 NVIDIA Jetson。一個整合了效能分析與硬體在迴路內測試的基準測試,能向客戶說明特定技術堆疊在不同運算預算下的表現。這將
優化採購決策,並加速將技術從實驗室轉移至生產線。對基準通膨與實際差距的謹慎觀點
機器人領域向來存在基準值通膨的問題。 隨著每個實驗室的出現,新的測試套件如雨後春筍般湧現,而實務領域則分裂為相互不兼容的評分系統。若缺乏治理機制,標準便可能淪為行銷工具。DexBench 將面臨兩項迫在眉睫的考驗。第一項是任務定義與結果審計的透明度;第二項則是抵禦僅通過狹窄案例範圍的「挑選式」示範。
聯盟的組成有助於解決此問題。營運商將推動制定與服務水準協議(SLA)及停機罰款掛鉤的任務。日本合作夥伴如全日空(ANA)和富士(Fuji)帶來了持續改善與統計製程控制的文化。 韓國夥伴如 HL Mando 和 CJ Logistics 則以百萬分之一的缺陷率與吞吐量保證為生存準則。這種壓力應能促使 DexBench 專注於生產實務的相關性。即便有此推動,該聯盟仍需仰賴第三方審查機構與公開的排行榜,以遏制過度炒作。
人形機器人的供應鏈可能因標準化而轉變
若靈巧度能被量化並進行比較,供應鏈將隨之調整。末端執行器製造商將設計出針對 DexBench 任務所優化的指尖、外皮及觸覺感測器。 材料供應商可能會提供摩擦係數和磨損率均符合基準公差規格的夾爪墊片。從諧波驅動器到皮帶致動器的運動元件供應商,可能會公布在 DexBench 情境下的性能數據,以驗證反驅動能力、剛度及控制帶寬。
韓國和日本在這些組件方面擁有堅實的基礎。HL Mando 的致動系統與伺服控制技術已廣泛應用於汽車領域。 日本企業如 Harmonic Drive Systems 和 Nabtesco 在精密減速機領域佔據主導地位。三井化學和暁星則能為夾爪和柔性關節提供彈性體及工程塑料。透過基準測試
憑藉這些技術,供應商可與系統整合商共同設計,以達到目標分數。這種協調能縮短迭代週期,並提升試產的首次良率。這還帶來了另一種供應鏈效應。標準化的靈活性讓客戶能購買「能力」而非「品牌」。系統整合商可以從一家供應商選購機械手、從另一家選購觸覺陣列、再從第三家選購控制器,只要組裝完成的系統能達到 DexBench 的通過率與週期時間要求即可。 這種模組化設計降低了買方的風險,並對依賴封閉生態系統的供應商形成壓力。最終勝出的將是具備最佳單元經濟效益與可靠性的企業,而非那些宣傳影片最華麗的廠商。
免責聲明:本分析僅供參考,不構成投資、法律或採購建議。RobotAIGeek 並不背書特定供應商,亦不保證早期技術的表現。













