
Real World leitet die K-Physical AI Alliance und treibt die Entwicklung von DexBench voran
Das koreanische Start-up „Real World“, das sich mit physikalischer KI befasst, hat gemeinsam mit PhysicsSim Lab, Space AI und Endright die „K-Physical AI Alliance“ gegründet, um globale Standards für Geschicklichkeit zu setzen. Die Gruppe wird gemeinsam mit NVIDIA „DexBench“ ausbauen und mit Lotte, SK Telecom, CJ Logistics, Hyosung, HL Mando, Fuji, ANA und Mitsui Chemicals zusammenarbeiten.
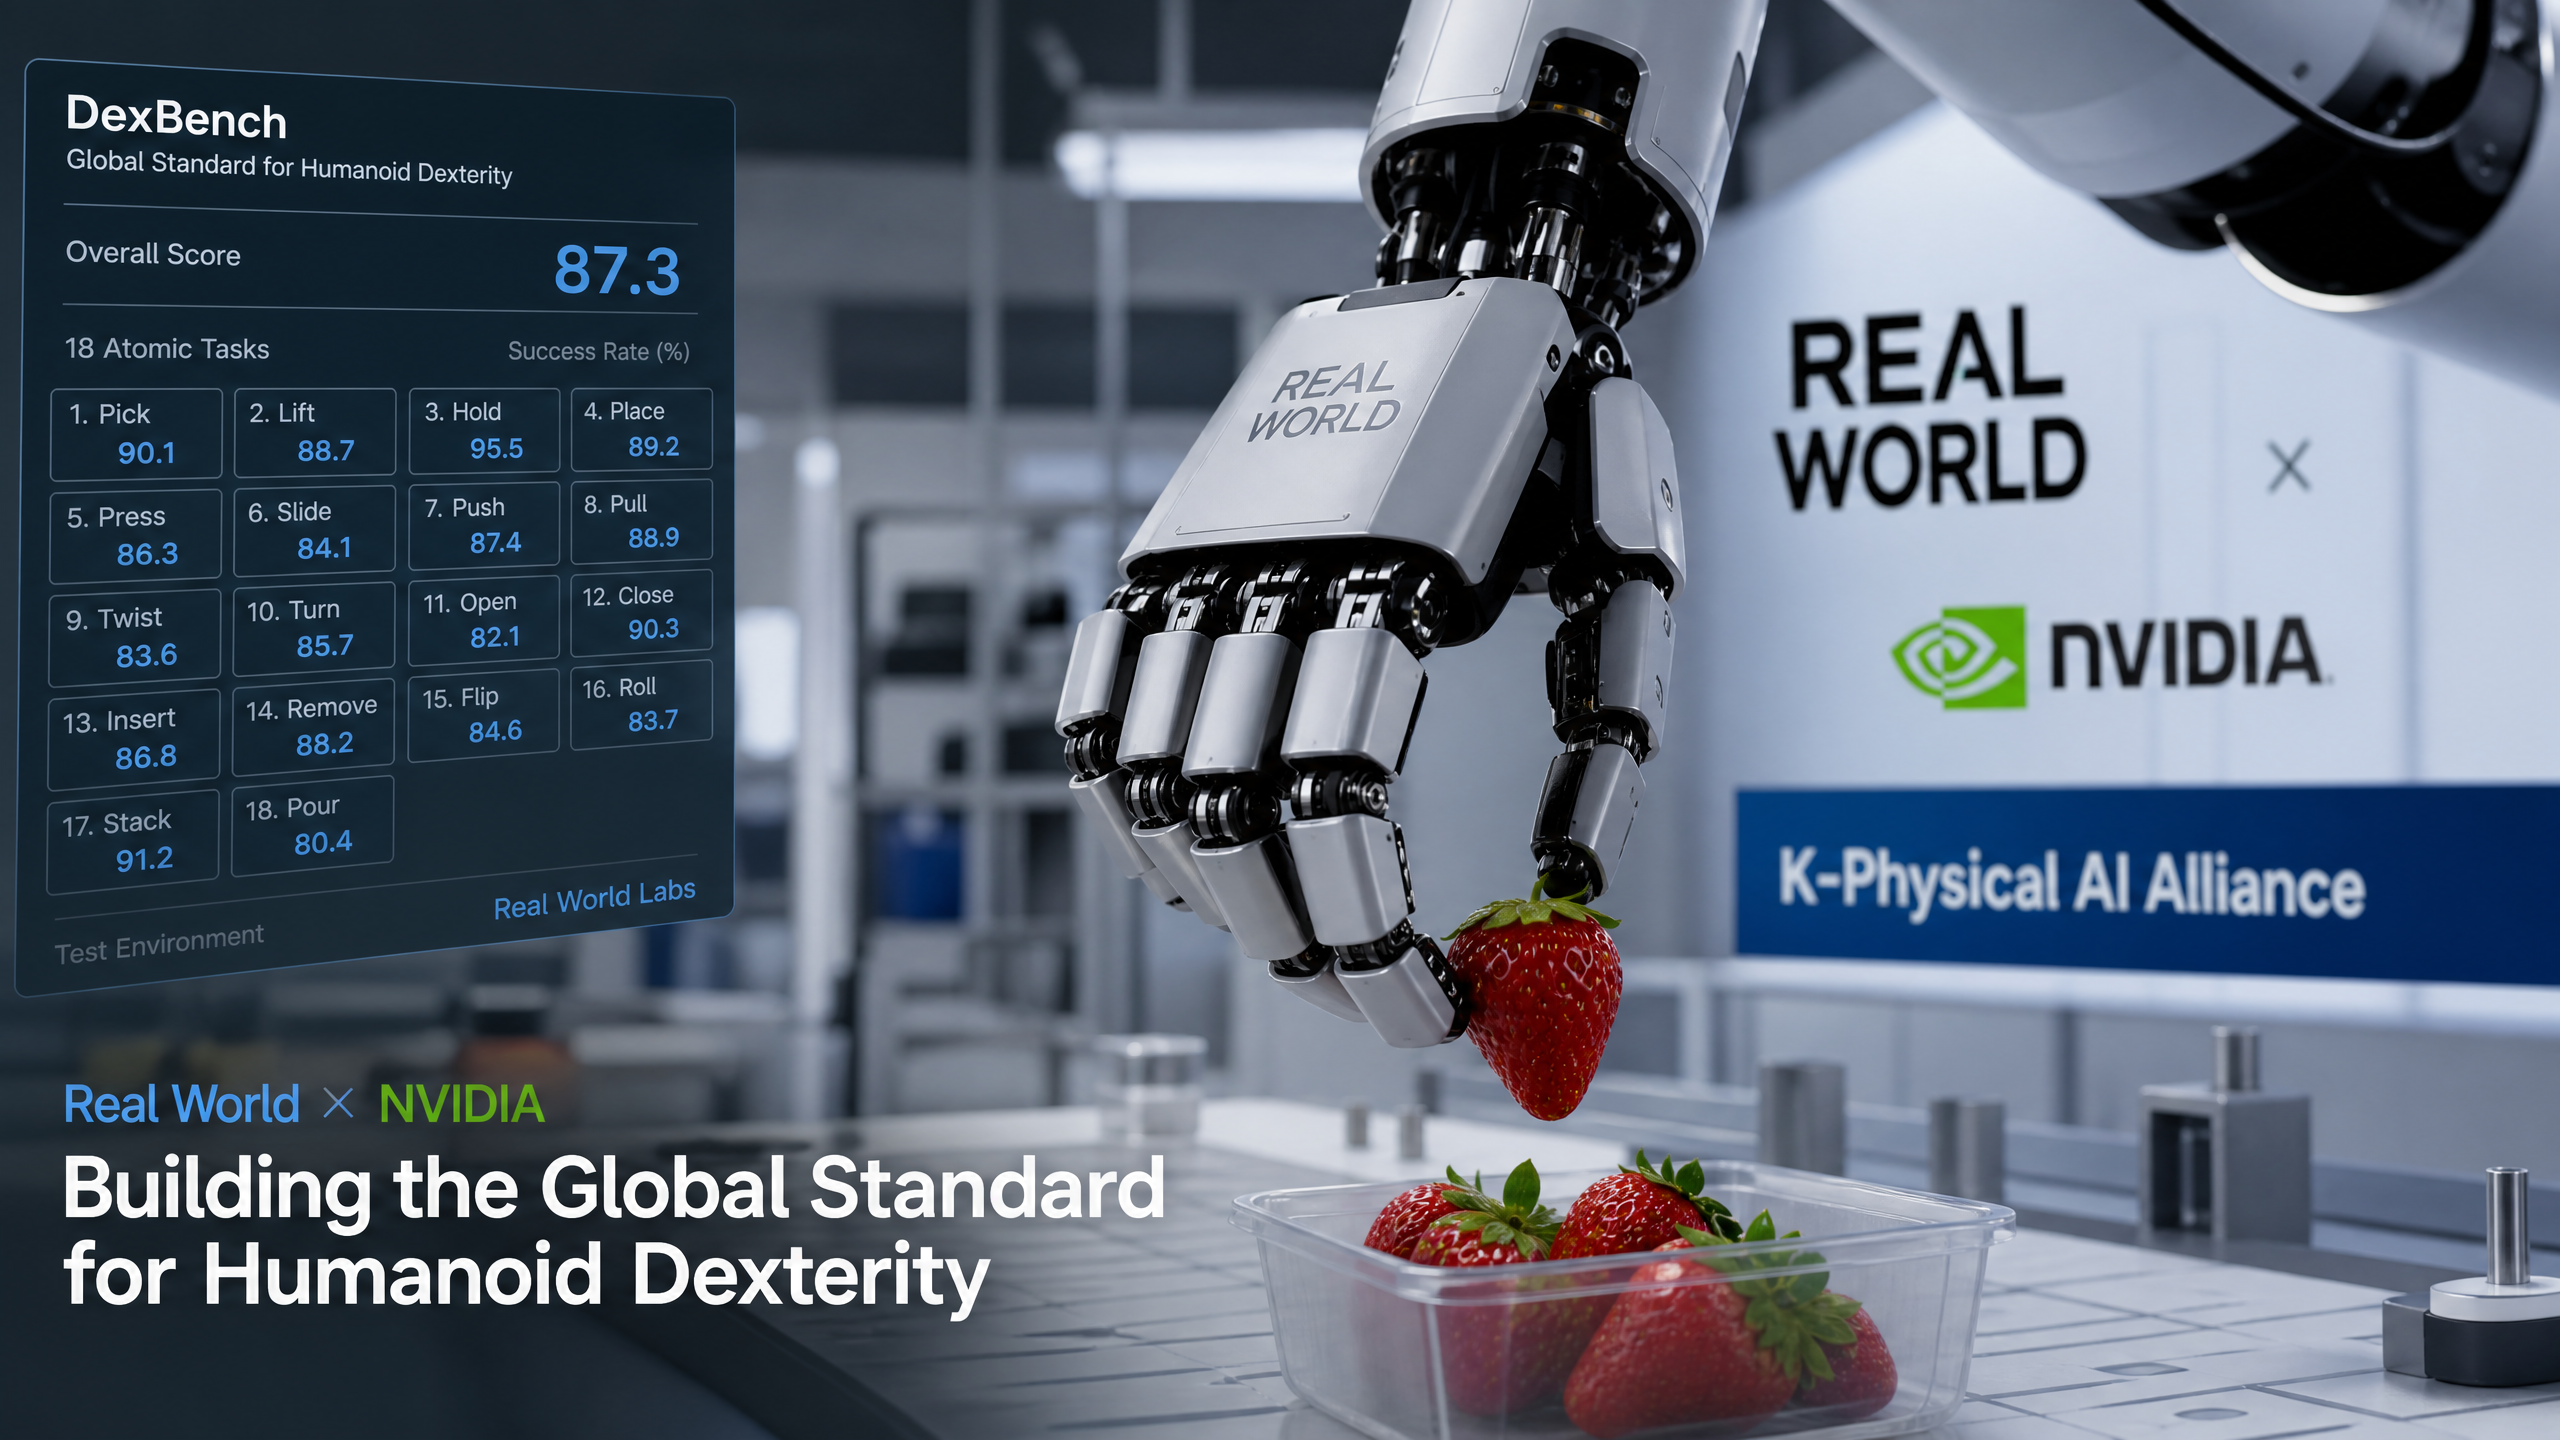
Das koreanische Unternehmen Real World, das sich mit physikalischer KI befasst, gab bekannt, dass es in Seoul eine Absichtserklärung mit den Start-ups PhysicsSim Lab, Space AI und Endright unterzeichnet hat, um die „K-Physical AI Alliance“ zu gründen. Die Gruppe hat sich zum Ziel gesetzt, globale Industriestandards für die Geschicklichkeit von Robotern und deren Simulation festzulegen, wobei der gemeinsam mit NVIDIA entwickelte DexBench-Benchmark als Grundlage dient.
Die Allianz wird DexBench weiter ausbauen, das anhand von 18 atomaren Aufgaben und 80 Anwendungsfällen die Präzision humanoider Hände misst. Zu den Unternehmenspartnern zählen Lotte, SK Telecom, CJ Logistics, Hyosung, HL Mando, Fuji, ANA und Mitsui Chemicals. Real World berichtete, dass sein Modell RLDX-1 bei acht Benchmarks Ergebnisse auf dem neuesten Stand der Technik erzielt.
Das in Seoul ansässige Unternehmen Real World konzentriert sich auf physikalische KI für Humanoide und Industrieroboter, wobei seine Kernkompetenzen in der geschickten Handhabung und im „Sim-to-Real“-Training liegen. Seine Marktnische zielt auf die präzise Handhabung in den Bereichen Einzelhandel, Logistik, Luftfahrt, Automobilindustrie und Chemie ab. Indem das Unternehmen eine Standardisierungsinitiative anführt, die einen Benchmark mit Simulationspipelines verbindet, strebt es an, die Geschicklichkeitsleistung zu einer gemeinsamen Messgröße zu machen, auf die Kunden und Integratoren vertrauen können.
Eine koreanische Allianz für physikalische KI will Geschicklichkeit zum Standard machen
Die Allianz hat sich zum Ziel gesetzt, ein wachsendes Problem in der Robotik zu lösen. Unternehmen wünschen sich, dass Humanoide und geschickte Roboterarme echte Arbeitsaufgaben bewältigen, doch jedes Labor verwendet unterschiedliche Aufgaben und Messgrößen. DexBench bietet einen gemeinsamen Maßstab, um zu messen, ob eine Roboterhand feinmotorische Arbeiten mit Wiederholgenauigkeit ausführen kann. Der Benchmark unterteilt komplexe Aktivitäten in 18 elementare Aufgaben mit 80 Anwendungsfällen. Dies umfasst alltägliche industrielle Handgriffe wie Greifen, Drehen, Einführen, Aufschrauben, Schälen, Falten, Verschrauben von Verschlusskappen und Wiederverschließen. Der Ansatz entspricht einem Qualitätskontrollverfahren in einer Fabrik, bei dem jeder Schritt anhand von Toleranzen geprüft wird, bevor die gesamte Produktionslinie freigegeben wird.
Die Rollen der Partner sind klar definiert. Das PhysicsSim Lab erstellt digitale Zwillinge von Lagerhäusern und Einzelhandelsgeschäften, damit die DexBench-Aufgaben in Einrichtungen getestet werden können, die dem tatsächlichen Maßstab entsprechen.
sowie der Unübersichtlichkeit kommerzieller Umgebungen. Space AI konzentriert sich auf weiche und verformbare Objekte wie Obst oder Gummiteile – ein Bereich, in dem reine Starrkörperphysik versagt. Endright erweitert die als TRINIX bekannte Simulations-Asset-Bibliothek, sodass Variabilität bei Beleuchtung, Texturen, Objektgeometrien und Befestigungen im industriellen Maßstab dargestellt und zufällig generiert werden kann. Real World koordiniert die Benchmark-Spezifikation und stellt das RLDX-1-Modell bereit, das nach eigenen Angaben in acht externen Testsuiten Maßstäbe gesetzt hat.Die DexBench-Spezifikation zielt auf reproduzierbare Handarbeit branchenübergreifend ab
Benchmarks sind nur dann von Bedeutung, wenn sie der realen Arbeit entsprechen. DexBench wurde entwickelt, um die geschäftsspezifischen Aufgaben widerzuspiegeln, an denen die meisten Roboterprojekte scheitern. In einem Lebensmittelgeschäft muss ein Roboter Tomaten kommissionieren, ohne sie zu beschädigen, eine beschädigte Verpackung identifizieren und ein Regal mit gemischten Verpackungen auffüllen. Im Bodenbetrieb der Luftfahrt muss ein Roboter möglicherweise eine Verkleidung öffnen, eine Verriegelung überprüfen und diese wieder sichern, ohne die Schrauben zu überdrehen. In einem Autoteilewerk muss ein Roboter einen Kabelbaum durch enge Kanäle führen und eine Klammer mit der richtigen Kraft schließen. DexBench zerlegt jede dieser Aufgaben in elementare Bewegungen wie Greifen, Drehen, Schieben, Ausrichten und Kraftsteuerung und definiert anschließend die Bedingungen für „bestanden“ oder „nicht bestanden“ anhand von Zeit- und Qualitätsschwellenwerten.
Der Standard berücksichtigt zudem, dass eine Hand ein System ist. Sensoren, Regelkreise, taktiles Feedback und Greifermaterialien beeinflussen gemeinsam die Leistungsfähigkeit. Die Allianz strebt eine Aufgaben-Suite an, die mit einer breiten Palette von Endeffektoren – von weichen Greifern mit Gelspitzen bis hin zu anthropomorphen Händen – sowie über verschiedene Steuerungsstacks hinweg ausgeführt werden kann, die sowohl kommerzielle Middleware als auch proprietäre Steuerungen umfassen. Diese Designentscheidung verringert – bei guter Umsetzung – die Bindung an einen bestimmten Anbieter und gibt Käufern die Sicherheit, Komponenten verschiedener Anbieter kombinieren zu können, ohne die Zertifizierung zu verlieren.
Ein einfacher Vergleich verdeutlicht dies. Stellen Sie sich DexBench als die Führerscheinprüfung für Roboterhände vor. Man erscheint nicht einfach nur mit einem glänzenden Auto. Man muss
Parallelparken, Einfädeln in den Verkehr und das Ausführen einer Dreipunktwende unter Beobachtung. Wenn Sie diese Aufgaben bestehen, erhalten Sie einen Führerschein, der anderen Ihre Kompetenz signalisiert. DexBench möchte dieser Führerschein für industrielle Geschicklichkeit sein.Simulationsressourcen und digitale Zwillinge erweitern die Schulungspipeline
Geschicklichkeit hängt von der Datenbreite und der Übungszeit ab. Simulationen schließen die Lücke, die reale Einrichtungen nicht täglich abdecken können. Endright plant, TRINIX um Tausende hochdetaillierter 3D-Assets zu erweitern, die Varianten von Verpackungen, Behältern, Einrichtungsgegenständen und Ladenlayouts widerspiegeln. Das PhysicsSim Lab wird diese Elemente in dynamische digitale Zwillinge von Lagerhäusern und Convenience-Stores abbilden, komplett mit sich verändernden Lagerbeständen, Personenverkehr und saisonalen Auslagen. Space AI wird Physikmodelle und Datensätze für verformbare Materialien bereitstellen, die aufgrund ihres nichtlinearen Verhaltens und der Ungewissheit bei Berührungen bekanntermaßen schwer zu simulieren sind.
Die Strategie basiert auf der Annahme, dass synthetische Vielfalt zu Richtlinien führt, die sich besser verallgemeinern lassen. NVIDIA ist hier ein zentraler Partner, der DexBench-Verfahren mit Isaac Sim, RTX-beschleunigtem Rendering und Toolchains für verstärktes Lernen verknüpft, die Steuerungsstrategien in großem Maßstab generieren und validieren können. Sollte die Allianz DexBench-Aufgaben in einen reproduzierbaren Simulations-Stack integrieren, könnten Forschungslabore in Asien, Europa und Nordamerika auf ein gemeinsames Ziel hin trainieren und Ergebnisse veröffentlichen, die direkt vergleichbar sind.
Es gibt jedoch eine skeptische Sichtweise, die es zu beachten gilt. Simulierte Kompetenz kann irreführend sein, wenn die synthetische Welt zu „sauber“ ist. Luftfeuchtigkeit, Staub, Verschleiß an Greiferpolstern und leicht verzogene Teile können eine Aufgabe zum Scheitern bringen, die in einem Laborvideo gelöst erscheint. Die Allianz muss nachweisen, dass sich DexBench-Ergebnisse aus der Simulation in Betriebszeit und Durchsatz in der Praxis umsetzen lassen. Ein Benchmark, der eine Überanpassung an eine virtuelle Umgebung fördert, würde der Glaubwürdigkeit schaden. Deshalb ist die Einbindung von Betreibern wie CJ Logistics und ANA von Bedeutung. Ihre Anlagen können unübersichtliche Daten, Randfälle und „Human-in-the-Loop“-Einschränkungen liefern, die die
Standard.Unternehmenspartner bringen praktische Betriebserfahrung und Skalierbarkeit in das Vorhaben ein
Die großen Unternehmen in der Allianz dienen nicht nur der Fassade. Lotte ist im Einzelhandel und im E-Commerce tätig, wo Nachschub, Retourenabwicklung und Backroom-Tätigkeiten einen Großteil der Arbeitszeit ausmachen. SK Telecom steuert Edge-Konnektivität und 5G-Dienste bei, die eine Steuerung mit geringer Latenz sowie die Flottenüberwachung ermöglichen. CJ Logistics verfügt über Distributionszentren und Last-Mile-Hubs, in denen unzählige Kommissionier- und Verpackungsaufgaben anfallen. Hyosung und Mitsui Chemicals verbinden die Allianz mit der Materialwissenschaft – von Greiferpolymeren bis hin zu Verpackungsfolien, die Reibung und Erkennbarkeit beeinflussen. HL Mando ist ein Tier-1-Zulieferer für Automobilteile, der die Präzisionsmontage in Werken validieren kann. Fuji verfügt über Produktions-Know-how und Werkzeugmaschinen. ANA kann Bodenabfertigungs- und Wartungsabläufe unter strengen Sicherheitsvorschriften testen.
Wenn DexBench in Pilotprojekten mit diesen Partnern etabliert wird, gewinnt der Standard an Durchschlagskraft. Zulieferer müssen Mindestanforderungen erfüllen, um sich um Aufträge bewerben zu können. Integratoren können ihre Systemarchitekturen an einem bekannten Maßstab ausrichten. Versicherer und Aufsichtsbehörden können bei der Bewertung von Sicherheit und Zuverlässigkeit auf eine unabhängige Kennzahl zurückgreifen. So wird aus einem Benchmark ein Marktzugangsticket.
Die Zusammenarbeit mit NVIDIA signalisiert das Streben nach globaler Relevanz
Physikalische KI ist ebenso sehr ein GPU-Geschäft wie ein Mechatronik-Geschäft. Durch die Verknüpfung der DexBench-Entwicklung mit NVIDIA signalisiert die Allianz eine Ambition, die über die regionale Einführung hinausgeht. Isaac-Tools steuern bereits das Training und die Validierung in vielen Labors. Sollte DexBench zu einem festen Bestandteil dieser Tools werden, kann sich der Benchmark in Simulationsszenarien, Lehrplänen zum verstärkenden Lernen und weltweit genutzten Datensatzgeneratoren verbreiten.
Diese Zusammenarbeit ist auch für die Hardware von Bedeutung. Viele Projekte mit humanoiden und mobilen Manipulatoren nutzen NVIDIA Jetson am Edge. Ein Benchmark, der Profiling und „Hardware-in-the-Loop“-Tests integriert, könnte Kunden Aufschluss darüber geben, wie sich ein bestimmter Stack bei unterschiedlichen Rechenbudgets verhält. Das würde
die Beschaffungsentscheidungen zu optimieren und die Umsetzung vom Labor in die Fertigung zu beschleunigen.Eine vorsichtige Einschätzung der Benchmark-Inflation und der Lücken in der Praxis
Die Robotik blickt auf eine Geschichte der überhöhten Benchmark-Werte zurück. In jedem Labor entstehen neue Testsuiten, und die Branche zersplittert in inkompatible Bewertungssysteme. Ohne angemessene Steuerung kann ein Standard zu einem Marketinginstrument verkommen. DexBench wird sich zwei unmittelbaren Herausforderungen stellen müssen. Die erste betrifft die Transparenz der Aufgabendefinitionen und der Ergebnisprüfungen. Die zweite ist die Abwehr von selektiv ausgewählten Demos, die nur einen engen Ausschnitt von Anwendungsfällen bestehen.
Die Zusammensetzung der Allianz ist dabei hilfreich. Die Betreiber werden auf Aufgaben drängen, die sich auf Service Level Agreements und Strafen bei Ausfallzeiten beziehen. Japanische Partner wie ANA und Fuji bringen eine Kultur der kontinuierlichen Verbesserung und der statistischen Prozesskontrolle mit. Koreanische Partner wie HL Mando und CJ Logistics legen größten Wert auf Fehlerquoten im Bereich von Teilen pro Million und Durchsatzgarantien. Dieser Druck dürfte dafür sorgen, dass DexBench den Fokus auf die Produktionsrelevanz behält. Trotz dieses Vorstoßes wird die Gruppe unabhängige Prüfer und offene Ranglisten benötigen, um den Hype einzudämmen.
Lieferketten für Humanoide könnten sich durch Standardisierung verändern
Sollte sich die Fingerfertigkeit messen und vergleichen lassen, werden sich die Lieferketten anpassen. Hersteller von Endeffektoren werden Fingerspitzen, Oberflächen und taktile Sensoren entwickeln, die auf DexBench-Aufgaben abgestimmt sind. Materialzulieferer könnten Greiferpolster mit definierten Reibungskoeffizienten und Verschleißraten anbieten, die den Benchmark-Toleranzen entsprechen. Anbieter von Bewegungskomponenten – von Harmonic-Antrieben bis hin zu Riemenantrieben – könnten Leistungsdaten unter DexBench-Szenarien veröffentlichen, um Rückantreibbarkeit, Steifigkeit und Regelbandbreite zu validieren.
Korea und Japan verfügen über eine starke Basis bei diesen Komponenten. Die Antriebssysteme und das Know-how im Bereich Servosteuerung von HL Mando sind bereits in der Automobilbranche etabliert. Japanische Konzerne wie Harmonic Drive Systems und Nabtesco dominieren den Markt für Präzisionsgetriebe. Mitsui Chemicals und Hyosung können Elastomere und technische Kunststoffe für Greifer und nachgiebige Gelenke liefern. Mit einem Benchmark
Mit diesen Komponenten können die Lieferanten gemeinsam mit den Systemintegratoren die Lösungen so gestalten, dass die Zielwerte erreicht werden. Diese Koordination verkürzt die Iterationszyklen und verbessert die Erstausbeute bei Pilotprojekten.Es gibt noch einen weiteren Effekt auf die Lieferkette. Dank standardisierter Fingerfertigkeit können Kunden eher nach Leistungsfähigkeit als nach Marke einkaufen. Ein Systemintegrator könnte eine Hand von einem Anbieter, taktile Arrays von einem anderen und eine Steuerung von einem dritten spezifizieren, solange die zusammengestellte Lösung die DexBench-Bestandsquoten und Zykluszeiten erfüllt. Diese Modularität senkt das Risiko für Käufer und setzt Anbieter unter Druck, die sich auf geschlossene Ökosysteme verlassen haben. Unternehmen mit der besten Stückkostenökonomie und Zuverlässigkeit setzen sich durch – und nicht diejenigen mit den auffälligsten Videos.
Haftungsausschluss: Diese Analyse dient ausschließlich zu Informationszwecken und stellt keine Anlage-, Rechts- oder Beschaffungsberatung dar. RobotAIGeek unterstützt keine bestimmten Anbieter und übernimmt keine Garantie für die Leistungsfähigkeit von Technologien im Frühstadium.













