
高通收購 PickNik,並承諾將 MoveIt 維持為開源軟體
高通科技已同意收購 PickNik Inc.——該公司是 ROS 開放原始碼 MoveIt 操作框架的維護者——並計畫將其整合至其 Dragonwing 機器人平台中,首波將從 Arduino VENTUNO Q 開發板著手。

高通科技(Qualcomm Technologies)於 2026 年 9 月 23 日在多倫多舉行的 ROSCon Global 2026 大會上宣布,已同意收購位於科羅拉多州博爾德的 PickNik Inc.。該公司開發並維護 MoveIt——這是一套開源運動規劃框架,廣泛應用於大多數機器人作業系統(ROS)的操縱專案中。 交易價格未予披露,且交易完成須待慣例條件達成。
在此次交易中,PickNik 這個名字較為陌生,因此有必要釐清買方實際看中的是哪些優勢。這家公司成立於 2015 年,憑藉開發規劃與控制軟體(而非硬體)而建立聲譽,最初在「亞馬遜揀選挑戰賽」(Amazon Picking Challenge)中嶄露頭角,隨後成功將 Google 作為其首位付費客戶。 其旗艦專案「MoveIt」是一層軟體架構,能根據機械手臂的運動學模型與目標姿勢,計算出無碰撞的行進路徑;此外,PickNik 的商用平台「MoveIt Pro」則在此基礎上疊加了抓取與協調邏輯。 雖然在機器人工程圈外並非家喻戶曉,但在圈內其地位更接近基礎設施而非產品本身:無論是研究實驗室、系統整合商,還是日益增多的生產線,在基於 ROS 的平台上,它都是機械手臂操作的預設首選。 其技術公信力已超越工廠車間:PickNik 更是美國國家航空暨太空總署(NASA)一項名為「Fly Foundational Robotics」任務的合作夥伴——對於一家小型操作軟體公司而言,能獲得這類標竿客戶絕非偶然。
社群依賴項轉變為高通產品線
其中的商業邏輯十分明確。高通過去一年來致力於打造「Dragonwing」——這套涵蓋從小型邊緣模組到完整類人型平台的機器人運算與軟體堆疊——並於 2025 年 10 月全資收購 Arduino,藉此同時掌控面向開發者的硬體品牌。 MoveIt 填補了這兩項舉措所留下的空白:一個成熟且廣泛...
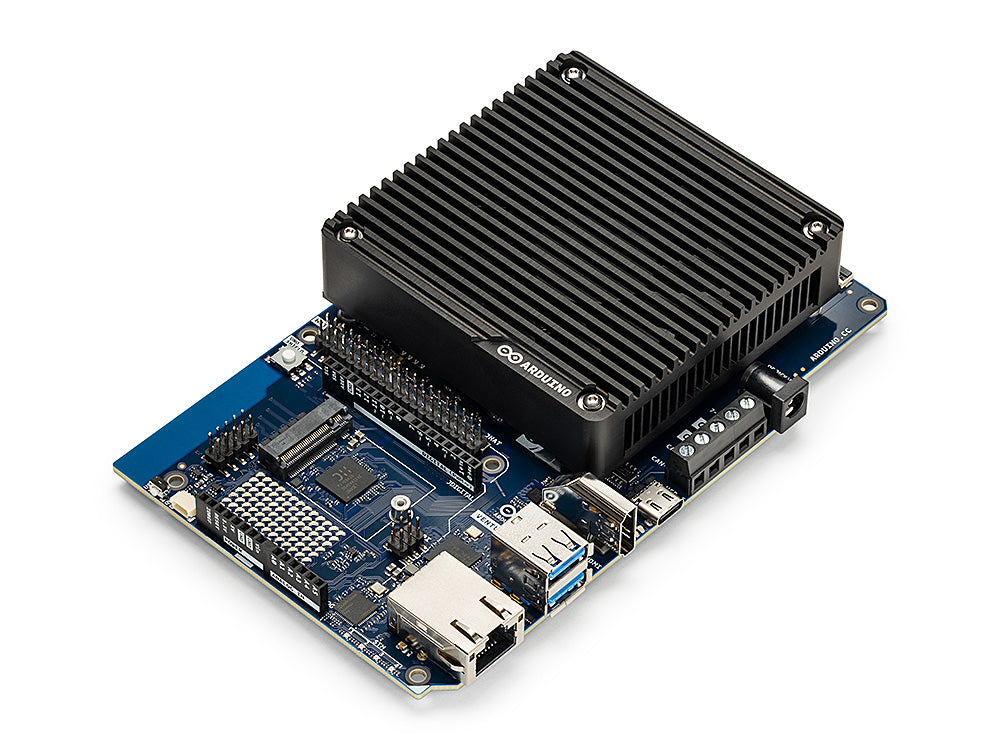
部署了開發人員早已信賴的規劃與操作層,而非高通必須從零開始建構或投入資金才能使其具備實用價值的解決方案。 高通執行副總裁暨集團總經理納庫爾·杜加爾(Nakul Duggal)負責監督該公司的汽車、工業、嵌入式物聯網及機器人業務,他將此次收購定位為軟體問題,而非硬體問題: 「機器人技術是實體人工智慧最令人振奮的前沿領域之一,而軟體正是將卓越硬體轉化為卓越機器人的連結紐帶。」首個整合目標具體明確,而非空泛的願景。 高通計畫簡化 MoveIt 整合至 Dragonwing 機器人平台的流程,首先從 Arduino VENTUNO Q 開發板著手——這是一款雙處理器模組,結合了 Dragonwing 應用處理器與即時微控制器,用以實現動作規劃最終必須交由其處理的低延遲控制迴路。 對開發者而言,其賣點在於縮短了工具鏈的長度——無論是用於推斷機器人應如何行動的本地大型語言模型(LLM)或視覺語言模型(VLM),與實際驅動機械手臂的運動規劃、操作及即時控制層之間,如今的工具鏈已更加緊密。 在本週的多倫多 ROSCon 大會上,高通與 PickNik 正同步展示在 VENTUNO Q 與 Dragonwing 硬體上並行運行的 MoveIt Pro,這已是兩家公司迄今為止最接近「實際展示」而非僅「承諾」整合的成果。
對抗以 GPU 為中心的預設模式
更有趣的是,這預示著未來幾年機器人軟體堆疊將如何建構,因為高通並非唯一一家試圖掌控矽晶片之上層的晶片公司。 在此期間,NVIDIA 一直致力於引導開發者採用 Isaac Sim、Isaac ROS 及其 Isaac Manipulator 函式庫;這套軟體堆疊表現優異,且日益成為「模擬到現實」工作流程的預設參考基準,但其重心卻落在
NVIDIA 自家的圖形處理單元(GPU)與 Jetson 運算模組。高通此舉賭的是:開發者在建構操作流程時,不應在選擇規劃框架之前就必須先決定晶片供應商;而且,掌控大家早已廣泛使用的框架,比試圖從頭打造出比 NVIDIA 更優異的模擬工具,更能確立長遠的競爭優勢。這便是該論點的精髓所在:無論誰掌控了機器人 AI 模型所調用的運動規劃層,便能在技術堆疊更底層的硬體選擇上取得優勢,且無需在基準測試中勝出。 高通並未試圖將 MoveIt 限定於 Dragonwing 硬體,至少根據其自身聲明如此,且持續支援第三方硬體的承諾已明確寫入公告中,而非僅以暗示方式呈現。這項區別在商業上至關重要。 一家在掌握標準的同時,仍維持其名義上開放性的晶片供應商,既能獲得那些絕不會直接接受供應商鎖定(vendor lock-in)的團隊採用,又能在其自有晶片上享有首家整合商的優勢。 這比 NVIDIA 的全堆疊策略更為精妙,且唯有當這項開放承諾能在實際營運上市公司機器人事業部的壓力下屹立不搖時,此策略才真正奏效。
高通與 PickNik 同時也是「開源機器人聯盟」(Open Source Robotics Alliance)的創始成員。這個新成立的業界組織旨在為 ROS 相關專案提供治理機制,使其能超越任何單一企業的所有權變更而持續運作。 將這筆收購定位於該聯盟的框架內,而非單純的併購,本身便是一種訊號:開放式機器人基礎設施正整合至少數資金雄厚的管理者手中,這與十年前開源資料庫和容器工具的發展軌跡如出一轍,而如今擁有足夠財務實力擔任這些管理者的,正是晶片供應商。 對於一個長年仰賴志願維護者及大學實驗室預算運作的領域而言,這種整合對
這對任何希望下一個基礎性機器人計畫能獨立於半導體公司產品路線圖之外的人來說,既是一項保障,也是一個壞消息。採用 ROS 標準化的買家實際上應關注什麼
對於採購團隊或系統整合商而言,實際的問題不在於 MoveIt 是否是優質軟體。它本就是優質軟體,而且在高通介入之前便是如此。真正的問題在於,今日的所有權變更是否會悄然縮小未來兩到三個產品週期內的選擇空間。 不妨以自動化採購人員看待機器人手臂供應商專有控制器的方式來思考:這套軟體運作良好,直到您想換用競爭對手的零件那一天為止;屆時您才會發現,有多少細微的依賴關係其實從來就不是可選的。 過去十年間,MoveIt 之所以能真正實現硬體無關性,是因為沒有任何單一公司出於商業考量而刻意改變這一點。如今高通卻恰恰擁有這樣的動機,即使其公開承諾所言恰恰相反。
PickNik 創辦人暨首席產品官戴夫·科爾曼(Dave Coleman)將這筆交易定位為延續而非方向轉變:「加入高通科技將使我們能夠加速實現這項使命,並擴大對 MoveIt 的投資,使其成為機器人領域的領先 AI 訓練平台。」 他另行補充道,目標是在實現這一切的同時,維持當初奠定 MoveIt 用戶基礎的社群協作與跨平台支援。 PickNik 執行長戴夫·格蘭特(Dave Grant)則更簡潔地闡述了團隊本身將面臨的變化:「MoveIt 正邁入一個令人振奮的新篇章,並將獲得有助於擴大其影響力的資源與支持。」這兩項聲明都是任何被收購的創辦人在公告當天都會說的話,但兩者都無法取代實際觀察後續推出的產品。
坦率地說,承諾在收購後維持開源專案的開放性,說起來容易,但一旦交易完成且原始團隊去留未定,這些承諾的兌現紀錄往往好壞參半。
套件開始過期。高通自身的案例才剛滿一年:該公司於 2025 年 10 月收購 Arduino,迄今為止仍維持該品牌硬體的開放性與對第三方友善的態度,但十一個月並非實績,而僅是寬限期。 MoveIt 面臨的具體風險,並非在於授權條款(這部分很容易保持不變),而在於當 Dragonwing 的整合工作與 PickNik 工程師的資源產生競爭時——這些工程師過去曾平等地服務整個 ROS 社群——工程資源的關注點與產品路線圖的優先順序將如何分配。 一種「收購兼聘」(acquihire)模式,若在維持儲存庫授權條款不變的同時,卻悄悄將最優秀的維護者轉向服務單一客戶的硬體路線圖,在實務上仍被視為對生態系統的收窄。接下來應密切關注的具體事項
上述情況並未使這對高通而言成為一項糟糕的決策,也不代表對當前已採用 MoveIt 作為標準的團隊來說,MoveIt 會成為較差的選擇。這確實意味著,此次收購應被視為結構性轉變,而非單純的功能公告。下一個具體的觀察點並非交易的完成——這在現階段已屬例行公事—— 而是高通與 PickNik 是否會發布更新的 MoveIt 路線圖與治理架構——理想情況下應透過「開源機器人聯盟」(Open Source Robotics Alliance)而非高通部落格文章發布——其中應明確列出具體的非 Dragonwing 硬體合作夥伴及維護承諾,而非僅重複那三句關於「保持開放」的陳詞濫調。 若該文件能在未來兩個季度內發布,並列出真正的第三方晶片合作夥伴,則開放承諾仍屬有效。 若未能如期發布,正在評估基於 ROS 的操縱堆疊的買家,應開始將以下可能性納入考量:該領域最廣泛使用的規劃框架正逐漸偏向單一晶片供應商的路線圖——無論此趨勢如何緩慢,亦無論公告當日的初衷有多麼良好。
本文綜合了高通(Qualcomm)與 PickNik 針對 2026 年 9 月 23 日公告所發表的公開聲明,以及相關產業報導。它
本文僅供一般資訊參考,並不構成任何投資、財務或法律建議。首圖來源:Arduino。