
クアルコムがPickNikを買収、MoveItのオープンソース化を継続すると表明
クアルコム・テクノロジーズは、ROS向けのオープンソース操作フレームワーク「MoveIt」の運営元であるPickNik Inc.の買収に合意し、Arduino VENTUNO Qボードを皮切りに、同フレームワークを自社のロボットプラットフォーム「Dragonwing」に統合する計画だ。

クアルコム・テクノロジーズは、2026年9月23日、トロントで開催された「ROSCon Global 2026」において、コロラド州ボルダーに拠点を置くPickNik Inc.の買収に合意したと発表した。同社は、Robot Operating System(ROS)のマニピュレーションプロジェクトの大部分で利用されているオープンソースの運動計画フレームワーク「MoveIt」を開発・保守している。 買収金額は非公開であり、取引の完了には慣例的な条件が適用される。
PickNik社は今回の取引においてあまり知られていない企業であるため、買収側が実際にどのような企業に注目しているのかを明らかにしておく価値がある。2015年に設立された同社は、ハードウェアではなく計画・制御ソフトウェアの開発で評判を築き、Amazon Picking Challengeで実績を積み、その後Googleを最初の有料顧客として獲得した。 同社の主力プロジェクトである「MoveIt」は、ロボットアームの運動学モデルと目標姿勢を受け取り、そこに到達するための衝突のない経路を算出するソフトウェア層であり、その上に、PickNikの商用プラットフォームである「MoveIt Pro」の把持およびオーケストレーションロジックが重ねられている。 ロボット工学の分野以外ではあまり知られていないが、その分野内では「製品」というよりは「インフラ」に近い存在であり、研究機関、システムインテグレーター、そして増加しつつある生産ラインにおいて、ROSベースのプラットフォームでのアーム操作におけるデフォルトの選択肢となっている。 その技術的な信頼性は工場の現場にとどまらない。PickNikは、米国航空宇宙局(NASA)の「Fly Foundational Robotics」というミッションのパートナーでもあり、これは小規模なマニピュレーションソフトウェア企業が偶然に獲得できるようなリファレンス顧客ではない。
コミュニティの依存対象がクアルコムの製品ラインへ
その商業的論理は単純明快だ。クアルコムは過去1年間、小型のエッジモジュールから完全なヒューマノイドクラスのプラットフォームに至るまでを網羅するロボット用コンピューティングおよびソフトウェアスタック「Dragonwing」の構築に注力してきた。さらに2025年10月には、開発者向けのハードウェアブランドも掌握するため、Arduinoを完全買収した。 MoveItは、これら2つの動きによって残された空白、すなわち成熟し、広く普及した
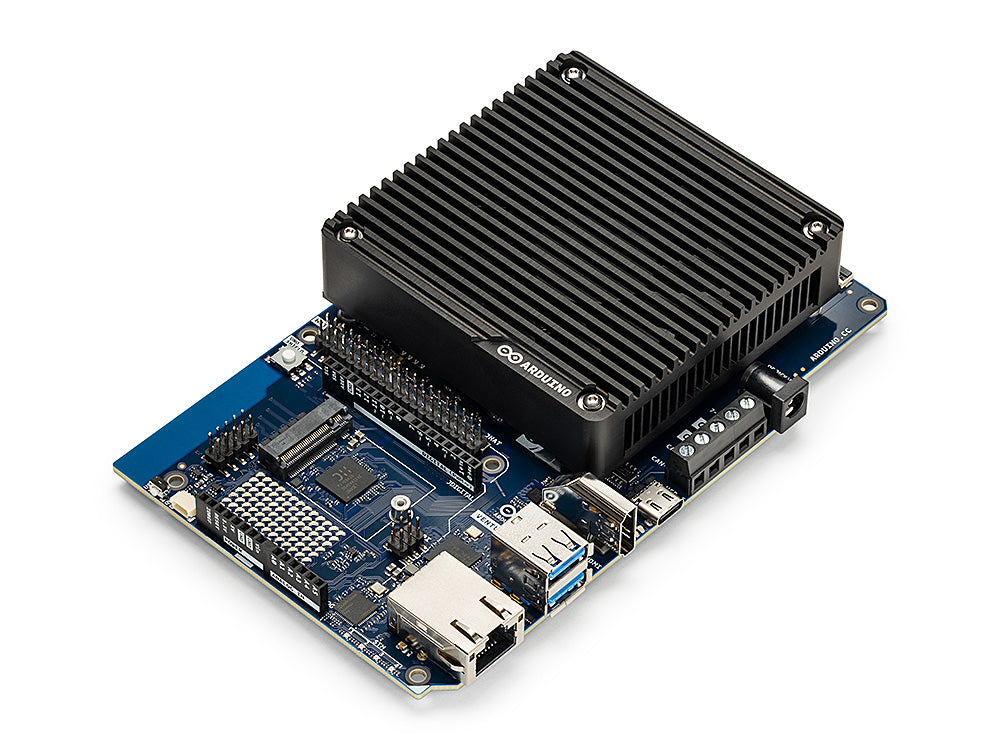
開発者からすでに信頼されている計画・操作レイヤーを導入したことであり、クアルコムがゼロから構築したり、資金を投じて実用レベルまで引き上げたりする必要はなかった。 クアルコムの自動車、産業、組み込みIoT、ロボット事業を統括する執行副社長兼グループゼネラルマネージャーのナクル・ドゥガル氏は、この買収をハードウェアの問題というよりソフトウェアの問題として位置づけた。 「ロボティクスは物理AIの最もエキサイティングなフロンティアの一つであり、ソフトウェアこそが、優れたハードウェアを優れたロボットへと変える結合組織なのです。」最初の統合目標は、漠然とした理想ではなく、具体的なものだ。 クアルコムは、MoveItをDragonwingロボティクスプラットフォームへ統合するプロセスを合理化する計画だ。その第一歩として、Arduino VENTUNO Qボードが挙げられる。これは、Dragonwingアプリケーションプロセッサとリアルタイムマイクロコントローラを組み合わせたデュアルプロセッサモジュールであり、モーションプランニングが最終的に引き渡す必要がある低遅延制御ループを実現するものだ。 開発者にとっての魅力は、ロボットが何をすべきかを推論するAIモデル(ローカルの大規模言語モデル(LLM)であれ、視覚言語モデル(VLM)であれ)と、実際にアームを動かす運動計画、マニピュレーション、リアルタイム制御の各層との間のツールチェーンが短縮される点にある。 今週トロントで開催されたROSCon Torontoにおいて、クアルコムとPickNikは、VENTUNO QとDragonwingのハードウェア上で並行して動作するMoveIt Proをデモンストレーションしている。これは、両社が統合について単なる約束にとどまらず、実際にその姿を示すまでに至った、これまでで最も具体的な事例である。
GPU中心のデフォルトに異を唱える
さらに興味深いのは、これが今後数年間でロボット工学のソフトウェアスタックがどのように構築されていくかについて示唆している点だ。なぜなら、シリコンの上位層を掌握しようとしているチップメーカーはクアルコムだけではないからだ。 NVIDIAは同じ期間、開発者をIsaac Sim、Isaac ROS、および同社のIsaac Manipulatorライブラリへと誘導してきました。このスタックは優れており、シミュレーションから現実へのワークフローにおけるデフォルトの基準点としてますます重要になっていますが、その重心が置かれているのは
NVIDIA独自のグラフィックス処理ユニットやJetsonコンピュートモジュール。クアルコムのこの動きは、操作パイプラインを構築する開発者が、計画フレームワークを選択する前にチップベンダーを選ばなければならないという状況を変えるべきだという賭けであり、また、誰もがすでに使用しているフレームワークの管理権を掌握することの方が、NVIDIAのシミュレーションツールをゼロから上回るものを構築しようとするよりも、より持続可能な立場であるという考えに基づいている。この主張を要約すると、ロボットのAIモデルが呼び出すモーションプランニング層を制御する者が、ベンチマーク競争に勝つ必要なく、スタックの下位にあるハードウェアの選択において優位性を得られる、ということになる。 クアルコムは、少なくとも同社自身の表明によれば、MoveItをDragonwingハードウェア専用にしようとはしておらず、サードパーティ製ハードウェアへの継続的なサポートについても、暗黙の了解に留めるのではなく、発表文に明記された。この区別は商業的に重要だ。 標準規格を掌握しつつ、名目上はオープンな状態を維持するチップベンダーは、ベンダーロックインを断固として受け入れないチームからも採用を得られる一方で、自社のシリコンにおいては最初のインテグレーターとしての優位性を享受し続けることができる。 これはNVIDIAのフルスタック型アプローチよりも巧妙な戦略であり、公開企業のロボティクス部門を実際に運営するというプレッシャーの下でも、オープン性を維持するという公約が守られて初めて機能するものだ。
クアルコムとPickNikは、ROS関連プロジェクトに対し、単一企業の所有権変更を乗り越えるガバナンスを提供することを目的とした、比較的新しい業界団体「Open Source Robotics Alliance」の創設メンバーでもある。 今回の買収を、単なる事業統合としてではなく、そのアライアンス内での位置づけとして捉えること自体が、一つのシグナルとなっている。オープンなロボティクスインフラは、10年前にオープンソースのデータベースやコンテナツールがそうであったように、資金力のある少数の管理主体へと統合されつつあり、現在、その管理主体となるだけの財務力を持つのはチップベンダーたちである。 長年にわたり、ボランティアのメンテナーや大学の研究室の予算によって支えてきた分野にとって、この統合は概ね朗報であり、
信頼性という点では、次の基盤となるロボット工学プロジェクトが半導体企業のロードマップに左右されないことを期待している人にとっては、残念なニュースだ。ROSを標準化しようとする購入者が実際に注目すべき点
調達チームやシステムインテグレーターにとって、現実的な問題は「MoveItが優れたソフトウェアかどうか」ではありません。それはすでに事実であり、クアルコムが参入する前からそうでした。問題は、今回の所有権変更によって、2~3製品サイクル先で利用可能な選択肢が密かに狭まってしまうかどうかです。 これは、自動化システムの購入者がロボットアームベンダーの独自コントローラについてすでに抱いている懸念と同じです。ソフトウェアは、競合他社の部品に差し替えようとしたその日まで問題なく動作しますが、その時点で、実際には決してオプションではなかった小さな依存関係がどれほど多く存在していたかに気づくのです。 MoveItが過去10年間、真にハードウェアに依存しない状態を維持できたのは、どの企業にもそれを変える商業的な理由がなかったからだ。クアルコムには今、まさにその理由がある。たとえ公の声明ではその反対を主張しているとしても。
PickNikの創業者兼最高製品責任者であるデイブ・コールマン氏は、この取引を方向転換ではなく継続性として位置づけました。「クアルコム・テクノロジーズに加わることで、その使命を加速させ、ロボティクス向けの主要なAIトレーニングプラットフォームとしてのMoveItへの投資を拡大することができるでしょう。」 また、彼は別の場で、MoveItのユーザー基盤を築いたコミュニティとの協業やクロスプラットフォーム対応を維持しつつ、その目標を達成することを目指していると付け加えた。 PickNikの最高経営責任者(CEO)であるデイブ・グラント氏は、チーム自体にどのような変化が生じるかについて、より簡潔に次のように述べた。「MoveItは、その影響力を拡大するためのリソースとサポートを得て、エキサイティングな新たな章を迎えようとしている。」どちらの発言も、買収が発表された日にどの創業者も口にするようなものであり、実際にどのような製品がリリースされるかを注視することに代わるものではない。
率直な反論として言えるのは、買収されたオープンソースプロジェクトをオープンに維持するという約束は、口にするのは簡単だが、取引が成立し、元のチームが留任した後の実績はまちまちだということだ。
パッケージの有効期限が切れ始めます。クアルコム自身の事例は、まだ1年も経っていません。同社は2025年10月にArduinoを買収し、これまでのところ、そのブランドのハードウェアをオープンかつサードパーティに友好的な状態に保ってきましたが、11ヶ月という期間は実績ではなく、猶予期間に過ぎません。 MoveItに関する具体的なリスクは、ライセンス条文そのもの(これはそのままにしておくのは容易だ)というよりも、かつてROSコミュニティ全体に平等に奉仕していたPickNikのエンジニアたちが、Dragonwingの統合作業と人材を奪い合うようになった際、エンジニアリングの注力先やロードマップの優先順位がどこに向かうかという点にある。 リポジトリのライセンスを変更せずに、その最優秀のメンテナーたちを密かに特定の顧客のハードウェアロードマップへと誘導するような「アキハイア(talent acquisition through acquisition)」は、実際にはエコシステムの狭窄に他なりません。次に注目すべき具体的な点
こうした事情があっても、クアルコムにとってこの動きが悪いものになるわけではなく、すでにMoveItを標準として採用しているチームにとってMoveItの選択肢としての価値が下がるわけでもない。ただ、この買収は単なる機能発表ではなく、構造的な転換として捉えるべきだということだ。次の具体的なチェックポイントは、現時点では形式的な手続きに過ぎない取引の完了ではなく、 クアルコムとPickNikが、更新されたMoveItのロードマップとガバナンス体制を公表するかどうかだ。理想的には、クアルコムのブログ記事ではなくOpen Source Robotics Allianceを通じて、単に「オープン性を維持する」という同じ3文を繰り返すのではなく、具体的なDragonwing以外のハードウェアパートナーとメンテナンスの約束を明記したものであるべきだ。 もしその文書が今後2四半期以内に公開され、実際のサードパーティ製シリコンパートナーが明記されれば、オープン化へのコミットメントは維持されていることになる。 もしそうならなければ、ROSベースのマニピュレーション・スタックを評価している購入者は、この分野で最も広く使用されている計画フレームワークが、たとえその移行が緩やかであり、発表当日の意図がどれほど良好であったとしても、単一のチップベンダーのロードマップへと流れていく可能性を、価格設定に織り込み始めるべきだろう。
本記事は、2026年9月23日の発表に関するクアルコムおよびPickNikの公式声明、ならびに業界報道を総合したものである。
本情報は一般的な情報提供のみを目的としており、投資、財務、または法律上の助言を構成するものではありません。ヒーロー画像のクレジット:Arduino。












