
高通收购PickNik,承诺保持MoveIt开源
高通技术公司已同意收购 PickNik Inc.——该公司是 ROS 开源 MoveIt 操纵框架的维护者——并计划将其整合到其 Dragonwing 机器人平台中,首先从 Arduino VENTUNO Q 开发板开始。

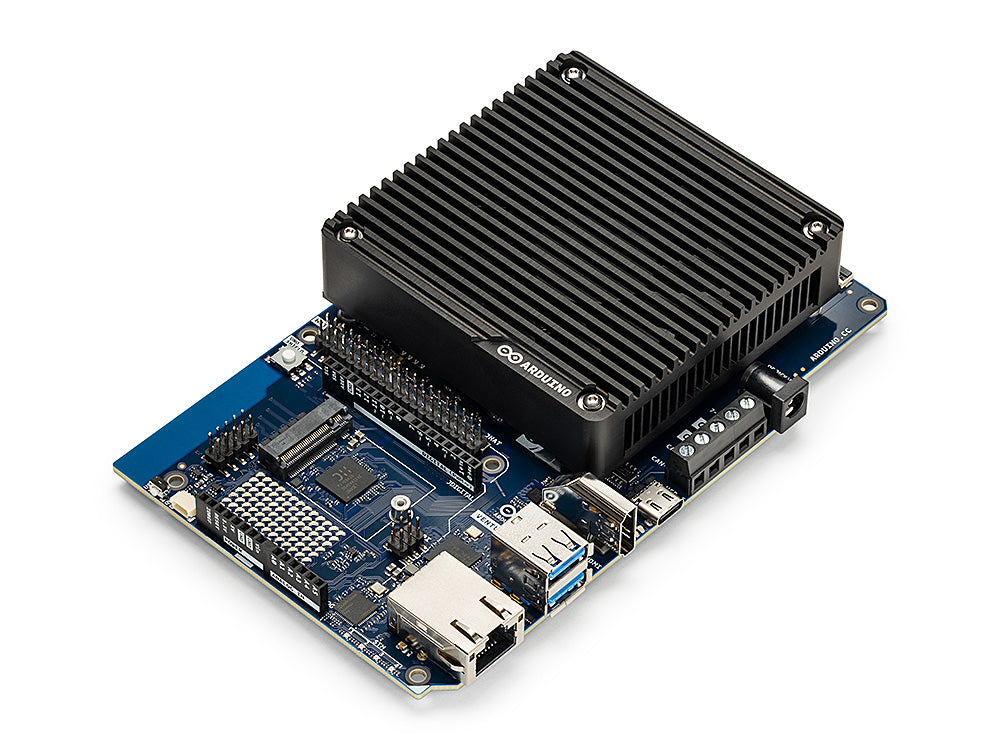
高通技术公司于2026年9月23日在多伦多举行的ROSCon Global 2026大会上宣布,已同意收购科罗拉多州博尔德市的PickNik Inc.公司。该公司开发并维护着MoveIt——这一开源运动规划框架被广泛应用于大多数机器人操作系统(ROS)操作项目中。 交易价格未予披露,交割尚需满足惯例条件。
在此次交易中,PickNik这一名称相对陌生,因此有必要阐明收购方究竟看中了什么。该公司成立于2015年,凭借开发规划与控制软件(而非硬件)而声名鹊起,曾在亚马逊拣选挑战赛(Amazon Picking Challenge)中崭露头角,随后将谷歌作为其首个付费客户。 其旗舰项目 MoveIt 是一个软件层,它根据机械臂的运动学模型和目标姿态,计算出无碰撞的路径以到达目标位置;而 PickNik 的商业平台 MoveIt Pro 则在此基础上叠加了抓取和协调逻辑。 在机器人工程圈之外,它并非家喻户晓;但在圈内,它的地位更接近于基础基础设施而非产品本身:它是研究实验室、系统集成商以及越来越多的生产线上基于ROS平台的机械臂操作的默认选择。 其技术公信力已超越工厂车间:PickNik 还是美国国家航空航天局(NASA)一项名为“Fly Foundational Robotics”任务的合作伙伴——对于一家小型机械手操作软件公司而言,能获得此类标杆客户绝非偶然。
社区依赖项演变为高通产品线
其商业逻辑不言而喻。高通过去一年致力于打造 Dragonwing——这一机器人计算与软件栈涵盖了从小型边缘模块到完整类人型平台的所有领域;此外,该公司还于 2025 年 10 月全资收购了 Arduino,以掌控面向开发者的硬件品牌。 MoveIt 填补了这两项举措留下的空白:一个成熟且广泛
部署了开发人员已经信赖的规划和操作层,而不是高通必须从零开始构建或投入资金才能使其发挥作用的系统。 高通执行副总裁兼集团总经理纳库尔·杜加尔(Nakul Duggal)负责监督该公司的汽车、工业、嵌入式物联网和机器人业务,他将此次收购视为一个软件问题,而非硬件问题: “机器人技术是物理人工智能领域最令人兴奋的前沿之一,而软件正是将卓越的硬件转化为卓越机器人的纽带。”首个整合目标是具体的,而非空泛的愿景。 高通计划简化MoveIt接入Dragonwing机器人平台的流程,首先从Arduino VENTUNO Q开发板入手——这是一款双处理器模块,将Dragonwing应用处理器与实时微控制器相结合,用于实现运动规划最终必须交由其处理的低延迟控制循环。 对开发者而言,其吸引力在于:在AI模型(无论是本地大型语言模型(LLM)还是视觉语言模型(VLM),用于推断机器人应采取何种行动)与实际驱动机械臂运动的运动规划、操作及实时控制层之间,工具链变得更加精简。 在本周的多伦多ROSCon大会上,高通和PickNik正在现场演示MoveIt Pro在VENTUNO Q和Dragonwing硬件上的并行运行,这标志着两家公司在展示这一集成方案方面迈出了实质性一步,而非仅仅停留在口头承诺。
挑战以GPU为中心的默认模式
更有趣的是,这预示着未来几年机器人软件栈将如何构建,因为高通并非唯一一家试图掌控芯片之上层级的芯片公司。 在此期间,英伟达一直致力于吸引开发者采用 Isaac Sim、Isaac ROS 及其 Isaac Manipulator 库。这一软件栈虽然非常出色,且日益成为从模拟到现实工作流的默认参考标准,但其重心却位于
NVIDIA自家的图形处理单元和Jetson计算模块。高通此举押注于:构建操作管道的开发者不应在选择规划框架之前就必须先选择芯片供应商;而且,掌控大家已经普遍使用的框架,比试图从头开始开发出比NVIDIA更强大的仿真工具,能占据更稳固的地位。这就是这一论点的精髓所在:无论谁掌控了机器人人工智能模型所调用的运动规划层,就能在更底层的硬件选择中获得话语权,而无需在基准测试中胜出。 高通并不打算将MoveIt限定为Dragonwing硬件的专属功能——至少根据其公开声明如此——且公告中明确写入了对第三方硬件的持续支持,而非仅作隐含表述。这一区别在商业层面至关重要。 一家在制定标准的同时保持其名义上开放性的芯片供应商,既能获得那些绝不会直接接受供应商锁定机制的团队的采用,又能在其自有芯片上享受首家集成商的优势。 这比英伟达(NVIDIA)的全栈式策略更为微妙,且只有在公开上市公司的机器人事业部实际运营压力下,其开放承诺能够经受住考验,这一策略才能奏效。
高通和PickNik还是“开源机器人联盟”(Open Source Robotics Alliance)的创始成员,这是一个较新的行业组织,旨在为ROS相关项目提供一种治理机制,使其能够经受住任何单一公司所有权变更的考验。 将此次收购定位为该联盟内部的整合,而非单纯的业务并入,本身就释放出一个信号:开放式机器人基础设施正整合为少数资金雄厚的管理者,这与十年前开源数据库和容器工具的发展轨迹如出一辙,而芯片供应商正是当前拥有足够财力承担这一管理职责的主体。 对于一个多年来一直依赖志愿者维护者和大学实验室预算运行的领域而言,这种整合对
这既体现了可靠性,也对那些希望下一个基础性机器人项目能独立于半导体公司路线图之外的人来说是个坏消息。采用ROS作为标准的采购方应真正关注什么
对于采购团队或系统集成商而言,实际的问题并非 MoveIt 是否是一款优秀的软件。它本就是如此,而且在高通介入之前便是如此。真正的问题在于,此次所有权变更是否会在未来两到三个产品周期内悄然缩小可选范围。 不妨像自动化采购人员看待机器人手臂供应商的专有控制器那样来思考这个问题:软件一直运行良好,直到你想要更换为竞争对手的产品的那一天,届时你才会发现,有多少细微的依赖关系其实从来都不是可选的。 十年来,MoveIt 之所以能真正实现硬件无关性,是因为没有任何一家公司有商业理由改变这一点。而高通现在恰恰有了这样的理由,尽管其公开承诺声称恰恰相反。
PickNik创始人兼首席产品官戴夫·科尔曼(Dave Coleman)将此次交易视为一种延续,而非方向的转变:“加入高通技术公司将使我们能够加速实现这一使命,并加大对MoveIt作为领先机器人人工智能训练平台的投资。” 他另行补充道,目标是在实现这一愿景的同时,保持当初为 MoveIt 奠定用户基础的社区协作和跨平台支持。 PickNik首席执行官戴夫·格兰特(Dave Grant)则更简洁地阐述了团队本身将发生的变化:“MoveIt正迈入一个激动人心的新篇章,将获得助力其扩大影响力的资源与支持。”这两份声明都是任何被收购的创始人会在公告当天说的话,但都无法替代对实际产品发布的观察。
坦率地说,承诺在收购后保持开源项目开放性虽易,但一旦交易完成且原团队去留未定,这些承诺的兑现记录往往参差不齐。
软件包开始过期。高通自身的案例才刚满一年:它于2025年10月收购了Arduino,迄今为止一直保持该品牌硬件的开放性并支持第三方开发,但11个月不能算作业绩记录,而只是一个宽限期。 MoveIt面临的具体风险,与其说在于许可条款(这些条款很容易保持原样),不如说在于一旦Dragonwing的集成工作与PickNik的工程师产生竞争——这些工程师过去曾平等地服务于整个ROS社区——那么工程资源的关注点和路线图的优先级将转向何处。 一种“收购并招聘”的行为,若在保持代码库许可不变的同时,悄然将最优秀的维护者转向服务某单一客户的硬件路线图,从实际效果来看,仍属于对生态系统的收窄。接下来需要关注的具体事项
这并不意味着高通的这一举措是错误的,也不意味着对于目前已将 MoveIt 作为标准平台的团队而言,MoveIt 会成为更差的选择。但这确实意味着,此次收购应被视为结构性转变,而非功能公告。下一个具体的观察节点并非交易的完成——这在现阶段已只是走过场, 而是高通和PickNik是否会发布更新的MoveIt路线图和治理结构——最好是通过开源机器人联盟(Open Source Robotics Alliance)而非高通博客文章——其中应明确列出具体的非Dragonwing硬件合作伙伴及维护承诺,而非仅仅重复那三句关于保持开放性的老生常谈。 如果该文件能在未来两个季度内发布并明确列出真正的第三方芯片合作伙伴,那么其开放承诺便得以兑现。 否则,正在评估基于ROS的操纵栈的买家应开始考虑这样一种可能性:即该领域使用最广泛的规划框架正逐渐偏离中立立场,转向某单一芯片供应商的路线图——无论这一转变多么缓慢,也无论公告发布当日的初衷多么美好。
本文综合了高通和PickNik关于2026年9月23日公告的公开声明以及行业报道。它
本文仅供一般参考,不构成任何投资、财务或法律建议。主图来源:Arduino。












