
Orbbec 將於 ROSCon JP 2026 將其「無需機器人」的數據平台引入日本
Orbbec 於 2026 年在筑波舉行的 ROSCon JP 大會上,推出了一套適用於「實體人工智慧」的無機器人數據收集平台。EGO、UMI 及 WristCam 模組分別專注於第一人稱視角觀察、手部互動以及手腕級感測,現場更展示了「Dual Ego」原型機,用於同步進行以自身為中心的影像擷取。
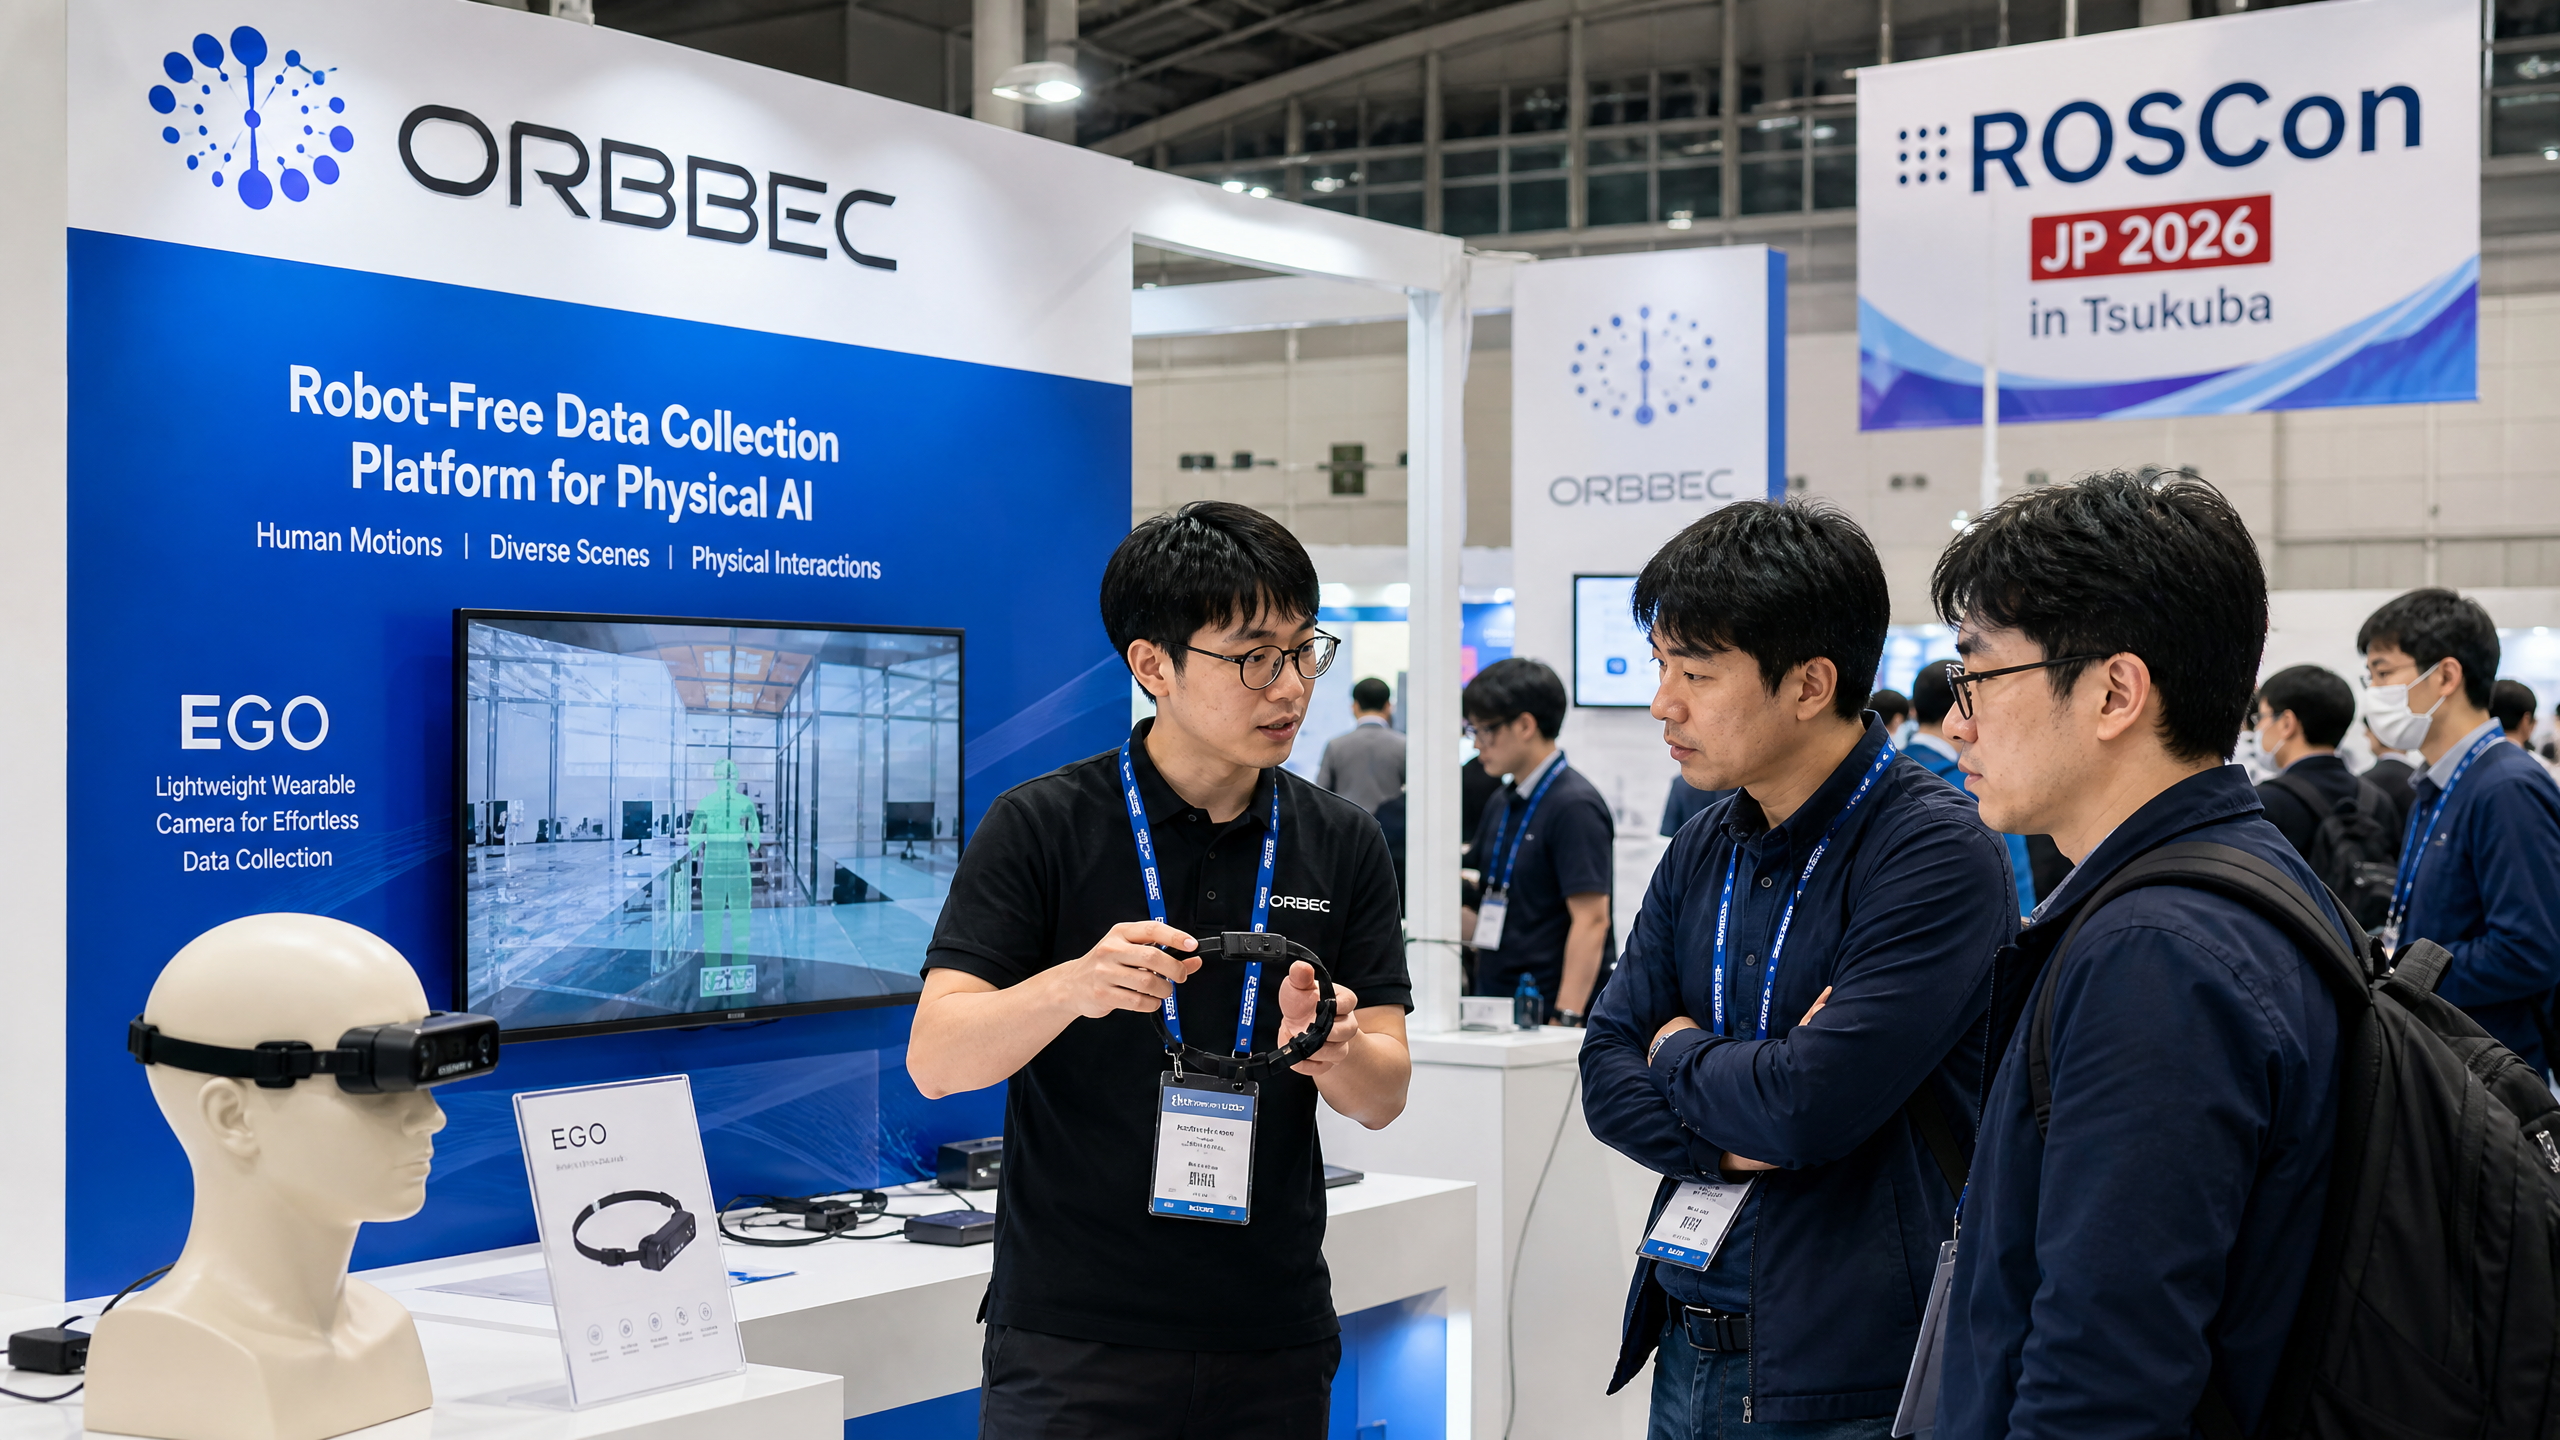
Orbbec 於 2026 年 8 月 4 日至 5 日在筑波舉行的 ROSCon JP 2026 大會上,首度在日本展示了一款專為「物理人工智慧」設計、無需機器人的資料蒐集硬體平台。 該平台以三款名為 EGO、UMI 和 WristCam 的裝置為核心,分別支援第一人稱視角觀察、手部與物體互動捕捉,以及手腕級近場數據收集,用以訓練機器人技能。
該公司展示了一款「Dual Ego」原型機,配備雙 200 萬畫素魚眼鏡頭、1 毫秒同步精度、1,000 赫茲六軸慣性測量單元(IMU),總重量約 200 克。 EGO RGB D 系列結合了晶片級深度輸出,並搭配其稱為「LingBot Depth」的演算法,用以處理零售及醫療保健環境中常見的透明與反射表面。
Orbbec 總部位於深圳,在機器人、物流及零售系統的 3D 視覺領域已建立起良好聲譽。該公司生產可整合至機器人感知堆疊的深度相機與感測器,目前正向上拓展至「實體人工智慧(Physical AI)」的數據收集領域。 其設備已應用於日立的 CO URIBA 免提購物系統,以及日本前三名汽車製造商所開發的自主醫院物流機器人中,使 Orbbec 得以直接接觸日本實際運作環境中的各項限制。
Orbbec 將人體穿戴式感測定位為機器人數據收集的新主力
其核心理念既簡單又具商業實用性。與其依賴大量昂貴的機器人來產生互動數據,不如將輕量且同步的感測器綁在人類工作者和研究參與者身上,進而收集數小時標註完善的「第一人稱視角」序列,用以訓練操作與導航策略。通俗來說,這就像是人體專用的行車記錄器與捲尺。
物理人工智慧模型需要以高時間解析度,同步觀測穿戴者所見、雙手動作以及環境中的內容。Orbbec 的 EGO 提供第一人稱視角的 RGB D 串流、UMI
該系統針對手部與物體的互動視角進行建模,而 WristCam 則用於捕捉近距離、易受遮擋的場景——這類場景往往會讓機器人陷入困境。Dual Ego 原型機增添了緊密同步功能,這在融合多視點數據以執行「高接觸操作」或「快速重新抓取」等任務時至關重要。對於開發服務型機器人的日本開發者而言,此方法降低了資料集生成的前期成本與複雜度。大學及企業實驗室可先以人員與感測器為基礎進行測試,無需在醫院、商店或工廠中部署完整的機器人。這不僅減少了安全認證程序,也加速了迭代進程,這與日本謹慎但要求嚴苛的採購文化相契合。
該公司以 EGO UMI 和 WristCam 為核心建構此平台
EGO 是一款專為第一人稱視角捕捉設計的頭戴式裝置,在晶片層級即輸出 RGB D 資料。這種晶片級深度處理至關重要,因為相較於將深度計算卸載至通用處理器,它能降低功耗並減少延遲。 Orbbec 將其與 LingBot Depth 結合使用,這是一條增強處理管道,旨在恢復玻璃質與光澤表面物體的深度資訊——此類物體向來是立體視覺與結構光系統難以應對的挑戰。
UMI 則專注於雙手以及工具與產品相互作用的細微區域。這是操作的「微型劇場」,視點在此至關重要。在靠近雙手處安裝第二組廣角或窄角鏡頭,能提高捕捉夾爪所需視角的機率,例如瓶蓋的旋轉或拉鍊的對齊。
WristCam 則提供更貼近的視角。手腕級相機看似多餘,但由於其視野位於頭戴式裝置的視線下方,往往能為抓取與插入動作提供最具實用價值的數據。WristCam 的數據有助於訓練機器人策略以解決遮蔽問題,並規劃能避開自身碰撞或桌面邊緣的軌跡。
Dual Ego 原型機則為這套硬體系統畫下完美句點。兩組 200 萬畫素魚眼鏡頭同步運作,
以毫秒級精度,搭配一千赫茲的六軸慣性測量單元(IMU),可實現實驗室級別的時間對齊。此等同步水準讓研究人員在將快速手部動作與視覺變化進行關聯時更有信心,這對於訓練那些仰賴動作與觀察之間精確時間耦合的模型至關重要。透過 LingBot 增強的晶片級深度感測技術,有效解決玻璃與眩光問題
透明與反射性材料向來是深度感測器的常見失效模式。纏繞著收縮膜的零售貨架、配備壓克力隔板的藥局櫃檯,以及不鏽鋼醫院推車,都可能產生無效的深度回傳數據。Orbbec 認為,透過整合式深度處理管道結合專有增強技術,足以彌補這些缺口,避免演算法因過度適應理想場景而產生過擬合。
晶片級深度意味著在感測器旁設有專用的深度處理模組,這應能降低抖動與延遲。此設計可實現更穩定的自我運動補償,並與 IMU 數據進行更精準的對齊,這兩者對於里程計及重建短暫接觸事件皆至關重要。 LingBot 深度增強技術被定位為一層附加處理層,它利用學習到的先驗知識來填補棘手的表面細節,同時避免產生明顯的錯誤。
日本市場正是驗證此主張的絕佳試驗場。 零售商重視整潔的陳列,而醫院則透過光亮的設備維持高衛生標準。若 EGO 裝置能在這些環境下產生一致的點雲,開發者將能節省數小時的標註清理與政策除錯時間;若無法做到,基於這些資料建構的系統堆疊將繼承這種脆弱性,並在後續的試點階段浮現問題。
日本為物理人工智慧資料蒐集提供了實用的驗證場域
日本的人口結構與產業組成,對服務自動化形成了強大的驅動力。人口老化以及零售、物流和醫療保健領域持續的勞動力短缺,正促使企業採用輔助系統,以減輕重複性勞損,並讓員工得以專注於
面向客戶的任務。與此同時,各界對可靠性和安全性的期望極高,而採購週期也要求必須提供在當地條件下進行測試的證據。ROSCon JP 正體現了這種務實精神。 這是一場技術盛會,研究人員、系統整合商及企業研發團隊在此交流經驗,探討 ROS 部署中哪些方案可行、哪些不可行。Orbbec 攜帶已同步的自參照平台與深度攝影機亮相——這些設備已在日立的零售實驗及醫院物流機器人專案中經過驗證——這比單純透過簡報進行的發布,更能為該公司增添可信度。
筑波市也至關重要。該市匯聚了專注於機器人技術與材料科學的頂尖研究機構及企業實驗室。鄰近大學與國家級實驗室,能提高該平台在真實評估框架下接受測試的機會,例如操作基準測試及結構化建築內的導航測試。眾所周知,日本開發者在做出任何採購決策前,都會將供應商的硬體設備進行嚴苛的壓力測試。
零售與醫療領域展現短期需求訊號
CO URIBA 的免提購物計畫預示了規模化的路徑。 免提購物系統需要可靠的顧客身分識別、貨架庫存感測以及行為理解能力,以將商品短缺降至最低並正確結帳。以自我為中心的數據是一種強大的方法,可用於訓練模型從顧客視角跟蹤物體互動,進而為負責識別相同互動(無需佩戴感測器)的店內攝影機模型提供參考。
醫院則呈現出截然不同但同樣重要的需求特徵。自主物流機器人需要處理推車、門戶及電梯,且運作時不得干擾工作人員。為了訓練機器人握住把手或在擁擠的走廊中行進,護士與護理員提供的第一人稱視角錄影,能提供地面真相數據,揭示地板安裝式攝影機所無法捕捉的時序與動作模式。 WristCam 和 UMI 模組可提供所需的手部中心數據
用於穩健地操作輸液架、收納箱及托盤。日本頂尖汽車製造商正日益加大對醫院機器人的投資,將其作為先進自動駕駛技術的試驗場。醫院環境雖具結構性,但模式多變,能有效測試感知、規劃及人機互動能力。 某家採用 Orbbec 3D 視覺技術的三大汽車製造商,其醫院機器人應用顯示該公司的感測器已符合基本耐用性與校準要求。加入由人類穿戴的數據堆疊,可作為下一代機械手臂政策訓練的前置步驟。
供應鏈的影響波及光學、慣性感測器及運算領域
建構一套同步且輕量化的以自身為中心的系統,既是演算法上的挑戰,也是供應鏈上的課題。雙魚眼鏡頭模組需要穩定的鏡頭供應商及嚴密的校準。 像騰龍(Tamron)和光和(Kowa)等日本企業,正與曙光光學(Sunny Optical)和奧菲(Ofilm)等中國供應商競爭這些零組件的供應。企業採購方將密切關注日本在地採購與中國大規模製造之間的平衡。
慣性測量單元(IMU)的選型與整合蘊含著獨特的風險與機遇。1,000 赫茲的六軸數據流通常源自 TDK InvenSense 的元件,這為 Orbbec 在日本提供了潛在的在地合作夥伴優勢。 高採樣率的 IMU 會消耗更多電力並產生熱量,因此電源管理與散熱設計將影響產品外形與佩戴舒適度。電池組必須通過日本的 PSE 認證,這增加了另一層合規要求。
邊緣運算與儲存方案的選擇同樣至關重要。雖然深度處理管線由晶片負責,但以自我為中心的裝置仍需對多串流影片進行壓縮並儲存,同時保持元數據的同步性。這意味著需要採用具備足夠吞吐量的嵌入式處理器和 NVMe 儲存裝置,以支援高幀率的魚眼鏡頭串流。 在裝置上或透過連接線整合 ROS 相容的中介軟體,將影響技術的採用,因為研究人員非常重視時間戳記與 bag 檔案的完整性。
可維修性絕非小事。可現場更換的纜線與固定座、防汗外殼以及快速底座充電功能,都可能成為試點專案成敗的關鍵。 若 Orbbec 能將 EGO、UMI 和 WristCam 整合為包含備件與校準工具的模組化套件,將有助於緩解採購方面的疑慮。若這些套件需頻繁進行工廠級重新校準,總擁有成本將隨之上升,而日本買家通常會嚴格計算生命週期成本。
來自全球及國內視覺供應商的競爭壓力日益加劇
在追求用於機器人訓練的「第一人稱視角」數據方面,Orbbec 並非孤軍奮戰。Stereolabs 銷售可頭戴式的 ZED 相機;Luxonis 則推廣具備內建 AI 加速功能的 OAK 模組;儘管英特爾(Intel)的企業重心已轉移,其 RealSense 產品線在實驗室中仍擁有長尾效應。 索尼與松下擁有深厚的影像技術組合,且在日本市場具備強大的通路佈局,未來可能將感測器與企業級服務捆綁銷售。
除了硬體之外,科技巨頭的研究也為市場播下了以自我為中心數據集與實踐的種子。 諸如 Ego4D 之類的專案,以及來自 Google、NVIDIA 和大學實驗室的學習型操作模型,正塑造著市場對資料格式與標註規範的期待。若買家決定採用這些生態系統作為標準,Orbbec 的價值將取決於其資料流能多高效地整合至主流工具鏈中。ROS 相容性固然有助益,但開發者更關注驅動程式品質、韌體穩定性以及社群支援。
當地既有企業同樣至關重要。Preferred Networks 以及豐田的研究部門已為物體操控與自動駕駛建置了內部數據管道。為掌控智慧財產權與品質,它們可能會選擇自建測試平台並進行客製化校準。這為大學、新創公司及二線系統整合商留下了採用現成套件的市場空間。 Orbbec 在日本實現規模化的路徑,很可能就是透過這些群體,並與系統整合商建立合作夥伴關係。
免責聲明:本文僅供參考之用
且不構成財務或投資建議。












