
Orbbec、ROSCon JP 2026にてロボット非依存のデータプラットフォームを日本に導入
Orbbecは、つくばで開催された「ROSCon JP 2026」において、フィジカルAI向けのロボット不要のデータ収集プラットフォームを発表しました。EGO、UMI、WristCamの各ユニットは、一人称視点での観察、手による操作、手首レベルのセンシングをそれぞれ対象としており、同期した一人称視点の撮影を実現する「Dual Ego」のプロトタイプも展示されました。
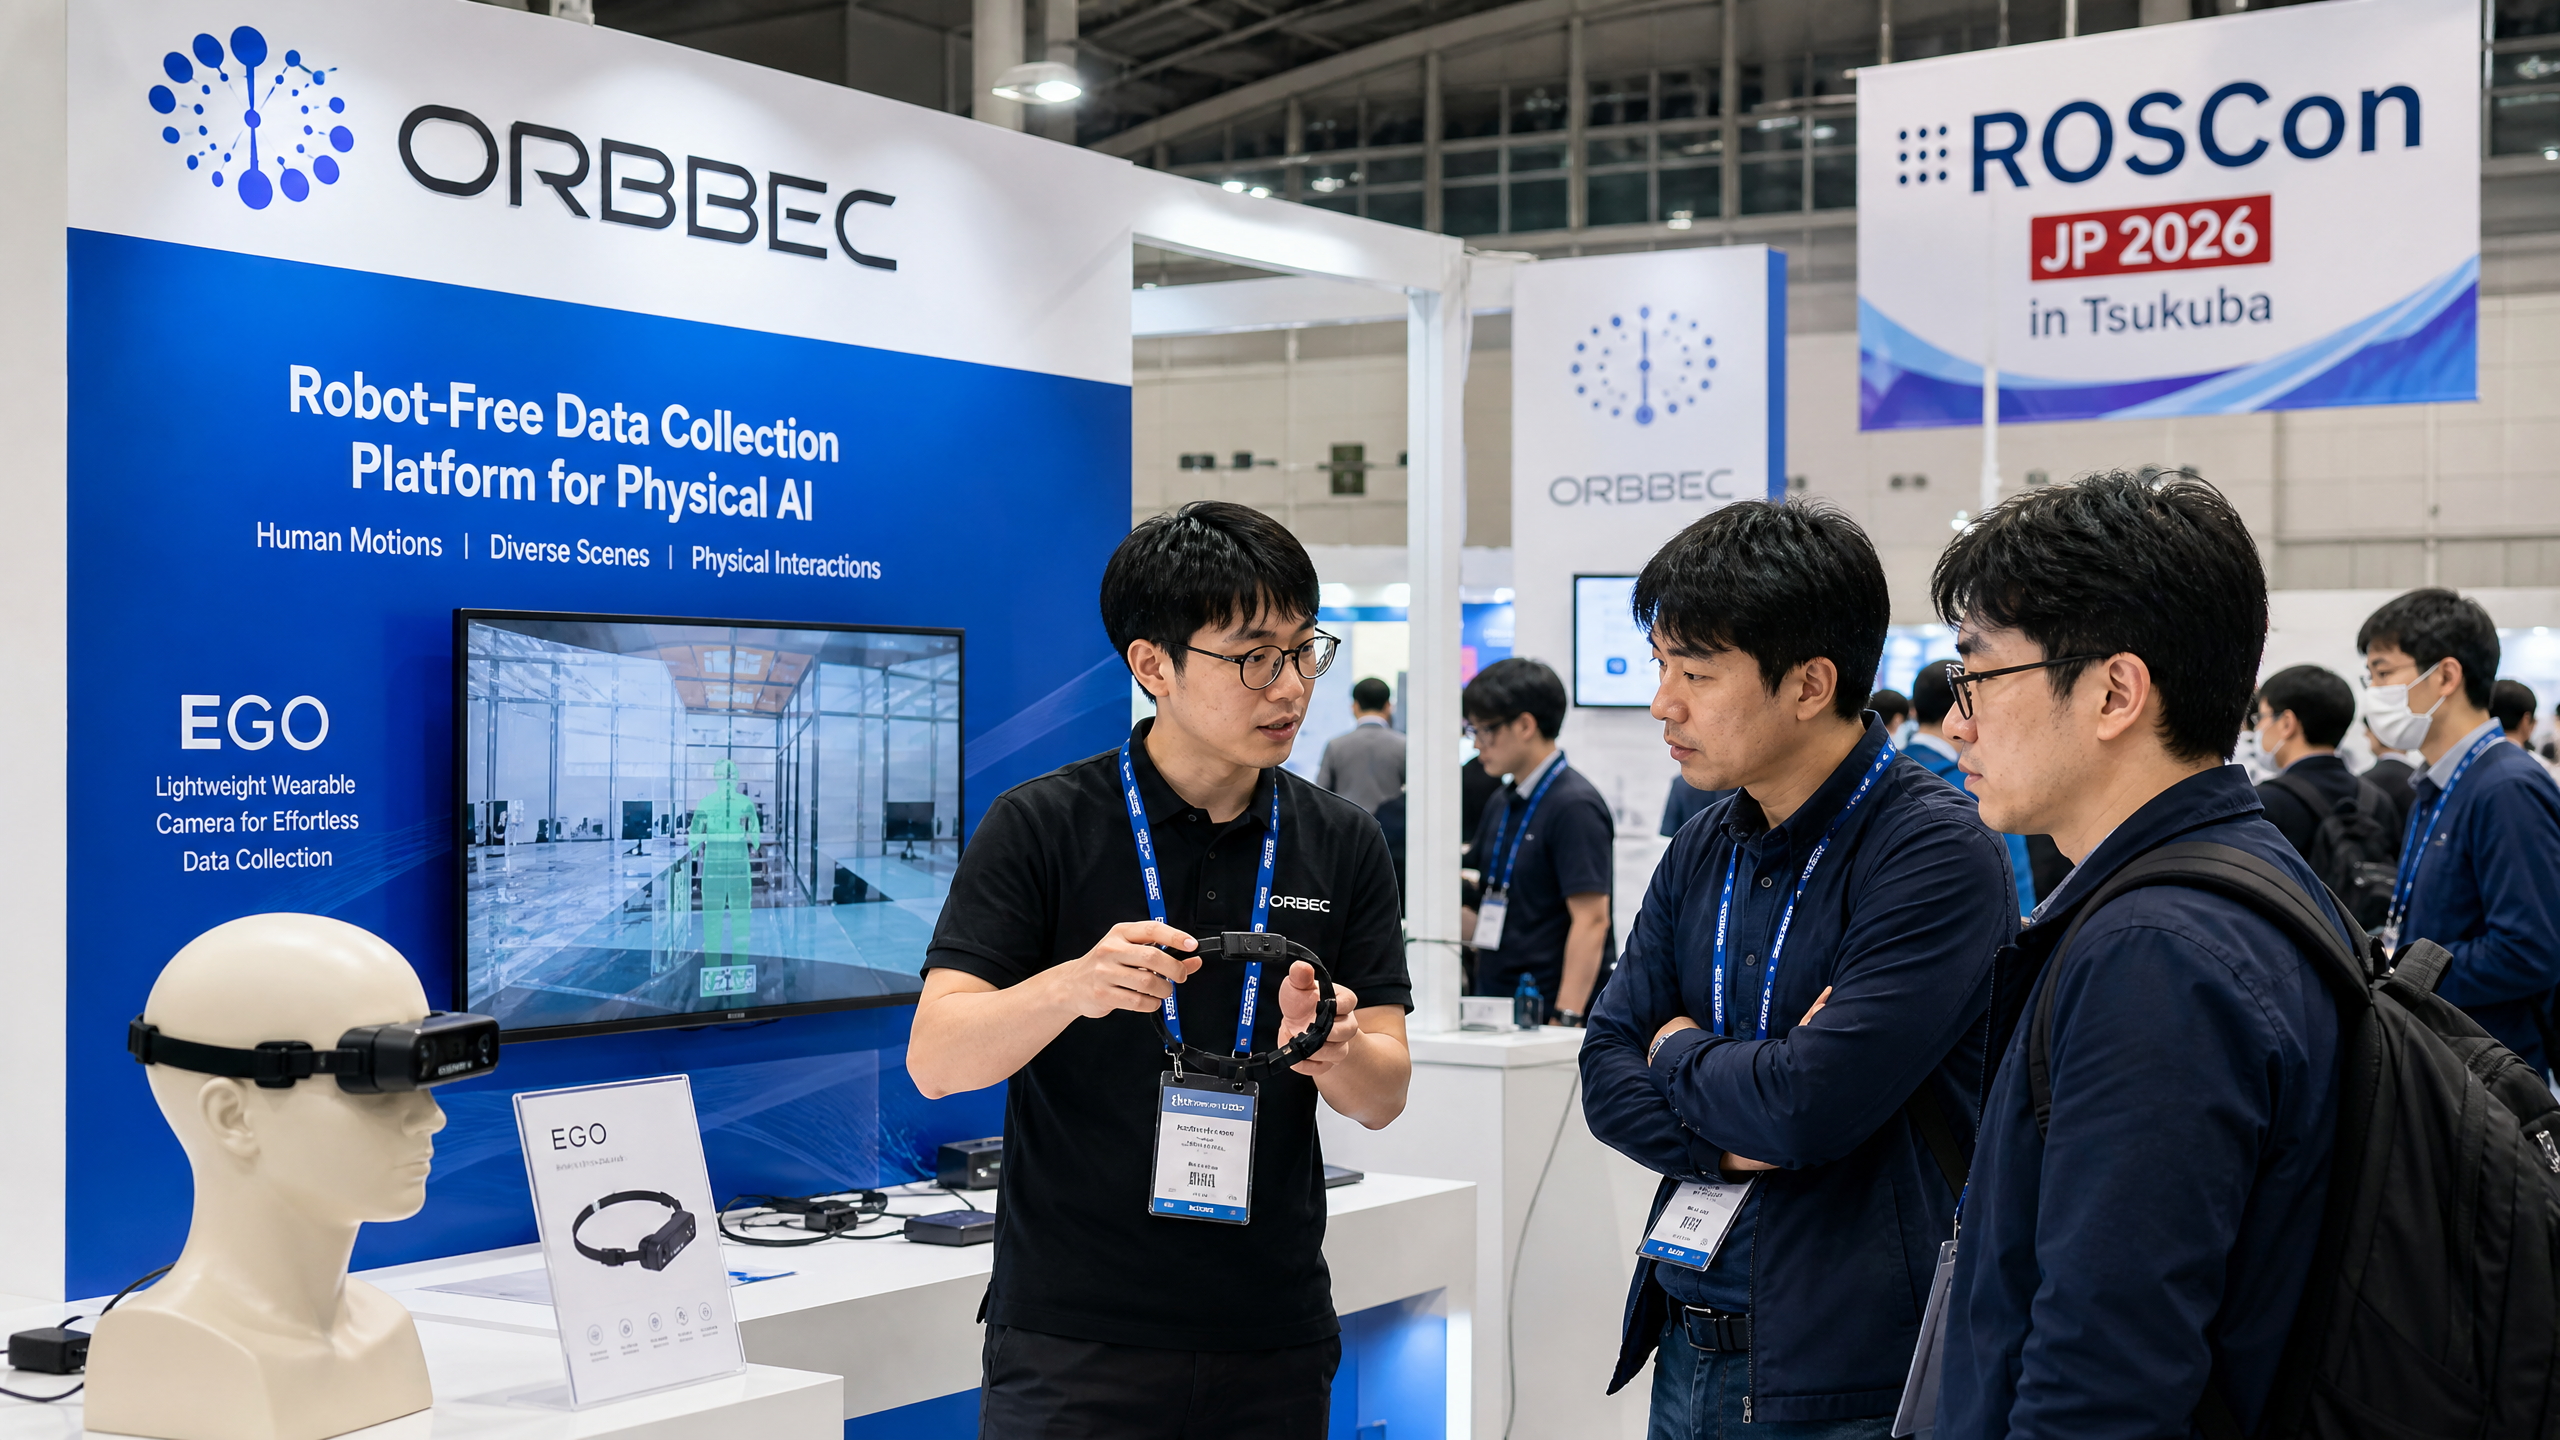
Orbbecは、2026年8月4日および5日に筑波で開催された「ROSCon JP 2026」において、フィジカルAI向けのロボット不要のデータ収集ハードウェアプラットフォームを日本で初めて発表しました。 このプラットフォームは、ロボットのスキル訓練に向けた「一人称視点での観察」「手と物体との相互作用の捕捉」「手首レベルでの近距離データ収集」をサポートする、「EGO」「UMI」「WristCam」という3つのデバイスを中核としています。
同社は、200万画素の魚眼カメラを2台搭載し、1ミリ秒の同期精度、1000ヘルツの6軸IMUを備え、総重量が約200グラムの「Dual Ego」プロトタイプを実演しました。 EGO RGB Dシリーズは、チップレベルの深度出力と、同社が「LingBot Depth」と呼ぶアルゴリズムを組み合わせることで、小売や医療現場でよく見られる透明な表面や反射面にも対応しています。
Orbbecは深センに本社を置き、ロボット工学、物流、小売システム向けの3Dビジョン分野で定評を築いてきた。同社はロボットの知覚スタックに組み込む深度カメラやセンサーを製造しており、現在はスタックの上流へと進出し、フィジカルAI向けのデータ収集分野にも参入している。 同社の製品はすでに、日立のハンズフリーショッピングシステム「CO URIBA」や、日本の大手自動車メーカー3社の1社が開発した自律型病院物流ロボットに採用されており、Orbbecは日本の実環境における運用上の制約を直接把握しています。
Orbbecは、人間が装着するセンシング技術を、ロボットデータ収集の新たな主力として位置づけている。
その中核となるアイデアはシンプルで、商業的にも実用的だ。相互作用データを生成するために高価なロボットを多数導入するのではなく、作業員や研究参加者に軽量で同期化されたセンサーを装着させ、操作やナビゲーションのポリシーを学習させるために、適切にラベル付けされた数時間にわたる一人称視点の映像シーケンスを収集する。平たく言えば、これは人体用のドライブレコーダーと巻尺のようなものだ。
物理AIモデルには、着用者が何を見たか、手が何をしたか、そして環境に何が存在していたかという、時間分解能の高いペアになった観測データが必要です。OrbbecのEGOは、一人称視点のRGB DストリームとUMIを提供します。
ターゲットは手と物体の相互作用の視点を対象としており、WristCamは、ロボットがしばしば処理に苦戦する、近距離で遮蔽されやすいシーンを捉えます。Dual Egoプロトタイプは、高精度な同期機能を追加しており、これは接触の多い操作や高速な再把持といったタスクにおいて、多視点データを融合させる際に重要です。サービスロボットを開発する日本の開発者にとって、このアプローチはデータセット生成にかかる初期コストと複雑さを低減します。大学や企業の研究所は、病院、店舗、工場に完成したロボットを配備する代わりに、人とセンサーから始めることができます。これにより、安全承認の手間が軽減され、反復開発が加速されるため、慎重でありながらも要求の厳しい日本の調達文化に適しています。
同社は、EGO UMIとWristCamをプラットフォームの中核に据えている
EGOは、チップレベルでRGB D出力を備えた自己中心的な撮影用に設計されたヘッドマウントユニットです。このチップレベルの深度処理は、深度計算を汎用プロセッサにオフロードする場合と比較して、消費電力とレイテンシを低減できるため重要です。 Orbbecはこれに「LingBot Depth」を組み合わせています。これは、従来ステレオ方式や構造化光システムでは処理が困難だった、ガラスのような光沢のある物体からの深度情報を復元することを目的とした強化パイプラインです。
UMIは、手や、ツールと製品が相互作用する微細な領域を対象としています。これは、視点が最も重要となる操作の「マイクロシアター」です。手の近くに二次的な広角または狭角カメラを取り付けることで、ボトルキャップのねじりやジッパーの位置合わせなど、グリッパーが把握すべき瞬間を捉える可能性が高まります。
WristCamは、さらに至近距離からの視点を提供します。手首レベルのカメラは冗長に見えるかもしれませんが、ヘッドマウント型ユニットの視線の下側を捉えるため、把持や挿入において最も有用なデータを生成することがよくあります。WristCamのデータは、オクルージョンを解消するためのポリシーを学習させたり、自己衝突やテーブルの縁を回避する軌道を計画したりするのに役立ちます。
「Dual Ego」プロトタイプが、ハードウェアのラインナップを締めくくります。2つの2メガピクセル魚眼カメラが1つの
ミリ秒単位の精度と、1000ヘルツの6軸IMUを組み合わせることで、実験室レベルの時間同期を実現します。このレベルの同期により、研究者は素早い手の動きと視覚的な変化を相関させる際に確信を持てます。これは、動作と観察の正確な時間的連動に依存するモデルの学習において不可欠です。LingBotによる強化を施したチップ内深度測定技術が、ガラスやグレアの問題に対処
透明および反射性素材は、深度センサーにとって悪名高い障害要因です。シュリンク包装された小売店の棚、アクリル製の仕切りがある薬局のカウンター、ステンレス製の病院用カートなどは、無効な深度データを生成する可能性があります。Orbbecは、統合された深度処理パイプラインと独自の強化技術を組み合わせることで、これらのギャップを十分に埋め、モデルが理想的なシーンに過学習してしまうのを防ぐことができると確信しています。
チップレベルの深度処理とは、センサーに隣接した専用の深度処理ブロックを意味し、これによりジッターや遅延が低減されるはずです。これにより、より安定した自己運動補正と、IMUデータとのより正確な整合が可能になります。これらはいずれも、オドメトリや短時間の接触イベントの再構築において極めて重要です。 LingBot Depth拡張機能は、学習された事前知識を用いて、重大な誤りを生じさせることなく、扱いにくい表面を補完する追加レイヤーとして位置づけられています。
日本市場は、この主張を検証するための絶好のテストベッドです。 小売業者は整然とした陳列を重視し、病院は光沢のある設備で高い衛生基準を維持しています。EGOユニットがこうした条件下で一貫性のある点群を生成できれば、開発者はアノテーションの修正やポリシーデバッグに費やす時間を大幅に節約できます。もしそれができない場合、それらのデータに基づいて構築されたスタックは脆弱性を引き継ぎ、パイロット運用段階で問題として表面化するでしょう。
日本は、フィジカルAIのデータ収集にとって実用的な実証の場を提供している
日本の人口動態と産業構造は、サービス自動化への強い需要を生み出しています。高齢化や、小売、物流、医療分野における慢性的な人手不足により、企業は反復作業による負担を軽減し、スタッフの業務負担を軽減する支援システムの導入を迫られています。
顧客対応業務。一方で、信頼性や安全性に対する期待は高く、調達サイクルにおいては現地の状況に基づいた実証が求められています。ROSCon JPは、そうした実用主義を体現しています。 これは、研究者、インテグレーター、企業の研究開発チームが、ROSベースの導入において何が機能し、何が機能しないかについて意見交換を行う技術的な集まりです。日立の小売実験や病院の物流ロボットですでに実証済みの、同期化されたエゴセントリック・リグや深度カメラを実際に展示することで、Orbbecは単なるスライド資料による発表よりも高い信頼性を獲得しています。
つくばという立地も重要です。この都市には、ロボティクスや材料科学に焦点を当てた主要な研究機関や企業の研究所が集まっています。大学や国立研究所に近いことは、操作ベンチマークや構造化された建物内でのナビゲーションといった、実際の評価フレームワークに基づいてプラットフォームがテストされる可能性を高めます。日本の開発者は、購入決定の前にベンダーのハードウェアをストレステストにかけることで知られています。
小売業と病院が示す短期的な需要の兆し
CO URIBAのハンズフリーショッピングプログラムは、事業拡大への道筋を示唆している。 ハンズフリーショッピングシステムでは、在庫ロス(シュリンク)を最小限に抑え、正確に課金を行うために、信頼性の高い買い物客の識別、棚の在庫検知、および行動の理解が必要となる。自己中心座標データは、顧客の視点から物体の相互作用を追跡するようにモデルを学習させる強力な手段であり、これにより、センサーを装着せずに同じ相互作用を認識する任務を負う店舗用カメラモデルの学習に役立てられる。
病院は、異なるが同様に重要な需要プロファイルを示している。自律型物流ロボットは、カート、ドア、エレベーターを扱い、スタッフの業務を妨げずに動作しなければならない。ロボットにハンドルを握らせたり、混雑した廊下を移動させたりするように訓練するには、看護師や看護助手による自己中心視点の録画が、床設置型カメラでは捉えきれないタイミングや動作パターンに関するグラウンドトゥルースを提供する。 WristCamやUMIモジュールは、必要な「手」を中心としたデータを提供できる可能性があります
点滴スタンド、収納箱、トレイを確実に操作するために。日本の大手自動車メーカー各社は、高度な自律技術の実証の場として、病院用ロボットへの投資を拡大している。病院環境は、構造化されているものの変動性のあるパターンを持ち、知覚、計画立案、および人間とロボットの相互作用を検証する場となっている。 病院用ロボットにOrbbecの3Dビジョンを採用している大手自動車メーカー3社の事例は、同社のセンサーが耐久性とキャリブレーションに関する基本要件を満たしていることを示唆している。人間が装着するデータスタックを追加することは、次世代のマニピュレーターに向けたポリシー学習の前提段階として適している。
サプライチェーンへの影響は、光学系、慣性センサー、およびコンピューティング分野に波及している
同期化された軽量な自己中心スタックの構築は、アルゴリズム的な課題であると同時に、サプライチェーン上の課題でもある。デュアル魚眼モジュールには、一貫性のあるレンズサプライヤーと厳密なキャリブレーションが求められる。 タムロンやコーワといった日本企業は、サニーオプティカルやオフィルムなどの中国サプライヤーと、これらのコンポーネントを巡って競合している。日本国内での現地調達と中国での大規模製造とのバランスは、企業バイヤーから注視されることになるだろう。
IMUの選定と統合には、それ独自のリスクと機会が伴う。1000ヘルツの6軸データストリームは、多くの場合TDKやインベンセンスの部品から供給されており、これはOrbbecにとって日本市場における潜在的な現地パートナーとしての優位性となる。 高レートのIMUは消費電力が大きく発熱も多いため、電力管理と熱設計がフォームファクターや装着時の快適性に影響を与える。バッテリーパックは日本のPSE認証を取得する必要があり、コンプライアンス上の要件がさらに増えることになる。
エッジコンピューティングとストレージの選択も重要です。深度パイプラインはチップ上で処理されますが、自己中心座標系を採用したシステムでは、同期されたメタデータを含むマルチストリーム動画を圧縮・保存する必要があります。そのため、高フレームレートの魚眼レンズ映像に対応できる十分なスループットを備えた組み込みプロセッサとNVMeストレージが求められます。 デバイス上または有線接続を介してROS対応のミドルウェアを統合するかどうかは、導入の成否に影響を与えるだろう。なぜなら、研究者はタイムスタンプやbagファイルの完全性を重視しているからだ。
保守性は決して些細な問題ではありません。現場で交換可能なケーブルやマウント、耐汗性のある筐体、クイックドック充電の有無が、パイロットプロジェクトの成否を左右します。 Orbbec社がEGO、UMI、WristCamを、予備部品や校正ツールを含むモジュラー式キットとして提供すれば、調達上の懸念を和らげることができるだろう。もしキットが頻繁な工場での再校正を必要とする場合、総所有コスト(TCO)は上昇することになるが、日本のバイヤーはライフサイクルコストを厳密に計算する傾向がある。
国内外のビジョン機器サプライヤーからの競争圧力が強まっている
ロボットのトレーニング用にエゴセントリックデータを追求しているのは、Orbbecだけではありません。Stereolabsは、ヘッドマウント可能なZEDカメラを販売しています。Luxonisは、オンボードAIアクセラレーション機能を備えたOAKモジュールを推進しています。IntelのRealSenseシリーズは、企業の重点分野がシフトしているにもかかわらず、研究機関において依然として根強い需要があります。 ソニーとパナソニックは、日本国内で豊富なイメージング製品群と強力な販売チャネルを有しており、センサーをエンタープライズサービスとバンドルする可能性がある。
ハードウェアにとどまらず、大手テック企業の研究によって、自己中心的なデータセットや実践手法が市場に浸透している。 Ego4Dのようなプロジェクトや、Google、NVIDIA、大学研究所による学習済み操作モデルは、データ形式やラベリング規約に対する期待を形作っている。購入者がこれらのエコシステムを標準化すると判断した場合、Orbbecの価値は、同社のデータストリームが主流のツールチェーンにどれほど効率的に統合されるかにかかってくる。ROSとの互換性は有利だが、開発者はドライバーの品質、ファームウェアの安定性、コミュニティのサポートを重視する。
現地の既存企業も重要な役割を果たしている。プリファード・ネットワークスやトヨタの研究部門は、マニピュレーションや自律走行のための社内データパイプラインを構築してきた。彼らは、知的財産(IP)と品質を管理するために、自社製のリグやカスタムキャリブレーションを選択する可能性がある。その結果、大学、スタートアップ、ティア2のインテグレーター向けの既製キットが参入できる市場セグメントが残されることになる。 Orbbecが日本で事業を拡大する道は、おそらくこうしたグループや、システムインテグレーターとのパートナーシップを通じて開かれるだろう。
免責事項:この記事は情報提供のみを目的としています
また、これは金融や投資に関する助言を構成するものではありません。












