
類人型機器人:它們是什麼、為何會過熱,以及應用於哪些領域
在美國國家航空暨太空總署(NASA)的約翰遜太空中心,操作員們在操控「瓦爾基里」人形機器人時,會密切監控其致動器的溫度。當雙腿或軀幹溫度過高時,機器人會停止運作,直到冷卻為止。這裡指的不是電池——而是金屬部件。這款人形機器人的外型是仿照會流汗的人體設計的,而目前市面上尚無任何商用人形機器人具備此功能。

類人型機器人:它們是什麼、為何會過熱,以及應用於哪些領域
在美國國家航空暨太空總署(NASA)的約翰遜太空中心,操作「瓦爾基里」人形機器人時,操作員必須持續監控其電動致動器的熱狀態。 當軀幹或腿部致動器達到不安全溫度時,操作將被暫停,直到其冷卻並恢復至安全範圍內為止——這項限制已記錄於 NASA 約翰遜太空中心(JSC)關於多肢機器人熱恢復的研究中。問題不在電池,而在金屬。
類人型機器人通常被歸因於電池問題,而「兩至四小時」的運作時間也是廣為流傳的數字。電池是可見的限制,但熱量才是真正的瓶頸,而且它會率先出現。
何謂類人型機器人?
人形機器人是一種依照人體結構設計的機器人——兩條腿、兩隻手臂、軀幹和頭部——因此能夠在為人類設計的空間中工作。大多數人形機器人配備 30 個或更多個動力關節。2026 年的商業部署將集中於搬運、物料轉運和檢查等任務。
人形機器人是一種依照人體結構設計的機器,使其能適應為人體規劃的環境。 這之所以重要,是因為 Figure AI、Agility Robotics、UBTECH、Unitree 以及特斯拉等公司的平台,已從示範階段轉入付費試運轉階段;根據 Counterpoint Research 的數據,到 2025 年,中國企業將佔全球安裝量的 80% 以上。 對營運主管而言,實際影響在於:這種外型設計的優勢與限制,皆源於同一個決策——複製一種針對生物系統所優化的形狀。
這 30 多個關節中的每個,皆由無刷馬達搭配諧波或擺線齒輪箱組成;PatSnap 於 2026 年 4 月發布的工程分析報告指出,在持續的工業工作週期下,致動器的可靠性是阻礙大規模部署的主要機械瓶頸。 諧波傳動系統能在緊湊的結構中提供高傳動比,這雖適合關節層級的整合,但其彈性花鍵組件卻是
在步行和重複搬運所產生的循環載荷作用下,會發生疲勞斷裂。為何熱量會先於電池達到飽和
演化透過蒸發冷卻機制,在緊湊的直立軀體中解決了持續體力勞動的問題。人類皮膚會滲出水分,水分在蒸發時帶走熱量,而底下的結構材料則完全不需要傳導熱量。 這個子系統是參考設計中唯一未被複製的部分——儘管研究人員意識到這項遺漏,並於2020年在《Science Robotics》期刊上發表了關於3D列印水凝膠致動器中自主出汗機制的研究。
缺乏這項機制,人形機器人只能透過金屬與空氣,在表面積有限的外殼內散熱。 GlobalSpec於2025年9月的分析報告指出,在執行高強度任務時,運作溫度可達50°C;隨著溫度降額機制啟動,效率與可靠性隨之下降;並指出緊湊的機身結構將散熱表面積限制到必須採用主動冷卻的程度——而主動冷卻本身又會消耗額外電力。
為什麼類人型機器會過熱?
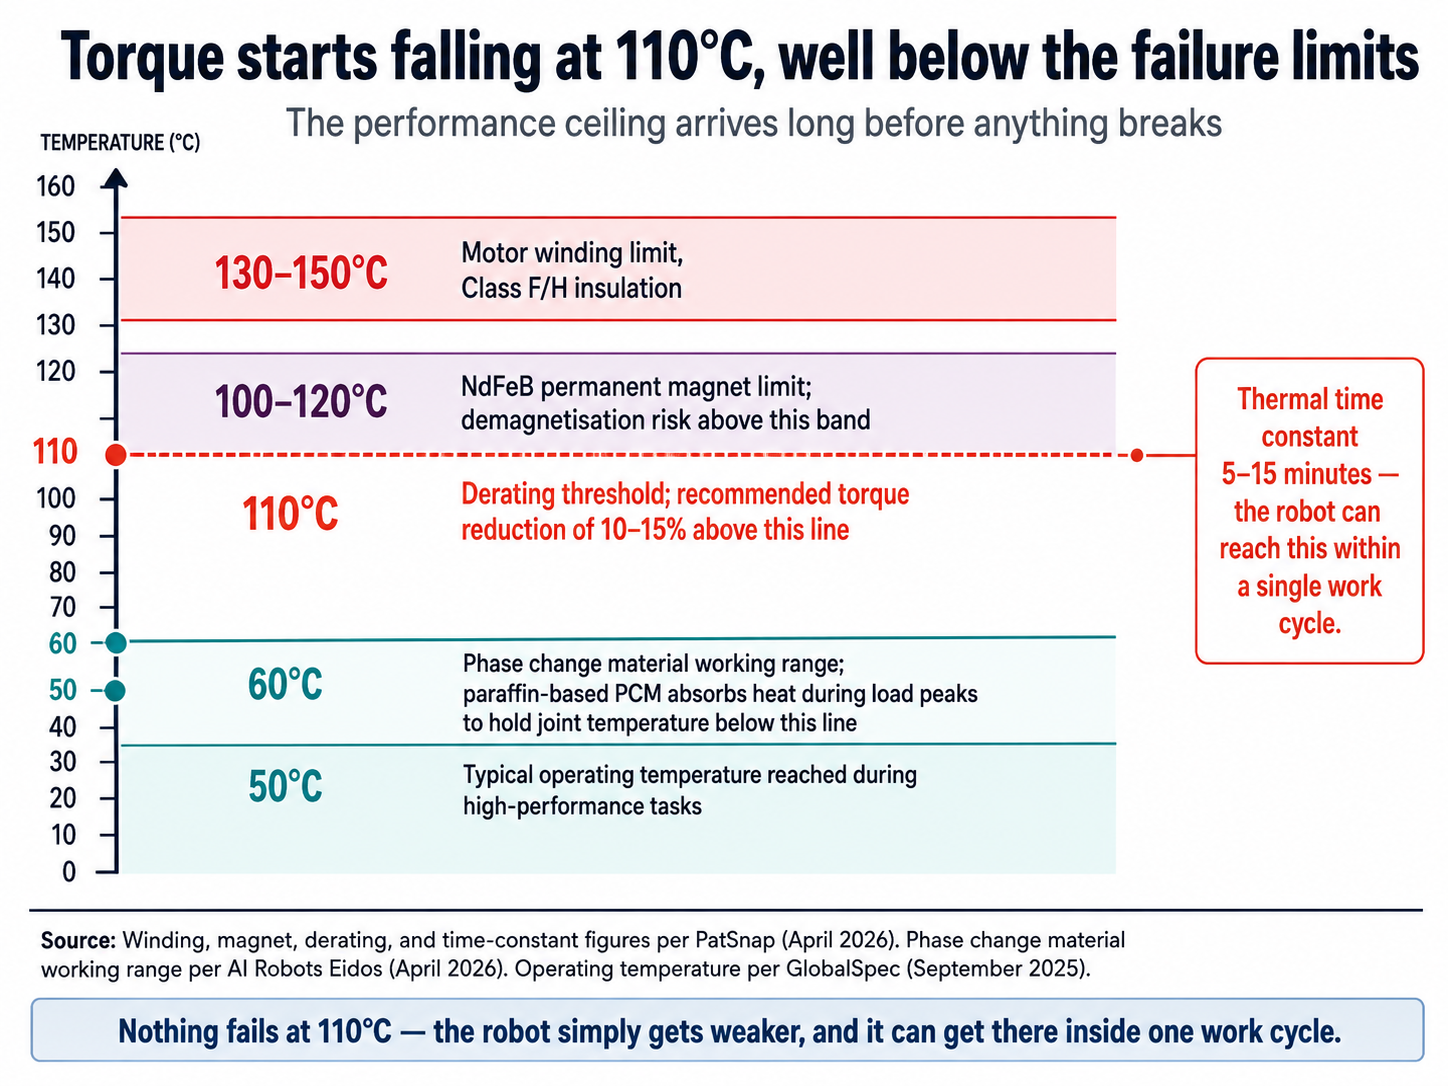
人形機器人會過熱,是因為其致動器在結構緊湊、散熱表面積有限的人形外殼內產生電阻熱與摩擦熱。 根據 PatSnap 於 2026 年 4 月發布的致動器工程分析,馬達繞組溫度通常限制在 130–150°C 之間,釹鐵硼磁鐵則限制在 100–120°C 之間;當溫度超過 110°C 且熱時間常數為 5 至 15 分鐘時,建議將扭矩降額 10–15%, 根據 PatSnap 於 2026 年 4 月發表的致動器工程分析報告。美國國家航空暨太空總署(NASA)約翰遜太空中心的研究文件顯示,操作員會將「瓦爾基里」(Valkyrie)人形機器人的運作推遲,直到軀幹和腿部致動器的溫度恢復至安全範圍內。
一旦繞組溫度超過 110°C,扭矩便會降低 10% 至 15%;圖 1 則說明了該閾值相對於磁體、絕緣層及相變限制的具體位置。
材料的兩難:輕量化與散熱目標背道而馳
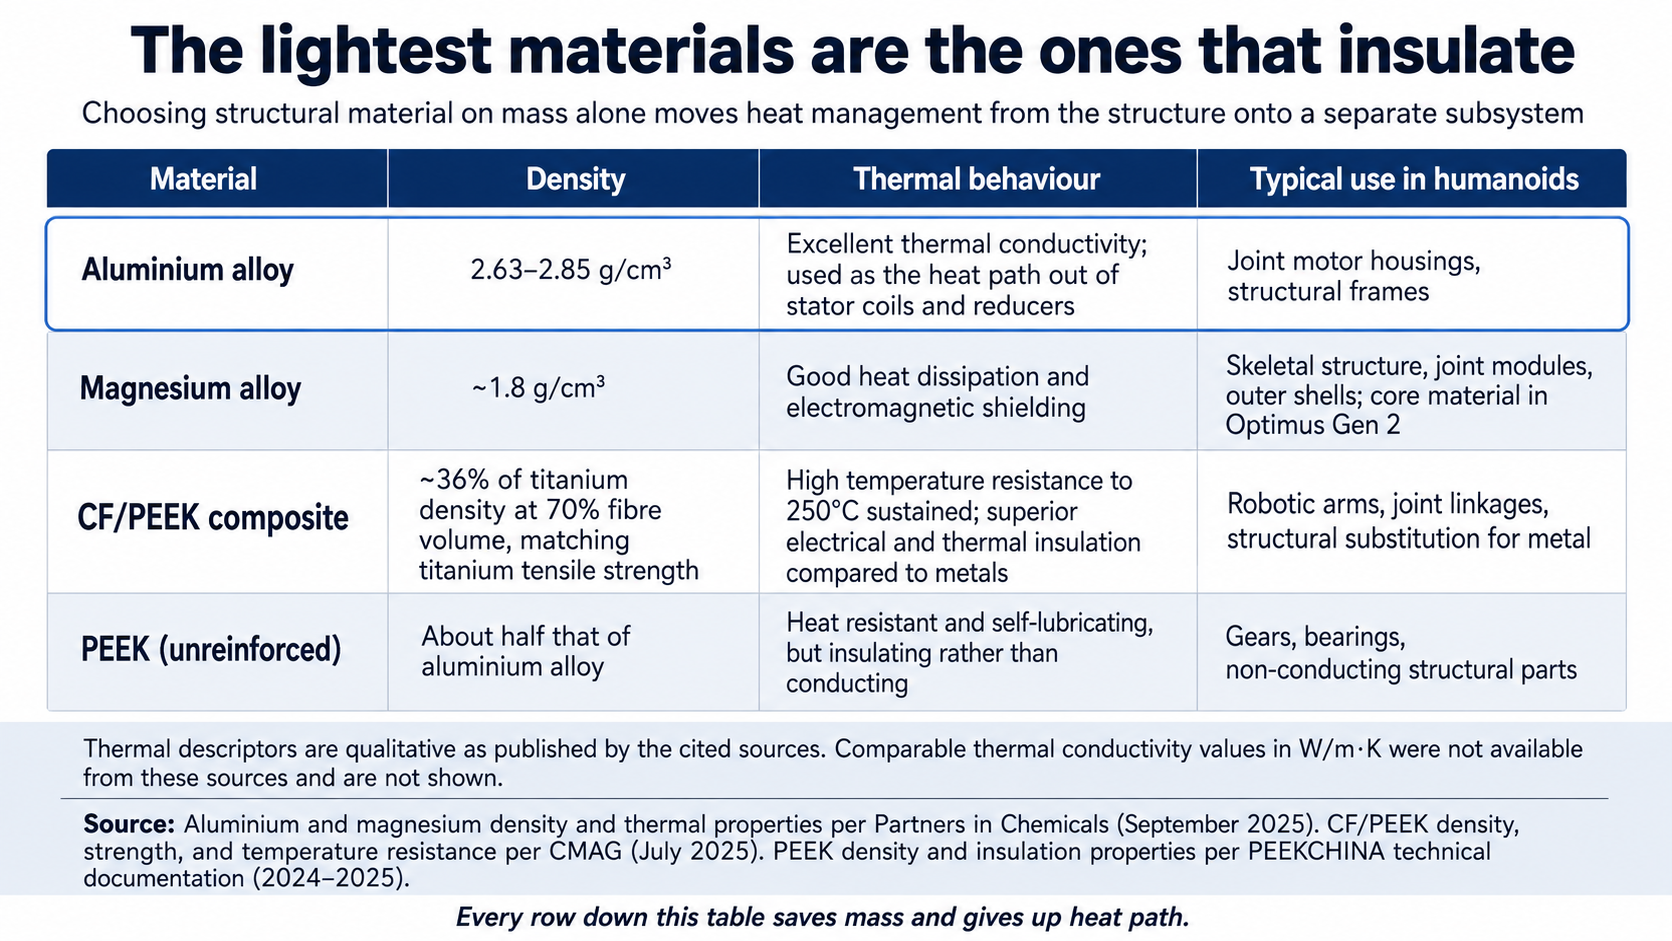
肢體的每克質量,都會消耗扭矩來加速、消耗電池來驅動,並產生熱量——因此輕量化是人形機器人設計中最重要的工程目標。特斯拉的 Optimus Gen 2 比前代機型輕了 10 公斤,速度提升了 30%,其中 PEEK 被視為關鍵使能材料,而鎂合金則是核心結構材料。
這種材料替換在質量方面奏效。鎂的密度約為 1.8 g/cm³,而鋁則為 2.63 至 2.85;圖 2 中密度與熱行為的對比,顯示了僅以質量為考量所產生的模式。
設計人員的應對策略是將熱管理從結構中分離出來,轉移至專用的子系統。AI Robots Eidos 於 2026 年 4 月記錄了現已成為標準的技術: 在馬達處特別保留的鋁合金外殼、嵌入金屬外殼內的石墨片與高導熱複合材料,以及接合處所使用的石蠟基相變材料——該材料能在負載高峰時吸收熱量,並在負載下降時釋放熱量,將溫度維持在 60°C 以下。每一項增設都為剛耗費了
拆除它所需的工程投入。機器人越輕,運作時溫度就越高。
2026 年類人型機器人實際能做什麼
Agility 旗下的 Digit 機器人已根據「機器人即服務」合約,在 GXO 設施中搬運了超過 10 萬個托盤,而圖 3 中「已驗證任務」與「未驗證任務」的占比分布,幾乎完全反映了持續的扭矩需求。
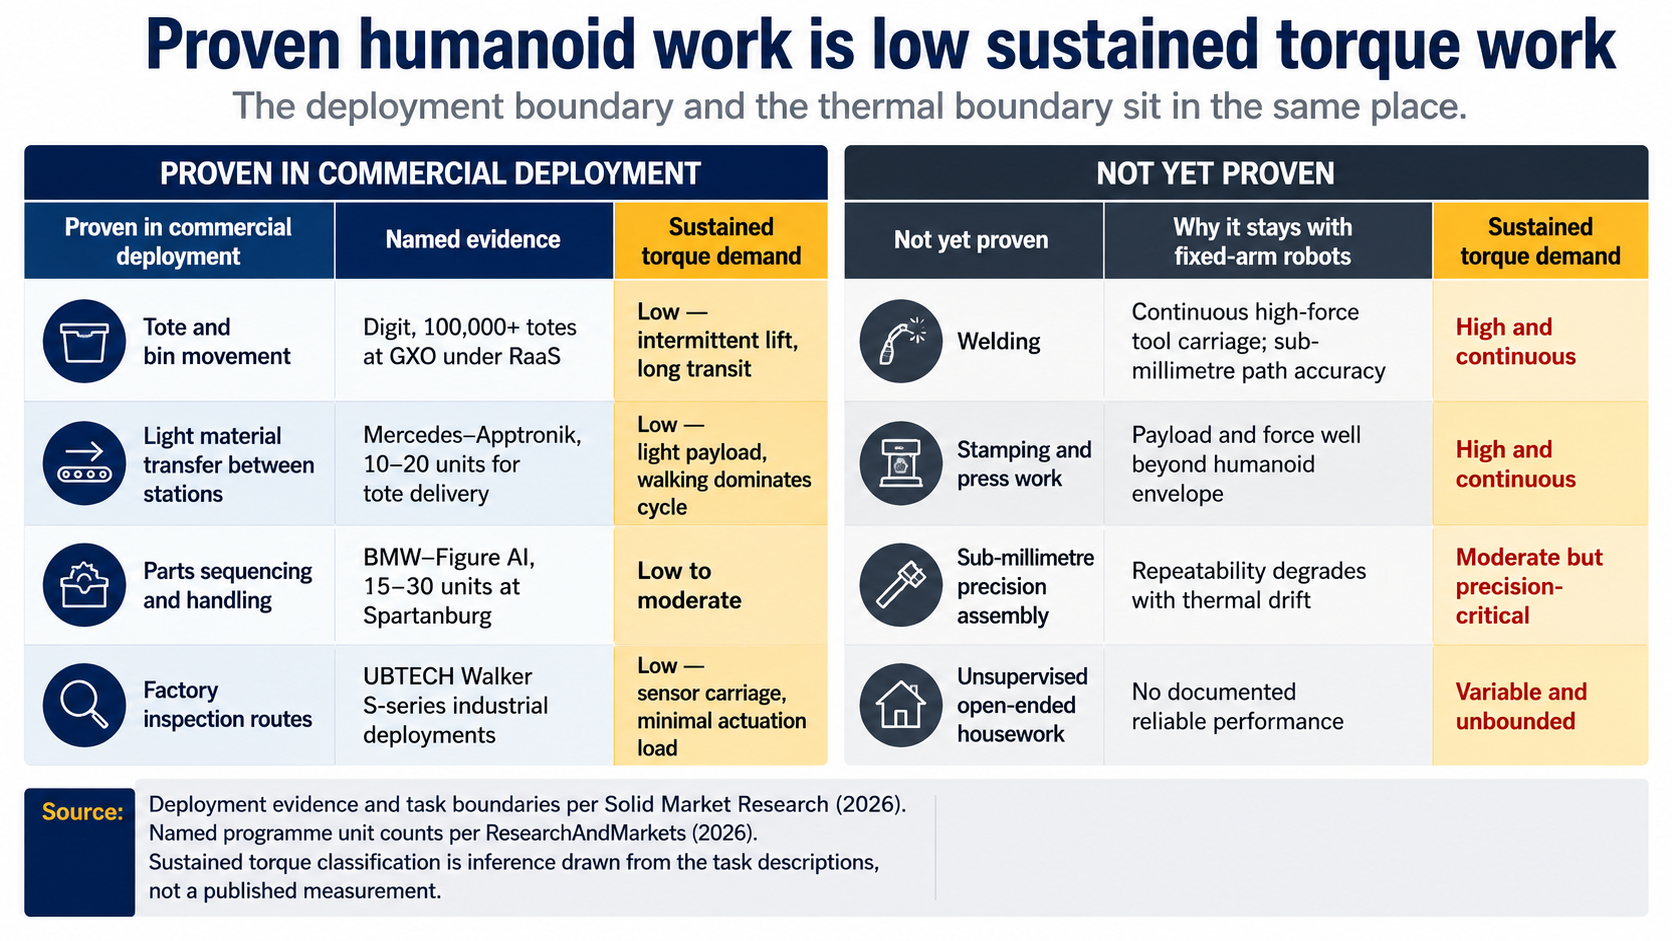
圖 3 中的持續扭力分類屬於推論而非已發表的測量數據,這一點值得特別標註——沒有製造商會公布機器人在生產負載下的關節溫度。但若非如此,實在難以解釋這種相關性。 在倉庫內搬運貨箱主要屬於移動過程;執行器會進行循環運作並恢復狀態。將焊接槍對準接縫進行焊接,則是透過同一繞組持續傳導高電流且無恢復間隔,這正是降額閾值存在的目的——用以防止此類狀況發生。
UBTECH 處理耐用性問題的做法之所以具有啟發性,正因其迴避問題而非解決問題。Walker S2 能在約三分鐘內更換自身電池,並以此作為宣傳賣點,聲稱能實現全天候工業應用。這雖解決了儲能問題,卻未能解決關節持續處於 110°C 狀態長達二十分鐘的狀況。
熱上限究竟是「上限」還是「下限」
工程進展觀點:散熱技術正顯著進步
液冷式電動致動器並非理論上的概念。DARPA 機器人挑戰賽
如已發表的關於黏彈性液冷式致動器的研究文獻所述,人形機器人 SCHAFT 和 JAXON 正是專為改善散熱效能而採用這些材料所打造。如今,相變材料能在負載峰值期間將關節溫度維持在 60°C 以下。 目前正將石墨片與高導熱複合材料嵌入鋁製外殼中,並在類人型機器人的機殼內設計專用的直流風扇冷卻系統。材料發展趨勢也佐證了這一點。CMAG 於 2025 年 7 月的分析報告指出,鎂合金在工業機器人中不僅能實現 11% 的減重,還能節省 10% 的能耗——這實屬罕見,因為在該案例中,減重與散熱目標不僅未相互衝突,反而能同步達成。 若將當前的散熱上限視為固定值,將誤判這個在每一代產品中都在此方面持續進步的領域。
結構限制論點:每項散熱解決方案都會使機器重量增加
PatSnap於2026年4月的評估指出,在持續的工業工作週期下,致動器的可靠性才是阻礙類人型機器人大規模部署的主要機械瓶頸——而非感知、規劃或操作軟體。 一套全身平台擁有 30 個或更多自由度,每個自由度都必須在數千小時的運作時間內,提供精確且可重複的扭力,且不得產生漂移。
在進展情境中,每項技術都會增加額外負擔:液冷迴路需要泵浦、儲液槽和管路;相變材料本身就是質量,必須被攜帶並加速;風扇則從同一顆電池汲取電力,而這正是限制運行時間的關鍵因素。 這項限制正向外擴展。它並未消失,因為這是將高功率密度機器封裝進某種形體所產生的後果——該形體是為生物系統而設計的,而生物系統透過機器所不具備的機制來進行自我散熱。
根據現有證據,這兩種解讀是相容的。工作週期將會延長,圖 3 中的部署邊界也會隨之移動——兩者的分歧在於斜率,而非方向。那麼會
「持續輸出」是一個目前沒有任何製造商公佈的數值:指在工廠環境溫度下,整整八小時輪班期間的持續扭力輸出,且是經實際測量而非僅作示範。在人形機器人平台公佈該數值之前,熱管理始終處於「控制」而非「突破」的階段,而人形機器人領域中的實現差距,不僅存在於軟體層面,同樣也貫穿於關節外殼之中。這項發展進一步印證:
- 《AI 機器人如何運作》:這篇專題探討了機器人能力的物理機制,包括為何是硬體限制而非產品類別,決定了機器所能維持的運作能力。
- 人形機器人與傳統自動化:為何這種比較本身就是錯誤的問題:本文所述的部署界限,闡明了該處「任務適配」論點背後的物理原因。
- 機器人學中的自由度:機器人軸的意義以及「越多越好」是否成立:一個類人型機器人擁有 30 個或更多動力關節,而每個關節既是熱源,也是自由度。
約翰遜太空中心的操作員並非因為「瓦爾基里」是台老舊機器而盯著儀表看。他們之所以如此,是因為產生扭矩的馬達會按比例產生熱量,而無論軟體如何調整,都無法改變這個比例。此後製造的每台類人型機器人都面臨同樣的數學問題,並以相同的方式解決——馬達採用鋁材,其餘部位則使用聚合物。
此外,關節內採用相變蠟,且工作週期會於金屬發出訊號時終止。實際部署紀錄完全符合該限制條件的預測:僅限於搬運箱子與檢查路線,而非焊接接縫。某處的材料實驗室裡,有一款會「流汗」的水凝膠致動器——該研究雖已於 2020 年發表在《Science Robotics》上,至今仍未應用於任何產品中。 哪家公司能將這項技術應用於量產的人形機器人,賣的就不是更好的機器人,而是更長的運作時段。常見問題
1. 何謂類人型機器人?
人形機器人是依照人體結構設計的機器——兩條腿、兩隻手臂、軀幹和頭部——因此能夠在為人類設計的空間中運作。大多數人形機器人配備 30 個或更多個動力關節,每個關節都結合了無刷馬達與諧波減速器或擺線減速器。 截至 2026 年,商用平台包括 Figure 03、Agility 的 Digit、UBTECH 的 Walker S2、Unitree 的 G1 與 H2,以及特斯拉的 Optimus。
2. 人形機器人在充電前能運作多長時間?
根據《GlobalSpec》(2025年9月)的資料,包括圖01及UBTECH的Walker S2在內的各平台,已公布的單次充電運作時間約為兩至四小時。 電池並非唯一的限制——由於熱時間常數為五至十五分鐘,關節致動器可能在單次工作循環內就達到扭矩降額閾值。UBTECH 的 Walker S2 透過在約三分鐘內更換自身電池來解決儲能問題。
3. 為何人形機器人會變得如此燙手?
在結構緊湊、散熱表面積有限的人形外殼內,馬達繞組會產生電阻熱,減速箱則會產生摩擦熱。根據《GlobalSpec》(2025年9月)的報導,執行高強度任務時,運作溫度可達 50°C。 根據 PatSnap 致動器工程分析(2025 年 4 月),建議在 110°C 以上時將扭矩降級 10% 至 15%,其中繞組溫度上限為 130–150°C,釹鐵硼磁鐵溫度上限為 100–120°C。
2026)。4. 人形機器人由哪些材料製成?
鋁合金、鎂合金、碳纖維複合材料,以及包含 PEEK 在內的高性能聚合物。鋁因其導熱性而被保留用於關節馬達外殼;密度約為 1.8 g/cm³ 的鎂則用於骨架結構和外殼,並是特斯拉 Optimus Gen 2 的核心材料。 根據 CMAG(2025 年 7 月)的資料,纖維體積佔比 70% 的碳纖維/PEEK 複合材料,其拉伸強度可媲美鈦金屬,密度卻僅為鈦金屬的約 36%,且在金屬會導電的情況下仍能發揮絕緣作用。
5. 目前人形機器人有哪些用途?
倉庫物流中的托盤與貨箱搬運、工作站間的輕型物料轉運、零件排序以及檢測路線。Agility 的 Digit 機器人在 GXO 設施中,透過「機器人即服務」合約已搬運超過 10 萬個托盤,並在豐田工廠完成了為期一年的試點計畫。 已知合作計畫包括:BMW 與 Figure AI 合作(15–30 台)、Mercedes 與 Apptronik 合作(10–20 台),以及 BYD 與 UBTECH 合作(100–200 台)。
6. 人形機器人能做家務嗎?
根據 Solid Market Research(2026)發布的部署分析,目前尚無任何類人型機器人能在無監督的情況下,可靠地執行開放式家務。 包括 1X 的 NEO 在內的消費級平台雖已展示過摺疊衣物和整理層架等功能,但許多系統仍將自主性與遙控操作、受控環境或範圍嚴格限定的工作流程相結合。經實證的商業應用仍主要集中於倉儲和工廠任務。
7. 人形機器人的價格是多少?
製造商公布的價格範圍從 Unitree G1 的約 13,500 美元,到 Unitree H2 Plus 的 100,000 美元不等。 根據 ResearchAndMarkets(2026)的數據,第一波採用階段的工業平台定價介於 80,000 美元至 250,000 美元之間。 目前僅有 Unitree、AgiBot 和 UBTECH 的出貨量達數千台,其中 Unitree 於 2025 年的出貨量為 5,500 台,AgiBot 則為 5,168 台。














