
遥控类人机器人在动物试验中成功完成了腹腔镜手术
加州大学圣地亚哥分校的一个研究团队成功利用远程操控的人形机器人对猪进行了腹腔镜胆囊切除术,这一成果于2026年7月31日刊登在《自然·医学》上。 该研究证明了使用通用类人形态机器人配合标准手术器械进行复杂手术的可行性,这挑战了直觉外科公司(Intuitive Surgical)“达芬奇”系统等专用手术机器人的主导地位,并有望在无需专用设备的情况下,使标准手术室也能开展此类手术。
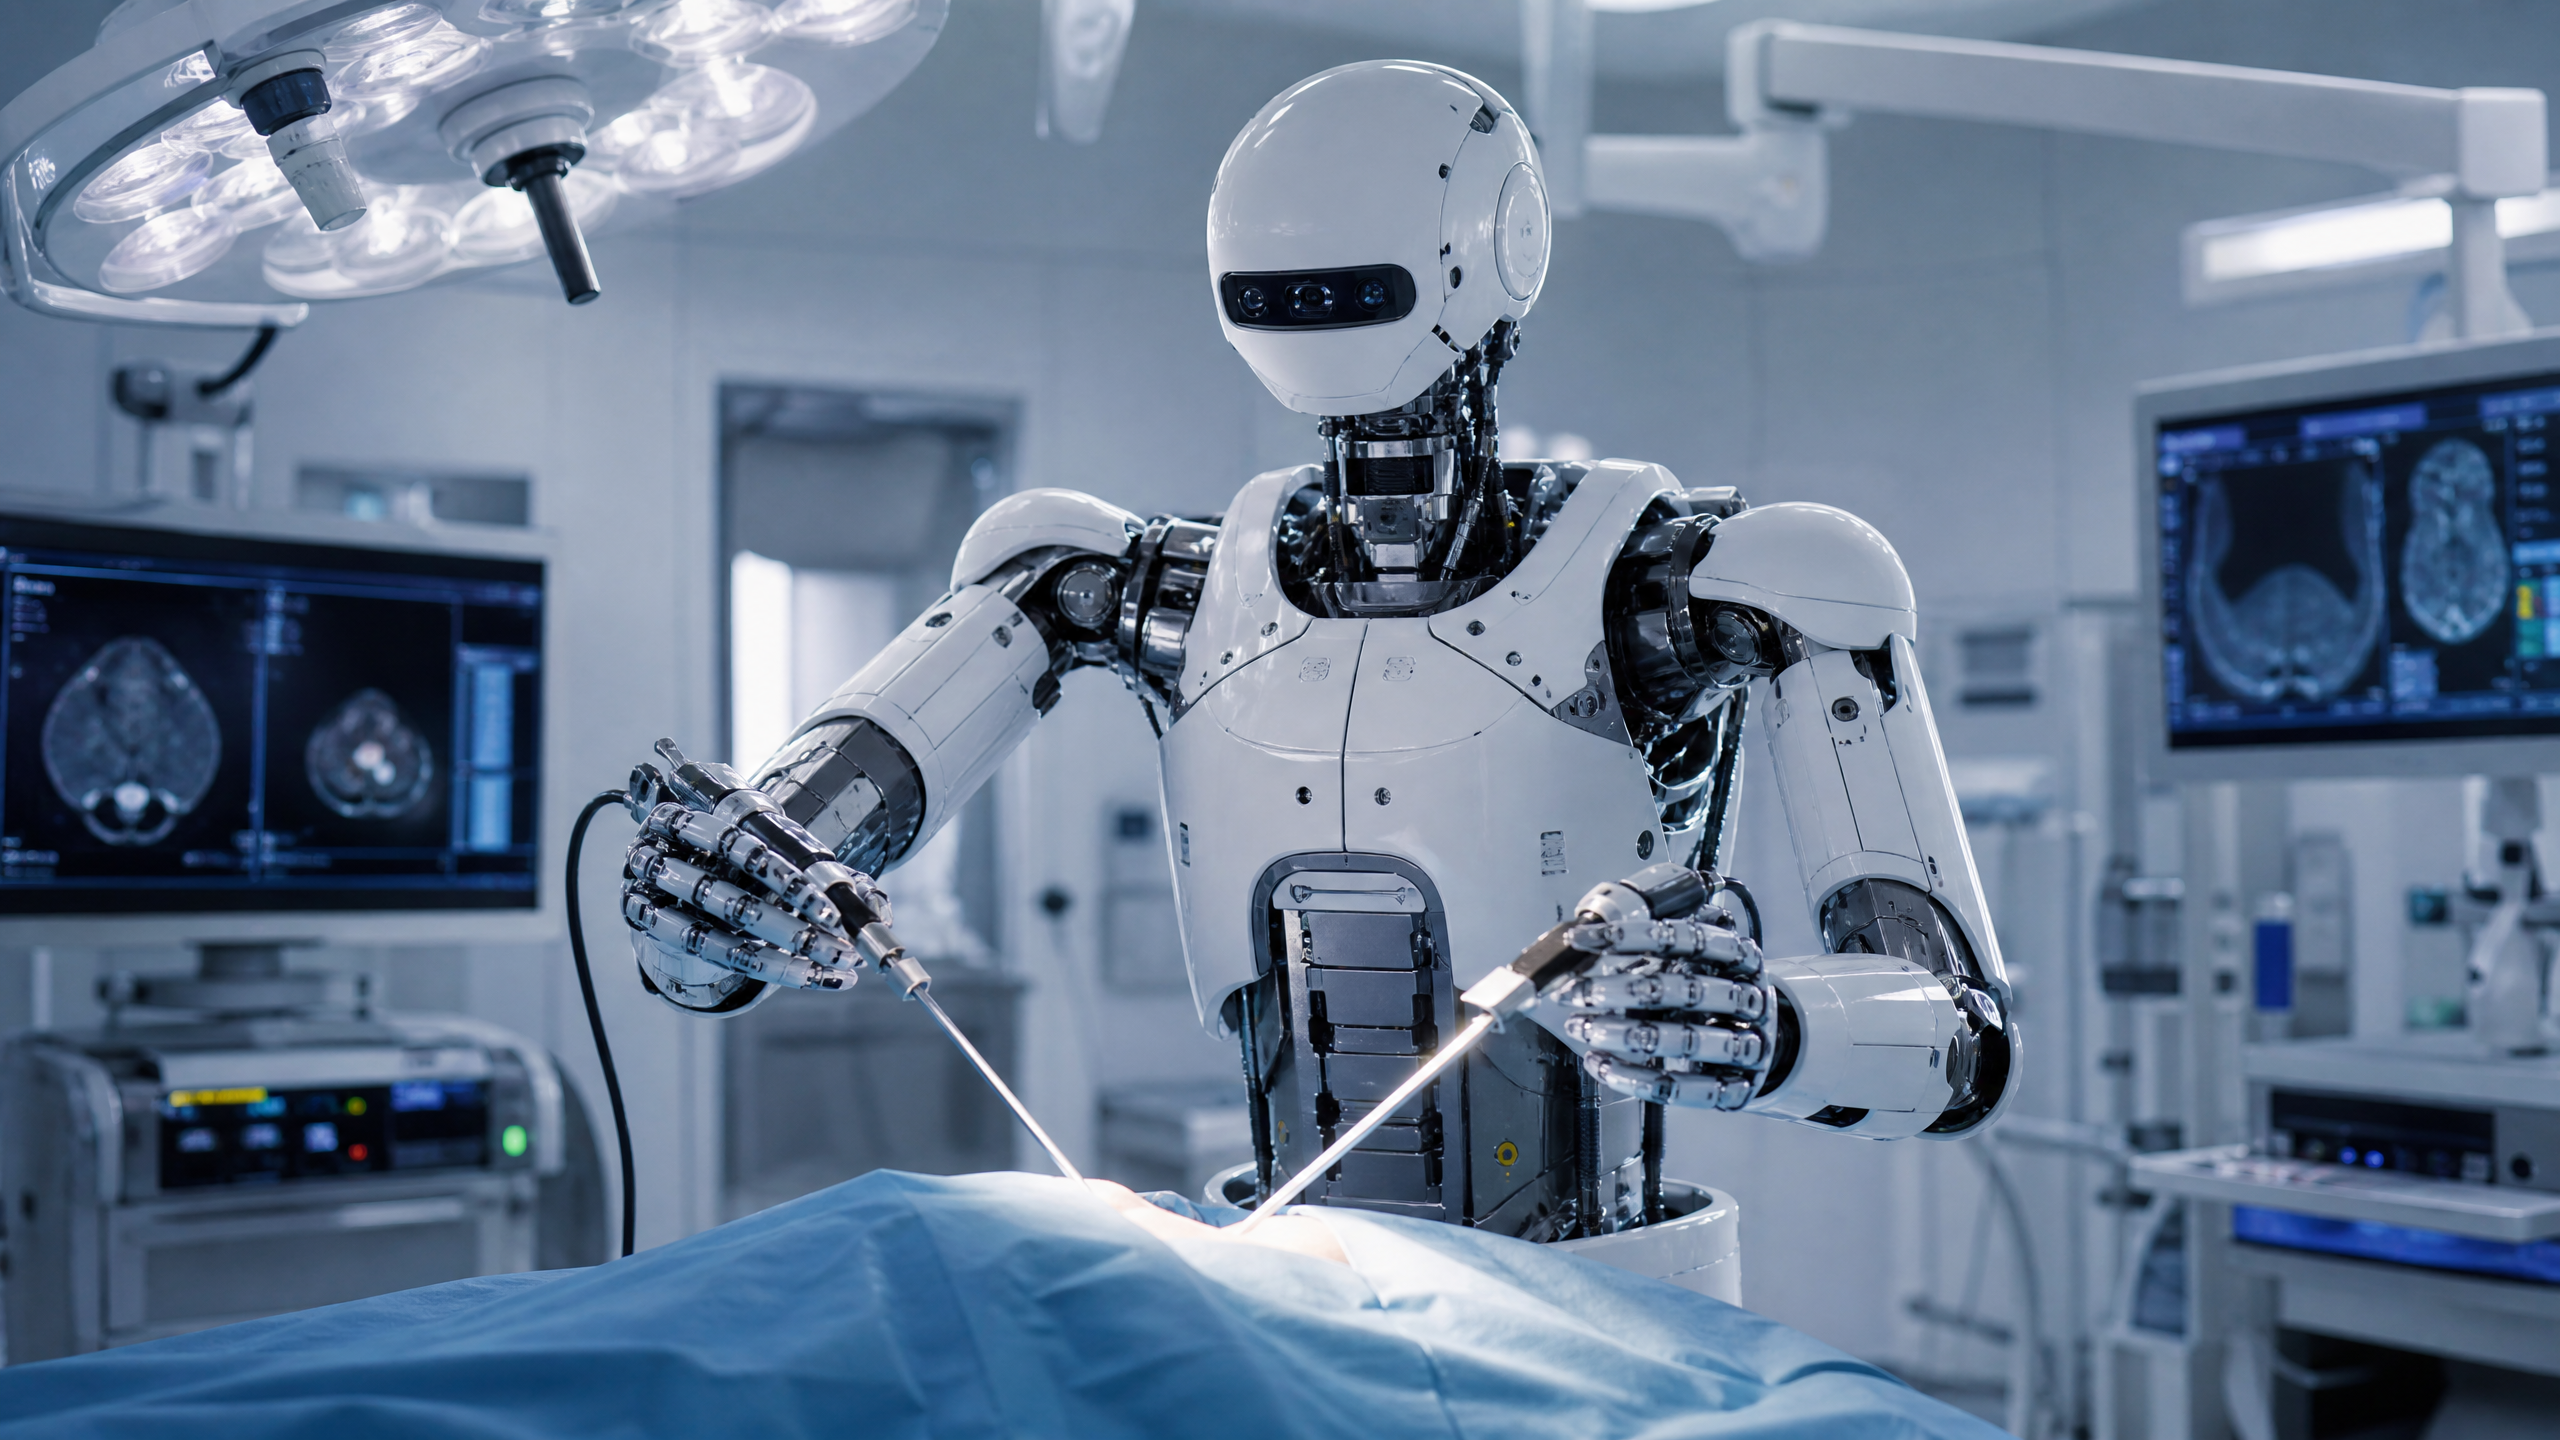
外科机器人技术的新范式
医疗机器人的边界正在从专用、单功能的机器向通用系统扩展,这将从根本上改变机器人手术的经济性和可及性。 根据2026年7月31日发表在《自然·医学》(Nature Medicine)上的一篇研究亮点(基于7月8日发表在《自然》(Nature)上的完整研究论文),加州大学圣地亚哥分校的研究人员已成功利用一台遥控类人机器人完成了复杂的腹腔镜手术。
研究团队证明,由人类外科医生通过遥操作界面远程控制的通用类人机器人,能够在猪模型上成功完成胆囊切除术(摘除胆囊)。 该手术是外科机器人研究中的标准基准,因为它要求在腹腔这一狭小空间内进行精确的组织操作、围绕关键解剖结构进行仔细分离,以及受控地施加手术能量。
这标志着在评估类人机器人系统能否应用于手术室这种高度受限且安全要求极高的环境方面,迈出了重要一步。尽管该研究仍处于动物试验阶段,但此次成功的演示开辟了一条新的研究方向,最终可能对现有的外科机器人范式起到补充或挑战的作用。
通用型与专用型手术系统
从历史上看,外科机器人领域一直由专为手术室设计的高度专业化、专用系统主导。行业标准——直觉外科公司的达芬奇系统(全球已安装超过8,000台)——采用了一个庞大的多臂控制台,需要专门的
手术室配置、必须在使用一定次数后更换的专有EndoWrist手术器械,以及针对该特定平台对外科医生进行的全面培训。加州大学圣地亚哥分校的研究则采取了截然不同的方法。通过使用配备类人手臂和手部的人形机器人,该系统理论上可以集成到为人类外科医生设计的标准手术室中,并使用标准的现成手术器械,而非昂贵的专有工具。 人类外科医生通过远程操控界面操作机器人,系统会通过抖动滤波和动作缩放技术,将医生自然的手部动作转化为手术部位的精准机器人操作。
这一区别具有深远的经济意义。达芬奇系统每台成本约为150万至250万美元,年度维护合同费用超过15万美元,且专有器械费用使每次手术成本增加700至3,500美元。 一种能够使用标准器械进行手术的通用类人机器人,将彻底改变机器人手术的成本结构,使其有可能被那些目前无法承担专用手术机器人资本支出的医院和诊所所采用。
技术方法与结果
加州大学圣地亚哥分校研究团队的方法利用了人形机器人灵巧性和遥操作技术方面的进展,这些技术原本主要开发用于工业和服务领域。本研究中使用的人形机器人配备了关节式机械臂,其自由度足以模拟腹腔镜入路口放置和器械操作所需的运动范围。
该遥操作系统能够高保真地将外科医生的手部动作转换为相应的机器人动作,同时向医生提供力反馈,使其能够感知组织阻力
并避免施加过大的力。外科医生与机器人之间的这种双向沟通对手术安全至关重要,因为它能防止机器人无意中损伤 delicate 解剖结构。在猪模型上成功完成胆囊切除术,证明类人形态能够达到临床相关手术所需的精度和控制能力。研究团队对可行性进行了系统评估,通过多次试验评估了任务完成情况、手术时间、组织损伤以及器械控制精度。
竞争对手对比:外科机器人技术方案
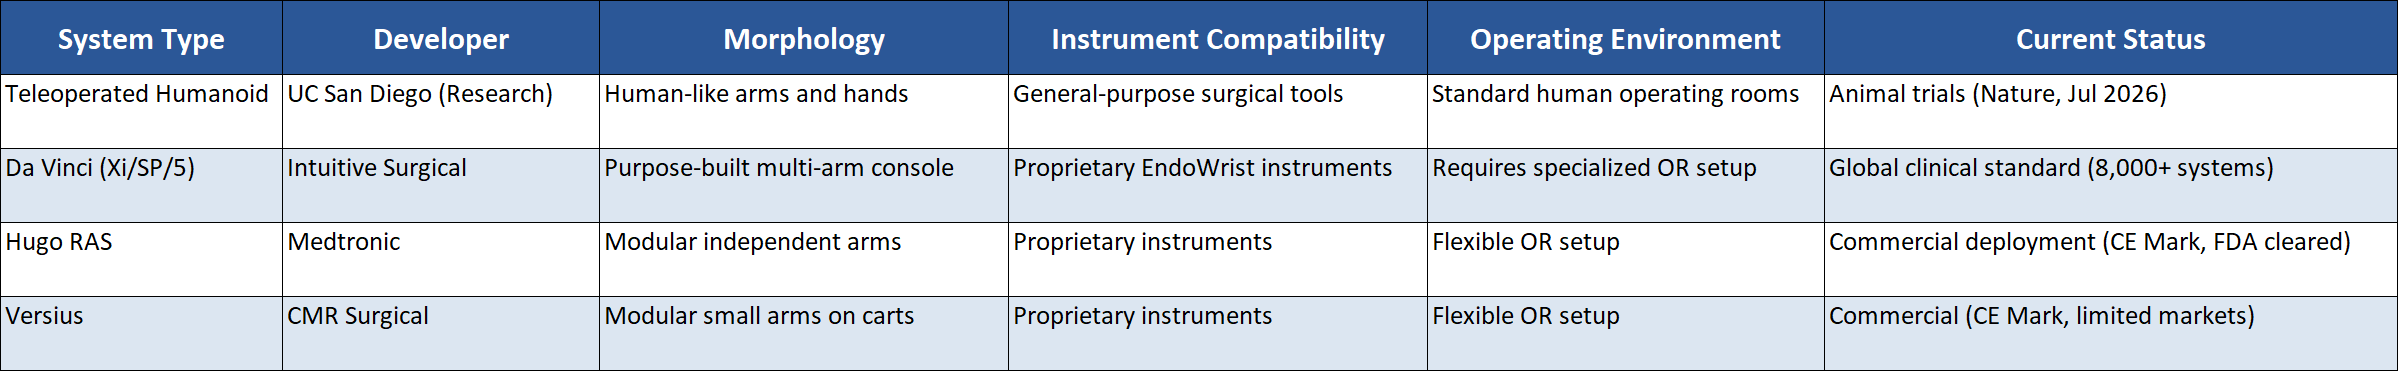
如对比表中所示,当前商用手术机器人市场主要由直觉外科(Intuitive Surgical,包括达芬奇Xi、SP以及新款达芬奇5)、美敦力(Medtronic,Hugo RAS系统)和CMR Surgical(Versius)主导。 所有这些系统均依赖于专有架构,配备定制设计的机械臂、手术器械和软件生态系统,这给医院带来了显著的供应商锁定效应。
遥控类人机器人方案目前仍严格处于研究阶段,仅进行动物试验;而针对人类的临床试验,在经过广泛的安全验证和监管审批之前,可能还需要数年时间。 然而,如果该技术能够实现商业化,可能会颠覆现有制造商的商业模式——这些制造商高度依赖专有器械销售、维护合同和培训项目所产生的经常性收入。
该研究的影响还远不止于外科手术。理论上,能够执行外科手术的人形机器人可被重新用于其他医院
当手术室不需要时,可执行患者转运、病房消毒、药房操作或物资搬运等任务。与在手术间隙处于闲置状态的单功能手术机器人相比,这种多功能特性将彻底改变医院管理者在投资回报率方面的考量。对医疗可及性的未来影响
尽管针对人类的临床试验可能还需要数年时间——这需要进行广泛的安全性验证、监管申报和伦理审查——但这项研究对全球医疗可及性的影响是深远的。 先进的远程操控能力有望让专业外科护理变得更加普及,使大型医疗中心的专家外科医生能够为偏远、农村或医疗资源匮乏地区的患者进行手术,而无需在远程地点安装价值数百万美元的专用机器人控制台。
这种远程医疗应用对于军事医疗、灾害响应以及发展中国家的医疗服务尤为重要——这些地区虽然缺乏支持传统手术机器人所需的基础设施和资金,但对先进外科护理的需求却十分迫切。 理论上,配备标准手术器械的可部署类人机器人可在野战医院或乡村诊所就位,并由数百或数千英里外的专科外科医生进行操控。
《自然·医学》的这项研究亮点再次引发了人们对类人机器人与医疗保健融合领域的关注——该领域潜力巨大,但在临床应用成为现实之前,仍面临着重大的监管、伦理和安全障碍。加州大学圣地亚哥分校团队的研究工作,标志着在验证该方法基本可行性方面迈出了重要的一步。
监管路径与临床应用时间表
用途从成功的动物试验到在人类患者中进行临床应用,这一过程漫长且受到严格监管,特别是在美国,那里由美国食品药品监督管理局(FDA)负责医疗器械的审批工作。用于手术的人形机器人很可能被归类为III类医疗器械,这需要遵循最严格的上市前审批流程,包括在人类受试者身上进行广泛的临床试验以证明其安全性和有效性。
根据外科机器人领域的历史先例(包括初代达芬奇系统的审批时间线),加州大学圣地亚哥分校团队的技术可能还需要五到十年的额外研发、安全性测试和临床试验,才能获得用于人类的监管许可。 这一时间表的前提是:动物模型实验能持续取得积极结果,成功过渡到尸体研究,并最终开展在严格安全监测下进行的人体临床试验。
然而,该系统的遥操作特性可能会加速某些监管考量。由于人类外科医生始终直接控制着机器人——机器人只是外科医生双手的远程延伸,而非自主决策者——因此其监管框架可能比完全自主的外科手术系统更为简单明了。 外科医生的持续监督提供了一层纯粹自主系统无法提供的安全保障,这可能简化监管机构必须进行的风险-效益分析。
对于更广泛的医疗机器人行业而言,这项研究验证了一类新型手术系统,该系统最终可能与传统的专用平台并存。市场可能会朝着分层模式发展:像达芬奇(Da Vinci)这样昂贵、专业的系统服务于手术量大的医疗中心,而价格更实惠、通用型
类人机器人系统使小型医院、农村诊所和发展中国家也能开展机器人辅助手术。类人机器人技术与外科医学的交叉领域,代表了物理人工智能最具深远影响的潜在应用之一,其成败的关键不在于生产率的提高或成本的节约,而在于人的生命。 加州大学圣地亚哥分校团队在动物模型上的成功演示,提供了这一融合在技术上可行的基础证据,为未来数年必须进行的严格安全验证和临床测试奠定了基础——这些工作是该技术在人类患者身上投入应用前的必要前提。
免责声明:本文仅供参考,不构成任何财务、投资或技术建议。读者在根据本文信息做出采购或投资决策前,应自行进行尽职调查。













