
遠隔操作型ヒューマノイドロボット、動物実験で腹腔鏡手術を成功裏に実施
2026年7月31日付の『Nature Medicine』誌で報じられたように、カリフォルニア大学サンディエゴ校(UCサンディエゴ)の研究チームは、遠隔操作型ヒューマノイドロボットを用いて、ブタに対する腹腔鏡下胆嚢摘出術の実施に成功した。 この研究は、汎用ヒューマノイド形態に標準的な手術器具を組み合わせることで、複雑な手術の実施が可能であることを実証したものであり、インテュイティブ・サージカル社の「ダ・ヴィンチ」システムのような専用手術ロボットの優位性に異を唱えるとともに、特殊な設備を必要としない通常の手術室での手術実施を可能にする可能性を示唆している。
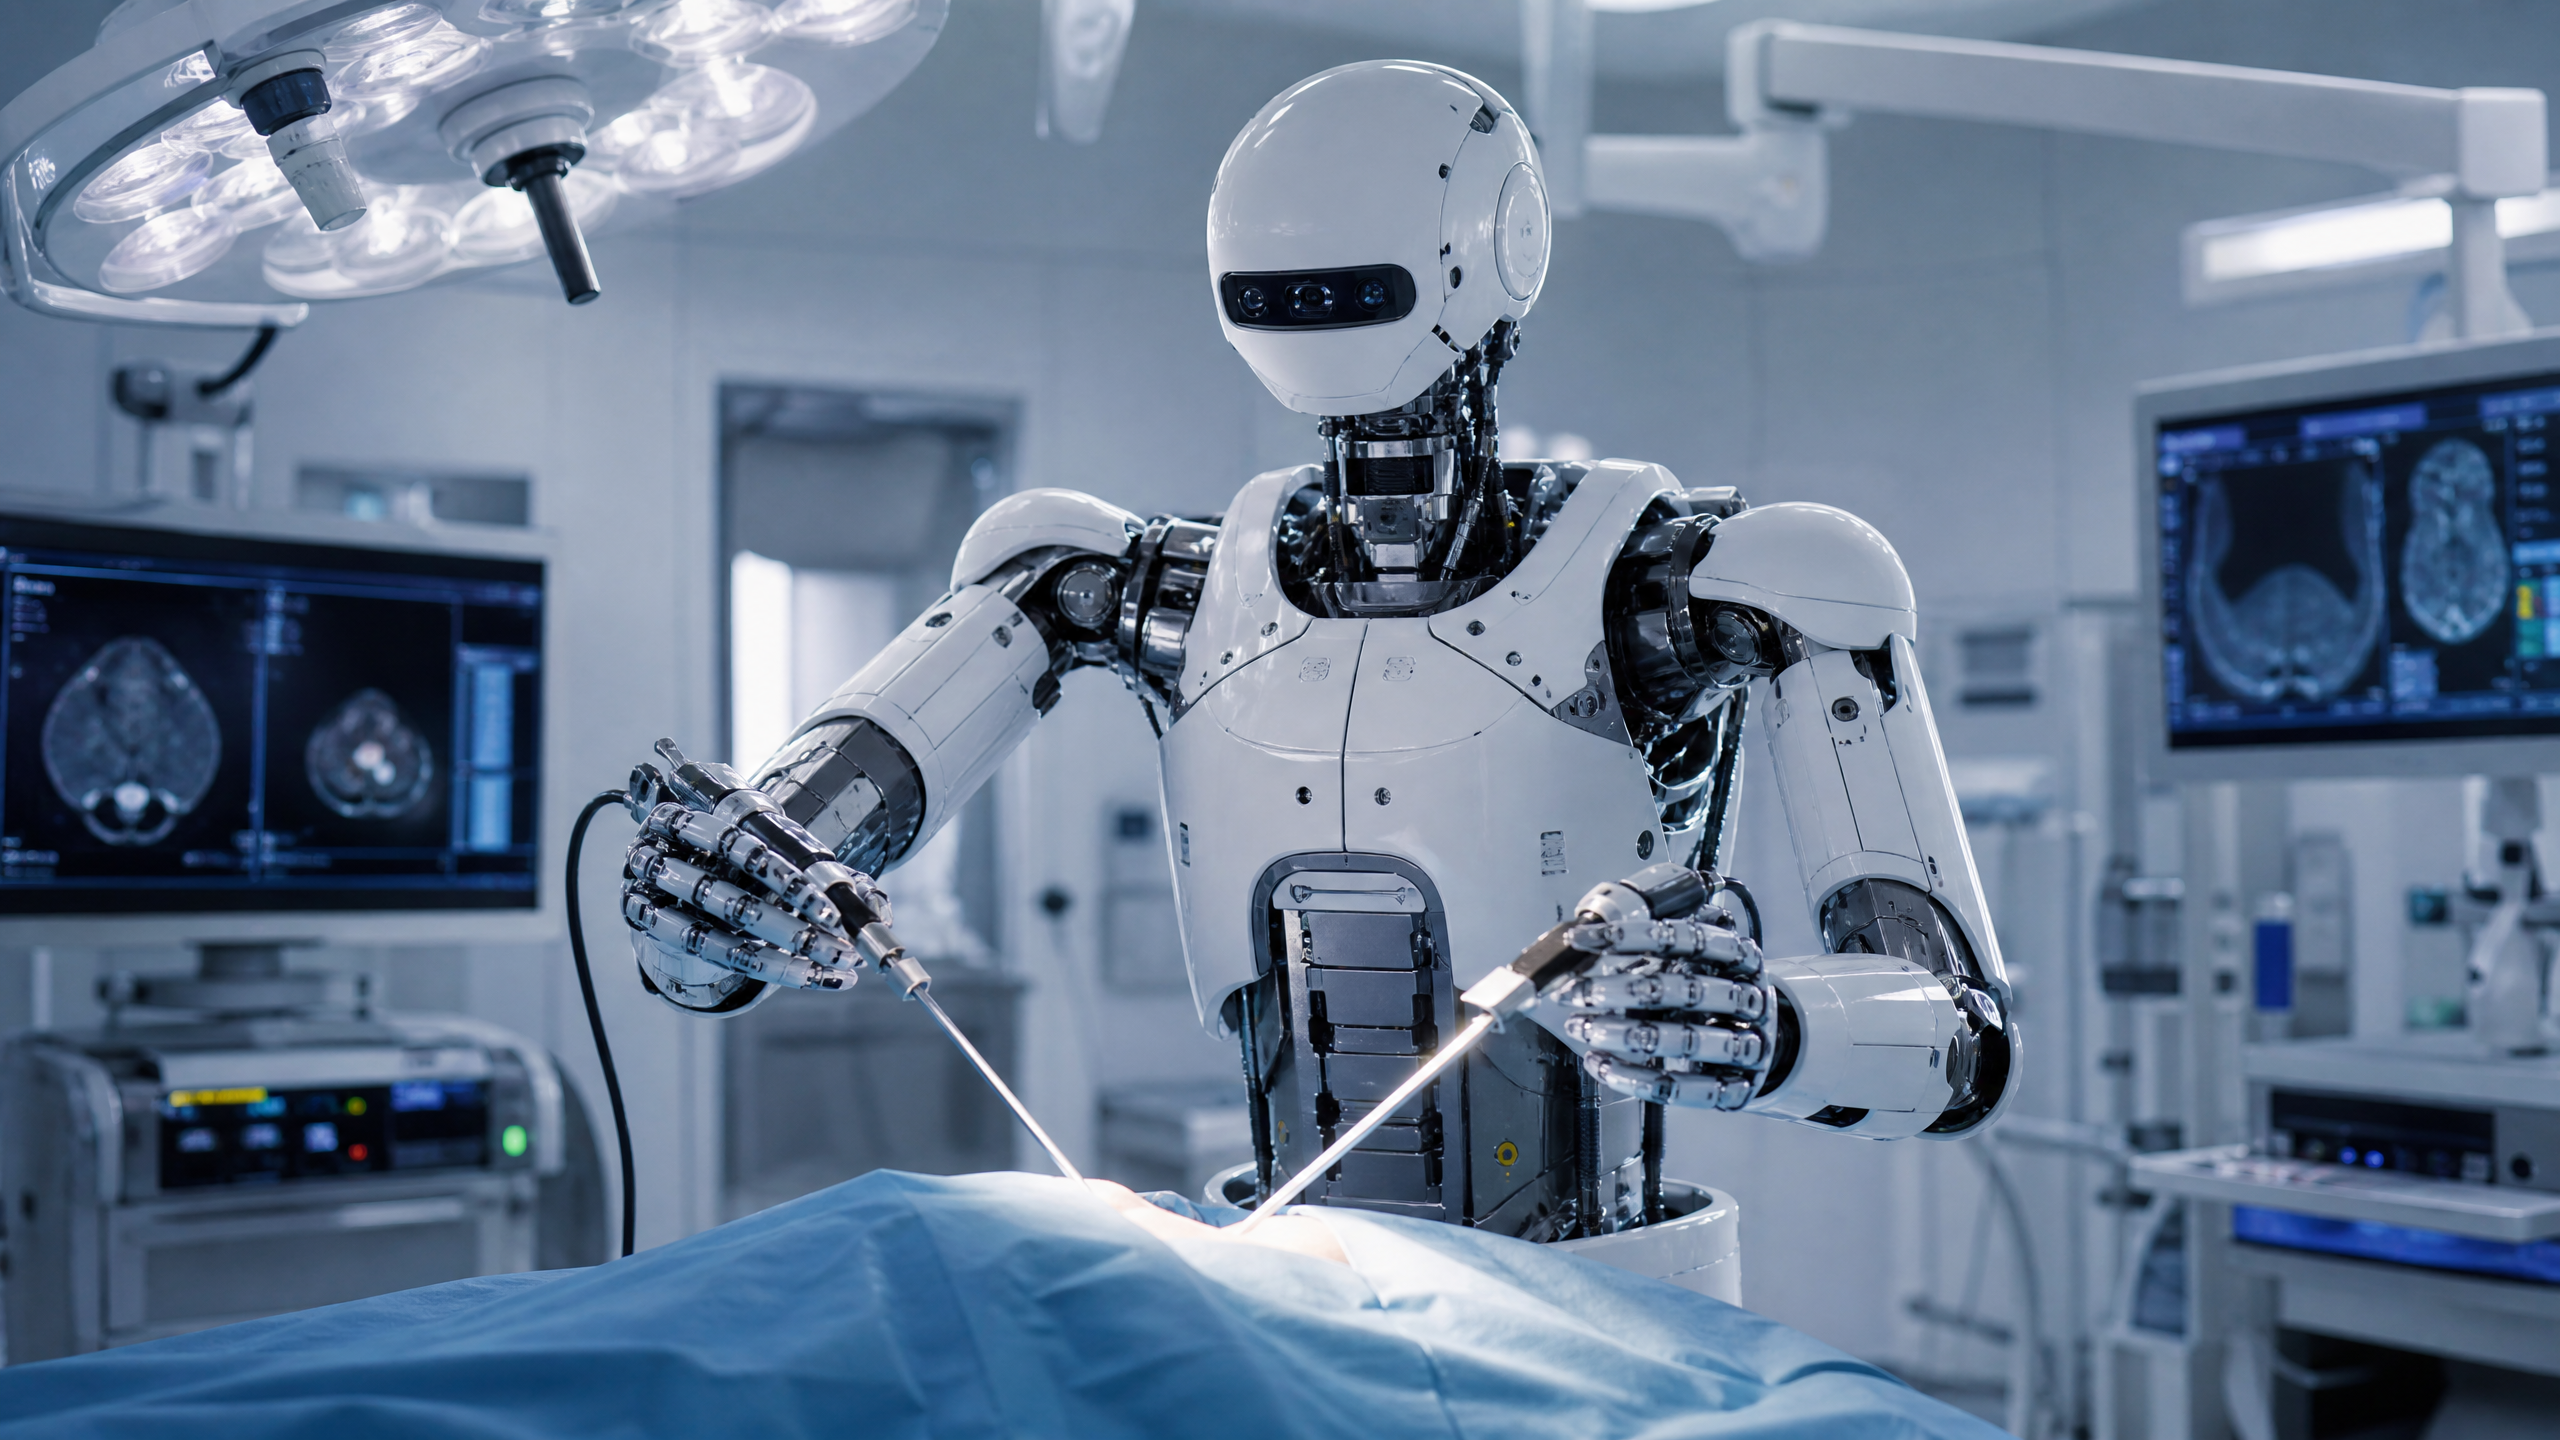
外科用ロボットの新たなパラダイム
医療用ロボットの境界は、専用に設計された単機能の機械から、ロボット手術の経済性や利用しやすさを根本的に変える可能性を秘めた汎用システムへと広がりつつある。 2026年7月31日に『Nature Medicine』誌に掲載された研究ハイライト(7月8日に『Nature』誌に掲載された研究論文全文に基づく)によると、カリフォルニア大学サンディエゴ校の研究者らは、遠隔操作型ヒューマノイドロボットを用いて複雑な腹腔鏡手術を成功裏に実施した。
研究チームは、人間の外科医が遠隔操作インターフェースを通じて遠隔操作する汎用ヒューマノイドロボットが、ブタモデルにおいて胆嚢摘出術を成功裏に実施できることを実証した。 この手術は、限られた腹腔内空間において、精密な組織操作、重要な解剖学的構造周辺の慎重な解剖、および制御された外科的エネルギーの適用を必要とするため、外科ロボット研究における標準的なベンチマークとなっている。
これは、制約が極めて厳しく、安全性が極めて重要とされる手術室という環境において、人型ロボットシステムの利用可能性を評価する上で、重要なマイルストーンとなる。研究は依然として動物実験の段階にあるものの、今回の実証の成功は、将来的には既存の外科用ロボット工学のパラダイムを補完したり、あるいはその枠組みに挑んだりし得る新たな研究の方向性を切り開くものである。
汎用型と専用型の外科手術システム
これまで、外科用ロボット分野は、手術室専用に設計された高度に専門化された専用システムが主流であった。業界標準であるインテュイティブ・サージカル社の「ダ・ヴィンチ」システム(世界中で8,000台以上が導入されている)は、専用の操作を必要とする巨大な多アーム式コンソールを採用している。
手術室の設備、一定回数の使用後に交換が必要な独自開発の「EndoWrist」手術器具、そして特定のプラットフォームに関する外科医への徹底したトレーニング。一方、カリフォルニア大学サンディエゴ校(UC San Diego)の研究は、これとは根本的に異なるアプローチを採用している。人間のような腕と手を持つヒューマノイドロボットを用いることで、このシステムは理論上、人間の外科医向けに設計された標準的な手術室に統合可能であり、高価な専用器具ではなく、市販の標準的な手術器具を利用することができる。 人間の外科医は遠隔操作インターフェースを介してロボットを操作し、手ぶれ除去や動作スケーリング機能により、自身の自然な手の動きを手術部位での精密なロボット操作に変換する。
この違いは、経済的に極めて大きな意味を持ちます。「ダ・ヴィンチ」システムの価格は1台あたり約150万~250万米ドルで、年間保守契約費は15万米ドルを超え、専用器具の費用は1手術あたり700~3,500米ドルが追加されます。 標準的な器具を使用して手術を行える汎用ヒューマノイドロボットが登場すれば、ロボット手術のコスト構造は劇的に変化し、現在、専用の手術用ロボットへの設備投資を正当化できない病院や診療所でも、ロボット手術を利用できるようになる可能性がある。
技術的アプローチと結果
カリフォルニア大学サンディエゴ校(UC San Diego)のチームが採用したアプローチは、主に産業用およびサービス用途向けに開発されてきたヒューマノイドの器用性と遠隔操作技術の進歩を活用している。本研究で使用されたヒューマノイドロボットは、腹腔鏡ポートの設置や器具の操作に必要な可動範囲を再現するのに十分な自由度を持つ多関節アームを備えている。
遠隔操作システムは、外科医の手の動きを高い忠実度でロボット動作に変換すると同時に、外科医にハプティック(力)フィードバックを提供し、組織の抵抗感を体感できるようにしている。
また、過度な力を加えないようにします。外科医とロボット間のこの双方向のコミュニケーションは、ロボットが繊細な解剖学的構造を不注意に損傷することを防ぐため、手術の安全性にとって極めて重要です。ブタモデルを用いた胆嚢摘出術の成功は、ヒューマノイド形態が、臨床的に意義のある外科手術に必要な精度と制御を実現できることを実証している。研究チームは、複数回の試験を通じて、タスクの達成度、手術時間、組織損傷、および器具制御の精度を評価し、実現可能性について体系的な評価を行った。
競合他社との比較:外科用ロボットのアプローチ
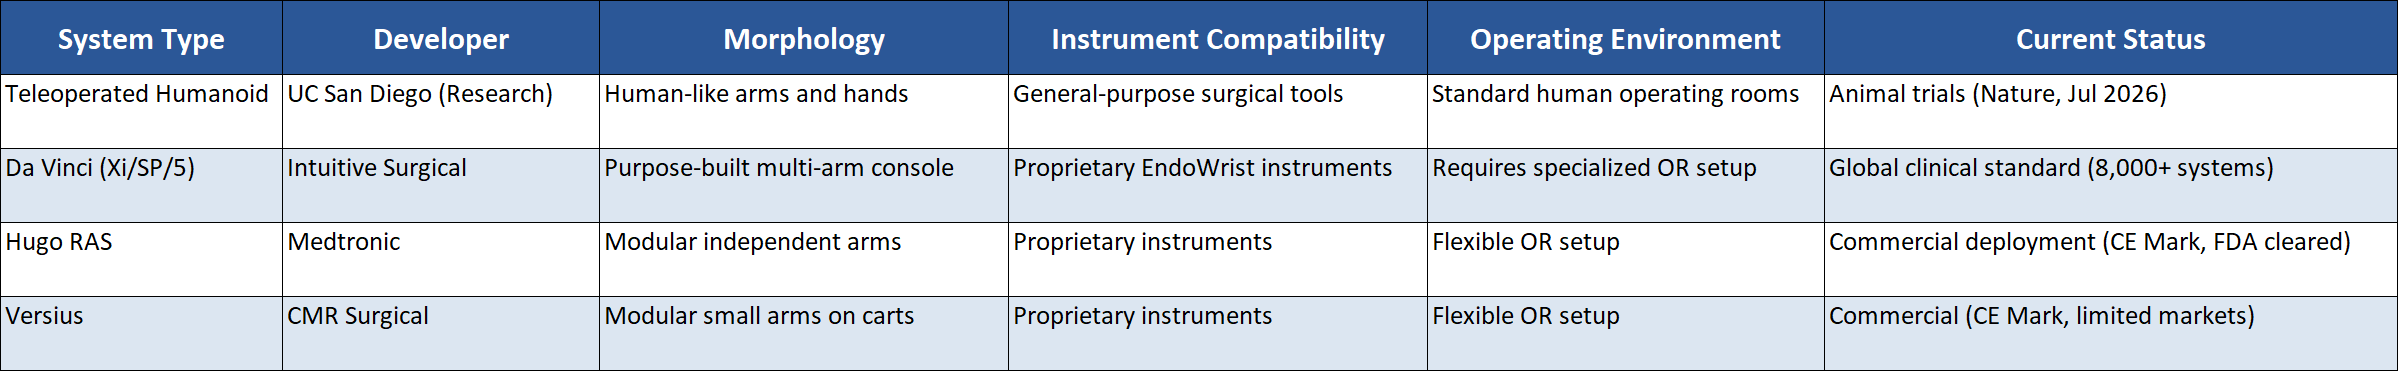
比較表に詳述されている通り、現在の商用手術用ロボット市場は、Intuitive Surgical(Da Vinci Xi、SP、および新型Da Vinci 5)、Medtronic(Hugo RASシステム)、CMR Surgical(Versius)が主導している。 これらのシステムはすべて、独自設計のアーム、器具、ソフトウェアエコシステムを備えた独自のアーキテクチャに依存しており、病院にとって大きなベンダーロックインを生み出している。
遠隔操作型ヒューマノイドのアプローチは、依然として動物実験段階の研究フェーズにとどまっており、広範な安全性検証と規制当局の承認を待つ必要があるため、ヒトを対象とした臨床試験の実施までには数年を要する見込みです。 しかし、この技術が商用化されれば、独自器具の販売、保守契約、およびトレーニングプログラムによって生み出される継続的な収益に大きく依存している既存メーカーのビジネスモデルに、大きな変革をもたらす可能性がある。
また、この研究は外科手術の枠を超えて影響を及ぼす可能性がある。外科手術を遂行できるヒューマノイドロボットは、理論上、他の病院業務にも転用できるだろう。
手術室での使用が必要ない際には、患者の搬送、病室の消毒、薬剤業務、資材の取り扱いといった業務にも活用できます。この多目的機能により、手術の合間に稼働していない単一用途の手術用ロボットと比較して、病院管理者にとっての投資対効果の計算は劇的に変わるでしょう。医療アクセスへの将来的な影響
人間を対象とした臨床試験の実施には、広範な安全性検証、規制当局への申請、倫理審査が必要となるため、まだ数年はかかる見込みですが、この研究が世界の医療アクセスに与える影響は計り知れません。 高度な遠隔操作機能により、専門的な外科医療へのアクセスが民主化され、主要な医療センターの専門外科医が、遠隔地、農村部、あるいは医療サービスが不十分な地域の患者を手術できるようになる。その際、遠隔地に数百万ドルもする専用ロボットコンソールを設置する必要はなくなる。
この遠隔医療への応用は、従来の外科用ロボットを支えるインフラや資金が不足している一方で、高度な外科医療へのニーズが切実な、軍事医療、災害対応、および発展途上国における医療提供において特に重要である。 標準的な外科用器具を備えた展開可能なヒューマノイドロボットは、理論上、野戦病院や地方の診療所に設置し、数百マイルあるいは数千マイル離れた場所にいる専門の外科医が操作することが可能となる。
『Nature Medicine』の研究ハイライトは、ヒューマノイドロボットと医療の融合に新たな注目を集めている。この分野は莫大な可能性を秘めている一方で、臨床導入が現実のものとなるには、規制、倫理、安全面での大きなハードルに直面している。カリフォルニア大学サンディエゴ校(UC San Diego)チームの研究は、このアプローチの基本的な実現可能性を検証する上で、重要な第一歩となるものである。
規制上の道筋と臨床導入までのスケジュール
用途動物実験での成功からヒト患者への臨床導入に至るまでの道のりは長く、厳しい規制が課されています。特に、米国食品医薬品局(FDA)が医療機器の承認を監督している米国ではその傾向が顕著です。手術に使用されるヒューマノイドロボットは、おそらくクラスIII医療機器に分類され、ヒト被験者における安全性と有効性を実証する大規模な臨床試験を含む、最も厳格な市販前承認プロセスが求められるでしょう。
初代「ダ・ヴィンチ」システムの承認までの経緯を含む、外科用ロボット分野における過去の事例を踏まえると、カリフォルニア大学サンディエゴ校(UC San Diego)のチームが開発した技術が、ヒトへの使用に関する規制当局の承認を得るには、さらに5年から10年の開発期間、安全性試験、および臨床試験が必要となる可能性がある。 このスケジュールは、動物モデルでの良好な結果が継続し、死体を用いた研究への移行が成功し、最終的には綿密な安全管理の下で実施される厳格に管理されたヒトを対象とした臨床試験が行われることを前提としている。
しかし、このシステムの遠隔操作という側面が、特定の規制上の検討を加速させる可能性がある。人間の外科医が常にロボットを直接制御し続け、ロボットが自律的な意思決定者ではなく外科医の手の遠隔延長として機能するため、規制の枠組みは完全自律型手術システムの場合よりも多少単純になるかもしれない。 外科医による継続的な監督は、純粋な自律型システムでは提供できない安全層をもたらし、規制当局が実施しなければならないリスク・ベネフィット分析を簡素化する可能性がある。
医療ロボット業界全体にとって、この研究は、将来的には従来の専用プラットフォームと共存し得る新しいカテゴリーの外科手術システムの有効性を裏付けるものである。市場は、ダ・ヴィンチのような高価で専門的なシステムが手術件数の多い医療センターに提供される一方で、より手頃な価格の汎用的なシステムが
ヒューマノイドシステムは、小規模な病院、地方の診療所、そして発展途上国においてもロボット手術の利用を可能にします。ヒューマノイドロボット工学と外科医療の融合は、物理的AIの最も重要な潜在的応用分野の一つであり、その成否は生産性の向上やコスト削減ではなく、人命そのもので測られる。 カリフォルニア大学サンディエゴ校(UC San Diego)のチームが動物モデルで成功裏に実証したことは、この融合が技術的に実現可能であるという基礎的な証拠を提供しており、ヒト患者への導入に先立って行わなければならない、今後数年間にわたる厳格な安全性検証と臨床試験への道筋を築いた。
免責事項:本記事は情報提供のみを目的としており、財務、投資、または技術的な助言を構成するものではありません。読者は、本情報に基づいて調達や投資の決定を行う前に、自ら十分な調査を行う必要があります。












