
软银和安川证明,物理人工智能能够驾驭可变形物体
软银和安川展示了一套物理人工智能系统,该系统能够处理缠结的线束,其运作基于NVIDIA技术支持的仿真、合成数据和云端训练。此次演示虽然规模不大,但对日本在工业和护理领域广泛部署机器人这一更大举措而言,是一个重要的里程碑。
软银与安川电机证明物理人工智能可驾驭可变形物体
软银集团(SoftBank Corp.)与安川电机(Yaskawa Electric Corporation)携手英伟达(NVIDIA),于2026年7月13日宣布,他们已成功演示了一套能够处理可变形物体的物理人工智能系统——这类柔软且形状多变的物体长期以来一直是传统工业机器人的难题。 此次联合测试在软银即将推出的“AI数据中心GPU云”平台上进行,展示了一只机械臂拾取缠结的线束并将其整齐放入盒子中的过程——这项任务在工厂车间听起来虽平凡,但长期以来一直被公认为难以实现自动化。
为何电线和布料让机器人束手无策长达数十年
传统的机器人控制软件假设目标物体的形状和位置是预先已知的。这种方法对于螺栓或电路板等刚性部件效果良好,但面对电缆、布料或袋子时却行不通——这些物品在每次被抓取时都会下垂、缠绕并以不同的方式弯曲。 安川电机通过“视觉-语言-动作”(VLA)模型解决了这一问题——这种人工智能架构能够同时读取摄像头画面和自然语言任务指令,并实时生成机器人的下一步动作。 在演示中,VLA系统实时识别了每条线束的状态,并将抓取指令反馈给机器人,使其能够灵活适应,而非机械地遵循固定脚本。
软银“物理AI”装配线内部
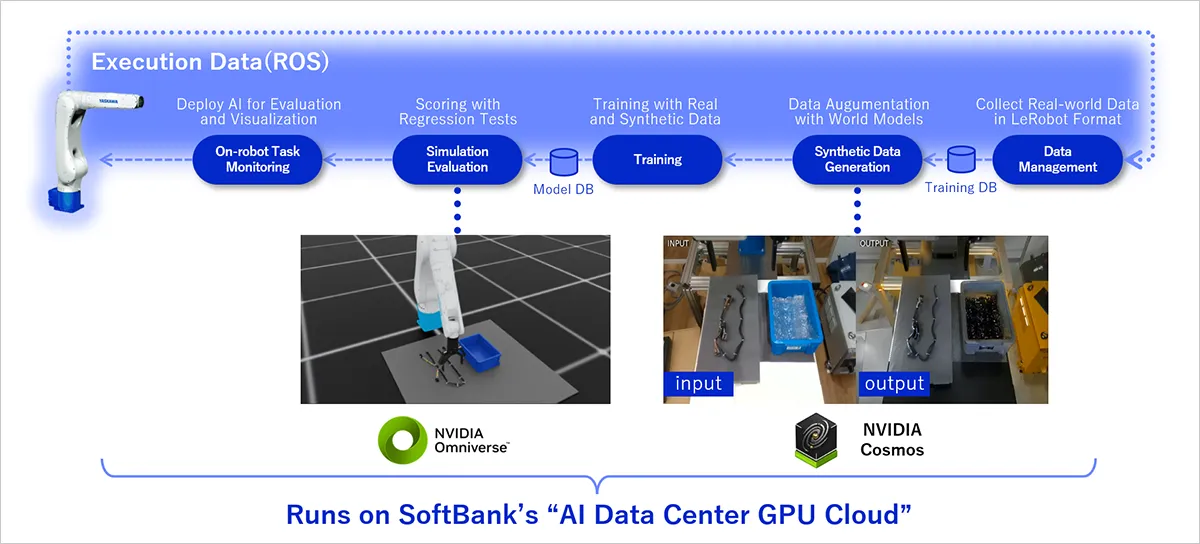
这一突破不仅在于算法本身,更在于为训练该算法而构建的管道。软银的开发工具完全运行在其AI数据中心GPU云上,该云服务将于2026年10月通过公司的Neocloud业务正式商用,并由其“Infrinia AI云操作系统”提供支持。 该工作流分为三个阶段:首先,机器人收集运动和传感器数据;随后,NVIDIA Cosmos世界模型将这些数据转化为合成训练数据,以覆盖那些因发生概率过低或采集成本过高而无法通过物理方式捕获的场景;最后,工程师利用这些数据对AI模型进行训练和优化。
在任何操作触及实体机器之前,先在云端的GPU集群上通过NVIDIA Omniverse模拟环境验证行为;最后,经过验证的模型部署到实体机器人上。软银表示,收集到的数据、模型输出结果和合成数据集可在其他任务和机器人上重复利用,而无需每次新部署时都从头开始。软银在公告中表示:“企业可以高效地建立物理AI开发环境,并在AI数据中心GPU云上加速学习周期”,将该平台定位为任何工程团队(而不仅仅是机器人专家)均可使用的基础设施。
一场演示背后更大的赌注
线束测试的推出正值日本大力推进“物理AI”之际。 隶属于日本经济产业省的产业技术综合研究所(AIST)正在协调来自14家机构(包括剑桥大学、卡内基梅隆大学和大阪大学)的约200名研究人员,AI先驱约书亚·本吉奥(Yoshua Bengio)也参与其中,共同构建基础模型,使机器人能够在现实环境中感知并采取行动。 包括本田、索尼、NEC和富士通在内的30多家日本企业,正在支持一家名为Noetra的、与软银相关的初创企业,仅今年一年,日本政府就为此投入了约3873亿日元(约合23.8亿美元)。 东京政府明确提出的目标是,到2040年部署1000万台机器人,以缓解劳动力短缺问题,特别是在制造业、物流和养老护理领域。
对于软银和安川电机而言,线束盒是一个刻意选择的、看似不起眼的小型验证案例。能否在如此大规模上取得成功,将决定“物理人工智能”能否从研究展示迈向工厂车间的现实应用,以及日本这笔数十亿日元的投资能否在劳动力短缺进一步加剧之前获得回报。
问答;
通俗来说,“物理人工智能”是什么?这是一种让机器人利用人工智能解读摄像头和传感器数据,进而自主决定如何移动,而不是机械地遵循指令的技术。
预先编程的、僵化的指令。为什么处理可变形物体对机器人来说如此困难?像电线、布料和袋子这样的物品,每次被触碰时都会改变形状和位置,因此机器人无法依赖关于抓取位置和方式的固定假设。
NVIDIA 在该系统中扮演什么角色?NVIDIA 的 Omniverse 库负责模拟测试,Cosmos 生成合成训练数据,而其“物理 AI 工厂蓝图”(Physical AI Factory Blueprint)则有助于构建整体开发流程。
软银的“AI数据中心GPU云”何时正式投入商业运营?软银计划于2026年10月将其作为Neocloud业务的一部分推出,该服务将运行在其Infrinia AI Cloud OS上。











