
소프트뱅크와 야스카와, 물리적 AI가 변형 가능한 물체를 제어할 수 있음을 입증
소프트뱅크와 야스카와는 NVIDIA 기반 시뮬레이션, 합성 데이터, 클라우드 훈련 기술을 활용해 엉킨 와이어 하네스를 다루는 물리적 AI 시스템을 선보였다. 이번 시연은 산업 및 돌봄 분야에 로봇을 도입하려는 일본의 광범위한 노력 속에서 작지만 중요한 한 걸음이다.
소프트뱅크와 야스카와, 물리적 AI가 변형 가능한 물체를 제어할 수 있음을 입증
소프트뱅크(SoftBank Corp.)와 야스카와 전기(Yaskawa Electric Corporation)는 엔비디아(NVIDIA)와 협력하여 2026년 7월 13일, 기존의 산업용 로봇들이 오랫동안 다루지 못했던 부드럽고 형태가 변하는 물체인 ‘변형 가능한 물체’를 처리할 수 있는 물리적 AI 시스템의 시연을 성공적으로 마쳤다고 발표했다. 소프트뱅크가 곧 출시할 ‘AI 데이터 센터 GPU 클라우드’에서 진행된 이번 공동 테스트에서는 로봇 팔이 엉킨 와이어 하네스를 집어 올려 상자에 깔끔하게 넣는 모습을 보여주었는데, 이는 공장 현장에서는 평범해 보이지만 자동화하기 매우 어려운 것으로 알려진 작업이다.
왜 전선과 천이 수십 년 동안 로봇을 난처하게 만들었는가
기존 로봇 제어 소프트웨어는 대상 물체의 모양과 위치가 사전에 알려져 있다고 가정한다. 이는 볼트나 회로 기판과 같은 단단한 부품에는 잘 작동하지만, 집어 올릴 때마다 처지거나 엉키거나 구부러지는 방식이 매번 달라지는 케이블, 천, 가방 등의 경우에는 제대로 작동하지 않는다. 야스카와 일렉트릭은 ‘비전-언어-행동(VLA)’ 모델을 통해 이 문제를 해결했습니다. VLA는 카메라 영상과 자연어 작업 지시를 함께 분석하여 로봇의 다음 동작을 실시간으로 생성하는 AI 아키텍처입니다. 시연에서 VLA 시스템은 각 와이어 하네스의 상태를 실시간으로 인식하고 로봇에 집기 지시를 전달함으로써, 로봇이 경직된 스크립트를 따르기보다는 상황에 적응할 수 있도록 했습니다.
소프트뱅크의 물리적 AI 조립 라인 내부
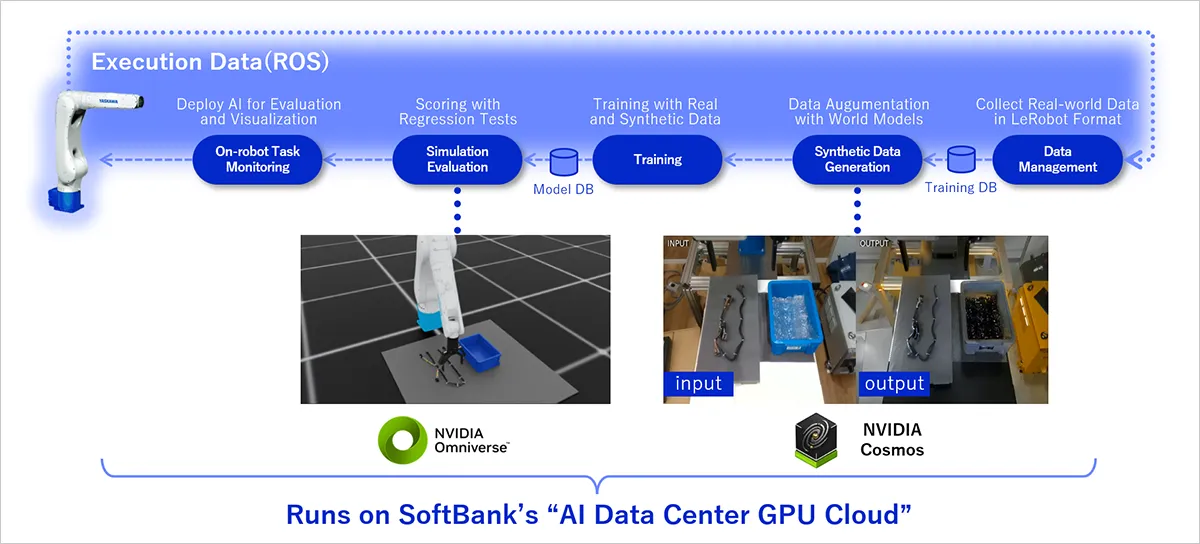
이번 혁신은 단순히 알고리즘뿐만 아니라, 이를 훈련하기 위해 구축된 파이프라인에 기인합니다. 소프트뱅크의 개발 도구는 전적으로 자사의 AI 데이터 센터 GPU 클라우드에서 실행되며, 이는 2026년 10월 ‘네오클라우드(Neocloud)’ 사업부 산하에서 상용화될 예정이며, ‘인프리니아(Infrinia) AI 클라우드 OS’를 기반으로 합니다. 이 워크플로는 세 단계로 진행됩니다. 먼저 로봇이 동작 및 센서 데이터를 수집하면, NVIDIA Cosmos 월드 모델이 이를 활용해 물리적으로 포착하기에는 너무 드물거나 비용이 많이 드는 사례를 포함하도록 합성 훈련 데이터로 변환합니다. 그 후 엔지니어들은 AI 모델을 훈련하고 정교화하며
실제 기계에 적용하기 전에 NVIDIA Omniverse 시뮬레이션에서 동작을 확인하면서 클라우드의 GPU 클러스터를 활용하고, 검증된 모델은 최종적으로 물리적 로봇에 배포됩니다. 소프트뱅크는 “수집된 데이터, 모델 출력 결과 및 합성 데이터셋을 다른 작업이나 로봇에 재사용할 수 있어, 매번 새로운 배포를 처음부터 시작할 필요가 없다”고 밝혔습니다.소프트뱅크는 발표문을 통해 “기업들은 ‘AI 데이터 센터 GPU 클라우드’를 통해 물리적 AI 개발 환경을 효율적으로 구축하고 학습 주기를 가속화할 수 있다”고 밝히며, 이 플랫폼을 로봇 공학 전문가뿐만 아니라 모든 엔지니어링 팀이 활용할 수 있는 인프라로 제시했다.
단 한 번의 시연 뒤에 숨겨진 더 큰 도박
이 와이어 하네스 테스트는 일본이 물리적 AI 분야로 훨씬 더 대대적으로 진출하는 흐름 속에서 이루어졌다. 일본 경제산업부 산하 AIST는 케임브리지, 카네기 멜론, 오사카 대학 등 14개 기관의 약 200명의 연구진을 조정하고 있으며, AI 선구자인 요슈아 벵지오도 참여해 로봇이 실제 환경에서 인지하고 행동할 수 있게 해주는 파운데이션 모델을 구축하고 있다. 혼다, 소니, NEC, 후지쯔를 비롯한 30개 이상의 일본 기업들이 소프트뱅크 계열의 관련 벤처 기업인 ‘노에트라(Noetra)’를 지원하고 있으며, 정부는 올해만 약 3,873억 엔(약 23억 8천만 달러)을 투입하기로 했다. 도쿄시는 특히 제조업, 물류, 노인 돌봄 분야에서 감소하는 노동력을 보완하기 위해 2040년까지 1,000만 대의 로봇을 배치하겠다는 목표를 밝혔다.
소프트뱅크와 야스카와에게 있어 이 와이어 하네스 상자는 작고, 의도적으로 화려하지 않은 실증 사례다. 이러한 규모의 성공 여부가 ‘피지컬 AI’가 연구 단계의 쇼케이스를 넘어 실제 공장 현장에 정착할 수 있을지, 그리고 일본의 수십억 엔에 달하는 투자가 노동력 부족이 더욱 심화되기 전에 성과를 거둘 수 있을지를 결정할 것이다.
Q&A
‘피지컬 AI’란 쉽게 말해 무엇인가요? 로봇이 AI를 활용해 카메라와 센서 데이터를 해석한 뒤, 단순히 지시를 따르는 대신 스스로 움직일 방법을 결정할 수 있게 해주는 기술입니다.
미리 프로그래밍된, 경직된 지시사항.왜 변형 가능한 물체를 다루는 것이 로봇에게는 그토록 어려운 문제일까요? 전선, 천, 가방과 같은 물체는 만질 때마다 모양과 위치가 변하기 때문에, 로봇은 이를 어디에서 어떻게 잡아야 할지에 대한 고정된 가정에만 의존할 수 없습니다.
이 시스템에서 NVIDIA는 어떤 역할을 하나요? NVIDIA의 Omniverse 라이브러리는 시뮬레이션 테스트를 처리하고, Cosmos는 합성 훈련 데이터를 생성하며, Physical AI Factory Blueprint는 전체 개발 파이프라인을 체계화하는 데 도움을 줍니다.
소프트뱅크의 ‘AI 데이터 센터 GPU 클라우드’는 언제 상용화되나요? 소프트뱅크는 이를 ‘네오클라우드(Neocloud)’ 사업의 일환으로 2026년 10월에 출시할 계획이며, 자사의 ‘인프리니아(Infrinia) AI 클라우드 OS’에서 구동될 예정입니다.











