
中国はロボットに「思考の遅い」脳を搭載し、それを無料で公開した
上海イノベーション研究所はAgiBotと共同で、長期展望型ビジョン・言語・アクションモデル「τ0-VLA」を公開した。同モデルは、GoogleやPhysical Intelligenceのベースラインを上回る最先端の結果を達成しており、40,115時間の実ロボットコーパスで学習されたとされている。また、重みデータと学習レシピも公開されている。 これは、具現化AIにおける「DeepSeekの瞬間」となる可能性を秘めたものと位置付けられており、採用指標(フォーク数、ダウンロード数)がその有効性を検証する重要な指標として挙げられている。
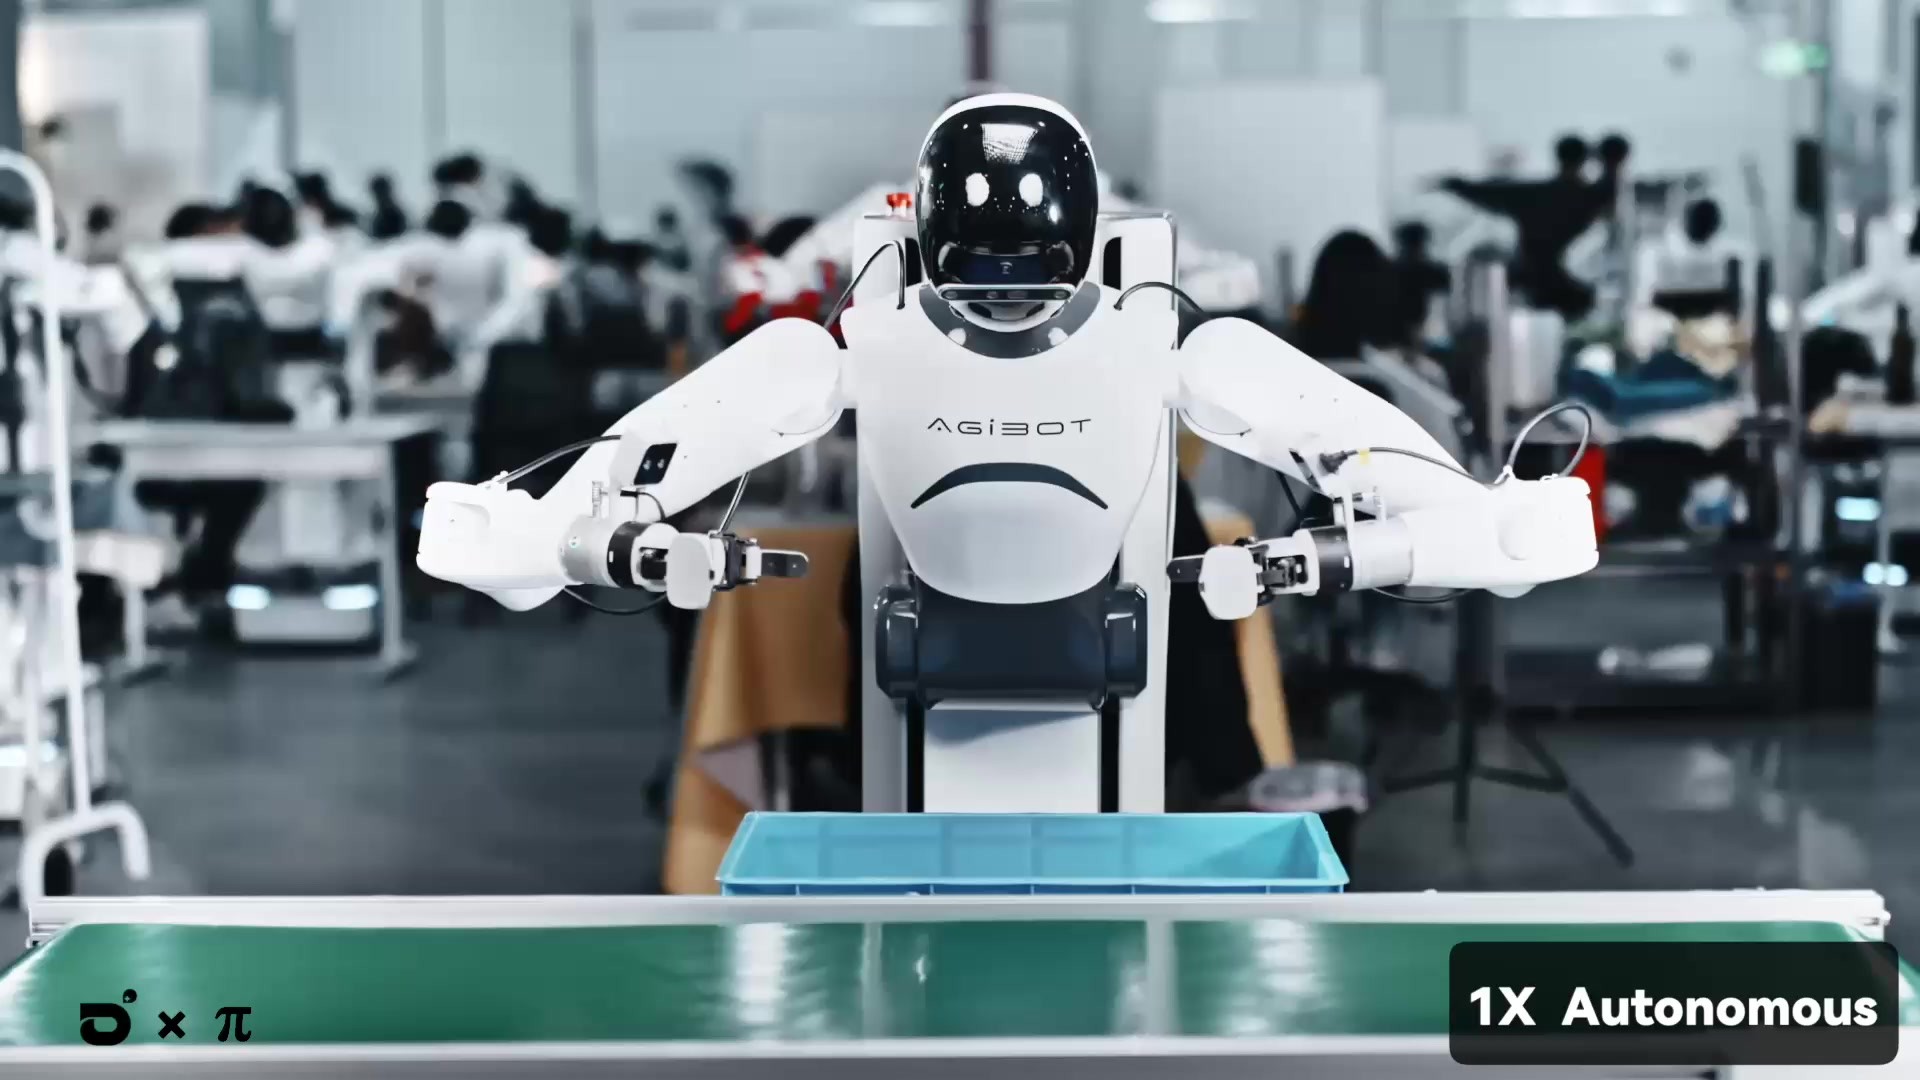
チャットボットを一変させた「推論革命」がロボットの身体にも到来し、中国がこれを無償で提供している。 上海イノベーション研究所とAgiBotのエンボディッド・リサーチ・センターは7月27日、タスクの困難な局面で一旦停止して熟考するロボット基盤モデル「τ0-VLA」を公開し、論文、コード、重みデータをGitHubおよびHugging Face上でオープンソースとして公開した。
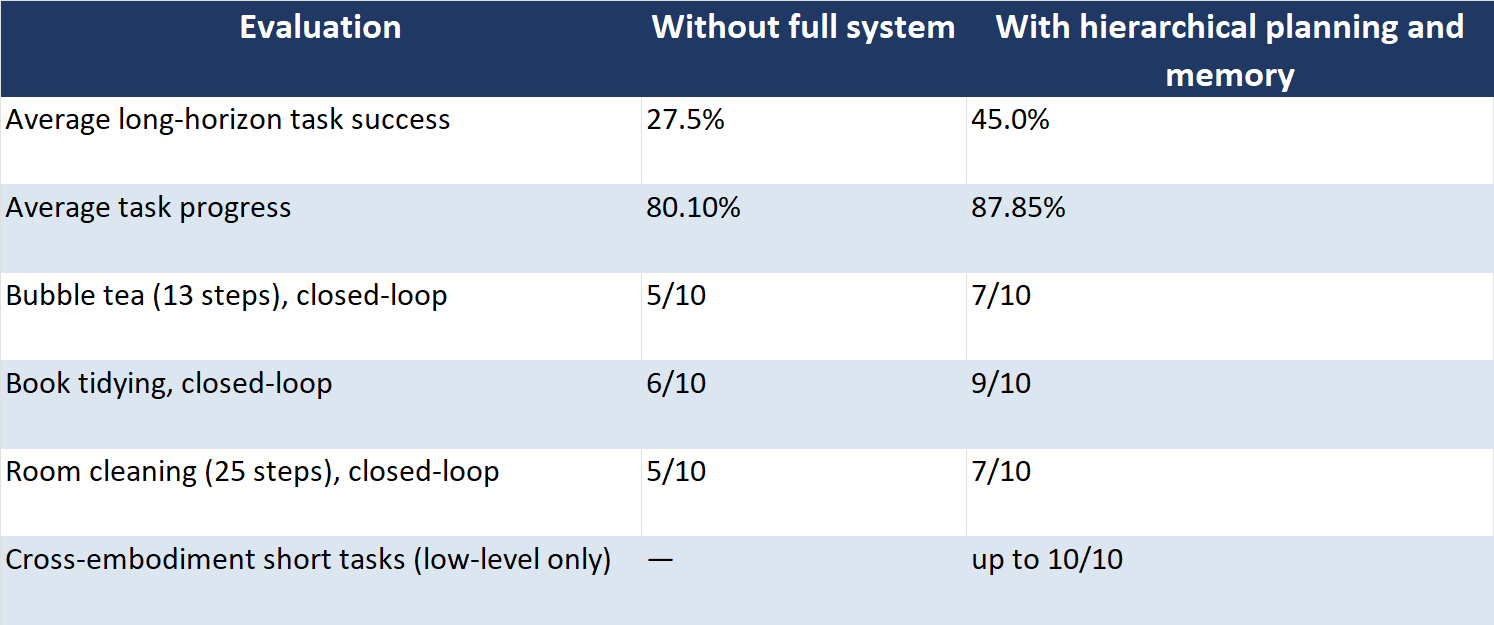
今回のリリースには、エンボディッドAI研究機関全体に波及するであろう2つの主張が含まれている。 第一に、開発者らの説明によれば、τ0-VLAは、サブタスクの意思決定レベルでテスト時の計算量を明示的にスケーリングする初の視覚・言語・行動システムであり、OpenAIのo1やDeepSeekのR1といった推論モデルの「スローシンキング」パラダイムを、物理的な操作に導入している。 第二に、このシステムは40,115時間に及ぶ異種の実世界ロボットデータで事前学習されており、その中には20,000時間以上の実ロボットとの相互作用データが含まれている。チームはこれを、これまでに構築された中で最大の実ロボット事前学習コーパスであると説明している。 直接対決形式の長期評価において、この完全なシステムはタスクの平均成功率を27.5%から45.0%に引き上げ、チームのテスト環境においてNvidiaのGR00T N1.7、LingBot-VLA、およびPhysical Intelligenceのπ0.5を上回った。
このアーキテクチャは「2段階の脳」で構成されている。ビジョン・言語バックボーン上に構築され、Mixture-of-Transformersによるアクションエキスパートと条件付きフローマッチングを備えた低レベルポリシーシステムが、連続したアクションチャンクを高速かつ反射的に実行する。 その上位には、サブタスクの境界で作動する高レベルの意思決定システムが配置されている。具体的には、提案モデル(Propose Model)が次のステップの候補を生成し、世界モデル(World Model)が各候補の視覚的な最終状態を予測し、価値モデル(Value Model)がそれらを評価し、反射モデル(Reflective Model)がビーム検索を通じて最終的な選択を合成する。 つまり、ロボットは複数の未来像を想定し、それらを評価した上で、初めてモーターを駆動させるのです。
思考
重要な場面ではより長く一般の読者にとっての例えとしては、チェス盤に向かっているチェスプレイヤーが挙げられます。ほとんどの手はパターンや習慣に基づいており、数秒で指されますが、中盤の重要な局面での決断には、10分間の集中的な計算が費やされます。τ0-VLAも同様に、計算リソースを配分しています。 チームは、すべてのステップに過度な熟考を費やすと効果が薄れることを発見した。そこで、動的なルーティングメカニズムを採用し、困難なノードでのみ深い思考を呼び出すようにした。これにより、ロボットの応答性を維持しつつ、成功を左右する決定的な瞬間にのみ、最も負荷の高い推論を集中させることができる。
この設計に関する数値は、都合の良いデモ映像ばかりを好むこの分野としては、異例なほど具体的だ。 次のサブタスクの予測において、このシステムは13ステップのタピオカドリンクの調製で87.3%、分布内(in-distribution)の書籍整理で88.0%、分布外(out-of-distribution)のバリエーションで74.0%、25ステップの部屋の掃除で87.0%の精度を記録した。 テスト時の推論機能を有効にすると、実機ロボットにおける閉ループでの成功率は、タピオカドリンクで10回中5回から7回へ、本の整理で10回中6回から9回へ、部屋の掃除で10回中5回から7回へと向上した。 評価スイートそのものがその野心を物語っている。25ステップの部屋掃除、14ステップの食事準備、22ステップのトマトと卵の炒め物といったタスクは、3分から12分かけて実行され、AGIBOT G1、ARX AC One、およびデュアルアームのFranka Research 3プラットフォーム上で、それぞれ10回の試行が行われた。 エンドエフェクタの姿勢、関節、グリッパー、ウエスト、移動ベースを網羅し、未使用の次元をマスク処理した統一された40次元の状態・行動空間により、1つのモデルで異なるロボット本体を制御することが可能となる。 短時間のクロスエンボディメント課題において、低レベルシステム単独でほぼ満点のスコアを記録し、衣類の収集では10問中10問正解した。
主な結果はスコアボードにまとめられており、その背後にあるデータが公開されているため、通常よりも検証しやすい。
これらの数字の背景にあるデータコーパスは、アーキテクチャと同様に注目に値する。4万時間にも及ぶ実ロボットの経験データは、インターネットから収集されたものではなく、有人施設において、人間のオペレーターがロボットを遠隔操作し、家庭や産業の日常業務を行わせることで、1時間ごとに作り出されたものである。これには、ハンドヘルド型のUMIグリッパーや公開データセットも活用されている。 AgiBotは2024年からまさにこの種のデータファクトリーを構築しており、今回のリリースは、ファクトリーそのものを非公開に保ちつつ、その産業的投資の成果を事実上公開するものである。これは、他社が持たない原油の品質を証明するためにガソリンのサンプルを配布する製油所に相当する、具現化されたAIの例と言える。
実務者が綿密に研究するであろう第3の要素がある。それは、ロボットの作業中に完了した段階、制約、局所的な失敗を記録する「修正可能な実行メモリ」だ。チームは、意図的に破損させたサンプルや、失敗を遅延させたり、先取りしたり、省略したりするメモリを用いてこれを学習させた。これにより、導入されたシステムは、追加の手動アノテーションなしに、自身の記録を信用せず、修正することを学ぶ。 ロボットが失敗した把持動作を際限なく繰り返すのを見たことのある人なら、これがどのような問題に対処しているか理解できるだろう。長いタスクの失敗は、最初のステップではなく、11番目のステップで起こる。つまり、機械が「何を済ませ、何をまだ済ませていないか」を見失った時点で失敗するのだ。
寛大さの背後にある戦略
なぜこれを公開するのか?このリリースは、一連の流れと好循環に合致している。 上海イノベーション研究所の羅建蘭(Luo Jianlan)チームは以前、6月に世界モデルであるτ0-WMと、実世界における強化学習のポストトレーニングシステムであるLWDを同時に公開していた。τ0-VLAは、大規模な事前学習とポストトレーニングのデータ・フライホイールからなるパイプラインを完成させるものである。AgiBotについては、同社が採用した
今月初めに香港でのIPOに向けて3行の銀行を選定したように、最先端の研究をオープンソース化することは、アリババが「Qwen」で展開した戦略と同じだ。つまり、モデル層をコモディティ化し、その上のハードウェア、データサービス、デプロイメント・スタックで収益化を図り、数多くの外部チームに自社のアーキテクチャの妥当性を検証させつつ、上場ストーリーの中でそれらの引用を反映させるという戦略である。 4万時間のコーパスこそが、この無料提供が謳う「堀」である。なぜなら、重みはコピーできるが、遠隔操作装置、UMIデバイス、そしてスタッフが常駐するデータ収集施設からなるデータエンジンはコピーできないからだ。懐疑的な見方についても一節を割いて論じる価値がある。長期的なタスクにおける平均成功率45%は、研究上のマイルストーンであり、実用可能な製品ではない。炒め物の半分を台無しにするロボットを受け入れるホテルなどないだろう。 GR00T、LingBot-VLA、およびπ0.5に対するベンチマークでの勝利は、チーム独自の評価設計によるものであり、この分野における自己申告型の比較にはすべて当てはまる注意点である。 また、『Physical Intelligence』誌に掲載された新しいπ0.7は、推論側ではなく学習データ側から同じ長期課題に取り組んでおり、これは一つの研究室のベンチマークでは決着がつかないパラダイム間の対立である。 テスト時の熟考はレイテンシやロボット上の演算リソースも消費する上、論文自体が示す「収穫逓減」の知見からも、より深く考えることにはコストが伴うことが示唆されている。今回の発表が証明しているのは、より限定的な範囲ではあるが依然として重要な点だ。すなわち、言語モデルに革命をもたらした推論時のスケーリング法則が操作課題にも適用可能であり、その手法が今や公開されたということである。
産業の文脈に置くと、その重要性はさらに際立つ。Jiqizhixin社は、この発表を、WAIC後の業界に懸かっていた「ロボットは単一スキルのデモンストレーションから、タスク全体の遂行へとステップアップできるのか」という問いへの答えとして位置づけた。 この位置づけは、購入者が本誌に繰り返し語っている内容と一致している。すなわち、調達が停滞しているのは、ロボットが物を掴めないからではなく、タスクを最後までやり遂げられると信頼できないからだ。タスク全体の完了率を倍増させ、かつどのインテグレーターでもダウンロードできるモデル
今夜、この動画は、他のバックフリップ動画では決して成し得ないような形で、信頼の度合いを大きく動かすだろう。片方だけが競走するオープンソースの競争
欧米の研究所が懸念すべきは、このより広範な傾向だ。 たった7月の間に、中国の機関はヒューマノイドのハードウェア設計、エコバックス(Ecovacs)の家庭用ロボットプラットフォーム、そして今や国家支援を受けた最先端のVLAとそのトレーニング手法をオープンソース化した一方で、米国の主要なロボットAI企業であるフィジカル・インテリジェンス(Physical Intelligence)、スキルド(Skild)、フィギュア(Figure)は、自社の最良のモデルを非公開に保ち、企業価値を数十億規模に維持している。 一方の戦略はエコシステムと標準を構築し、もう一方は利益率を高めるものだ。どちらも機能し得るが、その相乗効果は異なる。この秋、τ0-VLAを微調整するすべての大学研究室は、中国語圏の研究スタックの一部となり、中国のロボットをベンチマークとして、改良点を中国のデータ・フライホイールに還元することになる。
注目すべきは採用状況であり、オープンソースによってその測定が可能になる。来月のGitHubでのフォーク数やHugging Faceでのダウンロード数が、τ0-VLAが「具現化AI」における「Qwenの瞬間」となるか、それとも単に詳細に記録された珍事にとどまるかを示すだろう。 また、主張されている実ロボットデータ記録がライバル企業からの情報開示を促すかどうかも注目すべきだ。コーパスの規模はまさに競争上の指標となり、40,115時間は今や打ち破るべき数字となった。 また、AgiBotの投資家にとって、このタイミング自体がメッセージとなっている。IPOを義務付けてから3週間後、同社は自社の研究部門が最先端の課題を設定し、その成果を無償で提供できることを実証したのだ。これは単なる日程の偶然ではない。 これは、同社が公開市場の投資家に対し、ロボット経済のどの層を自社のものにするつもりなのかを告げている証左である。この分野の他のすべての関係者にとって、実用的な教訓はもっと単純だ。今週の時点で、長期的なロボット操作に関する最も有力な公開レシピは、中国発で、オープンかつ無料であり、それとは異なる前提に基づいていたあらゆるロードマップには、今や脚注が必要となった。 前回、
ある中国の研究所が、このレベルの最先端技術を公開してしまった。それは「DeepSeek R1」と呼ばれ、業界はその影響に対応するため、その後6か月間にわたって体制の再編に追われた。本記事は情報提供のみを目的としており、投資助言を構成するものではありません。読者の皆様は、投資判断を行う前にご自身で調査を行う必要があります。











