
エイディン、造船所「フォース・コントロール」向けに160億ウォンを調達
Aidin Roboticsは、HD現代ロボティクスおよびサムスン・ベンチャー・インベストメントから160億ウォンを調達し、力センサーの量産化と船体仕上げ用セルの共同開発を進め、将来的にはヒューマノイドハンドの開発も計画している。
韓国の力センサー専門企業であるアイディン・ロボティクスは、2026年9月11日、HDヒュンダイ・ロボティクスとサムスン・ベンチャー・インベストメントから160億ウォン(約1,200万米ドル)の戦略的出資を受けたと発表した。 この資金は、力・トルクセンサーの生産、品質管理システム、および研究開発人材の採用に充てられる。Aidin社は、産業用ロボット向けの静電容量式接触センサーおよび力制御ソフトウェアを製造している。
この組み合わせこそが商業的な要点である。HDヒュンダイ・ロボティクスが購入しているのは、プレスリリース用のヒューマノイドではない。同社が買収しようとしているのは、すでに防衛、半導体製造装置、自動車生産ライン向けに接触式センサーを販売しているサプライヤーであり、その技術スタックを船体の鋼板や、現在開発中の5本指の手にも適用したいと考えているのだ。 調達担当者は、今回の資金調達を「ヒューマノイドオプションが付随した造船所の自動化への賭け」と捉えるべきであり、乾ドックで研削作業員が二足歩行の作業員に取って代わろうとしている証拠とは見なすべきではない。
160億ウォンの契約に隠された「フォースコントロール」の取引
Aidin Roboticsは、2019年11月、成均館大学の機械工学教授であるチェ・ヒョクリョル氏と、研究室で研鑽を積んだエンジニアで現在は最高経営責任者(CEO)を務めるイ・ユンヘン氏によって設立された。 同社は、6軸の力・トルクセンサー、小型センサー、関節トルクセンサー、触覚スキン、グリッパー、およびロボットアームで力制御を行うノーコードの表面仕上げセルを販売している。 同社の公開製品リストは、フィジカル・インタラクション・インテリジェンス(Physical Interaction Intelligence)を必要とする協働ロボットやヒューマノイド向けに構築されており、ロボットが3次元で接触力を測定し、負荷が不適切な場合に動作を変更できることを意味する。
9月11日の発表では、資金の2つの用途が挙げられている。第一に、Aidinは力・トルクセンサーの量産設備と品質検証システムを構築し、研究スタッフを増員する。 第二に、センサーの年間生産能力を3万ユニットに引き上げる。この3万という数字は、投資後の生産能力目標であり、2025年の出荷数量として公表されたものではない。購入を検討する者は、これを計画値として捉えるべきである。
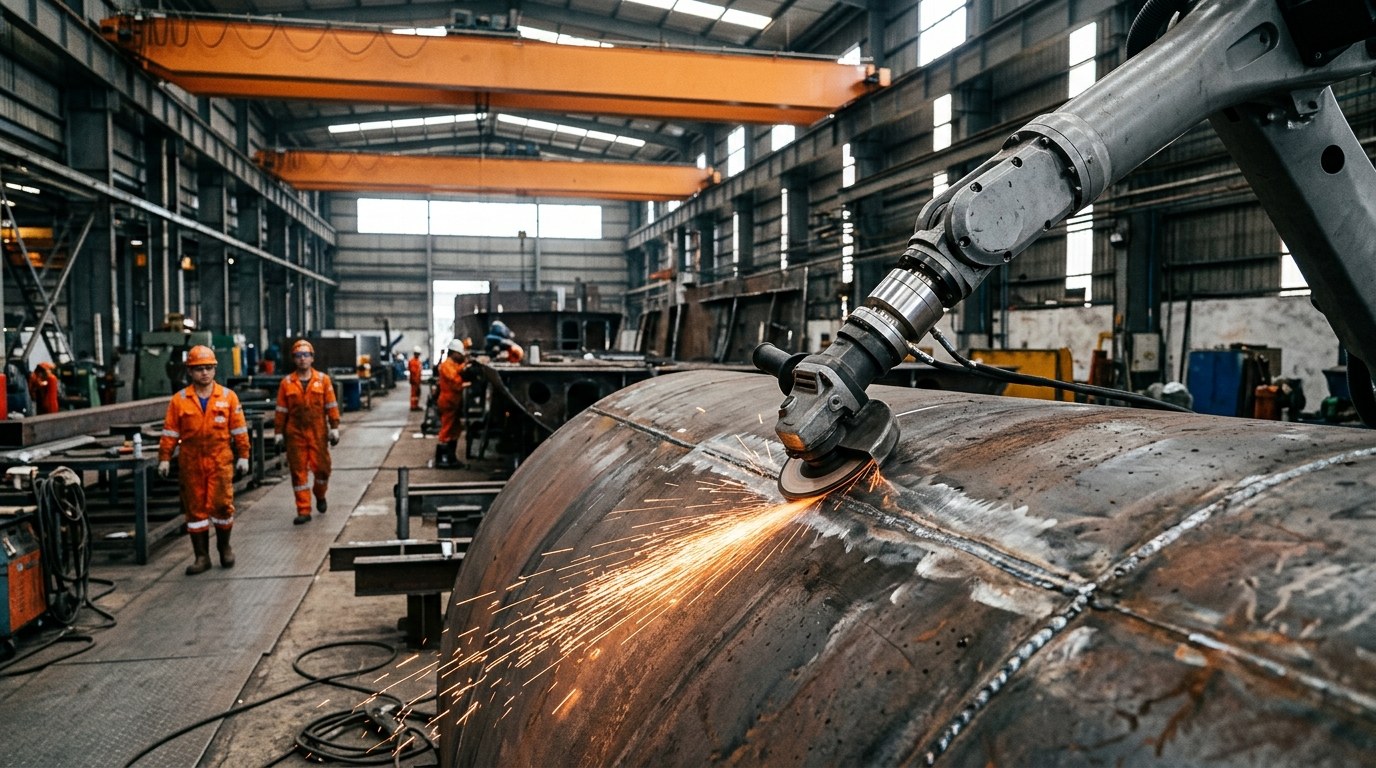
同社が実際の生産量、歩留まり、リードタイムを発表するまでは、具体的な数値は不明である。HD Hyundai Robotics との産業分野における取り組みは、一般的な「スマート造船所」というスローガンよりも具体的なものです。両社の最初の共同プロジェクトは、船体板や溶接ブロックの接合部を処理する力制御型仕上げセルであり、ここではロボットが、静止しない鋼材に対して接触荷重を維持しなければなりません。 この文脈における表面処理とは、整然とした自動車のボディショップとは異なり、大型で曲面があり不規則な形状の鋼板に対する研削、平滑化、および関連する仕上げ加工を指します。造船所では、プレス成形されたドアパネルのようにワークピースが繰り返し現れるわけではなく、仕上げ加工の量も膨大であるため、従来のプログラム制御セルは適していませんでした。 力制御こそが、単に経路をたどるロボットと、工具の下の表面が変化している間も目標の力を維持するロボットとの違いである。
2つ目の開発プロジェクトは、造船所や重工業向けに開発された高負荷対応の5本指ハンドであり、HDヒュンダイ・ロボティクスがすでに開発を進めているヒューマノイドプラットフォーム向けに設計されている。アイディン社によると、造船所の力学データや作業実績が、このハンドの開発に活かされるという。 HDヒュンダイはこれとは別に、Persona AIやHD Korea Shipbuilding and Offshore Engineeringなどのパートナーと共同で、造船所向け溶接ヒューマノイドプログラムを構築してきた。この以前の溶接プログラムは背景に過ぎず、本日の発表内容ではない。本日、Aidinから公開されたハードウェアの貢献内容は、センシング、力制御、およびハンドであり、歩行プラットフォームではない。
イ・ユンヘン氏は、アイディンが、同氏の言葉を借りれば、「センサーから力制御ソフトウェアに至るまでのスタックを自社で保有する韓国唯一の企業」であると述べた。これは最高経営責任者による競争上の主張であり、独立した監査を受けた市場シェアの調査結果ではない。 検証可能なのは製品アーキテクチャだ。アイディンは静電容量式力・トルクセンサーおよび触覚センサーを設計・製造し、それらを自社開発の力制御ソフトウェアと組み合わせることで、ロボットが接触力を感知・調整できるようにしている。同社はまた、自社のソリューションがすでに防衛、半導体製造装置の部品、自動車の分野で採用されていると述べた。
これらの分野が重要であるのは、それらがすでに収益を上げているアプリケーションだからだ。これらは、韓国の造船所にある、実績のある多シフト体制の船体研磨セルとは異なる。また、リー氏は、同社が新たな資金と既存の顧客を活用して商業的価値を証明し、ロボット部品の量産システムを完成させる予定であると述べた。この発言は、ヒューマノイドの発売時期よりも「実証」と「生産」を優先している点で注目に値する。 企業価値の開示はなく、HD現代ロボティクスとサムスン・ベンチャー・インベストメント間の持分内訳も明らかにされておらず、金曜日の発表以外でクロージング日に関する情報も公開されていない。また、韓国の造船所や米国の造船所の名称も明かされておらず、表面処理セルに関する契約額も公表されていない。
サムスン・ベンチャー・インベストメントの参加は、以前のサムスン・グループとの提携関係と並行するものだ。2024年、サムスン・ネクストは150億ウォン(約1,120万米ドル)のシリーズBラウンドに参加した。このラウンドはコリア・インベストメント・パートナーズが主導し、POSCOインベストメント、CJロジスティクス、GSベンチャーズも参加した。 当時開示された累計資金調達額は約200億ウォン(約1,500万米ドル)だった。Aidinはその後、サムスン電子のインキュベーションプログラム「C-Lab Outside」に選定された。これらの過去の出資があったからといって、今回の160億ウォンの資金調達を名目上「シリーズC」と呼ぶことはできない。 同社および韓国のビジネスメディアは、これをHD現代ロボティクスに関連する戦略的投資であると説明しており、これはポストマネー評価額が公表される通常の資金調達ラウンドとは異なる性質のものだ。
造船所が「脚」よりも先に「手首」のセンシング技術に投資する理由
ヒューマノイドは、階段や足場、人間向けに設計された工具を扱うには便利な形状だ。しかし、溶接トウに8時間、20~50ニュートンの力を加え続ける作業を想定する場合、これは最悪のデフォルト仕様となる。 工具がチャタリングを起こしたり、溝を掘ったり、研削が不十分だったり、溶接ビードから外れたりすると、表面処理は失敗に終わる。こうした失敗は、力の問題に起因する。ビジョンシステムなら溶接ビードを見つけることができる。位置制御されたアームなら、そこに接近することも可能だ。しかし、手首に力・トルクセンサーが搭載されていなければ、あるいは
指に組み込まれた触覚センサーアレイが、ディスクが鋼を切断しているのか、それとも空気を研磨しているのかをコントローラーに伝えます。静電容量式センシングは、Aidin社が公言しているハードウェア手法である。韓国の報道で引用された同社のコメントによると、ヒューマノイドが多くの関節に多数のセンサーを必要とする場合、静電容量式設計は小型化とコスト削減に寄与するという。これは設計上の主張であり、公表された部品表ではない。調達部門が活用できるのは、その統合ロジックである。 6軸の力・トルクセンサーをボルトオン式のフランジとして購入すれば、今四半期中に既存の産業用ロボットアームに取り付けることができる。 触覚アレイが組み込まれた5本指のヒューマノイドハンドを待つなら、それは開発プログラムを購入することになる。HDヒュンダイ・ロボティクスは、この順序で両方を行っている。まず従来のロボットへの表面処理を行い、その後でヒューマノイド用の専用ハンドを開発する。
この順序こそが、ヒューマノイドに関する報道の多くが誤解している点だ。表面的な話としては、労働力不足を理由に、財閥系のロボット部門が造船所にヒューマノイドを投入している、というものがある。韓国の造船所では、研削や溶接作業において確かに労働力と安全性の問題を抱えている。しかし、より深い背景として、HDヒュンダイ・ロボティクスはすでに産業用アームの操作方法を熟知している。 同社がまだ汎用化できていないのは、非反復的な形状に対する接触インテリジェンスだ。Aidinのセルはすでに自動車や半導体の仕上げ工程向けに販売されている。その技術スタックを船体ブロックに応用することは、依然として新たなプロセス領域である。塩分、スケール、熱、ケーブルの到達範囲、治具、そして船級協会の品質規則といった課題が存在する。 国内造船所での実証が最初の関門となる。米国での造船事業は、現時点では受注ではなく、将来的な目標である。
工場や造船所の自動化システムを購入する側にとって、評価項目は限られている。フォースループがロボットコントローラ上で閉じられているのか、それともAidinの外部ボックス上で閉じられているのかを確認すべきだ。研削粉塵が舞う環境下における手首センサーの力精度、更新レート、過負荷定格、およびIP保護等級についても確認する必要がある。 3万台の生産能力には、校正、温度補償、トレーサブルな品質記録が含まれているのか、それとも単に機械加工された製品のみなのかを確認すること。
ハウジング。船体加工における力学トレースの所有権が誰にあるのか、造船所か、HD Hyundai Roboticsか、それともAidinか、確認してみてください。これらのトレースは、後のハンドのトレーニングセットとなります。データがベンダーのクラウドに閉じ込められたままでは、造船所は他社のヒューマノイド用データセットの資金提供をしていることになるのです。安全面についても同様の疑問が当てはまる。大型アームに装着された研削工具は、協働ロボットのデモではない。力センシングは溝掘りによる損傷を減らすことはできるが、それだけでは人の周囲の作業セルを安全にすることはできない。 Aidinの初期の取り組みに関する韓国の報道では、インピーダンスに基づく近接検知が人間とロボットの協働機能として取り上げられていた。これは混合作業セルに関連するものであるが、造船所の安全規則に基づく防護柵、インターロック、リスク評価の代わりにはならない。
この提案を、一般的なカタログ製品と比較してみてください。 ATI Industrial Automation、OnRobot、Schunk、およびいくつかの日本や欧州の企業が、すでに仕上げ加工用の6軸力・トルクセンサーを販売している。Aidinの売り込みポイントは、力センシングが新しい技術であるということではない。その売り込みポイントは、センサー用シリコンや機構から力制御ソフトウェアに至るまでの垂直統合に加え、造船所の門を開くことができる韓国の産業顧客の存在にある。 もしHDヒュンダイ・ロボティクスとの関係が覚書の段階にとどまるなら、アイディンは依然として、より大規模な工場を持つ部品ベンダーに過ぎない。もし最初の船体ブロック製造セルが、測定された力データ記録を伴って多シフト体制で稼働すれば、アイディンはプロセスサプライヤーとなる。これらは異なる購買カテゴリーであり、価格交渉のあり方も異なる。
ヒューマノイドハンドは派生製品であり、資産ではない
5本指のハンドは注目を集める目玉製品だ。しかし、2026年の設備投資委員会を通過させるための項目であってはならない。造船用の重作業用ハンドは、衝撃、研磨粉塵、そして倉庫でのピッキング作業をはるかに上回る負荷に耐えなければならない。 また、触覚フィードバックや関節トルクフィードバックも必要です。そうでなければ、金具を押しつぶしたり、曲面プレート上で滑ったりしてしまいます。Aidinはすでに、ロボットハンドと触覚センサーを公開カタログに掲載しています。HD Hyundai Roboticsとの共同開発により、造船所向けモデルは注文可能な在庫管理単位(SKU)ではありません
今月。これは共同開発の対象であり、その要件は同じ表面処理試験から導き出される。これこそが、本来あるべき厳格な手順である。手首に取り付けたツールが実際のブロックに接触した際の力と接触データを収集する。そして、それらの接触ルールを指に組み込む。最初のステップを飛ばすと、ブース内では器用に見える遠隔操作のデモ用ハンドが、2シフト目には機能しなくなってしまう。 2026年初頭の提携発表で明らかにされたHDヒュンダイ・ロボティクスのヒューマノイド溶接に関する広範な取り組みは、同グループが実験室での演出よりも現場での実証試験を優先していることをすでに示していた。アイディンの役割は、接触を測定可能にすることにある。それがなければ、溶接や研削を行うヒューマノイドは、足付きのカメラに過ぎない。
Aidin社内の資金配分についても、同様の視点で注視すべきだ。開示された用途は、生産設備、品質管理システム、およびエンジニアである。この構成は、OEM(相手先ブランド製造)からの需要を見込んでいる部品メーカーが示す典型的なものだ。 これは、全身アクチュエータに資金を投じているヒューマノイド完成機スタートアップが口にする内容ではない。今後の開示で、160億ウォンの大半がセンサーの歩留まり向上ではなく、自社ブランドのヒューマノイド試作機に投入されていることが判明した場合、その投資理論は変化したことになる。金曜日の発表内容には、そのような転換を裏付けるものは何もない。
サムスン・ベンチャー・インベストメントの参画は、2つ目のシグナルである。サムスン・ネクストは、力とトルクのセンシング技術によって、ロボットが人間の傍らで遂行できる業務の幅が広がるという投資理論に基づき、すでに2024年の資金調達ラウンドを引き受けていた。 現在、サムスン・ベンチャー・インベストメントはHD現代ロボティクスと並んで出資している。これは、サムスン電子が将来のサムスン製ヒューマノイドにAidinのセンサーを採用することを確約したことを意味するわけではない。しかし、韓国を代表する2大財閥が、Aidinのキャリブレーションラインを維持し続ける経済的理由を持つようになったことを意味する。 韓国以外のシステムインテグレーターにとっては、これは良いこと(安定した供給)にもなり得るし、厄介なこと(ヒューマノイドの生産台数が増加した際に、韓国のOEMメーカーに優先的に割り当てられる)にもなり得る。センサーを手首に組み込む設計を行う前に、供給契約に割り当てに関する条項を盛り込んでおくべきだ。
価格は非公開。公開情報
Aidinのページには、6軸リストセンサーの2026年カタログ価格が記載されていません。世界的な調達市場における競合する産業用センサーの価格は、ペイロード、精度、バス規格(CAN、EtherCAT、イーサネット)、および校正の有無に応じて、数百米ドルから数千米ドルまで幅があります。 Aidin社が価格表や特定のインテグレーターからの見積書を公表するまでは、船体セルに関する総コストモデルは推測の域を出ません。セルのモデル化は、ヒューマノイドの時間給という空想に基づいて行うのではなく、削減される労働時間、消耗ディスク、手直し率、およびセンサーの交換間隔に基づいて行うべきです。地理的な展開経路についても、まだ道半ばである。まず韓国の造船所で検証し、次に国内の他の製造拠点、そして米国の造船所へと進めるべきだ。米国の造船所には、独自の労働組合規則、「バイ・アメリカン」の制約、そして海軍の品質管理体制が存在する。 プロセスデータが優れていれば、韓国のセンサーと韓国製のフォースソフトウェアでも、米国市場で勝つことは可能です。しかし、プレスリリースに「米国」という単語が記載されたからといって、勝てるわけではありません。発表文には、ASEANやその他のアジアの造船所の名前は挙げられていません。企業が明言していない地域展開を推測してはなりません。
株式ではなく自動化システムを購入するバイヤーにとって、金曜日の発表は評価変動というよりは仕様変更に過ぎない。「力感知型仕上げ」技術は、自動車やエレクトロニクスといった隣接分野から、韓国が手がける最も過酷な大型鋼材加工環境へと進出しつつある。 もし最初の検証済みセルが実際の鋼材ブロックに対して目標荷重を維持できれば、すべての造船所インテグレーターは、自社の研削ロボットがなぜ依然として純粋な位置制御で稼働しているのかを説明せざるを得なくなるだろう。もしそのセルが共同開発の段階にとどまるのであれば、資金力のあるセンサーベンダーとヒューマノイドハンドがロードマップに載っていることになるが、これは買いシグナルとしては弱くなる。
Aidin Roboticsは、HDヒュンダイ・ロボティクスおよびサムスン・ベンチャー・インベストメントから160億ウォン(約1,200万米ドル)を調達し、力・トルクセンサーの量産化、造船所向け表面処理の自動化、および重作業用5本指ハンドの共同開発を進める。今回の資金調達により、接触インテリジェンスの
まずは産業用ロボットです。ヒューマノイドはそれ以降の展開であり、来四半期に提供される製品ではありません。本分析は、各社の発表内容と公開市場での動向を総合したものです。
本記事は情報提供のみを目的としており、投資、調達、または技術的な助言を構成するものではありません。購入や投資の決定を行う前に、各企業および一次資料を用いて商業的な主張を確認してください。
画像クレジット:説明用の編集写真。Aidin または HD Hyundai Robotics の設置事例を示す証拠ではありません。














