
産業用6軸ロボットアームとは? 技術者以外の方のためのわかりやすい解説
産業用6軸ロボットアームの仕組み、動作原理、戦略的なROIについて、経営幹部や技術に詳しくない購買担当者向けに解説した包括的なガイドです。本ガイドでは、生産のばらつきを低減するための汎用性が高く、プログラム可能な資産としての役割に焦点を当てています。
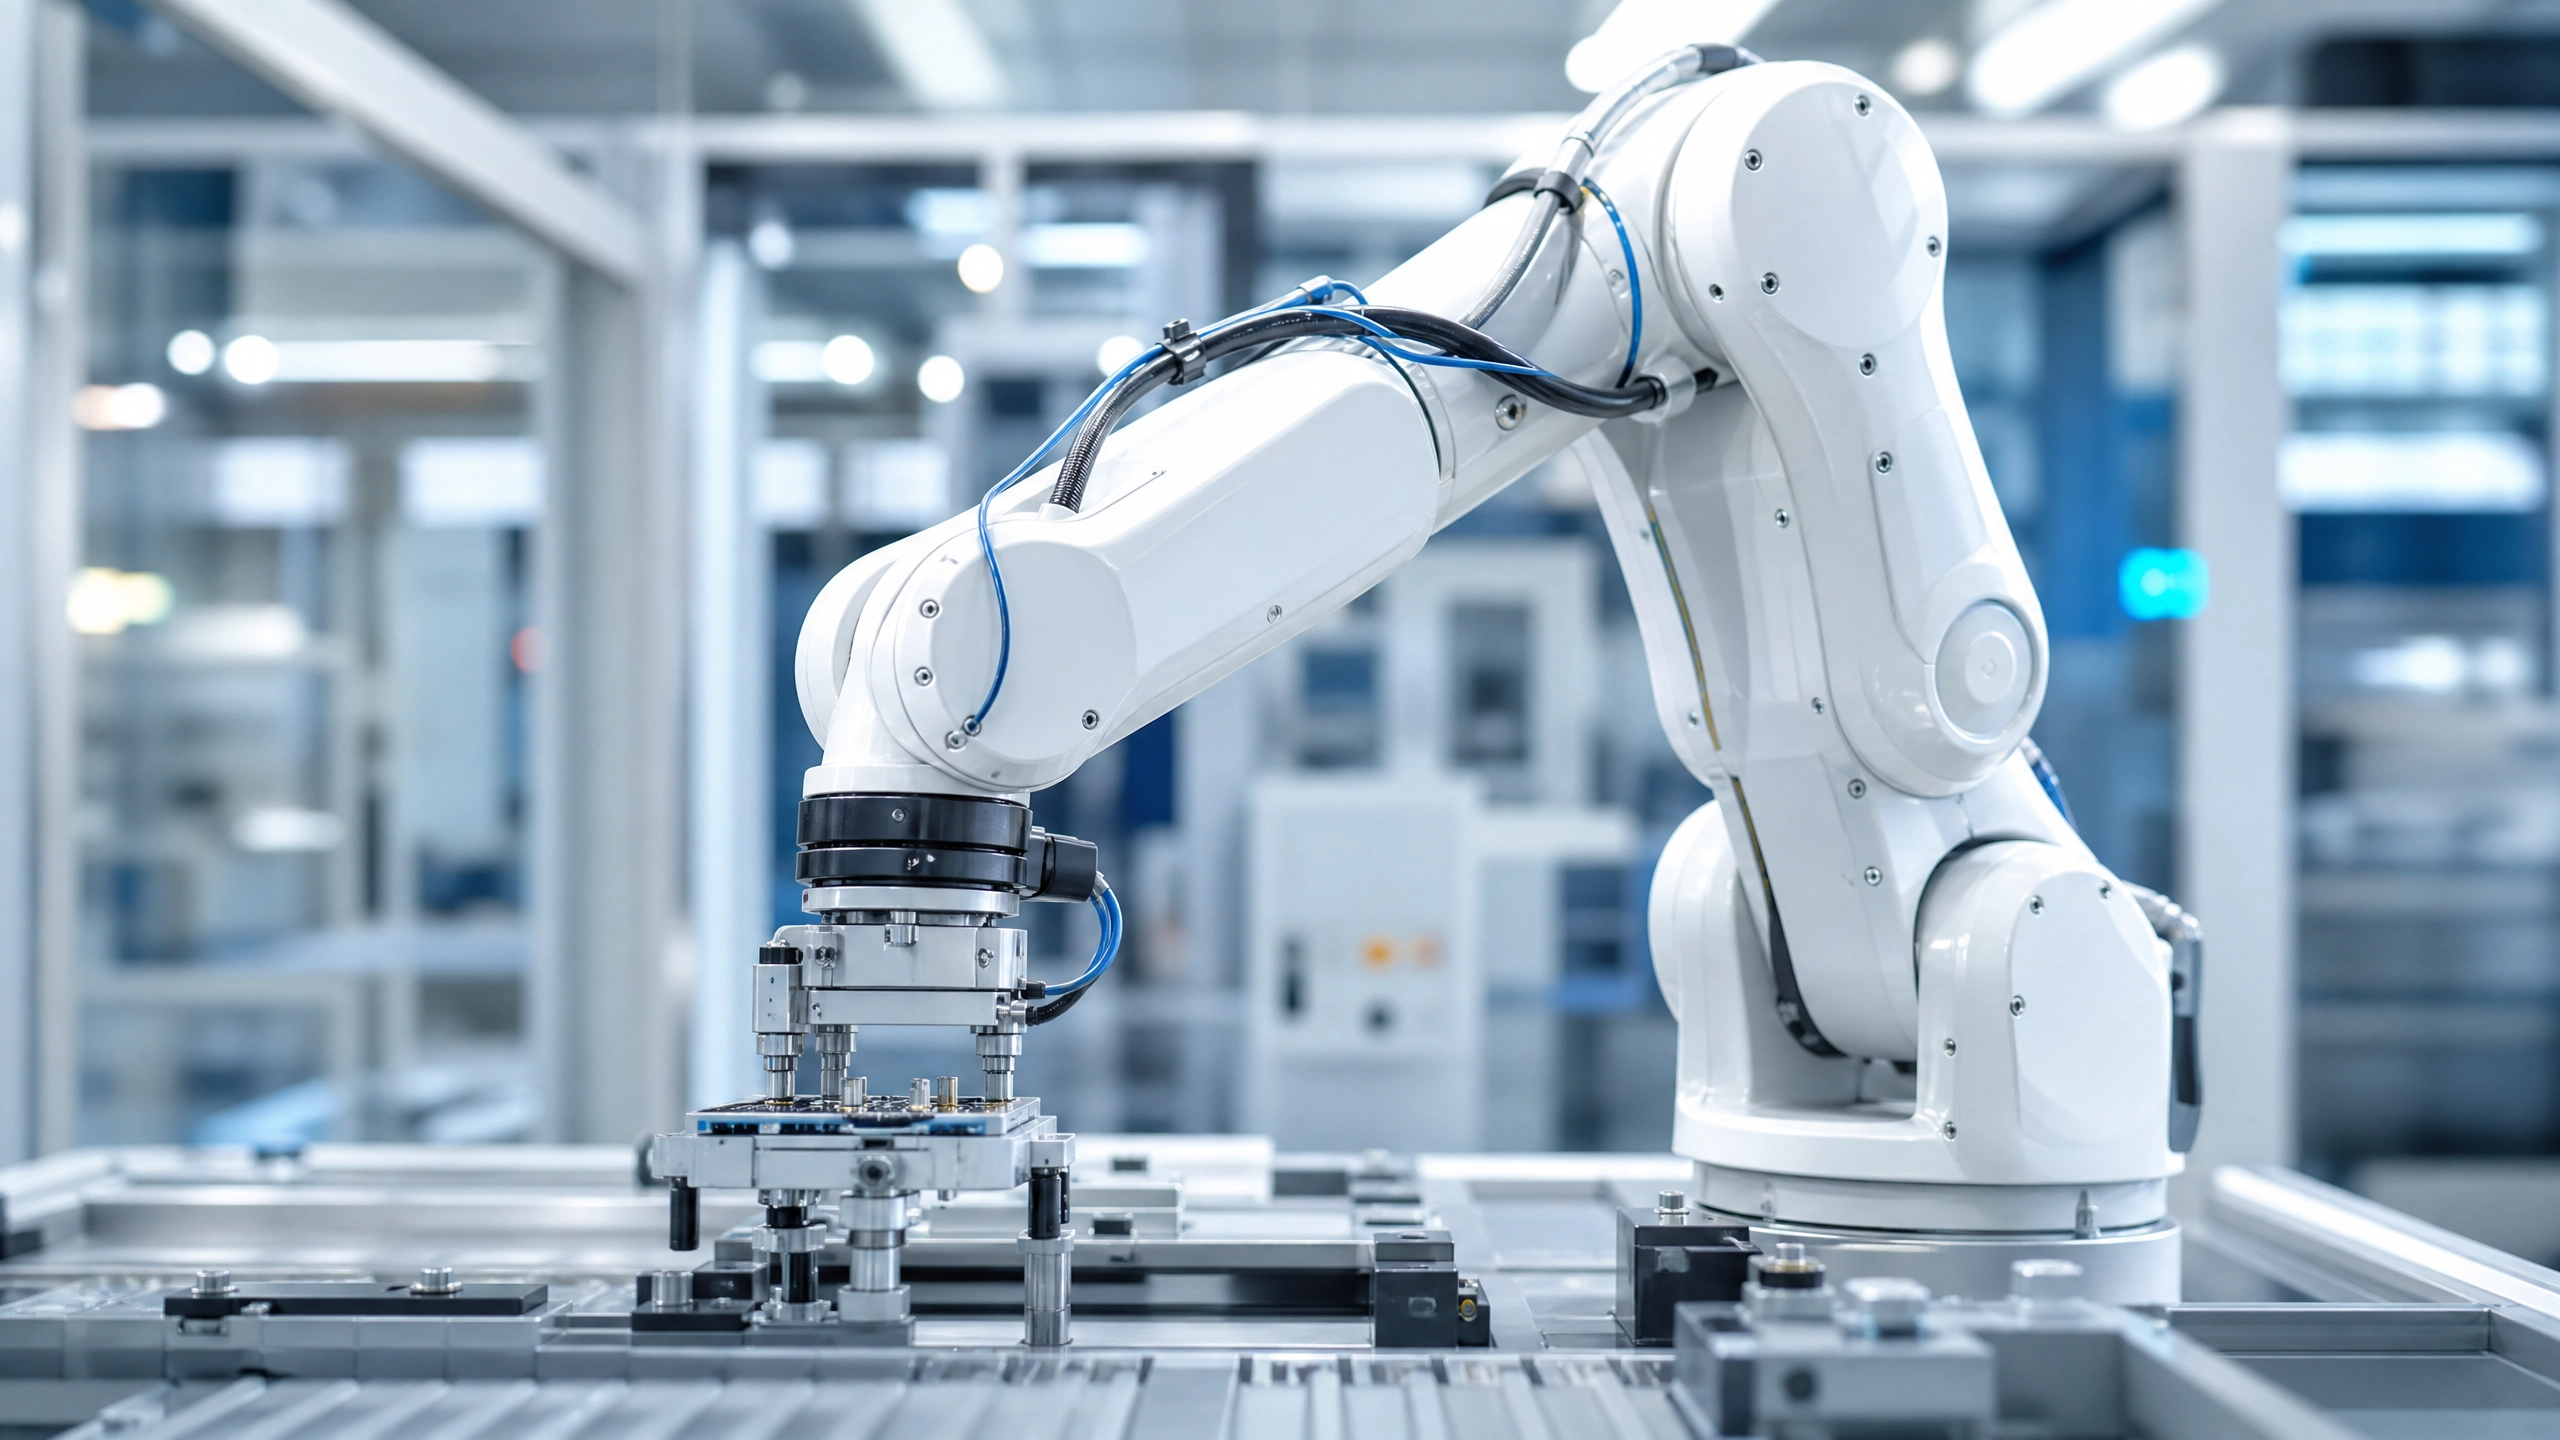
現代の役員会議室では、「自動化」が人手不足や運用コストの上昇に対する画一的な解決策として頻繁に議論されています。しかし、工場の現場に立つ経営者にとって、現実ははるかに複雑です。 産業用6軸ロボットアームは、現代の製造現場において最も汎用性の高いツールとして台頭してきましたが、その真の価値は単なる処理速度だけでなく、市場の変動や生産のばらつきに対する戦略的な「ヘッジ」として機能する能力にあります。 本ガイドは、大規模な自動化プロジェクトに資本を投じる前に、6軸技術の構造的論理を理解する必要がある、技術的知識を持たない経営者を対象としています。
1. 歴史的背景:「ユニメイト」から現代の主力機へ
6軸ロボットの現状を理解するには、この技術が一過性の流行ではなく、洗練された産業標準であることを認識する必要があります。最初の産業用ロボット「ユニメイト(Unimate)」は、1961年にゼネラルモーターズ(GM)の工場に導入されました。これは、ダイカストという危険な作業のために設計された、巨大な油圧式機械でした。 その後の60年間にわたり、業界は油圧駆動から高精度な電動サーボモーターへと移行し、6軸の関節式設計が主流の形態となりました。この進化により、現在のロボットは以前よりもはるかに高速で、高精度であり、そして事業主にとって最も重要な点として、かつてないほど手頃な価格を実現しています。
2. 生産ラインのための「デジタル従業員」
多くの経営者は当初、ロボットをSF的な視点で捉え、手作業の労働者を直接置き換えるヒューマノイドを想像しがちです。 実際には、6軸アームはプログラム可能な汎用資産として捉えるべきです。専用のボトルキャッパーのように、単一で変更不可能な作業のために設計された専用機械とは異なり、6軸アームは市場の需要の変化に応じて迅速に用途を変更することができます。もし来年、製品ラインが変わったとしても、あなたは
ロボットを廃棄する必要はなく、アームの先端に取り付けられた専用ツールを交換し、動作ソフトウェアを更新するだけで済みます。製品のライフサイクルが短縮化している現代において、この本質的な汎用性は、設備の陳腐化を防ぐための主要な手段となります。6軸アームの主な投資収益率(ROI)は、単に人件費の削減にとどまらず、ばらつきの構造的な低減にあります。人間の作業パフォーマンスには当然ばらつきがありますが、ロボットシステムは常に一定です。 高精度製造において、ばらつきは利益率を蝕む「隠れたコスト」であり、6軸アームはその解消のための主要なツールです。生産成果を標準化することで、事業主は単位コストを安定させ、品質管理や手直しに伴う間接費を大幅に削減できます。
3. 「6軸」の概念:人間中心の解説
技術者でない人にとって、「6軸」という言葉は、しばしば技術的に過剰な印象を与えます。しかし、3次元作業空間において人間の器用さを完全に再現するために必要な数学的な「魔法の数字」こそが、6なのです。
ロボットの動作を視覚化する際には、人間の腕を参考にするのが役立ちます。ロボットは主に3つの構成要素から成り立っています。ベース全体を回転させる腰部、必要なリーチと高さを提供する肩と肘、そして最終的な向きを決定する3関節の手首です。 これら6つの関節が一体となって、ロボットは物理的な障害物を迂回したり、部品を極めて正確な角度で傾けたり、同時に回転させたりすることが可能になります。この自由度の高さが、直線的な動きしかできない単純な機械と、多関節アームとを区別する特徴です。
さらに、すべてのロボットは、物理的に到達可能な3次元空間である「作業領域」の範囲内で動作します。経営者にとって、この作業領域を理解することは、施設計画において極めて重要です。よくある誤解として、作業スペースが狭いからといって小型のロボットが必要だと思われがちですが、実際には
多くの場合、実際には、アーム自体の構造によってターゲットに到達できなくなる内部の「デッドゾーン」がない、より賢い「エンベロープ」が必要となります。4. 動作ロジック:実際にロボットとどのように「対話」するのか?
技術的知識を持たないオーナーにとって最大の障壁の一つは、いわゆる「ソフトウェアの壁」です。ロボット生産ラインの維持には、精鋭のソフトウェアエンジニアからなる常設チームが必要だと考えられがちです。
実際には、最新の産業用ロボットのほとんどは「ティーチペンダント」を利用しています。これは本質的に、堅牢化されたタブレットインターフェースです。オペレーターは、アームを手動で空間内の特定の位置まで移動させ、その座標を保存することでロボットに「教え込み」を行います。つまり、スタッフは複雑なコードを書くのではなく、ロボットがたどる物理的な経路を記録しているのです。
施設で1本のボルトも締め付けられる前に、システム統合パートナーはデジタルツインまたは高精度シミュレーションを提供すべきです。これにより、お客様の施設を忠実に再現した仮想環境の中で、ロボットがタスクを実行する様子を確認することができます。 ワークフローを事前にシミュレーションすることで、修正にコストがかからない仮想環境内で、潜在的な衝突やサイクルタイムのボトルネックを特定でき、実際の設置時のリスクを大幅に低減できます。
5. エコシステム:アーム以外に何が必要か?
ロボットアームだけを単独で購入することは、ハンドルやタイヤのない自動車を購入するようなものです。アーム自体は汎用的なツールであり、生産性を発揮するにはエコシステムが必要です。
このエコシステムで最も重要な構成要素は、エンドエフェクタ、つまりロボットの「手」です。機械式グリッパー、精密溶接トーチ、真空吸盤のいずれであれ、エンドエフェクタこそが、実際の付加価値を生み出す作業が行われる場所です。さらに、ロボットは巨大な物理的力を発揮するため、剛性のある
土台。床への設置が完全に安定していない場合、ベースがずれるにつれて、ロボットの精度は時間の経過とともに低下してしまいます。最後に、ロボットには、部品を手の届く位置まで運ぶコンベアや、部品の取り扱いが可能な状態になったことをロボットに正確に知らせるセンサーなど、サポート用ハードウェアからなる「周辺機器チーム」が必要です。6. 「隠れた」ROI:時給を超えた価値
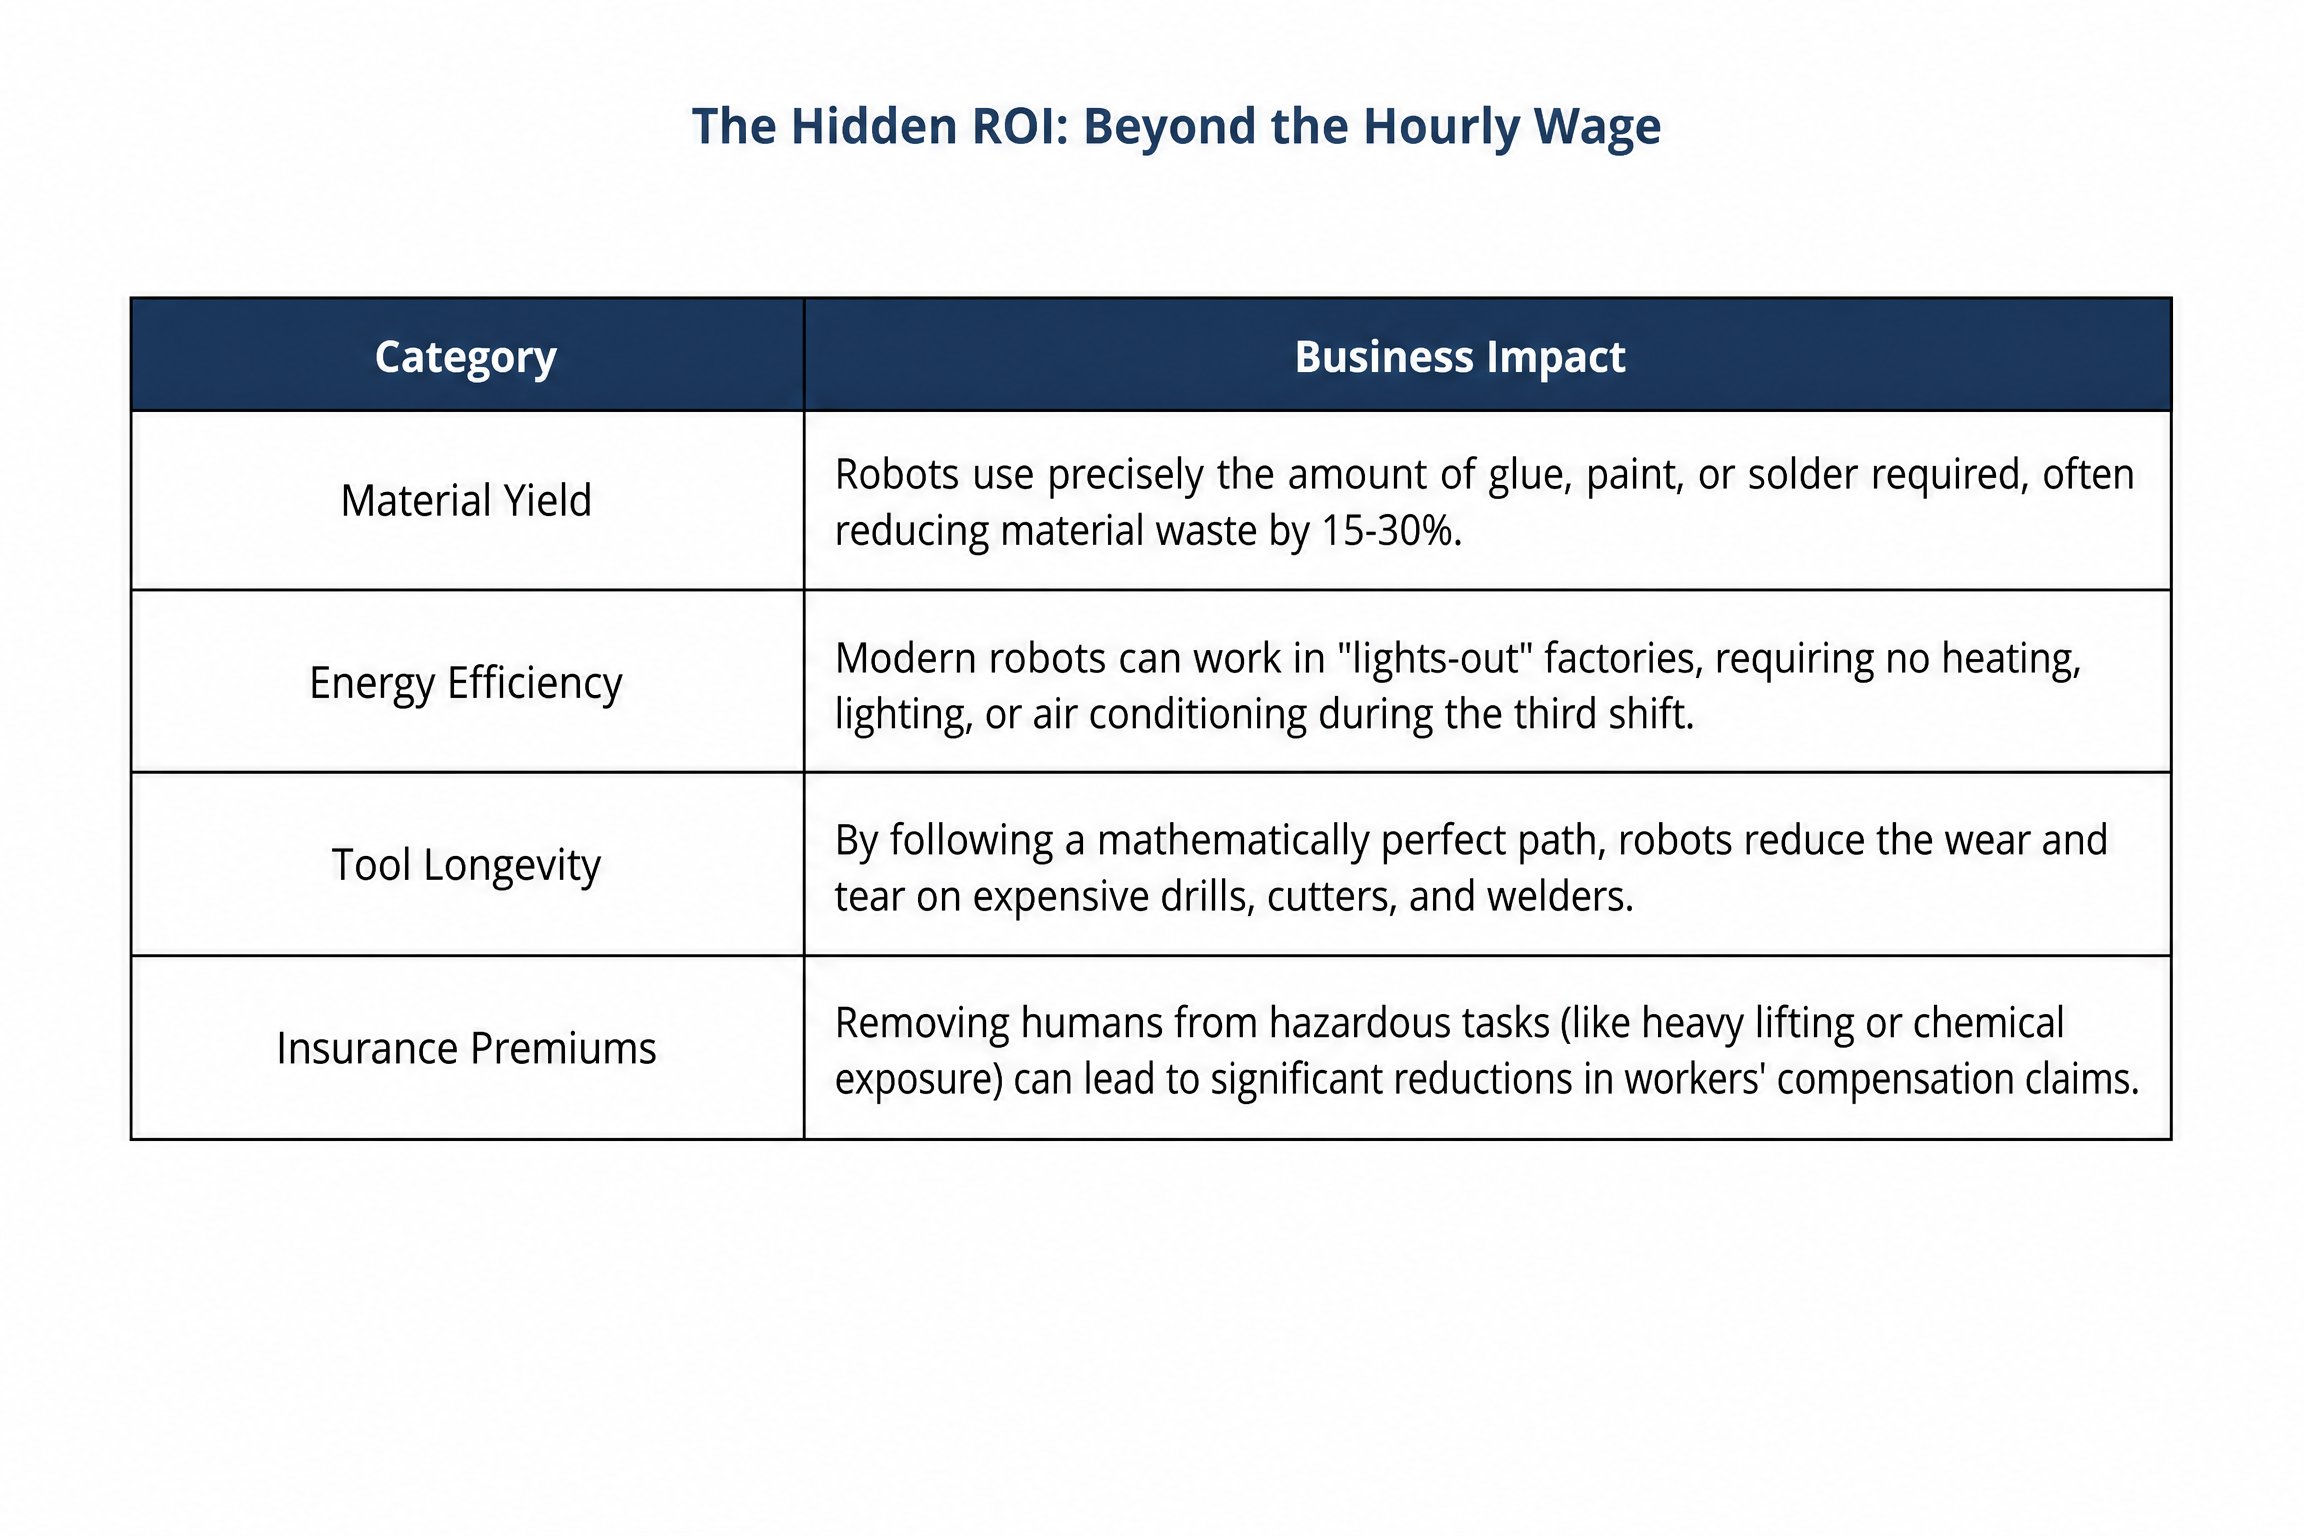
6軸アームのROIを算出する際、多くの経営者は時給の削減効果のみに注目するという誤りを犯しがちです。真の経済的価値は、多くの場合、「隠れたROI」のカテゴリーに見出されます:
7. 品質指標:経営者のためのパフォーマンスガイド
技術的な見積書を検討する際、経営者は「精度」と「再現性」を区別できなければなりません。
再現性は、真に収益性を高める指標です。これは、ロボットが1ミリメートルの数分の1もずれることなく、まったく同じ座標に数万回も戻ることができる能力を表しています。 この一貫性こそが、企業が生産ラインから不良品を事実上排除することを可能にするものです。一方、「精度」は初回から特定の座標を正確に捉える能力を表しますが、長年にわたる稼働において安定的で高品質な生産を保証するのは、長期的な「再現性」なのです。
8. 安全性と現代の工場現場
産業用6軸ロボットは、重い荷物を高速で移動させる強力な機械であるため、安全性はオプションの追加機能ではなく、構造上の必須要件となります。
最も信頼性の高い安全対策は、依然として「物理的防護」であり、作業領域への人の侵入を防ぐ金属製の柵などが挙げられます。より柔軟な環境では、ライトカーテンが不可視の
人間がビームを遮断すると、ロボットを即座に停止させるレーザーバリア。フェンスなしで人間と並行して作業できる「協働ロボット」(コボット)は注目を集めていますが、安全性を確保するため、動作速度が大幅に遅くなるケースが少なくありません。 大量生産を行う産業分野においては、フェンスで囲まれた6軸アームが、依然として多くの事業主にとって収益性が高く、予測可能な選択肢となっています。9. 初めて導入する際に陥りがちな落とし穴
たとえ最善の意図を持っていても、初めての自動化プロジェクトは行き詰まることがあります。以下のよくある間違いを避けることで、投資を保護することができます:
• 過度な自動化:生産工程の中で最も複雑な10%の部分を最初に自動化しようとしないでください。早期の成果を確保するために、最も反復性の高い90%の部分から始めましょう。
• 従業員の無視:現場の従業員がロボットを脅威と感じると、(意識的か無意識的かを問わず)ロボットの成功を妨害する可能性があります。従業員をロボットの「命名」や「トレーニング」に関与させ、当事者意識を持たせましょう。
• 統合コストの過小評価:ロボットアームの費用は、プロジェクト総費用のわずか30%に過ぎないことがよくあります。残りの70%は、エンドエフェクタ、安全システム、そしてこれらすべてを連携させるために必要な人件費に充てられます。
10. 導入:初めてのロボットプロジェクトにおける5つの段階
産業用オートメーションの成功は、ハードウェアそのものによるものではなく、導入プロセスにかかっています。
その道のりは「戦略的監査」から始まります。ここでは、人間のスタッフが現在、反復的または危険だと感じている「単調、汚い、危険(Dull, Dirty, or Dangerous)」な作業を特定します。作業が特定されたら、シミュレーションフェーズで仮想的にコンセプトの検証を行い、資本リスクを最小限に抑えます。 「統合フェーズ」では、ロボットを実際に設置し、既存の機械と同期させます。このプロセスでは、確実な運用を保証するために、熟練したパートナーの協力が不可欠です。
すべてのシステムが正しく通信すること。特に重要なのは、スタッフ移行フェーズにおいて、最も経験豊富なオペレーターを「ロボットマネージャー」として育成し、その役割を手作業から付加価値の高い監督業務へと移行させることです。最後に、高級商用車のメンテナンスと同様に、厳格なメンテナンススケジュールを徹底することで長期的な健全性を確保すれば、ロボット資産の生産的な耐用年数を10年から15年に延ばすことができます。
結論:自動化に向けた第一歩
産業用ロボットへの移行は、企業が中核となる生産業務をどのように扱うかという点における戦略的な転換です。6軸アームを汎用性が高く、安定しており、プログラム可能な資産として捉えることで、経営者は技術的な誇大宣伝に惑わされることなく、収益の構造的な改善に焦点を当てることができます。 最も効果的な出発点は、工場内で最も複雑な作業ではなく、現在、欠陥率や従業員の離職率が最も高い作業です。そこから始め、ROI(投資対効果)を実証した上で、自動化戦略を拡大していきましょう。
参考文献:
[1] Vention:産業用ロボットアームおよびコボットの完全ガイド
[2] IFR:World Robotics 2025 - トピックと定義












