
ヒューマノイドロボット技術の基礎を解説
2026年7月、国際標準化機構(ISO)は、歩行型ロボットの歩行性能を測定する方法を公表し、その方法が安全性の検証を目的としたものではないことを明記した。同月、直立状態を維持するために能動的な制御を必要とする機械向けに策定された初の安全規格は、意見募集期間の終了時点で未公表・未認証のままとなった。 2026年のヒューマノイド購入者は、歩行性能を国際的な手法に基づいて評価することはできるが、その手法に基づいて安全性を認証することはできない。ヒューマノイドシリーズの第1回では、公式記録のみに基づいて基礎を築く。すなわち、機械を定義する標準化団体、規制当局の監督下でその構成部品を定義する取引所への届出、そしてまだそれを統計対象として計上していない統計的枠組みである。 その決定的な特性は、サプライヤーではなく標準化機関によって定義される。能動的に安定性を制御する機械は、バランスを保つために能動的な制御を必要とし、電源が切れると不安定になる可能性がある。産業用ロボットアームは、電源が切れると動作を停止する。 一方、電源が切れたヒューマノイドは転倒する。この資産クラスにおける商業的な特徴のすべては、この事実に由来している。本記事では、市場規模、販売台数の予測、価格については一切言及していない。公式な情報源がそれらを公表していないためである。
2026年7月、国際標準化機構(ISO)は、歩行型ロボットの歩行方法を測定する方法を定めた文書を公表した。 この規格は、移動性能を評価するための試験方法を規定しており、安全要件の検証や妥当性確認を目的としたものではないと明記されている。その同じ月、直立状態を維持するために能動的な制御を必要とする機械向けに策定された初の安全規格は、意見募集期間の終了を迎えたものの、未公表かつ認証不能なままとなった。 したがって、2026年にヒューマノイドロボットを評価する購入者は、国際的な手法に基づいてその歩行性能をベンチマークすることはできるが、その安全性について認証を行うことはできない。性能測定が先に実現した。一方、安全性の保証は追いついていない。
この順序こそが、この資産クラスについて初めて購入する者が理解すべき最も重要な点であり、それはヒューマノイドが実際に何であるかという事実から直接導き出されるものである。ロボット工学に関する国際用語標準では、ロボットを「移動、操作、または位置決めを行うための一定の自律性を備えた、プログラムされた駆動機構」と定義している。 一方、産業用ロボットについては、より狭義に「産業環境における自動化用途で使用される、自動制御され、再プログラム可能な多目的マニピュレーターであり、3軸以上でプログラム可能で、固定式であるか、あるいは可動プラットフォームに固定されたものである」と定義されている。 二足歩行ヒューマノイドは、この2番目の定義にはあまり適合しない。それは、所定の位置に固定されたマニピュレーターでもなければ、プラットフォームに搭載されたマニピュレーターでもない。それは、全身が機構そのものである機械である。
規格文書にはより正確な記述が記載されており、本刊行物では購入者に対し、この定義を採用することを推奨している。この分野を扱う安全規格の草案は、能動的に安定性が制御される産業用移動ロボットを対象としており、これは、バランスを保つために能動的な制御を必要とし、以下の状況で不安定になる可能性があるロボットとして定義されている。
動力の喪失。同文書では、このカテゴリーには四足歩行型、二足歩行型、あるいは車輪式のバランス維持ロボットが含まれる可能性があり、こうした機械は「自己バランス型」と呼ばれることもあると記されている。この定義は、マーケティング用語では成し得ない役割を果たしている。電源が切れた6軸産業用ロボットアームは動きを止める。電源が切れた自律移動ロボットは走行を停止する。電源が切れた二足歩行ヒューマノイドは倒れてしまう。 この資産クラスにおける商業的な特徴、すなわち保険上の取り扱い、設置準備、トレーニングの負担、保証のギャップといったすべては、この単一の工学的事実に由来するものであり、標準化団体はこれを明快に述べているが、製品紹介動画では決して語られることはない。
同じ規格草案に含まれる2つの境界線は、ベンダーの資料を読む購入者にとって重要だ。移動速度や方向がオペレーター(人間の遠隔操作を含む)のみに制御されている機械は、その適用範囲外となる。したがって、遠隔操作によるデモンストレーションは、自律型製品であることの証拠とはならない。 また、この規格は非産業環境で使用されるロボットを適用対象外とし、それらについては別の規格を適用するよう定めており、産業環境を「一般公衆の立ち入りが禁止または制限されている職場」と定義している。工場現場向けのヒューマノイドとショッピングセンター向けのヒューマノイドは、異なる規格体系の下に位置づけられる。
仕組み
公式文書の中でヒューマノイドのアーキテクチャについて最も明確に説明されているのは、意外な場所からのものです。 2026年7月31日、Unitree Robotics Co., Ltd.は、上海証券取引所にSTAR市場への上場(証券コード688836)に向けた目論見書を提出し、発行後資本金の10%に相当する40,446,434株を公募した。 証券取引所への提出書類は、エンジニアではない投資家にも理解できるよう用語を定義しなければならないため、この文書には、これらの機械がどのように構築されているかについて、権威ある説明として機能する用語集が含まれている。
ヒューマノイド専門メーカーが、取引所の監督下で自社の技術を定義することを義務付けられたのは今回が初めてである。その提出書類には、3つの部分からなるアーキテクチャが記載されている。ボディは、構造、駆動装置、通信バスを含む汎用ロボットの物理的構造とアクチュエータで構成される。 「脳」は認知知能、すなわち意思決定システム、タスク計画、および具現化された大規模モデルを処理する。「小脳」は身体知能、つまり全身の巧みな動きを生み出す運動制御システムを処理する。この提出書類では、具現化された知能そのものを、物理的な身体を通じて現実世界とリアルタイムに相互作用することで生成される知能と定義している。
この区分は、一見した以上に重要である。なぜなら、これら3つの層は故障の様相が異なり、原因も異なるからである。身体の問題は、修理費用や交換部品を伴う機械工学上の問題である。小脳の問題は、不安定性として現れる制御上の問題であり、安全基準案が対象としている層である。 脳の問題は、再現性がなく、特定の入力に追跡できず、モデルの更新に伴い変化する可能性のある、モデル行動の問題である。これら3つをすべて1つの製品として扱う購入者は、1つの保証の下で3つのリスクプロファイルを購入することになる。
制御層には特に注意を払う必要がある。なぜなら、この層こそが、この資産クラスがそれ以前のあらゆるものとは最も顕著に異なる点だからだ。産業用アームにおいて、安定性は構造的なものである。機械はボルトで固定されており、コントローラが稼働しているかどうかにかかわらず、その幾何学的形状によって所定の位置に保持される。 能動的に安定性が制御される機械において、バランスは連続的な計算出力である。コントローラは機械の姿勢を監視しているのではなく、1秒間に数百回、その姿勢を生み出しているのだ。計算を停止させれば、その姿勢も失われる。
モデル層に関しては、この目論見書では、購入者がベンダーの資料で目にする2つのモデルアーキテクチャについて、実用的な定義が示されています。 「ビジョン・言語・アクション」モデルは、視覚、言語、およびアクション出力を統合的にモデル化し、知覚や指示から制御に至るエンドツーエンドのマッピングを提供する。「ワールド・モデル・アクション」モデルは、ロボットと環境の相互作用における物理法則を明示的にモデル化する。 また、この出願では、一般化能力を「学習データセットの外でも妥当な結果を生成するモデル」と定義しており、ロボット工学においては、これが見たことのない物体や環境の変化への対応を意味します。また、堅牢性を「内部および外部の変化下でも性能を維持する制御システム」と定義しています。これら2つの特性は、デモンストレーションでは立証できないものの、パイロット実験では立証できるものです。
主要構成要素
同出願では物理的なサブシステムも列挙されており、その定義は、顧客向けではなく規制当局向けに書かれたものであるからこそ、ベンダーの説明よりも優先して参照する価値がある。
モーターは、電気エネルギーを駆動トルクに変換する電磁装置として説明されており、ロボットの実行ユニットと見なされ、各関節に設置されて関節の動きを制御し、ロボットの性能を直接決定する。減速機は、入力トルクに対する出力トルクの比を通じて精密な制御を実現する中核的な伝達装置であり、遊星歯車式は高い精度、剛性、および効率を提供する。 エンコーダは、関節の角度と位置を測定し、動作の精度と安定性を確保する。リードスクリューは、回転運動を直線運動に変換する。リニアアクチュエータとロータリーアクチュエータは、入力エネルギーをそれぞれ直線変位と回転運動に変換する。器用な手は、高自由度のエンドエフェクタとして定義される。
人間の手を模倣するものであり、この論文では、これをヒューマノイドロボットの核心的な構成要素と位置付けている。このリストを保証に関する問いと照らし合わせてみると、購入者がすべてのサプライヤーとの打ち合わせに持ち込むべきパターンが浮かび上がってくる。エンコーダ、減速機、モーターは、産業用ロボットが数十年にわたり使用してきたのと同じ部品であるため、確立された計測基準を持つ成熟した部品カテゴリーである。 しかし、器用な手はそうではありません。全身のバランス機能も、モデル層も同様です。ヒューマノイドをヒューマノイドたらしめるサブシステムこそが、保証インフラが最も未発達なサブシステムなのです。
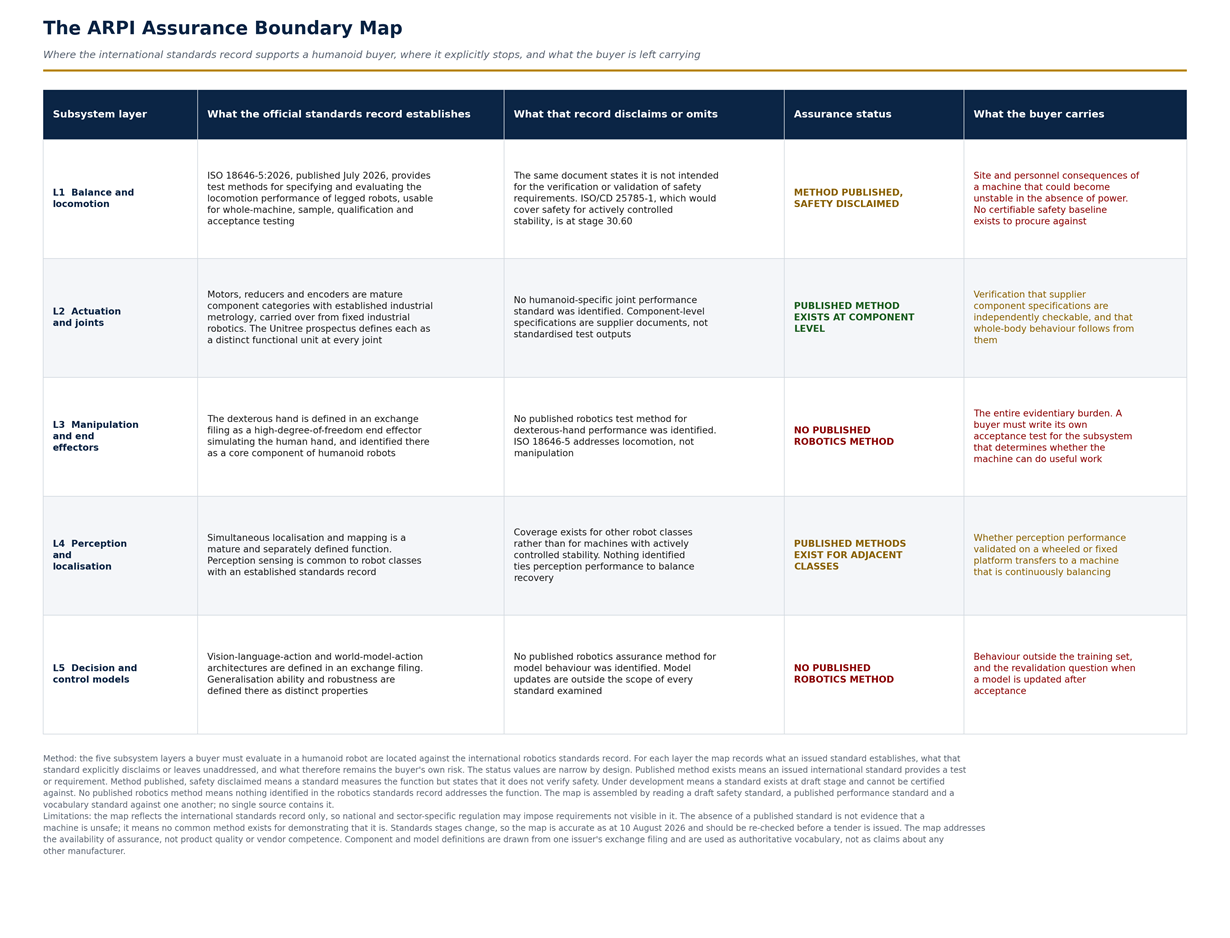
本稿で後述する「保証境界マップ」は、この観察結果を体系化したものである。各サブシステム層について、国際規格が何を規定しているか、その規格が何を明示的に免責または省略しているか、そしてその結果として何が購入者自身のリスクとして残るかを記録している。 ステータス値は意図的に狭く設定されている。「公開された手法が存在する」とは、発行済みの国際規格が試験方法または要件を規定していることを意味する。「手法は公開されているが、安全性は保証されない」とは、規格がその機能を測定するものの、安全性を検証するものではないと明記されていることを意味する。「開発中」とは、規格が草案段階にあり、それに基づいて認証を行うことができないことを意味する。「公開されたロボット工学の手法がない」とは、ロボット工学の規格記録において、その機能に関する記述が一切ないことを意味する。
4つの制限事項があり、これらもマップと併せて考慮すべきである。本マップは国際規格の記録のみを反映しているため、国や業界固有の規制により、ここに記載されていない要件が課される可能性がある。公表された規格が存在しないことは、機械が安全でないという証拠ではなく、その安全性を実証するための共通の方法が存在しないことを意味する。 規格の段階は変化するため、このマップは公開日時点での正確な情報であり、入札公告を行う前に再確認する必要があります。また、このマップは以下の事項について取り上げています。
製品の品質やベンダーの能力ではなく、保証の有無である。表1:ARPI(AIロボティクス価格インテリジェンス)保証境界マップ
ロボティクス・エコシステムにおける位置づけ
ヒューマノイドは、既存のロボティクス分類体系の中に位置づけられるものではない。それはその境界線上に位置しており、その境界線は概念的なものではなく、制度的なものである。
ロボットの規格は、ロボティクスを扱う国際標準化機構(ISO)の技術委員会299によって策定されている。一方、無人産業用トラックや無人搬送車(AGV)は、別の委員会である技術委員会110が担当している。産業用ロボティクスおよび非産業用サービスロボティクスについては、それぞれ固定式マニピュレーターやパーソナルケアロボットを対象とした安全規格がすでに存在する。 ヒューマノイドは、腕のように操作し、移動ロボットのように移動し、どちらにも似ていないバランスを保つ機械として登場しており、そのために策定されている規格は、形状ではなく、「能動的に制御される安定性」という特性に基づいて構成されている。
統計上の帰結はより具体的であり、購入者は市場データを参照する前にこれを理解しておくべきである。国際ロボット連盟(IFR)の加盟団体は、各国の産業用ロボット統計をまとめる際に、国際用語集の定義を採用している。 これらの定義では、産業用ロボットを「3軸以上でプログラム可能なマニピュレーター」と規定している。二足歩行のヒューマノイドは、当然ながらこの定義には当てはまらず、同連盟が公表する導入台数統計においても、ヒューマノイドは独立したカテゴリーとして区分されていない。同連盟の最新の暫定結果によると、米国における産業用ロボットの導入台数は11%増加した
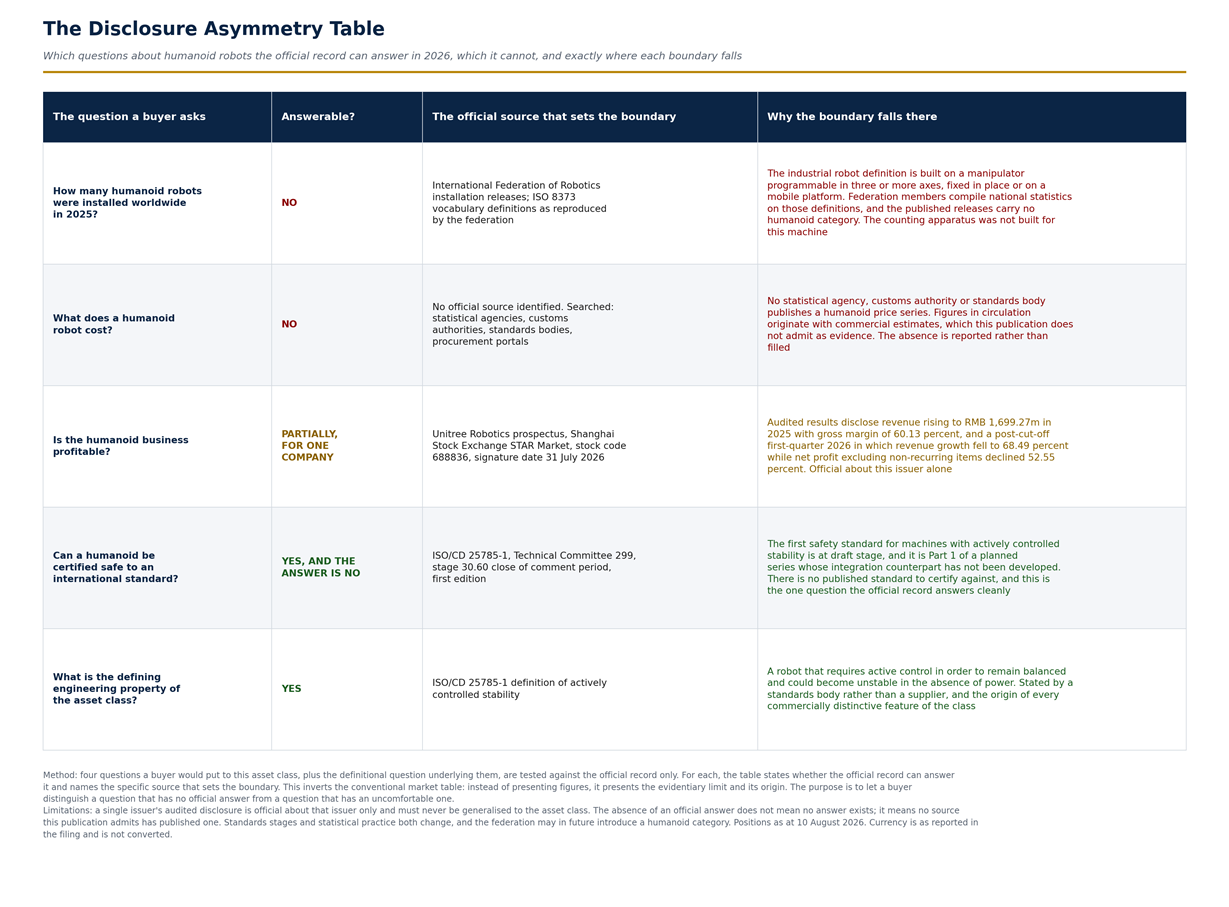
2025年には前年比で38,000台に達すると見込まれており、そのうち自動車分野は13,500台となり、前年比1%減となる見込みです。ヒューマノイドについては、これらの数値を算出する統計システムがヒューマノイドを計上するようには構築されていないため、同等の統計項目は存在しません。これには直接的な実用上の影響がある。購入者が世界的なヒューマノイドの出荷台数や市場価値について確かな数字を目にしたとしても、その数字は公式の統計システムから得られたものではない。それは商業的な推計によるものである。 本刊行物の以下の「開示非対称性表」は、この資産クラスに関して公式記録が回答できる質問とできない質問を明確に示し、各境界線の情報源を明記している。その限界は重要である。すなわち、単一の発行体による監査済み開示は、その発行体のみに関して公式なものであり、決して資産クラス全体に一般化してはならない。
表2:開示の非対称性表
同連盟自身の組織的な立場は、初めて読む読者にとって注目に値する。なぜなら、周囲の議論よりも慎重な姿勢を示しているからである。ヒューマノイドロボットに関する同連盟の立場文書は『ビジョンと現実』と題されており、同連盟はその目的を「この二つを区別すること」と説明している。 同連盟は、フォームファクターの妥当性について条件付きで論じており、私たちの環境が人体のために最適化されている限り、人間の運動力学とフォームファクターに基づいた汎用ロボットには利点がある可能性があると指摘している。 同連盟は、現在の熱狂を大手テクノロジー企業や増え続けるスタートアップによる資金調達発表に起因するものと見なし、その結果を「誇大宣伝」という言葉で表現している。業界自体の統計的権威が資産クラスをそのように位置づける場合、買い手はサプライヤーに対し、単に
デモ。なぜ今それが重要なのか
2026年後半に2つの変化があったが、いずれも製品発売ではない。
1つ目は、保証体制の構築が、目に見える形で、 albeit 不完全ながら、始まったことです。能動的に安定性を制御する機械の安全基準は、第1版として意見募集期間が終了しましたが、これは明確に一連の基準の第一部です。アプリケーションの統合に関する安全要件を扱う第2部は別途策定される予定であり、現時点ではまだ存在しません。 つまり、インテグレーターが規格に準拠したヒューマノイド・ワークセルを構築する方法を示す規格は、まだ策定されていない。並行して、歩行性能規格が公表され、購入者に対して歩行性能を評価するための共通手法が提示されたが、同規格は安全性の検証を目的としたものではないと明記されている。2026年の購入者は、これら2つの文書の間にあるギャップの中で事業を展開している。
第二に、この資産クラスが初めて監査済みの財務情報を開示したことです。Unitreeの目論見書によると、売上高は2023年の1億5,913万人民元から2025年には16億9,927万人民元へと増加し、 提出書類によれば年平均成長率は226.78%であり、主力事業の粗利益率は44.22%から60.13%へと改善し、研究開発費は1億4,497万人民元まで増加した。 同社は、2023年の非経常項目を除いた1,802万人民元の赤字から、2025年には同基準で5億9,075万人民元の黒字へと転換した。
より示唆に富む開示内容は、監査の締め切り後の期間について提出書類に記載されている点である。 同社は、収益基盤が大幅に拡大する一方で、業界の熱狂が徐々に落ち着き、市場競争が激化したため、2026年第1四半期の監査済み売上高の伸び率は前年同期比68.49%に低下したと報告しており、また、当該期間における急速な成長により
費用面では、非経常項目を除いた純利益は前年同期比で52.55%減少した。また、同報告書では、ロボットのリースを含む短期的な需要の熱気が冷めた場合、それが上流に波及して業界製品における価格競争を引き起こし、自社の販売価格が能動的または受動的に下落するリスクがあることも開示されている。注意深く読んでほしい。これは、売上高が依然として増加しているにもかかわらず、成長が急激に鈍化し、収益性が悪化していると、市場をリードする企業が監査済みの有価証券報告書で述べているのだ。これはある1社に関する開示に過ぎず、業界全体に関する声明として解釈してはならない。 しかし、これはヒューマノイドのユニットエコノミクスに関する唯一の監査済み情報源であり、周囲の熱狂とは正反対の方向を指し示している。
政策的な背景も、買い手がサプライヤーのデューデリジェンスにおいて考慮すべき要素として固まりつつある。中国の「第15次五カ年計画」の概要では、ロボット工学が列挙された新興産業(短期的な柱となる分野)に含まれており、また「未来産業」(長期的な育成分野)の下で「具現化された知能」が別途挙げられている。 中国工業情報化部はヒューマノイドロボットの革新的開発に関する指針を発表しており、ロボット産業連盟の記録によると、ヒューマノイドロボットがコンピュータやスマートフォンに匹敵する破壊的技術になると期待されている。買い手がタイミングについてどのような結論を下そうとも、この資産クラスの供給は需要のみではなく、産業政策によって形作られている。
ヒューマノイドサプライヤーに尋ねるべき質問
・どの国際規格への準拠を主張していますか。また、それぞれの規格は公表済みですか、それとも草案段階ですか? ステージコードを尋ねてください。
・ デモで披露された機能は、全体または一部において、自律的に動作したものか、それともオペレーターの制御下で動作したものか?
・電源が切れた場合、機械はどうなりますか?また、それはどのような意味を持ちますか?
その周辺の敷地については?・どの移動性能の測定値が、公表されている国際的な試験方法を用いて測定されたもので、どれが社内測定によるものですか?
・器用な手およびモデルレイヤーについて、これらを網羅する公表済みのロボット工学試験方法が存在しないことを踏まえ、性能を実証するためにどのような方法を採用していますか?
・モデルの更新方針はどのようなものでしょうか。また、更新が行われた場合、当社の受入試験結果は再検証の対象となりますか、それとも無効となりますか?
・関節レベルのコンポーネント(モーター、減速機、エンコーダ)は、当社が独自に検証可能な公開仕様を持つサプライヤーから調達されていますか?
ARPIの立場
2026年におけるヒューマノイドロボットに関する決定的な問いは、能力ではありません。それは「保証」です。
機能性は急速に進歩しており、容易に確認できます。一方、保証体制の整備は遅々として進んでおらず、それが欠如していても一見何の問題も生じていないように見えるため、見過ごされがちです。 本誌が過去数週間にわたり検証してきたあらゆるロボットカテゴリーには、すでに「保証」の仕組みが整備されていた。すなわち、調達基準となる安全規格、性能主張を測定するための試験方法、市場規模を推定するための統計データ、そして移動型ロボットの場合は、成熟した国内規制の体系である。一方、ヒューマノイドロボットには、これらがいずれも完全に整備されていない。 ある安全基準はパブリックコメントの段階にあり、その統合に関する基準は未策定である。ある性能基準は公表されているが、安全性を保証するものではない。統計データにはこれらの機械は含まれていない。そして、公開記録に監査済みの財務諸表があるメーカーは、まさに1社のみである。
商業的な観点から見て、これを軽視すべきでも、熱狂すべきでもない。この機械は実在し、その技術も本物であり、購入者は現在、他のあらゆるロボット分類において基準体系によって担われているはずの保証リスクを自ら負っている。これは、その状況を認識している組織にとっては対処可能な立場であるが、そうでない組織にとっては対処不可能な立場である。
通常のインフラが整備されていることを前提とする組織。2026年にこの資産クラスに参入する買い手は、独自の受入基準を策定し、デモンストレーションではなく証拠の提示を求め、認証可能な安全基準の欠如を、免除すべき技術的な問題ではなく、交渉すべき商業条件として扱うべきである。免責事項
本記事は、RobotAIGeekにより、情報提供および教育目的のみを目的として公開されています。本記事は、調達に関する助言、技術的助言、安全に関する助言、法的助言、投資助言、あるいはいかなる製品、システム、セキュリティの購入、仕様決定、導入を推奨するものではありません。 国際規格への言及(そのタイトル、版番号、策定段階、発行日、適用範囲の記述を含む)は、あくまで一般的な指針として提供されるものであり、情報の締め切り日時点で最新のものとして記載されていますが、規格の策定段階が進むにつれて変更される可能性があります。また、これらは規格そのものを読むことや、有資格機関による適合性評価に代わるものではありません。 ある機能を網羅する公表済みの規格が存在しないことは、その機械が安全でないことを示すものではなく、また、公表済みの規格が存在することは、その機械がそれに適合していることを示すものでもありません。 本記事では、この資産クラスに関する市場規模、販売台数の予測、市場シェア、価格については、公式な情報源が公表していないため、意図的に言及していません。読者の皆様は、他の場所でこうした数値を見かけた場合でも、相応の注意を払って扱う必要があります。 財務数値は、ある発行体自身の規制当局への提出書類から引用されたものであり、当該提出書類で使用されている通貨、期間、および報告範囲で記載されています。通貨間の換算は行われておらず、RobotAIGeekによる独立した監査も受けていません。また、これらの数値は、他のいかなる企業や資産クラスではなく、当該発行体のみに関して公式なものです。言及されている証券の募集は
当該提出書類に記載された事項は、情報確定日時点で完了しておらず、本資料のいかなる部分も、その結果に関する評価、あるいはいかなる有価証券に関する申し出、勧誘、または推奨として解釈されるべきではありません。当該提出書類に記載されている競合他社に関する記述は、発行者自身の見解であり、記載された各社の開示情報ではありません。 本資料で提示されている分析フレームワークは、統計的検定、安全性評価、製品評価、あるいは将来のパフォーマンス予測ではなく、保証証拠の入手可能性に関する判断です。読者は、調達に関する決定を行う前に、自らデューデリジェンスを実施し、独立した専門家の助言を得る必要があります。情報締切日:2026年8月10日。











