
Xiaomi bringt „Robotics-1“ mit 100.000 Stunden an Daten aus praktischem Training auf den Markt
Xiaomi Robotics hat das Modell „Robotics-1 Vision-Language-Action“ veröffentlicht, das anhand von über 100.000 Stunden realer Bewegungsbahnen trainiert wurde, um den Engpass aufgrund von Datenmangel im Bereich der verkörperten KI zu beheben.
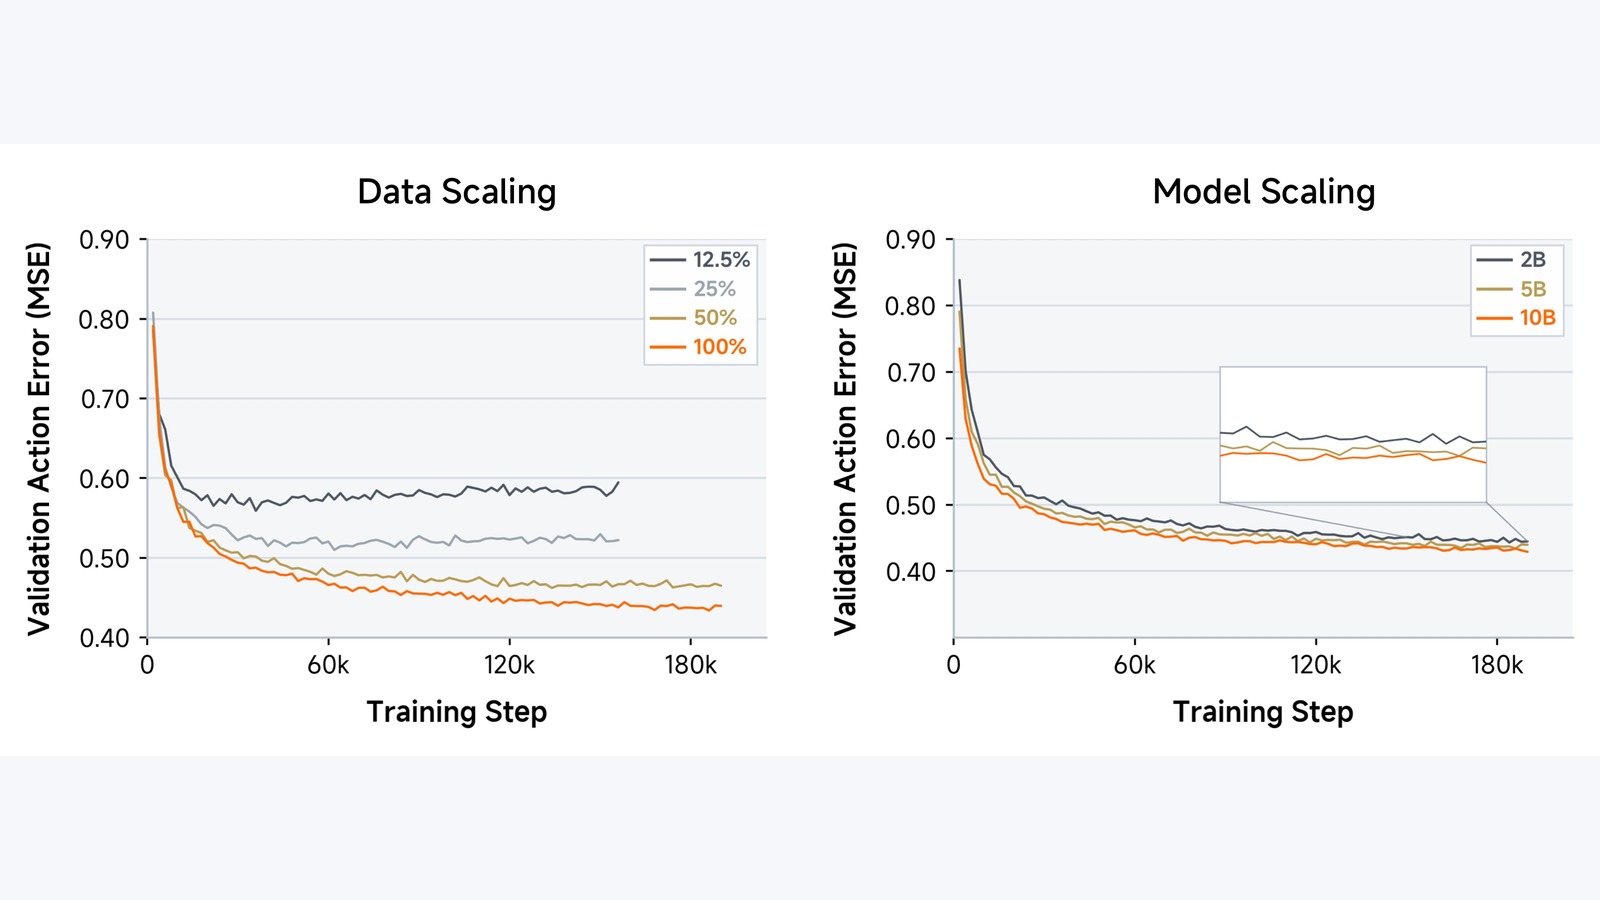
Die Robotikbranche hat den Skalierungsboom im Bereich der künstlichen Intelligenz aufgrund einer grundlegenden Einschränkung weitgehend verpasst: Datenknappheit. Während große Sprachmodelle das gesamte Internet erfassen, erfordert die traditionelle Kennzeichnung von Roboterbewegungsbahnen eine manuelle Segmentierung nach Aufgabensemantik und sprachlichen Anmerkungen. Dieser arbeitsintensive Prozess hat die Skalierbarkeit von Policy-Modellen begrenzt. Am 16. Juli 2026 veröffentlichte Xiaomi Robotics „Xiaomi-Robotics-1“, ein einsatzbereites Roboter-Grundmodell, das anhand von über 100.000 Stunden realer Manipulationsbewegungsbahnen trainiert wurde und damit demonstriert, dass ein groß angelegtes, verkörperungsfreies Vortraining den Datenengpass in der Robotik überwinden kann.
Xiaomi Robotics, die Robotik-Sparte des weltweit tätigen Unternehmens für Unterhaltungselektronik und intelligente Fertigung, konzentriert sich auf die Entwicklung fortschrittlicher Robotersysteme und verkörperter künstlicher Intelligenz. Die Veröffentlichung von „Xiaomi-Robotics-1“ stellt einen bedeutenden Schritt in ihren Bemühungen dar, skalierbare, universell einsetzbare Robotersteuerungsmodelle zu entwickeln. Das Modell ist für mobile Manipulationsaufgaben in realen Umgebungen konzipiert, beispielsweise für Haushaltsaufgaben wie das Aufräumen eines Sofas, das Sortieren eines Schuhschranks, das Verstauen von Küchenutensilien, das Verpacken von Mobiltelefonen, das Nachfüllen von Druckern, das Beladen der Waschmaschine und das Verpacken von Kartons. Die zentrale technische Errungenschaft besteht darin, dass nachgewiesen wurde, dass ein groß angelegtes, verkörperungsfreies Vortraining den Datenengpass bei Robotern überwinden kann und so eine vorhersehbare Skalierung ermöglicht, die sich in einer besseren „Out-of-the-Box“-Leistung realer Roboter niederschlägt.
Was belegen die Daten und Benchmark-Ergebnisse von Xiaomi, und was bleibt außerhalb der berichteten Bewertungsbedingungen noch unbewiesen?
Die Belege von Xiaomi zeigen, dass ein groß angelegtes, verkörperungsfreies Vortraining die Leistung realer Roboter im „Out-of-the-Box“-Betrieb verbessert und eine hohe Dateneffizienz ermöglicht, wobei eine Erfolgsquote von 75 Prozent bei weniger als 10 Stunden Demonstrationen pro Aufgabe erreicht wird. Die Zuverlässigkeit des Modells in unstrukturierten,
Die Eignung für neue Umgebungen außerhalb der in der Studie beschriebenen Testumgebungen ist nach wie vor nicht belegt, da sich die Nachbewertung stark auf interne Daten stützte, die in bestimmten realen Haushalten erhoben wurden.Der Umfang der Veröffentlichung und die Trainingsarchitektur
Die zentrale Errungenschaft von Xiaomi-Robotics-1 ist das schiere Volumen seiner Trainingsdaten. Das Modell ist ein Vision-Language-Action-System, das anhand von über 100.000 Stunden realer Manipulationsbahnen trainiert wurde. Dieser Umfang ist in der Open-Source-Robotik beispiellos und geht direkt auf das Problem der Datenknappheit ein, das die Entwicklung generalistischer Roboter-Verhaltensstrategien bisher behindert hat. Das Modell skaliert vorhersehbar mit dem Datenvolumen und der Modellgröße, und diese Skalierung führt zu einer besseren „Out-of-the-Box“-Leistung realer Roboter in unbekannten Umgebungen.
Der Trainingsprozess besteht aus zwei unterschiedlichen Phasen. In der Vortrainingsphase werden 100.000 Stunden an verkörperungsfreien Bewegungsabläufen aus über 1.700 Szenarien verwendet, darunter Wohnräume, Gewerbeflächen, Industriestandorte und Außenbereiche. Um diesen riesigen Datensatz zu verarbeiten, wird eine automatische Annotationspipeline eingesetzt, die auf einem Vision-Language-Modell basiert und Zustandsübergänge beschreibt. Die Nachtrainingsphase nutzt über 10.000 Stunden an körperunabhängigen Datensätzen, darunter mehr als 7.200 Stunden interne Daten von realen Robotern, die in echten Haushalten erhoben wurden, gefilterte Open-Source-Roboterdaten sowie hochwertige körperunabhängige Daten. In dieser Phase wird das Modell auf reale Roboter-Embodiment-Modelle und die Fähigkeit zur Befolgung von Anweisungen abgestimmt.
Die zugrunde liegende Architektur ist ein „Mixture-of-Transformers“, der ein vortrainiertes Bild-Sprache-Modell – konkret Qwen3-VL – mit einem Diffusions-Transformer koppelt. Diese Kombination ermöglicht es dem Modell, komplexe visuelle und sprachliche Eingaben zu verarbeiten und in präzise, kontinuierliche Steuerungsaktionen umzusetzen. Besonders hervorzuheben ist der Einsatz eines Diffusions-Transformers, da dieser die Erzeugung flüssiger,
hochpräzise Bewegungsbahnen, die für feinfühlige Manipulationsaufgaben unerlässlich sind. Diese architektonische Entscheidung spiegelt einen wachsenden Konsens in der Forschungsgemeinschaft für verkörperte künstliche Intelligenz wider, wonach die Kombination der Schlussfolgerungsfähigkeiten großer Sprachmodelle mit der Generativkraft von Diffusionsmodellen der vielversprechendste Weg hin zu einer universell einsetzbaren Robotersteuerung ist.Technische Komplexität in menschliche Belange übersetzen
Stellen Sie sich vor, Sie versuchen, einem Kind beizubringen, ein Zimmer aufzuräumen, können ihm jedoch nur zeigen, wie es ein bestimmtes Spielzeug in einer bestimmten Ecke aufhebt. Wenn Sie das Spielzeug verschieben oder den Raum wechseln, ist das Kind völlig ratlos. Genau so lernen herkömmliche Roboter. Sie benötigen für jede einzelne Variante einer Aufgabe mühsame, manuelle Anweisungen. Xiaomi-Robotics-1 ändert dies, indem es den Roboter 100.000 Stunden lang Menschen dabei beobachten lässt, wie sie in Tausenden verschiedener Räume Hausarbeiten verrichten. Anstatt eine bestimmte Bewegung zu erlernen, eignet sich der Roboter das allgemeine Konzept des Aufräumens an, wodurch er sich viel schneller an neue Räume und neue Gegenstände anpassen kann. Er überbrückt die Kluft zwischen eng gefassten, programmierten Handlungen und verallgemeinertem, anpassungsfähigem Verhalten.
Dieser Wandel von aufgabenspezifischer Programmierung hin zu verallgemeinertem Lernen ist das grundlegende Versprechen der verkörperten künstlichen Intelligenz. Es bedeutet, dass Roboter letztendlich in Umgebungen eingesetzt werden können, die sie noch nie zuvor gesehen haben, und Aufgaben ausführen können, für die sie nicht explizit programmiert wurden. Für einen Krankenhausverwalter bedeutet dies einen Roboter, der sich in einem überfüllten Flur zurechtfindet und Material liefern kann, ohne dass eine vorab festgelegte Route erforderlich ist. Für einen Lagerleiter bedeutet dies ein System, das neue Verpackungsarten verarbeiten kann, ohne dass wochenlange Neuprogrammierung erforderlich ist. Für den Menschen steht viel auf dem Spiel, da diese Technologie das Potenzial hat, eine Vielzahl körperlicher Aufgaben zu automatisieren und damit die Natur der Arbeit und der Produktivität grundlegend zu verändern.
Die Realität des Einsatznachweises im Vergleich zu
Simulations-BenchmarksAuch wenn die Benchmark-Ergebnisse beeindruckend sind, ist es entscheidend, zwischen der in einer kontrollierten Umgebung verifizierten Leistungsfähigkeit und dem Einsatznachweis in der Praxis zu unterscheiden. Das Modell erzielt Ergebnisse auf dem neuesten Stand der Technik bei vier gängigen Simulations-Benchmarks: RoboCasa (74,5 Prozent), RoboCasa365 (57,4 Prozent), VLABench (59,1 Prozent) und RoboDojo (13,93). Zudem weist es eine hohe Dateneffizienz auf und passt sich neuen Aufgaben mit durchschnittlich weniger als 10 Stunden Demonstrationen pro Aufgabe an.
Die Realität des Einsatzes ist jedoch oft komplexer, als Simulations-Benchmarks vermuten lassen. Die Phase nach dem Training stützte sich stark auf über 7.200 Stunden interner Daten von echten Robotern, die in realen Haushalten erhoben wurden. Obwohl es sich hierbei um einen umfangreichen Datensatz handelt, repräsentiert er dennoch nur eine endliche Menge von Umgebungen. Der wahre Test für Xiaomi-Robotics-1 wird seine Leistung in unstrukturierten, neuartigen Umgebungen sein, die sich erheblich von seinen Trainingsdaten unterscheiden. Die Kluft zwischen einer erfolgreichen Demonstration und einem zuverlässigen, skalierbaren Einsatz bleibt eine erhebliche Hürde für die Robotikbranche.
Viele Beobachter gehen davon aus, dass eine hohe Erfolgsquote in einem Benchmark direkt auf die kommerzielle Machbarkeit übertragbar ist. Die harte Wahrheit ist jedoch, dass eine Erfolgsquote von 75 Prozent in den meisten kommerziellen Anwendungen inakzeptabel ist. In einer Fertigungsumgebung ist ein Roboter, der in 25 Prozent der Fälle ein Bauteil fallen lässt, ein Risiko und kein Gewinn. Im Gesundheitswesen ist die Fehlertoleranz sogar noch geringer. Der Übergang von einem Forschungsdurchbruch zu einem einsatzfähigen Produkt erfordert die Überbrückung dieser Zuverlässigkeitslücke, was oft umfangreiche standortspezifische technische Anpassungen und strenge Sicherheitstests mit sich bringt. Die Benchmark-Tests beweisen, dass das Modell effizient lernen kann, aber sie beweisen nicht, dass es für den unbeaufsichtigten Einsatz in kritischen Anwendungen bereit ist.
Vergleich offener Robotik-Stacks und Leistungskennzahlen
Der offizielle Bericht vergleicht Xiaomi-Robotics-1 mit der pi0-Baseline und hebt dabei erhebliche Verbesserungen bei den Erfolgsraten der Aufgaben hervor, insbesondere bei der Anpassung an neue Aufgaben mit einem Minimum an Demonstrationen am realen Roboter.
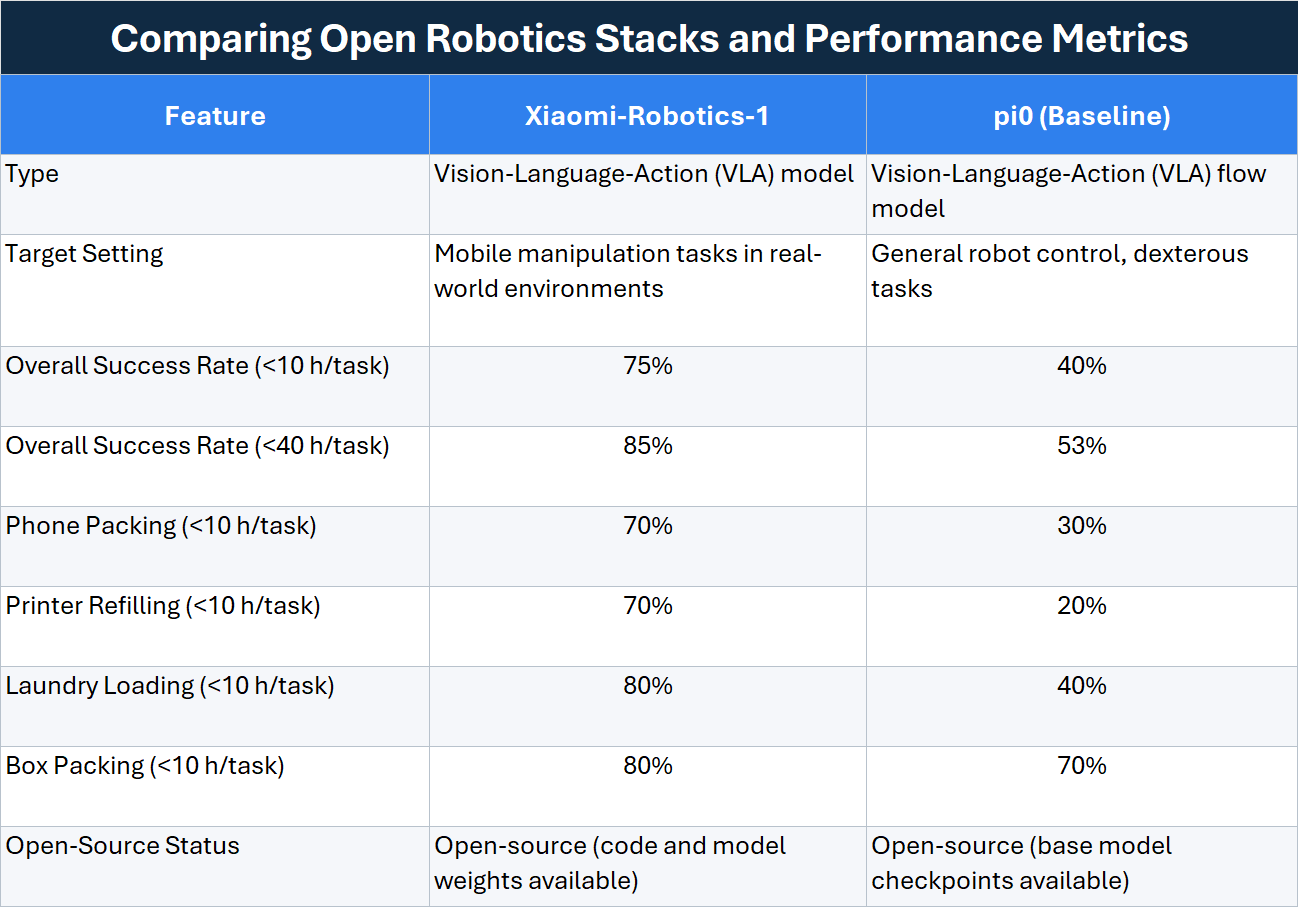
Hinweis: Die Daten basieren auf einer effizienten Anpassung an neue Aufgaben mit minimalen Demonstrationen am realen Roboter. pi0 wird im offiziellen Bericht zu Xiaomi-Robotics-1 als primäre Referenz verwendet.
Der Vergleich zeigt einen erheblichen Sprung in der Dateneffizienz. Das Erreichen einer Gesamterfolgsquote von 75 Prozent mit weniger als 10 Stunden aufgabenspezifischen Daten stellt einen entscheidenden Meilenstein dar. Dies deutet darauf hin, dass die Vortrainingsphase dem Modell erfolgreich ein robustes Verständnis physikalischer Interaktionen vermittelt hat, wodurch es in der Lage ist, aus einer geringen Anzahl von Demonstrationen zu verallgemeinern. Dies zeigt sich besonders deutlich bei komplexen Aufgaben wie dem Beladen der Waschmaschine, bei der Xiaomi-Robotics-1 eine Erfolgsquote von 80 Prozent erreicht, verglichen mit 40 Prozent bei der Basislinie.
Kommerzielle und betriebliche Auswirkungen für Käufer von Automatisierungslösungen
Die Veröffentlichung von Xiaomi-Robotics-1 als Open-Source-Modell, dessen Code und Modellgewichte verfügbar sind, hat erhebliche Auswirkungen auf Robotikforscher und -entwickler. Durch die Bereitstellung eines einsatzbereiten Basismodells, das auf einem riesigen Datensatz trainiert wurde, senkt Xiaomi die Eintrittsbarriere für die Entwicklung fortschrittlicher Robotersysteme. Dies könnte die Entwicklung neuer Anwendungen und den Einsatz in verschiedenen Branchen beschleunigen.
„Xiaomi-Robotics-1 zeigt, dass ein groß angelegtes, verkörperungsfreies Vortraining den Datenengpass bei Robotern überwinden kann und eine vorhersehbare Skalierung ermöglicht, die sich in einer besseren sofort einsatzbereiten Leistung realer Roboter niederschlägt.“
Für Beschaffungsteams und
Für Käufer von Automatisierungslösungen bringt die Verfügbarkeit von Open-Source-Grundmodellen wie „Xiaomi-Robotics-1“ neue Überlegungen mit sich. Diese Modelle bieten zwar leistungsstarke Funktionen, erfordern jedoch auch umfangreiches technisches Fachwissen für die Implementierung und Anpassung an spezifische Anwendungsfälle. Das Modell erfordert einen zweistufigen Trainingsprozess und basiert auf einer komplexen Architektur. Käufer müssen die potenziellen Vorteile dieser fortschrittlichen Modelle gegen die Herausforderungen bei der Integration und den Bedarf an spezialisierten Ingenieuren abwägen.Darüber hinaus verändert der Open-Source-Charakter dieser Veröffentlichung die Wettbewerbsdynamik auf dem Robotikmarkt. Er stellt proprietäre Modelle in Frage, indem er eine leistungsstarke Alternative bietet, die ohne Lizenzgebühren angepasst und eingesetzt werden kann. Bei den Gesamtbetriebskosten müssen jedoch die für das Nachtraining und die Inferenz erforderlichen Rechenressourcen sowie der technische Aufwand berücksichtigt werden, der für die Integration des Modells in spezifische Hardwareplattformen notwendig ist.
Die Robotikbranche bewegt sich weg von einem Paradigma der engen, aufgabenspezifischen Programmierung hin zu einem generalisierten, datengesteuerten Lernen. Xiaomi-Robotics-1 ist ein deutliches Signal für diesen Wandel und demonstriert die Leistungsfähigkeit groß angelegter Datenerfassung und Vortrainings. Da sich diese Modelle kontinuierlich verbessern und immer zugänglicher werden, werden sie die Art und Weise, wie Roboter entwickelt, eingesetzt und in unseren Alltag integriert werden, grundlegend verändern. Der Schwerpunkt wird sich zunehmend vom Hardware-Design hin zur Datenerfassung und zum Modelltraining verlagern, da die Intelligenz des Systems zum wichtigsten Unterscheidungsmerkmal wird.
Diese Analyse fasst Unternehmenserklärungen sowie öffentlich zugängliche Markt- und politische Informationen zusammen.
Haftungsausschluss: Dieser Artikel dient ausschließlich zu Informationszwecken und stellt keine Anlage-, Finanz-, Rechts-, Beschaffungs- oder sonstige professionelle Beratung dar. Leser sollten Spezifikationen, Preise, Verfügbarkeit und regulatorische
Bitte klären Sie die Anforderungen und Geschäftsbedingungen direkt mit dem jeweiligen Unternehmen oder der zuständigen Behörde, bevor Sie Entscheidungen treffen.










