
Zukünftige Trends: Die nächsten drei Jahre der Innovation im Bereich kollaborativer Roboter
Die Entwicklung von Cobots in den nächsten drei Jahren wird weniger durch die Mechanik der Arme als vielmehr durch sicherere Integration, Wahrnehmung, Umprogrammierung und abgegrenzte KI-Arbeitsabläufe geprägt sein. Diese Roadmap für Einkäufer unterscheidet zwischen praktischen Beschaffungsprioritäten und Behauptungen, die sich noch im Forschungsstadium befinden.
Die nächsten drei Jahre der Innovation im Bereich der kollaborativen Roboter werden weniger von den Spezifikationen des nächsten Roboterarms abhängen als vielmehr davon, wie zuverlässig eine komplette Zelle Abweichungen erkennen, Ausnahmesituationen bewältigen und ohne langwieriges Integrationsprojekt neu konfiguriert werden kann. Darin liegt der entscheidende kommerzielle Unterschied. Ein Cobot kann zwar erschwinglich und technisch sicher sein, sich dennoch als schlechte Investition erweisen, wenn Bediener ohne fachliche Unterstützung keine Aufgaben ändern, keine neue Halterung validieren oder keinen Fehler im Bildverarbeitungssystem beheben können.
Der Nachfragehintergrund ist zwar bedeutsam, sollte jedoch nicht überbewertet werden. Die International Federation of Robotics (IFR) berichtet, dass Cobots im Jahr 2023 10,5 % der weltweit installierten 541.302 Industrieroboter ausmachten. Zudem wurden für das Jahr 2024 542.076 installierte Industrieroboter gemeldet, während für 2025 575.000 und bis 2028 mehr als 700.000 prognostiziert wurden. Diese letztgenannten Gesamtzahlen beziehen sich auf den gesamten Industrieroboter-Markt, nicht allein auf Cobots. 1 2 Die im Juli 2026 in Shanghai abgehaltene World Artificial Intelligence Conference (WAIC) lieferte ein klares Signal dafür, wo die Branche einen größeren Anteil dieses Marktes erobern will: indem sie den Fokus vom Roboterarm auf den Endeffektor und das ihn steuernde KI-Modell verlagert. 3
Aktuelle technologische Grenzen
Heutige Cobots sind dort am stärksten, wo sich Produktfamilien ändern, häufiger menschlicher Zugang erforderlich ist und die Aufgabe ausreichend begrenzt ist, um standardisiert zu werden. Manuelle Führung, Programmierung über Tablet, Plug-and-Play-Peripheriegeräte und ein geringerer Platzbedarf haben die Eintrittsbarriere für die Maschinenbeschickung gesenkt,
Montage, Prüfung, Dosierung, Schweißen und End-of-Line-Handhabung. 1 Eine Kennzeichnung als „kollaborativer Roboter“ ist jedoch keine pauschale Erlaubnis für uneingeschränkte Nähe zum Menschen. Die Norm ISO 10218-1:2025 behandelt den Roboter als unvollständige Maschine, während sich die Norm ISO 10218-2:2025 mit der Integration und den Anwendungsbereichen befasst. Risikobewertung, Endeffektor-Auslegung, Werkstückrisiken, Validierung und Sicherheitsfunktionen bleiben weiterhin Aufgaben auf Zellebene. 4Auch die mechanischen Grenzen spielen eine Rolle. Die IFR weist auf die Kompromisse zwischen Geschwindigkeit und Traglast hin, die vielen Cobot-Einsätzen nach wie vor innewohnen. 1 Ein Käufer sollte es daher vermeiden, einen Cobot einzusetzen, um eine Aufgabe mit hoher Geschwindigkeit und hoher Traglast zwangsweise zu bewältigen, die besser durch herkömmliche Automatisierung mit technischen Sicherheitsvorkehrungen erfüllt werden kann. Die kurzfristige Chance besteht nicht darin, diese Grenze aufzuheben. Vielmehr geht es darum, variablere Arbeiten mit geringeren Stückzahlen auf der richtigen Seite dieser Grenze wirtschaftlich automatisierbar zu machen.
Wichtige Forschungs- und Entwicklungsrichtungen
Die wesentlichste Forschungsrichtung ist die wiederholbare Flexibilität, deren Schwerpunkt zunehmend auf den „Händen“ des Roboters liegt. Auf der WAIC 2026 signalisierte die Branche einen Übergang von statischen Hardware-Präsentationen zu aufgabenorientierten Demonstrationen. 5 Geschickte Hände entwickeln sich zur letzten Interaktionsebene zwischen dem Roboter und der physischen Welt. So berichtete beispielsweise die „Guangzhou Daily“, dass der Hersteller der industriellen geschickten Hand „Std16A“ die Handhabung von Kartons unterschiedlicher Größe, Bekleidungsverpackungen und weichen Expressverpackungen demonstrierte und eine
geschickte Hand in einen Sortiervorgang im Lager während des „618“-Shopping-Festivals 2026. 6 AGIBOT stellte seine OmniHand 3 Ultra-M vor, eine direktangetriebene Hand mit 20 aktiven Freiheitsgraden und taktiler Sensorik, die für das Training verkörperter KI und kontaktintensive Manipulationen konzipiert ist. 7Dies deutet auf eine Zukunft hin, in der der Schwerpunkt auf einer Zelle liegt, die ein Bauteil identifizieren, ein bewährtes Aufgabenrezept auswählen, ihren Griff an variable Formen anpassen und nachweisen kann, dass eine neue Konfiguration weiterhin den betrieblichen Anforderungen entspricht. Eine zweite Richtung ist die koordinierte Automatisierung. Die Europäische Kommission hat das Projekt COROB bis September 2026 gefördert, um KI-, Überwachungs-, Inspektions-, Steuerungs- und kooperative Multi-Roboter-Systeme für Pilotprojekte im Bereich des flexiblen Schweißens und der Drahtlichtbogenreparatur zu entwickeln. 8 Der aktuelle Wert solcher Projekte liegt darin, aufzuzeigen, worauf sich die Validierungsbemühungen konzentrieren: flexible Prozesssteuerung, Inspektionsrückmeldung und kontrollierte Koordination zwischen Maschinen.
KI und Software-Integration
KI wird zunächst als begrenzte Ebene um den Roboter herum nützlich sein, nicht als Ersatz für das Industrietechnikwesen. Die IFR nennt maschinelles Lernen, Sensoren, Bildverarbeitung und KI als Wegbereiter für einen reaktionsfähigeren Betrieb. 1 Das Programm des NIST beschreibt den damit verbundenen Bedarf in weniger werbenden Worten: gemeinsame Metriken, Prüfverfahren, Informationsmodelle und Schnittstellen, die Herstellern dabei helfen zu beurteilen, ob ein System in einer sich verändernden Umgebung leistungsfähig sein wird.
9Für einen Käufer stellt sich die praktische Frage, ob eine KI-Funktion oder eine geschickte Hand über einen genehmigten Betriebsbereich, einen Datenpfad, einen Prozess zur Fehlerbehebung sowie einen klar definierten Verantwortlichen verfügt, wenn das Vertrauen gering ist. Werden geschickte Hände in Cobot-Anwendungen Einzug halten? Ja, jedoch selektiv. Es ist unwahrscheinlich, dass sie einfache parallele, Vakuum- oder magnetische Endeffektoren bei stabilen Aufgaben mit hohem Durchsatz verdrängen werden. Ihr Nutzen liegt in der Verpackung gemischter Artikel, der feinmechanischen Montage oder der unstrukturierten Sortierung, wo die Kosten für die Vermeidung häufiger Werkzeugwechsel die zusätzliche Komplexität rechtfertigen.
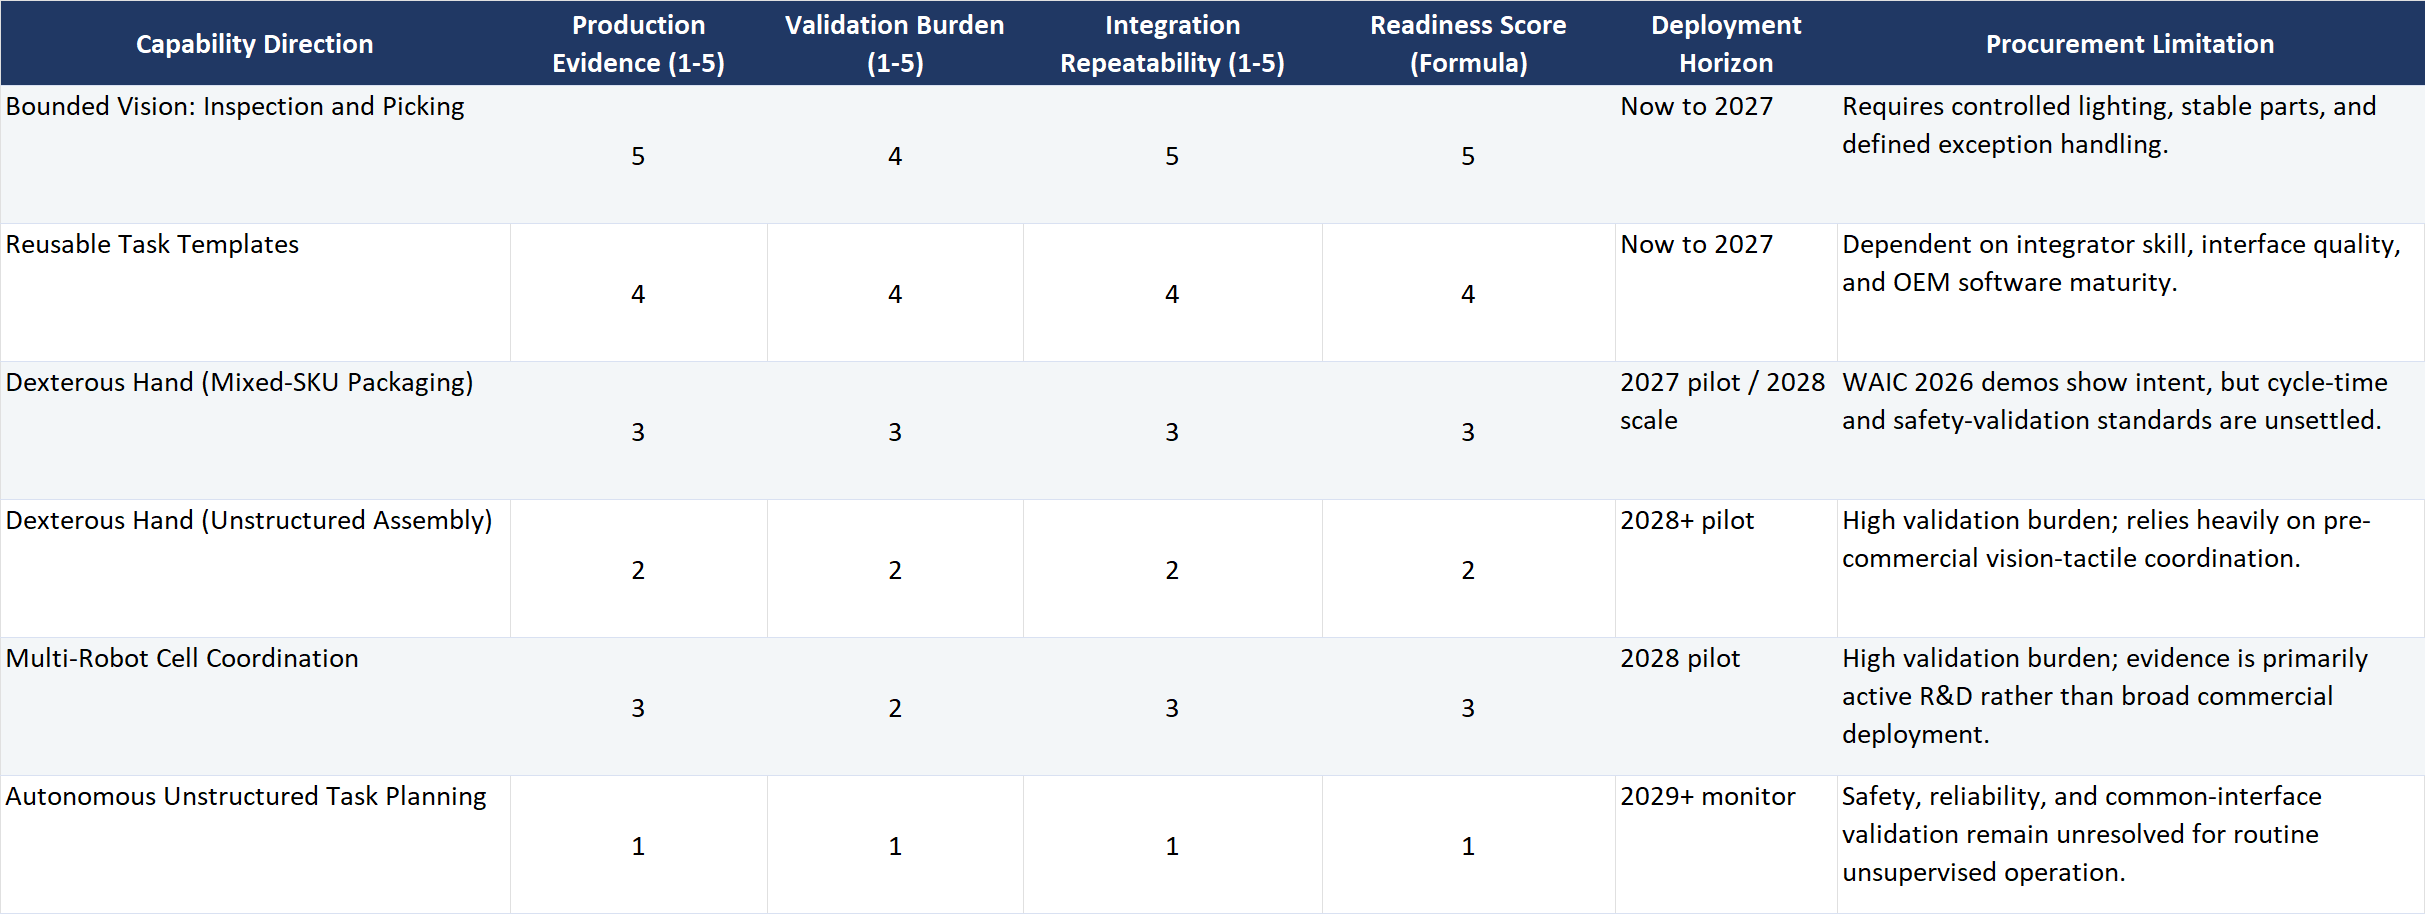
Die untenstehende ursprüngliche „Buyer Readiness Matrix“ wandelt diese Erkenntnisse in ein Beschaffungs-Screening um. Eine Punktzahl von 5 bedeutet, dass die Richtung bereits jetzt für eine Produktionsbewertung geeignet ist, 3 bedeutet, dass ein überwachter Pilotbetrieb angemessener ist, und 1 bedeutet, dass eine Beobachtung der Forschungsentwicklung die umsichtige Vorgehensweise darstellt. Die Bewertungen fassen die Reifegradindikatoren aus IFR, ISO, NIST und WAIC 2026 zusammen, anstatt einen Anbieter zu bewerten oder Marktanteile zu prognostizieren. Ihre Einschränkung besteht darin, dass die Qualität der Belege je nach Anwendung, Anbieter und lokalen Integrationsmöglichkeiten variiert.
Entwicklung der Kostensenkung
Sinkende Preise für Roboterarme sollten nicht als vorrangiger Kostenfaktor für den Zeitraum 2026 bis 2029 betrachtet werden. Aus einer öffentlichen Einreichung von Dobot ging hervor, dass der durchschnittliche Verkaufspreis seiner sechsachsigen Cobots von 65.900 RMB im Jahr 2021 auf 56.600 RMB im Jahr 2023 sank und im ersten Halbjahr 2024 bei 47.100 RMB lag. 10 Hierbei handelt es sich um den Produktmix eines einzelnen Herstellers und nicht um eine allgemeingültige Preiskurve.
Ebenso wurden auf der WAIC 2026 zwar fortschrittliche, geschickte Roboterhände vorgestellt, doch wurden in den bestätigten Herstellerankündigungen keine Anschaffungspreise für diese Flaggschiffmodelle veröffentlicht. 7 Käufer sollten diese als angebotsbasierte Anschaffungen betrachten. Die relevante wirtschaftliche Logik ist ein Vergleich der Gesamtbetriebskosten über einen Zeitraum von drei Jahren. Eine geschickte Hand ist nur dann vorteilhaft, wenn die Einsparungen bei Werkzeugen, Umrüstungen und die Reduzierung von Ausnahmesituationen größer sind als die zusätzlichen Kosten für Hardware, Integration, Validierung, Wartung und das Ausfallrisiko. Beschaffungsteams müssen die Gesamtbetriebskosten modellieren: Arm, Endeffektor, taktile Sensorik, Sicherheitsvalidierung, Integration, Schulung, Wartung und erwartete Umrüstungen.
Meilensteine im Zeitplan
Von jetzt bis 2027 sollten Einkäufer einen abgegrenzten Arbeitsablauf mit stabilen Bauteilen und einer gemessenen Basislinie für Zykluszeit, Qualität, Wiederherstellungszeit und Bedienereingriffe verfolgen. Für geschickte Greifarme bedeutet dies einen überwachten Pilotversuch in einem Arbeitsablauf mit gemischten Objekten, um die Erfolgsraten beim Greifen und die Fehlermodi zu dokumentieren.
Bis 2028 sollte das Ziel der wiederholbare Einsatz bei ähnlichen Produkten sein, gestützt durch dokumentierte Sicherheitsvalidierungen und Schnittstellenstandards. Produktionsbewertungen für geschickte Greifer sollten in der hochvariantenreichen Verpackung oder bei der Montage empfindlicher Bauteile in Betracht gezogen werden, vorausgesetzt, es liegt eine verifizierte Gesamtkostenanalyse und ein klarer Ersatzteilplan vor. Kein einzelner Anbieter dominiert diesen Bereich; Einkäufer müssen Anbieter anhand von Interoperabilität, lokalem Service und Anwendungshoheit bewerten, nicht nur anhand der Anzahl der Freiheitsgrade.
Bis ins Jahr 2029 werden die wertvollsten Einsatzszenarien wahrscheinlich die Verknüpfung von Wahrnehmung, Aufgabenabläufen, Prüfdaten und überwachter Fehlerbehebung über eine ganze Familie von Zellen hinweg sein, anstatt eine autonome Allzweckfabrik zu versprechen. Die Investitionsthese bleibt bestehen
Ganz einfach: Beschaffen Sie sich Cobots und fortschrittliche Endeffektoren, um eine nachweisliche Flexibilität der Arbeitsabläufe zu gewährleisten – und nicht wegen einer abstrakten KI-Geschichte.Quellenangaben:
[2] International Federation of Robotics, Bericht „World Robotics 2025“, 2025
[3] Xinhua, Pressekonferenz des Informationsbüros des Staatsrats zur WAIC 2026, 8. Juli 2026
[4] Internationale Organisation für Normung, ISO 10218-1:2025
[6] Guangzhou Daily / Dayoo, Worum es bei geschickten Händen geht: stabile Arbeit, 20. Juli 2026
[7] AGIBOT, AGIBOT stellt vier neue Modelle vor
Produkte auf der WAIC 2026, 18. Juli 2026[10] Shenzhen Dobot Corp Ltd, Weltweiter Börsengang, 13. Dezember 2024
Haftungsausschluss: Die in diesem Artikel bereitgestellten Informationen dienen ausschließlich zu Informationszwecken und sind nicht als Finanz-, Anlage- oder strategische Beratung zu verstehen. RobotAIGeek unterstützt keine der genannten Unternehmen oder Produkte.












